
直流电机控制电路设计
• 2. TPIC2101的引脚功能与封装形式 • TPIC2101采用DIP-14(N)或者SOIC-14(D)封装,引 脚封装形式如图6.1.1所示。各个引脚功能如表6.1.1所列。
图6.1.1 TPIC2101引脚封装形式
• 3. TPIC2101的内部结构 • TPIC2101的内部结构方框图如图6.1.2所示,芯片内部包 含有自动和手动输入配置(AUTO and MAN Input Config)、睡眠、自动和手动工作逻辑(Sleep、AUTO and MAN Logic)、振荡器和斜坡电压波形发生器 (Oscillator and Voltage Ramp Waveform Generator)、 栅极驱动(Gate Drive)、能隙电源(Bandgap)等电路。
电机控制电路设计
6.1 直流电机控制电路设计
• 直流电动机是一种设计以直流电压电源工作的旋转电动机。 直流电动机有永磁直流电动机、串励和并励直流电动机。 • 1. 直流电动机的单极性和双极性驱动方式 • 直流电动机的驱动方式有单极性和双极性两种,当电动机 只需要单方向旋转时,采用单极性驱动方式。 • 单极性驱动电路如图6.1.1所示。图6.1.1(a)由模拟控制 器或微控制器的PWM信号,控制一个功率MOSFET开关 管的导通状态,在电动机两端并接一个续流二极管。功率 开关管串接在电动机下方(靠近电源地),其栅极驱动应 采用低侧栅极驱动器。如果功率开关管串接在电动机上方 (靠近电源正极),其栅极驱动应采用高侧栅极驱动器。 对于高侧开关,它的栅极驱动需要附加的电平提升电路, 所以大多采用低侧驱动方式。该种电路因电流通过续流二 极管续流,时间较长,损耗较大,典型应用在小型风机、 泵的驱动。
图6.1.6 手动控制模式电路
• 在手动控制模式,使用不同的电源电压Vbat,输入电压信 号对应输出PWM信号的占空系数的关系曲线如图6.1.7所 示。
图6.1.7 在手动模式,使用不同的电源电压Vbat,输入电压信号对应输出PWM信号的占空比的关系曲线
• TPIC2101具有欠电压保护功能,当电压Vbat低于8V时, 芯片进入睡眠模式,输出维持低电平。当Vbat增加,到高 于电压阀值(约7V)大约1V以上,自动恢复正常。 • TPIC2101具有过电压保护功能,其门限设定在17~20V 之间,典型值为18.5V,用户不可更改。当内部检测Vbat 高于门限电压时,进入故障状态。当Vbat回降到比门限电 压低0.5~1V,自动恢复正常。
• (6)ROHM公司生产的直流电动机驱动器集成电路有驱 动一个和驱动两个电动机的两种类型。驱动一个电动机的 是一个H桥输出,输出电压可由引脚输入设定。驱动两个 电动机的采用6个开关管构成3个半桥,其中一个半桥是共 用的。 • a. 驱动一个电动机的产品,其中最大输出电流为0.5A,电 源电压为4.5~15V的有BA6208/F;最大输出电流为0.7A, 电源电压为4.5~15V的有BA6218、BA6418;最大输出 电流为1A,电源电压为4.5~15V的有BA6955N、 BA6956AN、BA6283N、BA6285FS/FP、BA6286/N、 BA6287F、BA6288FS、BA6418F;而BA6229的最大输 出电流为1.2A,电源电压为8~23V;BA6209/N的最大输 出电流为1.6A,电源电压为6~18V;BA6219B/BFP-Y的 最大输出电流为2.2A,电源电压为8~18V。 • b.驱动两个电动机的产品,其中,最大输出电流为1A,电 源电压为8~18V的有BA6246N、BA6247NFP-Y、 BA6259N;而BA6239A/AN的最大输出电流为1.2A,电源 电压为8~18V;BA6238A/AN的最大输出电流为1.6A, 电源电压为8~18V。
• (2)Allegro Microsystems公司生产的直流电动机控制集 成电路在办公自动化、工业自动化、汽车和便携式电子设 备方面得到广泛应用。其中,双全桥PWM电动机驱动器 驱动电流为±500~±750mA,电源电压为20~30V的产 品有A3965~A3968、A3967;驱动电流为±750mA,电 源电压为45V的产品有A2916、A2919、A6219;驱动电 流为±1500mA,电源电压为50V的产品有A2917、 A3948、A3955、A3957、A3972、A3974;驱动电流为 ±2000mA,电源电压为50V的产品有A3952、A3958; 驱动电流为±2500mA,电源电压为50V/30V的产品有 A3971/A3977;驱动电流为±3000mA,电源电压为50V 的产品有A3959。他们可用于微步距控制的产品有A3967、 A3973A、3955、A3957、A3972和A3977。 • 这些双全桥电动机驱动器也可用于步进电动机的控制和驱 动。
• (10)Texas Instruments和 MOTOROLA公司提供多通 道的低侧开关驱动器、高侧开关驱动器、高侧和低侧(半 桥)开关驱动器、H桥开关驱动器产品,可用于直流电动 机的驱动控制。
• 6.1.1 基于TPIC2101的直流电机速度控制电路 • 1. TPIC2101的主要技术性能与特点 • TPIC2101是Texas Instruments公司生产的控制直流电动 机的单片集成电路,输出可驱动外接N沟道MOSFET或 IGBT,利用模拟电压信号或PWM信号可调节电动机速度。 TPIC2101也可用来控制白炽灯、螺线管线圈等感性负载。 • TPIC2101有正常运转、睡眠和故障三种运行状态。在正 常运转状态,接收输入指令控制电动机转速;在睡眠状态, 栅极驱动端(GD)保持为低电平,整个芯片电流降到 200μA;在故障状态,当芯片检测到过电压、过电流等故 障后,进入保护状态。有自动和手动两种速度控制模式, 自动模式(auto mode)接收0~100%PWM信号,手动 模式(manual mode)接收0~2.2V差动电压。工作电压 范围为8~16V,驱动输出电流能力为50mA,工作环境温 度为-40~+105℃。
图6.1.2 TPIC2101内部结构方框图
• 4. TPIC2101的应用电路设计 • TPIC2101构成的直流电动PWM速度控制电路如图6.1.3所 示,TPIC2101输出GD脚接到一个NMOS开关管的栅极 (IRF530),以低侧驱动方式驱动电动机,VD1 (MBR1045)是续流二极管,外接电源电压Vbat,控制 输入端MAN和AUTO连接到外部控制电路,推荐的外接元 件数值如表6.1.2所列。
(a)低侧和高侧单极性驱动 (b)快速半桥单极性驱动 图6.1.1 直流电动机单极性驱动方式
• 为避免因续流二极管续流,带来时间较长,损耗较大的缺 点,可采用图6.1.1(b)半桥驱动电路。其中的二极管 VD1、VD2实际上是DMOS管的“体”二极管,在工艺上 与DMOS管一起自动生成。这样,不必再附加续流二极管。 半桥驱动电路可实现电动机的制动控制,当断开VF1停止 对电动机供电的同时,将VF2连续开通,电动机的电动势 (EMF)经VF2短路,使电动机制动。此时,如果VF2不 是连续开通,而是PWM控制,可实现电动机的软制动。
• 当电动机需要正反两个方向旋转时,采用双极性驱动方式。 由四个功率开关管组成的H桥电路的双极性驱动电路如图 6.1.2所示。
图6.1.2 基本H桥电路
• 2.直流电动机控制集成电路的品种 • 各国半导体厂商生产的直流电动机控制集成电路品种繁多,现将部分 直流电动机控制集成电路的品种介绍如下: • (1)Semiconductors公司生产的直流电动机控制集成电路有 CS7054、CS4124、NCV7701、MC33030等型号。 CS7054/CS4124是驱动低侧/高侧MOSFET直流电动机PWM控制器, 电源电压为30V,输出峰值电流为0.2A/0.15A,具有“休眠”模式、 过电压和过电流保护功能,采用DIP14和SO-16L封装形式。 NCV7701是H桥驱动器,电源电压为26V,输出峰值电流为2A,具有 交叉导通、过电压保护、欠电压保护、过电流保护、正反转和制动等 功能,采用SO-20L封装形式。MC33030是直流伺服电动机H桥驱动 器,电源电压为36V,输出峰值电流为1A,具有过电压保护、过电流 保护、四象限控制等功能,采用DIP16封装形式。
图6.1.3 TPIC2101构成的直流电动机PWM速度控制电路
• 在自动控制模式(见图6.1.4),频率约为100Hz PWM控 制信号经NPN晶体管送入AUTO引脚端(集电极开路), 经内部处理后从SPEED引脚端输出,经RC积分在INT引 脚端产生随AUTO输入的PWM信号的占空比变化的直流电 压信号,在GD端对应输出的占空比变化的PWM信号。可 以通过改变供电电压Vbat的方法,调节输出PWM信号的 占空比来保持电动机电压恒定。在自动模式,输出PWM 信号的占空比与电源电压Vbat的关系如式6.1.1所示。
• (3)ST Microelectronics公司生产的直流电动机驱动器 集成电路有L149(4A线性驱动器)、L165(3A功率运算 放大器)、L290(测速信号转换器)、L292(开关驱动 器)、L293(4通道推挽驱动器)和L298(双全桥驱动 器)。 • (4)Fairchild Semi公司生产的直流电动机驱动器集成电 路,其中,输出电流为1.6A,DIP封装的产品有FAN8082、 KA3082B(双向)、KA830IL;输出电流为1A,SSOP封 装的产品有 KA9258D、KA9259ED;FAN8082D(双向) 的输出电流为0.8A,SOIC封装。他们适合在VCR、CD播 放机和玩具中应用。 • (5)Inf ineon公司生产的直流电动机伺服驱动器集成电 路有TLE4205、TLE4205-G TLE4206-G、TLE4209。其 中TLE4205/TLE4205-G的工作电压为6~32V,最大电流 为1A,工作电流为0.6A,采用P-DIP-18-3/P-DSO-20-6封 装。TLE4206-G/TLE4209的工作电压为8~18V,最大电 流为1A,工作电流为0.8A,采用P-DSO-14-8/P-DIP-8-4 封装。他们都具有对地短路保护。
直流电机控制器设计说明书
直流电机控制器设计说明书1.1 设计思想直流电机PWM 控制系统主要功能包括:直流电机的加速、减速以及电机的正转和反转,并且可以调整电机的转速,还可以方便读出电机转速的大小,能够很方便的实现电机的智能控制。
其间,还包括直流电机的直接清零、启动、暂停、连续功能。
该直流电机系统由以下电路模块组成:振荡器和时钟电路:这部分电路主要由89C51单片机和一些电容、晶振组成。
设计输入部分:这一模块主要是利用带中断的独立式键盘来实现。
设计控制部分:主要由89C51单片机的外部中断扩展电路组成。
设计显示部分:包括液晶显示部分和LED 数码显示部分。
LED 数码显示部分由七段数码显示管组成。
直流电机PWM 控制实现部分:主要由一些二极管、电机和L298直流电机驱动模块组成。
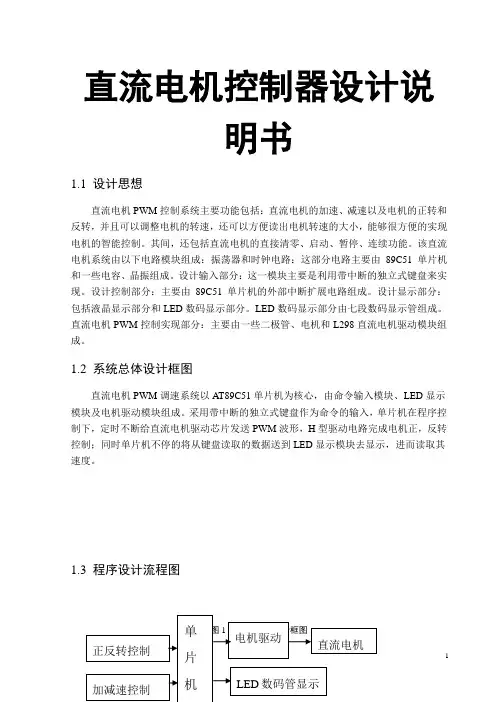
1.2 系统总体设计框图直流电机PWM 调速系统以AT89C51单片机为核心,由命令输入模块、LED 显示模块及电机驱动模块组成。
采用带中断的独立式键盘作为命令的输入,单片机在程序控制下,定时不断给直流电机驱动芯片发送PWM 波形,H 型驱动电路完成电机正,反转控制;同时单片机不停的将从键盘读取的数据送到LED 显示模块去显示,进而读取其速度。
1.3 程序设计流程图图1-2中断服务流程图2 总体硬件电路设计2.1 芯片介绍2.1.1 89C51单片机结构特点: 8位CPU ;片内振荡器和时钟电路; 32根I/O 线;外部存贮器寻址范围ROM 、RAM64K ; 2个16位的定时器/计数器; 5个中断源,两个中断优先级; 全双工串行口;图1.2 定时中断服务流程图布尔处理器。
图2-1 89C51单片机引脚分布图2.1.2 RESPACK-8排阻RESPACK-8是带公共端的8电阻排,它一般是接在51单片机的P0口,因为P0口内部没有上拉电阻,不能输出高电平,所以要接上拉电阻。
图2-2 RESPACK-8引脚分布图2.1.3 驱动器L298L298是双电源大电流功率集成电路,直接采用TTL逻辑电平控制,可用来驱动继电器,线圈,直流电动机,步进电动机等电感性负载。
直流电机驱动与控制电路设计报告MMZ
直流电机驱动与控制电路设计报告MMZ 摘要
本文主要介绍了直流电机驱动和控制电路的设计,该电路应用于基于MMZ系列直流电机的应用。
在电源连接之后,通过控制器连接电机和接收端,在控制器中的PWM调速模式控制直流电机的转速。
通过对电路图的分析,可以知道该电路可以实现直流电机的变频控制和调速控制功能。
该电
路的优点包括低成本,高可靠性,简单的操作等。
关键词:MMZ系列直流电机,变频控制,控制器,PWM调速
1绪论
随着信息技术的发展和人们生活水平的提高,各行业对电机的要求越
来越高,直流电机的应用非常广泛。
直流电机有很多优点,首先它的功耗低,其次它的抗干扰性强,可以承受比较大的风扇或水泵负荷,同时它还
具有可调速度和方向控制的特性,这使其在工业生产中起到了重要作用。
MMZ系列直流电机是一种新型的高性能直流电机,它具有较高的功率
和较低的噪声,大大降低了系统损耗,而且还具有良好的稳定性和可靠性,所以在工业自动化控制领域有着广泛的应用。
为了使电机具有良好的方向
控制特性和速度控制的功能,必须进行变频控制和调速控制,这就要求电
机配备有电源模块、控制器模块和接收端模块。
H桥直流电机驱动控制电路设计

强型场 效应管 构建 H桥 , 现 大功 率直 流 电机 驱 实
、c 乏 PW M ห้องสมุดไป่ตู้
图 1 电路 原 理 框 图
在 大功率 驱 动系统 中 , 驱 动 回路 与 控制 回 将 路 电气 隔离 , 少 驱 动 控制 电路对 外 部控 制 电路 减 的干扰 。隔离后 的控 制信 号经 电机 驱动 电路产 生 电机逻辑 控制 信号 , 分别 控 制 H 桥 的上下 臂 。驱 动 H 桥功率 驱 动电路来 驱动 直流 电机 。
率 M SE O F T构 成 H 桥 电路 的桥 臂 。H 桥 电路 中
的 4个 功率 MO F T分 别 采用 N沟 道 型 和 P沟 SE 道型 , P沟道 功率 MO F T一般 不 用 于下 桥 臂 而 SE
在驱 动控制 电路 中, H桥 由 4个 N沟 道 功率 MO F T组 成 。若 要控 制 各个 MO F T, MO — SE SE 各 S F T的 门极 电压必 须足够 高 于栅 极 电压 。通 常 要 E
使 MO F T完全可靠 导通 , 门极 电压一 般在 l SE 其 0
V以上 , V >1 即 0V。对 于 H桥下 桥 臂 , 接 施 直
加 1 OV以上 的 电压 即可使 其导 通 ; 而对 于上桥 臂 的 2个 MO F T, SE 要使 V s 0V, G >1 就必 须 满 足 V c
> +l 即驱动 电路 必 须 能提供 高 于 电源 电 V 0V, 压 的电压 , 就要求 驱 动电路 中增设升 压 电路 , 这 提 供高 于栅极 1 0V的 电压 。
路 , Q 导通 , 此 同时 电源 电压 (+1V) 自 使 : 在 2 经
较大功率直流电机驱动电路的设计方案
1 引言直流电机具有优良的调速特性,调速平滑、方便、调速范围广,过载能力强,可以实现频繁的无级快速启动、制动和反转,能满足生产过程中自动化系统各种不同的特殊运行要求,因此在工业控制领域,直流电机得到了广泛的应用。
许多半导体公司推出了直流电机专用驱动芯片,但这些芯片多数只适合小功率直流电机,对于大功率直流电机的驱动,其集成芯片价格昂贵。
基于此,本文详细分析和探讨了较大功率直流电机驱动电路设计中可能出现的各种问题,有针对性设计和实现了一款基于25D60-24A 的直流电机驱动电路。
该电路驱动功率大,抗干扰能力强,具有广泛的应用前景。
2 H 桥功率驱动电路的设计在直流电机中,可以采用GTR 集电极输出型和射极输出性驱动电路实现电机的驱动,但是它们都属于不可逆变速控制,其电流不能反向,无制动能力,也不能反向驱动,电机只能单方向旋转,因此这种驱动电路受到了很大的限制。
对于可逆变速控制, H 桥型互补对称式驱动电路使用最为广泛。
可逆驱动允许电流反向,可以实现直流电机的四象限运行,有效实现电机的正、反转控制。
而电机速度的控制主要有三种,调节电枢电压、减弱励磁磁通、改变电枢回路电阻。
三种方法各有优缺点,改变电枢回路电阻只能实现有级调速,减弱磁通虽然能实现平滑调速,但这种方法的调速范围不大,一般都是配合变压调速使用。
因此在直流调速系统中,都是以变压调速为主,通过PWM(Pulse Width Mo dulation)信号占空比的调节改变电枢电压的大小,从而实现电机的平滑调速。
2.1 H 桥驱动原理要控制电机的正反转,需要给电机提供正反向电压,这就需要四路开关去控制电机两个输入端的电压。
当开关S1 和S4 闭合时,电流从电机左端流向电机的右端,电机沿一个方向旋转;当开关S2 和S3 闭合时,电流从电机右端流向电机左端,电机沿另一个方向旋转, H 桥驱动原理等效电路图如图1 所示。
图1 H 桥驱动原理电路图2.2 开关器件的选择及H 桥电路设计常用的电子开关器件有继电器,三极管, MOS 管, IGBT 等。
4种直流电机控制电路详解,含图
4种直流电机控制电路详解,含图含公式,直观又细致,不懂都难!旺材电机与电控2小时前私信“干货”二字,即可领取138G伺服与机器人专属及电控资料!直流电机在家用电器、电子仪器设备、电子玩具、录相机及各种自动控制中都有广泛的应用。
但对它的使用和控制,很多读者还不熟悉,而且其技术资料亦难于查找。
直流电机控制电路集锦,将使读者“得来全不费功夫”!在现代电子产品中,自动控制系统,电子仪器设备、家用电器、电子玩具等等方面,直流电机都得到了广泛的应用。
大家熟悉的录音机、电唱机、录相机、电子计算机等,都不能缺少直流电机。
所以直流电机的控制是一门很实用的技术。
本文将详细介绍各种直流电机的控制技术。
直流电机,大体上可分为四类:第一类为有几相绕组的步进电机。
这些步进电机,外加适当的序列脉冲,可使主轴转动一个精密的角度(通常在1.8°--7.5°之间)。
只要施加合适的脉冲序列,电机可以按照人们的预定的速度或方向进行连续的转动。
步进电机用微处理器或专用步进电机驱动集成电路,很容易实现控制。
例如常用的S A A l027或S A A l024专用步进电机控制电路。
步进电机广泛用于需要角度转动精确计量的地方。
例如:机器人手臂的运动,高级字轮的字符选择,计算机驱动器的磁头控制,打印机的字头控制等,都要用到步进电机。
第二类为永磁式换流器直流电机,它的设计很简单,但使用极为广泛。
当外加额定直流电压时,转速几乎相等。
这类电机用于录音机、录相机、唱机或激光唱机等固定转速的机器或设备中。
也用于变速范围很宽的驱动装置,例如:小型电钻、模型火车、电子玩具等。
在这些应用中,它借助于电子控制电路的作用,使电机功能大大加强。
第三类是所谓的伺服电机,伺服电机是自动装置中的执行元件,它的最大特点是可控。
在有控制信号时,伺服电机就转动,且转速大小正比于控制电压的大小,除去控制信号电压后,伺服电机就立即停止转动。
伺服电机应用甚广,几乎所有的自动控制系统中都需要用到。
基于场效应管的直流电机驱动控制电路设计
基于场效应管的直流电机驱动控制电路设计一、本文概述随着现代电子技术的飞速发展,直流电机因其优良的控制性能和简单的结构设计,在工业自动化、精密仪器和消费电子等领域得到了广泛应用。
传统的直流电机驱动控制电路存在功耗大、效率低、响应速度慢等问题,难以满足当前对高性能电机控制系统的需求。
研究新型的直流电机驱动控制电路具有重要意义。
本文主要聚焦于基于场效应管的直流电机驱动控制电路设计。
场效应管(FET)作为一种高效、快速的电子器件,在电机驱动领域具有独特的优势。
本文将首先介绍场效应管的基本原理和特性,以及其在直流电机驱动控制中的应用优势。
接着,本文将详细阐述一种基于场效应管的直流电机驱动控制电路的设计方法,包括电路的拓扑结构、工作原理以及关键参数的设计与优化。
本文的研究重点在于如何通过优化电路设计,提高直流电机驱动控制系统的性能,包括降低功耗、提高效率、加快响应速度等。
本文还将探讨电路设计中可能遇到的问题和挑战,并提出相应的解决策略。
总体而言,本文旨在为直流电机驱动控制电路的设计提供一种新的思路和方法,以推动电机控制技术在现代工业和电子领域的应用与发展。
二、场效应管基础知识场效应管(FieldEffect Transistor,简称FET)是一种利用电场效应来控制电流流动的半导体器件。
它具有三个引脚:源极(Source)、栅极(Gate)和漏极(Drain)。
场效应管的主要类型包括结型场效应管(JFET)和金属氧化物半导体场效应管(MOSFET)。
在直流电机驱动控制电路中,MOSFET因其高输入阻抗、低导通电阻和高开关速度等特点而得到广泛应用。
场效应管的工作原理基于电场效应。
在MOSFET中,当在栅极和源极之间施加一个电压时,会在栅极和硅基片之间形成一个电场。
这个电场会影响硅基片中的电荷分布,从而控制源极和漏极之间的电流流动。
当栅极电压达到一定阈值时,MOSFET开始导通,电流可以在源极和漏极之间流动。
场效应管的特性参数对其在电路中的应用至关重要。
直流电机控制电路设计
直流电机控制电路设计1.电阻控制电路:电阻控制电路是最简单的直流电机控制电路。
通过在直流电机的电源电路中串接一个可调节的电阻,可以改变电机的供电电压,从而控制电机的转速。
这种方法简单易行,但效率低下,能耗较大。
2.利用PWM信号控制电机速度:PWM(脉宽调制)信号是一种控制电子设备的常用方法。
在直流电机控制中,可以通过改变PWM信号的脉宽来控制电机的转速。
脉宽越宽,电机供电时间越长,转速越快;脉宽越窄,电机供电时间越短,转速越慢。
通过控制PWM信号的频率,可以实现更精确的速度控制。
3.使用驱动器芯片控制电机:驱动器芯片是一种专门用于控制电机的集成电路。
它提供了多种控制电机速度和方向的功能。
通过输入控制信号,驱动器芯片可以精确地控制电机的转速和转向。
驱动器芯片通常由功率放大器、逻辑电路和电源电路组成。
4.使用微控制器控制电机:微控制器是一种具有处理能力的单片机,可以通过编程设置来控制电机的运动。
通过连接微控制器和电机驱动电路,可以实现对电机转速、方向等参数的精确控制。
微控制器不仅能实现速度控制,还可以实现与其他设备的通信和协调工作。
在直流电机控制电路设计中1.电机的功率需求和特性:根据电机的功率需求,选择适当的电源和电源电压。
同时,需要了解电机的特性,如额定电流、额定电压等参数。
2.控制方法选择:根据实际应用需求,选择合适的控制方法。
比如,需要精确的速度控制可以选择PWM控制;需要简单控制可以选择电阻控制。
3.控制电路的稳定性和可靠性:设计的电路应具有良好的稳定性和可靠性,避免由于电路设计不合理导致的电机运动异常或损坏。
4.电路的成本和尺寸:根据实际应用需求和预算,选择合适的电路设计方案。
有时需要考虑电路尺寸的限制,如嵌入式设备中需要小巧的电路。
总之,直流电机控制电路设计需要根据具体应用需求选择合适的控制方法,并考虑电机的功率需求、特性、稳定性、可靠性、成本和尺寸等因素。
通过合理的设计和调试,可以实现对直流电机运动的精确控制。
直流电机控制原理电路设计方法和实例-图文
直流电机控制原理电路设计方法和实例-图文在现代电子产品中,自动控制系统,电子仪器设备、家用电器、电子玩具等等方面,直流电机都得到了广泛的应用。
大家熟悉的录音机、电唱机、录相机、电子计算机等,都不能缺少直流电机。
所以直流电机的控制是一门很实用的技术。
本文将详细介绍各种直流电机的控制技术。
站长的几句说明:本文内容比较详实完整,但遗憾的是原稿的印刷质量和绘图的确很差,尽管采取了很多措施,有些图仍可能看不太清楚。
直流电机,大体上可分为四类:第一类为有几相绕组的步进电机。
这些步进电机,外加适当的序列脉冲,可使主轴转动一个精密的角度(通常在1.8°--7.5°之间)。
只要施加合适的脉冲序列,电机可以按照人们的预定的速度或方向进行连续的转动。
步进电机用微处理器或专用步进电机驱动集成电路,很容易实现控制。
例如常用的SAAl027或SAAl024专用步进电机控制电路。
步进电机广泛用于需要角度转动精确计量的地方。
例如:机器人手臂的运动,高级字轮的字符选择,计算机驱动器的磁头控制,打印机的字头控制等,都要用到步进电机。
第二类为永磁式换流器直流电机,它的设计很简单,但使用极为广泛。
当外加额定直流电压时,转速几乎相等。
这类电机用于录音机、录相机、唱机或激光唱机等固定转速的机器或设备中。
也用于变速范围很宽的驱动装置,例如:小型电钻、模型火车、电子玩具等。
在这些应用中,它借助于电子控制电路的作用,使电机功能大大加强。
第三类是所谓的伺服电机,伺服电机是自动装置中的执行元件,它的最大特点是可控。
在有控制信号时,伺服电机就转动,且转速大小正比于控制电压的大小,除去控制信号电压后,伺服电机就立即停止转动。
伺服电机应用甚广,几乎所有的自动控制系统中都需要用到。
例如测速电机,它的输出正比于电机的速度;或者齿轮盒驱动电位器机构,它的输出正比于电位器移动的位置.当这类电机与适当的功率控制反馈环配合时,它的速度可以与外部振荡器频率精确锁定,或与外部位移控制旋钮进行锁定。
最全直流电机工作原理与控制电路解析(无刷+有刷+伺服+步进)
最全直流电机工作原理与控制电路解析(无刷+有刷+伺服+步进)直流电动机是连续的执行器,可将电能转换为(机械)能。
直流电动机通过产生连续的角旋转来实现此目的,该角旋转可用于旋转泵,风扇,压缩机,车轮等。
与传统的旋转直流电动机一样,也可以使用线性电动机,它们能够产生连续的衬套运动。
基本上有三种类型的常规电动机可用:AC 型电动机,(DC)型电动机和步进电动机。
典型的小型直流电动机交流电动机通常用于高功率的单相或多相(工业)应用中,需要恒定的旋转扭矩和速度来控制大负载,例如风扇或泵。
在本(教程)中,我们仅介绍简单的轻型直流电动机和步进电动机,这些电动机用于许多不同类型的(电子),位置控制,微处理器,(PI)C和(机器人)类型的电路中。
基本直流电动机该直流电动机或直流电动机,以给它的完整的标题,是用于产生连续运动和旋转,其速度可以容易地控制,从而使它们适合于应用中使用是速度控制,伺服控制类型的最常用的致动器,和/或需要定位。
直流电动机由两部分组成,“定子”是固定部分,而“转子”是旋转部分。
结果是基本上可以使用三种类型的直流电动机。
有刷(电机)–这种类型的电机通过使(电流)流经换向器和碳刷组件而在绕线转子(旋转的零件)中产生磁场,因此称为“有刷”。
定子(静止部分)的磁场是通过使用绕制的定子励磁绕组或永磁体产生的。
通常,有刷直流电动机便宜,体积小且易于控制。
无刷电动机–这种电动机通过使用附着在其上的永磁体在转子中产生磁场,并通过电子方式实现换向。
它们通常比常规的有刷型直流电动机更小,但价格更高,因为它们在定子中使用“霍尔效应”开关来产生所需的定子磁场旋转顺序,但是它们具有更好的转矩/速度特性,效率更高且使用寿命更长比同等拉丝类型。
伺服电动机–这种电动机基本上是一种有刷直流电动机,带有某种形式的位置反馈控制连接到转子轴。
它们连接到PWM型控制器并由其控制,主要用于位置(控制系统)和无线电控制模型。
普通的直流电动机具有几乎线性的特性,其旋转速度取决于所施加的直流电压,输出转矩则取决于流经电动机绕组的电流。
直流电机调速电路设计
课程设计说明书直流电机调速电路的设计系、部:学生姓名:指导教师:专业:班级:完成时间:摘要将电子技术和控制技术引入传统的电力技术领域,利用半导体开关器件组成各种电力变换电路实现电能的变换和控制,构成了一门完整的学科,被国际电工委员会命名为电力电子学或称为电力电子技术,他是一门综合了电子技术,控制技术和电力技术的新兴交叉学科。
直流电机是电机的主要类型之一。
一台直流电机即可作为发电机使用,也可作为电动机使用,用作直流发电机可以得到直流电源,而作为直流电动机,由于其具有良好的调速性能,在许多调速性能要求较高的场合,仍得到广泛使用。
直流电动机是人类最早发明和应用的有一种电机。
直流电动机是将直流电转换为的旋转机械。
他与交流电动机相比,虽然直流电动机因为结构复杂,维护困难,价格比较贵等缺点制约了它的发展,应用不如交流电动机广泛。
但由于直流电动机有优良的启动,调速和制动性能,因此在工业领域中仍占有一席之地。
关键词电力电子技术;直流电动机;机械能ABSTRACTWill the electronic technology and control technology into the traditional power technology, using semiconductor switching parts of all kinds of power transformation of electric power circuit implementation transformation and control, constitute a complete discipline, be door to the international electrotechnical commission named power electronics or called power electronic technology, he is a comprehensive electronic technology, control technology and the emerging interdisciplinary power technology. Dc motor is one of the main types of the motor. A dc motor as a generator can use, also can use as a motor, used as dc generators can get dc power, and as a dc motor, since it has good performance of speed adjustment, in many speed performa, is still widely used. Dc motor is the earliest human invention and application of a kind of motor. Current motor is converted to dc of rotating machine. He compared with ac motor, although dc motor for the complex structure, maintenance difficulties, price is more expensive shortcomings constrains its development, the application as ac motor widely. But because of dc motor with fine start, speed and braking performance, so in industry still has a place.Key words power electronic technology; dc motor; mechanical energy目录1 绪论 (5)1.1概述 (5)1.2直流电动机的基本理论 (5)1.2.1 直流电动机的工作原理 (5)1.2.2 直流电动机的调速 (6)1.3直流脉宽调速系统 (8)1.3.1 概述 (8)1.3.2 直流脉宽调速系统的工作原理 (8)2 系统设计方案 (10)2.1直流电动机调速电路 (10)2.1.1主要设计特点 (10)2.2.2 布线图 (10)2.1.3 注意事项 (11)3 元器件介绍 (12)3.1 SG2731 (12)3.1.1 SG2731结构及原理 (12)3.1.2 SG2731引脚及功能 (14)3.1.3 SG2731典型应用(电路参数见表3) (14)3.2 三极管C4466 和 A1693 (15)4 直流电动机调速电路的测试 (16)4.1直流电动机调速电路的测试 (16)4.1.1 测试步骤 (16)4.1.2 测试结果 (16)5 实验总结 (17)6参考文献 (18)7 致谢 (18)1 绪论1.1概述直流电机是电机的主要类型之一。