
基于PSO算法的机械臂PID控制器参数优化
PSO算法及在二自由度PID调节器优化设计中的应用

P O 算法 及在 二 自由度 P D 调 节 器优 化 设 计 中的 应 用 S I
王 海稳 , 井 岗 戴跃 伟 张 ,
(.南京 理 工 大 学 自动化 学 院 , 1 南京 2 0 9 ,. 原科 技 大 学 电子 信 息 工 程 学 院 , 原 1 0 42 太 太 002) 30 4
Ve y o d y a c e p n e ef r n e f o h h c mma d rc ig n d s u b n e ee t n r g o d n mi r s o s p ro ma c o b t t e o n ta kn a d it r a c r jc i o
基于改进PSO算法的PID参数优化研究

G) = 等 ( c = + +s 8 ( s )
3 仿 真实例
本仿真实例是利用 IS P O算法对工业用 的采用
PD控 制器 的风机进 行控 制器参 数优化 。 I
3 1 数 学模型 及仿 真模型 的建 立 .
的最 好 位 置 p e 的适 应 值 进行 比较 , 果 优 于 bs t 如
的飞行速度 过快 , 又很容 易飞 越 最优 解 。 由式 ( ) 1 可
知, 惯性 权重 t 影 响算 法 收 敛 性 和 收 敛 速 度 重要 . O是
参 数 。在算法 的初 期 , 望算 法 有 较快 的收 敛速 度 , 希 此 时 ‘值 不 能太 小 。在 算 法 的后 期 , 望算 法 有 较 I J 希 好 的收敛 精度 , 即需要 较小 的 变化 步 长 , 阶段 ∞值 此
应 相应取 小 , 于算法 收敛 。 易
基于 以上分 析 , 出一 种 IS 提 P O算 法 。算 法 按 照 式( ) 6 实现惯 性权重 的非 线性 调 整 , 而保 证在 算 法 从 的前期 有较 大 的收敛速度 , 而在后 期 能 以较 大概率 收
敛到全 局最优 。式 中 仅称 为调 节 因子 , 及 t t +1表示
p o e h o v r e c f S b e l t g t ef co .S mu a in r s l n i ae t a e p o o e p r a h c n o t z h r v st e c n e g n e o O y r g ai a tr i lt e ut i d c t h tt r p s d a p o c a pi e t e P u n h o s h mi
提 出一种 基 于线性 递 减 惯 性 权 重 策 略 的 P D参 数 整 I
基于PSO的PID控制器参数优化研究
基于PSO的PID控制器参数优化研究摘要:本次设计的是基于PSO算法的PID控制器参数优化设计。
人们对PID控制器参数优化的研究是紧跟在它产生之后的,现在常用的优化整定方法有两类,分别是工程和理论计算的方法。
工程整定方法操作简单而且方便,但是整定过程需要丰富的工程经验,理论算法只要知道被控对象的传递函数,就可以对控制器参数进行优化。
粒子群算法的形成是受到了群体智能的影响,它是一种启发式的全局搜索新算法,为了找到搜索空间中的全局最优解,粒子之间的合作方法既有竞争又有协作。
这种算法有概念容易掌握、程序容易实现、全局搜索能力强等特征。
本文采用粒子群算法进行PID控制器的参数优化,在MATLAB环境下进行算法编译并在SIMULINK中搭建框图进行仿真,同时使用单纯形法对同一个被控对象的PID控制器参数进行优化,对两种算法的优化性能进行了分析比较,发现粒子群优化算法不仅程序编写容易实现,优化速度快,而且优化效果比单纯行法的优化效果优越一些。
关键词:PID控制器;优化算法;粒子群优化算法;MATLAB1 引言PID控制是近年来工业生产中应用较广的一种控制方法,它以结构简单、便于操作、可靠性强、鲁棒性好等为优势。
它也是比例(Proportional)、积分(Integral)和微分(Derivative)控制的简称,它的控制过程是根据系统产生误差的比例、积分、微分的线性组合来调整确定,则PID控制器的控制性能由控制器参数、、决定。
对于PID控制器设计的核心问题之一,就是对参数的整定研究。
但对PID控制器的参数整定是较为困难的,因为现实中的控制系统变得较为复杂,多数的系统控制对象是时滞、高阶的、并为非线性。
因此有了PID控制优化算法的产生。
比如蚁群算法、神经网络算法、遗传算法和爬山法等。
而有优化最主要的是要比较高的收敛速度和寻到最小的位置点。
2 微粒群算法介绍微粒群算法是生物学家根据鸟群觅食的集体行动方式演化而来的。
基于GA-PSO融合算法的二自由度PID参数优化

Two Degree of Freedom PID Parameter Optimization Based on GA - PSO Fusion Algorithm
PIE控制器因其具有结构简单、容易实现、鲁棒性
较强 点,被
工业过程控制中。基于
PIE控
工业过程控制中的主导 ,对于PIE
控 的参数优化
为重要。随着社会的发展
进步,PID的参数调节
不断进步% 1942年,
Zieylxr和Nichols推出了一种一阶
延迟对象的
PIE控制器参数整定方法,也即Z-N方法,为PIE控
WU Yankai ,ZHANG WW, MA Yingman ,LI Jiayang (Schoci of Optical Electrical and Computxr Engineering, University of Shanghai fir Science
and Technology, Shanghai 200093,0^x1) Abstract In industrial process control systems, thy tuning of PIE parameters have direct influence on thy qual ity and eWicienca ofproduction. Aiming at thy dm^iculty of PIE parametxr adjustment, an intelligent fusion algorithm combined with genetic algorithm and particia swarm optimization was proposed, and thy proposed algorithm was ap plied to tuning parameters of tec 一 deyrex 一 of - freedom PIE controller. Thy algorithm introduced partieix swarm op timization algorithm into thy mutation operatcr of genetic algorithm, which fully exploited thy advantayxs of tec singly intelligent algorithms and made up for thy shortcomings of both. Thy simulation results showed that the proposed alggrithm could by applied to tuning PIE parameters and excellent performance indec valuxs in thy process of adjusting the PIE parameters. Moreovxr, it had bwtxr control eWects on taraxt value tracking characteristics and external dis turbance suppression characteristics. Keywords genetic algorithm ; particle swarm optimization ; tag deyrexs of freedom ; mutation operatcr ; intelligent algorithm ; parametxr optimization ; performance i970年,Astrom和Hag-
BFO-PSO混合算法的PID参数优化设计

细 菌 在 环境 差 的 区 域 会 较 频 繁 地 旋 转 ,在 环 境 好 的 区 域会 较 多地 游 动 。 细 菌 的 整 个 生 命 周 期 就 是 在 游 动 和旋 转 这 两 种 基 本运 动 之 间 进 行 切 换 ,游 动 和 翻 滚 的 目的是 寻找 食物 并 避 开 有 毒 物 质 。 在 细 菌 觅 食 优 化 算 法 中模 拟 这 种 现 象 称 为 趋 向 性 操作 。 设 细菌 种 群 大 小 为 S,一 个 细 菌 所 处 的 位 置 表 示 问 题 的
当细 菌 鞭 毛 按 照 逆 时针 旋 转 时 ,细 菌 进 入 游 动 状 态 。通 常 ,
收 稿 日期 :2 1 1 — 5 01 — 0 2
并 随机地在 解空间的任意位置生成一个新个体 ,这个新 个体 ,湖 北 武 汉 人 ,华 中 科技 大 学 武 昌分 校 机 电与 自动 化 学 院 助 教 ,研 究 方 向为 电力 电子 技
BF 算法主要通 过趋向性 操作 、复制操作 和迁徙操作这三种 O
操 作 迭 代 计 算 来 求 解 问 题 ,下 面 介 绍 这 三 大 操 作 及 其 流 程 【。 9 】
1 .趋 向性 操 作
升 高或者逐 渐的实物消耗等变化 ,这样可能会导致 生活在这 个 局部 区域的细菌种群集体死亡 ,或者集体迁徙到一 个新的
个 候 选 解 , 细 菌 i 的 信 息 用 D 维 向 量 表 示 为
0= , , l =,… S 0 ,表示细菌 i f …, ,i 1, ,,i,, 2 (k) 在第 j 次
趋 向性 操作 第 k 次 复 制 操 作 和 第 1 迁 徙 操 作 之 后 的位 置 。 次 细 菌 i 每 一 步 趋 向性 操作 为 的
基于改进PSO算法的电机控制系统PID参数优化
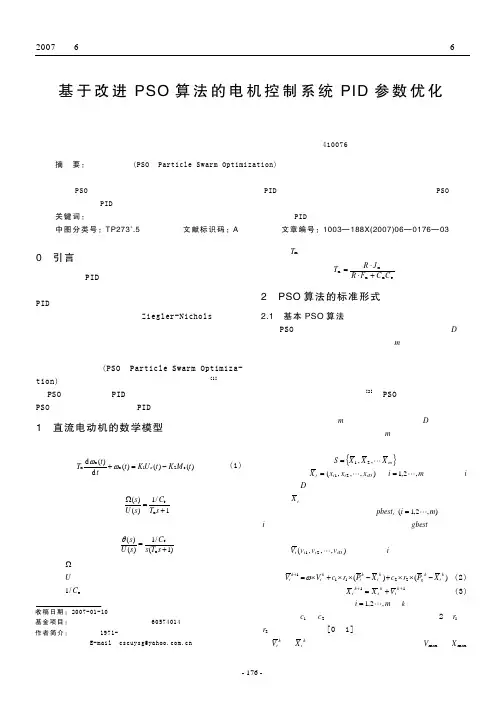
可 以 用 Vi (vi1, vi2 ,", viD ) , 表 示 第 i 个 粒 子 的 速 度 。 算法采用以下公式对粒子的位置进行更新,即
Vi k+1 = ω×Vi k + c1 ×r1 ×(Pi k − Xi k ) + c2 ×r2 ×(Pg k − Xi k ) (2)
X i k +1 = X i k + Vi k +1
参数名称
参数值
参数名称
参数值
电机电感 La/mH 0.24
转动惯量 Jm/kg·m2
1.1×10⁻⁶
电机电阻 Ra/ Ω
2.32
粘滞摩擦系数 Fm/kg·m2·s-1
2.2×10⁻⁴
电动机的转矩 常数 Cm/Nm·A-1
0.0232
电动势常数 Ce pNa/60a=9.00
首先建立电机的连续传递函数模型为[4]
基于上述认识,提出了一种改进的 PSO 算法, 算法将粒子群中的粒子分别赋予不同的初始惯性权 重。赋予较大惯性权重的粒子主要承担拓展搜索空 间,赋予较小惯性权重的粒子主要承担在已经搜索 到的最优区域里进行局部搜索的工作。这样对粒子 群进行分组,避免了随着迭代次数的增长和调整惯 性权重愈加困难的问题,较好地协调了算法的局部 与全局搜索能力。
1) C(s) 的表达式为
式中
C(s) = Kp + Ki 1 + Kds
(4)
s
Kp,Ki,Kd —分别为 PID 控制器的比例、积分、
微分系数。 2) PID 控制器的输出为
u (t )
=
Kpe (t)
+
Ki
∫t
0
e(t
基于改进PSO算法的PID控制器研究
基于改进PSO算法的PID控制器研究张燕红【摘要】针对一般的粒子群优化(PSO)学习算法中存在的容易陷入局部最优和搜索精度不高的缺点,对改进型PSO算法进行研究.由于惯性权重系数ω对算法是否会陷入局部最优起到关键的作用,因此,通过改变惯性权重ω的选择,对惯性权重系数采取线性减小的方法,引入改进型的PSO算法.采用改进的PSO算法对PID控制器进行参数优化并把得到的最优参数应用于控制系统中进行仿真.仿真实验结果表明:改进型PSO算法不会陷入局部最优,能得到全局最优的PID控制器的参数,并使得控制系统的性能指标达到最优,控制系统具有较好的鲁棒性.【期刊名称】《中国测试》【年(卷),期】2013(039)005【总页数】4页(P96-98,106)【关键词】粒子群优化算法;控制器;参数优化;性能指标;鲁棒性【作者】张燕红【作者单位】常州工学院电子信息与电气工程学院,江苏常州213002【正文语种】中文【中图分类】TP273;TP214;N945.13;TM930.12张燕红(常州工学院电子信息与电气工程学院,江苏常州213002)收到修改稿日期:2012-12-27多年来,由于PID控制器的结构简单,设计方法非常成熟,对线性控制系统有很好的控制效果,因此,PID控制器一直是工业控制系统中应用最广泛的控制器,PID控制器对大多数的简单工业过程都能得到满意的效果[1-3]。
但是当控制系统比较复杂或者被控对象的模型发生变化或者由于扰动信号的影响使得系统的稳定性和动态性能受到影响时,之前固定的PID控制器的3个比例、积分和微分参数就很难满足系统的要求了,因此在PID控制器的应用中,3个参数的调整和优化问题一直是PID控制器研究的热点问题[4-5],近年来,不少学者研究了很多优化算法[6]。
本文结合先进控制策略和智能控制算法,采用改进型的PSO优化算法,对PID控制器的参数进行优化,寻优出来的3个参数应用于控制系统中,使得之前不稳定的控制系统具有很好的鲁棒性。
基于HS-PSO算法的PID控制器参数自整定
2011年5月第18卷第3期控制工程ControlEngineeringofChinaMay2011V01.18,No.3文章编号:1671—7848(2011)03—0352—04基于HS-PSO算法的PID控制器参数自整定曹方。
,王伟。
,王介生2,刘玉超3,曹晟熙4(1.大连理工大学电子与信息工程学院,辽宁大连1160233.元宝山发电有限责任公司内蒙古赤峰024070:42.辽宁科技大学电子信息与工程学院,辽宁鞍山l14044:沈阳万宸建筑规划没汁有限公司辽宁沈阳110000)摘要:针对粒子群算法(PSO)算法局部搜索能力差的问题,提出一种对PID控制器参数进行自整定的基于和声搜索(Hs)的改进粒子群优化算法(HS—PSO)。
通过引入种群进程因子对惯性权重进行自适应调节以提高PSO算法的收敛速度。
另外在PSO进化过程中每代产生的最优个体以新陈代谢方式进入和声记忆库中并进行和声搜索,以克服粒子群优化算法局部搜索能力差的缺陷一针对典型对象进行PID控制器参数自整定,仿真和工程应用结果表明所提HS—PSO算法较他它智能优化算法具有更好的全局优化能力.关键词:粒子群优化算法;和声搜索;PID控制;自整定中图分类号:TP273文献标识码:ASelf・-TuningofPIDControllerParametersBasedonHS・-PSOAlgorithmCAOFan91,WANGWetl,WANGJie—shen92,UU地一cha03,ChaoSheng—xi4(1.DalianUniversityot‘Fechnology,Dalian116023,China;2LiaoningUniversityofScience&Technology,Anshan114044,China;3.YuanbaoshanPowerGenerationCoLtd,Chifeng024070,China;4.Shenyangwallthenarehiteechture&plandesignCohd,Shengyang110000,China)Abstract:Aimingattheproblemthattheparticleswarmoptimization(PSO)haslowerlocalsearchcapability,animprovedPSObasedonharmonysearch(HS—PSO)isproposedtotunethePIDcontrollerparameters.Populationschedulefactorisadoptedtoself-tunetheinertiaweightinordertoenhancetheconvergencespeedofPSOalgorithm.ThehybridoptimizationalgorithmstoresthebestindividualproducedineachgenerationofPSOew)lutionprocessintotheharmonymemorywiththemetabolicmannerandcarriesthroughthehar—monysearchinordertoovercometheshortcomingoflowerlocalsearch.Itisdemonstratedbynumericalsimulationsontheclassicalob—jectstotunetheparametersofthePIDcontrollerthattheprocessedHS—PSOalgorithmhasthemoreexcellentglobaloptimizationper—formancethanotherintelligentoptimizationalgorithms.Keywords:particleswarnloptimization;harmonysearch;PIDcontroller;self-tuning1引言PID控制是最早发展起来的控制策略之一,由于其算法简单、鲁棒性好和可靠性高等优点被广泛应用于工业过程控制领域。
PID参数优化和前馈控制
现代工程控制理论实验报告学生姓名:任课老师:学号:班级:目录实验十一PID参数优化和前馈控制 (3)1、PID参数优化 (3)1.1 实验目的 (3)1.2 PID优化方法 (3)2前馈控制 (18)2.1实验原理 (18)2.2实验步骤及内容 (20)2.3实验结论 (26)3、实验中遇到的问题 (27)3.1 PSO优化结果问题 (27)3.2如何寻找一个函数分析系统仿真过程中的扰动对系统输出的影响程度? (30)实验十一 PID 参数优化和前馈控制本次实验分为PID 控制器的参数优化和前馈控制器分析两个部分。
1、PID 参数优化1.1 实验目的PID 控制器是控制领域中最为经典、应用最为广泛的一种控制器,但是现如今PID 参数的选择方法仍然没有一个广泛认同的标准。
本次实验通过实例讲解一种较为基本的PID 参数选择方法,以供大家参考。
1.2 PID 优化方法PID 参数选择主要分为两个部分,经验寻找和精准筛选。
1.2.1经验寻找在已知对象传递函数的条件下,寻找控制器参数的第一步的是经验寻找,即利用经验公式大致确定PID 三个参数的大致范围。
设PID 控制器的形式为1(1)p d i k T S T S++ ,确定kp 、Ti 、Td 参数的经验公式如下:(1)对于传递函数为(1)nK Ts +的系统选择PI 控制器,10.3p k nk=,0.5i T nT =。
(2)对于传函为s nke τ-(1+Ts )的系统可以选择Zn 法选择PID 控制系数。
Zn 法的表格如下。
至于纯迟延系统PID 控制器的参数选择方法在实验十二继续阐述,在此不再累赘。
例: 针对传递函数为22(1+80s )的对象设计PI 控制器,使系统最终能够稳定下来,且超调量小于5%,稳定时间小于500s 。
解: 根据经验公式可以大致确定一组PI 系数使系统能够稳定下来。
对应的程序如下。
得到kp=0.8333,Ti=80。
对应的控制器的传递函数为0.01040.8333s,在相应的控制器的作用下系统的输出曲线如下。
基于SA-PSO算法采摘机械臂参数优化
基于SA-PSO算法采摘机械臂参数优化庞国友;高自成;李立君;赵凯杰;王晓晨【摘要】当前油茶果的采摘方式为人工采摘,采摘方式落后,采摘效率低,导致生产成本高,严重制约油茶产业的健康发展.为解决这一问题,实现油茶果机械化和自动化采摘,设计了一款振动式油荼果采摘机.油荼果采摘机工作过程中采摘机械臂的结构尺寸将会限制其工作的范围.为确保采摘机能高效率的采摘油茶果,对采摘机械臂进行参数优化,寻找最优参数.结合实地考察的结果,确定优化设计的变量为举升液压缸行程Sj、伸缩液压缸行程Ss、俯仰液压缸行程Sf,建立目标函数,确定约束条件.基于SA-PSO算法,对油茶果采摘机械臂进行结构参数优化,得到最优参数解:举升液压缸行程为Sj=154 mm,伸缩液压缸行程为Ss=320 mm,俯仰液压缸形成为Sf=166mm,为采摘机的优化设计了提供了理论数据支持.【期刊名称】《西北林学院学报》【年(卷),期】2019(034)004【总页数】5页(P268-272)【关键词】油茶果;机械臂;SA-PSO算法;参数优化【作者】庞国友;高自成;李立君;赵凯杰;王晓晨【作者单位】中南林业科技大学机电工程学院,湖南长沙410004;中南林业科技大学机电工程学院,湖南长沙410004;中南林业科技大学机电工程学院,湖南长沙410004;中南林业科技大学机电工程学院,湖南长沙410004;中南林业科技大学机电工程学院,湖南长沙410004【正文语种】中文【中图分类】S776油茶树是我国特有的木本食用油料树种,也是世界四大木本油料植物之一。
近年来,中国油茶产业迅速发展,2014年,湖南全省油茶林总面积达到2 000万亩以上,茶油产量20万t,产值213亿元,均居全国第一[1-2]。
油茶果采摘周期短,而目前油茶果的采摘还是依靠人工手动的采摘方式完成,采摘效率低、劳动强度大、生产成本高,严重制约了油茶产业的健康发展。
国外对于采摘机械的研发较早,上世纪40年代中期美国研发了用于采摘核桃和银杏的振摇式采摘机械[3]。