
小波分析大作业
小波分析及其应用结课作业小波分析在信号分析及滤波中的应用指导老师:白键学生姓名:班级:071011学号:07101075小波分析在信号分析及滤波中的应用信号滤波是信号处理中的重要的一环,在实际测量中,由于噪声源的存在,传播过程中加载的噪声,还有传感器本身的测量误差,信号中总会存在一些噪声,在处理信号之前,必须将噪声滤掉,否则会影响后续的时频分析,得不到信号中想要的结果。
一、信号时频分析方法比较1.1Fourier变换与Gabor变换在信号分析中,最基础的Fourier变换,Fourier变换提供了从另一个角度看信号的一种方法,将函数展成以余弦为基本函数的叠加,Fourier系数表示了信号在频域上的幅值和相角,但Fourier变换只能从整个信号分析其频率,不能很好的反应时间特性,故此提出了窗口Fourier变换,即Gabor变换,窗口Fourier 变换则将非平稳信号假定为分段平稳的,通过采用一个滑动窗截取信号,一次次地对截得的信号进行Fourier变换。
但由于Fourier变换时间分辨率与频率分辨率矛盾,得不到时间分辨率与频率分辨率都很高的信号分析结果。
1.2小波变换小波变换是在Fourier变换基础上提出的。
其基础函数是小波函数,其可在通过伸缩和平移实现信号的分析,它继承和发展了短时傅立叶变换局部化的思想,同时又克服了窗口大小不随频率变化等缺点,能够提供一个随频率改变的时间一频率窗口,是进行信号时频分析和处理的理想工具。
但是依旧有一些局限性,小波变换中,可以根据需要构造不同的小波函数,正是由于有不同的小波函数可供选择,使得小波变换对信号分析有足够的适应性,但是小波函数的选择成为一大问题,此外选取的小波函数可能在全局是最佳的,但是对某个局部区域可能是最差的,而一旦小波函数确定,所有的分析特性就会确定,因此缺乏一定的自适应性。
1.3希尔伯特黄变换对一列时间序列数据先进行经验模态分解然后对各个分量做希尔伯特变换的信号处理方法是由美国国家宇航局的Norden E. Huang 于1998年首次提出的称之为希尔伯特黄变换Hilbert-Huang Transformation HHT 。
由于时间序列的信号经过EMD分解成一组本征模函数Intrinsic Mode Function IMF 而不是像傅立叶变换把信号分解成正弦或余弦函数因此该方法既能对线性稳态信号进行分析又能对非线性非稳态信号进行分析。
1.3.1EMD 方法基本原理经验模态分解(Empirical Mode Decomposition, 简称EMD))方法是由美国NASA 的黄锷博士提出的一种信号分析方法.它依据数据自身的时间尺度特征来进行信号分解, 无须预先设定任何基函数。
它能使复杂信号分解为有限个本征模函数(Intrinsic Mode Function,简称IMF),所分解出来的各IMF分量包含了原信号的不同时间尺度的局部特征信号。
经验模态分解法能使非平稳数据进行平稳化处理,然后进行希尔伯特变换获得时频谱图,得到有物理意义的频率。
与短时傅立叶变换、小波分解等方法相比,这种方法是直观的、直接的、后验的和自适应的,因为基函数是由数据本身所分解得到。
由于分解是基于信号序列时间尺度的局部特性,因此具有自适应性。
经验模态分解EMD 方法能把非平稳非线性信号分解成一组稳态和线性的数据序列集即本征模函数IMF 所谓本征模函数必须满足2 个条件1.对于一列数据极值点和过零点数目必须相等或至多相差一点在任意点2.由局部极大点构成的包络线和局部极小点构成的包络线的平均值为零这种方法本质是通过特征时间尺度获得本征振动模式然后由本征振动模式来分解时间序列数据下面是时间序列数据X(t)经验模态分解的一种算法对一原始信号X(t),首先找出X(t)上所有的极值点。
然后用三次样条函数曲线对所有的极大值点进行插值,从而拟合出原始信号X(t)的上包络线Xmax(t)。
同理,得到下包络线Xmin(x)。
上、下两条包络线包含了所有的信号数据。
按顺序连接上、下两条包络线的均值即得一条均值线Ml;Ml (t) =(Xmax(t)+Xmin(t))/2;再用X(t)减掉Ml (t)得到h1(t):h1(t)=X(t)-m1(t)对于不同的信号,h1(t)可能是一个IMF分量,也可能不是。
一般来说,它并不满足IMF所需的条件,此时将hl(t)当作原信号,重复上述步骤,即得:h11(t)=h1(t)-m11(t)式中,m11(t)是hl(t)的上、下包络线均值,若h11(t)不是IMF分量,则继续筛选,重复上述方法k次,得到第k次筛选的数据k1t(t):h1k(t)=h1(k-1)(t)-m1k(t)在实际计算中满足IMF的2个条件并不是一件容易的事必须确定一个准则使筛选过程能够中止,Huang等提出利用2个连续处理结果之间的标准差SD作为判据:其中,T为原始信号的长度.决定筛选过程是否,SD值的选取至关重要.如果SD的值选得过小,会使IMF分量变成纯粹的频率调制信号,造成幅值恒定。
-如果选得过大,会使筛选的结果和IMF的2个条件相差太远。
经验表明,SD的取值在0.2~0.3之间为宜。
既可保证IMF分量的线性稳定性,又可使IMF分量具有相应的物理意义.当h1k(t)满足筛选终止准则的要求,则h1k(t)为第一阶IMF,记为cl(t),即C1(t)=h1k(t)从X(t)中减去c1(t)得剩余信号,即残差r1(t):r1(t)=X(t)-c1(t)将r1(t)看作一组新信号重复上述模态分解过程,经多次运算可得到全部的残差ri(t):ri(t)=r(i-1)(t)-ci(t) i=2,3,…,n当ri(t)满足条件:(t)或rn(t)小于预定的误差;或2.残差rn(t)成为一个单调函数,即不可能再从中得出提取IMF分量时,就终止模态分解过程。
该条件的选取也应适中。
若条件太严格,则得到的最后几个IMF分量没有太大意义,并且还消耗时间;若条件太松,则会丢失有用信号分量。
具体终止条件的选取可通过对信号的反复分解并依据对原始信号的先验知识来最终确定。
至此,原始信号X(t)可由n阶IMF分量及残差rn(t)构成。
1.3.2Hilbert变换与Hilbert谱对给定的信号X(t),其Hilbert变换定义为构造解析信号Z(t):Z(t)=X(t)+iY(t);Z(t),可写为:其中:上式以极坐标的形式明确表达了瞬时振幅和瞬时相位,很好地反应了信号的瞬时特性,在此基础上,瞬时频率定义为:对式*做Hilbert变换,则有:其中,是第j阶IMF分量cj(t)的解析信号幅值。
这里省略了第n阶残差这是因为rn(t)是单调函数或常数的缘故.式*中的H(t)既是时间t的函数,又是瞬时频率的函数。
而瞬时频率也是时间t的函数。
取实部,定义他为Hilbert谱,记作:将对时间积分,就得到Hilbert边际谱:边际谱表达了每一个频率值上分布的总的振幅(或能量),他以统计的形式表示在整个数据序列上的振幅(或能量)累积。
以上的EMD分解和Hilbert谱分析方法统称为Hilbert-Huang变换。
傅立叶变换,小波变换及HHT变换比较:(1分析信号。
傅立叶变换只能处理线性非平稳的信号,小波变换虽然在理论上能处理非线性非平稳信号,但在实际算法实现中却只能处理线性非平稳信号。
HHT则不同于这些传统方法,它彻底摆脱了线性和平稳性束缚,其适用于分析非线性非平稳信号。
(2)自适应性。
HHT能够自适应产生“基”,即由“筛选”过程产生的IMF。
这点不同于傅立叶变换和小波变换。
傅立叶变换的基是三角函数,小波变换的基是满足“可容性条件”的小波基,小波基也是预先选定的。
在实际工程中,如何选择小波基不是一件容易的事,选择不同的小波基可能产生不同的处理结果。
我们也没有理由认为所选的小波基能够反映被分析数据或信号的特性。
(3) Heisenberg测不准原理制约——突变信号。
傅立叶变换、短时傅立叶变换、小波变换都受Heisenberg测不准原理制约,即时间窗口与频率窗口的乘积为一个常数。
这就意味着如果要提高时间精度就得牺牲频率精度,反之亦然,故不能在时间和频率同时达到很高的精度,这就给信号分析处理带来一定的不便。
而HHT不受Heisenberg测不准原理制约,它可以在时间和频率同时达到很高的精度,这使它非常适用于分析突变信号。
(4)瞬时频率。
傅立叶变换、短时傅立叶变换、小波变换有一个共同的特点,就是预先选择基函数,其计算方式是通过与基函数的卷积产生的。
HHT不同于这些方法,它借助Hilbert变换求得相位函数,再对相位函数求导产生瞬时频率。
这样求出的瞬时频率是局部性的,而傅立叶变换的频率是全局性的,小波变换的频率是区域性的。
EMD分解各阶IMF分量大致是高频到低频的分布,噪声大多包含在前几个IMF 中,对其进行阈值处理,然后进行重构叠加即可进行滤波。
1.3.3HHT分解及滤波实例:下图为某声音信号的原始信号及HHT分解以及滤波后的信号:原始信号:HHT分解信号:可以看出,HHT分解的EMD信号有高频到低频的趋势。
下图为滤波后的信号:二、小波分析的去噪方法小波滤波的机理是基于信号与噪声的小波系数的尺度上的不同性质,采用相应规则,对含噪信号的小波系数进行取舍、抽取或切削等非线性处理,以达到去除噪声的目的。
小波滤波研究主要集中在三个方向,包括基于信号奇异性的模极大值重构滤波、基于信号尺度间相关性的空域相关滤波和基于小波变换解相关性的小波域阈值滤波。
2.1模极大值重构滤波1992年,Mallat等人提出了基于信号奇异性的信号和图像多尺度边缘表示法,利用Lipschitz指数在尺度上对信号和图像及噪声的数学特性进行描述,提出模极大值重构滤波方法。
模极大值重构滤波是指利用信号在各个尺度上小波系数的模极大值来重构信号。
信号小波系数的模极大值包含了信号的突变值与奇异值。
如果可以从这些极大值重构信号,那么就可以通过处理小波系数的模极大值而实现对信号奇异值的修改。
可以通过改变模极大值来修改奇异性的强度,也可以通过抑制某些极大值点而去除相应的奇异性,这是模极大值重构滤波的基本思想。
模极大值重构滤波方法是根据信号和噪声在小波变换下随尺度变化呈现出的不同变化特性提出来的,有很好的理论基础,因而滤波性能较为稳定,它对噪声的依赖性较小,不需要知道噪声的方差,特别是对低信噪比的信号滤波时更能体现其优越性。
2.2空域相关滤波1994年,根据Rosenfield所提出的思想,xu提出了基于信号尺度间相关性的空域相关滤波算法(ssNF),就是在进行数字图像处理时,直接将相邻频带上的数据相乘,可以准确地定位信号边缘。
信号的突变点有良好的局部性质,并且出现在各尺度上,而噪声的能量却集中在小尺度上,其小波系数随着尺度的增大而迅速衰减。
小波分析作业

学号:2009202056 姓名:孟云霞小波分析与应用作业----五个名词Riesz 基:在无穷维Hilbert 空间中,称向量族{e n }n ∈N 是H 的一个Riesz 基,如果他是线性无关的,且存在A >0,B >0使得对任意的f ∈H,总可以找到u n 满足:0n n n f u e +∞==∑,且 22211n n f u f B A ≤≤∑.由Riesz 表示定理可以证明存在ˆn e ,使得ˆ,n n u f e =, 且有 00ˆˆ,,n n n n n n f f e e f e e +∞+∞====∑∑. 注意这里Riesz 基没有正交性的要求。
框架:在Hilbert 空间里的一族函数}{jj J φ∈成为一个框架,如果存在0,A B 〈〈∞ ,使得对于所有的f ∈H 有: 222,jj J A f f B f φ∈≤≤∑称A 与B 是框架界。
如果两个框架界相等,还称框架是紧框架。
但是框架,甚至是紧框架也不是正交基。
只有在紧框架条件下,框架界A=1,并且如果1j φ=对于所有的j J ∈成立,那么}{j φ才能构成H 的一个正交基。
:尺度函数:尺度函数又称为小波父函数。
根据双尺度方程,可以由尺度函数生成小波。
进行信号处理时,先要对信号进行副近。
也就是用尺度函数对信号进行分解。
尺度函数的频带与待分析信号的频带相同,然后将逼近函数分别在尺度空间和小波空间中进行分解,就得到了信号的低频粗略部分和高频细节部分,此时新的尺度函数频带是原信号频带的一半,小波函数的频带是另一半(高频部分),由此实现了对原信号的按频带分解!尺度函数和小波函数分别是尺度空间(近似空间)和细节空间的基函数,两者通过双尺度方程联系,但是,并不是说每一种小波函数都有相应的尺度函数,有的小波是没有对应的尺度函数的。
以多尺度分析或者多分辨分析为例。
尺度函数一般是整个框架的生成元,它生成整个框架,也生成小波函数,另外,尺度函数的傅立叶变换一般可做低通滤波器,而小波函数的傅立叶变换一般是用作带通或高通滤波器!利用相互正交的简单函数,构建一个表达信号的空间“坐标系”,然后就可以用这些系数和正交函数来表示f(t),这就是小波的核心思想,在小波分析中这个构建坐标系的函数,就是小波函数,但是在小波函数来表示一个信号的时候,它其实是将信号映射在了时频平面内的,这里面就有一个问题,在实现过程中需要对需要一个频域的底座和平台,来让信号f(t)与之做映射后是在一定的频率分辨率上进行的,这个起到底座的函数就是尺度函数,在尺度函数的平台下对频率的分析,或者说对信号的f(t)的表达就是在小波函数的作用了。
小波分析与信号处理作业
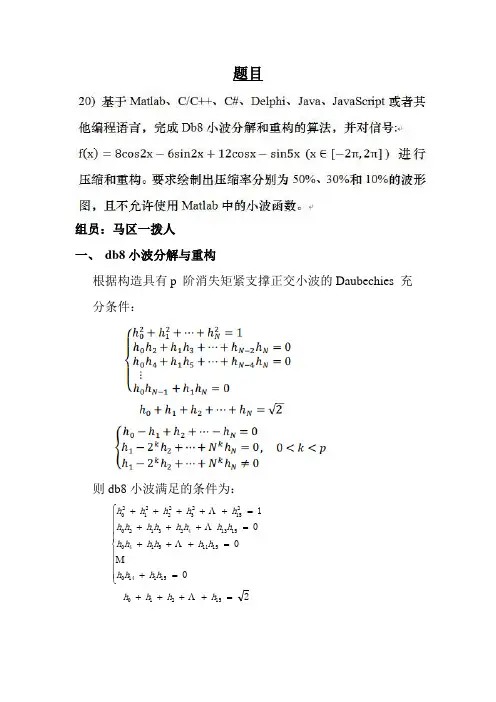
题目组员:马区一拨人 一、 db8小波分解与重构根据构造具有p 阶消失矩紧支撑正交小波的Daubechies 充分条件:则db8小波满足的条件为:200011521015114015115140151342312021523222120=++++⎪⎪⎪⎩⎪⎪⎪⎨⎧=+=+++=+++=+++++h h h h h h h h h h h h h h h h h h h h h h h h h h h⎪⎪⎩⎪⎪⎨⎧=+-+-=+-+-=-+-+-015320153201573727115321153210h h h h h h h h h h h h h解得:⎪⎪⎪⎪⎪⎩⎪⎪⎪⎪⎪⎨⎧==-=-=====204891287474266.0739120004724845.0615822840155429.063820582910525.0542155853546836.0973196756307362.0143163128715909.0431070544158422.076543210h h h h h h h h⎪⎪⎪⎪⎪⎩⎪⎪⎪⎪⎪⎨⎧-==-=-===-=-=841240001174767.0064500006754494.0733770003917403.034520487035299.074060874609404.0174000139810279.0307970440882539.0018090173963010.015141312111098h h h h h h h h代码:根据mallat 算法:可以求得db8小波对应的分解系数*h 、*g 以及重构系数h 、g 。
db8小波分解与重构算法:卷积函数:juanji () 下抽样函数:D () 上抽样函数:U ()juanji.mD.mU.m分解与重构函数:wavelet()w avel et.m二、信号f(x)=8cos(2x)-6sin(2x)+12cos(x)-sin(5x) (x∈[-2π,2π])的压缩与重构压缩函数:compress()compress.m信号f(x)压缩与重构代码:f(x)压缩与重构运行结果:附录:讲义中的问题(加分)1.二元一次方程只有一族解2.除(6-8),(5-8)序号标误外,用matlab solve()很难求出例5.1这两个特解[h0,h1,h2,h3]=solve('h0^2+h1^2+h2^2+h3^2==1','h0*h2+h1*h3==0','h0+h1+h2+h3==sqrt(2)','h0','h1','h2','h3')3.0h h h 540=-1h 应该为0h h h 540=+1h。
小波分析考试题及答案
一、叙述小波分析理论发展的历史和研究现状答:傅立叶变换能够将信号的时域和特征和频域特征联系起来,能分别从信号的时域和频域观察,但不能把二者有机的结合起来。
这是因为信号的时域波形中不包含任何频域信息,而其傅立叶谱是信号的统计特性,从其表达式中也可以看出,它是整个时间域内的积分,没有局部化分析信号的功能,完全不具备时域信息,也就是说,对于傅立叶谱中的某一频率,不能够知道这个频率是在什么时候产生的。
这样在信号分析中就面临一对最基本的矛盾——时域和频域的局部化矛盾。
在实际的信号处理过程中,尤其是对非常平稳信号的处理中,信号在任一时刻附近的频域特征很重要。
如柴油机缸盖表明的振动信号就是由撞击或冲击产生的,是一瞬变信号,单从时域或频域上来分析是不够的。
这就促使人们去寻找一种新方法,能将时域和频域结合起来描述观察信号的时频联合特征,构成信号的时频谱,这就是所谓的时频分析,亦称为时频局部化方法。
为了分析和处理非平稳信号,人们对傅立叶分析进行了推广乃至根本性的革命,提出并开发了一系列新的信号分析理论:短时傅立叶变换、时频分析、Gabor 变换、小波变换Randon-Wigner变换、分数阶傅立叶变换、线形调频小波变换、循环统计量理论和调幅—调频信号分析等。
其中,短时傅立叶变换和小波变换也是因传统的傅立叶变换不能够满足信号处理的要求而产生的。
短时傅立叶变换分析的基本思想是:假定非平稳信号在不同的有限时间宽度内是平稳信号,从而计算出各个不同时刻的功率谱。
但从本质上讲,短时傅立叶变换是一种单一分辨率的信号分析方法,因为它使用一个固定的短时窗函数,因而短时傅立叶变换在信号分析上还是存在着不可逾越的缺陷。
小波变换是一种信号的时间—尺度(时间—频率)分析方法,具有多分辨率分析(Multi-resolution)的特点,而且在时频两域都具有表征信号局部特征的能力,使一种窗口大小固定不变,但其形状可改变,时间窗和频率窗都可以改变的时频局部化分析方法。
小波分析结课作业

精仪学院仪器科学与技术1014202077 赵炎基于小波变换的姿态检测数据融合方法一、研究背景姿态检测系统广泛应用于航海、无人机、机器人等相关领域,是自动化控制领域一个不可或缺的关键技术。
以牛顿定律为其工作原理,通过对加速度的积分来获得载体的速度、位置和偏向角的信息。
在总个系统中惯性器件起着举足轻重的地位,也是速度和位置等一切信息的唯一来源,决定了总个系统的精度。
在各种飞行器上,惯性导航系统做为一种新型化导航系统被人们所接纳并广泛应用。
在军事领域,依靠惯性器件作为信息的来源,其可靠性能够得到充分的肯定与满足。
捷联式惯性导航从初始对准开始,导航误差即随运算时间的推移而增加,这与远距离、高精度的导航性能要求相差甚远。
因此,在导航系统硬件系统中增加了辅助导航传感器,用以补偿惯性导航的累计误差,并采用的数学方法是数据融合算法,达到校正导航参数、提高导航精度的效果。
姿态解算作为导航系统算法的核心,关系到所有导航参数的解算精度,因此本文对其进行了分析研究。
虽然卡尔曼滤波器在姿态检测系统中的应用很广泛,算法设计也相当成熟[1-4],但它对系统模型建立的准确性要求严格,模型设计的误差会直接反映到测量结果中[5],此外,由于卡尔曼滤波器本质上就是一段对数据通过迭代处理的代码,计算机的量化误差成为了导致滤波器发散的一种潜在诱因。
针对上述问题,采用一种模型简单、运算效率高的姿态检测算法,该算法利用两种具有互补误差特性的姿态检测量并结合小波分析进行数据融合。
二、问题提出陀螺仪输出的是载体坐标系b相对于惯性坐标系n的旋转角速率,通过角速率积分运算可以求解b系和n系的转移矩阵,进而求出姿态角[21]。
姿态角解算通常采用欧拉角法和四元素角。
地球内部存在相对稳定的静磁场,静磁场方向正好由地理位置的北极指向南极,在地球坐标系中,任意坐标点的磁场量都可以通过查表得出。
地球磁场的存在使得安装在载体上的磁强计可以测量地磁场在b系下三个轴向分量,然后利用坐标变换关系可求出 载体的运动姿态[6]。
小波分析-经典案例
时间序列-小波分析时间序列(Time Series )是地学研究中经常遇到的问题。
在时间序列研究中,时域和频域是常用的两种基本形式。
其中,时域分析具有时间定位能力,但无法得到关于时间序列变化的更多信息;频域分析(如Fourier 变换)虽具有准确的频率定位功能,但仅适合平稳时间序列分析。
然而,地学中许多现象(如河川径流、地震波、暴雨、洪水等)随时间的变化往往受到多种因素的综合影响,大都属于非平稳序列,它们不但具有趋势性、周期性等特征,还存在随机性、突变性以及“多时间尺度”结构,具有多层次演变规律。
对于这类非平稳时间序列的研究,通常需要某一频段对应的时间信息,或某一时段的频域信息。
显然,时域分析和频域分析对此均无能为力。
20世纪80年代初,由Morlet 提出的一种具有时-频多分辨功能的小波分析(Wavelet Analysis )为更好的研究时间序列问题提供了可能,它能清晰的揭示出隐藏在时间序列中的多种变化周期,充分反映系统在不同时间尺度中的变化趋势,并能对系统未来发展趋势进行定性估计。
目前,小波分析理论已在信号处理、图像压缩、模式识别、数值分析和大气科学等众多的非线性科学领域内得到了广泛的应。
在时间序列研究中,小波分析主要用于时间序列的消噪和滤波,信息量系数和分形维数的计算,突变点的监测和周期成分的识别以及多时间尺度的分析等。
一、小波分析基本原理1. 小波函数小波分析的基本思想是用一簇小波函数系来表示或逼近某一信号或函数。
因此,小波函数是小波分析的关键,它是指具有震荡性、能够迅速衰减到零的一类函数,即小波函数)R (L )t (2∈ψ且满足:⎰+∞∞-=0dt )t (ψ (1)式中,)t (ψ为基小波函数,它可通过尺度的伸缩和时间轴上的平移构成一簇函数系:)abt (a)t (2/1b ,a -=-ψψ 其中,0a R,b a,≠∈ (2) 式中,)t (b ,a ψ为子小波;a 为尺度因子,反映小波的周期长度;b 为平移因子,反应时间上的平移。
小波分析30道题

1. 从Fourier 变换到小波变换的三个阶段: *)信号加窗;**)基加窗;***)小波基;⑴ Fourier 变换是一个强有力的数学工具,它具有重要的物理意义,即信号()f x 的Fourier 变换()()⎰+∞∞-ω-=ωx x f F x d e i表示信号的频谱。
正是Fourier 变换的这种重要的物理意义,决定了Fourier 变换在信号分析和信号处理中的独特地位,特别是作为平稳信号分析的最重要的工具。
但是,在实际应用中,所遇到的信号大多数并不是平稳的。
所以,随着应用范围的逐步扩大和理论分析的不断深入,Fourier 变换的局限性就渐渐展示出来了:首先,从理论上说,为了由Fourier 变换研究一个时域信号()f x 的频谱特性,必须获得信号在时域中的全部信息,以致于包括将来的信息;其次,Fourier 变换对信号的局部畸变没有标定和度量能力。
但是,在许多实际应用中,畸变正是我们所关心的信号在局部范围内的特征;再次,Fourier 变换不能反映信号在局部时间范围内和局部频带上的谱信息分析,或称为局部化时-频分析,而这正是许多实际应用最感兴趣的问题之一;最后,因为一个信号的频率与它的周期长度成反比,因而要给进行分析的一个灵活多变的时间和频率的“窗口”,使其在“中心频率(或称为平均频率、主频)”高的地方,时间窗自动变窄,而在“中心频率”低的地方,时间窗应自动变宽。
⑵ 时间加窗:Gabor 在1946年的论文中,为了提取信号的局部信息,这包括时间和频率两方面的局部信息,引入了一个时间局部化的“窗口函数”()g t b -,其中参数b 用于平行移动窗口,以便于覆盖整个时域。
Gabor 变换继承了Fourier 变换所具有的“信号频谱”这样的物理解释,同时,它克服了Fourier 变换只能反映信号的整体特征而对信号的局部特征没有任何分析能力的缺陷,大大地改进了Fourier 变换的分析能力,为信号处理提供了一种新的分析和处理工具,即信号的时-频分析。
小波分析报告(去噪)
小波分析浅析—— 李继刚众所周知,以π2为周期的复杂的波都可以用以π2为周期的函数)(t f (模拟信号)来描述,它可以由形如)sin(n n nt A θ+的若干谐波叠加而成,因此,完全有理由认为)(t f 有如下的表现形式:∑∑∑∞=∞=∞=+=+=+=)sin cos ()cos sin cos sin ()sin()(n n n n n n n n n n n nt b nt a nt A nt A nt A t f θθθ为了确定上式中的系数n n b a ,,可以利用Fourier 变换,可以得到函数)(t f 的Fourier 级数,即⎪⎪⎪⎩⎪⎪⎪⎨⎧====++=⎰⎰∑--+∞=ππππππ.,2,1,sin )(1,,1,0,cos )(1),sin cos (2)(10 n ntdt t f b n ntdt t f a nt b nt a a t f n n n n n 如果函数以T 为周期,则通过对t 作Tw x Tt ππ2,2=∆=变换,可以得到函数的Fourier级数,即⎪⎪⎪⎩⎪⎪⎪⎨⎧=∆==∆=∆+∆+=⎰⎰∑--+∞=ππππ.,2,1,sin )(2,,1,0,cos )(2),sin cos (2)(10 n wtdt n t f T b n wtdt n t f T a wt n b wt n a a t f n n n n n 从时域角度来理解Fourier 级数,将}sin ,{cos wt n wt n ∆∆看作是具有频率w n ∆的谐波,则时域表现的函数)(t f 可分解为无穷个谐波之和。
从频域角度来理解Fourier 级数,因为)(t f 的频域范围是[)+∞∈,0w ,所以,可将w 轴用间距w ∆作离散分化,离散点w n ∆处对应着频率为w n ∆的谐波}sin ,{cos wt n wt n ∆∆,这样就可将时域函数)(t f 与谐波组成1-1对应关系,即+∞∆∆↔0}sin ,cos {)(wt n b wt n a t f n nFourier 分析在信号分析处理时,将复杂的时域信号转换到频域中,时域信号和频域信号组成Fourier 变换对,人们既可以在时域中分析信号,也可以在频域中细致的作出特殊分析。
小波分析
青海湖地区近50年降水量周期变化分析杨沈斌,张弥,吕开龙1.问题青海湖位于青海省东北部的青海湖盆地内,既是中国最大的内陆湖泊,也是中国最大的咸水湖。
近年来有多篇关于青海湖面积受气候变化影响的研究报告,认为温度升高,降水减少和蒸发量大是造成面积下降的几个重要原因。
为此,本实验拟采用连续小波分析方法对青海湖地区年降水量周期变化进行分析,探讨降水量变化与青海湖面积变化的关系。
2. 资料考虑到刚察气象观测站正好处于青海湖边上,所得数据对反映青海湖周边降水变化具有较好的代表性。
因此,以青海湖西北位置的刚察气象台站1961-2007年年降水量资料为例,对该站年降水资料进行小波分析,获取其周期变化特征。
同时,获取了青海湖1961-2007年的面积变化资料。
从资料发现,青海湖面积近50年呈现下降趋势,平均下降3 km2/a。
图1和图2分别显示了1961-2007年刚察气象站年降水量和青海湖面积的变化,以及对应的趋势线。
图1 1961-2007年刚察气象台站年降水量及趋势线图2 1961-2007年青海湖面积及趋势线3. 小波分析方法小波变换具有多分辨率分析的特点,并且在时频两域都具有表征信号局部特征的能力。
小波变换通过将时间系列分解到时间频率域内,从而得出时间系列的显著的波动模式,即周期变化动态,以及周期变化动态的时间格局(Torrence and Compo, 1998)。
小波(Wavelet ),即小区域的波,是一种特殊的、长度有限,平均值为零的波形。
它有两个特点:一是“小”,二是具有正负交替的“波动性”,即直流分量为零。
小波分析是时间(空间)频率的局部化分析,它通过伸缩平移运算对信号(函数)逐步进行多尺度细化,能自动适应时频信号分析的要求,可聚焦到信号的任意细节。
小波分析将信号分解成一系列小波函数的叠加,而这些小波函数都是由一个母小波(mother wavelet )函数经过平移与尺度伸缩得来的。
用这种不规则的小波函数可以逼近那些非稳态信号中尖锐变化的部分,也可以去逼近离散不连续具有局部特性的信号,从而更为真实的反映原信号在某一时间尺度上的变化。
14.2 小波分析的应用实例
(一)年平均气温的非线性变化趋势
基 于 图 14.2.1 中 23 个 台 站 48 年 ( 1959—
2006年)的年平均气温时间序列数据,对各
台站的数据求平均,
然后运用小波分析方法,以Symmlet 作为基
小波、以sym8为小波函数进行小波分解,就 可以从 16 年( S4 )、 8 年( S3 )、 4 年( S2 )
S1 S2 S3 S4 S5
AR = 24.372 8AAT-0.061 8AP-44.675 4 AR = 20.037AAT+0.138 3AP-19.12 AR = 26.705 9AAT+0.121 7AP-83.328 5 AR = 14.430 2AAT+0.469 2AP+7.009 7 AR = 17.100 3AAT+0.393 3AP-11.614 0
到8年或4年,则呈现出现了比较明显的起伏振荡。
对于年平均相对湿度,从在16年和8年的时间尺度看 ,以 1980 年为时间节点, 1980 年以前无明显上升或 下降趋势,而 1980 年以后则呈微弱上升趋势;如果 把时间尺度缩小到4年,那么其在总体上仍然保持了 16年和8年尺度的基本趋势,但出现了比较明显的起 伏振荡。
进一步说明,塔里木河三源流年径流量的非线性变化
趋势是区域气候变化影响的结果。
用同样的方法,对年平均相对湿度时间序
列做小波分解和重构,结果如图14.2.4所示。
图14.2.4 不同时间尺度下年平均相对湿度的非线性变化趋势
结论:
从气候变化过程(时间序列)看, 50 多年来,塔里木 河流域年平均气温、年降水量和年平均相对湿度呈现 非线性变化趋势,而且非线性趋势具有尺度依赖性的 特征。 对于年平均气温,从在 16 年和 8 年的时间尺度看,以
【VIP专享】小波分析作业
基于小波变换的图像融合摘要:图像融合是将同一场景的多幅图像的互补信息合并成一幅新图像,以便更好地对场景进行监视和侦察。
小波分析具有多分辨等特点,可以有效地将特征明显、分辨率高的图像融合在一起,得到比任何一幅源图像效果都好的图像。
关键字;小波分析,小波变换,图像融合Abstract:The objective of image fusion is to combine information from multiple images of the same scene to accomplish tasks that cannot be achieved with a single image or source.Wavelets with their multiresolution property,have been proved to be effective in the integration of the coarse features and finer resolution details of these images to produce a well fused image.第一章绪论1.1研究背景现如今,多媒体技术和通讯技术的发展标志着数字信息化时代的到来,各个领域也随之出现了突飞猛进的发展,信息对我们而言其重要性不言而喻。
其中,图像信息占据了最大的信息空间。
然而,在图像信息量大增的前提下,怎样筛选出有用的信息就成了当务之急。
二十世纪七十年代后期,多传感器信息融合概念应运而生,引发了全世界范围内学者的研究热情,在计算机技术的推动下,传感器信息融合研究取得了长足进展。
近年来,随着科学技术在各个领域的大规模应用,人们面临着越来越多的信息复杂和信息超载等问题。
要解决这一问题,我们就要充分利用各种资源,利用新的技术手段和优化的方法,对“泛滥”的信息进行筛选、分析和处理,信息得以优化,我们就可以更全面、更精准的描述目标。