
理论力学第七版答案解析第九章
9-10 在瓦特行星传动机构中,平衡杆O 1A 绕O 1轴转动,并借连杆AB 带动曲柄OB ;而曲柄OB 活动地装置在O 轴上,如图所示。
在O 轴上装有齿轮Ⅰ,齿轮Ⅱ与连杆AB 固连于一体。
已知:r 1=r 2=0.33m ,O 1A =0.75m ,AB =1.5m ;又平衡杆的角速度O 1=6rad/s 。
求当=60°且=90°时,曲柄OB 和齿轮Ⅰ的角速度。
题9-10图【知识要点】 Ⅰ、Ⅱ两轮运动相关性。
【解题分析】 本题已知平衡杆的角速度,利用两轮边缘切向线速度相等,找出ωAB ,ωOB 之间的关系,从而得到Ⅰ轮运动的相关参数。
【解答】 A 、B 、M 三点的速度分析如图所示,点C 为AB 杆的瞬心,故有 ABA O CA v A AB ⋅⋅==21ωω ωω⋅=⋅=A O CD v AB B 123所以 s rad r r v BOB /75.321=+=ωs rad r v CM v MAB M /6,1==⋅=I ωω 9-12 图示小型精压机的传动机构,OA =O 1B =r =0.1m ,EB =BD =AD =l =0.4m 。
在图示瞬时,OA ⊥AD ,O 1B ⊥ED ,O 1D 在水平位置,OD 和EF 在铅直位置。
已知曲柄OA 的转速n =120r/min ,求此时压头F 的速度。
题9-12图【知识要点】 速度投影定理。
【解题分析】 由速度投影定理找到A 、D 两点速度的关系。
再由D 、E 、F 三者关系,求F 速度。
【解答】 速度分析如图,杆ED 与AD 均为平面运动,点P 为杆ED 的速度瞬心,故 v F = v E = v D由速度投影定理,有A D v v =⋅θcos可得 s ll r n r v v A F /30.1602cos 22m =+⋅⋅==πθ 9-16 曲柄OA 以恒定的角速度=2rad/s 绕轴O 转动,并借助连杆AB 驱动半径为r 的轮子在半径为R 的圆弧槽中作无滑动的滚动。
设OA =AB =R =2r =1m ,求图示瞬时点B 和点C 的速度与加速度。
题9-16图【知识要点】 基点法求速度和加速度。
【解题速度】 分别对A 、B 运动分析,列出关于B 点和C 点的基点法加速度合成方程,代入已知数据库联立求解。
【解答】 轮子速度瞬心为P , AB 杆为瞬时平动,有s m r PC v srad rv s m R v v B C BB A B /828.222/42,/2==⋅=======ωωωωω 取A 为基点,对B 点作加速度分析,有 nBA tBA nA nB tB a a a a a ++=+ 由已知条件 0,,22===nBA A B nB a R a r v a ω解得 22/8,0s m rv a a Bn Bt B=== 取B 为基点,由C 点加速度的叠加原理,tCB n CB B C a a a a ++=由已知条件 0,,2=⋅==tCB B n CB n B B a r a a a ω故C 点加速度 222/3.11s m a a a CBn B C =+=9-19 在图示机构中,曲柄OA 长为r ,绕O 轴以等角速度转动,AB =6r ,BC =r 33。
求图示位置时,滑块C 的速度和加速度。
题9-19图【知识要点】 刚体的平面运动。
【解题分析】 分别对系统中B 点的速度和加速度进行分析,再利用矢量投影,列出方程,由几何关系代入数据即可求解。
【解答】 由速度分析图,有CB B C BA A B v v v v v v +=+=,由题设中已知数据得6,30sin 23,3,30sin 0200010ωωωωω=======BC v v v r v AB v v v CB B CBCBA A BA由加速度分析图,对AB 杆, nBA t BA n A B a a a a ++=由已知条件 AB a r a n BA n A ⋅=⋅=2120,ωω向AB 轴投影,得nBAn A B a a a -=2121 对BC 杆,nCB t CB B a a a a ++=C由已知条件 2220,31ωω⋅=⋅-=BC n CB B a r a 向BC 轴投影,得 2012323ωr a a a n CB B C =--= 9-24 如图所示,轮O 在水平面上滚动而不滑动,轮心以匀速O =0.2m/s运动。
轮缘上固连销钉B ,此销钉在摇杆O 1A 的槽内滑动,并带动摇杆绕O 1轴转动。
已知:轮的半径R =0.5m ,在图示位置时,A O 1是轮的切线,摇杆与水平面间的交角为60°。
求摇杆在该瞬时的角速度和角加速度。
【知识要点】 平面运动,点的合成运动。
【解题分析】 本题先研究轮子的整体运动,再以销钉B 为动点。
选定不同的基点,最终得到不同的解答方程,联立方程,代入已知数据求解。
【解答】 对轮进行加速度与速度的分析,得到,0,0000===ωαωRv 以销钉B 为动点,摇杆为动系。
r e a v v v +=题9-24图得到 s rad BO v v v v e e r /2.0,23,2310100====ωω 销钉B 的加速度为tBO n BO B a a a a ++=0 (1) c r n e t e B a a a a a +++= (2)联立(1)(2),得到c r n e t e n BO a a a a a +++=由已知题设条件r e n e te n BO v a B O a a B O a R a ⋅=⋅=⋅==012011011202,,ωωω由BO 1 轴上的投影可得 e nBO t e a a a -=解得 21/046.01s rad BO a t e AO -==α9-25 平面机构的曲柄OA 长为2l ,以匀角速度O 绕O 轴转动。
在图示位置时,AB =BO ,并且∠OAD =90°。
求此时套筒D 相对于杆BC 的速度和加速度。
【知识要点】 刚体的平面运动。
题9-25图【解题分析】 本题先对整个杆以及杆中D 、A 两点进行速度与加速度的分析,利用速度和加速度的合成公式求解。
【解答】 选BC 杆为动点,OA 杆为动系。
Br Be Ba v v v +=得到 l v l v Br Ba 0033,332ωω=⋅=AD 杆作平面运动,则DA A D v v v +=可得0032332334ωωωω==⋅=⋅=AD DA AD DA D v l v l v又有 B De Dr De D v v v v v =+=, 得到D 的相对速度 l l v v v B D Dr 0016.1332ωω=⋅=-=加速度分析。
c Br nBe Ba a a a a ++=由题设所给的已知条件Br e n Be v a l a ⋅=⋅=0202,ωω由加速度投影,可得 l a Ba ⋅=2034ωADa l a ADt DAA nDAt DA A D ⋅=⋅=++=220,2ωωa a a a再一次投影,得到 l a D ⋅=2098ω Dr De Da a a a += 得到 l l a Dr 202022.2910ωω==9-29 图示平面机构中,杆AB 以不变的速度沿水平方向运动,套筒B 与杆AB 的端点铰接,并套在绕O 轴转动的杆OC 上,可沿该杆滑动。
已知AB 和OE 两平行线间的垂直距离为b 。
求在图示位置(=60°,=30°,OD =BD )时杆OC 的角速度和角加速度、滑块正的速度和加速度。
题9-29图【知识要点】 刚体的平面运动,点的运动合成。
【解题分析】 本题取B 为动点,再以OC 杆为动系,DE 、OE 杆作平面运动。
【解答】 由加速度c r ne t e B a a a a a +++=由已知条件r e c e n e v a OB a ⋅=⋅=ωω2,2由et a 方向的投影,得到 0=+c et a a得到 2202833,43b v a a b v a et et ⋅-==⋅-=OB 又选OC 为动系 v B =v e + v r 代入已知数据,得到 v v v v v v B r B e 2121,2323====v v v b v OB v e D e 432,430==⋅==ω DE 杆作平面运动,由 ED D e v v v +=得到 4,21332vv v v v ED D E ===nED t ED n D t D E a a a a a +++=由已知条件 EDv a a a a a ED nED n e n D t e t D2,21,21===由向DE 轴的投影,得到 bv a E 2387-=9-31 图示行星齿轮传动机构中,曲柄OA 以匀角速度O 绕O 轴转动,使与齿轮A 固结在一起的杆BD 运动。
杆BE 与BD 在点B 铰接,并且杆BE 在运动时始终通过固定铰支的套筒C 。
如定齿轮的半径为2r ,动齿轮半径为r ,且AB =5r 。
图示瞬时,曲柄OA 在铅直位置,BD 在水平位置,杆BE 与水平线间成角=45°。
求此时杆BE 上与C 相重合一点的速度和加速度。
题9-31图【知识要点】 刚体平面运动和点的运动的合成。
【解题分析】 本题先取出C 为动系,列出速度迭加方程求解;再取C '点,结合B 点,列出加速度叠加方程,联立求解。
【解答】 选套筒C 为动系,选BE 杆上的点B 和C '为动点,作速度分析,有 r e B v v v += 又由轮边缘线速度相同,有PB ⋅=rv v AB 解得 ()()()()0000062.021562.221523cos 87.625123sin ωωωωωϕθωωϕθ=-===-=+==+=+=BC v r r v ve r r v v e e B B r 由刚体性质,得到关联速度公式r v cr r c r 087.6,ω='==''v v v 又由加速度分析,有 0,=++=tBA tBA nBA A B a a a a a若选B 为动点,套筒为动系,有c r n e te B a a a a a +++=将上两式相加c r ne t e n BA A a a a a a a +++=+* *代入已知条件有上式在BC 上投影()r r a r 202073.135123ωω=+= 再选C '点为动点,套筒为动系,得到加速度关系式 c c r c e c e ''''++=a a a a由已知条件 r e c c r c a ar a ωω2,==''得到杆上C '点加速度为 r a a a c c r c202214.16ω=+=''。
理论力学课后习题答案第9章动量矩定理及其应用
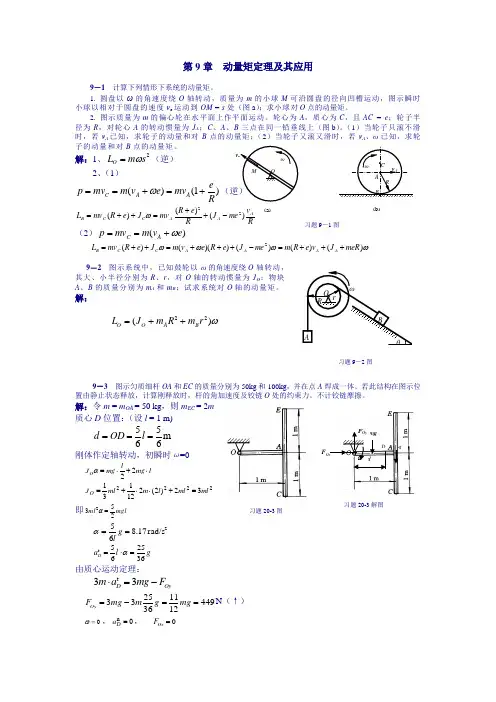
(1)
(2)
对A:
(3)
又:
以O为基点:
(→)
(↓)(4)
由上四式联立,得(注意到 )
法2:对瞬心E用动量矩定理(本题质心瞬心之距离为常数)
又
可解得:
9-11图示匀质圆柱体质量为m,半径为r,在力偶作用下沿水平面作纯滚动。若力偶的力偶矩M为常数,滚动阻碍系数为 ,求圆柱中心O的加速度及其与地面的静滑动摩擦力。
解:对轮C:
对轮B和重物A:
运动学关系:
9-5图示电动绞车提升一质量为m的物体,在其主动轴上作用一矩为M的主动力偶。已知主动轴和从动轴连同安装在这两轴上的齿轮以及其它附属零件对各自转动轴的转动惯量分别为J1和J2;传动比r2:r1=i;吊索缠绕在鼓轮上,此轮半径为R。设轴承的摩擦和吊索的质量忽略不计,求重物的加速度。
(7)
将(5)、(6)、(7)代入(2)、(3)、(4)得
(8)
(9)
(10)
解得: ,与(1)式相同。
9-15圆轮A的半径为R,与其固连的轮轴半径为r,两者的重力共为W,对质心C的回转半径为,缠绕在轮轴上的软绳水平地固定于点D。均质平板BE的重力为Q,可在光滑水平面上滑动,板与圆轮间无相对滑动。若在平板上作用一水平力F,试求平板BE的加速度。
解:初始静止,杆开始运动瞬时, 必沿支承处切向,即沿AB方向,所以 此时沿AB方向,如图(a),以D为基点:
由
(1)
由AB作平面运动:
(2)
(3)
(4)
由(3),
解(1)、(2)、(4)联立
9-19如图所示,足球重力的大小为4.45N,以大小 =6.1m/s,方向与水平线夹40 角的速度向球员飞来,形成头球。球员以头击球后,球的速度大小为 =9.14m/s,并与水平线夹角为20 角。若球-头碰撞时间为0.15s。试求足球作用在运动员头上的平均力的大小与方向。
理论力学第七版答案解析第九章
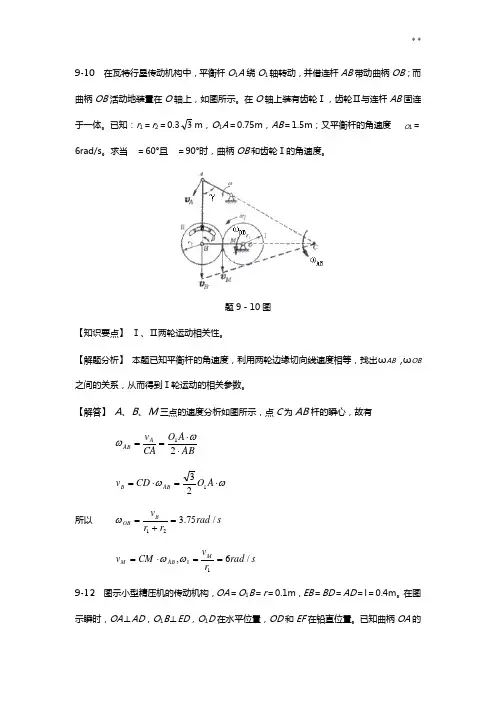
9-10 在瓦特行星传动机构中,平衡杆O 1A 绕O 1轴转动,并借连杆AB 带动曲柄OB ;而曲柄OB 活动地装置在O 轴上,如图所示。
在O 轴上装有齿轮Ⅰ,齿轮Ⅱ与连杆AB 固连于一体。
已知:r 1=r 2=0.33m ,O 1A =0.75m ,AB =1.5m ;又平衡杆的角速度O 1=6rad/s 。
求当=60°且=90°时,曲柄OB 和齿轮Ⅰ的角速度。
题9-10图【知识要点】 Ⅰ、Ⅱ两轮运动相关性。
【解题分析】 本题已知平衡杆的角速度,利用两轮边缘切向线速度相等,找出ωAB ,ωOB 之间的关系,从而得到Ⅰ轮运动的相关参数。
【解答】 A 、B 、M 三点的速度分析如图所示,点C 为AB 杆的瞬心,故有 ABA O CA v A AB ⋅⋅==21ωω ωω⋅=⋅=A O CD v AB B 123所以 s rad r r v BOB /75.321=+=ωs rad r v CM v MAB M /6,1==⋅=I ωω 9-12 图示小型精压机的传动机构,OA =O 1B =r =0.1m ,EB =BD =AD =l =0.4m 。
在图示瞬时,OA ⊥AD ,O 1B ⊥ED ,O 1D 在水平位置,OD 和EF 在铅直位置。
已知曲柄OA 的转速n =120r/min ,求此时压头F 的速度。
题9-12图【知识要点】 速度投影定理。
【解题分析】 由速度投影定理找到A 、D 两点速度的关系。
再由D 、E 、F 三者关系,求F 速度。
【解答】 速度分析如图,杆ED 与AD 均为平面运动,点P 为杆ED 的速度瞬心,故 v F = v E = v D由速度投影定理,有A D v v =⋅θcos可得 s ll r n r v v A F /30.1602cos 22m =+⋅⋅==πθ 9-16 曲柄OA 以恒定的角速度=2rad/s 绕轴O 转动,并借助连杆AB 驱动半径为r 的轮子在半径为R 的圆弧槽中作无滑动的滚动。
理论力学课后答案9
四川大学 建筑与环境学院 力学科学与工程系 魏泳涛
w.
kh
a ,方向向上。 2
da
w.
co
我在沙滩上写上你的名字,却被浪花带走了;我在云上写上你的名字,却被风儿带走了;于是我在理论力 学的习题答案上写上我的名字.
我在沙滩上写上你的名字,却被浪花带走了;我在云上写上你的名字,却被风儿带走了;于是我在理论力 学的习题答案上写上我的名字.
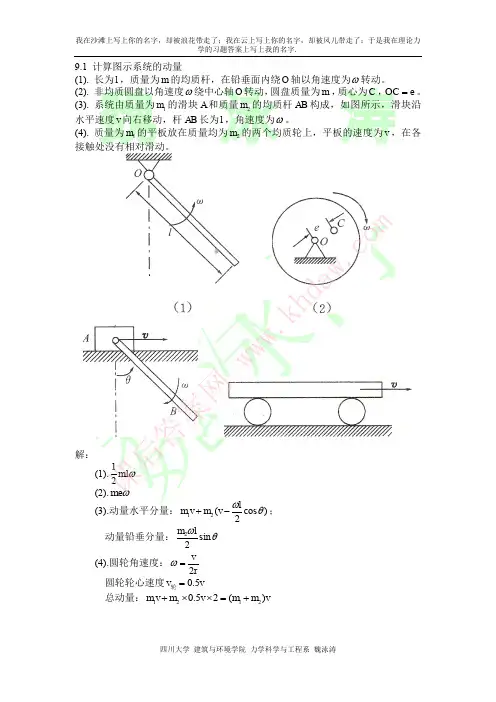
9.9 图示一凸轮导板机构。半径为 r 的偏心圆轮 O 以匀角速度 绕轴 O 转动,偏 心距 OO e ,导板 AB 重 FW 。当导板在最低位置时,弹簧的压缩量为 。要使 导板在运动过程中始终不离开轮轴,试求弹簧的刚度系数。
魏
泳
涛
m
课
后
答
四川大学 建筑与环境学院 力学科学与工程系 魏泳涛
案
网
ww
w.
kh
而 A 点坐标为 xA 2l cos S y A 2l sin 化简后 y2 ( x A l cos ) 2 A l 2 4
da
w.
co
解: 由于在水平方向上质心运动守恒。由于系统初始静止,因此系统质心位置始 终保持不变。 由图知 xC l cos l cos S
魏
泳
涛
m
ae 即为 AB 的加速度。
当 0 时, AB 处于最高位置,其加速度为 2e 。弹簧的压缩量为 2e 。 AB 受力图如下。
课
后
答
案
网
ww
T FW N k ( 2e) FW N
要保持接触,则应该有
理论力学习题解答第九章讲解

9-1在图示系统中,均质杆OA、AB与均质轮的质量均为m , OA杆的长度为h , AB杆的长度为|2,轮的半径为R,轮沿水平面作纯滚动。
在图示瞬时,OA杆的角速度为, 求整个系统的动量。
5ml< ■,方向水平向左2题9- 1图题9-2图9-2如图所示,均质圆盘半径为R,质量为m,不计质量的细杆长丨,绕轴0转动,角速度为「,求下列三种情况下圆盘对固定轴的动量矩:(a)圆盘固结于杆;(b)圆盘绕A轴转动,相对于杆 0A的角速度为-;(c)圆盘绕A轴转动,相对于杆 0A的角速度为• •。
R 22 2 2 2(a)L O=m(+1 购;(b)L O = ml ⑷;(c)L O = m( R +1 冷29-3水平圆盘可绕铅直轴z转动,如图所示,其对z轴的转动惯量为J z。
一质量为m的质点,在圆盘上作匀速圆周运动,质点的速度为V。
,圆的半径为r,圆心到盘中心的距离为l 。
开始运动时,质点在位置M。
,圆盘角速度为零。
求圆盘角速度「与角「间的关系,轴承摩擦不计。
解以圜扳利欣点M为系统,因为系统所受外力£包括車力和约束力〕对轴三的矩均力誓.战爲统对榊二胡乳地讦和.在任意时刻点M的速度包含相对速度®和沖:51速度%° 其申斗=OM -旧设质点M在城位置为起始位置*该瞬时系统对轴二的创吊伸5二叫Q")⑴在任盘时刘:L si= J& + (wr^ ) = Jto + M. (mr0) +Af, (wt 叫)由图可得L.2 = Jcy + wrv D[/ cos^? + r] + m(l~ + r: + Hr cos^?)(p ⑵抿据动崑矩守怛定律J = i:2(3) 由式<lk (2)> (3)爲m/v0(l - cose?)w = ------- 尸- 3— ----------』+用{厂+厂+ 2/?cos^)9-4如图所示,质量为 m的滑块A,可以在水平光滑槽中运动,具有刚性系数为 k的弹簧一端与滑块相连接,另一端固定。
理论力学(第七版)课后题答案哈工大

第1章 静力学公理和物体的受力分析
1-1 画出下列各图中物体 A,ABC 或构件 AB,AC 的受力图。未画重力的各物体的自 重不计,所有接触处均为光滑接触。
FN 1
A
P FN 2
(a)
(a1)
FT A P FN
(b)
A
(b1)
FN1
P
B FN 3
FR = (80i + 140 j ) N
FR = (80 N) 2 + (140 N) 2 = 161 N
2-2 如图 2-2a 所示,固定在墙壁上的圆环受 3 条绳索的拉力作用,力 F1 沿水平方向, 力 F3 沿铅直方向,力 F2 与水平线成 40°角。3 个力的大小分别为 F1=2 000 N,F2=2 500 N, F3=1 500 N。求 3 个力的合力。
C
FN 2
′ FN
B
P2
(a1)
FN1
(a) FN 1
B
C P2 FAy A
FN 2
FN
P1
P1
FAy
A F Ax
FAx
(a2)
(a3)
FN1
A P1 B P2
FN 3
FN 2
(b)
(b1)
′ FN
FN 1
A
B P2
FN 3
P1
FN
FN 2
(b3)
(b2)
3
理论力学(第七版)课后题答案 哈工大.高等教育出版社
F2 = 173 kN
如图 2-5a 所示,刚架的点 B 作用 1 水平力 F,刚架重量不计。求支座 A,D 的约
y F B C x
理论力学第七版答案、高等教育出版社出版

仅供个人学习参考哈工大理论力学(I )第7版部分习题答案1-2两个老师都有布置的题目2-3?2-6?2-14?2-?20?2-30?6-2?6-4?7-9??7-10?7-17?7-21?8-5?8-8?8-16?8-24?10-4?10-6?11-5?11-15?10-3以下题为老师布置必做题目1-1(i,j ),1-2(e,k)2-3,2-6,2-14,2-20,2-306-2,6-47-9,7-10,7-17,7-21,7-268-5,8-8(瞬心后留),8-16,8-2410-3,10-410-611-5,11-1512-10,12-15,综4,15,16,1813-11,13-15,13-166-2图6-2示为把工件送入干燥炉内的机构,叉杆OA=1.5m 在铅垂面内转动,杆AB=0.8m ,A 端为铰链,B 端有放置工件的框架。
在机构运动时,工件的速度恒为0.05m/s ,杆AB 始终铅垂。
设运动开始时,角0=?。
求运动过程中角?与时间的关系,以及点B 的轨迹方程。
10-3如图所示水平面上放1均质三棱柱A ,在其斜面上又放1均质三棱柱B 。
两三棱柱的横截面均为直角三角形。
三棱柱A 的质量为mA 三棱柱B 质量mB 的3倍,其尺寸如图所示。
设各处摩擦不计,初始时系统静止。
求当三棱柱B 沿三棱柱A 滑下接触到水平面时,三棱柱A 移动的距离。
11-4解取A 、B 两三棱柱组成1质点系为研究对象,把坐标轴Ox 固连于水平面上,O 在棱柱A 左下角的初始位置。
由于在水平方向无外力作用,且开始时系统处于静止,故系统 质心位置在水平方向守恒。
设A 、B 两棱柱质心初始位置(如图b 所示)在x 方向坐标分别为当棱柱B 接触水平面时,如图c 所示。
两棱柱质心坐标分别为系统初始时质心坐标棱柱B 接触水平面时系统质心坐标因并注意到得10-4如图所示,均质杆AB ,长l ,直立在光滑的水平面上。
求它从铅直位无初速地倒下时,端点A 相对图b 所示坐标系的轨迹。
理论力学(I)第九章课件(第7版哈尔滨工业大学)详解
x A f1 (t ) y A f 2 (t ) f 3 (t )
对于每一瞬时 t ,都可以求出对应的 x A , y A , , 图形S 在该瞬时的位置也就确定了。 二.平面运动分解为平动和转动
当图形S上A点不动时,则刚体作定轴转动。
当图形S上 角不变时,则刚体作平动。
故刚体平面运动可以看成是平动和转动的合成运动。
选取运动情况已知的点作为基点)
12
曲柄连杆机构
AB杆作平面运动 平面运动的分解
(请看动画)
13
§9-3
平面图形内各点的速度
一.基点法(合成法) 已知:图形S内一点A的速度 v A ,
vB 图形角速度 求:
取A为基点, 将动系固结于A点, 动系作平动。
取B为动点, 则B点的运动可视为牵连运动为平动和相对运动
8
例如
车轮的运动。
车轮的平面运动可以看成
是车轮随同车厢的平动和相对
车厢的转动的合成。
车轮对于静系的平面运动 车厢(动系Ax y ) 相对静系的平动
(绝对运动) (牵连运动)
车轮相对车厢(动系Ax y)的转动
(相对运动)
9
我们称动系上的原点A为基点,于是 刚体的平面运动可以 分解为随基点的平动 和绕基点的转动。
1
第九章 刚体的平面运动
§9–1 刚体平面运动的概述
§9–2 平面运动分解为平动和转动 ·
刚体的平面运动方程 §9–3 平面图形内各点的速度 §9–4 平面图形内各点的加速度 习题课
2
§9-1 刚体平面运动的概述
刚体的平面运动是工程上常见的一种运动,这是一种较为 复杂的运动.对它的研究可以在研究刚体的平动和定轴转动的 基础上,通过运动合成和分解的方法,将平面运动分解为上述
理论力学课后答案-谢传峰、王琪-动力学第九章、第十章
垂直于 O1O2 的平面
z’
O3
θ G
y’
坐标系 O3 x y z 的三个坐标轴为过 O3 点的三个惯量主轴,则系统的动能为:
T
1 2
[
J
1
2
J 2 (
cos )2
J 3 (
sin )2 ]
4
取圆环最低点 A 所在的水平面为零势面,系统的势能为: V mgl cos
则拉格朗日函数:
vO vA vOr
圆柱在斜面上作纯滚动有: vOr r 。系统的动能为:
T
1 2
mv A 2
1 2
m1vO 2
1 2
(1 2
m1r 2 ) 2
1 2
mx 2
1 2
m1[(x
g
,方向水平向右。
楔块 B 的相对加速度: aBr
s
FP1 cos (P1 P2 )P2 sin P2 (P1 P2 sin2 )
g ,方向沿斜面向上。
5-18 在光滑水平面上放一质量为 m 的三角形楔块 ABC,质量为 m1 ,半径为 r 的均质圆柱沿
楔块的 AB 边滚动而不滑动,如图所示。试求楔块的加速度及圆柱的角加速度。
L
T
V
1 2
[
J1
2
J 2 (
cos )2
J 3 (
sin )2 ]
mgl cos
代入拉格朗日方程:
d dt
( L )
L
0
,整理得物体的运动微分方程为:
J1
2 (J 2 J 3 ) sin cos mgl sin
清华理论力学课后答案9
及其变分
答 1
yC1 = 2 l sinϑ1 ,
1 δyC1 = 2 l cosϑ1 ⋅ δϑ1 ;
1
1
后 yC2 = l sinϑ1 + 2 l sinϑ2 , δyC2 = l cosϑ1 ⋅δϑ1 + 2 l cosϑ2 ⋅δϑ2 。
G1 tan β − (G1 + G2 ) f ≤ F ≤ G1 tan β + (G1 + G2 ) f 。
(b) 解:本体与上题在于ϑ 是变量,只要将上题中的 β 表示成 h 的
函数即可。易见ϑ = 90� − β , tan β = cotϑ =
上式结果,分别得到(1) F =
R2 − h
h2
.khdaw.co 题 9-13 图
题 9-13 图(a)
www 任一虚位移:AB 杆绕 A 的虚转动 δϑ ,BC 杆的瞬时虚平移 δrB = hδϑ = δrC ,CD 杆绕 D
的虚转动 δϕ = δrC 2h 。列出虚功方程:
网 Mδϑ − F1δrB − F2hδϕ = 0 ,解得: M A = (F1 + F2 / 2)h 。
题 9-11 图(a) 其中, δrD = hδr l 。
解得: FAy = F1 − F2h / l 。
9-12 水平力 F1 和 F2 分别作用于杆 BC 和杆 CD 的中点,如图示。不计`杆重,试计算固
定端 A 的约束力偶 MA。
m 解:解除固定端的转动约束而成为固定铰链,并代之以约束力偶,如图( a)所示。给机构
G1
理论力学第七版课后习题答案
理论力学第七版课后习题答案第一章: 引言习题1-11.问题描述:给定物体的质量m=2kg,加速度a=3m/s^2,求引力F。
2.解答:根据牛顿第二定律F=ma,其中m表示物体的质量,a表示物体的加速度。
代入已知值,可求得F=6N。
习题1-21.问题描述:给定物体的质量m=5kg,引力F=20N,求加速度a。
2.解答:根据牛顿第二定律F=ma,将已知值代入,可求得a=4m/s^2。
第二章: 运动的描述习题2-11.问题描述:一个物体以恒定速度v=10m/s匀速直线运动,经过t=5s,求物体的位移。
2.解答:位移等于速度乘以时间,即s=vt。
代入已知值,可得s=50m。
习题2-21.问题描述:一个物体以初始速度v0=5m/s匀加速直线运动,加速度a=2m/s^2,经过t=3s,求物体的位移。
2.解答:由于物体是匀加速直线运动,位移可以通过公式s=v0t+0.5at^2计算。
代入已知值,可得s=(53)+(0.52*3^2)=45m。
第三章: 动力学基础习题3-11.问题描述:一个物体质量为m=4kg,受到的力F=10N,求物体的加速度。
2.解答:根据牛顿第二定律F=ma,将已知值代入,可求得a=2.5m/s^2。
习题3-21.问题描述:一个物体质量为m=3kg,受到的力F=6N,求物体的加速度。
2.解答:根据牛顿第二定律F=ma,将已知值代入,可求得a=2m/s^2。
第四章: 动力学基本定理习题4-11.问题描述:一个物体质量为m=8kg,受到的力F=16N,求物体的加速度。
2.解答:根据牛顿第二定律F=ma,将已知值代入,可求得a=2m/s^2。
习题4-21.问题描述:一个物体质量为m=6kg,受到的力F=12N,求物体的加速度。
2.解答:根据牛顿第二定律F=ma,将已知值代入,可求得a=2m/s^2。
以上是理论力学第七版课后习题的答案。
希望能对你的学习有所帮助!。