
9_脉冲多普勒雷达(2)
4. 提供足够的动态范围
第
通频带
四
节
多
普
勒
频 率
因饱和而产生的谐波
检
测
若通频带足够窄,由饱和导致的谐波可以被消除
小结
• 根据多普勒频率对各种物体的雷达回波进行分类,要将接
收机的输出施加到窄带滤波器组,通常为每个距离增量提
供分离的滤波器组
第 四
• 为减小损失,使滤波器的通频带产生重叠
节 • 滤波器组的通频带不要大于PRF,使目标只有一根谱线落
为了使来自任何目标的回波只出现在通频带内一点上,必须使通频带小于PRF
第 六 节 距 变 率 的 测 量
如果PRF小于最大接近速度范围,则雷达无法直接区分它所观测的是载频还是 它的重复
小结
• 测量距离并计算距离随时间的变化量或通过测量
目标多普勒频率,可以确定目标的距变率
第
六 节
• 微分法测量精度不高,而多普勒法不但测量精确
3. 数字滤波器
同步检波器的输出可视为接 收信号向量在x轴上的投影
第 四 节 多 普 勒 频 率 检 测
通常,每个目标回波产生的输出 脉冲只代表多普勒循环的一部分
通过观测连续的脉冲,能够区分出它的多普勒频率
3. 数字滤波器
使用同步检波,将无法区分相位往那个方向旋转
正
第 四 节 多 普 勒 频 率 检 测
电子系统
第四章 脉冲多普勒雷达
内容提要
检测多普勒频率的基本原因
1. 分解来自不同物体的回波
第
2. 确定目标的距离变化率
四
节
多
普
多普勒频率的检测
勒
频
用一组多普勒滤波器进行多普勒检测的方法
率
检
模拟和数字实现滤波的原理
测
多普勒雷达中必须具有足够动态范围的原因
1. 多普勒滤波器组
第 四 节
多
普
勒 频
接收到的信号并联施加于滤波器
率
检
测
每个滤波器只通过一个窄频带 信号离中心频率越近 输出越大
为减少输出损失,通频带有部分重叠
1. 多普勒滤波器组
滤波器带宽 滤波器通过的频率带宽主要取决于积分时间的长度
第 四 节 多 普 勒 频 率 检 测
持续时间为τ的正弦信号的频谱
1. 多普勒滤波器组
第 四 节 多 普 勒 频 率 检 测
对于首个零位
Δf N
=
1 NTs
BWnn
=
2 NTs
=
2 tint
BW3dB
≅
1 tint
2. 离散傅里叶变换
第 五 节 数 字 滤 波 器 的 工 作 方 式
in = xn cosθn + yn sinθn jn = yn cosθn − xn sinθn
滤波器频率
Δθ = f f 360°
fr
波
器
的
工
作
方
式
检波器输出幅度位于[-A,+A]之间
当多普勒偏移为零时,I和Q抽样的重要特征是它们的各自幅度不产生波动
1. 滤波器的输入
第 五 节 数 字 滤 波 器 的 工 作 方 式
检波器输出在脉冲与脉冲之 间将以正弦曲线变化
检波器的输出在正值和负 值之间交替变化
1. 滤波器的输入
第 五 节 数 字 滤 波 器 的 工 作 方 式
∑ X [k ]
=
N −1 n=0
x[n] exp
⎡⎢⎣−
j
2π k
N
n⎤⎥⎦,
0 ≤ k ≤ N −1
滤 波 器 的
其中,相位补偿
Δθk
=
2π
N
k
工
作
方 式
使用的点越多,相位补偿越可能接近于匹配信号,泄漏效应越轻
相位补偿匹配信号的滤波器输出最大,输出为相参积累的结果
4. 旁瓣抑制
第
五
节
模数转换器
抽样全部在多普勒循环的相 同点上
与1kHz多普勒频率的目标相同, 观测到的频率是模糊的
1. 滤波器的输入
第
五 节
抽样的向量表示
数
字
滤
波
器
的
工
作 方 式
Δφ = 2π fdTs
雷达中,抽样间隔Ts为脉冲重复周期PRI
2. 滤波器的工作方式
第 五 节
数 字 滤 波 器 的 工 作 方 式
滤波器把向量An的x、y分量投影到坐标系(i,j)中,
如果PRF比目标多普勒频率所覆盖的带宽更大,多普勒 滤波器组必须包括足够多的滤波器来包含所预期的频率
1. 多普勒滤波器组
最大负多
第
普勒频率
四
节
多 普 勒 频 率 检
测
通频带
目标回波中心谱线 (载频)
最大正多 普勒频率
如果PRF小于多普勒频率分布值,通频带要不大于PRF,以便一个目标 在通频带内只显示一点,该谱线可能不是目标的中心频率。
检波 正交分量
双通道检波器系统,参考频率相对于正交通道而言具有90度相位滞后
3. 数字滤波器
对视频信号进行抽样
第
CW视频信号被抽样后并被转换为
四
PRF等于抽样率的脉冲信号
节
多
普
中心线
勒
频
率
检
测
真实分离
视在分离
中心线
如果接收两个真实多普勒频率差别大于抽样率的频率,观测的 频差将是真实差减去抽样率
3. 数字滤波器
比距离微分法更精确,更直接
第 六 节 距 变 率 的 测 量
滤波器组
R = fd λ
2
多普勒频率通过观察目标在滤波器组中的位置便可测定
3. 潜在的多普勒模糊
假设状态
第 六 节 距 变 率 的 测 量
可能产生严重多普勒模糊的情形来自 3. 潜在的多普勒模糊第
左图,最大负多普勒飞行航线
六 节
右图,最大正多普勒飞行航线
发射脉冲
第 四 节
多 普
视频信号
勒
频
率
检
测
抽样
脉冲雷达——单一距离门
时间
如果在每个脉冲间隔期内只采用一次抽样(特例),则雷达具有单距离波门
3. 数字滤波器
脉冲雷达——多个距离门
第
发射脉冲
四
节
多 普
视频信号
勒
频
率
检
抽样
测
噪声 目标 时间
同一目标
在接收脉冲期间,若抽样不止一个,则连续的抽样代表源自不同距离的回波
该坐标系以滤波器调谐的频率旋转
数字滤波器就是 对频率位于给定 窄带带宽内的连 续波的逐次抽样 进行累加
1. 滤波器的输入
第
五
节
数 字
矢量和的幅度就 是滤波器输出
滤
波
器
的
工
作
方
式
若目标多普勒频率和滤波器频率相同,投影的矢量同相叠加
1. 滤波器的输入
第 五 节
数
字 抽样波和滤波器频率间的差别导致了向量A的旋转
数 字 滤 波 器 的 工 作
方
式
到多普勒滤波器 加权系数
4. 旁瓣抑制
第 五 节 数 字 滤 波 器 的 工 作 方 式
5. 实际信号滤波
第
滤波器特性曲线
五
节
数
字
滤
波
器
相对功率
的
(dB)
工
作
方
式
小结
• 数字滤波器的工作是对接收数值进行积分,若多普勒频率
第 五
同滤波器频率一样,则求和的结果将增大,反之则不会
1. 多普勒滤波器组
通频带
第 四 节
多 普 勒 频 率 检 测
滤波器组
如果滤波器组的通频带等于fr,则无论目标多普勒频 率是多少,只有一条目标频谱线落在通带内
1. 多普勒滤波器组
结论:无论我们将其定位于何处,目标的回波都会出现在通频带内某处
第
四 节
主瓣杂波
多
中心线
普
勒
频
率
检 测
频率
偏移量
为避免主瓣杂波,通频带窄于fr,并偏离f0
PRF
3. 离散傅里叶变换的实现
单通道滤波器
第 五 节
数 字 滤 波 器 的 工 作 方 式
N
∑ xn cos (nΔθ )
n=1
3. 离散傅里叶变换的实现
根据相位补偿的观点
第 五 节
数 字 滤 波 器 的 工 作 方 式
补偿单元1
3. 离散傅里叶变换的实现
数字滤波器组由离散傅立叶变换实现
第
五 节 数 字
节 数
• 为执行积分并获得矢量和幅度,通常用DFT进行计算
字 滤
• 对于给定长度和能量的脉冲序列,与多普勒频率相对的滤
波 器
波器输出曲线具有sinc函数的形状
的 工
• 为了减少滤波器的旁瓣,应用幅度加权是有效的
作
方
式
1. 距离微分法
第 六 节 距 变 率 的 测 量
R = ΔR Δt
2. 多普勒方法
滤
波
器
的
工 如果抽样波与滤波器频率不同,
作 方
连续抽样的相位将改变∆Φ
式
ΔΦ = (2πTs ) Δf
1. 滤波器的输入
第
抽样累积数=8
五
节
数
字
滤
波
器
的
工
随着抽样信号和滤波器频率差的增加,抽样的向量将逐渐地展成扇形,求和后
SQ-雷达系统(第三章)脉冲多普勒雷达

PD雷达的应用
强杂波背景下检测动目标的雷达系统
应用
要求
机载或空间监视
探测距离远;距离数据精确
战场监视(低速目标检测) 中等探测距离;距离和速度数据精确
导弹告警
探测距离近;非常低的虚警率
2
2020/12/8
第三章 脉冲多普勒雷达
3.1 脉冲多普勒(PD)雷达基本概念 3.2 脉冲多普勒雷达的杂波 3.3 PD雷达典型框图与原理 3.4 PD雷达的距离性能
措施:
① 降低天线副瓣 杂波功率谱 提高相对强度
② 提高载机飞行高度 fc max
18
2020/12/8
第三章 脉冲多普勒雷达
3.1 脉冲多普勒(PD)雷达基本概念 3.2 脉冲多普勒雷达的杂波 3.3 PD雷达典型框图与原理 3.4 PD雷达的距离性能
19
2020/12/8
机载PD雷达典型框图与原理
3
2020/12/8
机载PD雷达下视几何关系
天线主瓣
天线旁瓣
机载下视雷达的地面杂波被分为:
主瓣杂波区 -> 天线波束主瓣照射区的地面杂波 旁瓣杂波区 -> 视角范围宽广的天线旁瓣照射的杂波 高度线杂波区 -> 雷达正下方的地面回波
杂波的多普勒频率分布取决于: ① 雷达平台速度(速度和方向) ② 平台相对地面照射点的几何关系
主瓣杂波
主瓣杂波强度:最大
主瓣杂波多普勒中心频率:
fM Bfd(0)2vRcos0
主瓣杂波宽度: fM B fd (0 2 B ) fd (0 2 B ) 2 v RB s in0
8
2020/12/8
旁瓣杂波
旁瓣杂波强度:较大
旁瓣波束与地面的夹角为 ,其多普勒频率为:
《雷达原理与系统》试题
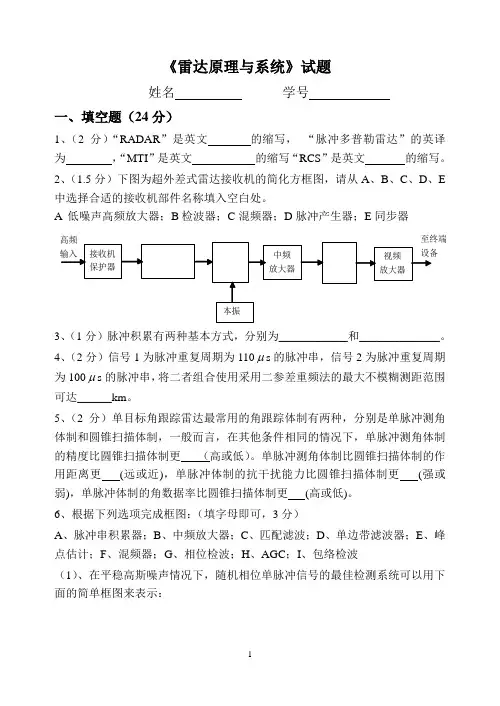
《雷达原理与系统》试题姓名学号一、填空题(24分)1、(2分)“RADAR”是英文的缩写,“脉冲多普勒雷达”的英译为,“MTI”是英文的缩写“RCS”是英文的缩写。
2、(1.5分)下图为超外差式雷达接收机的简化方框图,请从A、B、C、D、E 中选择合适的接收机部件名称填入空白处。
A 低噪声高频放大器;B检波器;C混频器;D脉冲产生器;E同步器3、(1分)脉冲积累有两种基本方式,分别为____________和______________。
4、(2分)信号1为脉冲重复周期为110μs的脉冲串,信号2为脉冲重复周期为100μs的脉冲串,将二者组合使用采用二参差重频法的最大不模糊测距范围可达______km。
5、(2分)单目标角跟踪雷达最常用的角跟踪体制有两种,分别是单脉冲测角体制和圆锥扫描体制,一般而言,在其他条件相同的情况下,单脉冲测角体制的精度比圆锥扫描体制更(高或低)。
单脉冲测角体制比圆锥扫描体制的作用距离更(远或近),单脉冲体制的抗干扰能力比圆锥扫描体制更(强或弱),单脉冲体制的角数据率比圆锥扫描体制更(高或低)。
6、根据下列选项完成框图:(填字母即可,3分)A、脉冲串积累器;B、中频放大器;C、匹配滤波;D、单边带滤波器;E、峰点估计;F、混频器;G、相位检波;H、AGC;I、包络检波(1)、在平稳高斯噪声情况下,随机相位单脉冲信号的最佳检测系统可以用下面的简单框图来表示:(2)、在平稳高斯噪声情况下,非相参脉冲串信号的最佳检测系统可以用下面的简单框图来表示:(3)、对雷达信号回波时延的估计流程可以用下面的简单框图来表示:回波信号 0ˆτ7、(1.5分)若雷达发射信号对应的复包络信号为u(t),回波时延记为τ,频移为d f ,那么该信号的模糊函数表达式为 。
(正型模糊函数)8、(2分)某雷达采用相位编码信号(255位M -序列编码),则根据雷达分辨理论,此类信号可达到的延时-多普勒分辨常数为 。
2014脉冲多普勒雷达

中 晰 糊 单 单 低 模 模 复 复 高 中 良 中 良 糊 糊 杂 杂 模 清 复 复 最
高 糊 晰 杂 杂 高 高 优 大 优
清 模 简 简 很 低 差 小 差
4
脉冲多普勒雷达的杂波
研究PD雷达的杂波的重要意义
脉冲多普勒杂波
① PD雷达的基本特点之一:在频域-时域分布相当广 且功率相当强的背景杂波中检测出有用信号。 ② 杂波频谱的形状和强度决定了雷达对具有不同多 普勒频率的目标的检测能力。
脉冲多普勒雷达
本章内容
脉冲多普勒(PD)雷达基本概念 脉冲多普勒雷达的杂波 PD雷达典型框图与原理 PD雷达的距离性能
1
脉冲多普勒雷达基本概念
20世纪60年代,为了解决机载下视雷达强地杂波的干扰, 研制了脉冲多普勒体制雷达,即PD雷达。
脉冲多普勒雷达(Pulse Doppler Radar, PD Radar) 在动目标显示雷达基础上发展的新体制雷达。具 有脉冲雷达的距离分辨力和连续波雷达的速度分 辨力,有更强的抑制杂波的能力,能在较强的杂 波背景中分辨出动目标回波。
脉冲多普勒雷达基本概念
PD雷达的特点
利用多普勒效 应检测目标信 息
具有足够高的脉冲重复频率,没有速度模糊; 能对脉冲串频谱单根谱线作多普勒滤波; 高PRF导致目标距离模糊。
广义定义:
能实现对雷达信号脉冲串频谱单根谱线滤波(频
域滤波),具有对目标的速度分辨能力的雷达。
脉冲多普勒雷达基本概念
2
PD雷达的应用
脉冲多普勒雷达的杂波
9
高度线杂波
机载下视PD雷达地杂波中 f d 0 位置上的杂波 高度线杂波与发射机泄漏相重合,高度线杂波距离雷达最 近,加之垂直反射强。所以在任何时候,在零多普勒频率 位置处总有一个较强的“杂波”。
脉冲多普勒雷达原理

脉冲多普勒雷达原理
脉冲多普勒雷达是一种利用脉冲信号来测量目标距离和速度的雷达系统。
它通过发射脉冲信号并接收目标反射的信号来实现目标的探测和跟踪。
脉冲多普勒雷达具有较高的测速精度和抗干扰能力,因此在军事、民用航空等领域得到了广泛的应用。
脉冲多普勒雷达的工作原理主要包括脉冲信号的发射和接收、目标回波信号的处理以及速度测量等几个方面。
首先,当脉冲多普勒雷达工作时,会发射一系列的脉冲信号。
这些脉冲信号会以一定的重复频率被发射出去,然后在空间中传播。
当这些脉冲信号遇到目标时,会被目标反射回来,形成回波信号。
接着,雷达系统会接收这些回波信号,并进行信号处理。
在信号处理过程中,脉冲多普勒雷达会对接收到的回波信号进行时域和频域的分析。
通过时域分析,可以测量目标与雷达之间的距离,即目标的径向距离。
而通过频域分析,可以测量目标的速度。
这是因为目标的运动会导致回波信号的多普勒频移,通过测量多普勒频移的大小,可以计算出目标的速度信息。
除了距离和速度测量外,脉冲多普勒雷达还可以实现目标的探测和跟踪。
当目标被探测到后,雷达系统会不断地追踪目标,并根据目标的运动状态进行预测。
这样可以实现对目标的持续跟踪,从而满足实际应用中对目标监测的需求。
总的来说,脉冲多普勒雷达是一种能够实现目标距离和速度测量的雷达系统。
它通过发射脉冲信号、接收目标回波信号并进行信号处理,实现了对目标的探测和跟踪。
在实际应用中,脉冲多普勒雷达具有较高的测速精度和抗干扰能力,因此在军事、民用航空等领域有着广泛的应用前景。
【精品】经典雷达资料第17章脉冲多普勒(pd)雷达2
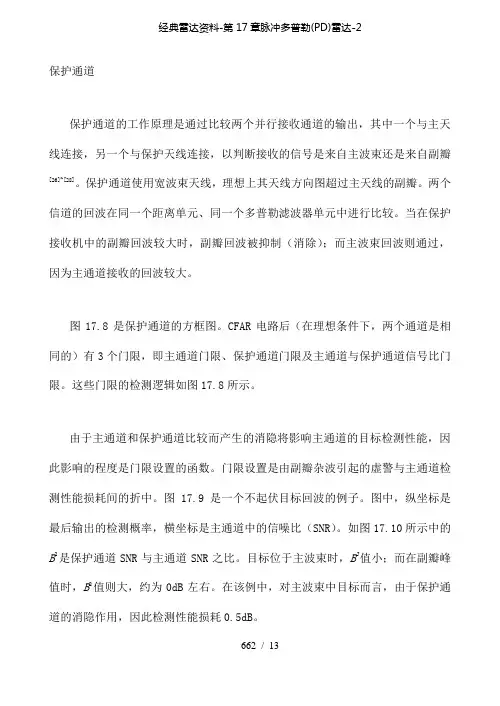
保护通道保护通道的工作原理是通过比较两个并行接收通道的输出,其中一个与主天线连接,另一个与保护天线连接,以判断接收的信号是来自主波束还是来自副瓣[26]~[28]。
保护通道使用宽波束天线,理想上其天线方向图超过主天线的副瓣。
两个信道的回波在同一个距离单元、同一个多普勒滤波器单元中进行比较。
当在保护接收机中的副瓣回波较大时,副瓣回波被抑制(消除);而主波束回波则通过,因为主通道接收的回波较大。
图17.8是保护通道的方框图。
CFAR电路后(在理想条件下,两个通道是相同的)有3个门限,即主通道门限、保护通道门限及主通道与保护通道信号比门限。
这些门限的检测逻辑如图17.8所示。
由于主通道和保护通道比较而产生的消隐将影响主通道的目标检测性能,因此影响的程度是门限设置的函数。
门限设置是由副瓣杂波引起的虚警与主通道检测性能损耗间的折中。
图17.9是一个不起伏目标回波的例子。
图中,纵坐标是最后输出的检测概率,横坐标是主通道中的信噪比(SNR)。
如图17.10所示中的B2是保护通道SNR与主通道SNR之比。
目标位于主波束时,B2值小;而在副瓣峰值时,B2值则大,约为0dB左右。
在该例中,对主波束中目标而言,由于保护通道的消隐作用,因此检测性能损耗0.5dB。
图17.8双通道副瓣消隐器框图图17.9采用保护通道的检测概率与信噪比之间的关系曲线图17.10主天线和保护天线的方向图理想情况下,保护天线方向图增益在除主波束方向外的所有方向上都将超过主天线方向图的增益,从而使雷达通过副瓣检测到的目标数最小。
如果不是那样,则如图17.10所示的保护天线方向图上的副瓣峰点处目标回波将在主信道具有较大的检测概率,这将形成虚警。
检波后STC消隐离散副瓣杂波的第二种方法是采用检波后STC[29]。
其逻辑框图如图17.11所示。
基本上,CFAR的输出数据将在距离上相关(解析)3次。
每个相关器采用M/N准则来计算不图17.11单通道副瓣消隐逻辑框图模糊距离。
脉冲压缩雷达(2)解析

2 二相编码
一般相位编码信号的复包络表达式为
u(t) a(t)e j (t)
(t) 为相位调制函数
对二相编码信号来说, Φ(t)两个可能取值(0或π),则用二进制序列
ck e jk 1, 1
图7 N=13的巴克序列
由于巴克序列长度有限,可以通过组合巴克序列来增 加长度,但组合巴克序列不再保持原巴克序列的旁瓣特性。 有两种组合法,例如(1)以4位巴克序列作为13位的巴克码 的码元,(2)以13位巴克序列作为4位巴克码的码元。
60
40
20
0
-20
-60
-40
-20
0
20
40
60
图8 以短的序列作为码元(1)
其非周期自相关函数很理想,满足:
(m,0)
N 1|m|
ck ckm
k 0
N 0或 1
m0 m0
| (m,0) | 1, m 0
称最佳有限二元序列。但这种序列数目不多,目前 只找到下列几种巴克序列,最长的是13位(表1)。
长度N
2 3 4 5 7 11
13
表1 巴克序列
序列 {cn}
自相关函数(m=0,1,2,…,N-1)
主旁瓣比 (dB)
1 1;-1 1
2, 1; 2, -1
6
1 1 -1
3, 0,-1
9.6
1 1 -1 1;1 1 1 -1
4, -1, 0, 1; 4, 1, 0,-1
12
1 1 1 -1 1
5, 0, 1, 0, 1
14
脉冲多普勒雷达的总结
脉冲多普勒雷达的总结脉冲多普勒雷达的总结1、适用范围脉冲多普勒(PD雷达是在动目标显示雷达基础上发展起来的一种新型雷达体制。
这种雷达具有脉冲雷达的距离分辨力和连续波雷达的速度分辨力,有更强的抑制杂波的能力,因而能在较强的杂波背景中分辨出动目标回波。
2、PD雷达的定义及其特征(1)定义:PD雷达是一种利用多普勒效应检测目标信息的脉冲雷达。
(2)特征:①具有足够高的脉冲重复频率(简称PRF,以致不论杂波或所观测到的目标都没有速度模糊。
②能实现对脉冲串频谱单根谱线的多普勒滤波,即频域滤波。
③PRF很高,通常对所观测的目标产生距离模糊。
3、PD雷达的分类图1 PD雷达的分类图①MTI雷达(低PRF :测距清晰,测速模糊②PD雷达(中PRF :测距模糊,测速模糊,是机载雷达的最佳波形选择③PD雷达(高PRF :测距模糊,测速清晰4、机载下视PD雷达的杂波谱分析机载下视PD雷达的地面杂波是由主瓣杂波、旁瓣杂波和高度线杂波所组成f rhtnin >2/ThTT ^ 多普勒中心频率 变化范围 特点主瓣杂波 仏二人僚)=于co 喊 ±2血/入①强度比雷达接收机的噪声强70-90dB ② 与天线主波束的宽度、方向角、载机速度、发射信号波长有 关 旁瓣杂波① 当PDJ 达不运动时,旁瓣杂波与主瓣杂波在频域上相重合; ② 当PDJ 达运动时,旁瓣杂波与主瓣杂波就分布在不同的频域上 高度线杂波/d 宙=90° ① 机载下视PDJ 达做平行于地面的运动 ② 在零多普勒频率处总有一个较强的“杂波" 无杂波区+ 丁 co 引斷 ① 恰当选择雷达信号的PRF 使得其地面杂波既不重叠也不连接 ② 其频谱中不可能有地面杂波,只有接收机内部热噪声的部分5、PRF 的选择(1)高、中、低脉冲重复频率的选择① 机载雷达在没有地杂波背景干扰的仰视情况下,通常采用低 PRF 加脉冲压缩。
② 迎面攻击时高PRF 优于中PRF 尾随时,在低空,中 PRF 优于高PRF ;在 高空,高PRF 优于中PRF③ 交替使用中、高PRF 的方法,或者再加上在下视时采用低 PRF 的方法,并 在低、中PRF 时配合采用脉冲压缩技术,将是在所有工作条件下得到远距离探 测性能的最有效的方法。
脉冲多普勒雷达
Rm a xVm a x
c
8
λ是雷达波长,c为光速。λ越大,不模糊距离和速度的乘积就越大, 但要增加雷达的体积和成本,还有其他限制,因而是不现实的。
(2)解距离模糊
(a)重频参差解距离模糊
雷 频达率以下重读复出频的率模f糊r1、距f离交不替同工,作可,以如据果此发计生算了出距实离际模距糊离,。在解两距个离重复模 糊有两个限制:
(4)无杂波区
适当选择雷达脉冲重复频率使地面杂波不连续不重叠,形成无杂波 区.在无杂波区域,只有接收机噪声,没有地面杂波,有利于发 现该区域的运动目标.
2.脉冲重复频率的选择
根据技术要求和用途(如要求雷达在无杂波区检测目标还是满足无模糊测速), 也可以根据战术要求选择高,中,低脉冲重复频率段.
结果:
回波
目标 扫描轨迹
回波
扫描角度
图3.8 圆锥扫描示意
扫描角度
βx 波程差l
y
x 图3.9 单脉冲跟踪示意
目标方位βx与波程差l和信号相位差θ的关系:
l x sin x
(3-9)
l 360(度)
( 3-10)
x
arcsin
360 x
( 3-11)
同样可以求得y方向的方位角βy。 在PD雷达中实现单脉冲体制是非常困难的:性能优良的杂波滤波器
f
(c)用fsa1时钟复采样的数字信号延拓频谱
图3.12采样信号频谱延拓与频谱模糊的产生
同样由于目标回波的多普勒频移可能大于若干脉冲重复频率,使测
量到的多普勒频率与实际多普勒频率不一定相等,同一频率读数对
应的目标真实速度有多种可能值的现象叫做测速模糊。未经解模糊 肯定的读数速度叫做模糊速度。
脉冲多普勒法的原理
脉冲多普勒法的原理脉冲多普勒法(Pulse Doppler)是一种用于检测和测量目标速度的雷达技术。
它利用了多普勒效应,即当目标物相对于雷达移动时,它的反射波频率会发生变化。
脉冲多普勒法的原理是基于脉冲雷达的基本原理。
在脉冲雷达中,发射器发出一个短脉冲的电磁波,并且等待反射波返回。
接收器接收到反射波后,通过测量返回时间来计算目标物距离。
而在脉冲多普勒雷达中,除了测量目标物的距离,还能够测量目标物的速度。
当脉冲电磁波与移动的目标相互作用时,反射波的频率会因为多普勒效应而发生变化。
多普勒效应是指当发射源和接收源与移动的物体之间存在相对运动时,接收源接收到的波的频率相对于发射源的频率发生变化。
这种频率变化取决于目标物相对于雷达的速度。
为了解释脉冲多普勒法的原理,我们可以将其分为两个方面来讨论:距离测量和速度测量。
首先,对于距离测量,脉冲多普勒法使用的是时差测量原理。
当发射器发出一个短脉冲的电磁波后,接收器开始等待反射波的返回。
通过测量发射脉冲和接收脉冲之间的时间差,可以计算目标物与雷达的距离。
这是因为电磁波在真空中的传播速度是已知的,因此可以根据时间差和传播速度来计算距离。
其次,对于速度测量,脉冲多普勒法利用多普勒频移原理。
当发射脉冲的雷达与移动的目标进行相互作用时,接收到的反射波的频率会发生变化。
如果目标物朝着雷达运动,接收到的频率比发射频率要高;如果目标物远离雷达运动,接收到的频率比发射频率要低。
通过测量接收到的波的频率变化,可以计算出目标物相对于雷达的速度。
脉冲多普勒法的速度测量原理是通过两个不同的过程实现的。
首先,借助于基频接收器或者混频器,可以将接收到的带有多普勒频率变化的接收信号与发射信号进行混合。
然后,通过信号处理器将混合后的信号进行解析,并提取出多普勒频率成分。
最后,通过反向多普勒变换等算法,可以将多普勒频率转换为目标物相对于雷达的速度。
总结起来,脉冲多普勒法是一种通过利用多普勒效应来测量目标物的速度的雷达技术。
脉冲多普勒雷达原理
脉冲多普勒雷达原理
脉冲多普勒雷达(Pulse-Doppler radar)是一种利用脉冲信号和多普勒效应来测量目标运动状态的雷达系统。
其原理涉及到以下几个关键概念和过程。
首先,雷达系统会发射短暂、高功率的脉冲信号。
这些脉冲信号会沿着发射方向传播,并在探测到目标后被反射回来。
当脉冲信号遇到一个静止的目标时,反射信号的频率与发送频率相同,因为目标对信号的回波没有任何变化。
然而,当目标相对于雷达系统运动时,反射信号的频率会发生变化,这就是多普勒效应。
多普勒效应是由于目标的运动引起的,它会导致回波信号的频率发生变化。
当目标以接近雷达的速度靠近时,回波频率会比发送频率更高;当目标以远离雷达的速度远离时,回波频率会比发送频率更低。
利用多普勒效应,雷达系统可以通过测量回波信号的频率来确定目标的速度。
此外,雷达系统还可以通过比较不同时间内的回波信号来确定目标的位置和运动方向。
脉冲多普勒雷达系统通常使用特殊的信号处理技术来处理接收到的回波信号。
这包括时域滤波和频域分析等方法。
通过这些技术,雷达系统可以提取出目标的速度、距离和方向等关键参数。
总的来说,脉冲多普勒雷达利用脉冲信号和多普勒效应实现对目标运动状态的测量。
通过测量回波信号的频率变化,雷达系统可以确定目标的速度、距离和方向等关键信息。
这使得脉冲多普勒雷达成为了许多应用中非常重要的一种雷达技术。