
动平衡测试系统操作说明书
ZL-Ⅱ型动平衡测试系统
操作说明书
OPERATOR MANUAL
宣化正力平衡机械制造有限公司
2012-05
ZL-Ⅱ型动平衡测试系统操作方法
1、系统的启动和关闭
系统正常工作前,要保证测控计算机与测量模块、各传感器连接正常并处于得电的待工作状态。
打开计算机,双击桌面的“动平衡”图标,系统打开、电脑屏幕
显示控制系
统的默认界
面如下图。
试
验完毕,可点
击“退出”按
钮退出系统
图1测控系统主界面
2、平衡方法选择
本系统为用户提供两种解算方法即ABC永久标定法和影响系数法以适应不同转子的平衡需要,ABC永久标定法一经标定就可适各种转子的动平衡,适合多品种转子的平衡;而影响系数法则具有较高的分离比,更适合大批量和薄片转子的
平衡。
点击“影响系数”或“ABC法”可选择相对应的平衡方法。
3、影响系数动平衡操作步骤
3.1将待平衡转子置于平衡机上并连接好;点击“影响系数”标签,弹出如图2界面,此为影响系数平衡法主程序的默认界面——参数设置。
3.2参数设置
参数设置是为将待平衡转子的主要特征,在平衡机上装载的位置特征等参数
图2参数设置界面
予以保存,在以后对同类转子进行平衡时、只需调出此参数就可以进行平衡测试而无需再标定。
同设定转子质量、转子转速、精度等级等参数系统会自动给出转子应该达到许用不平衡量和每次平衡后实际达到的平衡精度,这样十分方便用户掌控转子的平衡状态。
输入的参数如图所示;R1和R2代表转子两校正面的校正半径,A—1(左)校正面到左支撑滚轮中线的距离;C—2(右)校正面到右支撑滚轮中线的距离。
B—左右校正面间距离。
以上单位为mm。
装载形式为待平衡转子在平衡机摆架上的位置状态,共有7种状态,通过“装载形式”选择器选择一种
与实际相符合的装载形式;确定转子编号即完成参数设置。
以后再做同样转子的动平衡,只需要在右下面的“转子编号”输入相应转子的编号,然后点击“参数调入”按钮,并将转子的在摆架的位置调整到与参数设置A、B、C指示值相一致即可。
3.3标定设置
对于影响系数法,在做新转子的平衡时在完成参数设置后需要进行标定操作。
点击“标定设置”标签,系统进入标定设置界面如图所示。
图3标定设置界面
3.3.1转子补偿
转子补偿就是将要进行平衡和标定的转子通过信号补偿的方法成为一个类似完全平衡的“电气转子”,补偿过程是:将“补偿—复位”开关置于补偿状态,启动转子待转速稳定后,点击“转子补偿”键,完成转子补偿。
3.3.1法兰盘补偿
为消除万向节连接法兰盘对转子平衡的影响,有必要对法兰盘进行补偿平衡。
其补偿过程是置“补偿—复位”键于“补偿”位置;启动转子待转速稳定后点击
“0度补偿”键,停机、将转子法兰盘与万向节法兰盘相对旋转180度、连接好后启动转子待转速稳定后,点击“180度补偿”键,完成万向节补偿,停机。
3.3.2标定分离
在1(左)校正面已知相位加一已知质量的试重,在1相位数字器中输入相应相位,在1试重数字器中输入相应的试重质量值,启动转子;待转速稳定后点击“1标定”键、停机;取下试重加到2校正面已知位置,在2相位数字器中输入相应相位值、在2试重数字器中输入相应的试重质量值,启动转子;待转速稳定后点击“2标定”键、再点击“标定确认”键,停机,标定完成。
4、测量显示
点击“测量显示”标签,系统进入测量显示界面,如图4所示。
—
图4测量显示界面
4.1读取测量值
本系统转子不平衡测量值,分别由极坐标和数字显示方式同时显示不平衡量的大小和相位,极坐标显示会根据不平衡量值的大小自动改变量程。
其量程为0
—100g和0—1000g。
转子的平衡分为“加重”和“去重”两种方式,根据需要用户可通过点击“加重—去重”转换键加以选择。
4.2测量方式选择
通过右下方“自动测量—手动测量”选择键,用户可以选择手动测量和自动测量,一般选择手动测量较为方便,它可以自动记忆测量数据,而手动测量可以控制测量时间。
4.3许用不平衡量和平衡精度
右侧设有许用不平衡量和平衡精度显示器,当某一校正面的平衡精度达到许用不平衡量后,此校正面的平衡精度显示器的颜色会由红色改变为绿色。
当两校正面平衡精度显示器均成为绿色时,表示该工件已达到要求的平衡精度。
4.4文件操作
保存—点击“保存”键可以将平衡结果保存到用户指定的路径和文件夹。
打印—配有打印机即可打印平衡结果;点击“打印”键,弹出打印菜单,如图5
点击“文件”菜单选择Print Wondos即可打
印平衡测试报告。
图5打印界面
打开—点击“打开”键,选择已保存的平衡测试结果,即可显示平衡测试报告。
5、波形显示
点击“波形显示”标签,系统进入波形显示界面,如图6所示。
在左面波形图中,显示的是基准传感器信号、左力传感器和右力传感器信号。
通过观察各传感器的信号波形可以判断系统工作是否正常或故障所在。
右边上下波形图分别显示的是左、右传感器信号的功率谱,功率谱大小代表了不平衡量的大小。
图6波形显示
6、ABC法动平衡操作步骤
ABC法一为永久标定,一经标定就可适各种转子的动平衡。
点击图1界面中“ABC法”键,进入ABC法平衡测试系统,选择“参数设置”进入图7界面
图7参数设置界面
6.1参数设置
在进行系统表标定时,需要输入的参数如图所示;R1和R2代表转子两校正面的校正半径,A—1(左)校正面到左支撑滚轮中线的距离;C—2(右)校正面到右支撑滚轮中线的距离。
B—左右校正面间距离。
以上单位为mm。
装载形式为待平衡转子在平衡机摆架上的位置状态,共有7种状态,通过“装载形式”选择器选择一种与实际相符合的装载形式。
而在实际做平衡测试时,还可输入转子质量、转子转速、精度等级等参数,这样系统会自动给出转子应该达到许用不平衡量和每次平衡后实际达到的平衡精度,方便用户掌控转子的平衡状态。
当然如嫌麻烦不输入上述3个参数也不会影响正常的平衡测量。
在输入参数完成后可以点击“保持”所设定的参数会被保存,并在下一次启动系统时自动调入。
6.2标定分离
点击“系统设置”标签,进入系统设置界面如图8
图8系统设置界面
6.2.1转子补偿
转子补偿就是将要进行平衡和标定的转子通过信号补偿的方法成为一个类似完全平衡的“电气转子”,补偿过程是:将“补偿—复位”开关置于补偿状态,启动转子待转速稳定后,点击“转子补偿”键,完成转子补偿。
6.2.2法兰盘补偿
为消除万向节连接法兰盘对转子平衡的影响,有必要对法兰盘进行补偿平衡。
其补偿过程是置“补偿—复位”键于“补偿”位置;启动转子待转速稳定后,点击“0度补偿”键,停机、将转子法兰盘与万向节法兰盘相对旋转180度、连接好后启动转子待转速稳定后,点击“180度补偿”键,完成万向节补偿,停机。
6.2.3标定分离
在1(左)校正面已知相位加一已知质量的试重,在1相位数字器中输入相应相位,在1试重数字器中输入相应的试重质量值,在2(右)校正面已知位置加一已知质量的试重,在2相位数字器中输入相应相位值、在2试重数字器中输入相。
动平衡操作手册

动平衡模块动平衡设置•从主界面选择balance 模块•选择Setup/设置. 出现动平衡模块设置窗口单面动平衡设置Num. of Planes –选择1,进行单面动平衡Num. Transducers –对于单面动平衡选择传感器数目1.Sensor Type –选择所使用的传感器类型.Display Units –选择测量单位,通常选择mm/sWeight Units –选择重量单位g, kg, oz, lb, or EU.Length Units –选择半径单位Movement –指定运动方向。
角度计算WithRotation(顺着设备旋转方向)or Against Rotation (和设备旋转方向相反)Trigger Type –选择外部触发类型。
Ext trig slope –选择上升或下降沿触发Trigger Level –触发电平.Vib. Threshold –动平衡振动标准Filter –滤波器,通常选择2 Hz.Detection –选择振幅测试峰值,峰峰值或均方根No. Averages –指定平均次数.Input Chan –选择CH1 进行单面动平衡Coupling –指定耦合方式Sensitivity –传感器灵敏度Input Range –输入量程输入Type –选择加重类型Continuous 连续性,可在任意角度加重.Fixed –有固定的加重位置No. of posns –当选择fixed时,输入加重位置数目Posn 1 Offset 输入第一个加重位置相对触发光标的角度Machinery Balancing Module输入完成后可进行动平衡操作•运转机器到常用稳态速度•在Balance Setup 设置界面按下enter键开始采集原始数据(振动,转速)Initial Run界面显示如下The Initial Run (Reference添加试重•在Initial Run 界面按enter. Add Trial Weight – Plane 1 出现.停下机器,输入试重的Mass/质量, Angle/角度and Radius/半径处输入相应,如果不做评估半径可不用输入。
动平衡仪操作规程

动平衡仪操作规程1. 前言本操作规程旨在确保使用动平衡仪时的安全,准确和高效。
2. 仪器准备1.确保动平衡仪周围环境安全和整洁。
2.检查动平衡仪的电源线是否完好并连接稳定。
3.打开动平衡仪的电源开关。
4.等待仪器启动完成。
3. 样品安装1.将待测试样品固定在传感器上,确保样品与传感器的接触良好。
2.将固定好的样品放置在动平衡仪的测试台上。
4. 测试设置1.进入动平衡仪的菜单界面。
2.设置测试参数,包括转速范围、转速分辨率、采样时间等。
3.根据需要选择是否启用自动平衡功能。
4.确定测试参数后,点击确认进行保存。
5. 开始测试1.确认测试参数设置无误后,点击开始测试按钮。
2.动平衡仪开始进行转速控制和数据采集。
3.在测试过程中,动平衡仪会实时显示样品转速和振幅信息。
4.根据需要,可以随时暂停或停止测试。
6. 数据分析1.测试结束后,动平衡仪会生成测试报告并显示测试结果。
2.通过分析测试结果,可以了解样品的平衡状态和振动性能。
3.根据测试结果,可以进行进一步的平衡调整或优化。
7. 后续操作1.关闭动平衡仪的电源开关。
2.拆下样品,并做好相应的记录和标识。
3.清理测试台和传感器,保持仪器的整洁。
8. 安全事项1.在操作动平衡仪时,应保持注意力集中,防止因不慎引起意外事故。
2.使用动平衡仪时应穿戴好个人防护用具,如手套、护目镜等。
3.不要将手指或其他物体触碰到样品旋转部分,以免受伤。
4.在测试过程中,如发现任何异常情况或不正常的噪音,请立即停止测试并检查故障原因。
9. 故障处理1.如发现动平衡仪故障,应立即停止使用,并及时联系维修人员进行检修。
2.在等待维修期间,不得私自拆动平衡仪或进行修复操作。
10. 结束语本操作规程详细介绍了动平衡仪的操作步骤和安全事项,使用者应严格按照规程进行操作,确保仪器的安全和测试结果的准确性。
如有任何问题或疑问,请随时咨询相关人员。
动平衡使用说明书
12a 13 14b
COD. 653818 Rev.0
12b 14a 15
14
TROUBLESHOOTING
故障显示 面板无显示
Err1 Err2 Err3
故障现象 电路上没有加电
面板显示Err1 在平衡过程中显示Err2 平衡过程中显示Err3
MICROTEC 835-835A-845AD-845ADP 9a
10a
9b 10b
9c
10c 11
COD. 653818 Rev.0
12
安装气动卡盘:
应该注意保持安装部件的清洁,防止意外 损坏。 安装锥型卡盘: 1,打开设备 2,抬起踏板,拉出轴 3,两连接螺丝连上,不要上紧 4,抬起连接器,将螺丝插入卡环槽 5,旋转卡环直到螺丝彻底入槽 6,用踏板锁定卡盘 7,用13的扳手固定螺丝 拆卸锥型卡盘: 用反过程拆卸卡盘。
随机附件:
1,铅块安装钳子 2,钢圈宽度测量尺 3,通用卡具 4,铝合金钢圈专用尺
1 3
选装附件说明:
1,3/4/5孔无中心孔卡具
2,快速旋钮
4
3,摩托车卡具
4,垫圈
5,第3/4锥体
6,法式中心圈
COD. 653818 Rev.0
MICROTEC 835-835A-845AD-845ADP
2
DATI DI TARGA REGISTRATION PLATE DATA DONNEES DE PLAQUE ANGABEN AUF DEM MATRIKELSCHILD DATOS DE CHAPA ÄÀÍÍÛÅ ÒÀÁËÈ÷ÊÈ
1,a)检查光点传感器密封 b)更换光点传感器 c)检查或更换电路板
动平衡仪使用说明

6. 测试结束,动平衡仪显示出需要增加配重块儿的质量,旋转轮胎至动平衡仪灯全部亮起,此时表示轮胎的12点方向位置(即轮胎顶部位置)为需要增加配重的位置,将准备好的贴片粘到该位置(如两个位置需调整,则调完一个位置按同样方式调整另一位置即可),重新测试一遍,确认动平衡正常。
动平衡仪使用说明
1. 将轮胎固定到动平衡仪的转动轴上,车轮外侧朝外。
2. 测量车轮轮辋处到仪器的距离“Dis”(动平衡仪上有尺子,拉出尺子贴近轮辋处,读数即可,需注意单位为inch还是mm),将数据输入到动平衡仪上。
3. 测量轮辋宽度“Br”,动平衡仪带有测量轮辋宽度的尺子,将尺子两侧贴近轮辋,直接读数即可(需注意单位为inch还是mm),将数据输入到动平衡仪上。
动平衡仪操作使用快速入门
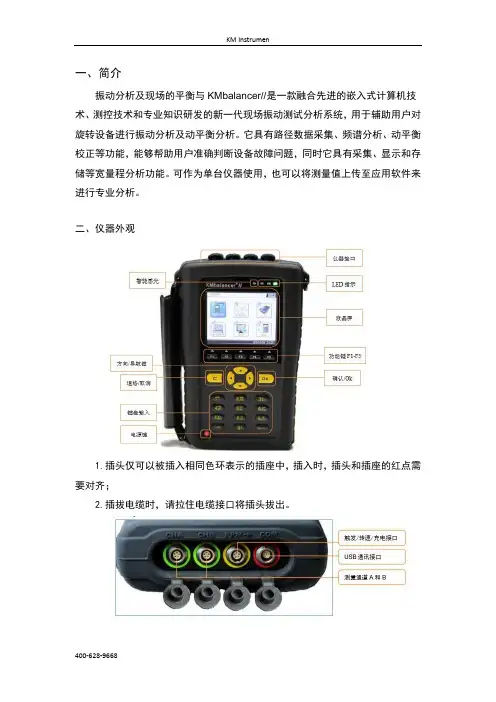
一、简介振动分析及现场的平衡与KMbalancer//是一款融合先进的嵌入式计算机技术、测控技术和专业知识研发的新一代现场振动测试分析系统,用于辅助用户对旋转设备进行振动分析及动平衡分析。
它具有路径数据采集、频谱分析、动平衡校正等功能,能够帮助用户准确判断设备故障问题,同时它具有采集、显示和存储等宽量程分析功能。
可作为单台仪器使用,也可以将测量值上传至应用软件来进行专业分析。
二、仪器外观1.插头仅可以被插入相同色环表示的插座中,插入时,插头和插座的红点需要对齐;2.插拔电缆时,请拉住电缆接口将插头拔出。
三、功能振动分析1.在主界面进入“分析”模块,选择“单通道分析”或“双通道分析”。
2.选择“自定义”,设置采集信号类型、分析频带、数据长度等参数。
3.为采集命名。
4.按下“采集”按钮,观察采集的信号,采集随时可以通过“停止采集”中止。
停止后,可以对信号进行时域分析、频谱分析及特征值分析。
动平衡校正-单面1.布置振动传感器,一般吸附在轴承部位外端。
布置转速传感器和反光贴纸,反光贴纸位置即为零相位。
2.在主界面选择“平衡向导”,在动平衡列表中选择“新建”,设置参数。
3.启动设备,测量初始振动4.停止设备,加试重,在仪器上输入加重信息。
5.再次启动设备,测量试重后振动。
测量稳定后,进入下一步,如果振动值较初始振动值大,建议去掉试重。
6.再次启动设备,测量残余振动。
动平衡校正-双面1.布置振动传感器、转速传感器,贴反光贴片2.新建并设置动平衡参数,启动设备测量初始振动。
3.停止设备,面1加试重4.启动设备,测量面1试重后振动。
5.面2试重。
6.测量面2试重后振动。
7.在两个面上加校重。
8.测残余振动。
∙ 1.长时间不使用仪器时,请预先充满电。
∙ 2.单通道采集时,请将传感器插入CH-A插槽。
附录:ISO1940平衡精度等级标准:。
动平衡使用说明书(中原精密)

磨床砂轮用DPH-1平衡仪使用说明书中原精密有限公司为使您安全使用本仪器请遵守以下事项[危险事项]1、仪器内部有电,触摸有导致死亡及人身伤害之危险!2、除专业维修人员进行维修检查以外,不要取下外壳!3、取下外壳前,必须切断电源、拔掉电源插头!4、更换保险丝时,应先切断电源后更换![注意事项]1、振动传感器为振动灵敏部件,应轻拿轻放,以避免因磕碰等外部原因引起的剧烈振动而对传感器造成损坏!2、平衡头为密封部件,以防止冷却液等杂物进入,非专业人员不得随意打开、拆解平衡头!3、平衡头为沉重部件,安装及拆卸时应小心、以防止其跌落损坏!4、平衡头工作温度不得超过55 ℃(130℉)!5、电箱外壳禁止存放重物,禁止坐、踏电箱!6、电源及各部件接地线、为了安全起见必须接地![关于携带出国]将本仪器带出国外,因当地有各种规则,事先应通知本公司。
不申报而携带出国如发生事故,本公司概不负责。
目录前言———————————————————第1页第一章安装尺寸1、传感器安装尺寸、位置————————————第2页2、电箱安装尺寸———————————————第3页第二章电箱说明1、电箱背部构造———————————————第5页2、I/O口说明————————————————第6页(1)电气参数————————————————第6页(2)电气连接————————————————第7页(3)I/O口功能说明——————————————第8页3、LCD 显示说明———————————————第11页4、电箱操作———————————————第14页(1)信号点设定———————————————第11页(2)平衡操作———————————————第16页第三章系统报警信息———————————————第18页第四章设备维护—————————————————第22页附录1、平衡头、传感器——————————————附页12、平衡头安装说明—————————————附页2DPH-1 前言第1页前言该说明书介绍了系统现有型号的功能和操作、安装方面的信息,以便于客户的技术人员和维修人员更好的了解该系统。
TH-2动平衡测量仪使用说明书
TH-2动平衡测量仪使用说明书一、概述:随着现代化工业的飞速发展,对旋转机械的性能提出了越来越高地要求。
旋转设备其质量中心由于种种原因与旋转中心不重合时会因离心力产生振动。
该振动严重影响了设备使用精度,缩短支撑轴承的寿命。
要消除这种振动必须用到动平衡技术。
TH-2系列动平衡测量仪瞄准国内外最高技术,采用大规模集成电路和单片机技术。
该仪器具有多功能性,既可作转速表用,又可作振动测试用,特别是具有测量动平衡的一切功能。
该仪器操作简单,人机对话,菜单提示,测量数据可随时锁定保持,配机内蓄电池和市电双重供电,很方便地用于现场旋转机械的动平衡测试。
也可与平衡机相配套,直接替代平衡机电箱,用于老平衡机的改造。
二、主要技术指示:1.转速测量范围: 280—30000转2.振动测量范围: 0—3000 μm峰峰值4.最终去除不平衡率: >93%5.相位跟踪精度: 0—360°内小于±1°三、面板示意图:光电输入―接光电传感器。
振动输入―分别接A、B磁电式速度传感器(也可以根据用户接电涡流传感器)。
光电指示灯随着设备转速同步闪烁。
充电指示灯在蓄电池充电过程中呈红色,充满电后呈绿色。
请注意当蓄电池电压低于10V时,要求及时充电。
交流-直流开关置于交流侧,AC220V 供电。
电源开关不开,对蓄电池充电。
开关置于直流侧,机内蓄电池供电。
仪表在×1档量程为:0~1000μm峰峰值、×2档量程为:0~2000μm峰峰值、×3档量程为:0~3000μm峰峰值。
无论在何量程挡测量值为999μm,应及时扩大量程。
“复位”键―任何时候按“复位”键,数据清除,主机复位。
“+1”“-1”键―增减数据。
“∧”、“∨”、“<”、“>”键―上下左右移动光标。
“保持”键—在采集数据时按“保持”键,数据将被保持下来。
“执行”键―机内所有功能与命令都需要按“执行”键完成。
(精选文档)VT700动平衡仪说明书
3.3.2、信号分析流程图.................................................................... 7
在动平衡测量中若对测得的振幅值满意,可按|保持|键这时数据保持在显示屏上,(若再按|保持|键则又重新进入测量状态),再按|回车|键则数据被计算机存储起来并提示您进行下一步操作.
●速度有效值(RMS)及位移峰-峰值测量的切换
在测量状态下,按|+|键则测量在速度有效值(RMS)及位移峰-峰值(Vp-p)之间循环切换,每按一次|+|键切换一次。
一、概述
VT700动平衡仪可以对各种旋转机械进行整机现场动平衡,相当于一台可移动的动平衡机。它设计精巧携带方便,整个仪器从外观看只是一只公文箱。主要功能是仿照德国申克公司的VIBROPORT系列通用振动测试仪而研制生产的。有许多振动用简单仪器无法进行测量,例如相邻的扰动频率靠得太近、转子转速不稳定或不可接近等。但使用VT700动平衡仪即使是在最恶劣的条件下也可以得到最精确的测量精度。
4.3.5、动平衡测量中的注意事项.................................................... 21
4.3.6、动平衡操作实例.................................................................... 22
光电传感器应接到仪器后面板上的光电输入插座上(要注意多芯插座插头方向)。使用光电传感器时,应先在转轴上作好光电标志,用磁力表座将光电传感固定在该标志上方,使光电传感器光敏器件正对光电标志,间隙1~20mm之间。通电后光电传感器有红光射向测量表面。转子不转时前面板上的红色发光二极管不闪烁,转子低速转动时,可清楚地看到红色发光二极管同步闪动,这说明光电传感器有转速脉冲输出,否则要调节一下光电传感器距离或重作光电标志。
转子动平衡试验操作指导书
转子动平衡试验操作指导书一、适用范围所有电机回转轴的动平衡试验。
二、设备设备名称:转子动平衡仪设备型号:NHY-3000三、操作方法1放置好工件并启动平衡机。
2.打开计算机,进入双面动平衡系统。
3.进入型号选择,选择与该工件同类型的已标定好的型号,按回车键。
4.进入不平衡量显示界面,启动平衡机电源,让转子转起来。
5.转速稳定后,按回车键开始测量。
通常测量3-4次,按回车键,停止测量。
停止工件转动,开始去重或加重平衡。
6.所显示的配重量若满足图纸要求时,则该转子的平衡就做好了,可停机,换另外一根转子进行平衡。
7.若换另一种型号的转子,则选择“换型”即可重新开始,而不必关闭仪器。
8.若进行同型号转子平衡,则可直接选择“测量”。
也可选择“返回”,回到原始振动测量,并计算配重量。
若重新打开仪器,则选择调用该型号的影响系数文件,直接进行测量。
若采用原有影响系数进行平衡,要求转子的安装位置及平衡转速与以前相同,否则测量数据可能不准。
9.若转子使用圈带驱动,应将黑色吸光或白色反光带的位置定为零度,相位/转速传感器的安装位置不要改变。
10.该仪器项位角的定义为以转子上的0°位置为起点,逆转动方向为项位角的正方向。
四、做好测量记录。
五、维护保养1、本机为精密仪器,应由专人使用。
非操作人员请勿乱动以免引起故障,影响生产。
2、使用时,应保持通风良好,避免阳光直射或接近其它热源,以保持仪器在室温下正常工作。
3、安装调试好后不要经常搬动拆解,以防接插件松动,引起接触不良。
4、本机应防尘、防潮、防震,应采取相应措施。
5、如果屏幕灰尘太多,可用软纸(布)轻轻擦拭。
6、使用时应断开总电源。
长期不用时,应至少每月通电半小时。
7、机内无可以调整的元件,请不要随便调整板上的原件。
动平衡实验台使用说明书
动平衡实验台使用说明书转子动平衡实验一、实验目的1. 加深对转子动平衡概念的理解。
2. 掌握刚性转子动平衡试验的原理及基本方法。
二、实验设备1. PH-I 型动平衡试验台2. 转子试件3. 平衡块4. 百分表0~10mm三、PH-I 型动平衡试验台的工作原理与结构 1. 动平衡试机的结构动平衡机的简图如图1、图2、所示。
待平衡的试件3安放在框形摆架子的支承滚轮上,摆架的左端固结在工字形板簧2中,右端呈悬臂。
电动机9通过皮带10带动试件旋转;当试件有不平衡质量存在时,则产生离心惯性力使摆架绕工字形板簧上下周期性地振动,通过百分表5可观察振幅的大小。
通过转子的旋转和摆架的振动,可测出试件的不平衡量(或平衡量)的大小和方位。
这个测量系统由差速器4和补偿盘6组成。
差速器安装在摆架的右端,它的左端为转动输入端(n 1)通过柔性联轴器与试件3联接;右端为输出端(n 3)与补偿盘相联接。
差速器是由齿数和模数相同的三个圆锥齿轮和一个外壳为蜗轮的转臂H 组成的周转轮系。
(1)当差速器的转臂蜗轮不转动时n H =0,则差速器为定轴轮系,其传动比为:1311331-=-==Z Zn n i ,13n n -= (1)1、 摆架2、工字形板簧座3、转子试件4、差速器5、百分表6、补偿盘7、蜗杆8、弹簧9、电机 10、皮带图13 2 1(1) (2)456789 10 1 23N 1 N 3这时补偿盘的转速n 3与试件的转速n 1大小相等转向相反。
(2)当n 1和n H 都转动则为差动轮系,传动比周转轮系公式计算:1311331-=-=--=Z Zn n n n i H H H ;132n n n H -= (2)蜗轮的转速n H 是通过手柄摇动蜗杆7,经蜗杆蜗轮副在大速比的减速后得到。
因此蜗轮的转速n H <<n 1。
当n H 与n 1同向时,由(2)式可看到n 3< –n 1,这时n 3方向不变还与n 1反向,但速度减小。