
投影矩阵
(−1, −1, 1)
正交规范化矩阵
两步
近裁剪面z=-near映射到z=-1平面, 远裁剪面z=-far映射到z=1平面
• •
把中心移到原点,对应的变换为 T(−(left+right)/2, −(bottom+top)/2, (near+far)/2)) 进行放缩从而使视景体的边长为2 S(2/(right-left), 2/(top − bottom), -2/(far-near))
规范变换
z = −x z=x z = − far z = − near 原来的裁 剪体 x = −1 变形后 的对象 z=1
x=1
原来的 对象
变换后的 裁剪体
z = −1
规范化与隐藏面消除
虽然这里选择的透视矩阵形式上看起来有点儿 任意,但这种选择保证如果在原来的裁剪体内 z1>z2, 那么变换后的点满足z1’>z2’ 因此如果首先应用规范变化,隐藏面消除算法 有效 然而,公式z’ = -(α+β/z)意味着由于规范化导致 距离发生了改变,这可能导致数值问题,特别 是当近距离非常小的时候更是如此
0 2 top − bottom 0 0 0 0 −2 far − near 0 right + left ⎤ right − left ⎥ ⎥ top + bottom ⎥ − top − bottom ⎥ far + near ⎥ − ⎥ far − near ⎥ 1 ⎥ ⎦ −
2 ⎡ ⎢ right − left ⎢ ⎢ 0 P = ST = ⎢ ⎢ 0 ⎢ ⎢ 0 ⎢ ⎣
称这个视景体为正则视景体(canonical view volume)
正交规范化
glOrtho(left, right, bottom, top, near, far) 规范化 ⇒ 求出把指定裁剪体转化为默认裁剪体的变换 (right, top, −far) (1, 1, −1)
(left, bottom, −near)
⎤ ⎥ ⎥ ⎥ 0 ⎥ 2 far*near ⎥ − ⎥ far − near ⎥ 0 ⎥ ⎦ 0
为何采取这种方法?
规范化使得只需要一个流水线体系就可以 进行透视投影和正交投影 尽可能位于四维齐次空间中,以便保持隐 藏面消除和明暗处理所需要的三维信息 简化了裁剪的操作
OpenGL的透视
glFrustum可以定义非对称视景体,但 gluPerspective不能做到这一点
OpenGL透视矩阵
glFrustum的规范化
• 剪切变换H:把非对称视景棱台变换为对称的 • •
四棱台,远近平面不变 缩放变换S:把四棱台的侧面变换为x= ±z和y= ±z,远近平面不变 透视规范化变换N: x= ±z变换为x= ±1, y= ±z变换为y= ±1,近平面z=-near变换为z=-1, 远平面z=-far变换为z = 1
z = -far (1, 1, −1) (−1, −1, −1)
透视矩阵
齐次坐标下的简单投影矩阵为
⎡1 ⎢0 M =⎢ ⎢0 ⎢ ⎣0
0 0 1 0 0 1 0 −1
0⎤ 0⎥ ⎥ 0⎥ ⎥ 0⎦
注意这个矩阵与远裁剪面无关
推广
⎡1 ⎢0 N=⎢ ⎢0 ⎢ ⎣0 0⎤ 1 0 0⎥ ⎥ 0 α β⎥ ⎥ 0 −1 0⎦ 0 0
最后的投影
令z = 0 这等价于如下的齐次坐标变换
M orth
⎡1 ⎢0 =⎢ ⎢0 ⎢ ⎣0
0 1 0 0
0 0 0 0
0⎤ 0⎥ ⎥ 0⎥ ⎥ 1⎦
从而在4D中一般的正交投影为P = MorthST
斜投影
OpenGL的投影函数不支持一般的平行投 影,例如立方体的如下图示
此时立方体好像发生了错切,然后再进行 正交投影 斜投影 = 错切+正交投影
• •
这些变换都是非奇异的 默认值为单位阵(正交视图)
规范化使得不管投影的类型是什么,都是相对 于默认的简单立方体进行裁剪 投影直到最后时刻才进行
•
从而可以尽可能的保留深度信息,这对隐藏面消除是非 常重要的
正则视景体
OpenGL缺省的视景体是中心在原点,边长 为2的立方体,相当于调用
glMatrixMode(GL_PROJECTION); glLoadIdentity(); glOrtho(-1.0, 1.0, -1.0, 1.0, -1.0, 1.0);
透视规范化矩阵
在透视除法后,点(x,y,z,1)变到了 x’ = -x/z, y’ = -y/z, z’ = -(α+β/z) 无论α, β的值是什么,在正交投影后就得到所期 望的点。此时矩阵N非奇异
α与β的选取
z’ = -(α+β/z) 如果取 α = (near + far)/(near – far) β = 2 near*far/(near – far) 那么近平面z=-near映射到z = -1 远平面z=-far映射到z = 1 各侧边映射到 x = ±1, y = ±1 这样,新的裁剪体就是缺省裁剪体
投影规范化
把对象进行变形,使得 变形后的对象经正交投 影后得到与原对象的理 想投影一样的视图 规范化矩阵就是正交投 影矩阵串乘上对象变形 矩阵
流水线
模型-视图 变换
非奇异变换
投影变换
透视除法
4D 3D
裁剪
相对于默认立方体
投影
3D 2D
注释
在模型-视图变换和投影变换的过程中,我们 是一直在四维齐次坐标系中的
投影矩阵 P = Morth H(θ, φ) 一般情形:P = Morth STH(θ, φ)
等价性
对裁剪体的影响
投影矩阵P = STH把原来的裁剪体变换为 默认的裁剪体
对象 顶视图 远平面 DOP DOP x = −1 x=1 z=1
近平面 裁剪体
变形后的对象
z = −1
简单透视
考虑简单透视:COP在原点,近裁剪面在z = -1, 由平面 x = ± z, y = ±z确定的有90度的视野
P = NSH
投影矩阵
⎡ 2near ⎢ right − left ⎢ ⎢ 0 P = NSH = ⎢ ⎢ 0 ⎢ ⎢ 0 ⎢ ⎣
0 2near top − bottom 0 0
right + left right − left top + bottom top − bottom far + near − far − near −1
高级计算机图形学
中国科学技术大学计算机学院 黄章进 zhuang@
第五章之第三节
投影矩阵
基本内容
推导出在标准OpenGL投影中所用的投影 矩阵具体表示 介绍斜投影 介绍投影规范化
投影规范化
不想为每种类型的投影设计不同的投影矩 阵,所以把所有的投影转化为具有默认视 景体的正交投影 这种策略可以使我们在流水线中应用标准 变换,并进行有效的裁剪
一般的错切
后裁剪面 对象
前裁剪面 投影平面
顶视图和侧视图
θ φ
xp பைடு நூலகம் x – z cot θ
yp = y – z cot φ
错切矩阵
xy 错切(z值不变)
⎡1 ⎢0 H(θ , φ ) = ⎢ ⎢0 ⎢ ⎣0 0 − cot θ 1 − cot φ 0 1 0 0 0⎤ 0⎥ ⎥ 0⎥ ⎥ 1⎦
投影矩阵的性质
投影矩阵的性质
1投影矩阵的概念
投影矩阵是一种线性变换,它将一个多维空间中的实矩阵线性映射到另一个多维空间中的投影矩阵。
投影矩阵有两个空间,即源空间和目标空间。
源空间是被映射的空间,即输入向量;而目标空间是映射得到的空间,即输出矩阵。
因此,投影矩阵可以说是一种将源空间中的信息转换为目标空间中信息的线性运算。
2投影矩阵的性质
1.投影矩阵是一种线性变换矩阵,它将一个多维空间中的数据映射到另一个多维空间中,从而把原来的信息表示投影到另一个空间中。
2.由于投影矩阵是一种线性变换,所以它具有结构完整性和转换关系的稳定性。
3.投影矩阵的维度大小和输入的特征和输入的向量的维度有关,一的维数越大,投影矩阵的维数也越多。
4.投影矩阵是矩阵,它是对角矩阵,对于对角线上元素,可以按照1/不等于1的比例进行归一化,也可以不归一化。
5.在图像变换方面,投影矩阵可以用来实现图像缩放、平移、旋转等功能。
6.投影矩阵的特性有单射性特性、可逆性特性和稳定性特性。
3投影矩阵的应用
1.投影矩阵可以用来解决多元线性回归问题,将一组特征数据映射到最佳的投影空间,从而获得最佳的线性拟合结果;
2.在机器学习方面,投影矩阵可以用来做特征抽取和特征选择,将原始特征空间映射到新特征空间,以便进行特征处理和数据可视化;
3.投影矩阵也可以用来作图像处理,通过把图像数据转换到新坐标空间,然后再进行后续图像处理;
4.投影矩阵还可以用来做数据可视化,让数据显示的在不同空间的变化,更加直观的展示给用户,从而更好的理解和分析数据。
投影矩阵 杠杆统计量

投影矩阵杠杆统计量?
答:投影矩阵和杠杆统计量在统计学和数据分析中具有重要意义。
投影矩阵是一种用于描述数据投影的矩阵,通常用于回归分析中。
在回归分析中,投影矩阵用于将解释变量(自变量)投影到响应变量(因变量)所张成的空间中。
具体来说,投影矩阵是一种将解释变量空间映射到响应变量空间的线性变换矩阵。
而杠杆统计量则是一种用于衡量每个观测值对回归分析的贡献的统计量。
在回归分析中,每个观测值都有一个对应的杠杆值,该值反映了该观测值对回归系数估计值的影响程度。
具体来说,杠杆统计量是每个观测值的自变量值与所有自变量值的均值之差的平方和与所有观测值的自变量值与均值之差的平方和的比值。
因此,投影矩阵和杠杆统计量在回归分析中具有重要的作用。
通过对投影矩阵和杠杆统计量的计算和分析,可以更好地理解解释变量与响应变量之间的关系,以及每个观测值对回归分析的贡献。
投影矩阵

一般的错切
后裁剪面 对象
前裁剪面 投影平面
顶视图和侧视图
θ φ
xp = x – z cot θ
yp = y – z cot φ
错切矩阵
xy 错切(z值不变)
⎡1 ⎢0 H(θ , φ ) = ⎢ ⎢0 ⎢ ⎣0 0 − cot θ 1 − cot φ 0 1 0 0 0⎤ 0⎥ ⎥ 0⎥ ⎥ 1⎦
称这个视景体为正则视景体(canonical view volume)
正交规范化
glOrtho(left, right, bottom, top, near, far) 规范化 ⇒ 求出把指定裁剪体转化为默认裁剪体的变换 (right, top, −far) (1, 1, −1)
(left, bottom, −near)
• •
这些变换都是非奇异的 默认值为单位阵(正交视图)
规范化使得不管投影的类型是什么,都是相对 于默认的简单立方体进行裁剪 能的保留深度信息,这对隐藏面消除是非 常重要的
正则视景体
OpenGL缺省的视景体是中心在原点,边长 为2的立方体,相当于调用
glMatrixMode(GL_PROJECTION); glLoadIdentity(); glOrtho(-1.0, 1.0, -1.0, 1.0, -1.0, 1.0);
OpenGL的透视
glFrustum可以定义非对称视景体,但 gluPerspective不能做到这一点
OpenGL透视矩阵
glFrustum的规范化
• 剪切变换H:把非对称视景棱台变换为对称的 • •
四棱台,远近平面不变 缩放变换S:把四棱台的侧面变换为x= ±z和y= ±z,远近平面不变 透视规范化变换N: x= ±z变换为x= ±1, y= ±z变换为y= ±1,近平面z=-near变换为z=-1, 远平面z=-far变换为z = 1
投影矩阵、最小二乘法和SVD分解
投影矩阵、最小二乘法和SVD 分解 投影矩阵广泛地应用在数学相关学科的各种证明中,但是由于其概念比较抽象,所以比较难理解。
这篇文章主要从最小二乘法的推导导出投影矩阵,并且应用SVD 分解,写出常用的几种投影矩阵的形式。
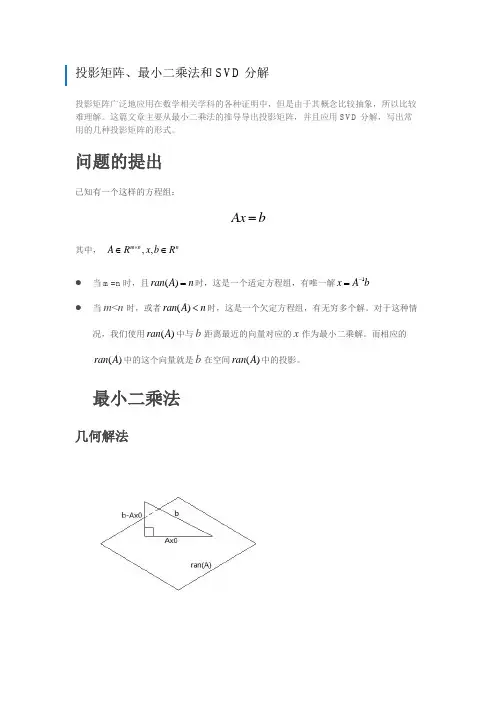
问题的提出 已知有一个这样的方程组: Ax b =
其中,,,m n n A R x b R ⨯∈∈
● 当m=n 时,且()ran A n =时,这是一个适定方程组,有唯一解1x A b -=
● 当m <n 时,或者()ran A n <时,这是一个欠定方程组,有无穷多个解。
对于这种情况,我们使用()ran A 中与b 距离最近的向量对应的x 作为最小二乘解。
而相应的()ran A 中的这个向量就是b 在空间()ran A 中的投影。
最小二乘法
几何解法。
OpenGL投影矩阵(ProjectionMatrix)构造方法
OpenGL投影矩阵(ProjectionMatrix)构造⽅法(翻译,图⽚也来⾃)⼀、概述绝⼤部分计算机的显⽰器是⼆维的(a 2D surface)。
在OpenGL中⼀个3D场景需要被投影到屏幕上成为⼀个2D图像(image)。
这称为投影变换(参见或),需要⽤到投影矩阵(projection matrix)。
⾸先,投影矩阵会把所有顶点坐标从eye coordinates(观察空间,eye space或view space)变换到裁剪坐标(clip coordinated,属于裁剪空间,clip space)。
然后,这些裁剪坐标被变换到标准化设备坐标(normalized device coordinates, NDC,即坐标范围在-1到1之间),这⼀步是通过⽤⽤裁剪坐标的w_c分量除裁剪坐标实现的。
因此,我们要记住投影矩阵⼲了两件事: 裁剪clipping(即frustum culling,视景体剔除)和⽣成NDC。
下⽂会讲述如何根据6个参数(left, right, bottom, top, near和far边界值)来构建投影矩阵。
注意视景体剔出(也即clipping)是在裁剪坐标下完成的,是早于⽤w_c(即上⾯提到的w分量,c表⽰clipping)除裁剪坐标的(它会⽣成NDC)。
裁剪坐标x_c, y_c, z_c会与w_c进⾏⽐较。
如果裁剪坐标⽐-w_c⼩或者⽐w_c⼤,则丢弃这个顶点(vertex)。
即经裁剪后剩余的顶点的裁剪坐标满⾜:-w_c < x_c, y_c, z_c < w_c。
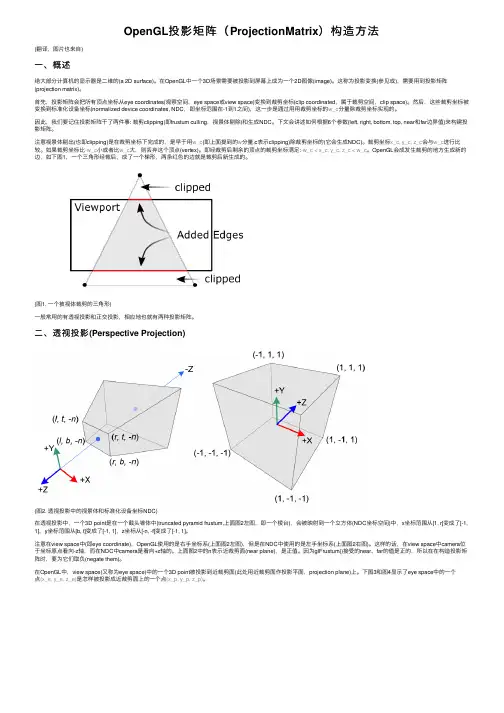
OpenGL会成发⽣裁剪的地⽅⽣成新的边,如下图1,⼀个三⾓形经裁后,成了⼀个梯形,两条红⾊的边就是裁剪后新⽣成的。
(图1. ⼀个被视体裁剪的三⾓形)⼀般常⽤的有透视投影和正交投影,相应地也就有两种投影矩阵。
⼆、透视投影(Perspective Projection)(图2. 透视投影中的视景体和标准化设备坐标NDC)在透视投影中,⼀个3D point是在⼀个截头锥体中(truncated pyramid frustum,上⾯图2左图,即⼀个棱台),会被映射到⼀个⽴⽅体(NDC坐标空间)中,x坐标范围从[1, r]变成了[-1, 1],y坐标范围从[b, t]变成了[-1, 1],z坐标从[-n, -f]变成了[-1, 1]。
正交投影矩阵的特征值_解释说明以及概述
正交投影矩阵的特征值解释说明以及概述1. 引言1.1 概述正交投影矩阵是在三维几何中广泛应用的重要概念。
它通过将三维空间中的点映射到二维平面上,实现了几何对象在屏幕上的显示和处理。
正交投影矩阵的特征值是对该矩阵进行分析和解释时的关键指标。
本文将深入探讨正交投影矩阵的特征值,旨在帮助读者全面理解和应用正交投影矩阵。
1.2 文章结构本文将按以下结构展开讨论:- 引言:概述文章主题和结构;- 正交投影矩阵的特征值:定义、概念和性质;- 正交投影矩阵的特征值解释说明:详细解释特征值在几何学中的意义;- 正交投影矩阵的特征值计算方法:介绍常用计算方法、数值计算注意事项及优化方法;- 正交投影矩阵的特征值应用案例研究:背景介绍、目标与方法论概述、实验结果及数据分析讨论;- 结论与展望:对本文主要内容进行总结,并展望未来研究方向。
1.3 目的本文的目的在于:- 对正交投影矩阵的特征值进行详细解释和说明,使读者能够全面理解特征值在几何学中的应用;- 提供常用的正交投影矩阵特征值计算方法并介绍数值计算注意事项及优化方法,帮助读者在实际应用中更准确地计算特征值;- 运用实际案例展示正交投影矩阵特征值的应用场景和深入分析实验结果,为读者提供实操经验;- 总结全文,并对未来进一步研究方向进行展望,为相关领域的学者提供参考。
2. 正交投影矩阵的特征值2.1 正交投影矩阵的定义正交投影矩阵是指一个方阵,其满足以下两个条件:首先,它是一个正交矩阵,也就是说该矩阵的转置乘以它自身等于单位矩阵;其次,它是一个投影矩阵,即该矩阵平方等于它自身。
2.2 特征值的概念和性质在线性代数中,对于一个n×n的方阵A, 如果存在一个非零向量v使得Av=λv,其中λ为实数,则称λ为A的特征值,v称为对应于特征值λ的特征向量。
特征值和特征向量揭示了方阵变换行为中的重要信息。
一些常见的特征值性质包括:每个方阵都有特征值;方阵乘积的特征值与因子方阵的特征值相关;主对角线元素之和等于矩阵所有特征值之和。
正交投影矩阵(orthogonalprojectionmatrix)
正交投影矩阵(orthogonalprojectionmatrix)矩阵的列空间对于矩阵A∈C m×n,其n个列向量记作:a1=[a11,a21,⋯,a m1]T,a2=[a12,a22,⋯,a m2]T,⋯,a n=[a1n,a2n,⋯,a mn]T∈C m×1则其列向量的所有线性组合的集合构成⼀个⼦空间,称为矩阵A的列空间,⽤符号col(A)表⽰,i.e.,col(A)=Span{a1,a2,⋯,a n}={y∈C m|y=n∑i=1βj a j,βj∈C1}col(A)的投影矩阵假设b∈C M×1是⼀任意的m维列向量,且并不是列空间col(A)中的元素,那么可将其分解为:b=b∥+b⊥其中,b∥是b属于col(A)中的分量,i.e.,Range(A),b⊥则是正交分量。
回忆A=[a1,a2,⋯,a n]∈C m×n,那么对于值域内的分量,⼀定有:b∥=κ1a1+κ2a2+⋯+κn a n=A κ1⋮κn=Aκ,其中,κ=[κ1,⋯,κn]T∈C n×1是满⾜线性⽅程组Aκ=b∥的任意解。
对于正交分量,则有:A T b⊥=A T(b−Aκ)=0上式的含义是A中的所有列向量与b⊥的内积都为零,即正交的定义。
由A T b=A T Aκ,我们解得:κ=(A T A)−1A T b令P A∈C m×m表⽰col(A)的投影矩阵,我们希望:b∥=P A b并且b⊥=b−P A b。
这样,如果我们将上式左乘A,即得到b∥。
联⽴⽅程组,解得:b∥=P A b=A(A T A)−1A T b∴P A=A(A T A)−1A Tcol(A)的正交投影矩阵同上节,令P⊥A为col(A)的正交投影矩阵,那么我们希望满⾜:P⊥A b=b⊥,联⽴⽅程,得到:P⊥A b=b⊥=b−b∥=I m b−A(A T A)−1A T b=(I m−A(A T A)−1A T)b∴P⊥A=(I m−A(A T A)−1A T)其中,I m∈C m×m是单位阵。
projinv用法matlab
projinv用法matlab1.简介在M AT LA B中,p ro ji n v是一个非常有用的函数,用于计算投影矩阵的逆。
在此文档中,我们将深入了解p roj i nv函数的使用方法和相关注意事项。
2.什么是投影矩阵?在计算机图形学和计算机视觉领域,投影矩阵是一种将三维世界中的点映射到二维平面上的变换矩阵。
它是进行透视变换和投影的关键工具。
3.使用projin v 函数在M AT LA B中,使用p r oj in v函数非常简单。
以下是基本的函数调用格式:```m at la bi n v_ma tr ix=p ro jin v(m at ri x)```其中,`ma tr ix`是一个投影矩阵,`inv_ma tr ix`是它的逆矩阵。
4.示例为了更好地理解p roj i nv函数的使用,我们将通过以下示例演示其工作原理。
```m at la b%创建一个投影矩阵m a tr ix=[100;010;001];%计算投影矩阵的逆矩阵i n v_ma tr ix=p ro jin v(m at ri x);```在上面的示例中,我们创建了一个简单的投影矩阵,并使用pr o ji nv函数计算了其逆矩阵。
现在,`i nv_m at ri x`将包含投影矩阵的逆。
5.注意事项在使用p ro ji nv函数时,需要注意以下几点:-输入矩阵必须是投影矩阵。
如果输入的矩阵不是投影矩阵,将会导致错误的计算结果。
-输出的逆矩阵是一个投影矩阵的逆矩阵。
请注意,投影矩阵的逆不一定是一个投影矩阵。
-如果投影矩阵不可逆,该函数将会抛出一个错误。
6.总结p r oj in v是MA TL AB中一个非常有用的函数,用于计算投影矩阵的逆。
在本文档中,我们简要介绍了pr oj in v函数的使用方法,以及使用示例和注意事项。
希望这些信息对你在MA TL AB中使用pr oj in v函数时有所帮助。
*至此,关于p r o j in v函数的简单介绍和使用方法就结束了。
正交投影矩阵公式
正交投影矩阵公式正交投影矩阵公式是一种常用的数学计算公式,它可以将投影空间中的一组点映射到另一组点上,并使其保持其形状和大小不变。
它可以帮助我们在几何和图像处理中实现许多有趣的功能,例如,它可以将一个投影空间中的点映射到另一个投影空间中,以及将一个投影空间中的点映射到另一个投影空间中。
正交投影矩阵公式定义如下:P=A(A^T)^-1A^T其中,A为一个m*n矩阵,m为投影空间的维度,n为点的维度,P为一个m*n矩阵,用于描述将空间中点映射到另一个投影空间中的转换关系。
正交投影矩阵公式可以用来实现多种功能,例如,它可以用来实现投影空间的缩放、平移、旋转和镜像等变换。
此外,它还可以用来实现图像处理中的图像缩放、图像平移、图像旋转和图像镜像等功能。
正交投影矩阵公式的特点是,它具有非常简单的算法,可以快速实现投影空间的变换。
另外,它还具有可扩展性,可以根据空间变换的需求来调整参数,以达到最佳的效果。
正交投影矩阵公式在几何和图像处理领域中非常常用,它可以帮助我们实现几何和图像处理中的多种功能。
因此,正交投影矩阵公式非常重要,我们可以借助它来实现投影空间的变换,以及图像处理中的图像缩放、图像平移、图像旋转和图像镜像等功能。
此外,正交投影矩阵公式还可以用于计算投影空间中的点之间的距离,从而实现有效的空间变换。
例如,我们可以使用正交投影矩阵公式计算空间中的点之间的距离,从而实现投影空间的缩放、平移、旋转和镜像变换。
总之,正交投影矩阵公式是一种重要的数学计算公式,它可以帮助我们实现投影空间的缩放、平移、旋转和镜像变换,以及图像处理中的图像缩放、图像平移、图像旋转和图像镜像等功能。
正交投影矩阵公式的使用方法简单,可扩展性强,具有很多优点,因此,它在几何和图像处理领域中有着重要的应用价值。
D3D,OPENGL视点变换矩阵,投影矩阵(clip space)的推导过程
D3D,OPENGL视点变换矩阵,投影矩阵(clip space)的推导过程此处推导D3D的变换矩阵(采用行向量,行主序存储,右乘矩阵),然后通过调整得出OPENGL中的变换矩阵1. 视点变换矩阵的推导。
根据给定的眼睛位置(position),朝向(orientation)来计算最终的视点变换矩阵。
投影矩阵的计算见Frustum类计算过程大致如下:设Q代表从世界空间坐标系到眼睛空间坐标系的变换矩阵,V代表一个点故VQ=VMT.其中T:从世界空间坐标系到眼睛空间坐标系的平移变换矩阵,M:从世界空间坐标系到眼睛空间坐标系的旋转变换矩阵。
则Q1-代表视点变换矩阵Q1-=MT1-= T1-M1-由于M是正交矩阵,故V=Q1-= T1-M T其中M=[Rx Ry Rz 0], T= [1 0 0 0][Ux Uy Uz 0] [0 1 0 0][Dx Dy Dz 0] [0 0 1 0 ][0 0 0 1] [Tx Ty Tz 1 ]故V=Q1-= [1 0 0 0] * [Rx Ux Dx 0][0 1 0 0] [Ry Uy Dy 0][0 0 1 0] [Rz Uz Dz 0][-Tx –Ty –Tz 1] [0 0 0 1]= [ Rx Ux Dx 0 ][ Ry Uy Dy 0 ][ Rz Uz Dz 0 ][ Wx Wy Wz 1 ]其中W = - Pos* M T对于OPENGL,则有:V=Q1-=M T T1-其中M=[Rx Ux -Dx 0][Ry Uy -Dy 0][Rz Uz -Dz 0][0 0 0 1]T= [1 0 0 Tx][ 0 1 0 Ty][0 0 1 Tz][0 0 0 1 ]故V=Q1 =[Rx Ry Rz Wx][Ux Uy Uz Wy][-Dx –Dy –Dz Wz][0 0 0 1]其中W = -M T* Pos2. 透视投影(perspective projection)矩阵的推导假设(X,Y,Z,1)为一个点,投影后的点为(Xp,Yp,Zp,1)则根据相似三角形原理,有:Xp/X=Yp/Y=N/Z所以:Xp=N*X/ZYp=N*Y/ZZp=N故投影变换可以表示为齐次坐标形式:(Xp,Yp,Zp,1)=(X,Y,Z,Z/N)对于X和Y :在进行上一步变换后,还要进一步做裁剪变换,即将投影后的坐标映射为[-1,1].即:(X*N/Z,Y*N/Z) : ([l,r],[b,t]) ([-1,1],[-1,1])即:(X*N/Z-l)/(r-l)=(s+1)/2由此可以得到:对于Z,变换稍微复杂一些。