
联合交互式多模型概率数据关联算法
20 99
卷 第 年
3 5
期月 A
C TA
航 空 学 报 A ERONAU T ICA ET A STRONAU T ICA
S IN
ICA
V o l. 20 N o. 3 M ay 1999
文章编号: 100026893 (1999) 0320234205
联合交互式多模型概率数据关联算法
track ing
传统的概率数据关联 (PDA ) 算法[1, 2 ], 通常 是以当前时刻以前的量测为条件, 来获取量测集 合 (落入波门内的回波集合)。 将这种做法用于单 纯的 Ka lm an 滤波器时, 所得到的量测集合是最 优的 (如下 2 个指标的综合最优: ①落入波门内的 杂波尽可能少; ②真实回波的漏检概率尽可能 小)。 但是, 如果要将其用于其他一些比较复杂的 算法, 按这种 PDA 概念就不一定能获得最优量 测集合了。 因此, 应将 PDA 的意义进行修正, 必 须尽可能利用现有全系统信息来获取量测集合。 只有这样, 才有可能使得量测集合真正成为最优。 一些 PDA 算法的扩展或变形, 如 J PDA , D PDA 等[1~ 6], 正是由于考虑了航迹方面的先验知识, 因 而获取的量测集合的最优性才有所提高。 但是现 有各种 PDA 算法通常局限于利用量测本身所表 现的特性进行修正。事实上, 将 PDA 应用于任何
(4) 在原 IMM PDA 算法结构中, 由于对回 波的关联是对各个子滤波器分别利用 PDA 算法 进行的, 当回波数与模型数都较大时, 从结构上可 看出在回波关联计算中计算量将与它们的乘积成
正比例增加, 这时, 运算量的耗费也是相当可观 的。
由于上述原因, 原 IMM PDA 算法结构容易 产生失跟、误跟现象。 在杂波环境中, 则常表现为 失跟现象增加。而在航迹交叉中, 常表现为误跟现 象增加。 计算量也较大。
潘 泉等: 联合交互式多模型概率数据关联算法
235
统最优的量测集合; (2) 在原 IMM PDA 结构中, 各子滤波器采
用不同的判别波门, 因而各子滤波器可能采用各 自不同的回波集合, 但对于一个 IMM 滤波算法 来说, 由于各子滤波器所利用的回波不同, 由似然 函数计算出的模型概率可能失效;
(3) 在原 IMM PDA 算法结构中, 模型概率 定 义为 u i (k ) = P [ <i (k ) zk ], 形式上看来没有什 么不合理, 但由上面的讨论可知, 各子滤波器的量 测集合可能互不相同, 因而使模型概率定义式中 的 zk 实际上应为 zki , 即各模型的模型概率的计算 所基于的量测条件是不同的, 这种模型概率计算 形式在很大程度上是不正确的;
门, 其中心为量测的预测值, 大小由量测的预测协 需要有一个波门。前面已经提到, 可用量测的预测
方差矩阵来决定, 另外假定对于一条航迹有且仅 值及其协方差矩阵来构造一波门, 量测的预测值
236
航 空 学 报
第 20 卷
定义为
zδ(k )
△
=
zδ(k
k-
1) = E [z (k ) zk- 1 ]
(1)
1 IMM PDA 算法机理分析及 C 2IMM P2 DA 算法的提出
将 PDA 与 IMM 算法相结合的通常的方法 是直接对 IMM 滤波器中的各个滤波器直接使用 PDA 算法, 仅在计算模型概率时似然函数的形式 有 所变化[1 ] (称为 IMM PDA 算法[1 ] ) , 其算法结 构可参见图 1 (a)。
其协方差矩阵为定义为
△
S (k) = S (k k -
1) = E {[z (k) -
zδ(k ) ]
[ z (k ) - zδ(k ) ]′zk- 1}
(2)
经过推导可得
M
∑ zδ(k ) =
u
p l
(k
)
zδl
(k
)
(3)
l= 1
M
∑ S (k ) =
u
p l
(k
)
{S
l
(k
)
+
[ zδl (k ) -
∑ b (k ) + el (k )
l= 1
(7) 式 中: ej (k ) = (P G) - 1N (vj (k ) ; 0, S (k ) ) , j = 1, …, m k; b (k ) = m k (1- P D P G) [ P D P GV (k ) ]。其中 P D 探测概率; P G 为目标的回波落入波门的概率; N (vj (k ) ; 0, S (k ) ) 表示参数为 vj (k ) = zj (k ) - zδ (k ) (量测 j 的新息) , 均值为 0, 方差 S (k ) 的正态 分布的概率密度函数; 而 V (k ) 为波门体积, 且有 V (k ) = cnz ΧS (k ) 1 2, 其中 Χ由 ς2 分布表按 P G 查
对原 IMM PDA 算法的机理进行研究, 存在 如下问题:
(1) 在回波集合的选取上, 原 IMM PDA 算 法虽然从各个子滤波器来看是最优的, 但是对于 整个系统来说却不一定最优, 由于各子滤波器独 立地进行一步预测, 故无法保证预测后的波门为 全局最优, 所以最终各子滤波器仍无法得到全系
第3期
(D ep a rtm en t of A u tom a tic Con tro l, N o rthw estern Po lytechn ica l U n iversity, X i′an 710072, Ch ina)
摘 要: 通过对交互式多模型 ( IMM ) 算法和概率数据关联 (PDA ) 算法的研究, 指出 B ar2Shalom 和 B lom 等提 出的 IMM PDA 算法结构和理论上存在的问题。根据全局最优的思想, 设计了一个最优波门, 从而得到全局最 优的量测集合, 保证了系统的理论完整性和结构合理性。 推导完成了新的联合 IMM PDA 算法——C2IMM P2 DA 算法。大量仿真计算验证了 C2IMM PDA 算法在减少计算量的同时, 总体性能上较之原 IMM PDA 算法有 大幅度提高。 关键词: 交互式多模型; 概率数据关联; 多目标跟踪 中图分类号: V 249 文献标识码: A Abstract: Con sidering the fou r defects of con struction and theo ry of IMM PDA a lgo rithm w h ich is p ropo sed by Y. B a r2Sha lom and H. A. P. B lom , the au tho rs w o rk ou t a new Com b ined IMM PDA a lgo rithm —C 2IMM P2 DA a lgo rithm. In C 2IMM PDA , a globa l op tim a l va lida ting ga te fo r every sub2filter is con structed in stead of the differen t ga tes fo r every sub2filter in IMM PDA a lgo rithm. T ha t m ean s it ha s on ly one PDA F in the filter system. A ll the fo rm u la s a re deduced and the diagram of the new a lgo rithm is draw n. T he w o rk m akes the IMM PDA m o re sa tisfacto ry in con struction and theo ry. Sim u la tion resu lts show tha t the new a lgo rithm w ill decrea se the com p u ta tiona l bu rden and be of m uch better p erfo rm ance than IMM PDA. Key words: in teracting m u ltip le m odels a lgo rithm ; p robab ilistic da ta a ssocia tion a lgo rithm ; m u ltip le ta rgets
遵从一有限的模型集合, 并且各模型依照一已知 时刻第 l 个回波为真实回波”, Βl (k ) 表示在 k 时刻
转 移概率的 M a rkov 链相互进行切换。 用符号 第 l 个回波真实的概率。
<l (k ) 表示事件“在 k 时刻第 l 个模型正确”, u l (k )
假设模型数为M , 总回波数为N k, 并设当前
表示在 k 时刻第 l 个模型正确的概率, 并且用符 时刻为 k , 已经得到 k - 1 滤波器的各项滤波结
号 p ij 表示由模型 i 转移到模型 j 的先验转移概 果。对于各滤波器 k 时刻的状态交互输入, 其形式
率。
与原算法相同[1]。假定已经得到N k 个回波, 要求
对于 PDA 部分假设整个滤波器仅有一个波 在这些回波中挑出可能是正确的 m k 个回波, 就
潘 泉, 刘 刚, 戴冠中, 张洪才
(西北工业大学 自动控制系, 陕西 西安 710072)
COM B INED INTERACT ING M UL T IPL E MOD EL S PRO BAB IL IST IC
DATA ASSOC IAT IO N AL GO R ITHM PAN Q uan, L IU Gang, DA I Guan2zhong, ZHAN G Hong2ca i
zk ]就是上面所说的 k 时刻第 l 个回波真实的概率
—— 关联概率。 因而要得到综合回波, 必须知道
联合概率数据关联算法

联合概率数据关联算法
联合概率数据关联算法( Joint probability data association,JPDA)是一种常用于多目标跟踪的算法,其主要思想是根据物体的特征进行跟踪,通过将观测数据与可能的跟踪假设进行比较,选择最优的假设来进行目标跟踪。
联合概率数据关联算法主要分为两个步骤,首先是预测,其次是数据关联。
在预测阶段,算法根据物体的历史数据和运动模型进行预测。
这些预测通常以卡尔曼滤波等方式进行,从而得到一个跟踪假设集合,其中包括各个物体的预测位置、速度和方向等信息。
在数据关联阶段,算法将得到的观测数据与跟踪假设进行比对,计算它们之间的匹配程度,并根据匹配程度来更新跟踪假设的置信度。
这里的匹配程度一般采用基于概率的方法,如贝叶斯法则等。
在JPDA算法中,广泛采用了概率数据关联(PDA)和扩展数据关联(E-PDA)等改进算法,以提高目标跟踪的准确性和鲁棒性。
需要注意的是,联合概率数据关联算法并不是普适于所有多目标跟踪问题,在一些场景下可能会存在一些局限性,例如在强干扰或高目标密度的环境下,其跟踪性能可能会受到限制。
总之,联合概率数据关联算法是一种常用于多目标跟踪场景的算法,其能够根据物体的特征进行跟踪,从而实现精确、鲁棒的目标跟踪。
一种新的多模型联合概率数据关联方法

。 ]= R 。 t
第 次雷达扫描时 , 于笛卡尔坐标 系 中的运 动模型 , 基 对状态 向量所 作 的预测值 曼 (一) 被认 为是 基于 一 , : , ,
一
‘ 和
的状态估计值 。 为全部 回波的集合 , 为回波数 目集合 。龛 (一)的误差协方差定义为 帆 :
中 图 分类 号 :N 5 T 93 文 献标 识码 : A 文 章 编 号 :0 6— 77 2 1 )5- 13—0 10 0 0 (0 0 0 0 2 4
对机动 目标进行精确跟踪一直是火控系统研究 的热点和难 点课题 。联合 概率 数据关联 滤波器 (P A ) JD F 采用交互 多
(. 1 海军蚌埠士官学校 兵器系 , 安徽 蚌埠
摘要 : 在机动 目标跟踪中 , 针对 以往 I MM—JD P A算法易导致 目标与 回波误关联或不关联 , 一 P A算法对状态 M JD
向量 和运动模型结构约束条件较 高的 情况 , 出 了一 种将 M。一JD 提 P A与 I —J D MM P A相 结合 的 I —J D MM P A一 ( v)C V算法 , c A 并将其与传统方法进行 了比较 。仿真计算证 明了此算法具有较好 的跟踪性能。 关键 词 : 目标跟踪 ; 多 联合概率数据关联 ; 交互 多模 型 ; 多机动 目标模型
一
个 由位置 、 速度 和加速度 向量组成 的九维向量表示为
= [ , 吼, , , , ,, , , 靠, ] 。
转移概率用 P 咖表示 P岫 - ,q , I 一, 。 e [,。 I1 ^ 扭]
式中: 为事件——运动模型 n 为真, 将
的集表示为 矿’:[ 。 ,, 。 ,, …, - i
JPDA

(2-39)
为第 i 个联合事件( i 1,2,...mk ) ,它表示 mk 个量测匹配于各个目标的一种可能,
ijt j (k ) 表示在第 i 个联合事件( i 1,2,...,nk )中量测 j 源于目标 t j 的事件, ij 0 (k )
表示在第 i 个联合事件( i 1,2,...,nk )中量测 j 源于杂波或虚警。
对于一个多目标跟踪问题, 一旦给定反映有效回波与目标或杂波互联态势的 确认矩阵 ,则可以通过拆分确认矩阵来得到所有的互联矩阵,由公式(2-47) 和(2-48) ,对确认矩阵的拆分要遵循以下两个原则: 1 在确认矩阵的每一行,选出且仅选出一个 1,作为互联矩阵在该行唯一非 零的元素。即满足可能事件的第一个假设:每个量测有唯一的源。 2 在互联矩阵中,除第一列外,每列最多只能有一个非零元素。即满足可能 事件的第二个假设:每个目标最多有一个量测以它为源。
满足下面两个假设的事件称为可能事件:
1 每一量测都有唯一的源,即任一量测不源于某个目标,则必然源于杂波或 虚警;
2 对于一个给定的目标,最多有一个量测以其为源。如果一个目标有可能与 多个量测相匹配,则将取一个为真,其它为假。 由这两个假设可知,在 k 时刻与目标 t 关联的事件具有下述性质: 1 不相交性:
jt (k ) 表示 k 时刻第 j 个量测与目标 t 互联的事件,则:
jt (k ) ijt (k ),
i 1 nk
j 1,2,...mk
(2-40)
这个事件称为互联事件,也有的资料称为关联事件,因此, 0t (k ) 表示 k 时刻没 有任何量测源于目标 t 的事件。
4.7.3 量测互联指示与目标检测指示
依据(2-47)和(2-48)引入两个变量: 1 量测互联指示:
经典数据关联方法(NNDA、PDA、JPDA)

mk j0
jt
k
Xˆ
t j
k
|
k
Xˆ
t j
k
|k
T
Xˆ t
k
|
k
Xˆ
t 0
k
|k
T
数据关联方法简介
最邻近数据关联(NNDA)
预测位置 Y
航迹i O
Z3 Z2 Z1
X
残差:
eij (k) Z j (k) Zˆi (k | k 1)
统计距离:
di2j eij (k)Sij 1(k)eiTj (k)
似然函数:
edi2j / 2
gij
M
2 2 Sij
概率数据关联(PDA)
Y
j0
关联概率的计算
正确量测服从正态分布
P(zi (k) | i (k), mk , Z k ) PG1N[zi (k); zˆ(k | k 1), S(k)]
vi (k) zi (k) zˆ(k | k 1)
P(zi (k) | i (k), mk , Z k ) PG1N[vi (k ); 0, S (k )]
最多一个量测以其 其余各列最多只能有一个非
为源。
零元素。
互联矩阵
ˆ
i
(k
)
ˆ
i jt
i
(k
)
ˆ1i0
... ...
ˆ1iT
t 0,1,...,T
j
0,1,...,
mk
ˆmi k 0
...
ˆ i mkT
i 1, 2,..., nk
ˆ
i jt
i
k
1 0
i jt
k
i
一种改进的联合概率数据关联算法

一种改进的联合概率数据关联算法
骆荣剑;魏祥;李颖
【期刊名称】《重庆理工大学学报(自然科学版)》
【年(卷),期】2018(032)006
【摘要】针对联合概率数据关联算法在跟踪多机动目标时跟踪精度不高、计算量较大等问题,提出了一种新的联合概率数据关联算法.引入"当前"统计模型,并针对"当前"统计模型中机动频率和加速度方差不能自适应调整的问题进行了改进,实现了机动频率和加速度方差自适应.针对联合概率数据关联算法在跟踪多机动目标时,随着目标数的增多,算法计算量急剧增大的问题,提出了改进算法.改进算法避开了联合概率数据关联算法中由确认矩阵计算关联矩阵的过程,直接从确认矩阵计算关联概率.仿真实验结果表明:所提算法有效提高了多目标的跟踪精度,降低了算法计算量.【总页数】9页(P160-168)
【作者】骆荣剑;魏祥;李颖
【作者单位】重庆通信学院,重庆 400035;重庆通信学院,重庆 400035;重庆通信学院,重庆 400035
【正文语种】中文
【中图分类】TP391
【相关文献】
1.一种基于改进FCM聚类联合概率数据关联算法 [J], 孙炜;吕辉;白剑林
2.一种改进的基于"当前"统计模型的联合概率数据关联算法 [J], 魏祥;李颖;骆荣剑
3.一种改进的联合交互式多模型概率数据关联算法 [J], 杨雄;张顺生;陈明燕
4.一种改进的联合概率数据关联算法 [J], 刘枫;吴小俊
5.一种改进的联合概率数据关联算法 [J], 骆荣剑;魏祥;李颖;
因版权原因,仅展示原文概要,查看原文内容请购买。
杂波环境中一种新的机动目标跟踪算法
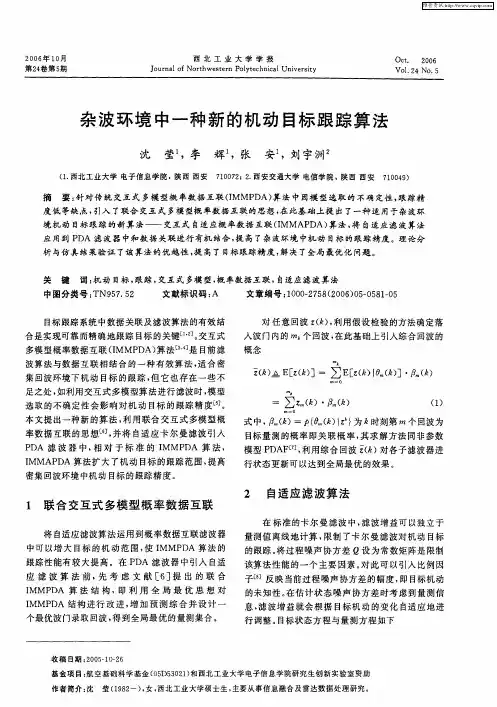
的跟踪 。 过 程噪 声 协方 差 Q 设 为常 数矩 阵是 限制 将
跟踪 性能 有较 大 提 高 。在 P A 滤 波器 中引入 自适 D
应 滤 波 算 法 前 , 考 虑 文 献 [ ] 出 的 联 合 先 6提
I MMP A 算 法 结 构 , 利 用 全 局 最 优 思 想 对 D 即 I MMP A 结 构进 行 改 进 , 加 预 测 综 合 并 设 计 一 D 增 个最 优波 门录取 回波 , 得到 全局 最优 的 量测集合 。
摘 要 : 针对 传 统 交互 式 多模 型 概率 数据 互联 ( I MMP DA) 法 中因模 型 选取 的不 确 定性 , 踪精 算 跟 度 低 等缺点 , 引入 了联 合 交互 式 多模 型概 率数据 互联 的思想 , 此基础 上提 出 了一种 适 用 于杂 波环 在 境 机 动 目标 跟 踪 的新 算 法—— 交 互式 自适 应概率数 据 互联 (MMAP I DA) 法 , 自适应滤 波 算法 算 将 应 用到 P A 滤波 器 中和数 据 关联进行 有机 结合 , 高了杂 波环 境 中机 动 目标 的跟踪 精度 。理论 分 D 提 析 与仿 真结 果验证 了该算 法的 优越 性 , 高 了 目标跟踪精 度 , 提 解决 了全局 最优化 问题 。 关 键 词: 机动 目标 , 跟踪 , 交互 式 多模 型 , 概率 数据互 联 , 自适应 滤波 算法
2 自适应 滤 波算 法
1 联 合 交 互 式 多 模 型 概 率 数 据 互联
在 标 准 的卡 尔 曼滤 波 中 , 滤波 增益 可 以独 立于 将 自适应 滤波算 法运 用 到概率 数 据互联 滤波 器 中 可 以增 大 目标 的机 动 范 围 , I 使 MMP DA 算 法 的 量测值 离 线地 计 算 , 限制 了卡 尔 曼 滤波 对机 动 目标
多目标跟踪中联合概率数据关联优化算法
多目标跟踪中联合概率数据关联优化算法
多目标跟踪是一种在机器视觉应用中被广泛应用的技术,用于从一个或多个视频序列
中识别目标对象。
联合概率数据关联(JPDA)是一种有效的多目标跟踪(MTT)解决方案,它能够有效地从视频流中识别并跟踪一系列的目标对象,尤其是一系列的大量目标对象。
JPDA的基本思想是根据检测结果将目标分割成一系列独立的子集,并利用统计模型为每个子集生成概率关联矩阵。
为了进行联合优化,可以使用独立子集联合概率数据关联
(IS-JPDA)方法,这是一种动态规划算法,它能够有效地将多个概率关联矩阵联合起来,来查找唯一最优解。
这种机制能够有效避免跟踪误报,并且可以指定概率阈值来优化性能。
IS-JPDA的另一个优点在于它支持多种类型的工作流程,可以在跟踪器之间切换,因
此可以有效地使用多个跟踪算法,并且可以根据不同类型的视频序列优化跟踪器性能。
此外,IS-JPDA还可以适应动态场景,以最大程度地减少误报率,有助于提高系统的可靠性。
总之,IS-JPDA是一种有效的多目标跟踪优化算法,它能够有效地将多个概率关联矩
阵联合起来,通过动态规划来最大程度地减少误报,同时提供多种工作流程的支持,支持
多个跟踪算法的有效使用,同时具备良好的动态场景处理能力。
因此,IS-JPDA是一种非
常有用的多目标跟踪优化算法,能够有效提高跟踪系统的性能。
概率数据关联算法pda
概率数据关联算法pda概率数据关联算法(Probabilistic Data Association,PDA)是一种用于多目标跟踪的算法。
它通过结合目标运动模型和观测数据来估计目标的位置和速度,从而实现对目标的跟踪和预测。
PDA算法在目标跟踪、雷达和无人机导航等领域都有广泛的应用。
PDA算法的核心思想是基于概率的权重分配。
在每次观测到目标时,PDA算法会计算每个可能的目标与观测数据之间的关联概率。
然后,它根据这些概率为每个目标分配一个权重,用于后续的跟踪和预测。
通过不断地更新目标的权重和状态估计,PDA算法可以有效地实现目标的跟踪和预测。
PDA算法的实现过程主要分为以下几个步骤:1. 初始化:在开始跟踪之前,需要初始化每个目标的状态估计和权重。
通常情况下,可以利用观测数据来初始化目标的位置和速度。
2. 预测:利用目标的运动模型,根据上一次的状态估计预测目标在当前时刻的位置和速度。
3. 关联概率计算:根据当前时刻的观测数据和预测值,计算每个可能的目标与观测数据之间的关联概率。
关联概率可以基于各种距离度量方法(如欧氏距离、马氏距离等)进行计算。
4. 权重分配:根据关联概率,为每个目标分配一个权重。
通常情况下,可以根据关联概率进行归一化处理,使得所有目标的权重之和为1。
5. 更新状态估计:利用观测数据和权重,更新每个目标的状态估计。
可以使用卡尔曼滤波方法等进行状态估计的更新。
6. 跟踪:重复执行预测、关联概率计算、权重分配和更新状态估计等步骤,不断地跟踪目标的位置和速度。
可以根据具体的应用需求进行追踪算法的优化和改进。
PDA算法的优势在于它能够处理观测数据可能存在的不确定性和错误。
通过概率的权重分配,PDA算法能够减小观测误差对目标跟踪结果的影响,提高跟踪的准确性和鲁棒性。
此外,PDA算法还可以用于处理多目标跟踪问题,能够同时跟踪多个目标的位置和速度。
总之,概率数据关联算法(PDA)是一种用于多目标跟踪的优秀算法。
概率数据关联算法pda
概率数据关联算法pda摘要:1.概率数据关联算法简介2.PDA算法原理3.PDA算法应用领域4.PDA算法优缺点5.我国在PDA算法的研究与发展正文:一、概率数据关联算法简介概率数据关联算法(Probabilistic Data Association,PDA)是一种用于处理多传感器数据融合和目标跟踪问题的算法。
它通过概率论的方法,对数据进行关联,从而实现对多个传感器采集到的数据进行有效融合,提高目标跟踪的准确性和实时性。
二、PDA算法原理PDA算法主要基于贝叶斯网络和隐马尔可夫模型(HMM)。
它首先对每个传感器获取的数据进行概率计算,然后通过关联概率矩阵来判断各个数据之间的关联性。
在关联概率矩阵的基础上,PDA算法对数据进行关联,得到关联结果。
三、PDA算法应用领域1.军事领域:PDA算法在军事领域主要用于雷达、红外等多传感器目标跟踪,提高跟踪精度,降低虚警概率。
2.航空航天领域:PDA算法在航空航天领域应用于卫星观测、航空器监测等,提高数据处理速度和准确性。
3.智能交通领域:PDA算法在智能交通领域可以实现车辆识别、轨迹跟踪等功能,为智能交通系统提供数据支持。
四、PDA算法优缺点优点:1.实时性:PDA算法能够快速处理多传感器数据,实现实时关联和跟踪。
2.准确性:PDA算法通过概率论方法,有效提高数据关联的准确性。
3.适应性:PDA算法具有较强的环境适应性,能够在复杂环境下实现数据融合和目标跟踪。
缺点:1.计算复杂度较高:PDA算法的计算复杂度较高,对硬件设备要求较高。
2.参数调整困难:PDA算法的性能很大程度上取决于参数设置,需要经验丰富的专家进行调整。
五、我国在PDA算法的研究与发展我国在PDA算法领域取得了显著的成果,主要包括以下几个方面:1.理论研究:我国学者在PDA算法的理论研究方面做出了重要贡献,提出了许多改进算法和优化方法。
2.应用研究:我国在PDA算法应用研究方面取得了丰富成果,成功应用于多个领域,如军事、航空航天、智能交通等。
水下多目标跟踪技术现状与展望_
第26卷第6期 水下无人系统学报 Vol.26No.62018年12月JOURNAL OF UNMANNED UNDERSEA SYSTEMS Dec. 2018收稿日期: 2018-05-28; 修回日期: 2018-12-07.作者简介: 张思宇(1992-), 男, 在读硕士, 主要研究方向为鱼雷自导与水声信号处理.[引用格式] 张思宇, 何心怡, 张驰, 等. 水下多目标跟踪技术现状与展望[J]. 水下无人系统学报, 2018, 26(6): 511-520.水下多目标跟踪技术现状与展望张思宇, 何心怡, 张 驰, 祝 琳, 陈 双(海军研究院, 北京, 100161)摘 要: 水下多目标跟踪技术在军事和民用方面均有重要作用, 是军民融合发展中的重点技术。
针对水下水文条件复杂、作用距离相对较小等不利因素, 文中根据跟踪滤波算法原理的不同, 分别论述了基于数据关联的水下多目标跟踪技术和基于随机有限集的水下多目标跟踪技术, 详细阐述了其目标运动模型、跟踪滤波方法和应用现状, 梳理了在水下实现多目标跟踪关键的数据关联技术和随机有限集技术的性能, 分析了由于漏报和虚警导致观测信息的不确定、跟踪过程中目标数量不确定和运动状态以及跟踪算法实时性差等3类技术瓶颈, 突显了建立统一的随机有限集框架描述跟踪问题解决该类瓶颈的优势。
在此基础上, 根据作战使用和海洋开发的要求, 展望了水下多目标跟踪技术发展方向, 供相关研究人员参考。
关键词: 水下多目标跟踪; 数据关联; 随机有限集中图分类号: TJ630.34; TN953 文献标识码: R 文章编号: 2096-3920(2018)06-0511-10 DOI: 10.11993/j.issn.2096-3920.2018.06.001Present Situation and Prospect of Underwater Multi-TargetTracking TechnologiesZHANG Si-yu , HE Xin-yi , ZHANG Chi , ZHU Lin , CHEN Shuang(Naval Research Academy, Beijing 100161, China)Abstract: Aiming at the unfavorable factors, such as the complexity of underwater hydrological conditions and the relatively small action distance, the key underwater multi-target tracking technologies based on respective data association and random finite set are discussed according to different principles of tracking filtering algorithms. The target motion models, tracking filtering algorithms and its applications status are expounded. The performances of two multi-target tracking technologies are analyzed. Three kinds of technical bottlenecks are analyzed, including the uncertainty of observation information due to failing to report and false alarm, the uncertainty of target number and motion state change in tracking process, and the poor real-time performance of tracking algorithm. The advantages of establishing a unified random finite set framework to describe the tracking problem and solve these bottlenecks are emphasized. Further, according to the requirements of operational application and ocean development, the development direction of underwater multi-target tracking technology is prospected to provide a reference for relevant researchers.Keywords: underwater multi-target tracking; data association; random finite set0 引言水下目标跟踪技术在海洋资源勘探、水下工程作业、海战场监视及水中兵器精确自导等方面用途广泛, 有着广阔的军民融合发展前景。