
基于MSP430单片机循迹小车课程设计报告
课程设计报告课程名称嵌入式系统原理与设计课题名称智能循迹小车专业通信工程班级 1101班学号姓名指导老师2014 年 1 月 5 日1.系统总设计1.1 功能说明本课题是基于MSP430单片机循迹智能小车的设计与实现,小车系统以MSP430单片机为系统控制处理器,采用红外传感器对赛道进行道路检测,单片机根据检测到的信号的不同状态判断小车的当前状态,通过电机驱动芯片L298N发出控制命令,控制电机的工作状态以实现对小车的控制。
1.2 任务分配情况参与此次项目制作的一共七人,分别是:振凤,志成,肖新加,戴小敏,小林,鹏华和莹任务分配情况如表1所示:表1 任务分配情况1.3 使用说明书产品名称:智能循迹小车技术参数:L298N基本参数:类型:半桥输入类型:非反相输出数: 4电流输出/同道:2A 电流峰值输出:3A工作温度:-25~135°C 器件型号:L298N产品的使用方法:用六节干电池9V直流电压作为供电电源,接通电源,在有黑线的跑道上行走。
注意事项:1、所用电源不能超过9V,以免电压过大,把电机烧坏。
2、小孩使用时,应在大人的陪同下使用,以免被小车的尖锐部分弄伤。
3、轻拿轻放,以免损坏小车器件。
4、长期不使用时,应把电池取出。
生产日期:20xx年xx月xx日2.硬件设计此次项目中硬件部分的设计主要包含以下模块:电源模块,红外循迹模块,电机驱动模块和MSP430f149单片机。
2.1 电源模块模型车通过自身系统,采集赛道信息,获取自身速度信息,加以处理,由芯片给出指令控制其前进转向等动作,各部分都需要由电路支持,电源管理尤为重要。
在本设计中,在本设计中,msp430单片机使用5V电源,电机使用5V电源。
用了6节1.5V的电池,为单片机和电机供电。
如图所示:图1 电源实物图其红线接电机驱动模块上的VDD接口,绿线连接GND接口。
2.2 红外循迹模块采用光敏二极管作为光源探测模块的传感器,由于光敏二极管感光后,阻有较大的变化,通过一定的电路转化为电压的变化。
其实物图为:图2 红外循迹模块实物图图中的SSI至SS5分别连接单片机I/O接口的P3.0到P3.4。
分别控制五个光敏二极管,当没有检测到黑线,则指示灯不亮,则为高电平。
有检测到黑线,则指示灯亮,为低电平。
从而判断出小车是否能够循迹走。
2.2.1 红外循迹模块原理图采用比较器对 5 个二极管的输出电压进行比较,光敏二极管引起的电压变化送到比较器的反相端与基准信号进行比较,将结果输入到单片机执行判断。
基于的寻光电压比较电路:二号管脚为基准电压输入端,将需要进行比较的电压输入到三号管脚,如果比基电压的值大,则一号管脚输出为高电平,反之为低电平。
其原理图为:图4 红外循迹模块原理图在板子的下面有五个循迹传感器,其实图为:图5 循迹传感器通过这五个传感器检测,没有检测到黑线,则H4发光到白纸光反射到H4接收端,H4接收端导通,导通则T1接地=0,指示灯不亮,则为高电平。
有检测到黑线,则H4发光到黑线光全部被吸收,H4接收端,没有收到任何信号,因为H4不导通(截止),则T1=VCC,指示灯亮,为低电平。
2.2.2 红外循迹模块构造红外循迹模块由循迹传感器,触碰传感器,测距距离调节器组成,其元件清单如下表所示:表2 红外循迹模块元件清单序号名称个数作用循迹作用1 循迹传感器 5个2 碰触传感器 1检查障碍物个SSI 至SS5分别连接单片机I/O 接口的P3.0到P3.4。
2.3 电机驱动模块电机驱动芯片L298N 是SGS 公司的产品,部包含4通道逻辑驱动电路。
是一种二相和四相电机的专用驱动器,即含二个H 桥的高电压大电流双全桥式驱动器,接收标准TTL 逻辑电平信号,可驱动46V 、2A 以下的电机。
L298可驱动2个电机,OUT1、OUT2和OUT3、OUT4之间分别接2个电动机。
IN1IN2 IN3 IN4脚接输入控制电平,控制电机的正反转,ENA ,ENB 接控制使能端,控制电机的停转。
也利用单片机产生PWM 信号接到ENA ,ENB 端子,对电机的转速进行调节。
其实物图为:图6 电机驱动模块实物图2.3.1 L298N 原理图3测距距离调节器 1个调节与地面的高度其OUT1、OUT2和OUT3、OUT4之间分别接2个电动机,IN1IN2 IN3 IN4脚接输入控制电平,控制电机的正反转,P4.0~4.3分别连接IN1~IN4。
2.3.2 L298N构造电机驱动芯片L298N包括LED发光二极管、续流二极管、极性电容、稳压器、散热片、接线端子、L298N、一般电容等元件组成,其作用如下表所示:表4 L298N元件清单2.3.3 直流电机驱动原理(1)其部采用H桥驱动电路,如图所示:图8 H桥驱动电路H桥式电机驱动电路包括四个三极管和一个电机,其外形像大写字母H,故叫做H 桥驱动电路。
要使电机M运转,必须使对角线上的一对三极管导通,其驱动原理示意图如图所示:序号名称个数作用1 LED发光二极管 4个信号指示2 续流二极管 8个芯片续流保护3 极性电容 2个滤波作用4 稳压器 1个稳压输出5 散热片 1个驱动芯片散热6 接线端子 3个7 L298N 1个电机驱动芯片8 一般电容 2个滤波作用图9 驱动原理示意图H桥式电机驱动电路,利用PWM波对其转速。
(2)功能对于单项的电机驱动,只要用一个大功率的三极管带动电机即可,当电机需要双向转动时,则需要四个三极管的’H’桥电路,如果需要调速,则需要三极管和场效应管等开关元件实现PWM波调速。
(3)性能1.输出电流和电压的围,它决定电路能驱动多大功率电机。
2.效率。
3.对控制输入端的影响。
4.对电源的影响。
5.可靠性。
2.4 主控制模块本项目的控制芯片均采用MSP430F149芯片,这是一款TI生产的以低功耗著称的16位单片机。
其在1MHz 的时钟条件下运行时,芯片的电流最低会在165μA左右,RAM 保持模式下的最低功耗只有0.1μA。
座位显示屏最靠电力工作,采用这款芯片降低了功耗,增强了其使用的周期时间,节约了能源。
实物图如图所示:图10 MSP430F149单片机实物图小车采用MSP430F149单片机作为控制芯片 ,系统硬件组成共包括九个模块,分别为MSP430F149单片机最小系统模块,4路A/D 转换模块,D/A 转换模块,键盘数码管显示模块,温度传感器模块,实时时钟模块,非易失性存储器模块,液晶显示模块,2路串口通信接口模块。
系统软件组成为各个功能模块程序设计,包括七个部分,分别为A/D 转换程序,温度传感器显示当前环境中的温度,用液晶来显示实时时钟,通过串口向单片机发送字符,单片机又发回字符给电脑,D/A 输出方波,非易失性存储器的读写。
MSP430F149单片机最小系统A/D 转换模块D/A 转换模块温度传感器模块实时时钟模块非易性存储器模块键盘数码管显示模块液晶显示模块电平转换上位机图11 MSP430F149单片机最小系统MSP430系列单片机提供三个时钟信号以供给片各部分电路使用,这三个时钟源分别是:辅助时钟信号(ACLK),来自32.768kHz晶振或者另一个外接高频晶振,一般用于低速外设;主时钟信号(MCLK),CPU正常运行时使用的主时钟,一般由8MHz外接晶振提供;子系统时钟(SMCLK),主要用于高速外围模块。
在本实验中我们采用了主时钟信号(MCLK) 。
图12 msp430f149单片机的I/O引脚图在单片机的I/O接口中,P1.2和P1.3连接两个PWM波的输出,P3.0~3.4分别连接红外循迹模块上的控制五个红外对管的五个引脚,P4.0~4.3分别连接IN1~IN4.图13 MSP430F149单片机原理图将PWM波植入单片机中,然后通过单片机控制电机,PWM波控制速度,在转弯的时候,通过改变PWM波中的占空比而达到转弯,转弯有两种方案:一种是一边不转,另一边转动而达到转弯的效果;另一方案则为一边转的快一边转的慢,从而达到转弯的效果。
3.软件设计PWM(脉冲宽度调制)是通过控制固定电压的直流电源开关频率,改变负载两端的电压,从而达到控制要求的一种电压调整方法。
PWM可以应用在许多方面,比如:电机调速、温度控制、压力控制等等。
在PWM驱动控制的调整系统中,按一个固定的频率来接通和断开电源,并且根据需要改变一个周期“接通”和“断开”时间的长短。
通过改变直流电机电枢上电压的“占空比”来达到改变平均电压大小的目的,从而来控制电动机的转速。
也正因为如此,PWM 又被称为“开关驱动装置”。
小车利用PWM波控制速度,在转弯的时候,通过改变PWM波中的占空比而达到转弯,转弯有两种方案:一种是一边不转,另一边转动而达到转弯的效果;另一方案则为一边转的快一边转的慢,从而达到转弯的效果。
在本实验中,我们采用了第二个方案。
图14 PWM波在这我们用了模式7,复位/置位模式。
我们利用两个PWM波分别控制两个电机,利用PWM波中的占空比不同而达到转弯的效果。
其程序为:void Init_PWM(void){TACTL = TASSEL1 + MC0 + TACLR;//TimerA选择MCLK时钟,不分频,增计数模式,CCTL1 = OUTMOD2 + OUTMOD1 + OUTMOD0 + CCIE;P1DIR|=0X0C;P1SEL|=0X0C;//捕获,比较模块1选定为输出比较模式,输出模式7,禁止比较中断CCTL2 = OUTMOD2 + OUTMOD1 + OUTMOD0 + CCIE;//捕获,比较模块2选定为输出比较模式,输出模式7,禁止比较中断CCR0 = 8000;}/*******设置PWM1的占空比*******/void Set_PWM1_Duty(uchar duty){if((duty >= 5) && (duty <= 95)) //将占空比限制在5% ~ 95%之间{CCR1 = 8000 / 100 * duty;}else //否则将占空比强制设置为50%{CCR1 = 4000;}}/*******设置PWM2的占空比*******/void Set_PWM2_Duty(uchar duty){if((duty >= 5) && (duty <= 95)) //将占空比限制在5% ~ 95%之间{CCR2 = 8000 / 100 * duty;}else //否则将占空比强制设置为50% {CCR2 = 4000;}}程序设计流程图为:图15 程序设计流程图4.实验结果循迹小车整体实物图如图所示:图 16 循迹小车整体图小车在直道行走图如图所示:图 17 小车在直道上行走图小车在弯道上行走图:图 18 小车在弯道上行走图5.调试过程1 在最开始的时候,最开始认为遇到黑线时为高电平,然后指示灯亮,而在实际走的时候就导致完全不按自己预想的走。
电子实习报告循迹小车设计
电子实习报告:循迹小车设计一、实习背景及目的随着科技的不断发展,电子技术在各个领域的应用日益广泛,特别是在智能机器人领域。
为了提高我们对电子技术的实际应用能力,本次电子实习选择了设计制作循迹小车这一项目。
通过本次实习,我们希望能够掌握单片机原理、传感器应用、电路设计等知识,提高自己的动手能力和创新能力。
二、设计原理及方案1. 设计原理循迹小车是一种基于单片机控制的智能小车,其主要原理是通过传感器检测路径上的黑线,然后单片机对信号进行处理,控制小车的转向,使小车能够沿着黑线行驶。
同时,小车还具备避障功能,当遇到前方障碍物时,能够自动减速并改变方向。
2. 设计方案(1)硬件设计硬件设计主要包括单片机、传感器、电机驱动模块、电源模块等。
我们选择了STC89C52单片机作为控制核心,传感器采用红外循迹模块,电机驱动模块选用L298N,电源模块则采用开关电源。
(2)软件设计软件设计主要涉及系统初始化、线路检测与循迹、避障检测与控制等。
初始化模块主要完成单片机各端口的配置,以及传感器、电机等设备的初始化。
线路检测与循迹模块通过判断红外传感器的状态来确定小车行驶的方向。
避障检测与控制模块则通过检测前方障碍物,控制小车的减速和转向。
三、实习过程及成果1. 实习过程在实习过程中,我们首先学习了单片机原理、传感器应用、电机驱动等知识,然后根据设计方案进行电路图的设计,接着进行电路焊接,最后进行程序编写和调试。
2. 实习成果经过一段时间的努力,我们成功完成了循迹小车的设计制作。
在实际测试中,小车能够沿着黑线顺利行驶,遇到障碍物时能够自动减速并改变方向。
此外,我们还对小车进行了优化,使它在行驶过程中更加稳定。
四、总结与展望通过本次实习,我们不仅学到了很多关于单片机、传感器、电机驱动等方面的知识,还提高了自己的动手能力和创新能力。
同时,我们也意识到在实际设计过程中,需要不断调试和优化,才能使产品达到预期效果。
展望未来,我们可以进一步改进循迹小车,例如增加速度控制、远程控制等功能,使其更加智能化。
基于MSP430单片机的智能小车控制系统设计
设计与分析◆Sheji yu Fenxi
电三极管,且将发射管和接收管集为一体,使探测器结构紧凑体,
易于单片机接口;RPR220 内置可见光过滤器可以减少散射光的影
响,不但检测可靠,而且无需另作遮光处理。
2.3 驱动模块
驱动模块主要功能:控制舵机输出转角,驱动小车加减速行
驶。此模块包括舵机驱动模块和电机驱动模块。
日以及小车行驶的速度和ຫໍສະໝຸດ 声波测距的结果。[9] 谭浩强.C 语言程序设计[M].第 2 版.清华大学出版社,2000
3 软件设计
智能小车系统软件设计核心部分包括:自主寻迹控制、超声波 测距和电机转速测量。系统软件设计采用 C 语言,程序是在 ADS1.2 集成开发环境下开发的。
收稿日期:2011-05-28 作者简介:魏声云(1989—),男,江西九江人,研究方向:电子信息 工程。
先根据被测物体的距离范围设定反射脉冲时间间隔,调整振荡器 触发时间。定时器提供触发电路和门电路的控制信号。图 5 为超声 波测距集成模块电路组成框图。
[参考文献] [1] 胡大可.MSP430 系列超低功耗 16 位单片机原理与应用[M].航空
航天大学出版社,2000
功放
40 kHz
定时器
被
[2] 唐磊,邱羽.基于 MSP430 步进电机控制器的设计[J].煤炭技术, 2011(30):50~51
GND
2
LM2596
+
D2
L2 C4
B2
R6
1
2
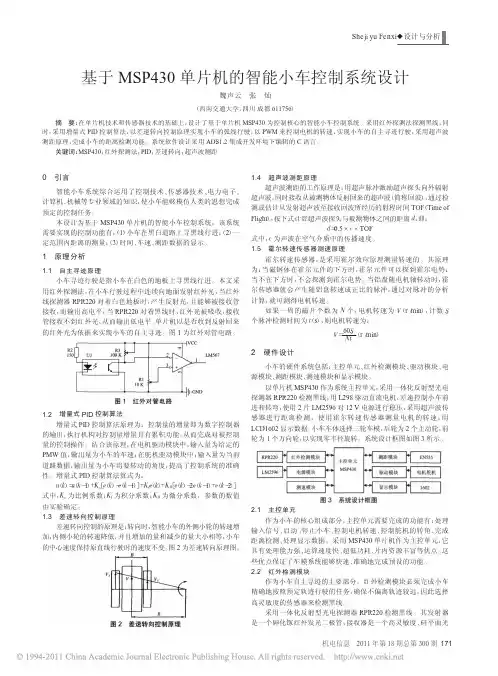
自主寻迹控制:通过 RPR220 读取道路信息,分析小车所处的 位置和方向,通过增量式 PID 控制算法调节小车的速度及转角,同 时通过电机的差速控制小车行进的转弯。使小车能够准确地寻迹 行驶。程序流程图如图 6 所示。
基于MSP430单片机循迹小车课程设计报告

基于MSP430单片机循迹小车课程设计报告课程设计报告课程名称嵌入式系统原理与设计课题名称智能循迹小车专业通信工程班级1101班学号姓名指导老师2014 年 1 月 5 日1.系统总设计1.1 功能说明本课题是基于MSP430单片机循迹智能小车的设计与实现,小车系统以MSP430单片机为系统控制处理器,采用红外传感器对赛道进行道路检测,单片机根据检测到的信号的不同状态判断小车的当前状态,通过电机驱动芯片L298N发出控制命令,控制电机的工作状态以实现对小车的控制。
1.2 任务分配情况参与此次项目制作的一共七人,分别是:张振凤,冯志成,肖新加,戴小敏,杨小林,谢鹏华和张莹任务分配情况如表1所示:表1 任务分配情况冯志成张莹红外循迹模块肖新加,代小敏,杨小林电机驱动模块张振凤谢鹏华写程序,各接口的连接,数据的收集及小车的调试1.3 使用说明书产品名称:智能循迹小车技术参数:L298N基本参数:类型:半桥输入类型:非反相输出数: 4电流输出/同道:2A 电流峰值输出:3A工作温度:-25~135°C 器件型号:L298N产品的使用方法:用六节干电池9V直流电压作为供电电源,接通电源,在有黑线的跑道上行走。
注意事项:1、所用电源不能超过9V,以免电压过大,把电机烧坏。
2、小孩使用时,应在大人的陪同下使用,以免被小车的尖锐部分弄伤。
3、轻拿轻放,以免损坏小车器件。
4、长期不使用时,应把电池取出。
生产日期:20xx年xx月xx日2.硬件设计此次项目中硬件部分的设计主要包含以下模块:电源模块,红外循迹模块,电机驱动模块和MSP430f149单片机。
2.1 电源模块模型车通过自身系统,采集赛道信息,获取自身速度信息,加以处理,由芯片给出指令控制其前进转向等动作,各部分都需要由电路支持,电源管理尤为重要。
在本设计中,在本设计中,msp430单片机使用5V电源,电机使用5V电源。
用了6节1.5V的电池,为单片机和电机供电。
循迹小车课程设计报告
循迹小车课程设计报告一、课程设计目标。
本课程设计旨在通过循迹小车的设计与制作,培养学生的动手能力、创新意识和团队合作精神,同时提高学生对于电子技术和机械原理的理解与应用能力。
二、课程设计内容。
1. 理论学习,学生将学习循迹小车的基本原理、电子元件的使用方法、以及相关的机械知识。
2. 实践操作,学生将动手制作循迹小车,并学习如何进行程序编写和电路连接。
3. 创新设计,学生将有机会对循迹小车进行改进和创新设计,提高其性能和功能。
三、课程设计步骤。
1. 理论学习阶段。
在这个阶段,学生将学习循迹小车的原理,包括红外线传感器的工作原理、电机驱动原理等。
同时,学生还将学习相关的电子知识,包括电阻、电容、电感等元件的使用方法。
2. 实践操作阶段。
学生将根据所学理论知识,动手制作循迹小车的电路连接,并编写相应的程序。
在这个阶段,学生将学会如何使用焊接工具、编程软件等工具,培养他们的动手能力和实际操作能力。
3. 创新设计阶段。
在完成基本的循迹小车制作后,学生将有机会对其进行改进和创新设计。
他们可以尝试使用不同的传感器、改进电路连接方式,甚至加入遥控功能等。
通过这一阶段的设计,学生将培养他们的创新意识和解决问题的能力。
四、课程设计评价。
1. 学生的实际操作能力,通过学生对循迹小车的制作和程序编写,可以评价学生的动手能力和实际操作能力。
2. 学生的创新能力,通过学生对循迹小车的改进和创新设计,可以评价学生的创新意识和解决问题的能力。
3. 学生的团队合作能力,在课程设计过程中,学生需要分工合作,可以评价学生的团队合作能力。
五、课程设计实施建议。
1. 提供足够的实践操作时间,保证学生有充分的时间动手制作循迹小车。
2. 强调创新设计的重要性,鼓励学生尝试不同的设计方案,培养其创新意识。
3. 加强团队合作意识的培养,让学生在课程设计过程中学会分工合作、协调沟通。
六、课程设计总结。
通过本课程设计,学生将不仅仅是学习了循迹小车的制作和原理,更重要的是培养了他们的动手能力、创新意识和团队合作精神。
循迹、避障、寻光小车实验报告

简易智能小车摘要:本系统基于自动控制原理,以MSP430为控制核心,用红外传感器、光敏三极管、霍尔传感器、接近开关之间相互配合,实现了小车的智能化,小车完成了自动寻迹、避障、寻光入库、计时、铁片检测、行程测量的功能。
本系统采用液晶LCD12864显示数据,良好的人机交流界面,显示小车行程的时间、铁片中心线离起始线的距离和铁片的个数。
整个系统控制灵活,反应灵敏。
关键词:MSP430 传感器 LCD12864目录一、方案论证与比较 (3)1、题目任务要求及相关指标的分析 (3)2、方案的比较与选择 (3)(1)控制单元的选择 (3)(2)直流电机驱动电路的选择 (3)(3)轨迹探测模块选择 (3)(4)金属片的探测 (3)(5)路程测量方案的选择 (4)(6)避障方案的选择 (4)(7)小车寻光方案的选择 (4)(8)电源的选择 (4)(9)刹车机构功能方案比较 (5)二、系统总体设计方案及实现方框图 (5)1、系统总体设计方案 (5)2、系统实现框图 (5)三、理论分析与计算 (5)1、铁片中心线距离的测量 (5)2、小车行程时间的测量 (5)四、主要功能电路设计 (6)1、小车循迹模块 (6)2、小车检测铁片模块 (6)3、小车测距模块 (6)4、小车避障模块 (6)5、小车寻光模块 (6)6、直流电机驱动模块 (7)五、系统软件的设计 (8)六、测试量数据与分析 (8)1、测量数据 (8)2、数据分析 (8)参考文献 (8)一、方案论证与比较1.题目任务要求及相关指标的分析题目要求小车按照规定的跑道行驶,同时检测在跑道下的铁片,在检测到最后一块铁片时小车会有连续的声光显示;后又可以准确的避开障碍,而且不与障碍物接触;最后,在光源的引导下,进入车库。
智能小车有显示功能,可以显示检测到铁片的数量,金属片距起点的距离,行驶的总时间。
整个行驶过程中的总时间不大于90秒,小车在行驶90秒后会自动停车。
2. 方案的比较与选择(1)控制单元的选择方案一:利用单片机与FPGA配合使用。
基于MSP430的智能小车寻迹模块设计方案
基于MSP430的智能小车寻迹模块设计方案
本文详细介绍了反射式光电传感器寻迹模块的工作原理,寻迹模块的电路0 引言
智能小车又称轮式移动机器人,能够按预设模式在特定环境中自动移动,无需人工干预,可用于科学勘测、现代物流等方面。
针对路面采用黑色标记线条作为路径引导线的应用场合,反射式光电传感器是常用的路径识别传感器。
反射式光电传感器因信号处理方式和物理结构简单的特点而被广泛应用于结构化环境和低成本产品中,虽然存在检测距离近、预测性差的弱点,但通过合理设计和选择反射式光电传感器并结合合适的信息处理软件能够满足上述简单环境场合应用。
随着汽车ECU 电子控制的发展,在汽车上配备远程信息处理器,传感器和接收器,通过这些器件的协调控制可以实现汽车的无人驾驶。
本文提出基于MSP430 单片机的控制装置,通过反射式光电传感器寻迹,MSP430 单片机处理反射式光电传感器检测到的信号,从而控制智能车的转向,实现智能小车的自动寻迹。
1 系统总体设计方案
在小车车体的前端贴近地面的地方安装有4 组寻迹模块,如
单片机通过判断当前的运行状态,然后对L298 驱动模块进行相应的操作。
当正常时,不进行调整;当左偏时,通过对L298 驱动模块进行调整,使小车的左轮速度大于右轮速度,即可实现小车向右调整。
由于左偏有三种情形,但每种情形只是使能端的PWM 参数不同。
当右偏时,处理流程与左偏类似。
2 寻迹模块的硬件设计
绘制完成的反射式光电传感器电路。
课程设计报告循迹小车的设计
循迹小车的设计摘要智能循迹是基于自动引导机器人系统,用以实现小车自动识别路线,以及选择正确的路线。
智能循迹小车是一个运用传感器、单片机、电机驱动及自动控制等技术来实现按照预先设定的模式下,不受人为管理时能够自动实现循迹导航的高新科技。
该技术已经应用于汽车制造业、仓储业,食品加工业等多个行业。
本设计是基于单片机控制的电动小车,小车能够识别地上黑色轨迹线,实现循迹行走,包括电源模块、单片机模块、循迹模块、电机驱动模块。
其中单片机模块作为控制器模块以STC89C52单片机为控制核心,用单片机产生PWM波,控制小车速度。
利用红外光电传感器RPR220型光电对管对路面黑色轨迹进行检测,并将路面检测信号反馈给单片机。
单片机对采集到的信号进行分析判断,及时控制由芯片L298N驱动的电机以调整小车转向,从而使小车能够沿着黑色轨迹自动行驶,实现小车自动寻迹的目的。
在此基础利用E18-D80NK 3-80cm可调红外避障传感器进行小车的避障扩展,还选用PT2262/PT2272组成的无线遥控模块对小车进行无线遥控。
本设计不仅给出了硬件设计流程、完整的硬件电路图和控制程序,还用PROTEUS实现了小车电机控制仿真。
关键词:自动循迹;单片机;Proteus仿真Design on Automated Guided VehicleAbstractIntelligent tracking is based on automatic guided robot system, used to make the car line, and choosing the right route. Automated Guided Vehicle is a use of sensor, microcontroller, motor drive and automatic control technology to achieve according to the preset mode, without human management can achieve automatic tracking navigation technology. This technology has been applied in the automobile manufacturing industry, warehousing industry, food processing industry and other industries.The design is based on SCM control electric trolley, trolley can be identified on the black line, achieve the tracking of walking, including driving module power supply module, microcontroller module, tracking module, motor. The MCU module as the controller module with STC89C52 as control core, using microcontroller PWM wave, control car speed. The tube is used for tracing the use of infrared photoelectric sensor RPR220 type photoelectric, and road test signals back to the scm. Analysis and judgment of the collected signal microcontroller, timely control of motor driven by the chip L298N to adjust the car steering, so that the car can travel along the black path automatically, realize the purpose of automatic tracing. Based on E18-D80NK 3-80cm tunable infrared sensors for obstacle avoidance of car obstacle avoidance, also use wireless remote control module composed of PT2262/PT2272 for wireless remote control car.This design not only gives the hardware circuit diagram and program control hardware design flow, complete, we also use PROTEUS to achieve the car motor control simulation.Key words:tracking,microcontroller, Proteus simulation西华大学课程设计目录摘要 (Ⅰ)ABSTRACT (Ⅱ)1 绪论 (1)1.1智能循迹小车概述 (1)1.1.1循迹小车的发展历程回顾 (1)1.1.2 智能循迹分类 (2)1.1.3 智能循迹小车的应用 (3)1.2 智能循迹小车研究中的关键技术 (4)2 自动循迹小车系统方案设计 (5)2.1 自动循迹小车基本原理 (5)2.2 总体方案设计 (5)2.2.1 系统总体方案的设计 (5)2.2.2 方案选择与论证 (5)3 硬件电路的设计 (8)3.1 自动循迹小车硬件设计.................................. 错误!未定义书签。
单片机循迹小车课程设计
单片机循迹小车课程设计一、课程目标知识目标:1. 理解单片机的基本原理,掌握其编程方法。
2. 学习并掌握循迹小车的工作原理,包括传感器、驱动电路及控制算法。
3. 了解机器人技术中的自动导航与路径跟踪技术。
技能目标:1. 能够运用单片机进行程序编写,实现对循迹小车的控制。
2. 能够独立完成循迹小车的组装和调试,提高动手实践能力。
3. 能够通过小组合作,解决实际问题,培养团队协作能力。
情感态度价值观目标:1. 培养学生对电子技术和编程的兴趣,激发创新意识。
2. 培养学生面对问题时的耐心和毅力,形成积极向上的学习态度。
3. 增强学生的环保意识,认识到科技发展对环境保护的重要性。
课程性质:本课程为实践性较强的课程,注重理论知识与实际操作相结合。
学生特点:学生处于好奇心强、动手能力逐渐提高的阶段,对新鲜事物有较高的兴趣。
教学要求:结合学生特点,采用任务驱动法,引导学生自主探究,培养实际操作能力。
在教学过程中,注重理论与实践相结合,确保学生能够学以致用。
通过课程学习,使学生达到预定的学习成果,为后续相关课程打下坚实基础。
二、教学内容- 单片机原理与编程基础:介绍单片机的组成、工作原理,基础编程语法及逻辑控制。
- 传感器原理:讲解循迹传感器的工作原理及其在循迹小车中的应用。
- 驱动电路:阐述电机驱动电路的原理与设计方法。
2. 实践操作:- 循迹小车组装:指导学生按照原理图进行电路连接,完成小车组装。
- 程序编写:教授学生编写单片机程序,实现对循迹小车的控制。
- 调试优化:教授学生如何调试程序,对小车进行性能优化。
3. 教学大纲:- 第一阶段(2课时):介绍单片机原理与编程基础,使学生了解单片机的基本使用方法。
- 第二阶段(2课时):讲解传感器原理与驱动电路,让学生明白循迹小车的工作原理。
- 第三阶段(3课时):指导学生进行循迹小车的组装、编程和调试。
4. 教材关联:- 教科书第四章:单片机原理与应用。
- 教科书第五章:传感器与自动控制系统。
基于 MSP430控制的智能小车设计
f 2 1 黄智伟 . 全 国大 学生电子设计 竞赛训 练教程 【 M ] . 北京 :电子工业 出版社 ,2 0 0 5
Hu a n g Z h i we i . T h e N a t i o n a l U n d e r g r a d u a t e El e c t r o n i c D e s i g n C o n t e s t T r a i n i n g T u t o r i a l [ M] .B e i j i n g :P u b l i s h i n g Ho u s e o f
过 长 的后 果 ,严 重 的影 " M/ J ' 车 的快 速 性 和 稳 定 性 。 为 了解 决 这 个 问题 ,可 以 在 P I D调 速 控 制 中 加入 B AN G — B AN G控 制 思 想 :根 据 e r r o r l 的 大 小 ,如果 正 大 ,则 正 转 给全 额 占空 比 ;如 果 负 大 , 则 自 南停 车或 给一 个 反 转 占空 比 ;否 则 就 采 用 P I D 计算 的 占空 比 。
2 01 1 , 1(6 ) :5 4 —6 4 .
[ 4 1 许 大巾 ,胡益 康 . 电机控 制 【 M] . 浙 江 :浙江大 学出版社 ,2 0 0 5 .
Xu D a z h o n g ,h e Y i k a n g . Mo t o r c o n t r o l [ M] . Z h e j i a n g :Z h e j i a n g Un i v e r s i t y p r e s s ,2 0 0 5
。
I
t|
* 毒
3 控 制算 法 P l D 的 实 现
循迹小车课设报告
循迹小车课设报告一、引言循迹小车作为自动控制领域的研究热点之一,具有很高的应用价值。
本文旨在介绍循迹小车的设计原理、硬件配置和软件实现,以及实验结果和分析。
二、设计原理循迹小车的设计原理基于反射光线的特性。
通过使用光敏传感器,可以感知地面上的光强度,从而判断小车应该如何行驶。
当地面上的光强度较高时,代表小车离开了黑色轨迹,需要调整方向。
当地面上的光强度较低时,代表小车仍在黑色轨迹上,可以继续沿着当前方向行驶。
三、硬件配置为了实现循迹小车的功能,需要以下硬件配置:1. 电机驱动模块:用于控制小车的速度和方向。
2. 光敏传感器模块:用于感知地面上的光强度。
3. 微控制器:作为控制中心,接收传感器的信号并控制电机驱动模块。
四、软件实现循迹小车的软件实现主要包括以下几个方面:1. 信号采集和处理:通过光敏传感器采集地面上的光强度信号,并对信号进行处理,得到小车应该采取的行动。
2. 控制算法:根据信号处理的结果,通过控制算法计算小车需要调整的方向和速度。
3. 电机控制:将控制算法得到的结果转化为电机的控制信号,控制小车的运动。
五、实验结果和分析在实验中,我们使用了一个简化的迷宫轨迹作为测试场景。
通过对循迹小车的实际测试,我们得到了以下结果和分析:1. 小车能够准确地沿着迷宫轨迹行驶,避免偏离轨迹。
2. 在遇到环形轨迹时,小车能够正确地判断出前进的方向,避免进入死循环。
3. 在遇到多个分支轨迹时,小车能够根据光强度的变化选择正确的分支。
六、总结通过本次循迹小车课设,我们深入了解了循迹小车的设计原理和实现方式。
循迹小车具有广泛的应用前景,可以在工业自动化、智能仓储等领域发挥重要作用。
同时,本次实验也展示了我们团队的合作能力和创新思维。
希望今后能够进一步完善循迹小车的性能,并将其应用于实际生产中。
以上就是本次循迹小车课设报告的内容,通过对循迹小车的设计原理、硬件配置和软件实现的介绍,以及实验结果和分析,我们对循迹小车有了更深入的了解。