
测量专业已知两点求方位角
Ⅱ
Ⅲ
Ⅳ
+
-
-
+
+
+
-
-
例1 已知A点坐标 =100.00m, =300.10m;边长 =100m,方位角 =330°。求B点的坐标 、 。
解:根据公式(5—3)有
2、坐标反算
由两个已知点的坐标计算出这两个点连线的坐标方位角和边长,这种计算称为坐标反算。
由式(5—1)有
} (5—4)
该式说明坐标增量就是两点的坐标之差。在图5—5中 表示由A点到达B点的纵坐标之差称纵坐标增量; 表示由A点到B点的横坐标之差称横坐标增量。坐标增量也有正负两种情况,它们决定于起点和终点坐标值的大小。
在图5—5中如果A点到B点的坐标已知,需要计算AB边的坐标方位角 和边长时 ,
则有
} (5—5)
或
公式(5—5)称为坐标反算公式。应当指出,使用公式(5—5)中第一式计算的角是象限角R,应根据⊿x、⊿y的正负号,确定所在象限,再将象限角换算为方位角。因此公式(5 —5)中的第一式还可表示为:
例2.已知 =300m, =500m, =500m, =300m,求A、B二点连线的坐标方位角 和边长 。
则有
由式(5-7)得
则有
测量专业已知两点求方位角
———————————————————————————————— 作者:
———————————————————————————————— 日期:
ﻩ
计算坐标与坐标方位角的基本公式
控制测量的主要目的是通过测量和计算求出控制点的坐标,控制点的坐标是根据边长及方位角计算出来的。下面介绍计算坐标与坐标方位角的基本公式,这些公式是矿山测量工中最基本最常用的公式。
二、坐标方位角的推算公式
由公式(5-2)知,计算坐标增量需要边长和该边的坐标方位角两个要素,其中边长是
在野外直接测量或通过三角学的公式计算得到的,坐标方位角则是根据已知坐标方位角和水平角推算出来的。下面介绍坐标方位角的推算公式。
如图5-7所示,箭头所指的方向为“前进”方向,位于前进方向左侧的观测角称为左观测角,简称左角;位于前进方向右侧的角称为右观测角,简称右角。
解:由公式(5-5)有
因为 为正 、 为负,直线AB位于第四象限。所以
根据第四象限的坐标方位角与象限角的关系得:
AB边长为:
坐标正算公式和坐标反算公式都是矿山测量中最基本的公式,应用十分广泛。
在测量计算时,由于公式中各元素的数字较多,测量规范对数字取位及计算成果作了规定。例如图根控制点要求边长计算取至毫米;角度计算取至秒;坐标计算取至厘米。
使用式(5-6)与(5-7)时,还应注意相应两条边的前进方向必须一致,计算结果大于360°时,则应减去360°,方向不变。
例3 图5-9 为一条支导线,已知A点的坐标方位角 =101°28´,导线A点的左观测角 =108°32´,M点的右观测角 =75°。试推算坐标方位角 、 。
图5—9 支导线
解:由式(5-6)得
一、坐标正算和坐标反算公式
1.坐标正算
根据已知点的坐标和已知点到待定点的坐标方位角、边长计算待定点的坐标,这种计算在测量中称为坐标正算。
如图5—5所示,已知A点的坐标为 、 ,A到B的边长和坐标方位角分别为 和 ,则待定点B的坐标为
} (5—1)
式中 、 ——坐标增量。
由图5—5可知
} (5—2)
式中 ——水平边长;
情况,其正负符号取决于坐标方位角所在的象限,如图5—6所示。从式(5—2)知,由于三角函数值的正负决定了坐标增量的正负,其符号归纳成表5—3。
图5—5 坐标计算 图5—6 坐标增量符号
表5—3 坐标增量符号表
坐标方位角
(°)
所在象限
坐标增量正负号
⊿x
⊿y
0~90
90~180
180~270
270~360
从图5—7可知,BC边的坐标方位角为
从图5—8可知,BC边的坐标方位角为
综上所述两式则有
(5—6)
式(5-6)是按照边的前进方向,根据后一条边的已知方位角计算前一条边方位角的基本公式。公式说明:导线前一条边的坐标方位角等于后一条边的坐标方位角加上左观测角,其和大于180°时应减去180°,小于180°时应加上180°。
1.观测左角时的坐标方位角计算公式
在图5—7与5—8中,已知AB边的方位角为 , 为左观测角,需要求得BC边的方位角 。 是外业观测得到的水平角,从图上可以看出已知方位角 与左观测角 之和有两种情况:即大于180°或小于180°。图5—7中为大于180°的情况,图5—8中为小于180°的情况。
图5—7坐标方位角推算 图5—8坐标方位角推算
2.观测右角时的坐标方位角计算公式
从图5-7 或图5-8可以看出
将该式代入式(5- 6),得
当方位角大于360°时,应减去360°,方向不变。所以上式变为
(5—7)
上式说明:导线中,前一条边的坐标方位角等于后一条边的坐标方位角减去右观测角,
其差大于180°时应减去180°,小于180°时应加上180°。
——坐标方位角。
将式(5-2)代入式(5-1),则有
} (5—3)
当A点的坐标 、 和边长 及其坐标方位角 为已知时,就可以用上述公式计算出待定点B的坐标。式(5—2)是计算坐标增量的基本公式,式(5—3)是计算坐标的基本公式,称为坐标正算公式。
从图5—5可以看出 是边长 在x轴上的投影长度, 是边长 在y轴上的投影长度,边长是有向线段,是在实地由A量到B得到的正值。而公式中的坐标方位角可以从0°到360°变化,根据三角函数定义,坐标方位角的正弦值和余弦值就有正负两种
已知两个坐标求坐标方位角的公式是
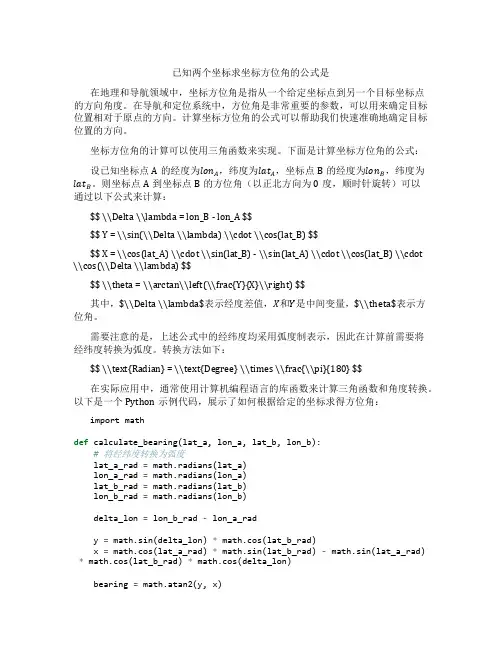
已知两个坐标求坐标方位角的公式是在地理和导航领域中,坐标方位角是指从一个给定坐标点到另一个目标坐标点的方向角度。
在导航和定位系统中,方位角是非常重要的参数,可以用来确定目标位置相对于原点的方向。
计算坐标方位角的公式可以帮助我们快速准确地确定目标位置的方向。
坐标方位角的计算可以使用三角函数来实现。
下面是计算坐标方位角的公式:设已知坐标点A的经度为lon A,纬度为lat A,坐标点B的经度为lon B,纬度为lat B。
则坐标点A到坐标点B的方位角(以正北方向为0度,顺时针旋转)可以通过以下公式来计算:$$ \\Delta \\lambda = lon_B - lon_A $$$$ Y = \\sin(\\Delta \\lambda) \\cdot \\cos(lat_B) $$$$ X = \\cos(lat_A) \\cdot \\sin(lat_B) - \\sin(lat_A) \\cdot \\cos(lat_B) \\cdot \\cos(\\Delta \\lambda) $$$$ \\theta = \\arctan\\left(\\frac{Y}{X}\\right) $$其中,$\\Delta \\lambda$表示经度差值,X和Y是中间变量,$\\theta$表示方位角。
需要注意的是,上述公式中的经纬度均采用弧度制表示,因此在计算前需要将经纬度转换为弧度。
转换方法如下:$$ \\text{Radian} = \\text{Degree} \\times \\frac{\\pi}{180} $$在实际应用中,通常使用计算机编程语言的库函数来计算三角函数和角度转换。
以下是一个Python示例代码,展示了如何根据给定的坐标求得方位角:import mathdef calculate_bearing(lat_a, lon_a, lat_b, lon_b):# 将经纬度转换为弧度lat_a_rad = math.radians(lat_a)lon_a_rad = math.radians(lon_a)lat_b_rad = math.radians(lat_b)lon_b_rad = math.radians(lon_b)delta_lon = lon_b_rad - lon_a_rady = math.sin(delta_lon) * math.cos(lat_b_rad)x = math.cos(lat_a_rad) * math.sin(lat_b_rad) - math.sin(lat_a_rad)* math.cos(lat_b_rad) * math.cos(delta_lon)bearing = math.atan2(y, x)# 将弧度转换为角度bearing_deg = math.degrees(bearing)return bearing_deg上述代码中的calculate_bearing函数接受四个参数,分别为点A和点B的经度和纬度。
已知两点坐标计算方位角
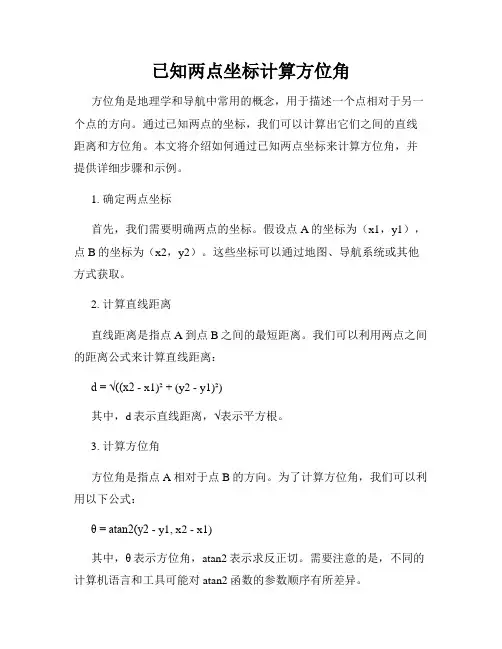
已知两点坐标计算方位角方位角是地理学和导航中常用的概念,用于描述一个点相对于另一个点的方向。
通过已知两点的坐标,我们可以计算出它们之间的直线距离和方位角。
本文将介绍如何通过已知两点坐标来计算方位角,并提供详细步骤和示例。
1. 确定两点坐标首先,我们需要明确两点的坐标。
假设点A的坐标为(x1,y1),点B的坐标为(x2,y2)。
这些坐标可以通过地图、导航系统或其他方式获取。
2. 计算直线距离直线距离是指点A到点B之间的最短距离。
我们可以利用两点之间的距离公式来计算直线距离:d = √((x2 - x1)² + (y2 - y1)²)其中,d表示直线距离,√表示平方根。
3. 计算方位角方位角是指点A相对于点B的方向。
为了计算方位角,我们可以利用以下公式:θ = atan2(y2 - y1, x2 - x1)其中,θ表示方位角,atan2表示求反正切。
需要注意的是,不同的计算机语言和工具可能对atan2函数的参数顺序有所差异。
4. 将方位角转化为度数方位角通常以弧度表示,但为了方便理解,我们常常将其转化为度数。
转化的公式如下:angle = (θ * 180) / π其中,angle表示方位角的度数,π表示圆周率。
举例说明:假设点A坐标为(2,3),点B坐标为(5,7)。
我们可以按照上述步骤计算方位角。
首先,计算直线距离:d = √((5 - 2)² + (7 - 3)²)= √(9 + 16)= √25= 5然后,计算方位角:θ = atan2(7 - 3, 5 - 2)= atan2(4, 3)最后,将方位角转化为度数:angle = (θ * 180) / π通过计算,我们可以得到点A相对于点B的方位角为51.34度。
总结:通过已知两点的坐标,我们可以计算出它们之间的直线距离和方位角。
直线距离可以通过两点之间的距离公式计算,方位角则可以通过atan2函数来求解。
测量学坐标方位角怎么算出来的
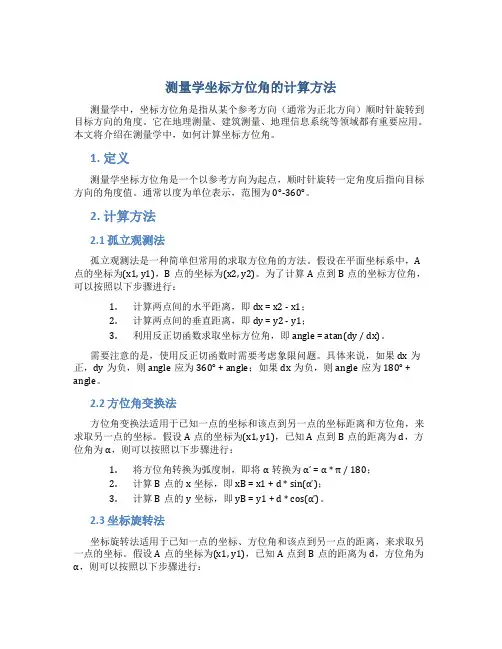
测量学坐标方位角的计算方法测量学中,坐标方位角是指从某个参考方向(通常为正北方向)顺时针旋转到目标方向的角度。
它在地理测量、建筑测量、地理信息系统等领域都有重要应用。
本文将介绍在测量学中,如何计算坐标方位角。
1. 定义测量学坐标方位角是一个以参考方向为起点,顺时针旋转一定角度后指向目标方向的角度值。
通常以度为单位表示,范围为0°-360°。
2. 计算方法2.1 孤立观测法孤立观测法是一种简单但常用的求取方位角的方法。
假设在平面坐标系中,A 点的坐标为(x1, y1),B点的坐标为(x2, y2)。
为了计算A点到B点的坐标方位角,可以按照以下步骤进行:1.计算两点间的水平距离,即dx = x2 - x1;2.计算两点间的垂直距离,即dy = y2 - y1;3.利用反正切函数求取坐标方位角,即angle = atan(dy / dx)。
需要注意的是,使用反正切函数时需要考虑象限问题。
具体来说,如果dx为正,dy为负,则angle应为360° + angle;如果dx为负,则angle应为180° + angle。
2.2 方位角变换法方位角变换法适用于已知一点的坐标和该点到另一点的坐标距离和方位角,来求取另一点的坐标。
假设A点的坐标为(x1, y1),已知A点到B点的距离为d,方位角为α,则可以按照以下步骤进行:1.将方位角转换为弧度制,即将α转换为α’ = α * π / 180;2.计算B点的x坐标,即xB = x1 + d * sin(α’);3.计算B点的y坐标,即yB = y1 + d * cos(α’)。
2.3 坐标旋转法坐标旋转法适用于已知一点的坐标、方位角和该点到另一点的距离,来求取另一点的坐标。
假设A点的坐标为(x1, y1),已知A点到B点的距离为d,方位角为α,则可以按照以下步骤进行:1.将方位角转换为弧度制,即将α转换为α’ = α * π / 180;2.计算B点的x坐标,即xB = x1 + d * cos(α’);3.计算B点的y坐标,即yB = y1 + d * sin(α’)。
计算两点方向及方位角

计算两点方向及方位角怎么计算两点方向的方位角?2009年10月12日星期一 11:03①中文词条名:知道两点坐标,怎么计算两点方向的方位角?英文词条名:答:首先计算坐标增量DX,DY(两个对应坐标分量相减,终点的减始点的)。
若DX,DY中有一个为零时,根据另一个的正负决定方位角(0,90,180,270这四个中的一个,可画坐标轴图分析,但不要画为数学坐标哦)。
若DX,DY都不为零;则计算A=ARCATN(|DY/DX|)(这好像叫象限角)当DX>0DY>0时方位角=A;当DX<0DY>0时方位角=180-A;当DX<0DY<0时方位角=180+A;当DX>0DY<0时方位角=360-A;②不知道你是不是要编程的方法或源程序?下面是在CAD下的常用操作方法:用命令id可以查看点的XYZ坐标例如:命令: '_id 指定点: X = 517.0964 Y = 431.1433 Z = 0.0000命令: ID 指定点: X = 879.0322 Y = 267.6949 Z = 0.0000用命令dist(快捷命令di)即可知道两点间的角度和距离例如:命令: '_dist 指定第一点: 指定第二点:距离 = 397.1308,XY 平面中的倾角 = 335d41'46.7",与 XY 平面的夹角 = 0d0'0.0"X 增量 = 361.9358, Y 增量 = -163.4483, Z 增量 = 0.0000其中的“XY 平面中的倾角= 335d41'46.7”是世界坐标系内的平面夹角,用450度减去这个值335d41'46.7"即是坐标方位角114°18′13.3〃。
你可以用计算器验算一下,点1、X = 431.1433,Y = 517.0964;点2、X = 267.6949,Y = 879.0322的坐标方位角和距离值是不是114°18′13.3〃和397.131m。
测量专业已知两点求方位角

计算坐标与坐标方位角的基本公式控制测量的主要目的是通过测量和计算求出控制点的坐标,控制点的坐标是根据边长及方位角计算出来的。
下面介绍计算坐标与坐标方位角的基本公式,这些公式是矿山测量工中最基本最常用的公式。
一、坐标正算和坐标反算公式 1.坐标正算根据已知点的坐标和已知点到待定点的坐标方位角、边长计算待定点的坐标,这种计算在测量中称为坐标正算。
如图5—5所示,已知A 点的坐标为A x 、A y ,A 到B 的边长和坐标方位角分别为AB S 和AB α,则待定点B 的坐标为ABA B AB A B y y y x x x ∆+=∆+= }〔5—1〕 式中 AB x ∆ 、AB y ∆——坐标增量。
由图5—5可知ABAB AB AB AB AB S y S x ααsin cos =∆=∆ }〔5—2〕式中 AB S ——水平边长;AB α——坐标方位角。
将式〔5-2〕代入式〔5-1〕,则有 ABAB A B AB AB A B S y y S x x ααsin cos +=+= }〔5—3〕当A 点的坐标A x 、A y 和边长AB S 及其坐标方位角AB α为已知时,就可以用上述公式计算出待定点B 的坐标。
式〔5—2〕是计算坐标增量的基本公式,式〔5—3〕是计算坐标的基本公式,称为坐标正算公式。
从图5—5可以看出AB x ∆是边长AB S 在x 轴上的投影长度,AB y ∆是边长AB S 在y 轴上的投影长度,边长是有向线段,是在实地由A 量到B 得到的正值。
而公式中的坐标方位角可以从0°到360°变化,根据三角函数定义,坐标方位角的正弦值和余弦值就有正负两种 情况,其正负符号取决于坐标方位角所在的象限,如图5—6所示。
从式〔5—2〕知,由于三角函数值的正负决定了坐标增量的正负,其符号归纳成表5—3。
图5—5 坐标计算图5—6 坐标增量符号表5—3 坐标增量符号表例1 已知A 点坐标A x =100.00m ,A y =300.10m ;边长AB s =100m ,方位角AB α=330°。
测量坐标方位角计算

测量坐标方位角计算在数学和物理学中,坐标方位角是指从参考方向(通常为正方向)开始逆时针旋转到目标方向所需的角度。
这个术语通常用于描述平面坐标系中的点。
为了测量坐标方位角,可以使用以下步骤:Step 1:确定参考方向在测量坐标方位角之前,需要确定参考方向。
这通常是正方向,可以选择为x轴或y轴的正方向。
例如,可以选择x轴的正方向作为参考方向。
Step 2:计算向量坐标方位角涉及到从参考方向到目标方向的旋转角度。
为了计算旋转角度,需要先计算从参考方向到目标方向的向量。
可以使用下面的公式来计算向量的分量:v_x=x-x_0v_y=y-y_0其中,(x_0,y_0)是参考点的坐标,(x,y)是目标点的坐标。
Step 3:计算方位角一旦计算出向量的分量,可以使用向量的分量来计算方位角。
可以使用反正切函数来计算角度。
反正切函数的定义如下:θ = atan2(v_y, v_x)其中,θ表示方位角,atan2(是一个数学函数,用于计算反正切。
Step 4:转换为度数在计算方位角后,结果通常以弧度表示。
如果需要以度数表示,可以将方位角乘以180并除以π(π是圆周率)。
θ_degrees = θ * 180 / π这样就得到了以度数表示的方位角。
总结:测量坐标方位角的步骤包括确定参考方向,计算向量的分量,使用反正切函数计算方位角,然后将结果转换为度数。
这个过程可以帮助我们找到从参考方向到目标方向的旋转角度。
坐标方位角的概念在很多领域中都有应用,例如导航、无人机操作和图形设计。
工程测量中坐标方位角计算公式
工程测量中坐标方位角计算公式在工程测量中,坐标方位角是指一个点相对于参考方向的角度。
它是测量中常用的一个重要参数,用于确定物体或地点的位置和方向。
坐标方位角的计算公式主要基于三角函数的运算和几何原理,下面将详细介绍它的计算方法。
我们需要明确坐标方位角的定义。
在工程测量中,通常以正北方向为参考方向,以逆时针方向为正方向,来确定一个点的方位角。
方位角的范围是0°到360°,其中0°表示正北方向,90°表示正东方向,180°表示正南方向,270°表示正西方向,360°又回到正北方向。
对于任意一个点,我们可以通过计算该点相对于参考方向的角度来确定它的方位角。
具体的计算公式如下:方位角 = arctan((Y - Y0) / (X - X0))其中,X0和Y0表示参考点的坐标,X和Y表示待测点的坐标。
这个公式基于斜率的概念,通过计算两点之间的斜率来确定方位角。
需要注意的是,由于计算中使用了反正切函数arctan,所以计算结果的范围是-90°到90°,即仅限于第一象限和第四象限。
为了得到完整的方位角范围,我们需要进行一些额外的处理。
在计算公式中,我们可以根据X和X0的大小关系,以及Y和Y0的大小关系来确定方位角的象限。
具体的处理方法如下:如果X > X0且Y > Y0,那么方位角为计算结果;如果X < X0,那么方位角为180°加上计算结果;如果X > X0且Y < Y0,那么方位角为360°加上计算结果;如果X = X0且Y > Y0,那么方位角为90°;如果X = X0且Y < Y0,那么方位角为270°;如果X = X0且Y = Y0,那么方位角没有定义。
通过这些处理,我们可以得到完整的方位角范围。
在实际的工程测量中,坐标方位角的计算非常重要。
知道两个坐标怎么算方位角值
知道两个坐标怎么算方位角值两个点之间的方位角是指从一个点到另一个点的方向。
它在航海、地理测量和导航等领域中非常重要。
本文将介绍如何计算两个坐标之间的方位角值。
理论背景方位角是从一个参考点开始,按顺时针方向度量的角度。
在地理测量中,常用的参考点是北方向。
方位角值的范围通常是从0到360度。
例如,0度表示正北方向,90度表示正东方向,180度表示正南方向,270度表示正西方向,360度又回到正北方向。
坐标系在开始计算方位角值之前,我们需要先了解坐标系。
常用的坐标系有直角坐标系和极坐标系。
直角坐标系是一个二维平面,由两个相互垂直的轴组成,通常表示为X轴和Y轴。
而极坐标系使用径向和角度来表示点的位置。
计算方位角值的步骤以下是计算两个坐标之间方位角值的步骤:1.确定参考点:选择一个参考点作为起始方向,通常为北方向。
2.确定两个坐标点:确定需要计算方位角的两个点的坐标。
3.转换为极坐标系:将直角坐标系转换为极坐标系,以便计算角度值。
4.计算角度差:计算第二个点相对于第一个点的角度差值。
5.转换为方位角值:根据角度差值和参考点确定方位角值。
示例假设我们有两个点A和B,它们的坐标分别为A(x1, y1)和B(x2, y2)。
首先,我们需要选择一个参考点作为起始方向。
在本例中,我们选择正北方向。
其次,我们将点A和点B的坐标从直角坐标系转换为极坐标系。
假设点A的极坐标为A(r1, θ1),点B的极坐标为B(r2, θ2)。
然后,我们计算点B相对于点A的角度差。
角度差可以通过以下公式计算:角度差= θ2 - θ1最后,我们将角度差值与参考点对应的方位角值相加,得到最终的方位角值。
总结通过这个简单的步骤,我们可以计算出两个坐标之间的方位角值。
这对于航海、地理测量和导航等领域来说非常重要,可以帮助我们确定两个点之间的方向关系。
希望本文对你了解如何计算方位角值有所帮助!。
测量学中坐标方位角怎么算
测量学中坐标方位角怎么算坐标方位角是测量学中一项重要的测量参数。
它用于描述一个点或物体相对于参考点的方位位置。
在测量学中,坐标方位角的计算方法有很多种,下面将介绍其中的一种常用方法。
1. 什么是坐标方位角?坐标方位角是指一个点相对于参考点的方向角度。
通常情况下,参考点被视为坐标系原点,点的方位角是从参考点出发,逆时针旋转一定角度后到达目标点的角度。
2. 坐标方位角的计算方法坐标方位角可以使用三角函数来计算。
下面介绍一种常用的计算方法。
首先,确定参考点和目标点的坐标值。
假设参考点的坐标为 (x1, y1),目标点的坐标为 (x2, y2)。
接下来,计算两点间的水平距离 dx 和垂直距离 dy。
可以使用公式 dx = x2 - x1 和 dy = y2 - y1 来计算。
然后,利用反正切函数 atan2(dy, dx) 计算坐标方位角。
这个函数可以直接得出坐标方位角的值。
最后,将计算得到的坐标方位角进行标准化。
通常情况下,坐标方位角的取值范围是从0°到360°。
如果结果小于0°,则加上360°,如果结果大于360°,则减去360°。
下面是具体的计算过程:dx = x2 - x1dy = y2 - y1angle = atan2(dy, dx)if angle < 0:angle += 360elif angle > 360:angle -= 3603. 坐标方位角的应用坐标方位角广泛应用于测量学中的各个领域,包括地理测量、测量工程和导航定位,以及其他需要描述方位关系的领域。
在地理测量中,坐标方位角用于确定地理位置的方向关系。
比如,通过测量两个地理位置的坐标方位角,可以确定它们之间的方向关系,例如东西方向、南北方向等。
在测量工程中,坐标方位角可以用于描述建筑物或工程物体的方位关系。
通过测量目标点相对于一个参考点的坐标方位角,可以确定目标物体相对于参考点的方向角度。
已知两点坐标求方位角
已知两点坐标求方位角AB α——坐标方位角。
将式(5-2)代入式(5-1),则有 ABAB A BABAB A B S y yS x x ααsin cos +=+= }(5—3)当A 点的坐标Ax 、Ay 和边长ABS 及其坐标方位角AB α为已知时,就可以用上述公式计算出待定点B的坐标。
式(5—2)是计算坐标增量的基本公式,式(5—3)是计算坐标的基本公式,称为坐标正算公式。
从图5—5可以看出ABx ∆是边长ABS 在x 轴上的投影长度,ABy ∆是边长ABS 在y 轴上的投影长度,边长是有向线段,是在实地由A 量到B 得到的正值。
而公式中的坐标方位角可以从0°到360°变化,根据三角函数定义,坐标方位角的正弦值和余弦值就有正负两种情况,其正负符号取决于坐标方位角所在的象限,如图5—6所示。
从式(5—2)知,由于三角函数值的正负决定了坐标增量的正负,其符号归纳成表5—3。
图5— 5 坐标计算图5—6 坐标增量符号表5—3 坐标增量符号表坐标方位角(°)所在象限坐标增量的正负号⊿x⊿y0~9090~ⅠⅡⅢ+++-例1 已知A 点坐标Ax =100.00m ,Ay =300.10m ;边长ABs =100m ,方位角ABα=330°。
求B 点的坐标Bx 、By 。
解:根据公式(5—3)有 ms y yms x x AB AB A BAB AB A B 6.249330sin 1001.300sin 1.186330cos 100100cos =︒⋅+=+==︒⋅+=+=αα2、坐标反算由两个已知点的坐标计算出这两个点连线的坐标方位角和边长,这种计算称为坐标反算。
由式(5—1)有 AB ABAB AB y y y x x x -=∆-=∆ }(5—4)该式说明坐标增量就是两点的坐标之差。
在图5—5中ABx ∆ 表示由A 点到达B 点的纵坐标之差称纵坐标增量; ABy ∆表示由A 点到B 点的横坐标之差称横坐标增量。