
基于双目立体视觉的距离测量
tri.dimensional reconstruction as well.It is through further research of
binocular stereovision that we can bring important enlightenment to
multi—eye vision system and present supporting technology for visual
process of tri.dimensional reconstruction through the abstraction,
identification.matching and interpretation of twain images gathered from
identical objective,mostly include:video frequency trapping,camelA calibration,image preprocessing,feature extraction,stereo matching and
计算机立体视觉的主要研究内容是由多幅二维的平面图像恢复出 被摄物体的三维坐标,而其中基于两幅图像的双目视觉技术则是一个研 究热点。双目立体视觉的基本原理是模仿人眼与人类视觉的立体感知过 程,从两个视点观察同一景物,以获取不同视角下的感知图像,通过三 角测量原理计算图像像素间的位置偏差,以获取景物的三维信息。
刁隋。
图像
低层处理
位置与形状
物体描述
图1.1机器人视觉系统基本结构
§1.2国内外研究现状、发展趋势
§1.2.1国内外研究现状
立体视觉的开创性工作是从60年代中期开始的。70年代末,Marr 创立的视觉计算理论对立体视觉的发展产生了巨大影响,现已形成了从 图像获取到最终的景物可视表面重建的完整体系,在整个计算机视觉中 已占有越来越重要的地位。
modeling.Second,the paper gives the elaborate analysis on preprocessing
methods such as feamres extraction,and vrifies the algorithms by example.
Furthermore,it summarizes the content of stereo matching such as match
关键词:立体视觉摄像机定标特征提取立体匹配深度图
ABSTRACT
Stereovision.an active brunch of robotic technology,is one important
attribute of intelligent robot.Binocular stereovision can be defined as the
现在,国际上以计算机视觉为主题,或主要以计算机视觉为主题的 国际会议有国际计算机视觉会议(ICCV),国际模式识别会议(ICPR),国 际计算机视觉与模式识别会议(CVPR),欧洲计算机视觉会议(ECCV)与 亚洲计算机视觉会议(ACCV)。以计算机视觉为主要内容之一的国际刊物 也很多,有International Journal ofComputer Vision,IEEE Trans.On PAMI, CVGIP(Computer Vision,Graphics and Image Processing),Visual Image Computing,UPRAI(Intemational Joumal of PaUem Recognition and Artificial Intelligence),Pattern Recognition等,每年的研究论文不下数千 篇,发表的论文也数以百计。在Marr理论的框架下,取得了一大批科 研成果,也包括数据结构、算法层次上的各种算法和在硬件实施方面的 一些实验系统。但这些理论、方法、算法在实际应用中并没有产生能完 全取代人的视觉系统。
双目体视目Iii『主要应用于四个领域:机器人导航、微操作系统的参 数检测、三维测量和虚拟现实。在国外,日本大阪大学自适应机械学院 研制了一种自适应双目视觉伺服系统,实现了对运动方式未知的目标的 自适应跟踪。日本东京大学将实时双目立体视觉和机器人整体姿态信息 集成,开发了仿真机器人动态行走导航系统。日本冈山大学使用立体显 微镜、两个CCD摄像头、微操作器等研制了使用立体显微镜控制微操作 器的视觉反馈系统,用于对细胞进行操作,对钟子进行基因注射和微装 配等。麻省理工学院计算机系提出了一种新的用于智能交通工具的传感 器融合方式,由雷达系统提供目标深度的大致范围,利用双目立体视觉 提供粗略的目标深度信息,结合改进的图像分割算法,能够在高速环境 下对视频图像中的目标位置进行分割。
分类号:——
UDC:
密级: 编号:
基于双目立体视觉的距离测量
RANGE MEASUREMENT BASED oN
BINoCULAR STEREoⅥSIoN
学位授予单位用代码:筮壹堡王太堂(!Q!璺盟
学科专业名称用代码:堂堂王猩(Q璺Q3QQ2
研究方向:堂皇测蕉筮苤丞堡墨
申请学位级别:亟 ±
指导教师:扬堂坐
作者签名:整垄 三!显年—王月—丝日
长春理工大学学位论文版权使用授权书
本学位论文作者及指导教师完全了解“长春理工大学硕士、博士 学位论文版权使用规定”,同意长春理工大学保留并向国家有关部门或 机构送交学位论文的复印件和电子版,允许论文被查阅和借阅。本人授 权长春理工大学可以将本学位论文的全部或部分内容编入有关数据库 进行检索,也可采用影印、缩印或扫描等复制手段保存和汇编学位论文。
现实世界中的物体都是三维的,人眼所获得的景物图像却是二维 的,但是人类的视觉系统能够很容易地从二维图像中感知三维世界,获 得三维世界的信息。机器人视觉的研究目标就是使机器人具有通过一幅 或多幅图像认知周围环境信息的能力。这种能力不仅使机器人能感知环 境中物体的几何信息,如其形状、位置、姿态、运动等,而且能对它们 进行描述、存储、识别与理解。机器人视觉系统的基本结构如图1.1所
of mankind.We Call get difierent images with two different view points and
then calculate the position deviation of images pixels based on triangular
measure.Finally we Call reconstruct the three.dimensional COOrdinate of the
problem of intelligent locomotive robot,industry assembling robot,
domestic robot and community servicing robot. Stereo vision iS to reconstruct the three.dimensional COOrdinate of an
match method,the strategY of match quality contr01.Finally,we submit the
algorithm based on image edge features and match algorithm based on the image interesting dot by featares extraction and image matching.
作者签名:垒垄
丝2旺月鱼日
指导导一:埠烨年』鱼日
第一章 绪论
§1.1引言
视觉是人类观察世界、认知世界的重要功能手段,人类感知外部世 界主要通过视觉、触觉、听觉和嗅觉等感觉器官,其中80%的信息是 由视觉获取的,机器视觉是人类利用计算机实现人的视觉功能一对客观 世界三维场景的感知、识别和理解,机器视觉是一个相当新而且发展迅 速的研究领域,机器视觉技术正广泛地应用于各个方面,许多人类无法 感知的场合,如危险场景感知等,机器视觉更突显其优越性。机器视觉 属于影像的重构技术,具有非接触性测量、实施简易的特点,具有广阔 的应用前景,是有待于进一步开发的领域。
答辩委员会主席: 旦地
研究生:崔蚩一
论文评阅人:
论文起止时间:星QQ5:璺二呈QQ鱼:!!来自垒查蝗 强苤£摘要
立体视觉技术是机器人技术研究中最为活跃的一个分支,是智能机 器人的重要标志。双目立体视觉是通过对同一目标的两幅图像提取、识 别、匹配和解释,重建三维环境信息的过程。主要包括:视频捕获、摄 像机定标、图像预处理和特征提取、立体匹配以及三维重建。通过对双 目立体视觉技术的进一步研究,对多目视觉具有重要的启发,为解决智 能移动机器人、工业装配机器人、家用机器人、公共服务机器人的视觉 问题奠定良好的技术基础。
计算机视觉被认为是计算机科学和人工智能的一个分支,计算机视 觉就是用机器代替人的眼睛和大脑,对客观世界进行感知和解释的技 术。该系统的首要目标是使计算机具有通过一幅或者多幅二维图像认知 周围的三维环境信息的能力。这种能力不仅可以使计算机能够感知三维 环境中物体的几何信息,并且能够对它们进行描述、存储并使用图像来 创建和恢复现实世界模型,从而达到认知现实世界的目的。因此,自从 计算机视觉这门科学出现以来就成为计算机科学的重要研究领域之一 并且发展十分迅速。
基于双目立体视觉的汽车安全车距测量方法

近年来 车 辆安 全辅 助驾 驶 系统越 来越 受 到人 们 的重视 ,汽 车安 全 车距 测 量 系统 通 过 计 算 当前 车 与 前 方 目标车 之 间 的距 离 ,当汽 车 车 距 较 近 时 向司 机 预先 发 出报 警 信号 ,从 而 完 成 危 险警 告 和 防碰 撞 的 功 能 .
l
l
/n 12 m 13
】
J
m 22 r//23
l
l
m 32 r/ ̄33
[ ]=(三 三兰三兰三兰](享} 2,
2 摄 像 机 标定
D
图 1 双 目立体 视 党基 本 原 理
Fig.1 Principle of binocular stereo-vision
空 间任 意点 P在 2个摄像 机 C 和 C 上 的摄 影 点 分别 为 PJ和 尸 .假 定 和 C 摄 像 机 已经 标定 , 它们 的投 影矩 阵分别 为满 秩矩 阵 和 Mr,于是有 :
的公垂 线 的 中点.如 图 2所 示 ,2条 异 面 直线 和
L ,M。和 为在 这 2条 异 面直 线 上 滑 动 的点.当
lI M M2 fl值 最 小 时 ,M M2即为 2条 异 面直 线 的公
垂 线 ,I (M + )即为公 垂线 中点 的坐标
.
需 要进行 静态试 验 ,所 以选取 了一般道路 的场景 ;另 外 研究 的是 高 速 公 路 上本 车道 前 方 车 辆 的距 离 检 测 ,对在本 车道左 边或右 边 的车道暂不考 虑 ,所 以试 验 时车辆 一般在 图像 中间位 置.试验 所 得数 据 如表 1所 示 .
双目立体视觉测距流程
双目立体视觉测距流程下载温馨提示:该文档是我店铺精心编制而成,希望大家下载以后,能够帮助大家解决实际的问题。
文档下载后可定制随意修改,请根据实际需要进行相应的调整和使用,谢谢!并且,本店铺为大家提供各种各样类型的实用资料,如教育随笔、日记赏析、句子摘抄、古诗大全、经典美文、话题作文、工作总结、词语解析、文案摘录、其他资料等等,如想了解不同资料格式和写法,敬请关注!Download tips: This document is carefully compiled by theeditor. I hope that after you download them,they can help yousolve practical problems. The document can be customized andmodified after downloading,please adjust and use it according toactual needs, thank you!In addition, our shop provides you with various types ofpractical materials,such as educational essays, diaryappreciation,sentence excerpts,ancient poems,classic articles,topic composition,work summary,word parsing,copy excerpts,other materials and so on,want to know different data formats andwriting methods,please pay attention!双目立体视觉测距是一种通过两个摄像头获取物体的三维信息,从而计算出物体距离的技术。
基于双目视觉的识别测距系统设计
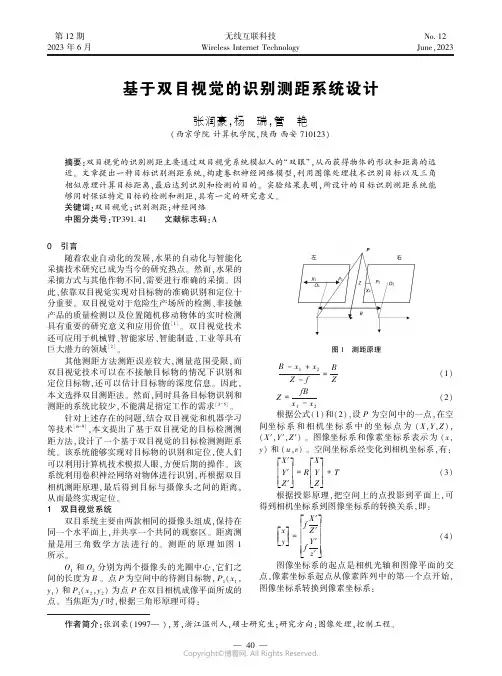
第12期2023年6月无线互联科技Wireless Internet TechnologyNo.12June,2023作者简介:张润豪(1997 ),男,浙江温州人,硕士研究生;研究方向:图像处理,控制工程㊂基于双目视觉的识别测距系统设计张润豪,杨㊀瑞,管㊀艳(西京学院计算机学院,陕西西安710123)摘要:双目视觉的识别测距主要通过双目视觉系统模拟人的 双眼 ,从而获得物体的形状和距离的远近㊂文章提出一种目标识别测距系统,构建卷积神经网络模型,利用图像处理技术识别目标以及三角相似原理计算目标距离,最后达到识别和检测的目的㊂实验结果表明,所设计的目标识别测距系统能够同时保证特定目标的检测和测距,具有一定的研究意义㊂关键词:双目视觉;识别测距;神经网络中图分类号:TP391.41㊀㊀文献标志码:A 0㊀引言㊀㊀随着农业自动化的发展,水果的自动化与智能化采摘技术研究已成为当今的研究热点㊂然而,水果的采摘方式与其他作物不同,需要进行准确的采摘㊂因此,依靠双目视觉实现对目标物的准确识别和定位十分重要㊂双目视觉对于危险生产场所的检测㊁非接触产品的质量检测以及位置随机移动物体的实时检测具有重要的研究意义和应用价值[1]㊂双目视觉技术还可应用于机械臂㊁智能家居㊁智能制造㊁工业等具有巨大潜力的领域[2]㊂其他测距方法测距误差较大,测量范围受限,而双目视觉技术可以在不接触目标物的情况下识别和定位目标物,还可以估计目标物的深度信息㊂因此,本文选择双目测距法㊂然而,同时具备目标物识别和测距的系统比较少,不能满足指定工作的需求[3-5]㊂针对上述存在的问题,结合双目视觉和机器学习等技术[6-9],本文提出了基于双目视觉的目标检测测距方法,设计了一个基于双目视觉的目标检测测距系统㊂该系统能够实现对目标物的识别和定位,使人们可以利用计算机技术模拟人眼,方便后期的操作㊂该系统利用卷积神经网络对物体进行识别,再根据双目相机测距原理,最后得到目标与摄像头之间的距离,从而最终实现定位㊂1㊀双目视觉系统㊀㊀双目系统主要由两款相同的摄像头组成,保持在同一个水平面上,并共享一个共同的观察区㊂距离测量是用三角数学方法进行的㊂测距的原理如图1所示㊂O 1和O 2分别为两个摄像头的光圈中心,它们之间的长度为B ㊂点P 为空间中的待测目标物,P 1(x 1,y 1)和P 2(x 2,y 2)为点P 在双目相机成像平面所成的点㊂当焦距为f 时,根据三角形原理可得:图1㊀测距原理B -x 1+x 2Z -f =B Z(1)Z =fB x 1-x 2(2)根据公式(1)和(2),设P 为空间中的一点,在空间坐标系和相机坐标系中的坐标点为(X ,Y ,Z ),(Xᶄ,Yᶄ,Zᶄ)㊂图像坐标系和像素坐标系表示为(x ,y )和(u ,v )㊂空间坐标系经变化到相机坐标系,有:XᶄY ᶄZ ᶄéëêêêùûúúú=R X Y Z éëêêêùûúúú+T (3)根据投影原理,把空间上的点投影到平面上,可得到相机坐标系到图像坐标系的转换关系,即:x y éëêêùûúú=f X ᶄZ ᶄf Y ᶄz ᶄéëêêêêùûúúúú(4)图像坐标系的起点是相机光轴和图像平面的交点,像素坐标系起点从像素阵列中的第一个点开始,图像坐标系转换到像素坐标系:u v éëêêùûúú=x dx +u 0y dy +v 0éëêêêêùûúúúú(5)由以上式可得:Z ᶄu v 1éëêêêùûúúú=1dx 0u 001dy v 0001éëêêêêêêùûúúúúúúf 0000f 000010éëêêêùûúúúR T 01éëêêùûúúX Y Z 1éëêêêêùûúúúú=f xu 000f y v 000010éëêêêùûúúúR T 01éëêêùûúúX Y Z 1éëêêêêùûúúúú(6)公式(6)中的矩阵代表着相机的内外参数,通过相机的标定获得具体参数㊂双目视觉测距是采用双目视觉技术来测量物体距离的原理,通过两台摄像机拍摄同一场景生成图像视差,并根据该视差建立物距测量模型,实现场景距㊀㊀离的实时计算㊂O l 和O r 为光圈中心,T ,f 为相机基线距离和焦距,P l 和P r 为图像坐标系的点,Z 为垂直距离㊂根据三角形相似:T -(X l -X r )T =Z -fZ(7)推出点P 与相机距离Z 的表达式为:Z =fT X l -X r =fTd(8)公式(8)式中,左右相机视差d =X l -X r双目测距系统的流程如图2所示,各个坐标系之间的转换关系如图3所示㊂图2㊀双目系统流程图3㊀各个坐标系转换2 双目相机标定2.1㊀相机标定㊀㊀双目相机中内部和外部参数和畸变参数的精度直接影响后续测量的精度㊂因此,文章选用了具有精度高㊁操作方便的张正友标定法㊂本文自制一个黑白棋盘,并将其固定在一个纸板上,如图4所示㊂首先,使用双目相机在不同的位置和角度拍摄大约30幅棋盘图像㊂其次,将图像分别导入MATLAB 进行检测校正㊂最后,经过计算和分析,利用棋盘校准板获得左右相机内部和外部参数及其位置的三维视图㊂标定结果如图5所示㊂2.2㊀立体校正㊀㊀把实际中非共面行对准的两幅图像,校正成共面行对准,提高匹配搜索的效率㊂将消除畸变后的两幅图像严格地对应,利用极线约束使得两幅图像的对极线恰好在同一水平线上,这样一幅图像上任意一点与其在另一幅图像上的对应点就必然具有相同的行号,只需在该行进行一维搜索即可匹配到对应点㊂根据摄像头标定后获得的双目相对位置对左右视图进行消除畸变和行对准,如图6所示㊂图4㊀标定板角点图5㊀标定板平面位置和标定误差图6㊀校正后图像2.3㊀立体匹配㊀㊀立体匹配主要计算视差㊂基于双目测距原理的分析使得可以通过计算由左右摄像机拍摄的每个图像相应点的视差来获得关于图像深度的信息㊂双目立体视觉的三维重建过程中,需要通过立体匹配算法进行视差图的计算得到左右两幅图像的视差值,进而计算深度以恢复场景的三维信息㊂要计算左右视图中三维场景中目标点生成的视差,左右视图中的两个对应像点必须与该点匹配㊂然而,协调二维空间中的对应点需要很长时间才能缩小适当的搜索范围,需要进行双目相机的立体校正,将二维上的匹配搜索降低到一维㊂立体匹配后,得到的视差图如图7所示㊂图7㊀视差3 图像识别定位测距3.1㊀数据标注和图片训练㊀㊀数据标注是处理原始语音㊁图像㊁文本㊁视频和其他数据并将其转换为机器可读信息的过程㊂机器无法识别和研究未标记的原始数据㊂原始数据只有经过标注处理成为结构化数据后才能被算法训练所使用㊂整个数据标注的过程如下:首先,将要标注的物体制作成数据集,并且图片越多越好,如果样本过少,模型训练和预测都会受到影响,非常容易欠拟合;其次,通过Labelme 工具进行标注,如图8所示;最后,将数据集分为训练集㊁验证集和测试集㊂数据标注完成后,需要对标注的数据集图片进行训练,图片训练完成后,可以看到训练好的模型的权重和PR Curve 曲线㊁Confusion Matrix (混淆矩阵)等训练过程数据㊂然后可以用训练的模型进行测试,配合双目摄像头,可以实现对特定物体的实时识别,如图9所示㊂3.2㊀双目识别测距㊀㊀双目相机的工作方式与人眼相同㊂人眼感知物体距离的能力基于两只眼睛在同一物体上呈现的图像差异,也称为视差㊂把物体识别和双目测距结合在一起,融合了卷积神经网络,不仅能够对物体进行识别,还能够进行测距㊂本文通过深度学习技术与传统算法的结合,利用双目相机实现了物体的精准测距㊂通过网络框的置信度确定识别的准确度,计算表达式为:图8㊀标注图9㊀灰度图和识别信度Pr (object )ˑIOU truth pred(9)IOU truth pred=area (BB dt ɘBB gt )area (BB dt ɣBB gt )(10)Pr (object )为训练样本的概率;BB gt 为物体标签的可行度,BB dt 分为网络预测的可信度;area 为面积函数㊂测距效果如图10所示㊂图10㊀双目测距4 结语㊀㊀在目标识别的基础上,建立双目系统,开发并实㊀㊀施基于双目视觉和机器学习的识别和定位系统㊂该系统已被证明具有一定的精度和稳定性㊂通过对双目距离原理的研究,本文开发了一种基于双目视觉的目标测距和检测系统,通过收集图像㊁校准相机㊁处理图像并进行比较,最后进行目标测试㊂实验表明,目标测距和检测系统具有良好的精度和可行性㊂下一步,笔者将继续深入研究㊁分析和提高双目视觉,消除系统测量的准确性和可靠性,研究双目视觉在智能制造设备和相关智能场景中的应用㊂参考文献[1]任慧娟,金守峰,程云飞,等.面向分拣机器人的多目标视觉识别定位方法[J ].机械与电子,2019(12):64-68.[2]赵刚,郭晓康,刘德政,等.随机工件的点云场景CAD 模型的快速识别与定位[J ].激光与红外,2019(12):1490-1496.[3]柴钰,许继科.基于机器视觉的目标识别与定位系统[J ].计算机工程与设计,2019(12):3557-3562.[4]连黎明.基于多信息融合的移动机器人定位算法[J ].西南师范大学学报(自然科学版),2019(9):89-95.[5]蒋萌,王尧尧,陈柏.基于双目视觉的目标识别与定位研究[J ].机电工程,2018(4):414-419.[6]王德海,洪伟,程群哲.基于双目立体视觉的目标识别与定位[J ].吉林大学学报(信息科学版),2016(2):289-295.[7]高如新,王俊孟.基于双目视觉的目标识别与定位[J ].河南理工大学学报(自然科学版),2014(4):495-500.[8]袁小平,张毅,张侠,等.基于改进FAST 检测的ORB 特征匹配算法[J ].科学技术与工程,2019(21):233-238.[9]BOYKOV Y ,VEKSLER O ,ZABIH R.Fast approximate energy minimization via graph cuts [J ].IEEE Transactions on Pattern Analysis and Machine Intelligence ,2001(11):1222-1239.(编辑㊀王雪芬)Design of recognition and ranging system based on binocular visionZhang Runhao Yang Rui Guan YanSchool of Computer Science Xijing University Shaanxi 710123 ChinaAbstract The recognition and ranging of binocular vision mainly uses a binocular vision system to simulate the eyes of humans thereby obtaining the shape of objects and the distance between them.This paper proposes a target recognition and ranging system constructs a convolutional neural network model uses image processing technology to identify the target and calculates the target distance based on the triangular similarity principle finally achieving recognition and detection.Experimental results show that the designed target recognition and ranging system can simultaneously ensure the detection and ranging of specific targets which has certain research significance.Key words。
基于双目视觉的快速定位与测距方法

基于双目视觉的快速定位与测距方法姚志生;许四祥;李天甲;王洋【摘要】In view of the problem of long matching time in binocular vision positioning and ranging process, a rapid method of binocular vision locating and ranging was proposed based on the background-subtraction method. Firstly, the original images captured by the binocular camera were processed by removing distortion and stereo correction.Then,the image frame and the background frame were subtracted,and morphological processing was carried out to obtain the image containing only the target object;Finally,the left and right images were matched, and the epipolar constraint law was employed to remove the mismatch to obtain the three-dimensional information of the object,and the positioning and ranging operation were completed.Experimental results show that the number of initial matching points is reduced by 96.7%,the number of effective matching points is reduced by 94.1%,and the matching time is reduced by 75.8%,compared with the traditional binocular vision ranging method.The method of this paper has practical significance to realize rapid positioning and ranging based on binocular vision.%针对双目视觉定位与测距过程中存在匹配时间较长的问题,提出一种基于背景差分法的双目视觉快速定位与测距方法.首先,对双目相机拍摄的原始图像进行去畸变和立体校正处理;然后,对图像与背景帧差并进行形态学处理,得到只包含目标物体的图像;最后,对左右图像进行匹配并运用极线约束法则去除误匹配得到物体的三维信息,完成定位与测距.经实验验证,与传统双目视觉定位测距方法相比,该方法初始匹配对数减少了96.8%,有效匹配对数减少了94.1%,匹配时间减少了75.8%,表明本文方法对于实现基于双目视觉的快速定位与测距具有实际意义.【期刊名称】《安徽工业大学学报(自然科学版)》【年(卷),期】2017(034)004【总页数】5页(P368-372)【关键词】双目视觉;相机标定;极线约束;背景差分法【作者】姚志生;许四祥;李天甲;王洋【作者单位】安徽工业大学机械工程学院,安徽马鞍山243032;安徽工业大学机械工程学院,安徽马鞍山243032;安徽工业大学机械工程学院,安徽马鞍山243032;安徽工业大学机械工程学院,安徽马鞍山243032【正文语种】中文【中图分类】TP391在钢铁冶金行业中,板坯连铸成型后需被分段切割送入辊道。
基于双目立体视觉的前方车距测量
大
庆
石
油
学
院
学
报
第3 O卷
Vo . 3 1 O
第1 期
No 1 . . 06
J OURNAL OF DAQI ET NG P ROI EUM N TI I S TUTE
雷达测距、 激光测距相比, 目立体视觉测距方法具有简单可靠 、 双 检测信息量大和测量精度高等优点.
1 数 学模 型
空 间任 意一点 P 在 2个摄像 机 O 和 O 上 的图像点 为 P 1 2 和 P , 图 1 。见 .假设 2个摄像 机 已经标 定 ,
则 它们 的投 影矩 阵 M M 已知 , : 和 即
素 , 一1 2 i , , ,—l 2 3 4 七 , ,一1 2 3 J , , , .
2 前 方 车辆 探 测
前方 车辆探 测 是车距 测 量 的前 提 .假设 道路 是直 线 , 路 面上除行 驶 的车 辆外 无其 他 障碍 物. 且
2 1 感 兴趣 区 ( O ) . A I 的确 定
,
P
, , \ 、 、
、
l一 ]M
1
j
j - - 1 4 4 f z i 。确 J
r l
一
。 ]
2
} 2
]
l= IIM 2 J
l
l ; ; ; ;1 l 2 i j 3 4 j l
,() 2
图 1 双摄像机 观察 空间点
式 中 : z 分 别为 点 P在 2个摄 像机 坐标 系 中的 z坐标 ; “ , , ) ( 。 , ) P z , (。 1 与 “ , 1 为 和 P 。 z在各 自图像 中的齐次 坐标 ;X Y , , ) ( 1 为点 P在世 界坐 标 系下 的齐次 坐标 ; 为 投影 矩 阵 M 的第 i 行第 J列 的元
双目立体视觉测距原理

双目立体视觉测距原理双目立体视觉系统由两个相机组成,每个相机代表一个眼睛。
相机之间的距离通常被称为基线(baseline)。
在观察同一个目标时,两个相机会获取两个稍微不同的图像。
这是因为两个相机的位置不同,导致从不同角度观察到的目标图像有所偏移。
基于这个差异,我们可以使用视差原理来计算目标的距离。
视差是指两个眼睛在看同一个目标时,两个图像中相同物体之间的像素差异。
这个差异是由于目标在三维空间中的位置和相机的视角造成的。
我们可以通过比较两个图像的像素来计算出这个视差。
为了进行视差计算,我们首先需要进行图像配准。
这意味着将两个图像对齐,使得相同的物体在两个图像中位置相同。
这可以通过计算两个图像之间的特征点匹配来实现。
一旦图像对齐完成,我们就可以计算图像中像素之间的视差。
计算视差的常见方法是使用极线约束(Epipolar constraint)和匹配算法。
极线约束是指在双目视觉中,两个相机的对应像素点位于相应极线上。
换句话说,一个像素只能与另一个图像中相同视线上的像素匹配。
这个约束可以减少计算量并提高匹配的准确性。
匹配算法的选择取决于具体的应用需求和计算资源。
一些常见的匹配算法包括块匹配(block matching)、图像金字塔(image pyramid)和灰度共生矩阵(gray-level co-occurrence matrix)方法。
这些算法可以在图像中最佳匹配,并计算出视差值。
一旦获取了视差值,我们可以使用三角测量原理来计算目标的距离。
三角测量基于几何原理,通过知道基线长度和视差值,我们可以计算出目标的距离。
双目立体视觉测距原理有许多应用。
在工业领域,它可以用于机器人导航、三维重建和物体检测。
在医疗领域,双目视觉可以用于辅助手术和视觉康复。
在自动驾驶和无人机等领域,双目视觉可以帮助测量目标距离并进行障碍物检测。
总结起来,双目立体视觉测距原理利用两个相机观察同一目标,并计算出视差值来测量目标的距离。
双目立体视觉测距算法研究共3篇
双目立体视觉测距算法研究共3篇双目立体视觉测距算法研究1双目立体视觉测距算法研究随着机器视觉技术的不断发展,双目立体视觉测距算法逐渐成为了一种广泛应用的测距技术。
双目立体视觉测距算法是通过两个视点来获取立体信息,并计算物体真实距离的一种方法。
本文对双目立体视觉测距算法进行了研究,并分析其在应用中的优势和不足。
一、双目立体视觉测距算法原理双目立体视觉测距算法基于人眼的立体视觉原理,即通过两个视角获取物体的三维信息。
常用的双目立体视觉系统由左右两个相机组成,同时获取场景的两幅图像。
通过对这两幅图像进行处理,计算出物体在左右两幅图像上的像素位置差(视差),从而推算出物体的真实距离。
二、双目立体视觉测距算法优势1.高精度:相较于其他测距方法(如激光测距),双目立体视觉测距算法具有更高的精度,能够在一定范围内实现毫米级别的测距。
2.适用性广:该算法可以适用于多种物体,无论物体大小、形状、材质如何,都可以进行测距。
3.实时性高:双目立体视觉测距算法能够在几毫秒内完成图像处理和测距,实时性较高。
三、双目立体视觉测距算法不足1.对环境影响大:该算法对环境的变化比较敏感,如光照、颜色、纹理等变化会影响到视差计算的准确性。
2.算法复杂度高:该算法相较于其他测距方法具有更高的计算复杂度,需要较高的计算资源支持。
3.视野较小:双目立体视觉测距算法的视野范围相对较小,需要控制好摄像机的位置和摆放角度,否则会影响测距结果的准确性。
四、双目立体视觉测距算法在实际应用中的案例双目立体视觉测距算法已经在多个领域得到了成功应用,以下是一些案例:1.物流自动化:在物流自动化领域,通过双目立体视觉测距算法可以实现对货物的快速识别和分拣,提高分拣效率。
2.智能驾驶:在智能驾驶领域,通过双目立体视觉测距算法可以实现对车辆和行人的快速检测和识别,提高自动驾驶的安全性。
3.机器人制造:在机器人制造领域,通过双目立体视觉测距算法可以实现对工件和机器人的快速识别和定位,提高机器人的自动化程度和生产效率。
双目测距原理 极线校准
双目测距原理极线校准
双目测距原理是基于人类双眼立体视觉的原理,通过两个摄像
头或传感器来模拟人类双眼观察物体的方式,从而实现对物体的测距。
这种方法利用了视差原理,即通过两个视点观察同一物体时,
由于视点之间的距离,物体在两个图像中的位置会有所不同,通过
计算这种差异,可以确定物体与摄像头的距离。
双目测距系统通常包括摄像头、图像处理单元和测距算法。
摄
像头用于捕获物体的图像,图像处理单元用于处理和分析图像数据,测距算法则根据视差信息计算物体与摄像头的距离。
常见的双目测
距算法包括立体匹配算法、三角测量法和深度学习方法等。
而极线校准是双目测距中的一个重要步骤,它是指将两个摄像
头的成像平面上的像素点通过极线进行对应。
极线是由两个摄像头
的光心和对应的像素点确定的直线,极线校准的目的是建立这种像
素点之间的对应关系,以便后续的双目测距算法能够准确地计算视
差信息,从而实现精准的测距。
在极线校准过程中,通常需要进行摄像头的标定,确定摄像头
的内参和外参,然后通过特征点匹配等方法计算极线方程,最终实
现两个摄像头之间的像素点对应关系,为后续的测距提供准确的数据基础。
总的来说,双目测距原理基于视差原理,通过两个摄像头模拟人类双眼视觉,利用视差信息计算物体与摄像头的距离;而极线校准则是双目测距中的重要步骤,通过建立像素点之间的对应关系,为后续的测距算法提供准确的数据基础。
这些原理和方法在计算机视觉、机器人视觉和三维重建等领域有着广泛的应用。
双目视觉测距原理
双目视觉测距原理双目视觉测距是一种通过两只眼睛来获取深度信息的方法,它模拟了人类的双眼立体视觉原理。
在人类的视觉系统中,两只眼睛分别观察到的景象有所不同,这种差异被大脑用来计算物体的距离和深度。
双目视觉测距原理正是基于这一原理而来的。
首先,我们需要了解双目视觉系统是如何获取深度信息的。
当物体位于不同位置时,它在两只眼睛中所形成的影像也会有所不同。
这种不同主要体现在两只眼睛所看到的物体的位置和角度上。
通过比较这种不同,我们可以计算出物体的距离和深度。
双目视觉测距的原理基于三角测量法。
在这种方法中,我们假设两只眼睛和被观察物体之间构成一个三角形,通过测量这个三角形的各个边和角度,我们就可以计算出物体的距离和深度。
具体来说,我们可以通过测量两只眼睛之间的距离、两只眼睛到物体的距离以及两只眼睛所看到的物体的角度来计算出物体的距离和深度。
双目视觉测距的原理还可以通过立体成像来解释。
在双目视觉系统中,两只眼睛所看到的景象有所不同,这种差异被大脑用来构建一个立体的视角,从而使我们能够感知到物体的距离和深度。
通过比较两只眼睛所看到的景象,我们可以获得一个立体的视角,从而感知到物体的立体形状和位置。
双目视觉测距原理的应用非常广泛。
在机器人领域,双目视觉测距被广泛应用于机器人的导航和避障系统中。
通过模拟人类的双目视觉系统,机器人可以感知到周围环境的深度信息,从而更加准确地进行导航和避障。
在自动驾驶汽车领域,双目视觉测距也被广泛应用于汽车的环境感知系统中,通过获取周围环境的深度信息,汽车可以更加准确地感知到周围道路和障碍物,从而提高行驶安全性。
总的来说,双目视觉测距原理是一种通过模拟人类双眼立体视觉原理来获取深度信息的方法。
它基于三角测量法和立体成像原理,通过比较两只眼睛所看到的景象来计算物体的距离和深度。
双目视觉测距原理在机器人导航、自动驾驶汽车等领域有着广泛的应用前景,将会在未来发挥越来越重要的作用。
《2024年基于双目立体视觉的测距算法研究》范文
《基于双目立体视觉的测距算法研究》篇一一、引言在自动化技术、智能驾驶和机器人技术等应用领域中,精确的测距算法是关键技术之一。
双目立体视觉作为一种有效的视觉测距技术,在三维空间信息的获取中得到了广泛的应用。
本文旨在研究基于双目立体视觉的测距算法,为相关领域提供理论依据和技术支持。
二、双目立体视觉原理双目立体视觉原理基于人类双眼的视觉感知机制。
通过两个相机从不同角度获取同一场景的图像,利用图像处理技术对两幅图像进行匹配、计算视差,从而得到场景的三维信息。
双目立体视觉的测距原理主要依赖于视差计算和三角测量法。
三、双目立体视觉测距算法研究1. 算法流程基于双目立体视觉的测距算法主要包括图像获取、相机标定、图像预处理、特征提取、特征匹配和视差计算等步骤。
首先,通过两个相机获取同一场景的左右图像;然后,进行相机标定和图像预处理,包括去除噪声、灰度化等;接着,提取左右图像中的特征点;通过特征匹配算法,找到对应点对;最后,利用三角测量法计算视差,得到目标物体的深度信息。
2. 关键技术(1)相机标定:通过标定板获取相机的内外参数,为后续的图像处理提供基础。
(2)特征提取与匹配:提取左右图像中的特征点,并采用合适的匹配算法找到对应点对。
特征提取与匹配是双目立体视觉测距算法的关键步骤,直接影响测距精度。
(3)视差计算与三角测量法:根据对应点对计算视差,然后利用三角测量法得到目标物体的深度信息。
视差计算需要精确的匹配和算法优化,以提高测距精度。
四、算法优化与实验分析为了提高双目立体视觉测距算法的精度和鲁棒性,本文从以下几个方面进行了优化:1. 优化特征提取与匹配算法:采用更加稳定的特征提取与匹配算法,提高对应点对的准确性。
2. 引入机器学习与深度学习技术:利用机器学习和深度学习技术对双目立体视觉测距算法进行优化,提高算法的鲁棒性和适应性。
3. 实验分析:通过实验验证了本文提出的双目立体视觉测距算法的有效性和准确性。
实验结果表明,本文算法在各种场景下均能实现较高的测距精度。