
雷赛编程技术
控制卡应用编程技巧几招(1) 声明一下,写下这些编程技巧,即不是什么祖传秘籍,也不是什么必杀招或绝招,在此只为方便同仁们在编程控制软件时,对此可以进行适当的斟酌。以下展现的编程思想及奉上的源代码都非常简易,但并不是随手写写,可都是经过实践的。若没有成功经验作后盾,我也就没有必要在此打字练五笔了。 事实上,正如一个编程大师所言(Michael Abrash),当你的软件正常而且有效率的运行起来时,好像一切都是那么显而易见。故,在此,我仍坚持那句编程口号,将事情变得越简单越好,越简单就越有效率,越稳定。 在以下的介绍中,我将尽可能的展示本人的编程思想,最大可能的给出知其然也知其所然的解释。若你有更好的见解,希望能得到你的指正。人长大了明显标志就是变得不太负责,而且不敢承认自己还需要努力,害怕面对自己的错误。若是这样,放心,我还没长大。因为我无法保证我能面面俱到。 关于源代码的阅读,需要读者有一定的C++编程基础,至少对以下表示形式不会产生误解: const char *pString; //指定pString邦定的数据不能被修改 char * const pString; //指定pString的地址不能被修改 const char * const pString; //含上面两种指定功能 当然,随便提醒一下,这些源代码若需要加入你的软件工程当中,还需要作一些调整和修改,因此,这些源代码实质上称为伪代码也可以,之所以展现它们,是让程序员们有个可视化的快感,特别是那些认为源代码就是一切的程序员。 同时,为了提高针对性,大部分控制卡调用的函数会明确指出是邦定哪些卡的,实际应用时,程序员可自行选择,以体现一下自己的智商是可以写写软件的。 一、 控制卡类的单一实例实现 把控制卡类作一个类来处理,几乎所有C++程序员都为举双手表示赞同,故第一个什么都没有的伪代码就此产生,如下表现: class CCtrlCard { public: „Function public: „attrib } 于是,用这个CctrlCard可以产生n多个控制卡实例,只要内存足够。然而,针对现实世界,情况并不那么美好。通常情况下,PC机内只插同种类型的控制卡1到2张,在通过调用d1000_board_init或d3000_board_init函数时,它们会负责返回有效卡数nCards,然后从0-nCards*4 - 1自行按排好轴数。初始化函数就是C++的new或malloc的操作,取得系统的资源,但是控制卡的资源与内存不一样,取得资源后必需要释放才可以再次获取,即控制卡资源是唯一的。 既然控制卡资源是唯一的,那么最好Cctrlcard产生的实例也是唯一的,这样,我们可以方便的需要定义一个全局变量即可: CctrlCard g_Dmcard; 在其它需要调用的地方,进行外部呼叫: extern CctrlCard g_DmcCard; 以上方法实在太简单了,很多人都会开心起来。实质上,方法还有很多,即然可以产生n多对实例,我们的核心是只要保证调用board_init函数一次即可,故也可以单独定义一个InitBoard函数: class CctrlCard { public: static int InitBoard(); //定义一个静态函数,以表警示 } int CctrlCard::InitBoard() { return d1000_board_init(); } 还有一种方法,情况稍加复杂,但表达的功能也要强一些,以下展现可以稍微安慰一下代码狂。 Class CctrlCard { public: CctrlCard(); //请注意这个构造函数的定义 } CctrlCard::CctrlCard() {//呵呵,也很明了 static int n(0); //注意,是个静态变量 n++; //每次调用CctrlCard生成实例时,都会计数一次 assert( n == 1 ); //在DEBUG版本下,只有n==1的情况下可以通过 //否则,会出现致命错误,还好,它会告诉你错在哪个文件, //哪一行,呵呵,是个好东东啊。 } 通过强行报警处理,当你有g_DmcCard这个实例时,其它的所有控制卡的定义都只能是以引用或指针的方式进行了,不会再产生新有效的实例了,对于由小组编程的项目软件,而你又恰好负责编程控制卡这一块的话,以上的显性报警,会让其它人心领神会。当然,你也可以将上面的方法加入到InitBoard当中去,可以避你的无意识的多次调用了。
附:无意识的多次调用经常发生,特别是那些对MFC机制不明确的程序员,在多文档框架下,不知道这个CctrlCard::InitBoard函数到底是应该放在CmainFrame的OnCreate里面,还是应该放在CchildFrame的OnCreate,或者是Cview的OnInitUpdate里面进行调用。 在一言难尽MFC的情况下,我建议两个小方法: No.1 将CctrlCard的函数置于Cmainframe的OnCreate或者Capp::Initstance内调用 No.2 将InitBoard函数稍加改造成这样: Int CctrlCard::InitBoard() { static int n(-1000);//注意,-1000是控制卡函数不可能返回的值 if( n == -1000 ) n = d1000_board_init(); return n;//这样,即使多次调用也不样怕了,呵呵,雕虫小技也可以除虫啊 } 必须额外声明一下,我们不是不重视资源的释放,而是作为一个C++程序员写下这些代码是基本的义务(这也是我为什么要交待读者必须要有一定的C++基础): class CctrlCard { public: ~CctrlCard() {//定义析构函数,在此释放资源,对此,我不想再转到读者的眼球了 d1000_board_close(); } } 二、 数据结构及数据类型的定义,部分相关声明 调用控制卡驱动函数时,经常会有如下形式: 单轴相对运动 d1000_start_t_move( axis, pulse, start, speed, accel ); 单轴绝对运动 d1000_start_ta_move( axis, pulse, start, speed, accel ); 两轴相对插补 d1000_start_t_line( axisArray, distArray, start, speed, accel ); 两轴绝对插补 d1000_start_ta_line( axisArray, distArray, start, speed, accel ); 圆弧相对插补 d3000_start_t_arc( axisArray, C1, C2, E1,E2, dir, start, speed, accel ); 圆弧绝对插补 d3000_start_ta_arc( axisArray, C1, C2, E1,E2, dir, start, speed, accel );
以上的调用,很多重复枯燥,又不直观,难于理解,并且在面向客户时,常常是指每分多少米,或者每秒多少毫米,很少有人问每秒多少脉冲,移动多少脉冲作距离,故需要单位之间的换算。显然,对于这些问题,我想,C++程序员应该找到用武之地了,所以我们一步一步来,慢慢统一各个问题。实质上,在以下的几个技巧,也需要在此澄清一些概念。 我们先来几个宏定义提高一下情绪: # define MAX_AXIS 4 //最多轴数 # define XCH 0 //定义X轴的值 # define YCH 1 # define ZCH 2 # define UCH 3 „..(其它以次类推) # define M_ABS 0x01 //定义一个绝对标志位 # define M_INP 0x02 //定义一个插补位
接下来深入一点点,再来几个结构定义: typedef struct tag_ARC { tag_ARC( double ox=0.0, double oy=0.0, double ex=0.0, double ey=0.0, int dir=0 ): ox(ox), oy(oy), ex(ex), ey(ey), dir(dir)//定义这样一个构造函数需要勇气,看似不合理,但是好用麻 { } double ox,oy; double ex,ey; int dir; }ARC; typedef struct tag_SPEED { tag_SPEED( double start=0.0, double speed=0.0, double accel=0.0, double decel=0.0, double scc=0.0 ) : start(start), speed(speed), accel(accel), decel(decel), scc(scc) { } double start; double speed; double accel; double decel; double scc; }SPEED; 以上两个ARC和SPEED的结构定义,把几个参数变成一个参数。比如要实现的单轴驱动函数,就变得非常明了: void Move( int nAxis, double fMM, const SPEED &speed, int nFlag = M_ABS );//往后我们再具体完善其实现。 以上的结构具有类的特性,但是由于其每个成员都可以给外部直接使用,故就不需要什么类的public及其析构函数的定义了。之所以全都采用double的数据类型,是面向客户习惯及单位计算方便的。 接下来是对控制卡常用的单位计算及部分常用变量的声明: class Cctrlcard { public: „(其它略去) public: //属性 mutable int ORGIN; //指定原点状态位 mutable int LIMIT_A, LIMIT_B; //指定左右限位状态位 private: //以下的属性不给外部访问的 struct tag_AXIS{//单轴属性 double fUnitPM; //脉冲当量 long nRP; //每转脉冲数 double fJourey; //行程 }; tag_AXIS m_axis[MAX_AXIS]; };
定义ORGIN,LIMIT_A, LIMIT_B为变量,是有两个意义: No.1 当你访问它们的状态时,不需要每次调用d1000_get_axis_status函数,你可以这样:
SMC600系列(BASIC版)用户手册20160405

目
录
使用前阅读.................................................................................................................................... 1 本手册功能介绍.................................................................................................................... 1 手册主要内容介绍................................................................................................................ 1 第 1 章 概述.................................................................................................................................. 2 1.2 功能描述 ....................................................................................................................... 2 1.3 技术指标.......................................................................................................................... 4 1.4 编程方式 ....................................................................................................................... 5 1.5 安装尺寸 ....................................................................................................................... 6 1.6 典型应用 ....................................................................................................................... 7 1.7 订货信息 ....................................................................................................................... 7 第 2 章 连接.................................................................................................................................. 8 2.1 接口布局 ....................................................................................................................... 8 2.2 电源接口 ..................................................................................................................... 12 2.3 电机接口 ..................................................................................................................... 13 2.4 手轮接口........................................................................................................................ 19 2.5 通用输入接口 ............................................................................................................... 20 2.6 专用输入接口 ............................................................................................................... 21 2.7 通用输出接口 ............................................................................................................. 23 2.8 PWM 输出接口 ........................................................................................................... 23 第 3 章 通讯................................................................................................................................ 25 3.1 RS232 通讯 ................................................................................................................. 25 3.2 RS485 通讯 ................................................................................................................. 27 3.3 以太网络通讯 ............................................................................................................. 29 3.4 CAN 通讯 .................................................................................................................... 31 3.5 U 盘通讯...................................................................................................................... 34 第 4 章 功能................................................................................................................................ 35 4.1 基本参数设置 ............................................................................................................. 35 4.2 运动控制功能 ............................................................................................................. 36 4.3 通用 IO 功能 ............................................................................................................... 51 4.4 特殊 IO 功能 ................................................................................................................. 52
运动控制卡概述
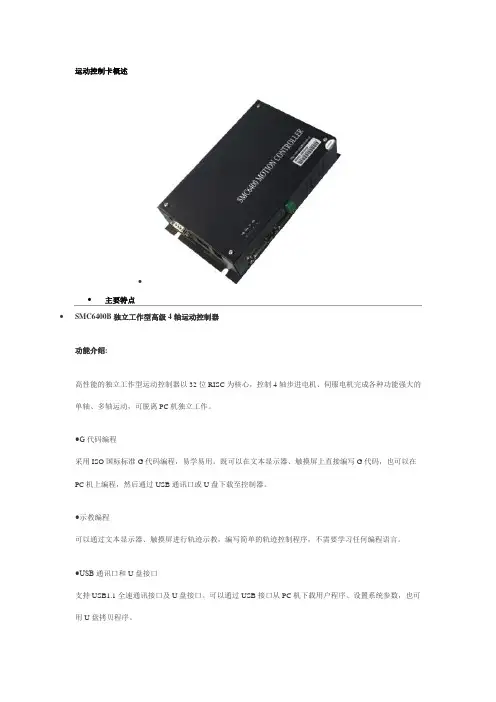
运动控制卡概述∙∙主要特点∙SMC6400B独立工作型高级4轴运动控制器功能介绍:高性能的独立工作型运动控制器以32位RISC为核心,控制4轴步进电机、伺服电机完成各种功能强大的单轴、多轴运动,可脱离PC机独立工作。
●G代码编程采用ISO国标标准G代码编程,易学易用。
既可以在文本显示器、触摸屏上直接编写G代码,也可以在PC机上编程,然后通过USB通讯口或U盘下载至控制器。
●示教编程可以通过文本显示器、触摸屏进行轨迹示教,编写简单的轨迹控制程序,不需要学习任何编程语言。
●USB通讯口和U盘接口支持USB1.1全速通讯接口及U盘接口。
可以通过USB接口从PC机下载用户程序、设置系统参数,也可用U盘拷贝程序。
●程序存储功能程序存储器容量达32M,G代码程序最长可达5000行。
●直线、圆弧插补及连续插补功能具有任意2-4轴高速直线插补功能、任意2轴圆弧插补功能、连续插补功能。
应用场合:电子产品自动化加工、装配、测试半导体、LCD自动加工、检测激光切割、雕铣、打标设备机器视觉及测量自动化生物医学取样和处理设备工业机器人专用数控机床特点:■不需要PC机就可以独立工作■不需要学习VB、VC语言就可以编程■32位CPU, 60MHz, Rev1.0■脉冲输出速度最大达8MHz■脉冲输出可选择: 脉冲/方向, 双脉冲■2-4轴直线插补■2轴圆弧插补■多轴连续插补■2种回零方式■梯型和S型速度曲线可编程■多轴同步启动/停止■每轴提供限位、回零信号■每轴提供标准伺服电机控制信号■通用16位数字输入信号,有光电隔离■通用24位数字输出信号■提供文本显示器、触摸屏接口技术规格:运动控制参数运动控制I/O 接口信号通用数字 I/O通用数字输入口通用数字输出口28路,光电隔离 28路,光电隔离,集电极开路输出 通讯接口协议。
高性能独立式运动控制器客户端指令编译器的研究
客户 端运 动控 制指 令程 序是 用户 根据 控制 器生 是 提 出一 种 G L L 码 编译 器 和上 位机 人 机界 面 , A I代 产商 提 供 的程 序指 令 系统 编 写 的应 用程 序 ¨ ] 常 实 现 G LL 码 的 编辑 、编 译 、下 载 和运行 ;最后 。通 A I代
Ma . 01l r2
文 章编 号 : 1 7 — 3 2 ( 0 0 — 0 6 0 6263 21 1) 1 0 3 — 5 【 息 技 术应 用 研 究 】 信
高性 能独 立 式 运动 控 制 器 客户 端 指 令 编 译 器 的研 究
周 学才 赵 向前 ,
(. 1深圳信息职业技术学院, 深圳 5 8 2 ;2N:I 10 9 .  ̄市雷赛科技有 限公 司, I 深圳 5 8 5) 10 4
动控制 器识别 和执行 , 成 由应用 程序所规 定 的任 并完
1 GALL 令 编 译 器 的实 现 I指
本 节介 绍 G L L A I 代码 的语 法 规 范 ,编译 器 以此
务 。G I是 一家 著名 的专业 运 动控 制器 生产 商 , ALL
动控 制器 在全 世界稳 定 运行 ,应 用领域 十分广 泛 , 包括 医疗 、半 导体 、纺 织 、物 料搬 运 、食 品加工 、
4)完 整 的条 件语 句 以I 开始 , 于多 分 支 的条 F 对
并 实现 了G L L A I 代码 的编译 。本 文 内容 主要 包括 两 件 可 以有E S 指令 ,最后 以E D F LE N I结束 。条 件语句
DMC1000B用户手册V2.0

用户手册
Version 2.0
版2010 Leadshine Technology Co., Ltd. All Rights Reserved.
版权说明 本手册版权归深圳市雷赛科技有限公司所有,未经公司书面许 可,任何人不得翻印、翻译和抄袭本手册中的任何内容。 本手册中的信息资料仅供参考。由于改进设计和功能等原因,雷 赛公司保留对本资料的最终解释权,内容如有更改,恕不另行通知。
3 硬件配置与安装.......................................................................................................16
3.1 硬件配置............................................................................................................16 3.2 硬件安装............................................................................................................18
8 附录...........................................................................................................................48
8.1 硬件信号接口表................................................................................................48 8.2 运动控制函数库................................................................................................51 8.3 1000B与 1000 卡之间的一些说明...................................................................59
雷赛步进电机的型号应该如何正确选择【干货】

步进电机是将给定的电脉冲信号转变为角位移或线位移的开环控制元件。
给定一个电脉冲信号,步进电机转子就转过相应的角度,这个角度就称作该步进电机的步距角。
目前常用步进电机的步距角大多为1.8度(俗称一步)或0.9度(俗称半步)。
以步距角为0.9度的进步电机来说,当我们给步进电机一个电脉冲信号,步进电机就转过0.9度;给两个脉冲信号,步进电机就转过1.8度。
以此类推,连续给定脉冲信号,雷赛步进电机就可以连续运转。
由于电脉冲信号与步进电机转角存在的这种线性关系,使得步进电机在速度控制、位置控制等方面得到了同等行业的应用。
雷赛步进电机的使用至少需要三个方面的配合,一是电脉冲信号发生器,它按照给定的设置重复为步进电机输送电脉冲信号,目前这种信号大多数由可编程控制器或单片机来完成;二是驱动器(信号放大器),它除了对电脉冲信号进行放大、驱动步进电机转动以外,还可以通过它改变步进电机的使用性能,实际上它在雷赛步进电机系统中起着重要的作用,一般一种步进电机可以根据不同的工况具有多种驱动器;三是雷赛步进电机,它有多种控制原理和型号,现在常用的有反应式、感应子式、混合式等。
雷赛步进电机的速度控制是通过输入的脉冲频率快慢实现的。
当发生脉冲的频率减小时,步进电机的速度就下降;当频率增加时,速度就加快。
还可以通过频率的改变而步进电机的速度或位置精度才会不断增加。
雷赛步进电机的位置控制是靠给定的脉冲数量控制的。
给定一个脉冲,转过一个步距角,当停止的位置确定以后,也就决定了雷赛步进电机需要给定的脉冲数。
在包装机控制中,给定脉冲数的多少,还与机构的参数有关,例如螺杆的直径等。
在包装机械中,在不同的状况下需要控制执行机构的运行速度和运行位置,以前都是通过机械或其它方式来完成的,机构复杂、调节不易。
改用雷赛步进电机后,不仅能使包装机械结构变得简单、调节方便,而且粗度会不断增加,增强坚实程度。
M860D V4.0 开环步进驱动器使用说明书

M860D V4.0开环步进驱动器使用说明书 M860D V4.0开环步进驱动器使用说明书深圳市雷赛智能控制股份有限公司址:深圳市南山区学苑大道1001号南山智园A3编:518000M860D V4.0深圳市雷赛智能控制股份有限公司目录一、产品简介 (2)1.1 概述 (2)1.2 技术特点 (2)1.3 应用领域 (2)二、电气、机械和环境指标 (3)2.1 电气指标 (3)2.2 使用环境及参数 (3)2.3 机械安装尺寸图 (3)2.4 加强散热方式 (3)三、驱动器接口与接线介绍 (4)3.1 接口定义 (4)3.2 控制信号输入接线图 (4)3.3 控制信号时序图 (5)3.4 报警信号或到位信号输出接线图 (5)3.5抱闸信号输出接线图 (5)四、拨码开关设定 (6)4.1 十位拨码开关设置 (6)4.1.1电流设定 (6)4.1.2每转脉冲设定 (6)4.2 滑拨设置 (7)五、供电电源选择 (7)六、雷赛开环步进电机线缆 (7)6.1 电机电源线颜色和定义 (7)七、常见故障与处理方法 (7)M860D V4.0数字式步进驱动器一、产品简介1.1 概述M860D V4.0是雷赛公司推出的高性能数字式两相步进驱动器,采用数字PID技术,用户可以设置常用的8档电流以及16档细分,能够满足大多数场合的应用需要。
低中高速运行都很平稳,噪音小。
多种功能可通过外部拨码选择,极大地方便了客户的应用。
1.2 技术特点◆脉冲、方向信号电平可滑拨选择5V或24V;◆可驱动86系列步进电机;◆脉冲响应频率最高可达200KHZ;◆3位拨码,可设定8档电流;◆静止时电流自动减半,SW4选择;◆4位拨码,可调16档细分;◆拨码SW9设置单、双脉冲模式;◆无调试口,免调试使用;◆具有过流和过压保护;◆光耦隔离差分信号输入;1.3 应用领域广泛应用于中小型自动化设备和仪器,例如:雕刻机、剥线机、打标机、切割机、激光机、绘图仪、医疗设备、数控机床、电子加工设备等。
雷赛ND556两相步进驱动器使用说明书
深圳市雷赛智能控制股份有限公司地址:深圳市南山区登良路25号天安南油工业区二座三楼邮编:518052电话:400-885-5521传真:*************Email:***************网址:上海分公司北京办事处地址:上海市淞江区九亭镇九新公路地址:北京市朝阳区北苑路13号院领地76号嘉和阳光大厦9楼office1号楼A单元606号电话:************电话:************传真:************传真:************两相步进驱动器使用说明书版权所有不得翻印【使用前请仔细阅读本手册,以免损坏驱动器】深圳市雷赛智能控制股份有限公司ND556PbF-G1电话:0755-********(20线)网址:w 电话:0755-********(20线)网址:w 目录一、产品简介.....................................................................................................................................21.概述................................................................................................................................................22.特点................................................................................................................................................23.应用领域........................................................................................................................................2二、电气、机械和环境指标.............................................................................................................21.电气指标........................................................................................................................................22.使用环境及参数............................................................................................................................33.机械安装图....................................................................................................................................34.加强散热方式................................................................................................................................4三、驱动器接口和接线介绍.............................................................................................................41.接口描述........................................................................................................................................42.控制信号接口电路........................................................................................................................53.控制信号时序图............................................................................................................................54.控制信号模式设置........................................................................................................................65.接线要求........................................................................................................................................6四、电流、细分拨码开关设定和单双脉冲功能选择.....................................................................71.电流设定........................................................................................................................................72.细分设定........................................................................................................................................7五、供电电源选择.............................................................................................................................8六、电机选配.....................................................................................................................................81.电机选配........................................................................................................................................92.电机接线........................................................................................................................................93.输入电压和输出电流的选用......................................................................................................10七、典型接线案例...........................................................................................................................10八、保护功能...................................................................................................................................11九、常见问题...................................................................................................................................121.应用中常见问题和处理方法......................................................................................................122.用户常见问题解答......................................................................................................................13雷赛产品保修条款 (14)ND556两相步进驱动器一、产品简介1.概述ND556是雷赛公司采用自主研发的国家专利技术成功开发的高性价比的细分驱动器,特别适合大批量低成本用途,同时具有优越的性能。
DMC2210硬件手册v1.2
U
U
第四章 接口引脚定义 ...................................................................... 15
U
U
4.1 接口X1 引脚定义 ..................................................................... 15
U
U
5.8 通用数字输入信号INPUT............................................................... 23
U
U
5.9 通用数字输出信号OUT................................................................. 24
U
U
3.2 板卡插座和跳线开关布局.............................................................. 12
U
U
3.3 板卡跳线设置........................................................................ 13
U
U
6.5 控制卡输出口与中间继电器的连接 ...................................................... 32
U
U
第七章 疑难解决 ........................................................................... 33
U
基于雷赛运动控制器手轮功能的设计
基于雷赛运动控制器手轮功能的设计
李文;高健
【期刊名称】《机械工程师》
【年(卷),期】2023()1
【摘要】手轮控制功能是自动化设备必备的功能,手轮能方便地调试设备位置。
通过硬件连接、伺服参数设置、程序开发可实现运动控制器的手轮功能。
雷赛运动控制器在SMC Basic Studio软件环境下,通过调用函数指令,设置轴选挡位、倍选挡位、脉冲模式、进给轴、倍率值等参数,可方便地开发手轮控制功能。
【总页数】4页(P57-59)
【作者】李文;高健
【作者单位】青岛职业技术学院海尔学院
【正文语种】中文
【中图分类】TG659
【相关文献】
1.雷赛运动控制器在装箱线上的应用
2.雷赛推出SMC600系列全新运动控制器及L6总线伺服驱动
3.基于DSP的多通道多功能电液运动控制器的设计
4.雷赛PMC6496 PLC型运动控制器:逻辑控制堪比中小型PLC
5.基于可编程运动控制器的多功能纸盒自动涂胶机的设计
因版权原因,仅展示原文概要,查看原文内容请购买。
“会思考”的驱动器来了,雷赛步进大家族又添DM2C“驱控一体”新成员
“会思考”的驱动器来了,雷赛步进大家族又添DM2C“驱控一体”新成员“会思考”的驱动器雷赛智能驱控一体步进驱动DM2C系列超乎您的预期DM2C系列是雷赛智能自主研制的全数字驱控一体步进驱动系列产品。
采用RS485通讯接口,基于标准的Modbus RTU协议,用户可同时控制多达31台的步进驱动器。
该产品内部集成控制器,支持PR功能,支持16段位置表,可覆盖42、57、60、86机座的步进电机。
“会思考”源于内置运动控制功能内置运动控制功能(PR模式)是雷赛自主研发的位置寄存器模式,支持单轴运动控制功能,可配置16段位置表程序,节省PLC等上位机的脉冲输出点数,简化系统设计,大大减少用户的开发成本。
产品优势相比传统的脉冲型步进方案,DM2C系列具有以下优势:1可部分替代PLC或脉冲模块,减少脉冲输出点数,简单应用低成本化;2可内部存储运动程序,降低编程难度,减小主站负担;3支持标准的ModbusRTU协议,入门简单,通用性强;4操作简单、功能强大的上位软件,大大缩短设备调试时间;5丰富的输入输出信号,可一机多用,省心又省线;6可与外部IO、HMI进行联动,带来更多扩展可能;典型应用案例DM2C系列已成熟应用于电子(含3C) 、光伏、激光、纺服、包装、物流等行业。
DM2C系列选型推荐表欢迎有兴趣的客户来电、来微信,咨询洽谈稳定可靠的驱控一体步进驱动DM2C系列:销售热线:400-885-5521;技术热线:400-885-5501。
雷赛智能(SZ.002979)是智能装备运动控制领域的世界知名品牌和行业领军企业。
自1997年成立以来,雷赛一直以“聚焦客户关注的挑战和压力,提供有竞争力的运动控制产品与解决方案,持续为客户创造最大价值”为企业使命、聚焦于伺服电机驱动系统、步进电机驱动系统、运动控制卡、运动控制器等系列精品的研发、生产、销售和服务,并通过锲而不舍、点点滴滴的持续努力来成就客户梦想和实现共同成长。