
无碳小车之运动分析
小车运动模拟视频
初方案视频
试验车b.avi
预备方案
修改后.avi
传动部分机构俯视图
传动部分正视图
匀速机构
匀速
机构运动简图
自由度:F=(6-3)*4-(5-3)*5-(4-3)*1=1
运动分析
• • • • 1.向左转弯 θ= θ’ 2.直线行驶 θ=0 3.向右转弯 最大角度θ =θ’’ 4.直线行驶 θ=0
tan θ’=c1c2 ÷oc2=b2b1 ÷oc2
C点随时间的位移图
大于摇杆1的长度的才能保 证各机构的正常工作。鉴于小车本身长度的限制,我们准备 了一个预备方案如下:
• 原方案yundong.avi
预备方案修改 后.avi
改方案原因
a1 b1 c1 1.左转弯θ’
θ’
a2 b2 c2 2.直线行驶
a3
b3
c3 3.右转弯θ’’
摇 杆1
a2 a2 a3a3 b3a1
连杆 2 b2 b1
连杆 3
o θ’’
c3
θ’ c2
c1
a1
tan θ’’=c3c2 ÷oc2=b3b2 ÷oc2 要使θ’’=θ’,即b3b2=b2b1 又b3b2+b2b1=2倍摇杆长度 所以b3b2=b2b1=摇杆的长度 tan θ’’= tan θ’=摇杆的长度÷oc2 其他分析: 装配体1.avi
无碳小车的机构与运动分析

1 无碳小车的设计要求设计一种小车,驱动其行走及转向的能量是根据能量转换原理,由给定重力势能转换来的。
竞赛时统一用质量为1Kg的重块(¢50×65 mm,普通碳钢)铅垂下降来获得,落差400±2mm,重块落下后,须被小车承载并同小车一起运动,不允许从小车上掉落。
要求小车行走过程中完成所有动作所需的能量均来自重物重力势能转换,不可使用任何其他的能量来源。
要求小车具有转向控制机构,且此转向控制机构具有可调节功能,以适应放有不同间距障碍物的竞赛场地。
要求小车为三轮结构。
2 无碳小车机构运动设计和性能分析图1 无碳小车机构简图小车由重物下降通过尼龙线带动绕线轮为小车提供动力,由零件1,2,3,4,5无碳小车的机构与运动分析吴朝春 西南交通大学机械工程学院 四川成都 611756组成的曲柄连杆机构控制前轮的摆动实现小车的导向,利用齿轮传动将动力传递到后轮轴实现小车的驱动。
同时为了更好的实现小车的性能要求:位移路程比V、位移S、、跑偏量L、绕桩数N,对小车五大机构进行最大程度优化。
3 无碳小车机构分析3.1 无碳小车的结构组成无碳小车主要有五大机构构成: 1)支撑机构:小车的骨架,是各机构布置的基础;2)原动机构:提供小车运动的装置,实现重物块重力势能转变为小车的动能; 3)传动机构:将原动机构一部分能量传递到转向机构;4)转向机构:完成小车的导向,保证小车实现预定轨迹运行; 5)驱动机构:实现小车的前进 。
3.2 支撑机构的设计车辆底板承受较大的载荷,而且要求在强度足够的情况下,重量尽可能地小。
考虑到重量、加工成本等,底板采用3mm 厚的铝合金加工压制制作,底板前端叠加一块加固板增加转向部分的强度;后轮主轴支架,大齿轮轴支架采用5mm 厚铝合金板制作,而且采用一体成型的方法,减小零件数量。
铝的材料密度小,强度较大,而铝合金的性能更优于普通铝制材料,适合用来制作支架。
其次,为了制作和携带方便,将重物支撑架单独制作,将每一根支架杆两端攻螺纹,最后用螺栓固定到底板上。
无碳小车S型转向运动的设计方案与改进思路研究
无碳小车S型转向运动的设计方案与改进思路研究一、本文概述随着全球环保意识的日益增强,低碳、无碳技术的研发和应用已成为科技发展的重要方向。
无碳小车作为这一背景下的产物,不仅象征着绿色出行的新理念,也体现了对传统能源利用方式的深刻反思。
S型转向运动作为无碳小车设计中的关键环节,其设计方案与改进思路对于提升无碳小车的运行效率、稳定性和安全性具有重要意义。
本文首先将对无碳小车S型转向运动的设计方案进行全面分析,包括其设计原理、结构特点、运动特性等方面。
在此基础上,我们将深入探讨无碳小车S型转向运动在实际应用中所面临的问题和挑战,如转向精度、稳定性、能源利用效率等。
随后,本文将提出一系列针对无碳小车S型转向运动的改进思路。
这些思路旨在通过优化设计方案、改进材料选择、提升制造工艺等方式,提高无碳小车S型转向运动的性能表现,推动无碳小车技术的进一步发展和应用。
本文还将对无碳小车S型转向运动的设计方案与改进思路进行前景展望,以期为未来无碳小车的研发和应用提供有益的参考和启示。
通过本文的研究,我们期望能够为无碳小车技术的发展做出一定的贡献,为推动绿色出行、实现可持续发展目标贡献自己的力量。
二、无碳小车基本结构与工作原理无碳小车作为一种典型的节能环保交通工具模型,通常采用非机械动力来源,如电磁驱动、势能转换或太阳能等清洁能源作为其行驶的动力源。
无碳小车的核心结构主要包括以下几个关键部分:驱动系统:无碳小车摒弃了传统的内燃机和电动马达驱动方式,转而采用电磁驱动装置或者储能释放机构,比如通过压缩弹簧储存能量并在赛道上通过控制机构释放,实现车辆直线或曲线运动。
在S型转向过程中,可能还会利用到特殊的转向电机或精密设计的重力分配系统来调整车轮方向。
车身结构:车身设计紧凑轻便,通常采用高强度、低重量的复合材料制造,保证强度的同时减轻整体质量以提高能源利用率。
车架布局围绕着能量储存和释放机制进行优化,并确保各部件间连接稳固,能够承受弯道及转向时产生的应力。
无碳小车动力学分析
无碳小车动力学分析第一篇:无碳小车动力学分析2、相关计算:原动机构的作用是将重物下降的重力势能转化为小车的动能。
在重物下降过程中,驱动轴转动,为小车提供动力,设重物质量为M,下降高度为h,则其重力势能为Mgh,转化为自身的动能EK1、小车的动能EK2、小车行走过程中的摩擦及损耗W损,Mgh=12Mv12,E1k1+EK2+W损其中,EK1=12Mv12,EK1=v为重物下降的速度,也是驱动轴的线速度;n周,v2为同一时刻小车的行进速度,也是后轮的线速度;设驱动轴转动一周,后轮转动所以,vv12=d驱动轴nd后轮设重物下降过程中加速度为a, 绳子的拉力为T, 有:T=M(g-a)由此产生的力矩为:M1=T⋅R驱动轴⋅λ(其中λ为考虑摩擦影响而设置的系数)分析可得:1.当拉力一定时,驱动轴半径越大,产生的力矩越大,驱动轴半径越小,产生的力矩越小;2.当力矩M达到一定的大小保持不变,驱动轴半径越小,拉力T越大,从而使物块减速。
3、机构设计根据前面的分析与计算,将驱动轴设计为阶梯轴:3.1.3动力学分析模型 a、驱动如图:重物以加速度向下加速运动,绳子拉力为T,有T=m(g-a) 产生的扭矩M2=T⋅r2⋅λ1,(其中λ1是考虑到摩擦产生的影响而设置的系数。
)驱动轮受到的力矩MA,曲柄轮受到的扭矩M1,NA为驱动轮A 受到的压力,FA为驱动轮A提供的动力,有MA+M1=M2⋅λ2i(其中λ2是考虑到摩擦产生的影响而设置的系数)MA=NA⋅δ+FA⋅Rb、转向假设小车在转向过程中转向轮受到的阻力矩恒为MC,其大小可Nc1⋅BRc1-μ11-μ2π(+)E1E222σc=由赫兹公式求得,Nc=σc⋅B⋅2b 由于b比较小,故 Mc=μσcbB142对于连杆的拉力Fc,有sinθc2=θc=1r1⋅sinθ1 lπ2-α-arcsinc⋅(1-cosα)l⋅cosθc2Mc=Fc⋅cosθc2⋅c⋅sinθc1M1=Fc⋅c⋅sin(θ+θc2)c、小车行走受力分析设小车惯量为I,质心在则此时对于旋转中心O'的惯量为I'22'I=I+m[(ρA-a1)+a3](平行轴定理)Nc⋅δNB⋅δ22I'⋅α=FA⋅ρA-⋅(ρA-a1)+d-(ρA-a1-a2)rcR小车的加速度为:aA=δ⋅ρAaAa=Rr2整理上述表达式得:第二篇:无碳小车第四届全国大学生工程训练综合能力竞赛命题说明及赛项安排(讨论稿)1.竞赛主题本届竞赛主题为“无碳小车越障竞赛”。
S形转向运动无碳小车改进研究

S形转向运动无碳小车改进研究随着环保意识的增强,无碳交通工具逐渐成为人们日常生活中的一种选择。
无碳小车就是其中的一个典型代表,它具有零排放、低能耗、环保等优势,成为了人们出行的新宠。
在小车的使用过程中,人们发现了一个共性问题,那就是小车的转向机制和稳定性。
为了提升小车的驾驶体验和安全性,我们进行了S形转向运动无碳小车的改进研究。
1.问题分析S形转向运动无碳小车在行驶过程中,经常面临转向不灵活、稳定性差的问题。
尤其是在行驶过程中需要频繁变换方向或是在弯道转向时,这些问题尤为显著,给驾驶员带来了较大的困扰。
这也会影响小车的安全性能,增加了驾驶过程中的不确定性和风险。
对S形转向运动无碳小车进行改进是十分必要的。
2.改进方向针对S形转向运动无碳小车存在的转向不灵活、稳定性差等问题,我们设计了以下三个改进方向:(1)优化转向系统:通过对转向系统的结构和工艺进行优化,提升转向的灵活性和稳定性。
可以采用更加灵活的转向机构和更加稳定的转向控制系统,从而提升小车的转向性能。
(2)改进悬挂系统:悬挂系统的性能直接关系到小车的稳定性和舒适性。
我们可以对悬挂系统进行改进,通过使用更加先进的悬挂结构和材料,提升小车在行驶过程中的稳定性和舒适性。
(3)提升动力系统:动力系统的性能也是影响小车转向和稳定性的重要因素。
我们可以对动力系统进行改进,提升小车的动力输出和响应速度,从而提升小车的转向灵活性和稳定性。
3.实施方案4.实验验证为了验证我们的改进方案,我们进行了一系列的实验。
我们通过模拟仿真的方式对不同改进方案进行了比较分析,评估了它们在转向灵活性、稳定性、舒适性和能效性等方面的表现。
然后,我们进行了实际道路试验,对小车在各种路面条件下的转向性能、稳定性能、舒适性能和能效性能进行了测试和评估。
通过实验验证,我们确认了我们的改进方案可以有效提升S形转向运动无碳小车的转向性能和稳定性能。
5.结论和展望通过对S形转向运动无碳小车的改进研究,我们成功提出了优化转向系统、改进悬挂系统和提升动力系统的改进方案,并通过实验验证证实了它们的有效性。
S形转向运动无碳小车改进研究
S形转向运动无碳小车改进研究1. 引言1.1 背景介绍S形转向运动无碳小车是一种结合了新能源技术和智能控制系统的高效环保交通工具,具有独特的设计理念和技术优势。
随着人们对绿色出行的需求不断增加,S形转向运动无碳小车在城市交通中的应用逐渐受到关注。
传统的小车设计在转向时存在转向半径大、转向灵活性差的问题,限制了小车在狭窄道路和复杂环境中的灵活性和适用性。
为了解决这一问题,研究人员提出了S形转向运动无碳小车的设计理念,通过特殊的转向方式实现小车转向半径的缩小和转向的灵活性提高。
本研究旨在对S形转向运动无碳小车进行改进研究,进一步提高其转向性能和稳定性,为其在城市交通中的应用提供更好的技术支持。
通过优化控制算法和改善传动系统的方式,探索小车的性能提升和效果评价,为未来小车设计和应用提供技术和理论支持。
1.2 研究目的研究目的旨在通过对S形转向运动无碳小车的改进研究,提高其运行效率和性能,进一步推动无碳交通工具的发展。
具体目的包括但不限于:优化控制算法,提高小车的精准度和稳定性;改善传动系统,降低能耗和噪音,延长使用寿命;通过实验结果与性能对比,验证改进方案的可行性和效果,并提出改进建议;最终评价改进效果,展望未来研究方向,为无碳交通领域的技术创新和应用提供参考和借鉴。
通过本研究的开展,希望能够为推动可持续发展和环保交通方式的发展做出贡献,促进无碳小车技术的不断改进和完善。
2. 正文2.1 S形转向运动无碳小车原理分析S形转向运动无碳小车是一种利用特殊的操控算法和动力系统实现复杂转向运动的无碳排放小车。
其原理分析主要包括以下几个方面:1. 控制算法:S形转向运动无碳小车采用精密的控制算法来实现曲线行驶。
通过对车辆速度、转向角度和转向速度等参数进行精确计算和控制,使小车能够在不同路况下实现平稳、流畅的S形转向运动。
2. 传动系统:S形转向运动无碳小车的传动系统也是其原理分析中重要的一部分。
传动系统负责将电动机产生的动力传递给车轮,同时通过差速器和驱动电机来实现转向运动。
无碳小车动力学分析
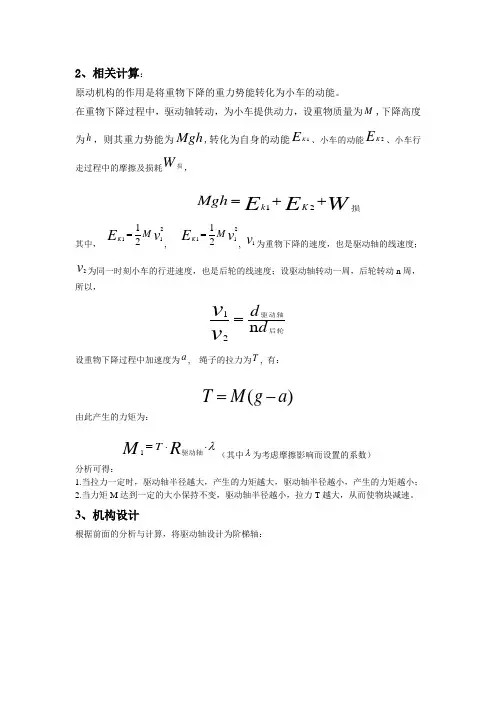
2、相关计算:原动机构的作用是将重物下降的重力势能转化为小车的动能。
在重物下降过程中,驱动轴转动,为小车提供动力,设重物质量为M ,下降高度为h ,则其重力势能为Mgh ,转化为自身的动能E K 1、小车的动能E K 2、小车行走过程中的摩擦及损耗W损,W E EK k Mgh 损++=21其中,v E M K 21121=,v E M K 21121=,v 1为重物下降的速度,也是驱动轴的线速度;v2为同一时刻小车的行进速度,也是后轮的线速度;设驱动轴转动一周,后轮转动n 周,所以,d d vvn 21后轮驱动轴=设重物下降过程中加速度为a , 绳子的拉力为T , 有:)(a g M T -=由此产生的力矩为:λ⋅⋅=R MT 驱动轴1(其中λ为考虑摩擦影响而设置的系数)分析可得:1.当拉力一定时,驱动轴半径越大,产生的力矩越大,驱动轴半径越小,产生的力矩越小;2.当力矩M 达到一定的大小保持不变,驱动轴半径越小,拉力T 越大,从而使物块减速。
3、机构设计根据前面的分析与计算,将驱动轴设计为阶梯轴:3.1.3动力学分析模型 a 、驱动如图:重物以加速度向下加速运动,绳子拉力为T ,有)(a g m T -=产生的扭矩122λ⋅⋅=r T M ,(其中1λ是考虑到摩擦产生的影响而设置的系数。
)驱动轮受到的力矩A M ,曲柄轮受到的扭矩1M ,A N 为驱动轮A 受到的压力,A F 为驱动轮A 提供的动力,有221λ⋅=+M i M M A (其中2λ是考虑到摩擦产生的影响而设置的系数)R F N M A A A ⋅+⋅=δb 、转向假设小车在转向过程中转向轮受到的阻力矩恒为C M ,其大小可由赫兹公式求得,)11(1222121E E R B N cc c μμπσ-+-⋅=b B Nc c 2⋅⋅=σ由于b 比较小,故241bBM c c μσ=对于连杆的拉力c F ,有lr c 11sin 2sin θθ⋅=21cos )cos 1(arcsin2c c l c θααπθ⋅-⋅--=12sin cos c c c c c F M θθ⋅⋅⋅=)sin(21c c c F M θθ+⋅⋅=c 、小车行走受力分析设小车惯量为I ,质心在则此时对于旋转中心O '的惯量为I '])[(2321a a m I I A +-+='ρ(平行轴定理))()(21221a a R N d a r N F I A B A c c A A --⋅-+-⋅⋅-⋅=⋅'ρδρδρα小车的加速度为:A A a ρδ⋅=2r aR a A =整理上述表达式得:。
无碳小车运动控制
图2.8 汽车变速箱控制变速原理图
欢迎提问
谢谢大家!
二、方案设计
关注要点
给定重力势能为5焦耳 重物不允许掉落 实现壁障
设计思路
实现物块重力势能到小车动能的转化 实现小车的壁障 做大效率地利用所给能量
具体方案
根据任务和设计要求,分别提出如下两种方案:
方案A:基于不规则齿轮变速的小车。
简要说明:通过不规则齿轮的传动来控制方向,从 Байду номын сангаас控制小车的运动轨迹。
一、任务和要求
1、小车要求采用三轮结构(1个转向轮,2个驱动轮),具体结构造型以 及材料选用均由参赛者自主设计完成。满足要求:①小车上面要装载一 件外形尺寸为¢60×20 mm的实心圆柱型钢制质量块作为载荷,其质量 应不小于750克;在小车行走过程中,载荷不允许掉落。②转向轮最大 外径应不小于¢30mm。
联立,设定转弯角度 (本计算中设置为pi/3)代入已知数, 可以求得
R*i=342.3311
r=17.5269°
L = 1000*cos(pi/3 );
方案A——基于不规则齿轮变速的小车
3、仿真验证: 仿真验证结果:避开障碍物4个,障碍物方向行进4009mm。
图2.7 小车的动力学仿真图
方案B——基于换挡差速的小车设计
可分为顺时钟圆弧和逆时钟圆弧。至于具体方向的控制,可以通过控制驱动小 车的前进的两车轮的转速,速度相等时,走直线,速度不相等时走圆弧,即差 动。
图2.3 小车齿轮传动示意图
方案A——基于不规则齿轮变速的小车
2)运动方向控制原理: 为了精确的控制,在将同一重物的直线下落运动传递给两驱动车轮时,可
以通过如下传动齿轮来实现,对于一对齿轮,可以实现三种不同的传动比,两 对齿轮组合起来可以实现九种不同的运动。
工程训练大赛无碳小车说明及其计算
谢谢大家!
•
安全在于心细,事故出在麻痹。20.10. 2420.1 0.2419:04:1519 :04:15 October 24, 2020
•பைடு நூலகம்
踏实肯干,努力奋斗。2020年10月24 日下午7 时4分2 0.10.24 20.10.2 4
•
追求至善凭技术开拓市场,凭管理增 创效益 ,凭服 务树立 形象。2 020年1 0月24 日星期 六下午7 时4分1 5秒19:04:1520 .10.24
凸轮机构、连杆机构、气动装置、液动装置、电动装置
等等
但是注意:为减少效率损失,传动步骤越少越好
六、结构分析
主要考虑:能量转化机构、传动机构、转向机构、车体结构;
非常多,而且繁杂。 注意:命题中是单轮导向,不要拘泥于资料文献的各种框框,要讲究突破思维定势、 小巧灵活。能够完成单轴摆动即可。
六、结构分析
主要考虑:能量转化机构、传动机构、转向机构、车体结构;
八仙过海各显神通 注意: 1.体积不要过大,.重量要轻; 2.重心要低; 3.轮距适中,注意保持稳定性; 4.根据“神牛”结构,可不必使用差速器;
ω P
r v1 v1
vv33
2L
5
4
2
1
3
H2 差速器
•
树立质量法制观念、提高全员质量意 识。20. 10.2420 .10.24Saturday , October 24, 2020
Φ
G
G=1kg
五、计算分析
力约束—— (克服运行阻力的最小值和不打滑的最大值)
克服运行阻力: 车体运行阻力包括惯性阻力和静阻力 惯性阻力(N)=P0 ×a (小车启动加速度) 静阻力一般包括基本阻力、弯道阻力、坡道阻力、气流阻力等
无碳小车的原理与计算
无碳小车的原理与计算原理介绍一.连动原理:我们使用了凸轮转向机构来实现转向轮的转向功能。
具体方法如下:在齿轮的外侧表面上制作凸圆形的内槽道,滚子置于槽道内。
滚子与连杆以转动副相连,连杆与转向把以转动副连接,这样,当齿轮转动时,凸圆槽道在转动过程中就会推动连杆做进给运动,实现转向把转动可控制转向轮的方向。
我们将凸轮设计成内凹槽轨道凸轮机构,而外形设计成齿轮,这样的设计有以下优点:1.凸轮起到了齿轮和凸轮的双重作用,一轮两用有利于我们的加工,节约成本和加工时间减少重量。
2.使用内凹槽轨道与滚子连接可以使装置的稳定性增强,不会产生脱扣滑扣得困扰。
二.驱动原理:绳拉力为动力。
将物块下落的势能尽可能多的转换为小车的动能,进而克服阻力做功。
物块在下落的过程中不可避免的要与小车发生碰撞,碰撞过程必然要有能量损失。
要解决的问题:1下降过程中,尽可能的降低下落的速度;2在小车运动中,会受到转弯时的向心力做离心运动,从而不稳定,会导致轨道变形。
解决方案:1.把绕线轮设计成锥形,在开始运动时绕线轮的半径较大,使得开始有足够的驱动力使小车驱动。
在驱动之后,绕线轮的半径较小,使小车能在运动中持续稳定。
2.在重物周围加三根垂直细杆,固定重物的下落轨迹,保持小车的稳定。
无碳小车计算一.受力计算:小车质量P0,小车驱动力矩M,物块质量m, D轮子直径,Φ拉力轴直径M=F0×D/ 2M由G获取M= G×Φ/ 2= F0×D/ 2此时F0= G×Φ/D二.摩擦计算:S为小车行走距离,mm,η为小车总效率,F0为小车牵引力,F0×S =G×400mm×ηS =G×400mm×η/ F0前面防滑计算得出:F0<F = M(小车)g×f为了增大小车行走距离,为了避免能量损失不打滑,在保证能够驱动小车行走的前提下,F0 越小越好。
具体数据的计算:在确定驱动轮半径长度时,通过8字曲线的长度来确定,在定量凸轮制成后由实验准确数据测得8字曲线长度,换算得来。
无碳小车之运动分析剖析讲解
tan θ’=c1c2 ÷oc2=b2b1 ÷oc2
其他分析:
装配体1.avi
C点随时间的位移图
原方案
预备方案
由图可以看出,连杆2的长度必须大于摇杆1的长度的才能保 证各机构的正常工作。鉴于小车本身长度的限制,我们准备
了一个预备方案如下:
• 原方案yundong.avi
预备方案修改 后.avi
改方案原因
a1 b1
a2 b2
a3
b3
c1
1.左转弯θ’
θ’
2.直线行驶 c2
c3 3.右转弯θ’’
摇 杆1
a3a3
aa22 b3a1
连杆 2
b2
b1
a1
连杆 3
o
θ’’ θ’
c1
c3
c2
tan θ’’=c3c2 ÷oc2=b3b2 ÷oc2 要使θ’’=θ’,即b3b2=b2b1 又b3b2+b2b1=2倍摇杆长度 所以b3b2=b2b1=摇杆的长度 tan θ’’= tan θ’=摇杆的长度÷oc2
无碳小车之运动分析
小车运动模拟视频
初方案视频
试验车b.avi
预备案
修改后.avi
传动部分机构俯视图
传动部分正视图
匀速机构
匀速
机构运动简图
自由度:F=(6-3)*4-(5-3)*5-(4-3)*1=1
运动分析
• 1.向左转弯 θ= θ’ • 2.直线行驶 θ=0 • 3.向右转弯 最大角度θ =θ’’ • 4.直线行驶 θ=0