
平面连杆机构课件
第三章 平面连杆机构
1 第三章 平面连杆机构
平面连杆机构是由若干构件和低副组成的平面机构,又称平面低副机构。这种机构可以实现预期的运动规律及位置、轨迹等要求。平面连杆机构用于各种机械中,常与机器的工作部分相连,起执行和控制的作用,在工程实际中应用十分广泛。平面连杆机构的主要优点有:1、低副为面接触,所以压强小,易润滑,磨损少,可以承受较大的载荷。2、构件结构简单,便于加工,构件之间的接触是由构件本身的几何约束来保持的,故工作可靠。3、在原动件等速连续运动的条件下,当各构件的相对长度不同时,可使从动件实现多种形式的运动,满足多种运动规律的要求。其主要的缺点有:1、运动副中存在间隙,当构件数目较多时,从动件的运动累计误差较大。2、不容易精确地实现复杂的运动规律,机构设计相对复杂。3、连杆机构运动时产生的惯性力难以平衡,所以不适用于高速场合。
平面连杆机构是常用的低副机构,其中以由四个构件组成的平面四杆机构应用最广泛,而且是组成多杆机构的基础。因此本章着重讨论平面四杆机构的基本形式及在实际中的应用,理解四杆机构的运动特性及设计平面四杆机构的基本设计方法。
3.1 平面连杆机构及其应用
连杆机构有平面连杆机构和空间连杆机构。其中,若各运动构件均在相互平行的平面内运动,则称为平面连杆机构。若各运动构件不都在相互平行的平面内运动,则称为空间连杆机构。平面连杆机构较空间连杆机构应用更为广泛,在平面连杆机构中,结构最简单的且应用最广泛的是由四个构件所组成的平面四杆机构,其它多杆机构可看成在此基础上依次增加杆件而组成。故本章着重介绍平面四杆连杆机构。
3.1.1 铰链四杆机构的类型
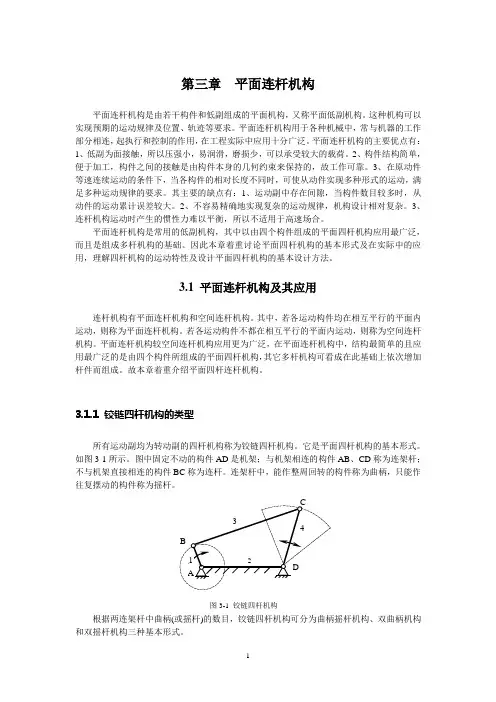
所有运动副均为转动副的四杆机构称为铰链四杆机构。它是平面四杆机构的基本形式。如图3-1所示。图中固定不动的构件AD是机架;与机架相连的构件AB、CD称为连架杆;不与机架直接相连的构件BC称为连杆。连架杆中,能作整周回转的构件称为曲柄,只能作往复摆动的构件称为摇杆。
平面连杆机构

平面连杆机构
第一节 概述
一、基本概念
全部用低副联接而组成的机构称为连杆机构。各构件间的相对运动均在同一平面或平行平面内运动的连杆机构称为平面连杆机构。其中,做平面运动的构件称为连杆。
由前述可知,三构件用转动副联接起来,不能成为机构。故含转动副的平面连杆机构至少由四杆组成。全部是转动副联接而组成的平面四杆机构称为全铰链四杆机构。
连杆机构中的构件常称为杆。工程中应用最广泛的是平面四连杆机构。许多平面多杆机构均是在此基础上,通过添加一些杆件系统而构成。本章主要讨论平面四连杆机构。
二、平面连杆机构的特点及应用
1. 平面连杆机构的特点
1)寿命较长 由于平面连杆机构的构件间用低副连接,接触表面为平面或圆柱面,因而压强小,便于润滑,磨损较小,寿命较长,适合传递较大动力;
2)易于制造 结构简单,加工方便,易于获得较高的运动精度;
3)可实现较远距离的操纵控制 因连杆易于做成较长的构件;
4)可实现预定的运动轨迹和运动规律 因为连杆机构中存在作平面运动的构件,其上各点的轨迹和运动规律多样化,所以连杆机构常用来作为实现预定的运动轨迹或运动规律的机构;
5)要求精确实现运动规律时设计复杂,且往往难于实现。
2. 平面连杆机构的应用
平面连杆机构由于具有以上特点,广泛应用于各种机械和仪表中,如内燃机、冲压机、牛头刨床的主运动等都是平面连杆机构;再如雷达天线俯仰角的调整机构(图5.1.1);摄影车的升降机构(图5.1.2)以及缝纫机、港口起重机等设备中的传动、操纵机构等都是采用平面连杆机构。
图5.1.1 调整机构 图5.1.2 升降机构
第二节 铰链四杆机构基本型式及曲柄存在条件
一、铰链四杆机构的基本型式
平面四杆机构
第二章 平面连杆机构
2.1 平面四杆机构的基本形式
铰链四杆机构
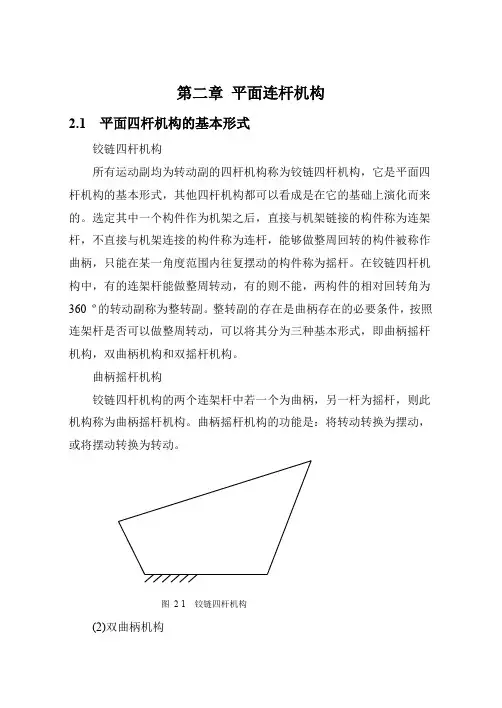
所有运动副均为转动副的四杆机构称为铰链四杆机构,它是平面四杆机构的基本形式,其他四杆机构都可以看成是在它的基础上演化而来的。选定其中一个构件作为机架之后,直接与机架链接的构件称为连架杆,不直接与机架连接的构件称为连杆,能够做整周回转的构件被称作曲柄,只能在某一角度范围内往复摆动的构件称为摇杆。在铰链四杆机构中,有的连架杆能做整周转动,有的则不能,两构件的相对回转角为360 º的转动副称为整转副。整转副的存在是曲柄存在的必要条件,按照连架杆是否可以做整周转动,可以将其分为三种基本形式,即曲柄摇杆机构,双曲柄机构和双摇杆机构。
曲柄摇杆机构
铰链四杆机构的两个连架杆中若一个为曲柄,另一杆为摇杆,则此机构称为曲柄摇杆机构。曲柄摇杆机构的功能是:将转动转换为摆动,或将摆动转换为转动。
图 2-1 铰链四杆机构
(2)双曲柄机构 铰链四杆机构的两个连架杆若都是曲柄,则为双曲柄机构。在双曲柄机构中,常见的还有正平行四边形机构(又称正平行双曲柄机构)和反平行四边形机构(又称反平行双曲柄机构)。双曲柄机构的功能是:将等速转动转换为等速同向、不等速同向、不等速反向等多种转动。
图2-2 平行四边形机构 图 2-3 双摇杆机构
双摇杆机构
铰链四杆机构的两个连架杆都是摇杆,则称为双摇杆机构。双摇杆机构的功能是:将一种摆动转换为另一种摆动。
图 2-4 双摇杆机构 图2-5 鹤式起重机
2.2 铰链四杆机构中曲柄存在的条件
在铰链四杆机构中,有的连架杆能做整周转动,有的则不能。两构件的相对回转角为360º的转动副为整转副。整转副的存在条件是曲柄存在的必要条件,而铰链四杆机构三种基本形式的区别在于机构中是否存在曲柄和有几个曲柄,为此,需要明确整转副和曲柄存在的条件。
第三章 平面连杆机构

第三章
平面连杆机构
3.1概述
3.2平面四杆机构的基本型式和应用
3.2 平面四杆机构的运动特性
3.3 平面四杆机构的设计
3.1概述
一、 基本概念
平面四杆机构:由四个构件通过低副连接而成的
平面连杆机构称为。
铰链四杆机构:低副均为转动副的平面四杆机构。
3.2平面四杆机构的基本型式和应用
一、四杆机构的基本形式
下图所示为铰链四杆机构, 其中AD杆为机架, 与机架相连的AB杆和CD杆称为连架杆, 与机架相对的BC杆称为连杆。 其中能作整周回转运动的连架杆称为曲柄; 只能在小于360°的范围内摆动的连架杆称为摇
1、曲柄摇杆机构。
定义:两连架杆中一个为曲柄,另一个为摇杆的四杆机构,成为曲柄摇杆机构
作用: 曲柄摇杆机构的主要用途是改变运动形式, 可将回转运动转变为摇杆的摆动
例1:缝纫机动力机构;例2:雷达天线机构
2. 双曲柄机构
定义:两连架杆均为曲柄的四杆机构 称为双曲柄机构。
平行双曲柄机构: 在双曲柄机构中, 若相对的两杆长度
分别相等。
作用:等速转变为变速转动
例2:平行四边形机构
A1BD342CB1A24C3D
例3:机车车轮联动机构。
3. 双摇杆机构
定义: 两连架杆均为摇杆的四杆机构称为双摇杆机构。
作用: 摆动变为摆动
A1B234CD例 1:双摇杆机构
MBB′C′M′ADC例2:鹤式起重机
三、滑块四杆机构的形式及应用
1曲柄滑块机构(1为曲柄,3为滑块)
(2) 应用: 曲柄滑块机构用途很广,
主要用于将回转运动转变为往复运动的场合。 如、 冲压机构等。 ABC
3.2 平面四杆机构的运动特性
一、急回特性(曲柄摇杆机构为例)
极位:当曲柄为原动件时,摇杆作往复摆动的左、右两个极限位置为; 极位夹角:曲柄在摇杆处于两极位夹的锐角称为,用 表示;
第七章 平面连杆机构

教案用纸
编号:QGJ-QR-JW-16 版本号:A/0 流水号:
1
1
教学过程 教 学 内 容 学生活动 教学意图
任务实施过程 §7-1 平面连杆机构的特点
课前准备:
1、检查学生出勤、书册情况,作好记录登记。
复习提问:
1、轮系中惰轮的作用?
2、轮系传动比计算公式?
3、方向判定?
导入新课:
今天开始新的一章平面连杆机构知识的学习,在日常生活中,各种机构都在为我们提供各种服务,今天我们来讨论这些常用机构。
讲授新课:
有关的几个基本概念:
1、 连杆机构(低副机构):刚性构件间只有转动副或移动副连接组成的机构。
2、平面连杆机构:所有构件均在同一平面或相互平行平面内运动的连杆机构。
3、四杆机构:具有四个构件(包括机架)的低副机构。
4、平面铰链四杆机构:构件间用四个转动副相连的平面四杆机构。(它是四杆机构的基本形式,也是其他多杆机构的基础)简称铰链四杆机构。
平面连杆机构的特点及应用
§7-2 铰链四杆机构的组成和分类
讲授新课:
四杆机构的组成:
调整情绪
提起精神
集中精神
参与活动
与老师互动讲几个概念搞清楚。
,
通过复习提问,巩固前面知识。
实物教学法
形成轻松的学习氛围
引导教学法
提高学习兴趣
活跃课堂气氛
教案用纸
编号:QGJ-QR-JW-16 版本号:A/0 流水号:
2
2 铰链四杆机构是由转动副联结起来封闭系统。
1、机架:固定不动的构件;
2、连架杆:与机架相连的构件;
3、连杆:不直接与机架相连的构件。
连架杆:凡是能作整周回转的连架杆称之为曲柄。只能在小于360°的范围内作往复摆动的连架杆称之为摇杆。
图7-1
4、根据其两个连架杆的运动形式不同,可以分为
(1)曲柄摇杆机构、
第3章 平面连杆机构(第3.1节)
`
第三章 平面连杆机构
机构中的运动副全为低副,称机构为连杆机构。根据机构中构件的相对运动情况,连杆机构可分为平面连杆机构、空间连杆机构和球面连杆机构。本章讨论平面连杆机构。根据平面连杆机构自由度的不同,又可将其分为单自由度、两自由度和三自由度平面连杆机构。根据运动链的结构型式,可分为开式链和闭式链机构,本章讨论闭式链机构,开式链机构将在第8章中介绍。对于闭式链机构,一般将机构中含有五个以上构件的平面连杆机构统称为平面多杆机构。本章主要讨论单自由度平面四连杆机构,简要介绍平面多杆机构。
第一节 平面四连杆机构的类型
一、平面四连杆运动链
表3-1 平面四连杆运动链类型
平面四连杆机构是由四个构件通过四个低副构成的闭式链机构。四个构件和四个低副只有一种基本闭式运动链型式。四个低副可以是转动副也可以是移动副,组合后有表3-1所示的六种型式。为叙述方便,用R表示转动副,P表示移动副,每种运动链可用运动链中运动副的类型和排列顺序来表示,如RRRR型等。
在RRRR、RRRP、RRPP和RPRP四种运动链中,只要指定某一构件为机架,就可得到自由度为1的平面四连杆机构。将RRRR型机构称为平面铰链四杆机构,RRRP型机构称为含有一个移动副的平面四连杆机构,RRPP和RPRP型机构称为含有两个移动副的平面四连杆机构。在RPPP和PPPP运动链中,运动链的公共约束为4,即4族机构,此时构成的机构的自由度为2,本书中不讨论。
在表3-1的第二列中,已列出了每种运动链可以取作为机架的特征构件的类型,第三列中列出了取不同运动副特征构件为机架得到的相应机构的名称。如RRRR型运动链,取作为机架的构件运动副特征只有一种,即含有两个转动副的构件;对RRRP型运动链,取作机架的构件的运动副特征有两种可能性,即含有两个转动副的构件和含有一个转动副一个移动副的构件。
二、 平面铰链四杆机构
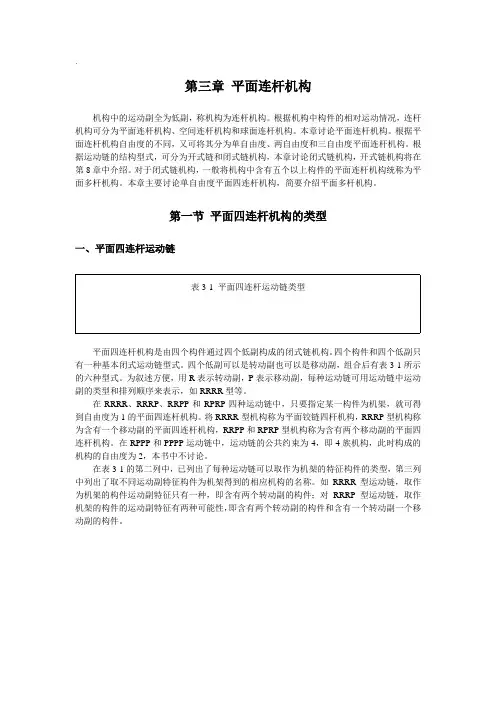
图3-1 平面铰链四杆机构
平面连杆机构 2
《机械基础》第一轮复习—平面连杆机构
第 1 页 共 4 页 《机械基础》第一轮复习—平面连杆机构
复习纲要
1.了解平面连杆机构的含义;
2.掌握铰链四杆机构的含义及组成(包括机架、连杆、连架杆、曲柄及摇杆的概念);
3.掌握铰链四杆机构的基本类型运动特点及其应用;
4.掌握并运用曲柄存在的条件,判断铰链四杆机构的基本类型;
5.掌握急回特性、急回特性系数、极位夹角的含义,运用急回特性系数的计算方法进行有关计算;
6.了解死点位置产生的条件、位置、影响及克服死点的措施;
7.了解铰链四杆机构的演化方式;
8.了解曲柄滑块机构的应用特点;
9.了解偏心轮机构的特点及应用;
10.了解曲柄滑块机构演化成导杆机构的过程(包括演化方式及导杆机构的种类);
11.了解不同种类导杆机构在机械中的应用。
复习过程
(一)铰链四杆机构的组成与分类
1.平面连杆机构是由一些刚性构件用 和
相互连接而成的在
或 内运动的机构。平面连杆机构中的运动副是 副,因此平面连杆机构是 机构。
2.构件间用四个转动副相连的平面连杆机构称为
,它有 、 和 三种基本类型。其基本类型按 来确定。
3. 的连架杆为曲柄; 的连架杆为摇杆。
4.在铰链四杆机构中,机架为 的构件,连杆为 的构件,连架杆为 的构件。
5.反向双曲柄机构中,两曲柄的转向 ,且角速度 。 6.曲柄摇杆机构能将主动件的整周回转运动转换为 ,如牛头刨床横向进给机构,剪刀机等。还可将摇杆的往复摆动转换成曲柄的
第二章平面连杆机构
人生有几件绝对不能失去的东西:自制的力量,冷静的头脑,希望和信心 部分文档来自网络收集,如有侵权,请联系作者删除 1
1 第二章 平面连杆机构
§6-1 铰链四杆机构
一、平面连杆机构:
1、 定义:由若干刚性构件用低副连接而成的平面机构。
(1)刚性构件:运动中不变形的构件;一般为杆状,为四根;也称为平面四杆机构。
(2)低副:转动副、移动副。
①纯转动副的为铰链四杆机构(最基本的四杆机构);
②导杆机构:含转动副、移动副
③判定平面机构的依据(不含高副);
(3)平面机构:构件的运动在同一平面或相互平行的平面内。
2、特点:
①低副承载大,易制易修、易润滑、磨损小;
②可实现匀速转与转、摆、移等多种形式的运动转换;
③连杆上不同点的运动轨迹不同,可实现所需的运动轨迹;
④低副间隙难消除,不能精确实现从动件所需的复杂运动规律;
⑤产生的惯性力难平衡,不宜用于高速传动;
3、铰链四杆机构构件名称:
(1)机架:固定不动的杆(静件,唯一的);
(2)连杆:不与机架直接相连的杆;
(3)连架杆:
① 曲柄:能作整周转动;
② 摇杆:仅在某一角度内摆动;
二、铰链四杆机构的类型、判定及应用(按连架杆的性质分)
1、曲柄摇杆机构:
① 一连架杆为曲构(常作主动件,匀速转动);另一连架杆为摇杆;
② 最基本的形式(通过机架、运动副、构件相对尺寸的变化可演化 、转化得到其它形式的机构)
③ 组成条件:Lmax+Lmin≤L’+L”
以最短杆的邻杆为机架;即时曲构为最短杆。
④ 运动特点(原理):曲柄连续匀速转 从动摇杆变速往复摆动;
⑤曲杆存在条件:连架杆能作整圈转动,各杆长度应满足的一定条件。
a.曲柄摇杆机构ABCD。AB作整圈转动;
b.作曲构与连杆两共线位(b+a,b-a)得△AC1D, △AC2D;
c.在△AC1D中:b-a+c>da+b
(完整版)平面连杆机构
机械基础一轮复习资料
(平面连杆机构)
【复习要求】
1. 了解铰链四杆机构的三种基本类型、特点及应用;
2. 掌握三种基本形式的判别条件;
3. 了解四杆机构的演化形式及应用;
4. 了解“死点”位置产生的原因、克服方法及应用;
5. 了解急回运动特性及其应用。
【知识网络】
【知识精讲】
一、平面连杆机构
由一些刚性构件用转动副和移动副相互联接而组成的在同一平面或相互平行的平面内运动的机构。
注 当平面四杆机构中的运动副都是转动副时称为铰链器杆机构。
、铰链四杆机构的类型、特点及应用 (见表)
类型 特点 应用举例
曲柄摇杆机构 整周回转运动《--》往复摆动;
曲柄作主动件时,有急回运动特性;
摇杆为主动件时,有“死点”位置产生 剪刀机、破碎机、搅拌机、雷达俯仰 角、缝纫机、牛头刨床横向进给机构
双曲
柄机 普通双曲柄机构 曲柄不等长;主动曲柄作等速运动时,从动曲柄
作变速运动;有急回运动特性,无“死点” 惯性筛、旋转式水泵
构
平行双曲柄机构 曲柄等长,其他两杆也相等;两曲柄转向相同,
转速相等;有“死点”,无急回运动特性 机车主动轮联动装置铲土机的铲斗机
构
反向双曲柄机构 对杆长度相等,但互不平行;主动曲柄作等速运
动时,从动曲柄作变速运动;有“死点”位置,
有急回运动特性 车门启闭装置
双摇杆机构 两连架杆均为摇杆 自卸翻斗车,鹤式起重机、飞机起落
架、车辆前轮转向机构
三、铰链四杆机构三种基本形式的组成条件 (见表)
机构类型 杆件长度关系 机架的杆件
双摇杆机构 最长杆与最短杆长度之和大于其余两杆长度之和 无论以何杆件
最短杆与最长杆长度之和小于或等于其余两杆长度之和 最短杆的对杆
双曲柄机构 最短杆与最长杆长度之和小于或等于其余两杆长度之和 最短杆
曲柄摇杆机构 最短杆与最长杆长度之和小于或等于其余两杆长度之和 最短杆的相邻杆
四、铰链四杆机构的演化和应用(见表)
机构名称 演变来源 演变过程 运动特点 应用举例
平面连杆机构 3
第三章 平面连杆机构
一、要点解析
平面连杆机构是多构件的低副机构。其中,最基本的平面连杆机构由四个构件组成,称为平面四杆机构。主要讲述平面四杆机构的基本类型、特性、应用及常用设计方法。
(一)平面四杆机构的类型
全部用转动副相连的平面四杆机构称为铰链四杆机构。它的基本型式是按连架杆的运动形式区分的,应明确连杆、连架杆、整转副、曲柄及摇杆等基本概念。
1.铰链四杆机构的基本形式
铰链四杆机构根据两连架杆的运动形式不同,可分为三种形式:
(1)曲柄摇杆机构
若在铰链四杆机构的两个连架杆中,一个为曲柄,另一个为摇杆,则此四杆机构称为曲柄摇杆机构。
(2)双曲柄机构
若四杆机构的两个连架杆均为曲柄,则此四杆机构称为双曲柄机构。
(3)双摇杆机构
若四杆机构的两个连架杆均为摇杆,则此四杆机构称为双摇杆机构。
2.铰链四杆机构有整转副和曲柄的条件
(1)机构中是否存在具有整转副的构件,仅取决于机构中各构件的相对长度。不难证明,若机构满足“最短构件与最长构件的杆长之和不大于其余两构件的杆长之和”的条件,则机构中存在具有两个整转副的构件,且必为最短构件。
(2)曲柄存在条件
在铰链四杆机构中,两个构件之间所构成的转动副是否为整转副,只是这两个构件之间的相对运动关系,与取哪个构件为固定件无关。因此,当铰链四杆机构具有两个整转副时,若取不同的构件为固定机架,将分别获取三种型式的机构:最短杆为连架杆时得到曲柄摇杆机构,最短杆为机架时得到双曲柄机构,最短杆为连杆时得到双摇杆机构。
综上所述,判别铰链四杆机构的型式首先要根据机构中各构件的相对杆长条件,确定机构中是否存在具有整转副的构件。显然,若机构中不存在整转副时,无论取哪个构件为机架,都只能得到双摇杆机构;当机构满足整转副条件时,则需要根据选取哪个构件为固定机架来确定该机构的型式。
3.铰链四杆机构的演化
(1)铰链四杆机构的演化型式和途径
通过机架变换、改变构件相对长度以及变回转副为移动副等各种途径,铰链四杆机构可有多种演化型式。