
平面连杆机构PPT课件
第三章平面连杆机构

辽宁信息职业技术学院 机械设计基础精品课程
教学目地:1熟悉平面四杆机构的基本形式的结构特点和运动特点
2掌握铰链四杆机械的工作特性和曲柄存在条件
3了解滑块四杆机构的形式及应用
4掌握图解设计平面四杆机构的方法
教学重点:1铰链四杆机构基本形式的结构特点、工作原理。
2滑块四杆机械的类型及其应用
3设计平面四杆机构
教学难点:1铰链四杆机构的工作特点
2平面四杆机构的图解法设计
3.1概述
平面四杆机构:由四个构件通过低副连接而成的平面连杆机构称为。
铰链四杆机构:低副均为转动副的平面四杆机构
3.2平面四杆机构的基本型式和应用
一、四杆机构的基本形式
下图所示为铰链四杆机构, 其中AD杆为机架, 与机架相连的AB杆和CD杆称为连架杆,
与机架相对的BC杆称为连杆。 其中能作整周回转运动的连架杆称为曲柄; 只能在小于360°的范围内摆动的连架杆称为摇杆
1、 曲柄摇杆机构。
定义:两连架杆中一个为曲柄,另一个为摇杆的四杆机构,成为曲柄摇杆机构
作用: 曲柄摇杆机构的主要用途是改变运动形式, 可将回转运动转变为摇杆的摆动
例:
2. 双曲柄机构
定义:两连架杆均为曲柄的四杆机构 称为双曲柄机构。
平行双曲柄机构: 在双曲柄机构中, 若相对的两杆长度分别相等。
作用:等速转变为变速转动
例:
3. 双摇杆机构 A1BD342C辽宁信息职业技术学院 机械设计基础精品课程
定义: 两连架杆均为摇杆的四杆机构称为双摇杆机构。
作用: 摆动变为摆动
平面连杆机构
第4章 平面连杆机构
一、填空题
1.刚体的基本运动是 、 。
2.当刚体平动时,刚体内各点的 相同。在同一瞬时,刚体内各点的
和 也相同。
3.角速度时用来度量刚体 和 的物理量;角加速度时用来度量 的物理量。
4.用点的合成运动分析点的运动时,除了要选定两个参考系外,还应区分三种运动: 、 和 。
5.在 条件下,曲柄滑块机构具有急回特性。
6.机构中传动角γ和压力角α之和等于 。
7.在铰链四杆机构中,当最短构件和最长构件的长度之和大于其他两构件长度之和时,只能获得
机构。
8.平面连杆机构是由许多刚性构件用 联接而形成的机构。
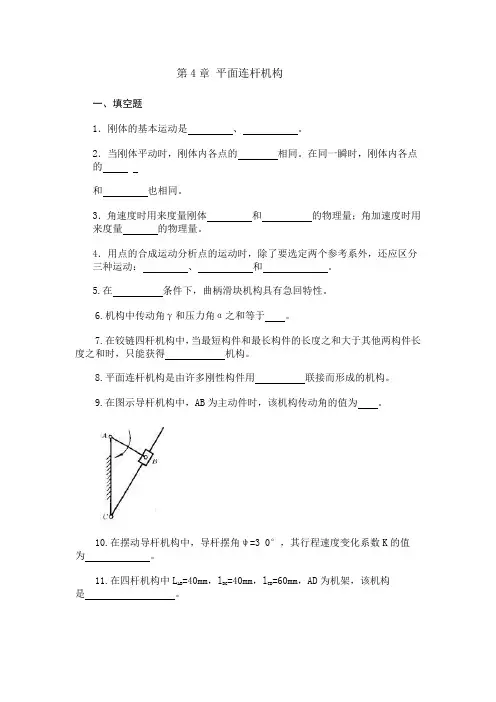
9.在图示导杆机构中,AB为主动件时,该机构传动角的值为
。
10.在摆动导杆机构中,导杆摆角ψ=3 0°,其行程速度变化系数K的值为
。
11.在四杆机构中LAB=40mm,lBC=40mm,lCD=60mm,AD为机架,该机构是 。 12.铰链四杆机构具有急回特性时其极位夹角θ值 ,对心曲柄滑块机构的θ值
, 所以它
急回特性,摆动导杆机构
急回特性。
13.对心曲柄滑块机构曲柄长为a,连杆长为b,则最小传动角γmin等于 ,它出现在 位置。
14.在四连杆机构中,能实现急回运动的机构有(1)
,(2) ,(3) 。
15.铰链四杆机构有曲柄的条件是 ,双摇杆机构存在的条件是
《汽车机械基础》第九章平面连杆机构的组成与机构简图
1 灌南中专
教 师 授 课 教 案
2018 /2019 学年 第 一 学期 课程 汽车机械基础
章节课题 第九章 平面连杆机构
第1节 机构的组成与机构简图
授课方法 讲 授 所需教具 多媒体课件
授课时间 月 日 节 月 日 节 月 日 节 月 日 节
授课班级
目的要求 1.知道机器与机构的关系。
2.知道与零件的关系。
3.掌握运动副的概念及分类。
4.知道常用机构运动简图的符号。
旧知复习 1.制动液、液压油、防冻液与制冷剂的主要性能要求。
2.制动液、液压油、防冻液与制冷剂的选择及使用原则。
重点难点 1.机器与机构的关系。
2.构件与零件的关系。
3.运动副的概念及分类。
4.机构运动简图。
教学过程 复习 5分钟
第1节 机构的组成与机构简图 35分钟
小结 5分钟
课后作业
教学后记
2 教学内容
旧知复习:
1.制动液、液压油、防冻液与制冷剂的主要性能要求。
2.制动液、液压油、防冻液与制冷剂的选择及使用原则。
讲授新课: 第九章 平面连杆机构
第1节 机构的组成与机构简图
一、机器与机构
1. 机器的组成
虽然机器的品种、构造、性能和用途各不相同,但是它们都是由四个部分组成的,即动力部分、执行部分、传动部分和控制部分。
2. 机器的共同特征
综合以上的各种不同机器,它们之间都存在着一些共同的特征:
(1)任何机器都是由许多实物人为的组合而成的。
(2)组成机器的各部分实物之间具有确定的相对运动。
(3)所有的机器都能作有效的机械功,代替或减轻人类的劳动,或进行能量的转换。
平面连杆机构 2

平面连杆机构
第一节 概述
一、基本概念
全部用低副联接而组成的机构称为连杆机构。各构件间的相对运动均在同一平面或平行平面内运动的连杆机构称为平面连杆机构。其中,做平面运动的构件称为连杆。
由前述可知,三构件用转动副联接起来,不能成为机构。故含转动副的平面连杆机构至少由四杆组成。全部是转动副联接而组成的平面四杆机构称为全铰链四杆机构。
连杆机构中的构件常称为杆。工程中应用最广泛的是平面四连杆机构。许多平面多杆机构均是在此基础上,通过添加一些杆件系统而构成。本章主要讨论平面四连杆机构。
二、平面连杆机构的特点及应用
1. 平面连杆机构的特点
1)寿命较长 由于平面连杆机构的构件间用低副连接,接触表面为平面或圆柱面,因而压强小,便于润滑,磨损较小,寿命较长,适合传递较大动力;
2)易于制造 结构简单,加工方便,易于获得较高的运动精度;
3)可实现较远距离的操纵控制 因连杆易于做成较长的构件;
4)可实现预定的运动轨迹和运动规律 因为连杆机构中存在作平面运动的构件,其上各点的轨迹和运动规律多样化,所以连杆机构常用来作为实现预定的运动轨迹或运动规律的机构;
5)要求精确实现运动规律时设计复杂,且往往难于实现。
2. 平面连杆机构的应用
平面连杆机构由于具有以上特点,广泛应用于各种机械和仪表中,如内燃机、冲压机、牛头刨床的主运动等都是平面连杆机构;再如雷达天线俯仰角的调整机构(图5.1.1);摄影车的升降机构(图5.1.2)以及缝纫机、港口起重机等设备中的传动、操纵机构等都是采用平面连杆机构。
图5.1.1 调整机构 图5.1.2 升降机构
第二节 铰链四杆机构基本型式及曲柄存在条件
一、铰链四杆机构的基本型式
第2章 平面连杆机构
- 179 - 第2章 平面连杆机构
平面连杆机构是由若干构件通过低副联接而成的平面机构,也称平面低副机构。
平面连杆机构广泛应用于各种机械和仪表中,其主要优点是:(1)由于运动副是低副,面接触,传力时压强小,磨损较轻,承载能力较高;(2)构件的形状简单,易于加工,构件之间的接触由构件本身的几何约束来保持,故工作可靠;(3)可实现多种运动形式及其转换,满足多种运动规律的要求;(4)利用平面连杆机构中的连杆可满足多种运动轨迹的要求。主要缺点有:(1)由于低副中存在间隙,机构不可避免地存在着运动误差,精度不高,(2)主动构件匀速运动时,从动件通常为变速运动,故存在惯性力,不适用于高速场合。
平面机构常以其组成的构件(杆)数来命名,如由四个构件通过低副联接而成的机构称为四杆机构,而五杆或五杆以上的平面连杆机构称为多杆机构。四个机构是平面连杆机构中最常见的形式,也是多杆机构的基础。
1.1 四杆机构的基本形式及其演化
1.1.1 四杆机构的基本形式
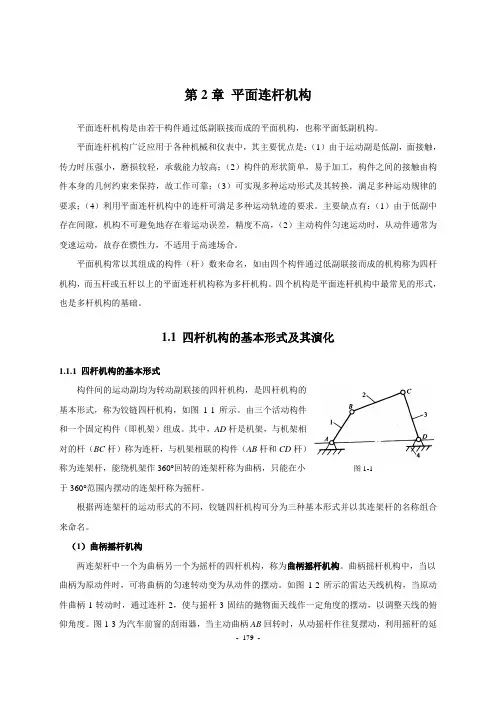
构件间的运动副均为转动副联接的四杆机构,是四杆机构的基本形式,称为铰链四杆机构,如图1-1所示。由三个活动构件和一个固定构件(即机架)组成。其中,AD杆是机架,与机架相对的杆(BC杆)称为连杆,与机架相联的构件(AB杆和CD杆)称为连架杆,能绕机架作360°回转的连架杆称为曲柄,只能在小 图1-1
于360°范围内摆动的连架杆称为摇杆。
根据两连架杆的运动形式的不同,铰链四杆机构可分为三种基本形式并以其连架杆的名称组合来命名。
(1)曲柄摇杆机构
两连架杆中一个为曲柄另一个为摇杆的四杆机构,称为曲柄摇杆机构。曲柄摇杆机构中,当以
曲柄为原动件时,可将曲柄的匀速转动变为从动件的摆动。如图1-2所示的雷达天线机构,当原动件曲柄1转动时,通过连杆2,使与摇杆3固结的抛物面天线作一定角度的摆动,以调整天线的俯仰角度。图1-3为汽车前窗的刮雨器,当主动曲柄AB回转时,从动摇杆作往复摆动,利用摇杆的延
第二章 连杆机构

第二章 连杆机构
机械工程学院 机械原理教案 王铁军 1 第二章 连杆机构
2.1 平面连杆机构的类型
1、连杆机构的应用
内燃机、鹤式吊、火车轮、急回冲床、牛头刨床、翻箱机、机械手爪、椭圆仪、开窗、车门、折叠伞、床、牙膏筒拔管机、自行车等。
特征:至少有一作平面运动的构件,称为连杆。
2、连杆机构的分类
空间连杆机构平面连杆机构分类
常以构件数命名:如四杆机构、多杆机构。
2.1.1 平面连杆机构的基本型式
1、平面四杆机构的基本型式
基本型式:如图2—1所示铰链四杆机构为平面四杆机构的基本型式,其它四杆机构都是由它演变得到的。
常用名词:
曲柄—作整周定轴回转的构件;
连杆—作平面运动的构件;
摇杆—作定轴摆动的构件;
连架杆—与机架相联的构件;
周转副—能作360°相对回转的运动副;
摆转副—只能作有限角度摆动的运动副。
三种基本型式:曲柄摇杆机构、双曲柄机构、双摇杆机构。
1)曲柄摇杆机构
特征:曲柄+摇杆。
作用:将曲柄的整周回转转变为摇杆的往复摆动。如图2—2所示雷达天线。
2)双曲柄机构
特征:两个曲柄。
作用:将等速回转转变为等速或变速回转。如图2—3所示惯性筛等。
图2—2 图2—4 图2—3
特例:平行四边形机构,如图2—4所示。
特征:两连架杆等长且平行,连杆作平动 图2—1 第二章 连杆机构
机械工程学院 机械原理教案 王铁军 2 实例:火车轮、摄影平台(图2—5)、播种机料斗机构(图2—6)、天平(图2—7)、香皂成型机等。
图2—5 图2—6 图2—7
为避免在共线位置出现运动不确定,采用如图2—8所示两组机构错开排列。或采用反平行四边形机构如图2—9所示车门开闭机构
图2—8
图2—9
3)双摇杆机构
特征:两个摇杆。
应用举例 :如图2—10所示铸造翻箱机构、图2—11所示风扇摇头机构等。
特例:如图2—12所示等腰梯形机构-汽车转向机构 第二章 连杆机构
第七章 平面连杆机构
教案用纸
编号:QGJ-QR-JW-16 版本号:A/0 流水号:
1
1
教学过程 教 学 内 容 学生活动 教学意图
任务实施过程 §7-1 平面连杆机构的特点
课前准备:
1、检查学生出勤、书册情况,作好记录登记。
复习提问:
1、轮系中惰轮的作用?
2、轮系传动比计算公式?
3、方向判定?
导入新课:
今天开始新的一章平面连杆机构知识的学习,在日常生活中,各种机构都在为我们提供各种服务,今天我们来讨论这些常用机构。
讲授新课:
有关的几个基本概念:
1、 连杆机构(低副机构):刚性构件间只有转动副或移动副连接组成的机构。
2、平面连杆机构:所有构件均在同一平面或相互平行平面内运动的连杆机构。
3、四杆机构:具有四个构件(包括机架)的低副机构。
4、平面铰链四杆机构:构件间用四个转动副相连的平面四杆机构。(它是四杆机构的基本形式,也是其他多杆机构的基础)简称铰链四杆机构。
平面连杆机构的特点及应用
§7-2 铰链四杆机构的组成和分类
讲授新课:
四杆机构的组成:
调整情绪
提起精神
集中精神
参与活动
与老师互动讲几个概念搞清楚。
,
通过复习提问,巩固前面知识。
实物教学法
形成轻松的学习氛围
引导教学法
提高学习兴趣
活跃课堂气氛
教案用纸
编号:QGJ-QR-JW-16 版本号:A/0 流水号:
2
2 铰链四杆机构是由转动副联结起来封闭系统。
1、机架:固定不动的构件;
2、连架杆:与机架相连的构件;
3、连杆:不直接与机架相连的构件。
连架杆:凡是能作整周回转的连架杆称之为曲柄。只能在小于360°的范围内作往复摆动的连架杆称之为摇杆。
图7-1
4、根据其两个连架杆的运动形式不同,可以分为
(1)曲柄摇杆机构、
机械设计基础课件 第6章 平面连杆机构
1 / 30
第6章平面连杆机构
6.1 平面四杆机构的基本类型及其应用
6.2 平面四杆机构的演化形式
6.3 平面四杆机构的基本特性
6.4 平面四杆机构的设计
1 2 / 30
6.1平面四杆机构的基本类型及其应用
C
结构特点:四个运动副均为转动副
2 组成:
机架、连杆、连架杆 3 B
1
曲柄 摇杆(摆杆) A 4 D
机架:固定不动的构件——AD 连杆
连架杆:直接与机架相连的构
件——AB、CD C 2
B 3连架杆 连架杆
连杆:不与机架相连的构件—BC
曲柄:能作整周转动的连架杆
摇杆:不能作整周转动的连架杆 1
A D 4
机架
2 3 / 30
铰链四杆机构划分
按连架杆不同运动形式分:
1.曲柄摇杆机构
2.双曲柄机构 连杆
C 2
B 3连架杆 连架杆
3.双摇杆机构 1
A D 4
2 2 3
3 2 31作机架
2 2作机架 1 3
A 3作机架 4
A
双1曲柄机构 D 1 4 D A 4 D
曲柄摇杆机构 曲柄摇杆机构 A 4 D
双摇杆机构
3 4 / 30
1. 曲柄摇杆机构
2
结构特点:连架杆1为曲柄,3为摇杆
运动变换:转动摇动 3 1 4
举例:搅拌器机构、雷达天线机构
4 5 / 30
2. 双曲柄机构
结构特点:二连架杆均为曲柄
运动变换:转动转动,通常二转速不相等
举例:振动筛机构
5 6 / 30
特殊双曲柄机构
平行四边形机构
结构特点:二曲柄等速
运动不确定问题
车门开闭机构
反平行四边形机构
结构特点:二曲柄转向相反
6 7 / 30
3. 双摇杆机构
结构特点:二连架杆均为摇杆
运动变换:摆动摆动
举例: 鹤式起重机
7 8 / 30
特殊双摇杆机构
等腰梯形机构
实例: 汽车前轮转向机构
8 9 / 30
6.2平面四杆机构的演化形式
演化方法:
改变构件的形状和运动尺寸
第3章 平面连杆机构(第3.1节)
`
第三章 平面连杆机构
机构中的运动副全为低副,称机构为连杆机构。根据机构中构件的相对运动情况,连杆机构可分为平面连杆机构、空间连杆机构和球面连杆机构。本章讨论平面连杆机构。根据平面连杆机构自由度的不同,又可将其分为单自由度、两自由度和三自由度平面连杆机构。根据运动链的结构型式,可分为开式链和闭式链机构,本章讨论闭式链机构,开式链机构将在第8章中介绍。对于闭式链机构,一般将机构中含有五个以上构件的平面连杆机构统称为平面多杆机构。本章主要讨论单自由度平面四连杆机构,简要介绍平面多杆机构。
第一节 平面四连杆机构的类型
一、平面四连杆运动链
表3-1 平面四连杆运动链类型
平面四连杆机构是由四个构件通过四个低副构成的闭式链机构。四个构件和四个低副只有一种基本闭式运动链型式。四个低副可以是转动副也可以是移动副,组合后有表3-1所示的六种型式。为叙述方便,用R表示转动副,P表示移动副,每种运动链可用运动链中运动副的类型和排列顺序来表示,如RRRR型等。
在RRRR、RRRP、RRPP和RPRP四种运动链中,只要指定某一构件为机架,就可得到自由度为1的平面四连杆机构。将RRRR型机构称为平面铰链四杆机构,RRRP型机构称为含有一个移动副的平面四连杆机构,RRPP和RPRP型机构称为含有两个移动副的平面四连杆机构。在RPPP和PPPP运动链中,运动链的公共约束为4,即4族机构,此时构成的机构的自由度为2,本书中不讨论。
在表3-1的第二列中,已列出了每种运动链可以取作为机架的特征构件的类型,第三列中列出了取不同运动副特征构件为机架得到的相应机构的名称。如RRRR型运动链,取作为机架的构件运动副特征只有一种,即含有两个转动副的构件;对RRRP型运动链,取作机架的构件的运动副特征有两种可能性,即含有两个转动副的构件和含有一个转动副一个移动副的构件。
二、 平面铰链四杆机构
图3-1 平面铰链四杆机构
平面连杆机构 3
1 平面连杆机构
第一节、平面连杆机构的特点
平面连杆机构:
由一些刚性构件用转动副和移动副相互连接而组成的,在同一平面内或相互平行的平面内运动的机构。
作用:实现某些较为复杂的平面运动,在生产和生活中广泛用于动力的传递或改变运动形式。
四杆机构:
最常用的平面四杆机构,具有四个构件(包括机架)的低副机构。
平面铰链四杆机构——构件间用四个转动副相连接的平面四杆机构,简称铰链四杆机构。
第二节、铰链四杆机构的组成与分类
四杆机构的组成:铰链四杆机构是由转动副联接起来的封闭系统。
其中被固定的杆4称为机架,不直接与机架相连的杆2称之为连杆,与机架相连的杆1和杆3称之为连架。
凡是能作整周回转的连架杆称之为曲柄,只能在小于360度的范围内作往复摆动的连架杆称之为摇杆。
四杆机构的类型:
铰链四杆机构根据其两个连架杆的运动形式不同,可以分为曲柄摇杆机构、双曲柄机构和双摇杆机构三种基本形式。
一、曲柄摇杆机构:
在铰链四杆机构中的两连架杆,如果一个作为曲柄,另一个作为摇杆,那么该机构就称为曲柄摇杆机构,取曲柄AB为主动件,当曲柄AB做连续等速整周转动时,从动摇杆CD将在一定角度内作往复摆动。由此可见,曲柄摇杆机构能将主动件的整周回转运动转换成从动件往复摆动。剪刀机是通过原动机驱动曲柄转动,通过连杆带动摇杆往复运动,实现剪切工作。
用来调整雷达天线的仰角和俯角的曲柄摇杆机构。
汽车前窗的雨刮器,当主动曲柄AB回转时,从动件摇杆作往复摆动,利用摇杆的延长部分实现刮雨动作。
在曲柄摇杆机构中,当摇杆为主动件时,可将摇杆的往复摆动经连杆转为曲柄的连续旋转运动。在生产中应用很广泛。缝纫机的踏板机构,当脚踏板(相当于摇杆)作往复摆动时,通过连杆带动曲柄(相当于曲柄)作连续运动,使缝纫机实现缝纫工作。
二、双曲柄机构: 2 在铰链四杆机构中,若两连架杆均为曲柄,则该机构成为双曲柄机构。两曲柄则可分别为主动件。贯性筛中,ABCD为双曲柄机构,工作时以曲柄AB伟主动件,并作等速转动,通过连杆BC带动从动曲柄的变速转动,使筛子做变速往复运动。惯性筛就是利用从动曲柄的变速转动,使筛子具有一定的加速度,筛面上的物料由于惯性来回抖动,达到筛分物料的目的。