
机载组合导航系统综述_方艳艳
、 、
。
。
、
、
,
,
、
、
、
、
,
、
、
、
、
、
、
。
、
、
。
、
、
、
、
。
、
,
。
。
,
,
。
。
,
。,。。源自,、、、
。
。
。
。
。
。
,
。
,
。
,
。
,
,
,
,
,
,
,
,
,
组合 导 航 的定 义 导 航是 引导 航行 的意思 引 导 运载体 或称 为 航行体 如 飞机 舰 船 车 辆等琳 一 地 出发地 拍 亢 行 到 另一 士 似 目 的地是 导 航的 基本含义 而 运载体从一 地航行 到 另一 地通常是按预 先设 定 的 航行 路 线来进行 的 所 以 引 导 运载体 按预 定航线航行 的整个 引导 过程 称为 导 航 导 航是保 证运载体沿着预 定航线安全 准时 到达 目 的地 的一 种 重 要技术手段 导 航是 一 门综合性 的应 用 学科 实 现 导 航 功能 的技术 方法 很多 导 航按 其 工作 原 理或 主要 应 用 技术 的不 同 可 分 为地标 导 航 地 磁 导 航 天文 导 航 惯 性导 航 无线 电导 航等 类别 所 谓组合导 航 顾 名思 义 就 是利 用 两 个或 两个 以上导 航系 统所 提 供的 导 航信息 通过融 合处理获取 最佳 导 航信息 的导 航 组合 导 航是性 能更高 安全性和 可靠性 更 强 的导 航方 式 随着计算 机技术的发 展 与应 用 为 组合 导 航技术奠 定 了 物质基础 而现代控 制理论 数据 处理技术 最优估 计等 为组合 导 航技术 提供 了 有力 的信息处理 工 具 全球 定位 系 惯 性 导航 系 统 匀 统 合 成孔 径雷达 天文 导 航 系 统 等导 航技术则为 组合 导 航技术提 供 了 多样 的组合 方式 组合 导 航 的组成 目 前世 界上 已 有 多种组合 导 航 系统 概括 一 下 主要 有 卫星 导 航 惯 性导 航 天文 导 航和 无 线 电导 航这 四 种 导 航系 统中的两 个 或多 个导 航 系统组合而 成 下 面 分别介 绍这 四 种 导 航 系统 的优缺 点 卫 星导 航系 统是 一 种利 用 人造地 球卫星 以人造地 球卫 星作 为 导 航 台财 载体进行定 位和 导 航 的 星基无 线 电导 航 系 统 主 要 有美 国 的 罗 的 欧 的 及 国 的 俄 斯 盟 印以 我 北 斗等 下 面 以 为 例分析 说 明 卫星 导 航 的优缺 点 具有误差 有界 长 期稳 定 性好 的优点 能够在海 陆 空 全 方位 实时 三 维 导 航和 定位 能力 但 同时 存在诸 多缺 陷 系统 直 接 由美 国 国 防 部控 制 美 国 政府 对 工作卫 星播 发的 信息采 取 所谓 的选 择可 用 性 措施 人为 地降 低 卫星轨道参数精 度 班 易受地 形地 物的 影响而 导 致 定位中断 惯 性 导 航是指 用 加速度计测 量载体运 动 的加速度数据 经积 分 运算得 到载体速度 位 置等 信息 用 陀 螺 仪测 量载体 的 角运动 数 据 经 转换 处理得 到载体航 向 姿态 等信息的 导 航方 法 惯性 导 航 的优 点是 作 自主性 强 仅 依 靠 自身 的机 载 设备就 能独立地完成 导 航 任务 提供 的 导 航参数 多 可 以为 机 上用 户 提供 位 置 速度 航 向和 姿态 等 导 六 干 扰能 力 强 隐蔽性好 对 电 磁 光 热 及核 辐射 等 形成 的 航参数 马 升 波 场 的影 响不敏感 具 有极 强 的 抗干 扰 能力 既不易被敌方 发现 也 不 易被敌 方干 扰 同 时 也不 受 气象条件 限制 能 满 足 全天候 全球 范 围 导 航的 要求 上 述优 点 使惯 性导 航成 为在航 空 航天 航海 等领 域中获 得 广泛应 用 的导 航手段 惯 性导 航 的缺 点是 存在积 累误 差 由于 它 的核 心 部件之 一 的陀螺 仪 存在 漂移 误差 致使 导 航精度随着 时 间增加不断 降 低 需 用 其 它 高精度 导 航系 统对 其时 间积 累误差 进行 校正 目 对 地平 面 的高度 天文 导 航是指 用 测 量 自然天 佩 日 月 星 等冲 角和相 对地 球真北 向的 方位角来计算 用 户 位置 和航 向的导 航手段 这 种 导 航手段 的优点 是不 需 地面 台站协 同 不利 用 电磁 波 因 而不 受人 工 或 自然形 成 的电磁 干 扰 影 响 且 保密 性好 其 缺点 是 受气象条件限 制 遇阴 雾等天 气无 法进行天文导 航 无 线 电导 航 在 这里 是指 卫星 导 航 系统之外 的 陆基 无线 电导 航 系统 即 利 用 无 线 电技术测 量运载体 的位 置及 航行参数 对 运载体航行 的全部 或部 分冠程 实施 的导 航 无线 电导 航有如 下 优 点 环 受时 间 地点 和 气 象条件 限制 基本可 以实 现全天候 工 作 ②测 量 的 精度较 高 ③工 作可靠 测 量迅速 基本可实 时 给 出导 航参数 无 线 电导 航 的缺 点 是 作时 通常需 辐射或 接 收无 线 电波 易 被敌 方发 现 和 干 扰 在 强 干 扰 下 甚 至 无法 工作 必一 般情况下 无 线 电 导 航系 统需 要地 面 设备配
26
科技 论 坛
机载组合导 航系统综述
方 艳艳
、
,
戴宏 发
、
部 队理 训 系 安 徽 蚌埠
、 、
,
海 军 飞 行 学 院 教研 部 辽 宁 葫芦 岛
, , 。
,
要 本 文 结 合 卫 星 导 航 惯 性 导航 无 线 电 导航 等 导航 系统 的 优 缺 点 介 绍 了 组 合 导 航 系统 的 定 义 及 产 生 原 因 分 析 了 提 高组合 导航 系统 精度 的 方 法 及 目 前 组合 导航 系统 研 制 的 关 键技 术 展 望 了 组 合 导航 系统 的 发 展 方 向 关键 词 组合 导航 卫 星 导航 惯 性 导航 无 线 电 导 航 摘
“
, '
、 、 ,
。
、
。
。
、
、
、
、
。
。
、
。
、
、
,
、
、
。
、
、
。
。
“
, '
。
、
、
。
。
、
、
、
。
,
。
、
、
、
。
、
、
、
、
、
、
、
。
、
、
。
。
,
。
。
、
、
。
。
,
、
。
。
、
。
合 其 配合 设备在战 时容易 受到 破坏 另 外 此 时系 统往往 受工作 区 域 的限制 由天文 导 航等 组合 而成 的组合导 航 多用 于高 空 高速 远 程 飞行 器 等 航 空 航天系 统 而 目 前世 界 上 应用 最 为广 泛 性 能最优 自主性最 强 的机 载组合 导 航 为 卫星 导 航 和 惯性 导 航 或 加无 线 电 导 航 的 组合 该 组合系 统主 要利用 卫星 导 航 系统 的长期 稳定 性 与适中精度 来弥补 的误差 随 时间增 长而 增大 的缺 点 同 时利用 的短期 高精度来弥补 卫 星 导 航 接 收机 在 受干 扰 时误 差增大 或遮 挡 时 丢失信号 等的 缺 点 提 高 卫星 导 航 的动 态性能 和抗 干 扰 能力 和卫 星 的重新 捕获 能 力 从而 实 现完整 的高精度 高可靠 性 高稳 定性 高适 用 性 持续全天候 的 导 航 广 泛 应用 于 海 陆 空 天 各领 域 包 括 飞机 轮 船 车 辆 机 器人 等 的 导 航 组合 导 航技术 已 成 为 目 前全 界上 最 先进 的 全天候 自主 式制 导 技 术 也 是 导 航技术最具有应用 前景 的发 展方 向 组合 导 航 的关键技术 提 高组合 导 航 系统精度 的方 法通常有三 种 提 高 分系 统伽 惯 导 系 绷 的精度 但这 要 受到 材 料 技术 工艺 器 件和 成 本等 软 硬件条件 的限 制 尽 采用 各种滤波技术将 两个 或多 个 导 航系 统 相组合 充 分 利 用 各 导 航系 统的 冗余 量测 信息进行互补 构 成最优组合 导 航 系统 丈 马 采用 一 种 能精 确 地修正 系统 误差 的 辅 助手段 如 匀 对主 导 航 仪 器进行修 正 的修正方 法 惯 导 系 统 的误 差源包括 陀螺 和加速度计 的器 件误 差 系 统初 始 对 误差 和 导 航解算中采 用 的 重力 场模 误差 等 器件 误差 为 大多 数系 统 准 的主 要误 差源 微 机 电系统 州 各有望 替 浙口干涉 型光 纤 陀螺 和 机 械 式 陀螺 但 代 当前 各 应用 领 域中所 采 用 的 环 型激 光 陀螺 仍将 比 是 在对 标 度因 数稳 定 性具有极高 要 求 的特殊应用 中 「 更具有优势 陀螺 技术化 浪潮 推进 的关 键则取 决于 的进展 目 前 器件 的性 能不 断提高 正 在 面向 多种应 用 展 开研 制 工作 组合 导 航 系统中各 分系 统 的祸合可分 为不 同 水平 的祸 合 即 称 为 祸 合深 度不 同 不 同的 祸合 方式 决定 了 不 同 的工程 实现难度和 导 航 定 位精度 按照 祸合 深度 睛息 融合 所采 用 的卫 星接 收机 数据 源 的 不 同 可将组合系 统分 为四 类 非 祸 合 重 调 法 松祸 合 紧 祸合 深祸合 其 中 工 程实 现越 难的祸 合精 度越 高 对 于组合 导 航 系统中各 导 航 分系 统 的输 出信息采 用 不 同的融 合 方 案 得到的 效果 也 是不 一 样 的 在硬件确 定的 条件 下 软 件算 法 是决 定 组合效 果 的关键 因 素 卡尔 曼 滤波器在组合 导 航系 统 的实 现中有着 卓 有成效 的应 用 在组合 导 航系 统中应 用 卡 尔 曼 滤波技术估 计系 统的 误 差 并用 误差 的估 计值校 正系 统 以 达到系 统组合的 目 的 组合 导 航 的发展 展望 近年来 我 国 的 卫星 导 航技术获得 了 突飞 猛进 的 发展 特 别是北 斗 导 航 定位系 统卫 星 成功 发射 标 志着我 国 拥 有了 自 己 的卫 星导 航定 位 系 统 它 使我 国 利 用 自己 的卫 星开 发精 确导 航 系统 成为可 能 而 我国 从 世纪 惯性 器件 方 年代末就 开始 了 技术 的研究 在 面 开展 了 大量的研究工 作 取 得 了长 足 的进步 随着 技术 的不 断 发 展 微型 惯 性 导 航 器件体积 越 来越 小 精 度 越 来越 高 这 就使得加速 度计和 陀螺 仪安 装在载体上 变得 简单 易行 从 而使 机载组合导 航系 统 的可行性大大提高 参考文献 唐 金元 无 线 电 导航 系统 发展应 用 综 述阻船 用 导航 雷 达 丁 伯 权 组 合导航 系统 与 空 中 领航 团浑 事理 论 曾伟 一 林 训 超 曾友 州等 组合 导航技 术 的 发 展趋势阻 成 都 航 空 职 业 技 术 学院 学报
本科毕业论文---信息融合技术在组合导航中的应用论文综述

华中科技大学信息融合课程论文信息融合技术在组合导航中的应用综述摘要:随着导航技术和控制理论的发展,组合导航系统拥有众多的导航传感器模块,已经构成了一个多传感器导航信息系统。
信息融合方法是解决多传感器信息融合综合处理问题强有力的手段。
通过多源信息的最优融合,能够有效地提高组合导航系统的精度和可靠性。
本论文旨在研究信息融合在组合导航系统中的应用,该文在阐述信息融合技术和组合导航原理之后,主要介绍了基于INS/GPS 组合导航系统的信息融合技术,针对INS/GPS组合导航系统在数据处理时存在的计算量大和故障数据相互干扰的问题,提出了一种基于信息融合的导航参数最优估计滤波方法,该方法可提高导航系统的计算精度和速度,有较好的容错性和环境适应性,可有效地提高导航系统的精度和可靠性。
本文使用Matlab软件进行系统仿真,通过对实验结果的对比得出结论:组合后系统定位精度明显高于单纯的INS和GPS导航。
关键词:信息融合;组合导航;INS/GPS组合;卡尔曼滤波Summary of Information Fusion Technology Applicationin Intergrated NavigationAbstract:With the development of navigation technology and control theory, integrated navigation system has numerous navigation sensor module, and has formed a multi-sensor navigation information system. Information fusion method is a powerful tool to solve the multi-sensor information fusion integrated problems. Through optimal information fusion from multiple sources, we can effectively improve the navigation system accuracy and reliability. This paper aims to study Information Fusion application in Integrated Navigation System, this paper describes information fusion technology and the combination of navigation principles, and mainly introduced information fusion technology based on INS / GPS Integrated Navigation System. Information Fusion for INS / GPS Integrated Navigation System have the data processing and fault data computationally intensive mutual interference problems, we propose a navigation parameters optimal estimation filter method based on information fusion, which can improve the navigation system accuracy and speed, better fault tolerance and environmental adaptability, and can effectively improve the accuracy and reliability of the navigation system. This article use the Matlab software for system simulation, through the comparison of experimental results we concluded: combined system positioning accuracy was significantly higher than the INS and GPS navigation.Keywords:Information Fusion; Navigation; INS / GPS combination; Kalman Filter目录1 信息融合技术 ................................................................................... - 5 -2 组合导航原理 ................................................................................... - 6 -3 基于INS/ GPS组合导航系统的信息融合 ..................................... - 7 -3.1 组合的原因.............................................................................. - 7 -3.2 组合原理.................................................................................. - 7 -3.3 状态方程与量测方程 ............................................................. - 8 -3.4 算法描述 .................................................................................. - 8 -3.5 系统仿真 .............................................................................. - 10 -4 结论.................................................................................................. - 11 - 参考文献.............................................................................................. - 13 -随着现代数学、现代控制理论和计算机技术的不断进步,组合导航技术也得到了迅速发展,取得了令人瞩目的成就。
无人机导航系统综述

无人机导航系统综述摘要:本文首先简要介绍几种适用于无人机的导航系统及其实现原理,然后根据各种导航系统的优缺点,阐述近年来已成功应用或正在广泛研究的组合导航方法,最后对无人机导航技术的发展趋势进行分析与预测。
关键词:无人机;导航系统;组合导航;综述Abstract: Firstly this paper briefly describes some of the navigation systems applicable for UA Vs and their principles of realization. Then some approaches of integrated navigation that has been applied or under research these years are listed based on the advantages and disadvantages of different navigation systems. In the end we analyze and anticipate the development trend of the navigation technology for UA Vs.Key words: UA V, navigation system, integrated navigation, survey中图分类号: V279+.2 文献标识码: A文章编号:引言无人机导航是指无人机在飞行过程中确定其位置和方向的方法或过程,涉及数学、力学、光学、电子学、自动控制及计算机等多个学科[1]。
导航系统的性能直接关系到航行任务的完成[2],因为无人机只能依靠飞行控制系统来实现自动飞行,而飞行控制系统的反馈输入来自于导航信号,即机载计算机对于当前位置和(或)速度的估计,如图1所示。
图1 无人机航迹跟踪工作方式示意图虽然时至今日已有多种类型的无人机导航技术被研发和使用,但是在应用中需要根据实际需要选择最适合的导航技术。
组合导航系统

航空组合导航
航空使用的组合导航系统种类很多。军用组合导航系统常以惯性导航为主,再与其他导航设备组合。民用组 合导航系统常见的有伏尔导航系统、地美依导航系统、罗兰C导航系统、伏尔塔克导航系统、奥米加导航系统的组 合。越洋飞行也用惯性导航与奥米加导航系统组合。
民航使用的新一代组合导航系统是飞行管理系统,把飞行姿态控制、飞行性能管理、导航、气象信息,数字 仪表飞行和彩色屏幕显示等组合在一起,进行综合处理。
关键技术
从本质上看,组合导航系统是多传感器多源导航信息的集成优化融合系统,它的关键技术是信息的融合和处 理 。新的数据处理方法,特别是卡尔曼滤波(见波形估计)方法的应用是产生组合导航的关键。卡尔曼滤波通 过运动方程和测量方程,不仅考虑当前所测得的参量值,而且还充分利用过去测得的参量值,以后者为基础推测 当前应有的参量值,而以前者为校正量进行修正,从而获得当前参量值的最佳估算。当有多种分系统参与组合时, 就可利用状态矢量概念。通常,取误差本身作为状态矢量,不是对速度、方位本身等作出最佳估计,而是对速度 误差、方位误差等作出最佳估计。把这一估算从实际测得的速度、方位中减去,就得到此时此刻的速度、方位等 参量。组合导航实际上是以计算机为中心,将各个导航传感器送来的信息加以综合和最优化数学处理,然后进行 综合显示。
现状以及优势
组合导航系统的组成组合导航系统是利用计算机和数据处理技术把具有不同特点的导航设备组合在一起,以 达到优化的目的,整个系统由输入装置、数据处理和控制部分、输出装置以及外围设备组成。输入装置能够实时、 连续的接收各种测量信息,由计算机将接收的信息进行综合处理,从而得到最优的结果以便于确定航向、航速、 天文以及地文测算等,最后由输出装置例如显示器、打印机等对优化后的信息进行显示。组合导航系统最大的优 势就是能够实现优势互补,提高导航系统的精度和可靠性。
机载组合导航系统综述

2 6・
科 技 论 坛
机载组合导航系统综述
方艳 艳 , 戴宏发
( 1 、 9 4 5 8 0部队理训 系, 安徽 蚌埠 2 3 3 0 0 0 2 、 海军飞行学院教研部, 辽 宁 葫芦岛 1 2 5 0 0 0 )
摘 要: 本文结合卫星导航 、 惯性 导航 、 无线 电导航等导航 系统的优缺点 , 介绍 了组合导航 系统的定义及产生原 因, 分析 了提 高组合 导 航 系统精 度 的 方 法及 目前 组合 导 航 系统 研 制 的 关键 技 术 , 展 望 了组 合 导 航 系统 的 发展 方 向 。 关 键词 : 组 合 导航 ; 卫 星 导航 ; 惯 性 导航 ; 无 线 电 导航
合, 其配合设备在战时容易受到破坏。另外 , 此时系统往往受T作区域 导航是“ 引导航行” 的意思, 引导运载体( 或称为航行体 , 一 如飞机 、 舰 的 限制 。 船、 车辆等) 从一地( 出发地航行到另一地( 目的地煜 导航的基本含义, 而 由天文导航等组合而成的组合导航多用于高空 、 高速 、 远程飞行器 性能最优 、 自丰. f 生 最强 运载体从一地航行到另一地通常是按预先设定的航行路线来进行 的, 等航空航天系统。而 目前世界上应用最为广泛 、 所以, 引导运载体按预定航线航行的整个引导过程称为导航。 导航是保 的机载组合导航为卫星导航 和惯性导航( 或加无线电导航 ) 的组合 , 该 证运载体沿着预定航线安全、 准时到达 目的地的一种重要技7 。 导 组合系统主要利用卫星导航系统的长期稳定性与适中精度 , 来弥补 I N S 航是一门综合『 生 的应用学科 , 实现导航功能的技术方法很多。 导航按其 的误差随时间增长而增大的缺点 ,同时利用 I N S的短期高精度来弥补 提 工作原理或主要应用技术的不同 , 可分为地标导航 、 地磁导航 、 天文导 卫星导航接收机在受干扰时误差增大或遮挡时丢失信号等的缺点 , 航、 惯f 生 导航、 无线 电导航等类别。 高卫星导航的动态性能和抗干扰能力和卫星的重新捕获能力 ,从而实 所谓组合导航 , 顾名思义, 就是利用两个或两个 以上导航系统所提 现完整 的高精度 、 高可靠性 、 高稳定性 、 高适用性 、 持续全天候 的导航 , 陆、 空、 天各领域 , 包括飞机 、 轮船 、 车辆 、 机器人等的导 供的导航信息 , 通过融合处理获取最佳导航信 息的导航。 组合导航是 陛 广泛应用于海 、 能更高 、 安全陛和可靠性更强的导航方式。 随着计算机技术的发展与应 航 。组合导航技术已成为目前全界上最先进的 、 全天候 、 自主式制导技 用, 为组合导航技术奠定了物质基础 ; 而现代控制理论 、 数据处理技术 、 术, 也是导航技术最具有应用前景的发展方向。 最优估计等为组合导航技术提供 了有力的信 息处理工具 ;全球定位系 3 组合导 航 的关键技 术 统( G P S, 合成孔径雷达 A R ) 、 天文导航系统( c N s ) 、 惯性导航系统 s ) 提高组合导航系统精度的方法通常有三种: ( 1 艉 高分系统( 如惯导 等导航技术则为组合导航技术提供了多样的组合方式。 系统) 的精度, 但这要受到材料 、 技术、 工艺 、 器件和成本等软 、 硬件条件 2组合导航的组成 的限制 ; ( 2 ) 采用各种滤波技术将两个或多个导航系统相组合 , 充分利用 目前世界上已有多种组合导航系统 , 概括一下主要有卫星导航 、 惯 各导航系统 的冗余量测信息进行互补 , 构成最优组合导航 系统 ; ( 3 睬 用 性导航 、天文导航和无线电导航这四种导航系统中的两个或多个导航 种能精确地修正系统误差 的辅助手段( 如G P s ) 对主导航仪器进行修 系统组合而成。下面分别介绍这四种导航系统的优缺点。 正的修正方法。 2 . 1 卫星导航系统是一种利用人造地球卫星 f 以人造地球卫星作为 惯导系统的误差源包括陀螺和加速度计的器件误差 、系统初始对 导航台 寸 载体进行定位和导航的“ 星基无线电导航系统” 。主要有美 国 准误差和导航解算中采用的重力场模误差等,器件误差为大多数系统 的G P S 、 俄罗斯 的 G L O N A S S 、 欧盟的 G a l i l e o , 以及我国的北斗等 。下面 的主 要误差源。微机电系统 E M s 1 和干涉型光纤陀螺O r O G  ̄ 有望替 以G P S 为例分析说明卫星导航的优缺点。 G P S 具有误差有界 、 长期稳定 代当前各应用领域中所采用 的环型激光陀螺( R L G ) 和机械式陀螺。但 性好的优点 , 能够在海、 陆、 空全方位实时三维导航和定位能力。但 G P S 是,在对标度因数稳定性具有极高要求的特殊应用 中, R L G仍将 比 I — 同时存在诸多缺陷 : ( 1 ) G P S系统直接由美国国防部控制 ,美 国政府对 F O G更具有优势。 ME M S技术化浪潮推进的关键则取决于 M E MS 陀螺 G P S工作卫星播发 的信息采取所谓的选择可用性措施( s A 1 , 人为地降低 的进展 。 目前, ME Ms 器件的性能不断提高 , 正在面向多种应用展开研制 卫星轨道参数精度; ( P s 易受地形地物的影响而导致定位 中断。 工作。 2 . 2 惯性导航是指用加速度计测量载体运动的加速度数据 , 经积分 组合导航系统中各分系统的耦合可分为不 同水平的耦合 ,即称为 运算得到载体速度 、 位置等信息 , 用陀螺仪测量载体的角运动数据 , 经 耦合深度不 同。不同的耦合方式决定了不同的工程实现难度和导航定 转换 、 处理得到载体航向、 姿态等信息的导航方法 。 惯性导航的优点是: 位精度。按照耦合深度信 息融合所采用的卫星接收机数据源) 的不同, ( 1 ) z作 自主 『 生 强, 仅依靠 自身的机载设备就能独立地完成导航任务; ( 2 ) 可将组合系统分为四类 , 非耦合匡调法) 、 松耦合 、 紧耦合 、 深耦合。其中 提供 的导航参数多 , 可以为机上用户提供位置 、 速度 、 航向和姿态等导 工程实现越难的耦合精度越高。 航参数; ( 3 航 干扰能力强 , 隐蔽 l 生 好, 对电、 磁、 光、 热及核辐射等形成 的 对于组合 导航系统 中各导航分系统的输出信息采用不 同的融合方 波、 场的影响不敏感 , 具有极强 的抗干扰能力 , 既不易被敌方发现 , 也不 案 , 得到的效果也是不一样的。在硬件确定的条件下 , 软件算法是决定 易被敌方干扰 , 同时也不受气象条件 限制 , 能满足全天候 、 全球范围导 组合效果的关键冈素。卡尔曼滤波器在组合导航系统的实现中有着卓 航的要求。上述优点使 质性导航成为在航空 、 航天 、 航海等领域 中获得 有成效的应用。在组合导航系统中应用卡尔曼滤波技术估计系统的误 广泛应用的导航手段。 惯性导航的缺点是存在积累误差。 由于它的核心 差 , 并用误差的估计值校正系统 , 以达到系统组合的目的。 部件之一的陀螺仪存在漂移误差 ,致使导航精度随着时间增加不断降 4组合导航的发展展望 低。需用其它高精度导航系统对其时间积累误差进行校正。 近年来 , 我 国的卫星导航技术获得 了突飞猛进 的发展 , 特别是北斗
基于卫星组合导航的技术综述

基于卫星组合导航的技术综述摘要:组合导航是近代导航理论和技术发展的结果,组合导航是指综合各种导航设备,实现了优于单一导航系统的导航性能。
目前,在卫星组合导航领域,大多数组合系统以卫星导航系统为主,其原因主要是卫星导航系统能够提供比较准确导航结果,随着全球卫星导航系统的迅速发展,中国的北斗卫星导航系统、美国的GPS、俄罗斯的GLONASS、以及欧洲的GALILEO等均取得较高的定位精度,如何更好地开发利用卫星导航系统,为运载体提供高精度的导航信息,已经成为各国导航领域的热点问题。
关键词:组合导航;卫星导航系统;导航性能一、组合导航系统卫星导航系统是一种全球性、全天候、全天时、高精度的导航定位和时间传递系统,由于非视线通信问题,导航系统单独使用时存在局限性,提高导航系统整体性能的有效途径是采用组合导航系统,即用两种或两种以上导航系统对同一导航信息作测量,应用信息融合技术进行优化,以提供高精度、高稳定性的组合导航信息。
东华大学CN105701752A提出了一种GPS和RFID组合导航的方法,通过GPS与RFID等组合定位,采用多种算法相结合的方式,如三角定位法、卡尔曼滤波、指纹匹配法、地图匹配算法等进行人员的定位监控,提高了人员定位与监控的精度。
辽宁北斗卫星导航平台有限公司CN109814141A提出了一种定位方法,采用卫星导航差分模式和蓝牙相结合的方式进行高精度定位,定位精度可以达到10cm以内,定位精度较原有普通GPS定位的10米精度。
二、组合导航方式随着导航技术的不断发展,除了传统的能够提供较多导航参数的惯性导航系统、卫星导航系统、地面导航系统、陆基导航系统,以及视觉导航系统也发展很快。
惯性导航、卫星导航、视觉导航是目前常用的导航手段。
虽然不同系统之间相互组合组合导航系统能够提供更准确的导航定位信息,可以实现不同的导航要求,但要考虑各个导航系统组合的可行性。
目前,应用最为广泛的组合导航是卫星导航系统和惯性导航系统的组合,卫星导航系统优点是定位精度较高,但在室内或隧道等遮挡下容易受干扰,有丢失信号等缺点,惯性导航系统虽然能够提供较多的导航参数,具有高可靠性,但其随着时间的积累误差也会增大。
重大社2024《固定翼无人机组装调试与飞行实训》教学课件项目一 系统综述与结构认知(4学时)
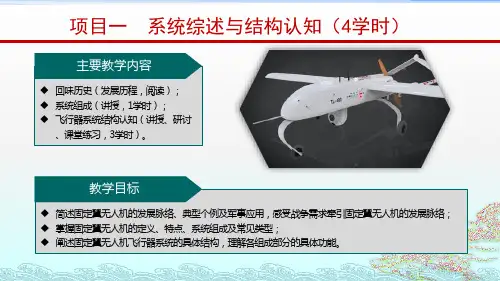
机翼:产生升力的主要部件,用以支持无人机在空中飞行,起到一定的稳定和操纵作
用。其上装有副翼(机翼外侧)和襟翼(机翼内侧),副翼用以保证无人机的横向操纵, 襟翼用以改善无人机起飞和着陆时的性能。
发射与回收装置
固定翼分类
2 飞行器系统结构认知
机体
机体:一般由机翼、机身和尾翼等组成。机身将机翼、尾翼、动力和起落装置等连为
全系统结构
简要工作过程
1 系统组成
定义与特点
为加强专业学习的针对性:我们将无人机系统按专业归类分为飞行器(含发射与回
收)、控制与导航、综合无线电、供电、保障支援、任务设备等分系统。
典型个例 全系统结构 简要工作过程
飞行器系统:可能通俗地理解为天上飞
的那一部分,包括:飞机机体、飞机的动 力装置(推进系统)、飞行操纵装置、机 体供电系统等。当然还应有航空电子设备 (控制与导航系统)、机载数据终端(数 据链系统的机载部分)和任务设备系统的 有效载荷。主要功能:为无人机飞行器提 供飞行动力,同时把各分系统及部件连为 一体并具有良好的气动外形,最终为任务 载荷提供飞行平台。
力学角度看,机身并不是必要的。如果机翼足够大,能装载各种设备时,则机身是可以 取消的,没有机身的飞行器称为飞翼。
发射与回收装置
固定翼分类
2 飞行器系统结构认知
机体
机体:一般由机翼、机身和尾翼等组成。机身将机翼、尾翼、动力和起落装置等连为
一体,并作为容器装载各种设备和油料等。
动力系统 发射与回收装置
1 系统组成
定义与特点
为加强专业学习的针对性:我们将无人机系统按专业归类分为飞行器(含发射与回
收)、控制与导航、综合无线电、供电、保障支援、任务设备等分系统。
GPS,INS组合导航
GPS/INS 组合导航(仪器科学与工程学院)摘要:GPS/INS 组合导航是用GPS和INS各自的优点进行组合得到的组合导航系统。
它能够拥有GPS的长距离同误差和INS的短距离精确导航的优点,本文是关于GPS/INS组合导航的综述。
关键词:组合导航;惯性导航系统;GPS;INSGPS可以提供全球性的、全天候的、高精度的无源式三维导航定位服务,定位误差不随时间增长,但是GPS的自主性差,需要依靠运营商,受地形建筑的遮蔽信号物的影响,很难做到高精度实时动态控制和导航。
而INS的短期精度高、自主性强、抗干扰能力强,但是长期精度低,导航误差随着时间会逐渐积累。
所以二者的优缺点结合互补,可以实现实时精度高,动态性强,数据更新率高等优点。
1背景1.1 GPS简介GPS是英文Global Positioning System(全球定位系统)的简称。
GPS起始于1958年美国军方的一个项目,1964年投入使用。
20世纪70年代,美国陆海空三军联合研制了新一代卫星定位系统GPS 。
主要目的是为陆海空三大领域提供实时、全天候和全球性的导航服务,并用于情报搜集、核爆监测和应急通讯等一些军事目的,经过20余年的研究实验,耗资300亿美元,到1994年,全球覆盖率高达98%的24颗GPS卫星星座己布设完成。
它有以下的优点[1][4][5]:1、定位精度高,GPS定位精度可以达到0.1~0.0lppm。
定点定位GPS有着这么高的精度可以满足不同情况下,不同需求下的精度需求。
2、范围广,全球定位。
3、适应性强,可在各种恶劣环境中工作,可以24小时工作。
而且无论是高山,深谷,GPS都能够工作。
同样的GPS也有弊端:1、抗干扰能力弱,GPS利用电磁波传递信号,容易受到地形,天气,磁场,电磁波等干扰。
也会受到大气层中对流层和电离层的影响。
2、由于电磁波传播途径被影响,会导致定位时产生误差。
影响精度。
3、自主性差GPS是现在人们生活工作中重要的工具,能够满足人们一定的生活工作需求,但是它明显的缺点也是制约其进一步发展的因素。
基于“北斗二代”的民机导航系统展望
基于“北斗二代”的民机导航系统展望摘要:提升民机导航的信息化和智能化,是民用航空领域的重要内容之一。
“北斗二代”导航系统在民用航空领域有其潜在的应用前景。
结合“北斗二代”导航系统定位和短信通信功能的特点,综述其在民机导航中的应用现状,分析其潜在的民航应用,展望其在民机导航中的发展。
关键字:北斗二代民机星基导航展望一.“北斗二代”卫星导航系统的发展现状“北斗二代”从2007年开始正式建设,预计2020年形成覆盖全球的北斗卫星导航系统,建成时由5颗静止轨道卫星和30颗非静止轨道卫星组成。
“北斗二代”为作为正在建设的具有覆盖全球能力的无源定位导航系统,不仅能提供导航、定位和授时服务,还能提供其它卫星定位系统不能提供的短报文通信服务。
“北斗二代”卫星导航系统中,用户只要能接收到4颗卫星即可实现连续精密授时、实时定位、高动态监控,为陆、海、空提供全方位的全球导航定位服务。
作为世界上航空运输增长最快的国家和世界第二大航空运输市场,民航运输在交通运输中占据了越来越重要的位置。
北斗卫星导航系统作为具有自我知识产权的卫星导航系统,将为我国民用航空运输系统提供更安全可靠的导航。
二.“北斗二代”卫星导航系统在民机导航中的应用现状我国西部和西南地区机场群多处于高原山区,地形复杂,陆基无线导航台少,且很多地区存在雷达信号盲区。
使用“北斗”卫星导航系统,不仅可以提高飞行的安全性,还将极大程度解决西部及西南地区机场、航路建设耗资巨大的难题。
我国东部地区航路拥挤、飞行流量负荷大,采用“北斗”卫星导航系统可以设计平行航线,增加空域容量,缓解航路繁忙及空中交通拥挤的状况,保证飞行安全,减少航班延误,增加航空运输量。
由于GPS卫星导航系统发展较为成熟,而其也是目前民机导航中最主要的星基导航系统,其次由于“北斗二代”卫星导航系统发展得还不是很成熟,目前主要是北斗卫星导航系统与GPS卫星导航系统的组合导航。
由于民航飞机在巡航时处于高动态阶段,故北斗系统的使用效果不好,其定位不如GPS系统的精度高,无法进行双系统数据组合;而飞机进入进近阶段后,其飞行范围和运动速度都比巡航阶段下降很多,适用北斗系统的导航特性,即利用CPS系统三维定位精度高的特性和北斗系统接收机能与地面控制中心进行通信的功能进行组合导航。
飞行器组合导航系统的设计与实现
飞行器组合导航系统的设计与实现随着航空业的不断发展,飞行器的导航系统变得越来越复杂和精细。
如今,现代飞行器依赖于许多不同的导航系统,在航线规划和安全控制方面发挥着至关重要的作用。
其中,飞行器组合导航系统也成为了一项重要的技术。
飞行器组合导航系统是一种集成多个导航系统的技术,例如GPS(全球定位系统)、惯性导航系统(INS)、地面基准导航系统等等。
飞行员可以同时访问所有这些系统,以帮助他们在飞行中保持航向和高度。
与传统的单一导航系统相比,组合导航系统可以提供更高的精度和可靠性。
在设计和实现飞行器组合导航系统时,需要考虑多个因素。
下面将分别介绍这些因素。
1. GPS系统GPS是飞行器组合导航系统中的一个重要组成部分。
GPS可以提供精确的位置信息,有助于飞行员在飞行过程中准确地确定飞机的位置和目标航线。
在实际应用中,GPS通常需要与惯性导航系统相结合,以补充GPS在移动过程中的误差。
2. 惯性导航系统惯性导航系统采用陀螺仪和加速度计等仪器测量飞行器的位置和速度,没有外界支持就能提供垂直和水平方向的导航和位置数据。
由于惯性导航系统的误差是随时间积累的,因此在长时间飞行中,需要对系统进行校正和修正。
3. 地面基准导航系统地面基准导航系统是一种被动外部辅助导航系统,可以提供飞行器在地球表面上的准确位置和高度。
该系统使用地球表面上的接收器和天线接收GPS卫星的信号,并将信号地面位置与航班计划中的经纬度坐标进行比对,以确定飞行器的准确位置。
该系统通常用于在飞行离开GPS可用信号覆盖的区域时进行定位。
在实现飞行器组合导航系统时,需要考虑一些技术挑战和难点。
下面将列举这些挑战和难点。
1. 复杂的集成性飞行器组合导航系统需要将多个导航系统进行集成,这往往需要一定的软件工程技术。
此外,不同导航系统之间的数据传输也需要协调和管理,以保证数据的及时交换和正确性。
2. 高精度与高可靠性由于飞行器在飞行中面临风险和危险,因此要求导航系统具有高精度和高可靠性。
组合导航产品 综述 应用
组合导航产品综述应用随着互联网的快速发展,导航产品也在不断创新和进化。
组合导航产品作为一种集成了多种导航功能的综合性工具,已经成为现代人生活中必不可少的一部分。
本文将综述组合导航产品的应用领域、特点以及对用户生活的影响。
一、组合导航产品的应用领域组合导航产品广泛应用于各个领域,包括交通导航、旅游导航、户外导航等。
在交通导航领域,通过集成地图、实时路况、导航路径规划等功能,组合导航产品能够帮助用户选择最佳的行车路线,并提供实时的交通信息,使用户能够更加高效地出行。
在旅游导航领域,组合导航产品可以提供景点介绍、周边推荐、导航路线等功能,帮助用户规划旅游行程,并提供详细的导航指引。
在户外导航领域,组合导航产品能够结合GPS定位、高度测量、气象预报等功能,帮助用户在野外环境中进行定位和导航,提高安全性和便利性。
二、组合导航产品的特点1.综合性:组合导航产品集成了多种导航功能,能够满足用户在不同领域的导航需求,提供全方位的导航服务。
2.实时性:组合导航产品通过与云端服务器的实时数据交互,能够及时获取最新的路况、天气等信息,并根据用户的实际情况进行导航路径的调整。
3.个性化:组合导航产品可以根据用户的个性化需求进行定制,提供个性化的导航设置和推荐服务,使用户能够更好地适应不同的导航场景。
4.多平台支持:组合导航产品不仅可以在智能手机上使用,还可以在车载导航系统、智能手表等设备上使用,提供多种导航方式和使用场景。
5.数据共享:组合导航产品通过云端服务,可以将用户的导航数据进行共享和存储,方便用户进行历史记录查看和数据分析,提供更好的导航体验。
三、组合导航产品对用户生活的影响组合导航产品的出现极大地改变了用户的出行方式和生活习惯。
首先,组合导航产品提供了更准确、更及时的导航信息,能够帮助用户节省时间和精力,提高出行效率。
其次,组合导航产品提供了更多样化的导航功能,满足了用户对不同场景导航的需求,使用户能够更加便捷地进行出行和旅游。