
双电机独立驱动履带车辆转向特性研究
Re s e a r c h o n S t e e r i n g Cha r a c t e r i s t i c s o f Dua l -M o t o r
Dr i v i ng El e c t r i c Tr a c ke d Ve hi c l e
s t a b i l i t y,t h i s p a p e r f i r s t a n a l y z e d t h e k i n e ma t i c s a n d d y n a mi c s c h a r a c t e is r t i c s o f t h e v e h i c l e u n d e r d y n a mi c s t e e in r g
ABS T RACT : F o r t h e c o mmo n l y u s e d d u a l - mo t o r d iv r e mo d e,we n e e d t o c h a n g e t h e mo t o r s s p e e d / t o r q u e t o c o m・ p l e t e s t r a i g h t d iv r i n g a n d s t e e r i n g o f t h e v e h i c l e .I n o r d e r t o e f f e c t i v e l y c o n t r o l t h e mo t o r s a n d i mp r o v e t h e s t e e i r n g
W ANG Me n g - y i n g, GU Zh o n g - l i
( S c h o o l o f Me c h a n i c a l a n d V e h i c u l a r E n g i n e e r i n g , B e r i n g I n s t i t u t e o f T e c h n o l o g y , B e r i n g 1 0 0 0 8 1 , C h i n a )
第3 0 卷 第5 期
文章编号 : 1 0 0 6 — 9 3 4 8 ( 2 0 1 3 ) 0 5 — 0 1 5 8 — 0 5
计
算
机
仿
真
2 0 1 3 年5 月
双 电机 独 立 驱 动 履 带 车 辆 转 向特 性 研 究
王 孟英 , 谷 中 丽
( 北 京 理 工 大 学 机 械 与 车辆 工 程 学 院 , 北京 1 0 0 0 8 1 )
Байду номын сангаас
摘要 : 研 究电传动履带车辆在不同转向工况下对驱动 电机输 出特性需求问题 , 针对 目前常用的双电机独立驱动模式 , 车辆直
驶和转向行驶 均通过两侧 电机转速/ 转矩的变化来实现 , 为有效 的控制两 侧电机完成预期转 向 , 提高转 向稳 定性 , 首先采用
运动学和动力学方法对车辆瞬态转 向进行了分析 , 借 助动力学分析软件 R e c u r D y n / T r a c k — H M 和控制 系统 分析软件 M a t l a b / S i mu l i n k仿真平台, 建立 了整车多体动力学模型和控制 系统模型 , 然后对车辆转 向特性进行 了多工况协同仿真分析。结果表 明, 不 同转 向工况对驱动电机输 出特性需求不同 , 瞬态转 向受转 向角速度变化率影响较 大, 稳态转 向主要取决 于转 向半径大 小, 为制定合理 的控制策略提供了依据 。 关键词 : 电传动; 履带车辆 ; 转 向特性 ; 协同仿真
c o n d i t i o n s .T h e mu l t i — b o d y d y n a mi c s mo d e l o f t h e wh o l e v e h i c l e a n d c o n t r o l s y s t e m mo d e l w e r e b u i l t b a s e d o n t h e s i mu l a t i o n p l a t f o r ms o n d y n a mi c s a n a l y s i s s o f t w re a k n o w n a s R e e u r Dy n / T r a c k — — HM a n d c o n t r o l s y s t e m a n a l y s i s s o f t ・ ・ wa r e k n o wn a s Ma t l a b / S i mu l i n k .Th e n c o l l a b o r a t i v e s i mu l a t i o n o n s t e e i r n g c h a r a c t e r i s t i c s u n d e r d i f f e r e n t s t e e r i n g c o n d i t i o n s w a s c a r i r e d o u t .T h e r e s u l t s a r e a s ol f l o ws :t h e r e q u i r e d o u t p u t c h ra a c t e i r s t i c s o f t h e mo t o r s a r e ma i n l y i n — l f u e n e e d b y t h e s t e e in r g a n g u l a r a c c e l e r a t i o n o f t h e v e h i c l e u n d e r d y n a mi c s t e e in r g c o n d i t i o n,w h i l e u n d e r s t e a d y -
履带车辆电传动转向性能半实物仿真分析

履带车辆电传动转向性能半实物仿真分析马田;刘翼;张欣;万帆【摘要】针对双电机耦合驱动的履带车辆,提出了基于模型参考的自适应转向控制方法,实现车辆转向的动态补偿控制,建立了转向性能仿真模型,构建了转向性能半实物仿真平台,在柏油路和农村松软路两种路面下,进行车辆转向性能半实物仿真.结果表明,双电机耦合驱动的履带车辆相对转向半径误差较小,转向稳定性好.【期刊名称】《车辆与动力技术》【年(卷),期】2016(000)001【总页数】5页(P35-39)【关键词】双电机耦合驱动;转向性能;半实物仿真【作者】马田;刘翼;张欣;万帆【作者单位】中国北方车辆研究所,北京100072;中国北方车辆研究所,北京100072;中国北方车辆研究所,北京100072;中国北方车辆研究所,北京100072【正文语种】中文【中图分类】TJ81+0.323;TP391.77从国内外坦克装甲车辆混合动力电传动技术发展趋势和国外发展现状来看,机电复合传动在军用车辆的应用日益广泛,正朝着高效、高功率密度、节能、高机动性等目标发展,具有较好的发展前景,已经成为军用车辆传动技术的重要发展方向.履带车辆的传动装置兼具转向功能,且转向一直是各国履带车辆机电复合传动研究的重点并各具特色[1].双电机独立驱动方案是电传动的基本方案之一,其转向性能受到了关注.翟丽等作者针对双侧独立驱动的电传动履带车辆,建立了基于无功功率感应电机模型参考自适应控制(MRAC)的电子差速转向控制策略[2].刘翼等作者同样针对双侧独立驱动的电传动履带车辆,提出了一种适应于转向阻力变化的转向控制策略[3].双电机耦合驱动的机电复合传动是一种在双电机独立驱动方案中加入功率耦合机构,将变速和转向功能有机耦合在一起的履带车辆机电复合传动形式,系统结构框图如图1所示.该结构相对简单,通过机械结构解决了双侧电驱动转向再生功率循环,降低了电机功率需求.本研究针对双电机耦合驱动的履带车辆,提出了基于模型参考的转向自适应控制方法,进行车辆转向的动态补偿控制,建立了转向性能仿真模型,构建了转向性能半实物仿真平台,在柏油路和农村松软路两种路面下,进行车辆转向性能半实物仿真验证.仿真结果表明,双电机耦合驱动的履带车辆的转向性能达到了预期效果,为双电机耦合驱动系统转向控制策略的制定提供参考依据.针对驱动电机不同的驱动指令,整车控制策略分为扭矩控制策略和转速控制策略两种.由于转速指令与目标驱动扭矩之间是一种非线性关系,利用传统PID算法精确解算扭矩值具有一定难度.实际转向时,转向阻力可能非线性大幅突变,仅用常规的反馈控制方法可能无法得到满意的控制效果.利用自适应控制方法能够解决一些常规的反馈控制所不能解决的复杂控制问题,能大幅度地提高系统的稳定精度和跟踪精度[4].随着现代控制理论的发展,出现了各种形式的自适应控制系统,其中模型参考自适应控制无论从理论研究还是从实际应用都已趋向成熟.因此,双电机耦合驱动履带车辆转向控制,采用基于模型参考自适应控制方法来实现.控制结构如图2所示,主要包含参考系统、等效输入计算、动态补偿反馈控制和实际系统4个部分[5].参考系统是针对驾驶员的期望角速度ω*,求取理想的期望转向角速度响应ωm;等效输入计算,是针对转向动力学的非线性特点,将期望车速v*和期望角速度ω*等效变换为计算等效输入r,以保证基于模型参考的自适应控制对系统模型输入的基本要求;反馈控制则是针对理想期望转向角速度响应ωm和实际系统的角速度响应ωp、计算等效输入r进行积分反馈,以调节r获得新的输入u,从而作用于实际系统;ωp是自适应控制的反馈参考.通过自适应控制律的调节作用,使得ωm和ωp的偏差e0能够迅速收敛.当转向负载突变时,ωp能够较好地跟随ωm,车辆的转向响应和稳定性得到改善.双电机耦合驱动电传动系统转向性能仿真模型主要包括发动机-发电机组模型、电池模型、电机驱动系统模型、行星机构模型、驾驶员模型(信号输入)、控制系统模型、车辆动力学模型、负载等效模型,等等.仿真模型如图3所示.发动机-发电机组模型采用Map图模型,借助查表和插值的方法, 建立发动机-发电机组的输入输出数学模型;电池模型采用RC模型,能够反映电池的动态特性,可以模拟电池的外特性、过充、过放等;电机驱动系统可模拟电机输出扭矩和转速,模拟电机驱动电流,模拟实现电机的启动过程,等等;行星机构模型直接使用Simdriveline中的相关模块,如行星传动齿轮、离合器、制动器等来实现,参照传动简图,将各模块的端口相连接,然后按照实际系统配置输入相应参数;控制系统模型采用上文提出的基于模型参考的自适应转向控制模型;驾驶员模型在离线仿真阶段赋恒定值,在半实物仿真阶段用硬件接口关系代替,对I/O进行配置,使其与驾驶员操作装置关联;车辆动力学模型采用考虑滑转滑移的动态分析模型;负载模型采用随机扰动时变值.在进行离线仿真确定仿真模型的正确性之后,进行快速控制原型的开发,保留需要下载到半实物仿真系统中的模块,用硬件接口关系代替原来的逻辑连接关系,对I/O接口进行配置,设定软硬件中断优先级,对系统进行半实物仿真,验证控制算法的有效性[6].半实物仿真平台如图4所示,驾驶员输入设备包括方向盘、油门踏板、制动踏板、换挡手柄,半实物仿真机采用dSPACE半实物仿真平台.利用真实的方向盘、油门踏板等操纵系统将驾驶员操作指令输入,同时转换为输入信号输入综合控制器,综合控制器运行控制算法解算出两个电机的目标扭矩指令,发送给dSPACE中的系统模型,进行双电机耦合驱动转向性能半实物仿真.在柏油路和农村松软路两种路面下,通过油门踏板和方向盘配合,进行车辆转向性能半实物仿真.1)农村松软路仿真.在0~40 s区间油门踏板稳定在0.4,同时在20~30 s区间方向盘稳定在0.4,进行一组中等半径转向输入;在40~80 s区间油门踏板稳定在0.2,同时在50~70 s区间方向盘稳定在0.6左右,进行一组小半径转向输入.2)柏油路仿真.在80~150 s区间油门踏板稳定在0.6,同时在120~130 s区间方向盘稳定在0.2左右,进行一组大半径转向输入,信号输入见图5.在此输入条件下,对比两侧电机目标扭矩及实际输出扭矩(见图6、图7)、目标相对转向半径及仿真输出相对转向半径(见图8)、目标车速及仿真车速(见图9)以及转向功率平衡曲线(见图10).第一次转向时是在困难路面下,目标车速稳定在30 km/h左右,到第20 s开始转向,目标相对转向半径为8.6,实现的相对转向半径为9.4(图8);第二次转向也是在困难路面进行的,目标车速稳定在9 km/h左右,在第50 s时进行目标相对转向半径为3.9的转向,实现的相对转向半径为4.2;第三次转向是在良好路面下,车速稳定在47 km/h左右,进行目标相对转向半径为27.4的转向,车辆实现的相对转向半径为27.9。
大型双履带车辆转向性能的研究

摘
要: 结合露天矿用 自移式破碎站 实际工作特点 , 在考虑 了履 带车辆设备 的偏 心、 履带的中心距、 履 带板的宽度和履带
的接地长度等相 关参数影响的前提 下, 进行 了转 向理论分析和驱动力计算 , 分析 了履带驱动力与履带车辆设备 的偏心 、 履带 中心距 、 履带接地 长度、 履带板宽度 、 履 带转 弯半径之间的相 互关系; 明确提 出了履 带车辆再生功率产生的条件和变 化规律 , 指 出了履带车辆再生功率与履带车辆转 弯半径 的关 系, 研究结果对露天矿 用履带车辆的设计有理论指导作用。
Ke y Wo r d s : Tr a n s p o r t Cr a wl e r ; Dr i v i n g Fo r c e ; S t e e r i n g Ra d i u s ; Re g e n e r a t i v e Po we r 一
1 引言
、
he t c o n t a c t l e n g t h o fc r wl a e r . I n t e r r e l ti a o n ft o h e d r i v i n g f o r c e nd a c r wl a e r v e h i c l e o f f s e t , c r wl a e r c e n t e r d s i t a n c e , t h e c o n t a c t l e n g t h f o c r a w l e r , ^ e w i d t h f o c r a w l e r p d .s a t e e i r n g r di a s u a r e na a l y z e d . T h e g e n e r ti a n g c o n d i t i o n nd a r e g u l a r p t a t e r n f o r e g e n e r t a i v e p o w e r a l e p o s e d c l e a r l y . he T r e l ti a o sh n i p fr o e g e n e r ti a v e p o w e r a n d s t e e r i n g r a d i s u a r e a l s o p o s e d . T h e r e s u l t s f o s t u d y re a g u i d nc a e or f d e s i g n i n g c r wl a e r v e h i c l e se u d i n o p e n p i t m i n i n g .
全轮独立电驱动车辆双重转向控制策略探析
全轮独立电驱动车辆双重转向控制策略探析当前,随着人们对环保、安全性的不断追求,全轮独立电驱动车辆双重转向技术正日益受到关注。
双重转向技术的基本原理是通过控制车辆前后两轮不同的转向角度来达到转弯的目的,从而提高车辆的操控性和稳定性。
本文将探析全轮独立电驱动车辆双重转向控制策略的基本原理及其应用。
全轮独立电驱动车辆双重转向技术的基本原理是通过对车辆前后轮组的转向控制实现对车辆的转向。
其中,通过控制前轮的转向角度来实现对车辆的方向控制,通过控制后轮的转向角度来实现对车辆的侧向控制。
双重转向技术可以有效地降低车辆在高速行驶时因转弯而引起的侧向失控风险,提高车辆的稳定性和安全性。
在双重转向控制策略中,首先需要确定车辆的运动模型和控制模型。
车辆运动模型是车辆运动学和动力学特性的总和,控制模型则是确定车辆运动模型下所需的控制策略,以达到所期望的运动控制效果。
在双重转向控制中,车辆的运动模型包括了车辆的惯性参数、转向机构参数和车辆转向特性等因素。
而控制模型则需要考虑车辆的目标路径、控制输入变量、控制参数等因素,来确定所需的控制策略。
在双重转向控制中,控制变量的选择是一个非常关键的因素。
一般来说,车辆的前轮转向角度和后轮转向角度是两个基本的控制变量。
前轮转向角度主要影响车辆的转向,后轮转向角度主要影响车辆的侧向控制。
通过这两个控制变量的相互配合,可以实现对车辆的精确控制。
在双重转向控制中,控制算法的选择也非常重要。
目前常见的控制算法有PID控制、模糊控制、神经网络控制等。
不同的控制算法具有不同的优缺点,需要根据具体的应用场景进行选择。
其中,PID控制是一种较为传统的控制算法,具有实现简单、调节方便的优点,但是无法处理非线性系统和复杂系统的控制问题。
模糊控制则是一种基于模糊逻辑的控制算法,对非线性和复杂系统的控制具有较好的适应性。
神经网络控制则是一种基于人工神经网络的控制算法,具有较好的非线性建模和逼近能力。
总之,全轮独立电驱动车辆双重转向技术是一种较为先进的车辆控制技术,可以提高车辆的驾驶性能、操控性和安全性。
履带车辆三种转向方式特性的对比分析

陈泽宇, 张承宁, 李军求, 武小花
( 北京理工大学机械与车辆工程学院, 北京 100081 )
摘 要: 对中心差速、内侧降速和外侧升速3 种履带车辆转向方式进行运动学和动力学分析; 对3 种方式下的转
向半径的变化规律进行了研究; 对比了3 种转向方式的内外侧履带功率需求; 在Ma tlab / Simu link 中进行了仿真。
1) 通过对履带车辆转向运动学的分析与仿真研
究, 得到如下结论: 3 种情况的转向半径变化率相同,
但转向半径的数值不同; 转向角速度相同时, 内侧降
速式的转向半径最小, 中心差速式稍大, 外侧升速式
最大。
2) 功率需求分析表明, 转向角速度相同时, 内侧
降速式转向的功率需求是最小的, 中心差速式较大,
ML
B
+ (
Iz
B
- DmB
4
)X# ] @u0
( 9)
式中: 功率P 的第1个下标1, 2, 3分别对应内侧
降速式、中心差速式和外侧升速式3种转向方式; 第2
# 44#
2010年4 月 农机化研究 第4期
个下标1, 2 分别表示内侧履带和外侧履带。通过式
程为
F 2 - F 1 - 2FR = Dmu#
(F2 + F 1 ) B
2 - ML = IzX#
ML = LGL
4
L =
Lmax
0. 925 + 0. 15R /B
R = u /X
P 1 =
F 1u1
1 000
P 2 =
双电机耦合驱动履带车辆自适应滑模转向控制
双电机耦合驱动履带车辆自适应滑模转向控制盖江涛;黄守道;周广明;刘翼;马田【摘要】针对双电机耦合驱动履带车辆转向动力学模型具有多输入多输出(MIMO)、非线性且参数不确定的特点,对系统进行解耦,分解为车速控制系统和转向角速度控制系统.在车速控制系统中为实现车速跟踪误差的收敛,根据期望车速与当前速度信息,提出了鲁棒滑模变结构控制算法;在转向角速度控制系统中,提出了针对转向角速度的模糊滑模自适应控制算法.通过“驾驶员-控制器”在环的双电机耦合驱动履带车辆实时仿真系统,对控制算法进行了仿真实验验证,证明了该控制算法的有效性.【期刊名称】《兵工学报》【年(卷),期】2015(036)003【总页数】7页(P405-411)【关键词】兵器科学与技术;履带车辆;转向;解耦控制;滑模变结构【作者】盖江涛;黄守道;周广明;刘翼;马田【作者单位】湖南大学电气与信息工程学院,湖南长沙410082;中国北方车辆研究所车辆传动重点实验室,北京100072;湖南大学电气与信息工程学院,湖南长沙410082;中国北方车辆研究所车辆传动重点实验室,北京100072;中国北方车辆研究所车辆传动重点实验室,北京100072;中国北方车辆研究所车辆传动重点实验室,北京100072【正文语种】中文【中图分类】TP2采用电传动可以使履带车辆实现能源的多元化利用,比机械或液力机械综合传动具有诸多无可比拟的优点,如无级变速、效率高、易于布置、更适合于采用现代控制技术等优点[1]。
转向控制技术极大地影响着车辆的机动性能。
为了解决经典的双电机独立驱动无法实现履带车辆转向再生功率机械循环的问题[2],文献[3]提出了一种双电机耦合驱动技术方案,是典型的双输入双输出系统。
目前的电传动履带车辆转向控制策略,一般都没有考虑履带车辆的转向动力学过程对电机的驱动转矩做反馈性自适应调节,导致较难实现任意转向目标的跟踪控制。
文献[4]基于神经网络PID控制方法,实现了一定车速范围内的转向目标跟踪控制,但由于其神经网络主要针对电机阻力矩进行训练,较难体现履带车辆高速转向时的惯性力负载,只实现了低速转向具有较好的操控性能。
履带车辆的转向理论
履带车辆的转向理论一、双履带车辆的转向理论对于双履带式车辆各种转向机构就基本原理来说是相同的,都是依靠改变两侧驱动轮上的驱动力,使其达到不同时速来实现转向的。
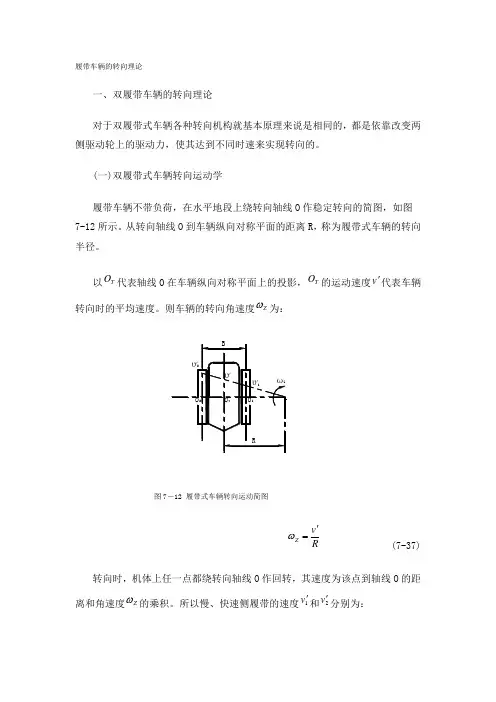
(一)双履带式车辆转向运动学履带车辆不带负荷,在水平地段上绕转向轴线O 作稳定转向的简图,如图7-12所示。
从转向轴线O 到车辆纵向对称平面的距离R ,称为履带式车辆的转向半径。
以T O 代表轴线O 在车辆纵向对称平面上的投影,T O 的运动速度v '代表车辆转向时的平均速度。
则车辆的转向角速度Z ω为:图7-12 履带式车辆转向运动简图R v Z '=ω (7-37)转向时,机体上任一点都绕转向轴线O 作回转,其速度为该点到轴线O 的距离和角速度Z ω的乘积。
所以慢、快速侧履带的速度1v '和2v '分别为:Z Z Z Z B v B R v B v B R v ωωωω5.0)5.0(5.0)5.0(21+'=+='-'=-=' (7-38)式中:B —履带车辆的轨距。
根据相对运动原理,可以将机体上任一点的运动分解成两种运动的合成:(1)牵连运动,;(2)相对运动。
由上可得:B R B R v v 5.05.021+-=''(二)双履带式车辆转向动力学 1、牵引平衡和力矩平衡图7-13给出了带有牵引负荷的履带式车辆,在水平地段上以转向半径R 作低速稳定转向时的受力情况(离心力可略去不计)。
转向行驶时的牵引平衡可作两点假设:(1) 在相同地面条件下,转向行驶阻力等于直线行驶阻 力,且两侧履带行驶阻力相等,即:ff f F F F 5.021='='(2)在相同的地面条件和负荷情况下,γcos x F 相当于直 线行驶的有效牵引力KP F ,即:图7-13 转向时作用在履带车辆上的外力γcos x KP F F =所以回转行驶的牵引平衡关系为:K KP f K Kx f f K KF F F F F F F F F F =+='+'+'+'='+'212121cos γ (7-39)设履带车辆回转行驶时,地面对车辆作用的阻力矩为μM ,在负荷xF 作用下总的转向阻力矩为:γμsin x T C F a M M += (7-40)式中:T a —牵引点到轴线21O O 的水平距离。
电传动履带车辆转向行驶控制策略仿真研究_马晓军
{(
1, v2 φg
v2 < 0 . 5 B, φg
) /( )
2 B , v ≥ 0 . 5 B, φg 2
式中: φ 为路面附着系数; g 为重力加速度。
为加速踏板行程; α max 为加速踏板最大有效行程; α0 为加速踏板最小有效行程。 另外, 考虑到驾驶习惯, 需对加速踏板定义进行 即当踏板期望功率低于实际电机输出功率时 , 修正, 让两侧电机保持滑行而不制动。制动踏板解析与加 速踏板相类似。 2. 2 方向盘信号解析 当方向盘转角位于自由行程以内, 驾驶员意图 驾 解析为直线行驶; 当方向盘转角大于自由行程时, 驶员意图解析为转向。在一般的转速或转矩控制策 略中, 方向 盘 转 角 解 析 为 期 望 的 转 速 或 转 矩 的 差 值 , 本文将其解析为相对转向半径倒数, 转角越 大, 期望转向半径越小, 由于对称性, 这里只讨论向 右转的解析规则: δ - δ0 1 = ,δ ∈ ( 0 , 45 ʎ ) 。 * δ max - δ0 ρ 式中: ρ 为期望相对转向半径; δ 为方向盘转角, δ0 为自由行程最小有效转角; δ max 为自由行程最大有 效转角。 8] 由文献[ 可知: 大半径转向时, 车辆转向角速 度满足 v2 v1 v = = , ω = R R - B /2 R + B /2 ( 1)
图1
功率调节控制结构框图
不变, 内侧电机跟踪综合控制器给定速度 , 结构框图 2 , 2 , 如图 所示 个驱动电机左右对称 假设车辆向右 转向, 左侧为外侧电机, 右侧为内侧电机。根据加速 踏板的功率需求对外侧电机进行功率分配 , 对功率 给定 P 采用功率闭环控制, 与直线行驶控制算法 相同。同时根据当前车速 v , 检测到方向盘转角信 号 δ 和外侧电机转速 ω1 , 基于履带车辆的运动学公
履带式车辆斜坡转向时的动力学特性
履带式车辆斜坡转向时的动力学特性
孙逢春;史青录;郭汾;翟丽
【期刊名称】《中国机械工程》
【年(卷),期】2007(018)022
【摘要】运用数力学中矢量分析理论和方法推导了基于接地比压呈线性分布的履带式车辆在斜坡上转向时的瞬时转向中心偏移量、转向阻力矩、两侧履带所需牵引力、消耗的功率与车辆重心位置、转向半径、行进速度、加速度、车辆方位的相互关系的计算公式.通过计算机仿真和实例计算得出了上述各参数之间相互关系的曲线,分析了这些参数的变化规律,并将其与车辆在水平路面转向时的曲线进行了对比分析,为履带车辆两侧驱动轮力矩和功率的分配提供了参考依据.
【总页数】6页(P2766-2771)
【作者】孙逢春;史青录;郭汾;翟丽
【作者单位】北京理工大学,北京,100081;北京理工大学,北京,100081;北京理工大学,北京,100081;北京理工大学,北京,100081
【正文语种】中文
【中图分类】U469.694
【相关文献】
1.履带式车辆斜坡上转向动力学的研究 [J], 杨志国;何强;许立祥
2.履带式车辆斜坡转向稳定性研究 [J], 史青录;孙逢春
3.履带式车辆接地比压在斜坡转向时的变化分析 [J], 孙逢春;史青录;翟丽;陈树勇
4.履带式车辆瞬态转向动力学建模与分析 [J], 刘文学;王涛;孟凡凯;陈亚利;黎玉康
5.履带式车辆斜坡匀速转向特性分析 [J], 张战文;杨福增;张季琴
因版权原因,仅展示原文概要,查看原文内容请购买。
履带车辆差速转向机构转向过程动态特性的试验研究_图文(精)
液压与气动2009年第7期统的模糊PI D 控制比传统的PI D 控制有较小的超调量和较快的响应速度。
参考文献:[1] H ong ren L. i H ydrauli c contro l syste m [M].Be iji ng :N ati onalD efence Industry Press , 1990.[2] 贺云波, 等. 电液伺服系统的完整建模及变尺度多调整因子解析模糊控制[J].机床与液压, 2000(5.[3] 李士勇, 模糊控制和智能控制理论与应用[M].哈尔滨:哈尔滨工业大学出版社, 1990.[4] 韦巍. 智能控制技术[M].北京:机械工业出版社, 2007. [5] 李国勇. 智能控制及其M ATLAB 实现[M ].北京:电子工业出版社, 2005.[6] 顾瑞龙. 控制理论及电液控制系统[M ].北京:机械工业出版社, 1984.[7] Corbe t T. , Sepehr iN. , L aw rence , P. D . . Fuzzy con tro l o f ac l ass o f hydrauli ca lly actuated i ndustr i a l robo ts[J].IEEET ransac ti ons on Control Syste m s T echno logy 1996, 4(4:419-429.履带车辆差速转向机构转向过程动态特性的试验研究荆崇波, 魏超, 刘丁华Experm i ental I nvesti gati on on Steeri ng Characteristic of Trac ked V ehicle w it h Hydrau lic Steeri ng M echanis mJING Cong bo , W E I Chao , LIU D i n g hua(北京理工大学, 北京 100081摘要:阐述了履带车辆转向过程的转向特性以及液压无级差速转向机构的工作原理, 提出了用液压次级动态仿真试验台模拟履带车辆转向过程的试验方案, 在此基础上, 完成了液压无级转向机构的转向性能试验。
履带车辆差速转向机构转向过程动态特性的试验方法
履带车辆差速转向机构转向过程动态特性的试验方法
荆崇波;魏超;李雪原;彭增雄
【期刊名称】《农业工程学报》
【年(卷),期】2009(025)007
【摘要】该文研究了履带车辆在不同转向半径下转向的两侧履带功率流动特性及液压无级差速转向机构的工作原理.在此基础上,确定了用试验台模拟履带车辆转向过程的试验方案,提出了用试验台驱动装置模拟发动机特性以及加载装置模拟转向过程动态负载的方法,完成液压无级差速转向机构转向过程的动态特性试验.结果表明:履带车辆转向过程中内侧履带由输出功率到输入功率以及外侧履带输出功率进一步增大的变化特点,能够在液压二次调节实验台上予以完成.此试验方法成功解决了履带车辆转向特性试验的台架实现问题.
【总页数】5页(P62-66)
【作者】荆崇波;魏超;李雪原;彭增雄
【作者单位】北京理工大学车辆传动国家重点实验室,北京,100081;北京理工大学车辆传动国家重点实验室,北京,100081;北京理工大学车辆传动国家重点实验室,北京,100081;北京理工大学车辆传动国家重点实验室,北京,100081
【正文语种】中文
【中图分类】TJ811
【相关文献】
1.履带车辆差速转向机构转向过程动态特性的试验研究 [J], 荆崇波;魏超;刘丁华
2.履带车辆液压机械差速转向机构转向性能研究 [J], 曹付义;周志立;徐立友
3.动力差速转向机构履带车辆载荷比与转向系数的关系 [J], 迟媛
4.履带车辆差速式转向机构性能试验 [J], 迟媛;蒋恩臣
5.基于新型双功率流差速转向机构的履带车辆转向性能 [J], 石志标;刘江;高峰;曾文
因版权原因,仅展示原文概要,查看原文内容请购买。