
液压支架四连杆机构设计作图法的分析
三液压支
架四连
杆机
构
双纽线
轨迹校
核计算
求
点的座标
方程
图一!
设掩
护梁
与水平
线夹角∀
为
参变量
#
点的座标
方程为∃
点的座标方程为
%&
一&∋()∗+,
……
.
/。
一/
一(,01
。
因为#∃
两点的
运动
轨迹为圆 23!
&#
一(!
4∋ /#
一56
&
。
一(−!4∋/
孟一(
炭因叱
6
‘!
一7!
一%&#
一8∋(2
)∗+
。
%
,#
一,一(,‘1
。令9:(0;0
1∗一5
0
(<
=∗+∗一(
‘…… 4∀!
4 (
,(
,土
纽工。!
)。,∀
∋<(656+0
1,十(
甲十(尹十5
璧∋(
若一(
盆一(,
一(苦…
…
4 (=∗+∗一(
‘! 42!
、,
,6
2
‘今一乙 白刁‘
∃&
一
∋()
令∗+∋,),
−二
.
〔∋/
一0%
1)0/∋2343一
,531
〕
6
二“).
〔/
一0%1063,7一0
二
〕)08)0
若一0
莹
…………
9
点运动
方程式为
∗(8)−()2+3
该方程式的解为:一−
土了石厄二互蕊石
<
一
—=∗
>1(
的两
个解中取)
号
将(
值代
入/.1式
可求
得&
值
液压支架四连杆机构设计
作图
法的
分析
北
京煤炭科学院开采
所朱凤
志
四连
杆机构的设计是支架架体
设计的核
心
四连
杆设计的好坏决定了
顶梁运动
轨迹决定了连
杆和
掩护梁
的受力也决定
了
支架轮廓尺寸的变化和
大小
一四
连杆机构设
计
的几
个要点
∀
四
连杆下
铰点不宜
太低太低
安装
销子困
难建议铰点
至少
高出
地面.≅Α
毫
米以
上但是下
铰点太高
底座
笨重
.%
四
连杆的
上铰点可以在掩护梁
内
也可以移到梁外上铰点在梁
内易削弱主梁
断面
特别是
支架高低变化较大时
掩
护梁
为满足连
杆运动
要求铰接部位开口
很
大如上
铰点移到梁
外上述问
题可以
解
决但是掩护梁
背角略有减少
掩护梁
形状
稍
许复杂
Β%
前后连杆
的长度接近掩护
梁长
度可
以
减少
支架
轮廓尺寸并对连
杆受力
有改善
=%
前后连
杆下
铰点的水平投影位置应尽
量接近
通过
掩护
梁上铰点的垂
线这
样能减
少
支架长度改善连
杆受力
≅%前
后连
杆夹角越大则连
杆受力
越
小所以
前后连
杆上铰点越接近越
好以不
影响连杆运动
为原
则建议前后连
杆上铰点
间距
取Α;∀
毫米左右为宜
二四连
杆画
法
四连杆可以通过
作图
用试凑法作出
也
可
以
建立
数学
模型
用电子
计算
机画出我
们
下面介绍
用试凑
法设
计四连
杆
卜掩护梁上铰点运
动轨迹分析
掩护
梁上铰点是掩护
梁和顶
梁铰
接点
它
的运动
轨迹
决定了顶
梁前
端升降时的运动
轨迹因此也称它
为支架运动
轨迹
设计支
架时控制顶
梁前端到煤壁
的距
离就是
设
计和
控制掩护梁和顶梁铰
点的运动
轨迹
顶
梁前
端到
煤壁的距
离 即梁
端距!是配套设
备所要求的从维护顶板的
角度来考
虑
这个距
离是零为最
好但是采煤机滚筒
并
不是完全垂直割
煤有时它
要倒向老塘
为
了避
免在这种
情况下
滚筒会切
割顶梁
所以
支架顶
梁前
端到煤壁
处要留有一
个安全距
离这个距
离大小是
由采煤滚筒向老
塘倾斜
角度而
决定建议取滚筒倾斜角度Β
为Χ这
样这个
安全距
离实际是
采高的
线性函
数在采高不同
时这个安全
距离
也应
随之
不同
也可
以说支
架处于
高位置时顶梁前
端
到煤壁
处距
离要大些
而支架
降到低位置
时顶梁
前端到
煤壁
的距
离可
以小些
这也
就是
说掩
护梁
上铰
点运动轨迹是一
条垂直的
双纽线
并不
理想
所以支架从最高位置起向
下
降落时
向前冲一
定距
离的双纽线是
使用
所要求的
在确定支架顶梁端到
煤壁
处距
离
时还要
考虑的另一
个因
素是
四连
杆机
构的
铰接部位存在
配合间
隙等因
素影
响支
架支
招月页板时
玫梁
还要向前移动一段
脱离 2∀
毫
米左右!
如果不
考虑
这个因
素支架在实
际
使用时可
能就保证不了
设计时所要求的
安
全距
离
支架采用四连
杆机构掩护梁
上铰点实
际运动轨迹是双纽线我们
说控制支
架运动
勒迹
值实际
上就是
控制这个双纽
线摆动
幅
度
值双纽
线摆动
幅度
值不
大于;∀
毫米就
可
以满足
使用要求
4−
掩护梁上
铰点运动轨迹的给定
6
下破扮
%
%Δ
沂二一一刘涎崛袱
Ε6
上
图
根据支架的最大高度和
最低高度确定掩
护梁上铰点运动
的二个极端位置见图6
假定支架最大高度4Χ∀。
毫
米最
低高度2∀∀∀
毫
米根
据结构要求掩护
梁上
铰点#
。要低
于
支架最高点###
。高
度要根据顶梁
与掩Φ−
后连杆的
确定
护梁
连接销子直径
而定一
般##∗
高约24∀
我
们从图2
上可以
分析出后
连杆ΓΗ
的
毫
米左右最低点#
。
由支
架伸缩值的确
定Γ
点是
掩护梁
上的
己定点Η
点在Γ
。Γ
。二点
就可
给出取##
。
在铅垂
线上投影为2Χ∀∀
垂直
平分
线上所以我
们可
以先作出Γ。
毫米#
与#
不
在同一
条铅垂
上线根据Γ
。
二点的垂直平分
线并在上取一
点Η
使
上节论述的原因#。
较#
铅垂线前
冲△ΙΗ
点
到底板距离适
中
太高底座
太长
太低
△Ι
值根据设计经验而定这里
△Ι
取;∀毫米穿连
杆销子困
难!并使Γ
。Η
和
铅垂
线有
然后
连接#ϑ
#。
并按一
定等份在##−
线段一
定夹角 2∀
左右即
可!
这就初步确定
上定
出#,#<##
、#。#
。#
,
各点这些
点了
我们要作的后连
杆
就是
设计四连
杆的理想运动
轨迹点
是我们
;−前连杆的确定
为确定四
连杆尺寸而予
先给定的条件之一前连
杆∃Δ
的∃
点也是在掩护梁
上是己
Α−
掩护梁尺寸和
位置的确定
定的点因
此关
键是
找出下
点位置下
点是
#∃Γ
三点
的位置除影响支架运动轨
四连
杆四
个点最后
确定的一个点
从图2
上
迹架体外形及掩护梁
背角外对支架受力我
们可以
看出下
点在∃∃。
二点垂直平分线
也有较大影响Β
角一
般与铅垂线
成Α∀
角上找出Γ
和Γ
的中点Γ
‘和
相对于Γ
‘
的
左右
取#
。Γ
。
等于2Φ∀∀
毫米长
一
般取∃
Φ
点
前连杆上
铰点!找出
通过∃∃∃
#Γ
。
长略大于
支架高的一
半即可!
取∃。Γ
。
三
点的园弧
的园心
这个圆心
就是Δ
点即前
一Α∀
∀
毫米日角约为2
2“
连
杆下
铰点
全国
机械行业成组技术
零件分类编码系统预审会
在青岛
召开
由机
械工业
部设计研究总
院组织
的全管理部门推行成组技术提供信息
国机
械行业
成组技
术零件分
类编码系
统Α Κ(∃
一6!系
统的结构形
式由原来的
Λ(∃一
6!
予
审会
议于2ΜΝΑ
年Ν
月Α
日ΟΜ
日由主码付
码组成改
为由名
称类别
矩阵形
在青岛举行有ΦΦ
个单位Χ名代表
参加了
会状
与加工码
材料毛坯
热处理码主
要
议来
自机
床工程机
械重型矿山通
用尺
寸码
精度码
组成
机械农机电器
轻工机
械纺
织机
械Φ
鉴于
热处理是
机械零
件的
主要
信息吸
兵器工业
航空
工业和电子
工业
收国
内试
点厂的经验代
表们
提议增设
第十
会议代表
对经
试套过43∀∀∀
种
零件的讨三位热处理码
位编码系
统即
由十
四位改为
论稿给予了
肯定并提出进一
步修改的意见十
五位码主
要尺寸
及精制码
位
相应移至
第
会议决定
按下
例要求进行修改
十三
十四十五码
位增加热处理码
位后
2
为便于
使用在 Κ(∃
一6!
编
码系统
将改善分组分类
工作和为
决定加工工艺路
线
前应
增加简要的使
用说明
提供更准
确的原始
信息
见下表
4
指导思
想应
改为为
加工设计和生产
主
要尺寸
热
处
料.坯%理辅
孔助内平面端产刀月一比牌
型要素内Δ≅
…内
…型外型要素
外型
名称矩阵
机
械部设计
么院沈
光涛
基于VC++液压支架四连杆机构的优化设计与分析

第3I卷第11期 2010年 11月 煤 矿 机 械 Coal Mine Machinery V0l-3lNo.11 NOV.2010
基于VC++液压支架四连杆机构的优化设计与分析
李秋生 ,王勇 。教光印 ,姚贵英 (1.河北工程大学机电学院.河北邯郸056038;2.邯郸矿业集团通方机械制造有限公司,河北邯郸056038) 摘 要:通过对四连杆型液压支架的深入研究,揭示了四连杆机构受力与硕梁前端运动轨迹 之间的关系,采用以前连杆受力为目标函数。改固定函数约束运动轨迹为约束其范围,用运动速度
约束运动方向。建立了四连杆机构优化数学模型。利用VC++语言进行优化程序设计。通过实例对 比证明,此优化不仅使顶梁运动轨迹满足了液压支架支护要求,而且四连杆机构受力明显减小,可
降低支架重量,节约支架成本。 关键词:液压支架;四连杆机构;优化设计;运动轨迹
中图分类号:TD354文献标志码:A文章编号:1003—0794(2010)ll一0023—02
Optimization Design and Analysis of Four-linkage Mechanism in
Hydraulic Support Based VC++
LI Qiu-sheng 。WANG Yong ,JIAO Guang-yin2。YAO Gui-ying (1.Hebei University of Engineering,Electrical and Mechanical College,Handan 056038,China;2.Handan Mining Group Tongfang Machinery Manufacturing Co.,Ltd.,Handan 056038,China) Abstract:The relationship of the stress of four—.1ikage mechanism and the movement track of the top
液压支架四加杆机构的近似直线机构设计

第2l卷第6期 20O2年6月 煤炭技术 Coal Teehnoloa ̄ Vo1.21.No6 Jun.20o2
液压支架四连杆机构晌近似直线机构设计
姚雪峰 (山西矿业职业技术学院,山西大同037003) 摘要:介绍了液压支架四连杆机构图解设计方法的过程。 关键词:液压支架;四连杆;图解法 中图分类号:TD355 .41 文献标识码:A 文章编号:1008—8725(2002)o6—0002—03 0前言 现代掩护式和支撑掩护式支架都用前后连杆把 掩护梁和底座连结在一起,这样组成的双摇杆四连 杆机构可使支架升降时保持比较稳定的梁端距,即 要求掩护梁和顶梁的铰接点的运动轨迹近似为一条 直线,故称底座、前连杆、后连杆和掩护梁组成的机 构为近似直线机构,从而得到一个近似相等的端面 距,以提高管理顶板性能,使支架能承受较大的水平 力。 1 四连杆机构的设计要求 (1)满足采高范围的要求。 (2)支架升降过程中,顶梁端点运动轨迹的最大 宽度应不大于70 toni,最好为30 mm以下,以有利于 对近煤壁顶板的保护。 (3)支架在升降过程中,掩护梁与顶梁铰接点运 动轨迹的法线与顶梁平面的夹角 应小于9。,以限 制支架支撑力的波动小于±5%。 (4)掩护梁的倾角 不应太小,支架最高位置
3 液压系统的可靠性 露天采煤机的液压系统为开式定量系统,两台 主泵为ATV250轴向柱塞泵,驱动两侧行走履带,其 中一台泵还供工作大臂油缸升降。另外有一台双联 齿轮泵供其它部分各油缸工作。本机的液压系统虽 然比较简单,但液压系统的可靠性直接影响机器的 工作效率。在采煤机刚投人使用时,液压系统液压 油温升过高,经多次改进与调整,没有得到彻底解 决,致使系统泄漏较为严重,故障率较高,常因液压 系统故障而停机,影响采煤生产。经现场工程技术 人员的努力,利用原进口RH75液压挖掘机上的散 热器.改用电动机驱动风扇,强力致冷。经使用证 实,液压油温降至7Oc【=以下,从而使得液压系统泄 漏大为减少,各部分故障率大幅度降低,系统可靠性 大为提高,因此机器的生产效率显著提高。 4 结语 (1)可调高滚筒式露天采煤机在露天煤矿采煤生 产中应用,可免去穿孔爆破、大块煤破碎等工序,节省 设备和人员,降低吨煤成本,减轻工人劳动强度。 (2)为提高露天采煤机的生产效率,应认真研究 露天采煤机的开采方式,采高以及堆煤效果等问题。 (3)机器本身的可靠性,尤其是液压系统的可靠 性,直接影响机器的效率,要不断地改进和完善液压 系统,提高其可靠性。 (4)滚筒式露天采煤机在露天煤矿的应用前景 是十分广阔的。
四连杆受力分析
a.
四连杆受力分析
不计摩擦时机构的受力分析根据机构所受已知外力 (包括惯性力)来
确定个运动副中的反力和需加于该机构上的平衡力。 由于运动副反
力对机构来说是内力, 必须将机构分解为若干个杆组, 然后依次分
析。平衡力(矩)一一与作用于机构构件上的已知 外力和惯性力相平衡的未知外力(矩)相平衡的未知外力
(矩)已知生产阻力平衡力(矩) 一一求解保证原动件按预定运动 规律运动时所需要的驱动力(矩)已知驱动力(矩)平衡力(矩)一一 求解机构所能克服的生产阻力 一.构件组的静定条件 ——该 构件 组所能列 出 的独立 的力平衡方程式 的数目.
§3-4不计摩擦时机构的受力分析
根据机构所受已知外力(包括惯性力〉来确定个运动副中的 反力和需加于该机构上的平衡力匕由于运动副反力对机构来说是 内力*必须将机构分解为若干个杆组,然后依次分析中
> + «力*1——占作用于机鋼构件上的已
相平飯的未甘外力(E)
己知生产阻力 平衡力(矩)
——求解保证原动件按预定运动规律运动时所需要的驱动力(矩)
已知驱动力(矩)| A平衡力(矩)
——求解机构所能克服的牛产阻力 a.
-构件组的静定条件
——轨构件谢所能列岀的m氏的力平術方fiSftftS.
10等于构件组中两有力的未知要責的81目"
豪亘的力罕对扌程丸的救耳=所韦帶的来知要索的itq。 t运动樹中反力曲未知里秦
n转动副——(2个)
{-丸小 ---- ?
a.
2 •构件fin*定条件
设某构件组共有沖个构件*几个低副、几个高副
> f构件可以列出§个独立的力平鎮方程,科个构件共有為 个力平衡方程
> 一个平面低副引入2个力的未知数,円个低副共引入2円个力 的未知数
> —个平面高副引入1个力的未知数,几个低副共引入几个力 的未知数
而当构件组仅有低副时,则为『3归耳
绘冷;羞專杆粗那满足鼻直条件
二.用图解法作机构的动态静力分析
步骤:
四连杆机构的运动分析方法
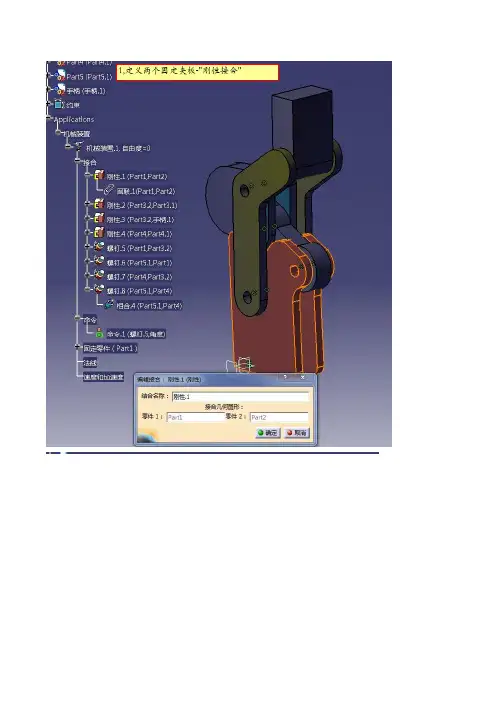
1,定义两个固定夹板-"刚性接合"2,定义两块连接板-"刚性接合"3,定义连接板与手柄-"刚性接合"
4,定义连接板-"刚性接合"
5,定义连接板与夹板旋转轴-"螺钉接合",
选择驱动角度,点击确定
6,定义夹板与压臂旋转轴-"螺钉接合",不选择驱动角度,点击确定
7,定义两种连接板旋转轴-"螺钉接合",不选择驱动角度,点击确定
8,定义压臂与内连接板旋转轴-"螺钉接合",不选择驱动角度,点击确定
8,固定夹板-选择"固定",点击夹板实体即可跳出可运动模拟的对话窗9,点击"使用命令进行模拟"-方框内图标,跳出如图对话框.
9,点击圆框,跳出下图方框对话框,输入最大最小值,点击确定然后将菱形框内拖动至最大设定值,点击播放按钮,即可动画模拟
基于C语言的液压支架四连杆机构的优化设计

基于C语言的液压支架四连杆机构的优化设计
随着人类社会的不断进步,机械在我国工业中,占据了首要地位,尤其是自动化信息技术推出以后,机械制造行业更是得到了大规模的发展进程,而液压支架四连杆作为机械操作过程中的主要配件,在借助于C语言软件的情况下,得到了相应的技术提高,本文通过对C语言环境下的液压四连杆机构的分析说明C语言在整体机械制造中的作用,以及对于液压支架四连杆的重要性,以及优化时的做法。
标签:液压支架;四连杆机构;优化设计
在机械制造中,液压支架时必不可少的重要配置,而四连杆机构则是其最重要的组成部分,四连杆设计的优劣程度对液压支架性能的好坏有着决定性的影响。所谓四连杆机构,其主要功能作用是:当液压支架由高到低发生变化时,四连杆机构辅助液压支架使其顶梁前端点呈近似双纽线形的运动轨迹,进而在一定程度上减小了煤壁与支架顶梁前端点间的距离变化,使支架能承受较大的水平力,提高了支架管理顶板的性能,为了让四连杆机构更加趋于优化,进而保证液压支架的稳定运行,相关人士推出以C语言编程对四连杆进行更改的创举[1]。
1 液压支架四连杆机构的运转定义
四连杆在液压支架位于最大支撑高度工作状态下,它由底座、前连杆、后连杆和掩护梁等相关结构组成,支架工作过程中的运动轨迹线是根据四连杆的给出的已知路线,运动轨迹影响着液压支架当时承受的重量及负荷。而支架在位于某一高度时,就是两条运行轨迹的夹角处,当支架由高到低运行时,迫使角度变小或变大,当角度为正值时,则表示受力值成正比,是液压支架能够承受的有效范围,反之则表示承受压力过大,有可能会造成支架崩塌的危险性。当顶梁向前运动时,四连杆的滑动轨迹也会有所变化,当液压支架保持在一定的水平程度时,则四连杆机构轨迹保持不变,由此可见,对于液压支架来说,四连杆具有不可替代的作用以及重要性,当然,在日常操作中,相关操作人员也要确保在四连杆轨迹和液压支架都稳定的情况下,方可进行使用[2]。
ZY32001535液压支架立柱液压系统的设计

毕业设计课程定做 Q*Q=1714879127 ZY32001535液压支架立柱液压系统的设计
摘要
本课题主要论述了液压支架的主要设计过程。其中包括:液压支架的选型、总体设计、主要零部件的设计、校核以及液压系统设计。由于某些原因,没有上传完整的毕业设计(完整的应包括毕业设计说明书、相关图纸CAD/PROE、中英文文献及翻译等),此文档也稍微删除了一部分内容(目录及某些关键内容)如需要的朋友,请联系我的叩扣:2215891151
支架的形式为掩护式支架。支架除了要有效的对顶板进行有效支撑,还要实现升、降、推移四个步骤。支架采用四连杆机构,改善支架的受力状况,缩小支架的升降过程中顶梁前端前后移动的距离。立柱采用单伸缩液压缸,前端带有加长杆,以满足支架最低及最高位置时的高度要求。顶梁掩护梁、底座都做成箱体结构用钢板焊接而成。
在研制液压支架时,需要对支架进行生产试验和分析研究,确定合理的液压支架受力参数、运动参数和结构参数,以及选定液压支架最佳方案等方面综合性的科学技术问题。本设计主要从支架的工作原理这手,然后进行总体结构设计以及校核。
关键词:液压支架;顶梁;底座;立柱;结构设计
毕业设计课程定做 Q*Q=1714879127 ABSTRACT
The article mianly elaborate the hydraulic support design for top-caving.
includes: the selection of hydraulic pressure support form, system design, main
spar part design and examination of hydraulic system design
The support eliminates must realize effectively carries on the strut to the
第三章 连杆机构设计和分析
1 第三章 连杆机构设计和分析
本章重点:
平面四杆机构设计的几何法、解析法,及平面连杆机构运动分析的几何方法、解析法,机构动态静力分析的特点
本章难点:
1. 绘制速度多边形和加速度多边形时,不仅要和机构简图中的位置多边形相似,而且字母顺序也必须一致。
2. 相对速度和加速度的方向,及角速度和角加速度的转向。
3. 用解析法对平面机构进行运动分析,随着计算机的普及,已越来越显得重要,并且将在运动分析中取代图解法而占主要地位。其中难点在于用什么样的教学工具来建立位移方程,并解此方程。因为位移方程往往是非线性方程。
基本要求:
了解平面连杆机构的基本型式及其演化;对平面四杆机构的一些基本知识(包括曲柄存在的条件、急回运动及行程速比系数、传动角及死点、运动的连续性等)有明确的概念;能按已知连杆三位置、两连架杆三对应位置、行程速比系数等要求设计平面四杆机构。
§3-1 平面四杆机构的特点和基本形式
一、平面连杆机构的特点
能够实现多种运动轨迹曲线和运动规律,低副不易磨损而又易于加工。由本身几何形状保持接触。因此广泛应用于各种机械及仪表中。
不足之处: 作变速运动的构件惯性力及惯性力矩难以完全平衡;
较难准确实现任意预期的运动规律,设计方法较复杂。
连杆机构中应用最广泛的是平面四杆机构。
二、平面四杆机构的基本型式
三种: 曲柄摇杆机构
双曲柄机构
双摇杆机构
三、平面四杆机构的演变
1.转动副转化为移动副
2.取不同构件为机架:
3.变换构件的形态
4.扩大转动副尺寸。
§3-2 平面连杆机构设计中的一些共性
一、 平面四杆机构有曲柄的条件
上一节中,已经讲过平面四铰链机构中有三种基本形式:曲柄摇杆机构(一个曲柄);双曲柄机构(二个曲柄);双摇杆机构(没有曲柄)。可见有没有曲柄,有几个曲柄是基本形式的主要特征。因此,曲柄存在条件在杆机构中具有十分重要的地位。下面分析曲柄存在条 2 件:
放顶煤液压支架四连杆机构优化设计
2007年第6期 煤炭工程
放顶煤液压支架四连杆机构优化设计 苗耀华 (北京工业职业技术学院,北京100042) 摘要:文章分析了垂线法、斜线法和幂函数法三种设计方法在优化放顶煤支架四连杆机构 的结构参数方面的特点,并通过实例进行分析比较,得知用幂函数曲线法优化四连杆机构,能较 好地控制顶煤中已有裂隙的进一步扩展,适用于放顶煤工艺。 关键词:液压支架;四连杆机构;优化设计 中图分类号:TD355 .41 文献标识码:B 文章编号:1671—0959(2007)06-O041-03 随着煤矿开采工业的发展,液压支架作为综采工作面 的关键设备,得到了迅速的发展。作为现代液压支架的主 要稳定机构,支架四连杆机构的设计是液压支架整体设计 的核心和基础,是液压支架参数设计的关键。液压支架的 顶梁、掩护梁、前连杆、后连杆和底座五大构件是液压支 架的关键部件,其重量占液压支架全重的90%以上。做好 这些结构件的优化设计,对于降低液压支架的重量,提高 液压支架的使用性能,降低液压支架的原材料成本,具有 很大的实用价值。 l放顶煤液压支架对四连杆机构的要求 通过对放顶煤工艺特点的研究得知,放顶煤液压支架 四连杆机构要求梁端距变化小,并且在设计工作高度范围 内向下运动的初期具有较明显的水平位移,后期下沉对水 平偏摆量影响不明显。与普通综采相比,放顶煤液压支架 中安装的四连杆机构应具有如下特点: 1)稳定性好,抗弯、扭能力强。与普通综采相比,放 顶煤液压支架顶梁后部的宽度较大,掩护梁和尾梁上载荷 大且在放煤过程中变动较大,在液压支架的使用过程中容 易承受偏载作用。 2)使液压支架具有较好的护顶性能。为了防止综放工 作面的架前冒顶,要求液压支架四连杆机构的梁端距变化 小,并在液压支架工作高度范围内由高向低运动的初期具 有较显著的水平位移,从而使顶梁对顶煤施加一个指向煤 壁的水平挤压力。 3)承载力大。所设计的四连杆机构能够适应放顶煤液 压支架所受附加力大、移架力大的特殊要求。因此在设计 时要注意选择合适的材料和结构断面。 4)出煤畅通,便于后部输送机的维护。 2液压支架四连杆机构优化设计的数学模型 2.1 目标函数的选取 液压支架四连杆机构的结构尺寸直接影响着液压支架 的工作性能和受力状况,以下只讨论前连杆与掩护梁的铰 点在掩护梁内的结构形式。以掩护梁上铰点运动轨迹与给 定曲线的差作为主要目标函数,并由此建立数学模型。在 四连杆机构结构参数优化时加入适当的约束条件,作为次 级目标。 2.2约束条件的确定 当采用主要目标函数法优化设计四连杆机构的结构参 数时,为了使设计出的四连杆机构同时体现多方面的要求, 如尽量减小液压支架所受的附加力,能够很好地适应给定 的顶板条件,有效地支控顶板,使所设计的液压支架结构 紧凑,并使液压支架在最大高度和最小高度范围内运动时 灵活自如,尽可能减小连杆所受的力等,在设定一个主要 目标函数的同时,还要给出一组约束条件,作为对设计出 的四连杆机构在某一方面的特殊要求。这些特殊要求就是 单目标优化法的目标函数。如图1,四连杆机构结构参数优 化设计时经常采用的约束条件有: 1)液压支架在最大高度和最小高度范围内运动时梁端 距的变化量,即掩护梁上铰点双纽线运动轨迹的最大宽度 ax  ̄<70mm。 2)后连杆与掩护梁的长度比,(=AIG),对于掩护式 液压支架,限定,:0.45~0.6,对于支撑掩护式液压支架, 取,=0.61~0.82。 3)前、后连杆长度的比值,.:(C/A),根据统计结 果,规定, =0.9~1.2。 4)前、后连杆下铰点的水平距离E,限定值为E<H / 4.5。 收稿日期:2007—04—12 作者简介:苗耀华(1967一),男,陕西宝鸡人,讲师,西安科技大学机械制造工艺与设备专业毕业,现在北京工业职 业技术学院从事教学工作。
四连杆机运动学讲解
栏杆机四杆机构运动学分析
1 四杆机构运动学分析
1.1 机构运动分析的任务、目的和方法
曲柄摇杆机构是平面连杆机构中最基本的由转动副组成的四杆机构,它可以用来实现转动和摆动之间运动形式的转换或传递动力。
对四杆机构进行运动分析的意义是:在机构尺寸参数已知的情况下,假定主动件(曲柄)做匀速转动,撇开力的作用,仅从运动几何关系上分析从动件(连杆、摇杆)的角位移、角速度、角加速度等运动参数的变化情况。还可以根据机构闭环矢量方程计算从动件的位移偏差。上述这些内容,无论是设计新的机械,还是为了了解现有机械的运动性能,都是十分必要的,而且它还是研究机械运动性能和动力性能提供必要的依据。
机构运动分析的方法很多,主要有图解法和解析法。当需要简捷直观地了解机构的某个或某几个位置的运动特性时,采用图解法比较方便,而且精度也能满足实际问题的要求。而当需要精确地知道或要了解机构在整个运动循环过程中的运动特性时,采用解析法并借助计算机,不仅可获得很高的计算精度及一系列位置的分析结果,并能绘制机构相应的运动线图,同时还可以把机构分析和机构综合问题联系起来,以便于机构的优化设计。
1.2 机构的工作原理
在平面四杆机构中,其具有曲柄的条件为:
a.各杆的长度应满足杆长条件,即:
最短杆长度+最长杆长度≤其余两杆长度之和。
b.组成该周转副的两杆中必有一杆为最短杆,且其最短杆为连架杆或机架(当最短杆为连架杆时,四杆机构为曲柄摇杆机构;当最短杆为机架时,则为双曲柄机构)。
三台设备测绘数据分别如下:
第一组(2代一套)四杆机构L1=125.36mm,L2=73.4mm, L3=103.4mm,L4=103.52mm
最短杆长度+最长杆长度(125.36+73.4)
最短杆为连架杆,四杆机构为曲柄摇杆机构
图1-1 II-1型栏杆机机构测绘及其运动位置图
第二组(2代二套)四杆机构L1=125.36mm,L2=50.1mm,L3=109.8mm,L4=72.85mm
掩护式液压支架四连杆机构的优化设计
掩护式液压支架四连杆机构的优化设计 陈亮亮 (淮南矿业(集团)有限公司安装工程分公司) 摘要:液压支架是综合机械化采煤的关键设备,对于提高采煤效 率,降低成本,改善作业环境,减少笨重的体力劳动具有举足轻重的 作用。液压支架四连杆作为液压支架的重要部件,其参数选择对支架 性能有决定性影响。而参数采用优化计算方法来设计液压支架连杆 机构参数,选择最优化结果,以便克服设计人员根据经验设计带来的 缺陷和不足。本文以一种经济型掩护式液压支架四连杆设计为例,详 细叙述了液压支架四连杆机构的优化设计方法。 关键词:液压支架 四连杆机构优化设计 1四连杆机构的作用 支架升降时顶梁的运动轨迹是由四连杆机构决定的, 即由顶梁与掩护梁交点E的轨迹所决定。根据机构运动学 分析,E点的运动轨迹一般为一条S型的双纽线。 2四连杆机构定位尺寸和极限参数的确定 在设计四连杆机构时,要根据四连杆机构的几何特性 来确定。其四连杆机构的几何特性如下: 2.1支架从最高高度降到最低高度时,项梁端点运动 轨迹的最大宽度e最好小于3Omm以下。 2.2掩护梁上铰点到顶梁顶面之距离H和后连杆下 铰点至底座底面之距Y。。对于经济型液压支架此处取 H =100mm,Y。一般根据支架最小高度确定,薄煤层支架 取Y0=150~250mm. 2.3支架最大和最小高度时掩护梁与水平夹角A 和An1 。一般掩护式支架取A ≤52。~62。。 2.4掩护梁与后连杆长度比的确定:对两柱掩护式支 架一般为0.9~1.2,对四柱支撑掩护式支架一般为1.2~ 1.8。掩护梁与前后连杆铰点间的距离可根据支架高度及 连杆销子直径确定,一般取300~500mm,前后连杆问夹 角越大,连杆力越小。 2.5分析可知,为使支架受力合理和工作可靠,在设 计四连机构时曲线运动轨迹应尽量使支架的工作段要取 曲线向前突的一段,所以当掩护梁和后连杆长度已知后, 在设计时只要把掩护梁和后连杆简化成曲柄滑块机构,进 行作图就可以了。 3四杆机构优选设计法 目标函数的确定:支架在某一同高度时的e角,恰好 是顶梁前端点的双纽线轨迹上的切线与顶梁垂线间的夹 角。根据附加力对液压支架受力影响的分析,为减少附加 力,必须使tg e有较小值。所以,只要令支架由高到低变 化时,顶梁前端点运动轨迹近似成直线为目标函数,这两 项要求都能满足。 四杆机构的几何特征如下图1所示 、 3.1支架在最高位置时:P =52。一62。,即0.91—1.O8 弧度:Q =75。一85。,即:1.31—1.48弧度。 3.2后连杆与掩护梁的比值,掩护式支架为I=0. 45—0.61:支撑掩护式支架为l=0.61—0.82。 3。3前、后连杆上铰点之距与掩护梁的比值为I1=0. 22—0.3。 263 3.4 e’点的运动轨 迹呈近似双曲线,支架由 高到低双纽线运动轨迹 的最大宽度e<70mm最 好在3Omm以下。 3。5支架在最高位 置时的tq e值应小于 0.35,在优化设计中,对 掩护式支架最好小于 0.16,对于支撑掩护式支 架最好小于0.2。 图1 四杆机构的几何特征图 四杆机构各部尺寸的计算 四杆机构各部参数如图2所示,图中的H 为支架在 最高位置时的计算高度。令o2a=A;ab=B;bc=C;cd=D; o2d=E; ___=G; =F; =s; =L; =I =I; u ae tg e=s=U. 3.5.1后连杆与掩护梁长度的确定 当支架在最高位置时的H 值确定后,掩护梁长度G 为:G:一 Hi而 后连杆长度A=IG 前后连杆上铰点之距为:B=I G 前连杆上铰点至掩护梁上铰点之距为:F=G—B 从以上各式,可 求出多组后连杆和 掩护梁的尺寸。为了 简化计算,对各变量 规定相应的步长如 下:P 的步长为 0.34弧度:Q1的步 让为0.34弧度,l, 的步长为0.02:I的 步长:掩护式支架为 0.032:支撑掩护式 支架为0.042。 一 一 图2四杆机构几何关系图 上述四个变量各向前迈出五步,经排列组合使得到 625组A、B、F、G的参数值。 3.5.2后连杆下饺点至坐标原点之距为E1,如上图所 示o E1=FcosP1一AcosQ1 3.5.3前连杆长度及角度的确定 当支架高度变化时,掩护梁上铰点e’的运动轨迹为 近似双纽线,为使双纽线最大宽度和e角尽量小,可把 e’点的运动轨迹视为理想直线,当然实际并非如此。但是, 我们可以做到当支架高度变化时,有三点在这条直线上. 根据设计经验,当e’点沿理想垂线由最高向最低运动时,