
三相步进电机控制程序设计
目录第一章分析题目要求 (2)1.1 课题内容 (2)1.2 课题要求 (2)1.3 分析工艺流程 (2)第二章控制系统的I/O及地址分配 (4)第三章电气控制系统原理图 (5)3.1主电路图 (5)3.2 控制电路图 (5)3.3 外端子接线图 (5)第四章系统程序 (6)第五章有关步进电机的使用 (11)第六章总结 (15)6.1总结 (15)6.2参考文献 (16)第一章 分析题目要求1.1 课题内容用PLC 控制三相六拍步进电机,其控制要求如下: 1. 三相步进电动机有三个绕组:A 、B 、C , 正转通电顺序为:A →AB →B →BC →C →CA →A 反转通电顺序为:A →CA →C →BC →B →AB →A2. 要求能实现正、反转控制,而且正、反转切换无须经过停车步骤。
3. 具有两种转速:1号开关合上,则转过一个步距角需0.5秒。
2号开关合上,则转过一个步距角需0.05秒。
1.2 课题要求1. 按题意要求,画出PLC 端子接线图、控制梯形图。
2. 完成PLC 端子接线工作,并利用编程器输入梯形图控制程序,完成调试。
3. 完成课程设计说明书。
1.3 分析工艺流程本课题要求步进电机是三相六拍运行三相六拍正转通电顺序为:A →AB →B →BC →C →CA 三相六拍反转通电顺序为:A →CA →C →BC →B →AB所以我们可以根据通电的顺序,给相应的相序分配相应的地址,按照控制的要求我们就可以给出相应的控制程序。
该控制系统的控制原理图如下1-1:图1-1 系统控制原理图上位机 P L C 驱动器 功放电路 步进电机所以由以上控制系统的要求可以给出控制系统的程序流程图1-2:正转 反转 反转图1-2 程序控制流程图开始正反转速1运行转速2运行 转速1反向运行 转速2反向运行第二章控制系统的I/O及地址分配本控制系统的输入/输出信号的名称,代码及地址编号如表2-1表2-1名称代码地址编号输入信号启动按钮SB0 I0.0停止按钮SB1 I0.1 三相六拍电机正转SB2 I0.2 三相六拍电机反转SB3 I0.3 转过一个步距角0.5秒SB4 I0.4 转过一个步距角0.05秒SB5 I0.5输出信号A1,B1,C1 +24V(主机)A2 KM1 Q0.2B2 KM2 Q0.3C2 KM3 Q0.4第三章电气控制系统原理图3.1主电路图参照《电器与PLC控制技术试验指导书》实验16 三相步进电机的模拟控制,可以知道,我们可以用PLC直接去控制电机。
所以主电路是非常简单的,这里不再画出。
3.2 控制电路图控制电路由于用到的输入都是直接接在PLC上的,其控制过程相对比较简单。
在此略去。
3.3 外端子接线图分析上述要求可以知道,该控制系统有6个输入,三个输出,考虑到要留有余地,参照教材《电器与PLC控制技术》有关PLC选型的内容,我们可以选择CPU222(8入/6出)的PLC。
根据以上具体控制要求可以给出PLC的外端子接线图如下图3-1:图3-1 PLC外端子接线第四章系统程序根据题目要求给出以下梯形图:第五章有关步进电机的使用由《微型计算机控制技术》有关步进电机的使用可以知道:步进电机实际上是一个数字/角度转换器。
错齿是促使步进电机旋转的根本原因。
下面我们综合了解下步进电机的使用。
步进电机是将电脉冲信号转变为角位移或线位移的开环控制元件。
在非超载的情况下,电机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响,即给电机加一个脉冲信号,电机则转过一个步距角。
这一线性关系的存在,加上步进电机只有周期性的误差而无累积误差等特点。
使得在速度、位置等控制领域用步进电机来控制变的非常的简单。
虽然步进电机已被广泛地应用,但步进电机并不能象普通的直流电机,交流电机在常规下使用。
它必须由双环形脉冲信号、功率驱动电路等组成控制系统方可使用。
因此用好步进电机却非易事,它涉及到机械、电机、电子及计算机等许多专业知识。
目前,生产步进电机的厂家的确不少,但具有专业技术人员,能够自行开发,研制的厂家却非常少,大部分的厂家只一、二十人,连最基本的设备都没有。
仅仅处于一种盲目的仿制阶段。
这就给户在产品选型、使用中造成许多麻烦。
签于上述情况,我们决定以广泛的感应子式步进电机为例。
叙述其基本工作原理。
望能对广大用户在选型、使用、及整机改进时有所帮助。
二、感应子式步进电机工作原理(一)反应式步进电机原理由于反应式步进电机工作原理比较简单。
下面先叙述三相反应式步进电机原理。
1、结构:电机转子均匀分布着很多小齿,定子齿有三个励磁绕阻,其几何轴线依次分别与转子齿轴线错开。
0、1/3て、2/3て,(相邻两转子齿轴线间的距离为齿距以て表示),即A与齿1相对齐,B与齿2向右错开1/3て,C与齿3向右错开2/3て,A'与齿5相对齐,(A'就是A,齿5就是齿1)下面是定转子的展开图:图5-1 定转子的转开图2、旋转:如A相通电,B,C相不通电时,由于磁场作用,齿1与A对齐,(转子不受任何力以下均同)。
如B相通电,A,C相不通电时,齿2应与B对齐,此时转子向右移过1/3て,此时齿3与C偏移为1/3て,齿4与A偏移(て-1/3て)=2/3て。
如C相通电,A,B相不通电,齿3应与C对齐,此时转子又向右移过1/3て,此时齿4与A偏移为1/3て对齐。
如A相通电,B,C相不通电,齿4与A对齐,转子又向右移过1/3て这样经过A、B、C、A分别通电状态,齿4(即齿1前一齿)移到A相,电机转子向右转过一个齿距,如果不断地按A,B,C,A……通电,电机就每步(每脉冲)1/3て,向右旋转。
如按A,C,B,A……通电,电机就反转。
由此可见:电机的位置和速度由导电次数(脉冲数)和频率成一一对应关系。
而方向由导电顺序决定。
不过,出于对力矩、平稳、噪音及减少角度等方面考虑。
往往采用A-AB-B-BC-C-CA-A这种导电状态,这样将原来每步1/3て改变为1/6て。
甚至于通过二相电流不同的组合,使其1/3て变为1/12て,1/24て,这就是电机细分驱动的基本理论依据。
不难推出:电机定子上有m相励磁绕阻,其轴线分别与转子齿轴线偏移1/m,2/m……(m-1)/m,1。
并且导电按一定的相序电机就能正反转被控制——这是步进电机旋转的物理条件。
只要符合这一条件我们理论上可以制造任何相的步进电机,出于成本等多方面考虑,市场上一般以二、三、四、五相为多。
3、力矩:电机一旦通电,在定转子间将产生磁场(磁通量Ф)当转子与定子错开一定角度产生力F与(dФ/dθ)成正比。
图5-2 力矩其磁通量Ф=Br*S Br为磁密,S为导磁面积 F与L*D*Br成正比 L为铁芯有效长度,D为转子直径Br=N·I/RN·I为励磁绕阻安匝数(电流乘匝数)R为磁阻。
力矩=力*半径力矩与电机有效体积*安匝数*磁密成正比(只考虑线性状态)因此,电机有效体积越大,励磁安匝数越大,定转子间气隙越小,电机力矩越大,反之亦然。
(二)感应子式步进电机1、特点:感应子式步进电机与传统的反应式步进电机相比,结构上转子加有永磁体,以提供软磁材料的工作点,而定子激磁只需提供变化的磁场而不必提供磁材料工作点的耗能,因此该电机效率高,电流小,发热低。
因永磁体的存在,该电机具有较强的反电势,其自身阻尼作用比较好,使其在运转过程中比较平稳、噪音低、低频振动小。
感应子式步进电机某种程度上可以看作是低速同步电机。
一个四相电机可以作四相运行,也可以作二相运行。
(必须采用双极电压驱动),而反应式电机则不能如此。
例如:四相,八相运行(A-AB-B-BC-C-CD-D-DA-A)完全可以采用二相八拍运行方式.不难发现其条件为C= ,D= . 一个二相电机的内部绕组与四相电机完全一致,小功率电机一般直接接为二相,而功率大一点的电机,为了方便使用,灵活改变电机的动态特点,往往将其外部接线为八根引线(四相),这样使用时,既可以作四相电机使用,可以作二相电机绕组串联或并联使用。
图5-3 感应子式步进电机其中,曲线3电流最大、或电压最高;曲线1电流最小、或电压最低,曲线与负载的交点为负载的最大速度点。
要使平均电流大,尽可能提高驱动电压,使采用小电感大电流的电机。
第六章总结6.1总结短短的两周时间做完了本次综合课程设计,在做课程设计的时候自己学会了很多,特别是在PLC方面上,能知道设计过程中所要求的工艺步骤及相关要求。
两周的时间自己又重新学习了下PLC,对PLC又有了新的认识和理解。
特别是在编程方面自己也花费了很多时间去理解,深刻明白了编程的思维和思路,使自己受益匪浅。
我想这正是本次课程设计的目的。
当然在设计过程中也碰到过很多问题,也深刻体会理论知识和实践能力的差距。
这也是自己需要提高和学习的。
回顾起此次交流调速课程设计,从理论到实践,通过查阅大量有关资料,与同学交流经验和自学,并向老师请教等方式,使自己学到了很多有用的东西,这些将使我终身受益。
同时不仅可以巩固了以前所学过的知识,而且学到了很多在书本上所没有学到过的知识。
作课程设计期间,曾经遇到了许多的困难,但在同学、老师、亲人的帮助及自己的不断努力下得以一一解决,于此不断地增加了自己的知识,让我懂得怎样去学习。
谨在此向多年来给予我关心和帮助的老师、同学、朋友和家人表示衷心的感谢!感谢和我一起参加设计工作的同学们,是他们让我感受到了集体的力量,怎样才会让一个集体的合作更好,以及一起实践时给我帮助和支持;感谢学校开放实验室给我的设计以及学习所提供的帮助;感谢在我以前的学习中给我指导和支持的老师及师兄,没有他们的帮助就没有此次课程设计所取的成果,在此我衷心感谢他们,我会在以后的学习和工作中不断努力用实际行动来报答他们对我的苦心栽培!在这里也感谢我的指导老师肖老师的帮助和监督,让我在这次课程设计学到了很多。
在此表示由衷的谢意。
6.2参考文献(1)张万忠刘明芹主编,《电气与PLC控制技术》北京:化学工业出版社 2006(2)潘新民王燕芳编著,《微型计算机控制技术实用教程》北京:电子工业出版社 2007(3)肖清王忠锋编写,《西门子PLC课程设计指导书》(4)肖清王忠锋编写,《电器与PLC控制技术实验指导书》(5)张怀勇等翻译《西门子自动化系统实战S7和PCS7应用实例》北京:人民邮电出版社 2007 (6)张万忠等,《可编程控制器应用技术》北京:化学工业出版社 2002(7)黄净主编,《电气及PLC控制技术》北京:机械工业出版社 2002(8) 。
步进电机的PLC控制梯形图程序设计
2 梯形图程序设计
2. 1 输入/ 输出编址 控制步进电机的各输入开关及控制 A 、B 、C
三相绕组工作的输出端在 PL C 中的 I/ O 编址如 表 1 所示 。
表 1 输入/ 输出编址
输入端
I0. 0 步进电机正转起动按钮 Q0. 0
I0. 1 步进电机反转起动按钮 Q0. 1
I0. 2
A 相 Q0. 0 = M0. 5 + M0. 4 + M0. 0 B 相 Q0. 1 = M0. 4 + M0. 3 + M0. 2 C 相 Q0. 2 = M0. 2 + M0. 1 + M0. 0 反转时 A 相 Q0. 0 = M0. 5 + M0. 4 + M0. 0 B 相 Q0. 1 = M0. 2 + M0. 1 + M0. 0 C 相 Q0. 2 = M0. 4 + M0. 3 + M0. 2
Abstract : The PL C program cont rolling on t he stepping motor can be designed by diverse means. The paper put s forward t he design t hinking and met hod. The ladder program is programmed wit h“SHIF T”inst ruc2 tion of SIMA TIC S7 - 200 as t he keystone of cont rolling step - by - step and by means of program modu2 larization. Thus t he ladder is compact ,clear and flexible , and quite meet s t he cont rol requirement s. Key words : stepping motor ; PL C ; ladder ; SHIF T ; modularization
三相单三拍步进电机控制系统设计

1.步进电机的选择步进电动机是一种将脉冲信号变换成相应的角位移(或线性位移)的电磁装置,是一种特殊的电动机。
步进电动机由于精确性以及其良好的性能,其组成的开环系统既简单、廉价,又非常可行,因此在打印机等办公自动化设备以及各种控制装置等众多领域有着极其广泛的应用。
三相步进电机选型:本设计的重点在于对步进电机的控制和驱动,设计中受控电机为三相六线步进电机(内阻1.3 Ohm,步进1.2°,额定电流5.2)Model No. 相数步距角保持转矩额定电流相电感相电阻引线数量转子惯量定位转矩电机重量机身长(°) N.M A mH Ohm g.cm² Kg.cm Kg mm 573S05 3 1.2 0.45 5.2 1.4 1.3 6 110 0.21 0.4 422.CPU选型单片机的内核8051, 8051内核的芯片型号AT89C51。
本实验选取AT89C51单片机。
管脚说明:VCC:供电电压。
GND:接地。
P0口:P0口为一个8位漏级开路双向I/O口,每脚可吸收8TTL门电流。
当P1口的管脚第一次写1时,被定义为高阻输入。
P0能够用于外部程序数据存储器,它可以被定义为数据/地址的第八位。
在FIASH编程时,P0 口作为原码输入口,当FIASH进行校验时,P0输出原码,此时P0外部必须被拉高。
P1口:P1口是一个内部提供上拉电阻的8位双向I/O口,P1口缓冲器能接收输出4TTL门电流。
P1口管脚写入1后,被内部上拉为高,可用作输入,P1口被外部下拉为低电平时,将输出电流,这是由于内部上拉的缘故。
在FLASH编程和校验时,P1口作为第八位地址接收。
P2口:P2口为一个内部上拉电阻的8位双向I/O口,P2口缓冲器可接收,输出4个TTL门电流,当P2口被写“1”时,其管脚被内部上拉电阻拉高,且作为输入。
并因此作为输入时,P2口的管脚被外部拉低,将输出电流。
这是由于内部上拉的缘故。
三相步进电机控制程序设计

目录第一章分析题目要求 (2)1.1 课题内容 (2)1.2 课题要求 (2)1.3 分析工艺流程 (2)第二章控制系统的I/O及地址分配 (4)第三章电气控制系统原理图 (5)3.1主电路图 (5)3.2 控制电路图 (5)3.3 外端子接线图 (5)第四章系统程序 (6)第五章有关步进电机的使用 (11)第六章总结 (15)6.1总结 (15)6.2参考文献 (16)第一章 分析题目要求1.1 课题内容用PLC 控制三相六拍步进电机,其控制要求如下: 1. 三相步进电动机有三个绕组:A 、B 、C , 正转通电顺序为:A →AB →B →BC →C →CA →A 反转通电顺序为:A →CA →C →BC →B →AB →A2. 要求能实现正、反转控制,而且正、反转切换无须经过停车步骤。
3. 具有两种转速:1号开关合上,则转过一个步距角需0.5秒。
2号开关合上,则转过一个步距角需0.05秒。
1.2 课题要求1. 按题意要求,画出PLC 端子接线图、控制梯形图。
2. 完成PLC 端子接线工作,并利用编程器输入梯形图控制程序,完成调试。
3. 完成课程设计说明书。
1.3 分析工艺流程本课题要求步进电机是三相六拍运行三相六拍正转通电顺序为:A →AB →B →BC →C →CA 三相六拍反转通电顺序为:A →CA →C →BC →B →AB所以我们可以根据通电的顺序,给相应的相序分配相应的地址,按照控制的要求我们就可以给出相应的控制程序。
该控制系统的控制原理图如下1-1:图1-1 系统控制原理图上位机 P L C 驱动器 功放电路 步进电机所以由以上控制系统的要求可以给出控制系统的程序流程图1-2:正转 反转 反转图1-2 程序控制流程图开始正反转速1运行转速2运行 转速1反向运行 转速2反向运行第二章控制系统的I/O及地址分配本控制系统的输入/输出信号的名称,代码及地址编号如表2-1表2-1名称代码地址编号输入信号启动按钮SB0 I0.0停止按钮SB1 I0.1 三相六拍电机正转SB2 I0.2 三相六拍电机反转SB3 I0.3 转过一个步距角0.5秒SB4 I0.4 转过一个步距角0.05秒SB5 I0.5输出信号A1,B1,C1 +24V(主机)A2 KM1 Q0.2B2 KM2 Q0.3C2 KM3 Q0.4第三章电气控制系统原理图3.1主电路图参照《电器与PLC控制技术试验指导书》实验16 三相步进电机的模拟控制,可以知道,我们可以用PLC直接去控制电机。
三相单三拍步进电机控制系统设计

中北大学课程设计任务书2012/2013学年第一学期学院:信息与通信工程学院专业:自动化学生姓名:学号:09050542 课程设计题目:三相单三拍步进电机控制系统设计起迄日期: 2013年1 月7日~2013年1 月18日课程设计地点:中北大学指导教师:张艳兵张秀艳系主任:王忠庆下达任务书日期: 2013 年 1 月 7日课程设计任务书课程设计任务书4.主要参考文献:1.张艳兵,王忠庆.计算机控制技术.北京:国防工业出版社,2006.85.设计成果形式及要求:课程设计说明书1份原理图和PCB图各1份程序清单1份6.工作计划及进度:起迄日期工作内容2013年1月 07日~ 1月08日 1月O9日~ 1月11日 1月12日~ 1月14日 1月15日~ 1月16日1月17日~ 1月18日查阅资料,确定设计方案设计硬件电路画出流程图,编写控制程序撰写课程设计说明书课程设计答辩系主任审查意见:签字:年月日一、步进电机的原理步进电动机作为执行元件,是机电一体化的关键产品,广泛的应用于,各种自动化控制系统中。
进步电机是一种将脉冲信号变换成相应的角位移(或线性位移)的电磁装置,是一种特殊的电动机。
步进电动机由于精确性以及其良好的性能,其组成的开环系统既简单、廉价,又非常可行,因此在打印机等办公自动化设备以及各种控制装置等众多领域有着极其广泛的应用。
三相反应式步进电机的结构如图所示。
与其他电机一样,进步电机由定子和转子两大部分组成。
定子上共有6个等分的磁极,这些磁极平均分布于定子的圆周上,相对的磁极为一组,共有三组(A组、B组、C组),每个磁极有一个齿,所以三项进步电机上有3对磁极共6个齿。
三相进步电机工作原理示意图当电机运行时,首先给A相施加一定宽度的脉冲电压,B相、C相均不通电,这时,A相磁极和转子的1、3号齿对齐,同时转子的2、4号齿和B、C相磁极形成错齿状态。
在下一时刻,将A相断电,C相保持不通电状态,同时在B相施加与前一时刻A相脉冲电压宽度相同的电压。
三相步进电机的控制
三相步进电机的控制三相步进电机的控制要求为:1、能对三相步进电机的转速、启动停止进行控制;2、可实现三相步进电机的正反转控制;3、能对三相步进电机的步数进行控制。
一、系统配置1、FX2N-32MR型PLC一台。
2、110BF003型三相反应式步进电动机一台。
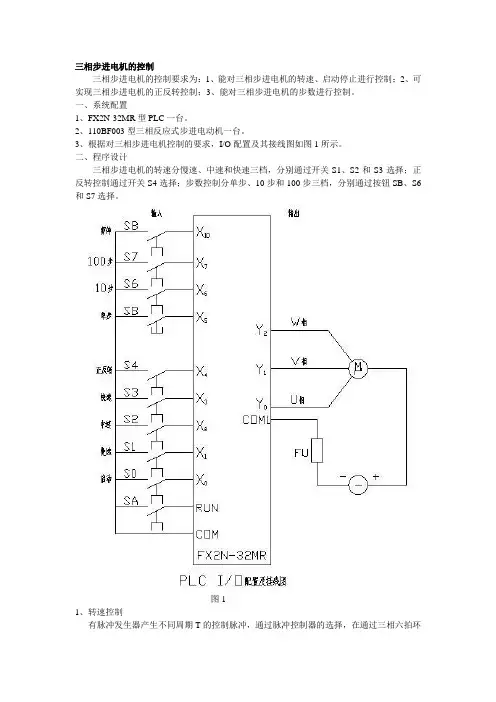
3、根据对三相步进电机控制的要求,I/O配置及其接线图如图1所示。
二、程序设计三相步进电机的转速分慢速、中速和快速三档,分别通过开关S1、S2和S3选择;正反转控制通过开关S4选择;步数控制分单步、10步和100步三档,分别通过按钮SB、S6和S7选择。
图11、转速控制有脉冲发生器产生不同周期T的控制脉冲,通过脉冲控制器的选择,在通过三相六拍环形分配器使三个输出继电器Y0、Y1和Y2按照单双六拍的方式接通,其接通顺序为图2该过程对应于三相步进电机的通电顺序为图32、正反转控制通过正反转驱动环节(调换相序),改变Y0/Y1和Y2接通的顺序,以实现步进电机的正反转控制,即图4图53、步数控制通过脉冲计数器,控制六拍时序脉冲,以实现对步进电机步数的控制,三相步进电机控制的梯形图如图6所示。
三、调试运行程序将图6所示的梯形图换成程序写入plc的RAM,并调试运行程序。
图6 三相步进电机控制的梯形图续图61、转速控制选择慢速挡(接通S1),接通启动开关S0,脉冲控制器产生周期为1s的控制脉冲,使M0~M5的状态向右移位,产生六拍时序脉冲,并通过三相六拍环形分配器使Y0、Y1和Y2按照单双六拍的通电方式接通,步进电机开始慢速步进运行。
2、正反转控制先接通正反转开关S4,在重复上述转速控制操作。
3.步数控制先选择慢速挡(接通S1),在选择10步(接通S6),接通启动开关S0,六拍时序脉冲、三相六拍环形分配器开始工作,计数器开始计数。
当走完预订步数时,计数器动作,其常闭点断开移位驱动电路,六拍时序脉冲、三相六拍环形分配器及正反转驱动环节停止工作,步进电机停转。
三相步进电机控制系统设计

CHENGNAN COLLEGE OF CUST 工厂电气控制与PLC课程设计题目:三相步进电动机控制系统设计学生姓名:刘深圳学号: 2班级: 工业电气自动化1301班专业:自动化(工业电气自动化)所在院(系): 电气与信息工程系指导教师:贺勇起止日期:2015年12月28日~2016年1月8日目录一. 目的与要求 (3)二.三相步进电机的工作原理 (3)三.方案设计 (5)四.可编程逻辑控制器概述 (6)五. 可编程控制器工作原理 (7)六. 输入输出信号分析与PLC I/O分配图 (8)七. PLC的选型 (9)八. 三相步进电机主电路图 (11)九. 控制流程图 (12)十. 控制方法 (13)十一. 程序设计 (14)十二. 控制面板 (21)十三.运行与调试程序 (21)十四.总结 (22)十五.参考文献 (22)一、目的和要求(1) 用PLC 实现对三相步进电动机的控制(2) 掌握用计时器设计脉宽为一个扫描周期且频率可变的脉冲发生器和用循环移位指令产生时序脉冲的编程方法和技巧(3) 训练能综合各种信号实现某种控制规律的编程思路和方法(4) 掌握PLC 控制系统设计的基本原则和步骤,从而提高应用PLC 的能力二、三相步进电动机工作原理简介:(1) 概述:步进电动机是利用电磁铁的作用原理将电脉冲转变成直线位移或角位移。
在非超载的情况下,电动机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响,即给电动机加一个脉冲信号,电动机则转过一个步距角。
这一线性关系的存在,加上步进电动机只有周期性的误差而无累积误差等特点,使得在速度、位置等控制领域用步进电动机来控制变得非常的简单。
步进电动机通常用于数控机床、绘图机、自动控制和记录仪表等。
(2) 结构:图1 是一个三相反应式步进电机结构图。
从图中可以看出,它分成转子和定子两大部分,定子是由硅钢片叠成的,两个相邻定子齿之间的夹角为60°,转子由软磁材料制成。
毕业设计20PLC控制三相步进电动机
1任务分析1.1分析控制对象三相步进电动机是一种将电脉冲信号转换成直线位移或角位移的执行元件。
步进电机的输出位移量与输入脉冲个数成正比,其转速与单位时间内输入的脉冲数(脉冲频率)成正比,其转向与脉冲分配到步进电机的各相绕组的相序有关。
所以只要控制指令脉冲的数量、频率及电机绕组通电相序,便可控制步进电机的输出位移量、速度和转向。
步进电机具有较好的控制性能,其启动、停车、反转及其它任何运行方式改变,都在少数脉冲内完成,且可获得较高的控制精度,因而得到了广泛的应用。
1.2三相步进电机的控制要求三相的控制要求如下:○1能对三相步进电动机的转速进行控制;○2可实现对三相步进电动机的正反转控制;○3能对三相步进电动机的步数进行控制;2方案设计在步进电动机控制系统中,步进电动机作为一种控制用的特种电机,利用其没有积累误差的特点,广泛应用于各种控制中,其控制主要有开环、半闭环、闭环控制。
方案一:开环控制系统图2.1 开环步进电动机控制系统框图开环控制系统没有使用位置、速度检测装置及反馈装置,因此具有结构简单、使用方便、可靠性高、制造成本低等优点。
另外,步进电动机受控于脉冲量,它比直流电机或交流电机组成的开环精度高,适用于精度要求不太高的机电一体化伺服传动系统。
方案二:半闭环控制系统图2.2 半闭环步进电动机控制系统框图半闭环控制系统调试比较方便,并且具有很好的稳定性,不过精度不太高,较少使用。
方案三:闭环控制系统图2.3 闭环步进电动机控制系统框图闭环控制系统定位精度高,但调试和维修都较困难,系统复杂,成本高。
综合三种方案,根据步进电动机的特点,从制造成本与系统结构复杂程度考虑,本设计采用方案一,在开环控制系统中,用PLC控制三相步进电动机。
3 步进电动机的选择现在比较常用的步进电机包括反应式步进电动机,永磁性步进电动机,混合式步进电动机和单相式步进电动机。
永磁式步进电动机一般为两相,转矩和体积较小,步进角一般为7.5度或15度;反应式步进电动机一般为三相,可实现大转矩输出,步进角一般为1.5度,但噪声和振动都很大。
三相混合式步进电机驱动器设计原理和控制详解
上海昀研自动化科技有限公司自2004年起致力于三相混合式步进电机及驱动器的开发,42系列低压三相混合式步进电机,57系列低压、高压三相混合式步进电机,86系列低压、高压三相混合式步进电机,110、130系列高压三相混合式步进电机,YK3605MA,TK3411MA,YK3822MA,YKA3722MA等多款产品已成功应用于市场。
上海昀研自动化科技有限公司生产的三相混合式步进电机采用交流伺服原理工作,转子和定子的直径比高达50%,高速时工作扭矩大,低速时运行极其平稳,几乎无共振区。
其配套驱动器YK3822MA具有单相220V/50Hz输入,三相正弦输出,输出电流可设置,具有十细分和半流额定值60%功能;控制方式灵活,有“脉冲+方向控制”,也有“正转脉冲+反转脉冲”控制方式;有过热保护功能,因此使用起来十分的方便。
1.前言步进电机是一种开环伺服运动系统执行元件,以脉冲方式进行控制,输出角位移。
与交流伺服电机及直流伺服电机相比,其突出优点就是价格低廉,并且无积累误差。
但是,步进电机运行存在许多不足之处,如低频振荡、噪声大、分辨率不高等,又严重制约了步进电机的应用范围。
步进电机的运行性能与它的驱动器有密切的联系,可以通过驱动技术的改进来克服步进电机的缺点。
相对于其他的驱动方式,细分驱动方式不仅可以减小步进电机的步距角,提高分辨率,而且可以减少或消除低频振动,使电机运行更加平稳均匀。
总体来说,细分驱动的控制效果最好。
因为常用低端步进电机伺服系统没有编码器反馈,所以随着电机速度的升高其内部控制电流相应减小,从而造成丢步现象。
所以在速度和精度要求不高的领域,其应用非常广泛。
因为三相混合式步进电机比二相步进电机有更好的低速平稳性及输出力矩,所以三相混合式步进电机比二相步进电机有更好应用前景。
传统的三相混合式步进电机控制方法都是以硬件比较器完成,本文主要讲述使用DSP及空间矢量算法SVPWM来实现三相混合式步进电机控制。
三相反应式步进电机驱动器的设计与实现
0 引言
人工智能是指研究、开发用于模拟、延伸和扩展人的职能 的理论、方法、技术级应用系统的一门新的技术科学[1],在工 程、技术研究等领域很多方面都有广泛的应用,为国民经济的 发展和人类生活的改善作出了巨大的贡献。以下将对人工智能 技术在电气自动化控制方面的应用作一探讨。
1 人工智能控制优势分析
人工智能控制的方法有很多种,对于不同的控制类型通常 采取不同的控制方法。人工智能主要利用人工智能函数近似器 加以处理[2],例如 AI 控制器,神经、模糊、模糊神经以及遗传算 法都可看成一类非线性函数近似器。它具有很多常规函数估计 器所不具备的优势:(1)设计思路简单。人工智能的设计不需要 控制对方的模型,而传统的古典控制器要在对方的模型上加以 设计,并且存在的不确定因素较多[3],例如很难得到控制对象 的精确动态方程,参数变化,非线性时往往不知道,也是造成传
步进电机以其良好的可操控性,在生产、生活的各个环节 都得到了广泛的应用,尤其是在自动化水平不断提高的今天, 步进电机更具有良好的应用前景,如在微控制、精确控制、特种 控制等方面发挥了重要作用。反应式步进电机步距角为 1.5°,转 子上均匀分布一些小齿,定子齿有 3 个励磁绕阻,其几何轴线依 次分别与转子齿轮轴线错开。电机的位置和速度与导电次数(脉 冲数)和频率成一一对应的关系,其方向由导电顺序决定。
统古典控制器的弊端。(2)控制器的性能得以提高。人工智能控 制器改变了相关参数,例如响应时间、下降时间等,性能得到很 大的提高。比如,现在使用的模糊逻辑控制器的上升时间比最 优 PID 控制器快 1.5 倍,下降时间快 3.5 倍。(3)简单容易操作。 古典控制器存在着调节能力差的缺陷,而人工智能控制器相对 而言降低了控制难度,对新信息和数据的适应能力也得到了改 进。在不具备相关专业知识的情况下,也可以通过相关信息提示 进行设计,相对而言简单且容易操作。
基于西门子s7-300 plc对三相步进电机的控制
应用科技基于西门子s7—300PL C对三相步进电机的控制郭东平(杨凌职业技术学院,陕西杨凌712100)脯要]PL C简单易学,可靠性高。
步进电机是一种常用的机电执行元件,相应的驱动和控制电路对于其整银洼能起着非常重要的作用。
本文采用s7—300PL C实现对步进电机的驱动和控制,结构简单,可靠性高,成本低,实用性强,具有较高的通用性和应用推广价值。
[关镑司]PLC;控制器;步进电机步进电机是一种将电脉冲信号转换成直线位移或角位移的执行元件。
步进电机的输出位移量与输入脉冲个数成正比,其转速与单位时间内输入的脉冲数(即脉冲频率)成正比,其转向与脉冲分配到步进电机的各相绕组的相序有关。
所以只要控制指令脉冲的数量、频率及电机绕组通电的相序,便可控制步进电机的输出位移量、速度和转向。
步进电机具有较好的控制性能,其启动、停车、反转及其它任何运行方式的改变,都在少数脉冲内完成,且可获得较高的控制精度,因而得到了广泛的应用。
1可编程控制器可编程序控制器(Pr ogr am m abl e L o gi c Cont r ol l e r)简称P LC,作为一种工业控制计算机,具有模块化结构、配置灵活、高速的处理速度、精确的数据处理能力、多种控制功能、网络技术和优越的性价比等性能,是目前广泛应用的控制装置之一。
PLC对步进电机也具有良好的控制能力,利用其高速脉冲输出功能或运动控制功能,即可实现对步进电机的控制。
2步进电机控制的基本原理步进电机的基本控制包括转向控制和速度控制。
从结构上看,步进电机分为三相、四相、五相等类型,常用的是三相步进电机。
三相步进电机的工作方式有三相单三拍、三相双三拍和三相六拍3种。
2.1换相顺序的控制通电换相这一过程称为脉;中分配。
例如,三相步进电机在单三拍的工作方式下,其各相通电顺序为A—B—C—吸,通电控制脉冲必须严格按照这--N.序分别控制A、B、C相的通断。
三相双三拍的通电顺序为A B-+B C—C A—A B,三相六拍的通电顺序为A一徂B—+B—+B C—C—CA—峻。