
东方马达 步进电机选型方法
步进电机的选型与计算

步进电机的选型与计算步进电机是一种常见的电机类型,拥有精度高、可控性强、反应灵敏等优点,广泛应用于各种精密控制系统中。
在选择和计算步进电机时需要考虑以下几个方面。
一、步进电机的类型首先需要了解有哪些类型的步进电机。
目前市面上常见的步进电机有单相/两相/三相/五相等不同类型,不同的类型适用于不同的应用场景。
对于低速高力的应用场合,单相步进电机的效果较佳;需要高精度的位置控制时,可以选择三/五相步进电机。
在选择实际使用的步进电机时,最好能够根据实际需求进行精细化选择。
二、步进电机驱动器的选择选择步进电机驱动器时,需要根据步进电机的类型、电源电压和工作电流等参数进行选择。
一般来说,驱动器的峰值输出电流应大于步进电机的额定电流,以确保电机正常运行。
同时,还需要考虑驱动器的微步数,微步数越高,驱动器的精度控制就越好。
但是,高微步数对马达的耗电量会增加,如果长时间负载运行可能会导致驱动电机的温度升高,从而造成高温失控现象,因此在实际应用过程中需要注意平衡微步数和耗电量的关系。
三、步进电机的计算1. 计算步进电机的步数:计算步进电机的步数主要涉及到推导出步进电机的角度转换公式,与电机的角度转换速率有关。
步数越多,角度转换越精细,步数与转速的关系,可以用以下公式计算:n=Δθ/α,其中n为步数,Δθ为转角(是原始角度),α为每步转角。
2. 计算步进电机的速度:步进电机的速度计算与电机驱动器细分数、定位精度有关,主要通过计算每步角度转移量再计算出转速。
电机驱动器分辨率越高则每步角度转移量越小,转速就越慢,反之亦然。
计算步进电机的速度时,可以使用以下公式:v=r*n*f/60,其中v为速度,r为驱动器细分数的比率,n为步数,f为电机的转速。
总之,在进行步进电机的选型与计算时,需要根据实际应用需求选择合适的电机类型与驱动器,并结合实际情况合理计算步进电机的步数和速度。
这样才能确保电机在实际应用场景中能够正常运转,保证控制系统的精度和可靠性。
步进电机选型手册

负载稳定性:考虑负载的稳定性对电机性能的影响
运动特性
步进电机的精度与步距角成正比
步进电机的转速与脉冲频率成正比
步进电机的转矩与电流成正比
步进电机的响应速度与驱动电路有关
环境条件
温度:需要考虑电机的工作温度范围,以及环境温度对电机性能的影响
湿度:需要考虑电机的工作湿度范围,以及环境湿度对电机性能的影响
步进电机的特点:精确定位、易于控制、响应速度快
步进电机的应用:广泛应用于自动化设备、机器人、数控机床等领域
步进电机的分类
按照控制方式分类:开环控制、闭环控制、半闭环控制
按照驱动方式分类:直流驱动、交流驱动、混合驱动
按照结构分类:永磁式、混合式、感应式
按照步距角分类:整步、半步、微步、超微步
步进电机的性能参数
感谢您的观看
汇报人:
噪音:步进电机的噪音越小,工作环境越安静
控制方式:选择合适的控制方式,如开环控制、闭环控制等
驱动器:选择合适的驱动器,如直流驱动器、交流驱动器等
步进电机品牌与型号推荐
国际品牌推荐
德国西门子:SINAMICS系列步进电机,性能稳定,质量可靠
美国罗克韦尔:PowerFlex系列步进电机,性能优异,价格适中
步距角:电机每转一圈的步数
效率:电机输出的能量与输入的能量的比值
响应时间:电机从静止到启动的时间
转速:电机每分钟的转数
精度:电机定位的精确度
扭矩:电机输出的力矩
步进电机选型要点
负载特性
负载类型:恒定负载、周期性负载、冲击性负载等
负载大小:根据实际需求选择合适的电机功率
负载频率:根据电机的转速和转矩特性选择合适的负载频率
海拔:需要考虑电机的工作海拔范围,以及海拔对电机性能的影响
步进电机的选型及计算方法

步进电机选型的计算方法步进电机选型表中有部分参数需要计算来得到。
但是实际计算中许多情况我们都无法得到确切的机械参数,因此,这里只给出比较简单的计算方法。
一、驱动模式的选择驱动模式是指如何将传送装置的运动转换为步进电机的旋转。
下图所示的驱动模式包括了电机的加/减速时间,驱动和定位时间,电机的选型基于模式图。
●必要脉冲数的计算必要脉冲数是指传动装置将物体从起始位置传送到目标位置所需要提供给步进电机的脉冲数。
必要脉冲数按下面公式计算:必要脉冲数=物体移动的距离距离电机旋转一周移动的距离×360 o步进角●驱动脉冲速度的计算驱动脉冲速度是指在设定的定位时间中电机旋转过一定角度所需要的脉冲数。
驱动脉冲数可以根据必要脉冲数、定位时间和加/减速时间计算得出。
(1)自启动运行方式自启动运行方式是指在驱动电机旋转和停止时不经过加速、减速阶段,而直接以驱动脉冲速度启动和停止的运行方式。
自启动运行方式通常在转速较低的时候使用。
同时,因为在启动/停止时存在一个突然的速度变化,所以这种方式需要较大的加/减速力矩。
自启动运行方式的驱动脉冲速度计算方法如下:驱动脉冲速度[Hz]= 必要脉冲数[脉冲] 定位时间[秒](2)加/减速运行方式加//减速运行方式是指电机首先以一个较低的速度启动,经过一个加速过程后达到正常的驱动脉冲速度,运行一段时间之后再经过一个减速过程后电机停止的运行方式。
其定位时间包括加速时间、减速时间和以驱动脉冲速度运行的时间。
加/减速时间需要根据传送距离、速度和定位时间来计算。
在加/减速运行方式中,因为速度变化较小,所以需要的力矩要比自启动方式下的力矩小。
加/减速运行方式下的驱动脉冲速度计算方法如下:驱动脉冲速度[Hz]= 必要脉冲数-启动脉冲数[Hz]×加/减速时间[秒] 定位时间[秒]-加/减速时间[秒]二、电机力矩的简单计算示例必要的电机力矩=(负载力矩+加/减速力矩)×安全系数●负载力矩的计算(TL)负载力矩是指传送装置上与负载接触部分所受到的摩擦力矩。
步进电机怎么选型,如何选择步进电机?
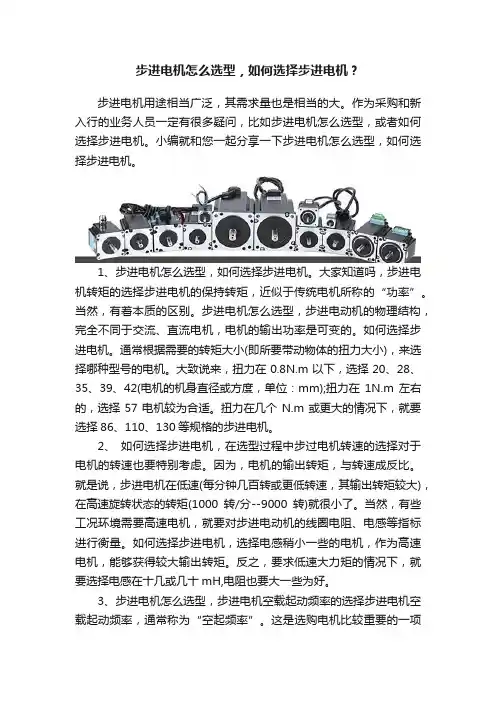
步进电机怎么选型,如何选择步进电机?步进电机用途相当广泛,其需求量也是相当的大。
作为采购和新入行的业务人员一定有很多疑问,比如步进电机怎么选型,或者如何选择步进电机。
小编就和您一起分享一下步进电机怎么选型,如何选择步进电机。
1、步进电机怎么选型,如何选择步进电机。
大家知道吗,步进电机转矩的选择步进电机的保持转矩,近似于传统电机所称的“功率”。
当然,有着本质的区别。
步进电机怎么选型,步进电动机的物理结构,完全不同于交流、直流电机,电机的输出功率是可变的。
如何选择步进电机。
通常根据需要的转矩大小(即所要带动物体的扭力大小),来选择哪种型号的电机。
大致说来,扭力在0.8N.m以下,选择20、28、35、39、42(电机的机身直径或方度,单位:mm);扭力在1N.m左右的,选择57电机较为合适。
扭力在几个N.m或更大的情况下,就要选择86、110、130等规格的步进电机。
2、如何选择步进电机,在选型过程中步过电机转速的选择对于电机的转速也要特别考虑。
因为,电机的输出转矩,与转速成反比。
就是说,步进电机在低速(每分钟几百转或更低转速,其输出转矩较大),在高速旋转状态的转矩(1000转/分--9000转)就很小了。
当然,有些工况环境需要高速电机,就要对步进电动机的线圈电阻、电感等指标进行衡量。
如何选择步进电机,选择电感稍小一些的电机,作为高速电机,能够获得较大输出转矩。
反之,要求低速大力矩的情况下,就要选择电感在十几或几十mH,电阻也要大一些为好。
3、步进电机怎么选型,步进电机空载起动频率的选择步进电机空载起动频率,通常称为“空起频率”。
这是选购电机比较重要的一项指标。
如果要求在瞬间频繁启动、停止,并且,转速在1000转/分钟左右(或更高),通常需要“加速启动”。
步进电机怎么选型,如果需要直接启动达到高速运转,最好选择反应式或永磁电机。
这些电机的“空起频率”都比较高。
4、步进电机怎么选型,步进电机的相数选择步进电机的相数选择,这项内容,很多客户几乎没有什么重视,大多是随便购买。
步进电机型号参数选择
步进电机型号参数选择步进电机是一种能将数字脉冲信号转换为角位移或直线位移的电机。
它通过控制电流的连续变化实现位置控制,具有精度高、稳定性好、启停速度快等优点。
步进电机在许多领域中广泛应用,包括机械、电子设备、医疗器械等。
本文将介绍几种常见的步进电机型号、参数和选择方法。
一、步进电机型号1.42型步进电机42型步进电机是一种直径为42mm的经典步进电机。
它由两相或四相线圈组成,每一相的线圈可以通过一个电流控制芯片驱动。
42型步进电机具有结构简单、驱动电流小、噪音低等特点,广泛应用于一些小型机械设备中。
2.57型步进电机57型步进电机是一种直径为57mm的步进电机。
它由四相线圈组成,每一相的线圈可以通过一个电流控制芯片驱动。
57型步进电机具有结构稳定、扭矩输出大、运行平稳等特点,广泛应用于一些需要较大扭矩输出的场合。
3.86型步进电机86型步进电机是一种直径为86mm的大功率步进电机。
它由四相线圈组成,每一相的线圈可以通过一个电流控制芯片驱动。
86型步进电机具有功率大、运行平稳等特点,广泛应用于一些需要大功率输出的机械设备。
二、步进电机参数1.步距角:步进电机通常以步距角来描述,它表示每次接收一个脉冲信号时电机转动的角度。
常见的步距角有1.8度型和0.9度型。
1.8度型步进电机每个步距可以转动1.8度,0.9度型步进电机则可以转动0.9度。
2.额定电流:步进电机的额定电流是指电机在正常工作时所需的电流大小。
一般来说,额定电流越大,电机的输出扭矩就越大,但也会产生更多的热量。
3.驱动电压:步进电机的驱动电压是指电机在正常工作时所需的电压大小。
一般来说,驱动电压越高,电机的运行速度就越快,但也会增加驱动电路的复杂度。
4.静态扭矩:步进电机的静态扭矩是指在停止时所能提供的最大转矩。
它通常与步进电机的物理结构和线圈参数有关。
5.转动惯量:步进电机的转动惯量是指电机转动一定角度所需的转动力矩大小。
它通常与电机的转子质量和转子结构有关。
东方马达选型手册

"直動型
馬達內部採用軸向軸承機構,亦可與安裝滾珠螺桿的直動型組合。 詳情請洽本公司或客戶諮詢中心 (0800)060708。
RoHS 指令對應品
設定軟體(MEXE02)使用。
◇◇可對應的網路及網路轉換器品名
可對應的網路
CC-Link MECHATROLINK-II MECHATROLINK-III
網路轉換器品名
NETC01-CC NETC01-M2 NETC01-M3
༟ࣘண֛ኜ
༟ࣘண֛ኜ
OPX-2A㧔̤ਯ MEXE02㧔̤ਯ
א
56ஷৃ
ᇜᇁኜ ࠇᅰኜ
$㕟%
৵༺ ᇜᇁኜ
ˢ༰
ࢨମ੬೯͛
67(3287፩̈
$/$50፩̈
ᙆѓ፩̈
●●STEPOUT 輸出功能
驅動器的指令位置與編碼器計數器值之間的偏差達到設定值(偏差 異常)時,將輸出STEPOUT信號。可檢知因負載的急速變化等而產 生的位置差距。
●●ALARM 輸出功能 ✽ 若發生偏差異常,將輸出「位置偏差過大」ALARM,使馬達停止。
◇◇用於位置計算 計算輸出的信號,即可確認對馬達的指令位置。
●●群組傳送功能(僅限 RS-485 通訊)
可由 RS-485 通訊中連接的複數軸構成群組,以群組為單位,傳 送指令。 亦可實現複數軸的同時起動和同一動作。
༶ᔷܸ˿ RS-485ஷৃ
0ዚ㕐֛З༶ᔷක
0ዚ˴ൿٙ ৵༺ਗЪ
1ዚൿٙ ৵༺ਗЪ
●●具平滑驅動功能,易於使用
平滑驅動功能係指利用與全步級相同的設定進行自動微步級驅動的 控制。
ࣈਗतˢ༰
1.5 CSK566AP 0.72ࠑ/step CRK566AKD 0.072ࠑ/step㧔ฆӉॴᚨਗ㧕
步进电机的计算与选型实用计算
步进电机的计算与选型对于步进电动机的计算与选型,通常可以按照以下几个步骤:1) 根据机械系统结构,求得加在步进电动机转轴上的总转动惯量eq J ;2) 计算不同工况下加在步进电动机转轴上的等效负载转矩eq T ;3) 取其中最大的等效负载转矩,作为确定步进电动机最大静转矩的依据;4) 根据运行矩频特性、起动惯频特性等,对初选的步进电动机进行校核。
1. 步进电动机转轴上的总转动惯量eq J 的计算加在步进电动机转轴上的总转动惯量eq J 是进给伺服系统的主要参数之一,它对选择电动机具有重要意义。
eq J 主要包括电动机转子的转动惯量、减速装置与滚珠丝杠以及移动部件等折算到电动机转轴上的转动惯量等。
2. 步进电动机转轴上的等效负载转矩eq T 的计算步进电动机转轴所承受的负载转矩在不同的工况下是不同的。
通常考虑两种情况:一种情况是快速空载起动(工作负载为0),另一种情况是承受最大工作负载。
(1)快速空载起动时电动机转轴所承受的负载转矩eq1Teq1amax f 0T =T +T +T (4-8)式中 amax T ——快速空载起动时折算到电动机转轴上的最大加速转矩,单位为N ·m ;f T ——移动部件运动时折算到电动机转轴上的摩擦转矩,单位N ·m ;0T ——滚珠丝杠预紧后折算到电动机转轴上的附加摩擦转矩,单位为N ·m 。
具体计算过程如下:1)快速空载起动时折算到电动机转轴上的最大加速转矩:amax eq 2T =J =60eq ma J n t πε (4-9)式中 eq J ——步进电动机转轴上的总转动惯量,单位为2kg m ⋅;ε——电动机转轴的角加速度,单位为2/rad s ;m n ——电动机的转速,单位r/min ;a t ——电动机加速所用时间,单位为s ,一般在0.3~1s 之间选取。
2)移动部件运动时折算到电动机转轴上的摩擦转矩:f T =2i πη (4-10)式中 F 摩——导轨的摩擦力,单位为N ;h P ——滚珠丝杠导程,单位为m ;η——传动链总效率,一般取0.70.85η=;i ——总的传动比,/s m i n n =,其中m n 为电动机转速,s n 为丝杠的转速。
步进电机选型的三种方法
电机选型—丝杆步进电机选型、电机插件使用方法目的:熟悉丝杆电机使用模型,掌握3种计算方式,并对其中原理进行分析,掌握电机基本参数和公式并且利用电机选型软件验证课程内容:已知:总负载m=20kg,速度V=0.1m/s,1610导程P=10mm,导轨摩擦系数为μ=0.11、扭矩匹配的三种方法方法一:J(惯量)=M(P/2π)^2=20kg*0.00000254=0.0000507kgm^2=0.507丝杆惯量J=1/8MD²=0.256总惯量=旋转惯量+直动惯量=0.507+0.256=0.8加速时间0.2sω=2πN/60=6.28*600/60=62.8rad/s角加速度β=ω/t=62.8rad/s/0.2s=314rad/s^2T加速=j*β=0.00008kgm^2*314rad/s^2=0.025NMf=μmg=0.1*20kg*10N/kg=20NT(匀速)=F*Pb/2π=20N*0.01M/2/3.14=0.032NMT(总)=T(匀速)+T(加速)=0.032NM+0.025NM=0.06NM 方法二:方法三:f=μmg=0.1*20kg*10N/kg=20NT(匀速)=F*Pb/2π=20N*0.01M/2/3.14=0.032NM T加速=5*T=0.16NM2、转速匹配转速N=V*60*1000/Pb=0.1m/s*60*1000/10mm=600r/min200-600rpm3、电机惯量匹配电机惯量J=0.00008kgm^2/20=0.000004kgm^2=0.04*10^-4课后作业:已知:总负载m=100kg,速度V=0.2m/s,导程Pb=?,计算所需步进电机参数。
步进电机的选型步骤
步进电机的计算与选型对于步进电动机的计算与选型,通常可以按照以下几个步骤:1) 根据机械系统结构,求得加在步进电动机转轴上的总转动惯量eq J ;2) 计算不同工况下加在步进电动机转轴上的等效负载转矩eq T ;3) 取其中最大的等效负载转矩,作为确定步进电动机最大静转矩的依据;4) 根据运行矩频特性、起动惯频特性等,对初选的步进电动机进行校核。
1. 步进电动机转轴上的总转动惯量eq J 的计算加在步进电动机转轴上的总转动惯量eq J 是进给伺服系统的主要参数之一,它对选择电动机具有重要意义。
eq J 主要包括电动机转子的转动惯量、减速装置与滚珠丝杠以及移动部件等折算到电动机转轴上的转动惯量等。
ml2/122. 步进电动机转轴上的等效负载转矩eq T 的计算步进电动机转轴所承受的负载转矩在不同的工况下是不同的。
通常考虑两种情况:一种情况是快速空载起动(工作负载为0),另一种情况是承受最大工作负载。
(1)快速空载起动时电动机转轴所承受的负载转矩eq1Teq1amax f 0T =T +T +T (4-8)式中 amax T ——快速空载起动时折算到电动机转轴上的最大加速转矩,单位为N ·m ;f T ——移动部件运动时折算到电动机转轴上的摩擦转矩,单位N ·m ;0T ——滚珠丝杠预紧后折算到电动机转轴上的附加摩擦转矩,单位为N ·m 。
具体计算过程如下:1)快速空载起动时折算到电动机转轴上的最大加速转矩:amax eq 2T =J =60eq ma J n t πε (4-9)式中 eq J ——步进电动机转轴上的总转动惯量,单位为2kg m ⋅;ε——电动机转轴的角加速度,单位为2/rad s ;m n ——电动机的转速,单位r/min ;a t ——电动机加速所用时间,单位为s ,一般在0.3~1s 之间选取。
2)移动部件运动时折算到电动机转轴上的摩擦转矩:f T =2i πη (4-10)式中 F 摩——导轨的摩擦力,单位为N ;h P ——滚珠丝杠导程,单位为m ;η——传动链总效率,一般取0.70.85η=;i ——总的传动比,/s m i n n =,其中m n 为电动机转速,s n 为丝杠的转速。
马达选型计算方法
马达选型计算方法1. 常用马达特点1.1. 交流马达:最常用。
转矩大,转速一般在1500转/分左右。
1.2. 直流马达:1.3. 步进马达:如东方。
扭矩大。
不能扭矩过载,否则会丢步。
选型计算一般留100—200%的转矩余量。
1.3.1. 从静止到额定转速(1000转/分左右)要约0.2—0.4秒。
1.4. 数字伺服马达:如松下。
功率大。
高速时扭矩稳定,扭矩过载能力强,一般为额定的3倍。
可以长时间工作的额定转矩的2倍。
1.4.1. 从静止到额定转速(3000转/分左右)要约60毫秒。
2. 选型计算例子:使用状况描述2.1. 控制:使用三菱PLC FX1S-20MT-001,最大脉冲速度100K Pulse/sec3. 马达种类的选择:3.1. 有定位需要。
因此:需要采用有定位功能的步进或伺服马达。
3.2. 步进与伺服的选择。
3.2.1. 一般步进便宜。
优先选择步进。
3.2.2. 要求在0.1秒内急加速,达到600转/左右。
反应速度是步进马达无法达到的,因此选择伺服。
4. 伺服马达的选型计算:主要是转速、扭矩、制动等问题。
4.1. 动作过程说明:在此起停频繁,仅仅最大允许0.15秒,采用三角型运行模式。
4.1.1. 梯形运行过程4.1.2. 三角形运动过程(适合频繁启停),此时T2=0。
4.2. 计算过程4.2.1. 考虑点:4.2.1.1. 启动:机构负载、摩擦力/阻力f、直线加速v、角加速度θ4.2.1.2. 平稳运行:机构负载、摩擦力/阻力f4.2.1.3. 制动时:机构负载、摩擦力/阻力f、直线减速(惯性)、负角加速度(惯量)4.2.2. 直线机构负载、摩擦力/阻力的计算4.2.2.1. 直线机构1:平台根据:·s = v(t2) +[ ½ x a (t1)2 ] x 2·v = at1·F1=ma(F1为负载力,m为质量,a为加速度)·F2=F1 + f(F2为总负载力,f为阻力/摩擦力)已知:·加速时间=减速时间=t1=总时间0.15s / 2=0.075s·匀速运行时间t2=0s(三角启停)·行程s=120mm=0.12m·质量m=3Kg·阻力f=10N计算得:·加速度a=21.4m/s2·最大速度V max=at=21.4 x 0.075=1.605m/s·运动动作克服力F1=3Kg x 21.4m/s2 = 64.2N·运动总力F2=64.2 + 10=74.2N假设:使用r=0.02m(Φ40mm)齿轮·需要转矩为M=F2 x r =74.2N x 0.02m = 1.484Nm·需要最大转速V max = V max / 2πr = 1.605 / (2π0.02) = 12.78转/秒 = 766.8转/分·需要最大角速度:ω=V max / π=12.78转/秒 / π=4.07rad/s(弧度/秒)预选型:·根据松下马达选型目录。