
自动控制原理实验用Ma ab软件编制劳斯判据程序并解题 《学习辅导》例
上 海 电 力 学 院
实 验 报 告
自 动 控 制 原 理 实 验 课 程
题目:
班级:
姓名:
学号:
时间: 2012年11月4日
自动化工程学院自动化(电站自动化)专业
实 验 报 告 目 录
一、 问题描述………………………………………………3
二、 理论方法分析…………………………………………3
三、 实验设计与实现………………………………………3
四、 实验结果与分析………………………………………5
五、 结论与讨论……………………………………………6
六、 实验心得体会…………………………………………6
七、 参考文献………………………………………………7
八 附录……………………………………………………7
一、问题描述
用MATLAB编制劳斯判据列出其劳斯矩阵并判断相对应系统的稳定性
二、理论方法分析
采用M文件实现Matlab编程。
1) M文件的建立与调用
➢ ? 从Matlab操作桌面的“File”菜单中选择“New”菜单项,再选择
“M-file”命令,屏幕将出现Matlab文本编辑器的窗口。
➢ ? 在Matlab命令窗口的“File”菜单中选择“Open”命令,则屏幕出
现“Open”对话框,在文件名对话框中选中所需打开的M文件名。
2) M文件的调试
在文件编辑器窗口菜单栏和工具栏的下面有三个区域,右侧的大区域是
程序窗口,用于编写程序;最左面区域显示的是行号,每行都有数字,包括
空行,行号是自动出现的,随着命令行的增加而增加;在行号和程序窗口之
间的区域上有一些小横线,这些横线只有在可执行行上才有,而空行、注释
行、函数定义行等非执行行的前面都没有。在进行程序调试时,可以直接在
这些程序上点击鼠标以设置或去掉断点。
三、实验设计与实现
(1)程序
%RouthMatrix**劳斯矩阵(带参数的特征多项式)并判断对应系统稳定性**
clear;
syms k z q %定义变量k z q
p=input('请输入特征多项式的参数 ='); %提示输入参数
n=length(p); %得到p的长度
for i=0:ceil(n/2)-1 %将多项式进行劳斯矩阵排序
a(1,i+1)=p(2*i+1);
if 2*(i+1)>n
a(2,i+1)=0;
break
end
a(2,i+1)=p(2*(i+1));
end
for k=3:n %计算从第三行开始劳斯矩阵内容
for j=1:ceil((n-k+1)/2)
if a(k-1,1)==0 %判断是否有共轭虚根
disp('系统有共轭虚根')
breaksign=1;
break
end
a(k,j)=(a(k-1,1)*a(k-2,j+1)-a(k-1,j+1)*a(k-2,1))/a(k-1,1);
end
end
disp('劳斯矩阵') %输出对应的劳斯矩阵
disp(double(a))
for i=3:k %用劳斯判据判断系统的稳定性
if a(i-1,1)<=0 %判断第一列元素是否不大于0
q=1;
break
end
end
if q==1
disp('系统不稳定')
else
disp('系统稳定') %输出系统稳定性判定结果
end
(2)设计
劳斯表的内容根据书上的原理进行设计,将多项式进行劳斯矩阵排序,
可得其前两行的内容,余下几行则要根据书上原理写出。判断其是否稳定根
据第一列元素是否有符号上的变化进行,从第二行第一列的元素开始,若其
大于零,则endfor循环,i加1,判断第三行第一列元素,以此类推,直到有
一行第一列的元素小于或者等于0为止,给q赋值1,跳出循环,输出‘系统
不稳定’,若判断到最后一行的元素也没有小于或者等于零的数值出现,则
输出‘系统稳定’。
四、实验结果与分析
如图所示M文件代码:
编写好M文件之后,保存并运行,即可在MATLAB界面中进行调试。
随意选取特征方程式的系数,运行后结果:
五、结论与讨论
由上述实验过程可以看出,劳斯判据前两行是根据特征方程式的参数写出
的,而后面几行则是根据前两行计算得出,运用劳斯判据我们可以判断其稳定性,
若有全零行,有共轭虚根,若第一列元素符号有变化,系统一定不稳定。若有未
知参数,亦可判断其取值范围。
六、实验心得体会
实践是检验真理的唯一标准,死板的书本交给我们的是一板一眼的计算方法,
而实践不仅是理论的践行者,而且反馈着理论学习的真实面目。不是第一次听说
MATLAB,在自控原理课上老师也不止一次用它演示了一些程序,那时MATLAB就给
我留下了一个功能十分强大,操作极为简便的好印象。之后的实验课自己动手操
作,更觉其神奇,那只是按照老师所讲的步骤一步一步的操作。坦白说,看到这
个题目的瞬间有些茫然,好在有题目可以参考,解读了书上给出的程序后自己慢
慢摸索演练,终于用MATLAB做了一道完整的题目,真的感受到了这个软件的实用,
自己这次实验接触到只是其功能模块的冰山一角,只是学到了一点点基本操作,
仅仅是对这款软件有了初步了解,但是对于其更高深的东西还不熟悉,虽然在报
告里用到的编程并不是全部所学,但我已经身临其境的感受到MATLAB的魅力。我
不得不感叹,一个好的程序软件对学习自动控制原理帮助的巨大。良好的开始是
成功的一半,在以后的学习中,把理论和实践相结合,让MATLAB更好的为学习自
控原理服务。
七、参考文献
《自动控制原理学习辅导》杨平、翁思义、王志萍编着。
——中国电力出版社
《自动控制原理实验与实践》杨平、余洁、冯照坤、翁思义编着。
——中国电力出版社
八、附录
%RouthMatrix**劳斯矩阵(带参数的特征多项式)并判断对应系统稳定性**
clear;
syms k z q %定义变量k z q
p=input('请输入特征多项式的参数 ='); %提示输入参数
n=length(p); %得到p的长度
for i=0:ceil(n/2)-1 %将多项式进行劳斯矩阵排序
a(1,i+1)=p(2*i+1);
if 2*(i+1)>n
a(2,i+1)=0;
break
end
a(2,i+1)=p(2*(i+1));
end
for k=3:n %计算从第三行开始劳斯矩阵内容
for j=1:ceil((n-k+1)/2)
if a(k-1,1)==0 %判断是否有共轭虚根
disp('系统有共轭虚根')
breaksign=1;
break
end
a(k,j)=(a(k-1,1)*a(k-2,j+1)-a(k-1,j+1)*a(k-2,1))/a(k-1,1);
end
end
disp('劳斯矩阵') %输出对应的劳斯矩阵
disp(double(a))
for i=3:k %用劳斯判据判断系统的稳定性
if a(i-1,1)<=0 %判断第一列元素是否不大于0
q=1;
break
end
end
if q==1
disp('系统不稳定')
else
disp('系统稳定') %输出系统稳定性判定结果
end
自控MATLAB实验一
《自动控制原理》课程实验报告实验名称初步认识MATLAB和系统仿真专业班级过程自动化03班学号2011500169姓名鲁雅洁指导教师李离学院名称电气信息学院2013 年10 月22 日实验一初步认识MATLAB和控制系统仿真一、实验目的(1)了解并掌握MATLAB仿真软件的使用方法;(2)掌握控制系统数学模型的多种描述方法及其仿真实现和互相转换; (3)熟悉控制系统仿真常用的MATLAB函数。
二、实验设备(1)硬件:个人计算机;(2)软件:MATLAB仿真软件(版本6.5或以上)。
三、实验内容和步骤1.质量—弹簧—阻尼器系统的零输入响应修改并运行程序lab1_1.m以求取下列情形的零输入响应曲线并存盘:Lab1_1_1.m程序:y0=0.15;wn=sqrt(2);zeta=1/(2*sqrt(2));t=[0:0.1:10];c=(y0/sqrt(1-zeta^2));y=c*exp(-zeta*wn*t).*sin(wn*sqrt(1-zeta^2)*t+acos(zeta));bu=c*exp(-zeta*wn*t);bl=-bu;plot(t,y,t,bu,'k--',t,bl,'k--'),gridxlabel('Time (sec)'),ylabel('y(t) (meters)')legend(['\omega_n=',num2str(wn),' \zeta=',num2str(zeta)]) 仿真结果:(1)零输入响应曲线Lab1_1_2.m程序:y0=0.15;wn=sqrt(2);zeta=1;t=[0:0.1:10];y=y0*(exp(-wn*t)+wn*t.*exp(-wn*t));plot(t,y),gridxlabel('Time (sec)'),ylabel('y(t) (meters)')legend(['\omega_n=',num2str(wn),' \zeta=',num2str(zeta)]) 仿真结果:(2)零输入响应曲线Lab1_1_3.m程序:y0=0.15;wn=sqrt(2);zeta=sqrt(2);t=[0:0.1:10];s1=-wn*(zeta+sqrt(zeta^2-1));s2=-wn*(zeta-sqrt(zeta^2-1));k1=(1-zeta/sqrt(zeta^2-1))/2;k2=(1+zeta/sqrt(zeta^2-1))/2;y=y0*(k1*exp(s1*t)+k2*exp(s2*t));plot(t,y),gridxlabel('Time (sec)'),ylabel('y(t) (meters)')legend(['\omega_n=',num2str(wn),' \zeta=',num2str(zeta)]) 仿真结果:(3)零输入响应曲线2.系统传递函数的MATLAB实现及零极点分布(1)多项式的表示及求值:系数按降幂顺序构成行向量;求值函数polyval;(2)多项式的根:由函数roots求得;函数poly(roots())的功能;(3)多项式的积:由函数conv实现;(4)系统传递函数:由函数tf实现;(5)传递函数的零极点表示:函数pole,zero和pzmap的运用。
自动控制系统原理实验指导书(2017-2018-1)

自动控制原理实验指导书王娜编写电气工程与自动化学院自动化系2017年11月实验一 控制系统的时域分析[实验目的]1、熟悉并掌握Matlab 操作环境和基本方法,如数据表示、绘图等命令;2、掌握控制信号的拉氏变换与反变换laplace 和ilaplace ,控制系统生成模型的常用函数命令sys=tf(num,den),会绘制单位阶跃、脉冲响应曲线;3、会构造控制系统的传递函数、会利用matlab 函数求取系统闭环特征根;4、会分析控制系统中n ζω, 对系统阶跃、脉冲响应的影响。
[实验容及步骤] 1、矩阵运算a) 构建矩阵:A=[1 2;3 4]; B=[5 5;7 8]; 解:>> A=[1 2;3 4] A =1 2 3 4 >>B=[5 5;7 8] B =5 5 7 8b) 已知A=[1.2 3 5 0.9;5 1.7 5 6;3 9 0 1;1 2 3 4] ,求矩阵A 的特征值、特征多项式和特征向量.解:>> A=[1.2 3 5 0.9;5 1.7 5 6;3 9 0 1;1 2 3 4]; >> [V,D]=eig(A) V =0.4181 -0.4579 - 0.3096i -0.4579 + 0.3096i -0.6044 0.6211 -0.1757 + 0.2740i -0.1757 - 0.2740i 0.0504 0.5524 0.7474 0.7474 -0.2826 0.3665 -0.1592 - 0.0675i -0.1592 + 0.0675i 0.7432 D =13.0527 0 0 0 0 -4.1671 + 1.9663i 0 0 0 0 -4.1671 - 1.9663i 0 0 0 0 2.1815 >> p=poly(A) p =-6.9000 -77.2600 -86.1300 604.5500 2. 基本绘图命令a) 绘制余弦曲线y=cos(x),x ∈[0,2π] 解:>> x=linspace(0,2*pi); >> y=cos(x);>> plot(x,y)b)线形为点划线、颜色为红色、数据点标记为加号;解:>>hold on;>>plot(x,y,'r-.+')c)加网格线解:>>grid ond)标注控制:x 、y坐标轴名称和标题“y=cos(t)”;解:>>xlabel(‘x’);>> ylabel('y');>> title('y=cos(x)')xy3. 常用拉氏变换和反变换的命令F=laplace(f):f(t)的拉氏变换,结果为F(s),默认变量为s ; f=ilaplace(F) :F(s)的拉氏反变换,结果为f(t),变量为t ;例1-1试求函数(t)Asin(wt b)f =+的拉氏变换式,并用拉氏反变换观察变换结果。
《自动控制原理》实验指导书3

自动控制原理实验指导书刘利贤韩兵欣编著石家庄铁道学院电气工程分院目录实验一、典型线性环节的模拟 (1)实验二、二阶系统的阶跃响应 (5)实验三、根轨迹实验 (7)实验四、频率特性实验 (10)实验五、控制系统设计与校正实验 (15)实验六、控制系统设计与校正计算机仿真实验 (17)实验七、采样控制系统实验 (19)实验八、典型非线性环节模拟 (21)实验九、非线性控制系统分析 (24)实验十、非线性系统的相平面法 (26)实验一、典型线性环节的模拟一、实验目的:1、学习典型线性环节的模拟方法。
2、研究电阻、电容参数对典型线性环节阶跃响应的影响。
二、实验设备:1、XMN-2型实验箱;2、LZ2系列函数记录仪;3、万用表。
三、实验内容:1、比例环节:r(t)方块图模拟电路图中:ifP RRK=分别求取R i=1M,R f=510K,(K P=0.5);R i=1M,R f=1M,(K P=1);R i=510K,R f=1M,(K P=2);时的阶跃响应曲线。
2、积分环节:r(t)方块图模拟电路图中:T i=R i C f分别求取R i=1M,C f=1μ,(T i=1s);R i=1M,C f=4.7μ,(T i=4.7s););R i=1M,C f=10μ,(T i=10.0s);时的阶跃响应曲线。
3、比例积分环节:r(t)方块图模拟电路图中:ifP RRK=;T i=R f C f分别求取R i=R f=1M,C f=4.7μ,(K P=1,T i=4.7s);R i=R f=1M,C f=10μ,(K P=1,T i=10s);R i=2M,R f=1M,C f=4.7μ,(K P=0.5,T i=4.7s);时的阶跃响应曲线。
4、比例微分环节:r(t)方块图模拟电路图中:i1fP RRKR+=;CRRRRRRTffd⋅+++=12f121RR;T f=R2C分别求取R i=R f=R1=R2=1M,C=2μ,(K P=2,T d=3.0s);R i=2M,R f=R1=R2=1M,C f=2μ,(K P=1,T d=3.0s);R i=2M,R f=R1=R2=1M,C f=4.7μ,(K P=1,T d=7.05s);时的阶跃响应曲线。
自动控制原理实验——线性系统的稳定性研究
答:惯性时间常数T1的增大会导致系统临界稳定时的K值减小,在超调相同的衰减振荡中,T1的增大,将会导致增益K减小。另外,当T1增加时,惯性越大,响应过程越慢,系统稳定性越好;反之,T1减小,惯性越小,响应过程越快,系统稳定性越差。
6
负反馈
A6(OUT)→A1(H2)
7
跨接元件30K (41.7K or 100K)
元件库A11中直读式可变电阻跨接到A5(H1)和(IN)之间
(3)虚拟示波器(B3)的联接:示波器输入端CH1接到A5单元信号输出端OUT(C(t))。
注:CH1选‘X1’档。
(4)运行、观察、记录:
①运行LABACT程序,选择自动控制菜单下的线性系统的时域分析下的三阶典型系统瞬态响应和稳定性实验项目,就会弹出虚拟示波器的界面,点击开始即可使用本实验机配套的虚拟示波器(B3)单元的CH1测孔测量波形。也可选用普通示波器观测实验结果。
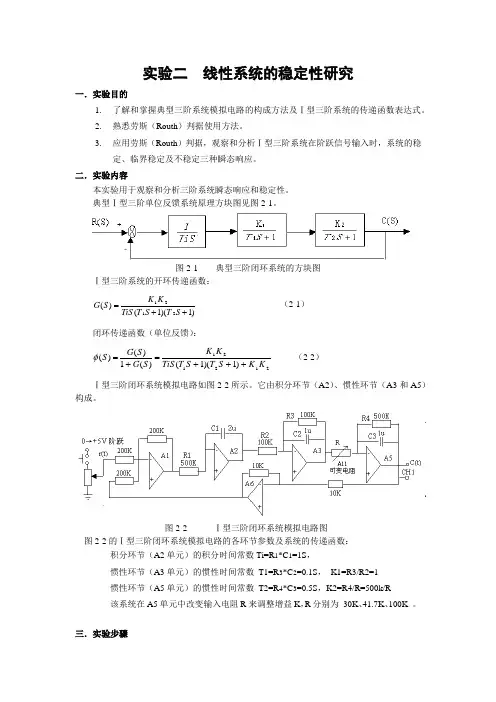
典型Ⅰ型三阶单位反馈系统原理方块图见图2-1。
图2-1典型三阶闭环系统的方块图
Ⅰ型三阶系统的开环传递函数:
(2-1)
闭环传递函数(单位反馈):
(2-2)
Ⅰ型三阶闭环系统模拟电路如图2-2所示。它由积分环节(A2)、惯性环节(A3和A5)构成。
图2-2Ⅰ型三阶闭环系统模拟电路图
图2-2的Ⅰ型三阶闭环系统模拟电路的各环节参数及系统的传递函数:
①仪器误差;②计算误差;
七、实验思考
1.在实验线路中如何确保系统实现负反馈?如果方框回路中有偶数个运算放大器,则构成什么反馈?
答:用奇数个运算放大器,在原有实验环节上增加一个单位反相放大即为本实验中的A6;方框回路中有偶数个运算放大器则构成正反馈。
自动控制原理Matlab实验4(频域稳定分析)
《自动控制原理》课程实验报告实验名称频域稳定分析专业班级 ********************学号姓名**指导教师李离学院名称电气信息学院2013 年 3 月 20 日1.利用函数nyquist 和margin 分析系统的相对稳定性修改本实验所附程序lab4_1.m 并运行之,分析K=0.5,2,3.013,4和10时,开环传递函数为某单位负反馈闭环系统(如图1)的相对稳定性。
图(1) Lab4_1_1.m K=0.51.利用函数nyquist 分析如下: 程序:num=[0.5];den=[1 2 1 0.5]; sys=tf(num,den); nyquist(sys)仿真结果:G(s)R(s )Y(s)+_图(2)可将传递函数写成零极点形式)5217.02174.0)(5217.02174.0)(5625(5.0)(i s i s s s G -++++=开环传递函数在右半S 平面无极点即P=0,从图(2)可以看到nyquist 图包围(-1,j0)点0次,即N=0,由乃奎斯特稳定性判据可知闭环系统在右半S 平面的极点数Z=N+P=0 故系统稳定。
2.利用margin 函数分析如下: 程序:num=[0.5];den=[1 2 1 0.5]; sys=tf(num,den); margin(sys) 仿真结果:可得系统的相位裕量为Pm=-131°+180°=49°,幅值裕量Gm=9.55dB 对于最小相位系统幅值裕度与相角裕度大于零则系统稳定。
也可在伯德图上判断系统稳定性,对数幅频特性大于零所对应的想频特性穿越-180°线的情况为0==-+N N ,则N=0=2P =0。
根据乃奎斯特判据知闭环系统稳定。
Lab4_1_2.m K=21.利用函数nyquist 分析如下: 程序:num=[2];den=[1 2 1 0.5]; sys=tf(num,den); nyquist(sys)仿真结果:如上分析,开环传递函数在右半S平面无极点即P=0,从图(4)可得nyquist曲线顺时针包围(-1,j0)点2次,即N=2,由乃奎斯特稳定性判据可知闭环系统在右半S平面的极点数Z=N+P=2 系统不稳定。
自动控制原理试卷1(含答案)
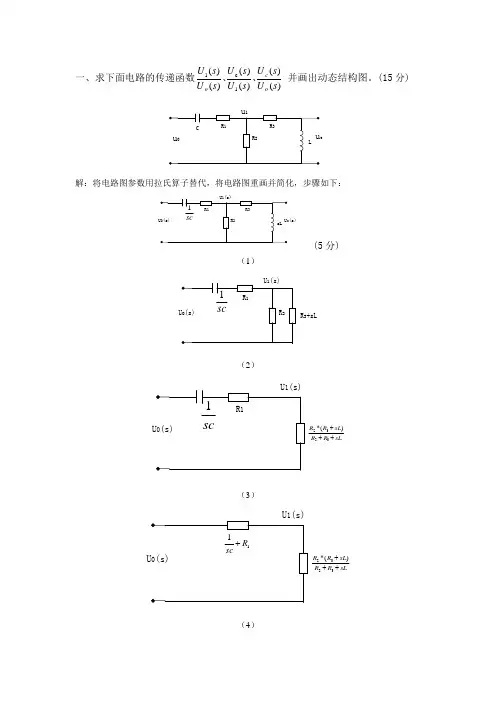
一、求下面电路的传递函数)()()()()()(1c 1s U s U s U s U s U s U o c o 、、并画出动态结构图。
(15分)解:将电路图参数用拉氏算子替代,将电路图重画并简化,步骤如下:(s)(5分)(1)R 3+sL(2)sLR R sL R R +++3232)(*(3)U 1(s)sLR R sL R R +++3232)(*(4)所以: 132323232011)(*)(*)()(R scsL R R sL R R sL R R sL R R s U s U ++++++++=(5分) 31)()(R sL sLs U s U c +=132323232301101)(*)(**)()(*)()()()(R scsL R R sL R R sL R R sL R R R sL sLs U s U s U s U s U s U c c +++++++++==系统的动态结构图为: (5分)本题考查要点: 电路图的数学模型和传递函数的关系,动态传递函数及结构图画法。
包含简单的电路简化过程。
二、对系统结构图进行简化并写出系统的开环传递函数、闭环传递函数、误差传递函数。
(15分)解:对结构图的简化过程如下:(10分)(1)(2)(3)(4)(5)所以系统的开环传递函数为:(5分)12151234323431)(*1)(H G G G G G H G G H G G G s G K ++++=121512343234312151234323431)(*111)(*1)(H G G G G G H G G H G G G H G G G G G H G G H G G G s G B +++++++++=12151234323431)(*111)()()(H G G G G G H G G H G G G s R s E s G E +++++==本题考查要点:结构图的简化方法(信号分支点和汇合点的移动、环节的合并)、几种传递函数的表示法。
实验二:基于MATLAB_GUI的自动控制原理虚拟实验平台
96科技创新导报 Science and Technology Innovation Herald2011 NO.35Science and Technology Innovation Herald工 程 技 术引言《自动控制原理》是电气信息类专业的核心课程,理论性强,实验是理解和消化课程内容的重要途径。
目前许多高校的实验教学还处于传统模拟实验阶段,利用集成封闭的实验箱,将相应的有源网络模块连接成典型环节或系统,再施加典型信号,通过示波器观察实验结果。
这种实验方法存在明显不足:(1)实验箱集成度高,学生对实验呈现出盲目性,同时容易损坏仪器设备。
(2)知识学习和实验动手操作相互分离,使学生缺乏学习主动性和创造性。
(3)由于元件非线性等因素,使实验结果与理论知识差异较大。
MATLAB是面对科学计算的高性能可视化仿真软件,GUI(Graphical UserInterfaces)是一种新型的图形用户界面。
通过MATLAB/GUI设计和开发《自动控制原理》虚拟实验平台,不但能很好地解决传统实验存在的问题,加深对自动控制原理理论课程内容的理解,更能使学生摆脱复杂的数学推导,对新知识产生浓厚的探索兴趣。
1 虚拟实验平台的总体设计整个平台由控制面板、登录界面、实验界面和主界面四大模块组成。
控制面板:设置进入按钮和提供一些简单的信息,如研制单位,研制人员。
登录界面:主要用于用户登录,还包括用户注册、修改密码、用户管理的功能。
主界面:用于各实验界面的调用,并对平台功能和使用法方法进行介绍。
实验界面:用于各实验的仿真操作,包括设置参数、指标计算、数据输出和保存等功能。
2 用户界面的设计2.1实验界面以根轨迹为例,介绍实验界面的设计。
先在草纸上构思界面的草图,设计坐标轴(axes)、标注以及显示相关输出参数需要8个静文本框(static text),6个编辑文本框(edit text)来输入参数,四个控制按钮(push button)来控制图形的显示以及相关操作。
自动控制原理课程设计报告(00002)
自动控制原理课程设计报告自控课程设计课程设计(论文) 设计(论文)题目单位反馈系统中传递函数的研究学院名称Z Z Z Z学院专业名称Z Z Z Z Z学生姓名Z Z Z学生学号Z Z Z Z Z Z Z Z Z Z任课教师Z Z Z Z Z设计(论文)成绩3)、确定根轨迹渐近线。
渐近线与实轴夹角为,交点为:。
且:k=0,1,2······n-m-1; ; 则:;。
4)、确定根轨迹在实轴上的分布。
在(-1,0)、()区域内,右边开环实数零极点个数之和为奇数,该区域必是根轨迹;在(-2.-1)区域内,右边开环实数零极点个数之和为偶数,该区域不是根轨迹。
5)、确定根轨迹分离点与分离角。
分离点坐标d是以下方程的解:求得:d=-0.42,同时分离角为:。
6)、根轨迹与虚轴交点。
由闭环方程得0得:应用劳斯判据:| 1 2| 3S | 01 |令s行首项为0,得。
根据行系数,列辅助方程:令s=j,得。
根轨迹与虚轴相交于处。
7)、matlab验证根轨迹。
在matlab中输入程序:>> G=tf([1],[1 3 2 0]);>> figure(1)>> pzmap(G);>> figure(2)>> rlocus(G);得到根轨迹图:由根轨迹图可以验证之前的计算为正确的。
8)、分析系统的稳定性当增益从0逐渐增大到6时,根轨迹都在左半平面内,此时系统对0~6的值都是稳定的;当增大到大于6时,根轨迹进入了右半平面,系统不稳定。
时,称为临界开环增益。
2、串联校正方法研究1)、确定开环增益。
则。
2)、未校正系统信息。
在matlab中画出伯德图,程序如下:G=tf([20],[1 3 2 0]);figure(1)margin(G);如图所示:由图可得:未校正系统截止频率:rad/s ,相角裕度,幅值裕度h=-10.5,系统不稳定。
自动控制理论实验指导书(仿真).详解
实验一典型环节的MATLAB仿真Experiment 1 MATLAB simulation of typical link一、实验目的1.熟悉MATLAB桌面和命令窗口,初步了解SIMULINK功能模块的使用方法。
2.通过观察典型环节在单位阶跃信号作用下的动态特性,加深对各典型环节响应曲线的理解。
3.定性了解各参数变化对典型环节动态特性的影响。
二、SIMULINK的使用MATLAB中SIMULINK是一个用来对动态系统进行建模、仿真和分析的软件包。
利用SIMULINK功能模块可以快速的建立控制系统的模型,进行仿真和调试。
1.运行MATLAB软件,在命令窗口栏“>>”提示符下键入simulink命令,按Enter 键或在工具栏单击按钮,即可进入如图1-1所示的SIMULINK仿真环境下。
2.选择File菜单下New下的Model命令,新建一个simulink仿真环境常规模板。
3.在simulink仿真环境下,创建所需要的系统。
以图1-2所示的系统为例,说明基本设计步骤如下:1)进入线性系统模块库,构建传递函数。
点击simulink下的“Continuous”,再将右边窗口中“Transfer Fen”的图标用左键拖至新建的“untitled”窗口。
2)改变模块参数。
在simulink仿真环境“untitled”窗口中双击该图标,即可改变传递函数。
其中方括号内的数字分别为传递函数的分子、分母各次幂由高到低的系数,数字之间用空格隔开;设置完成后,选择OK,即完成该模块的设置。
3)建立其它传递函数模块。
按照上述方法,在不同的simulink的模块库中,建立系统所需的传递函数模块。
例:比例环节用“Math”右边窗口“Gain”的图标。
4)选取阶跃信号输入函数。
用鼠标点击simulink下的“Source”,将右边窗口中“Step”图标用左键拖至新建的“untitled”窗口,形成一个阶跃函数输入模块。
#自动控制实验指导书
第一章 THBCC-1型控制理论实验平台硬件组成及使用一、直流稳压电源“THBCC-1”实验平台有两个直流稳压电源,主要用于给实验平台提供电源。
其中一个直流稳压电源有±5V/0.5A、±15V/0.5A及+24V/1.0A五路,每路均有短路保护自恢复功能。
它们的开关分别由相应的钮子开关控制,并由相应发光二极管指示。
其中+24V主要用于温度控制单元和直流电机单元。
实验前,启动实验平台左侧的空气开关和实验台上的电源总开关。
并根据需要将±5V、±15V钮子开关拔到“开”的位置。
另一个直流稳压电源的功能与前一个相比,是无+24V直流电源。
实验时,也可通过2号连接导线将直流电压接到需要的位置。
二、阶跃信号发生器“THBCC-1”实验平台有两个阶跃信号发生器,主要提供实验时的给定阶跃信号,其输出电压范围约为-10V~+10V,正负档连续可调。
使用时根据需要可选择正输出或负输出,具体通过“阶跃信号发生器”单元的钮子开关来实现。
当按下复位按钮时,单元的输出端输出一个可调(选择正输出时,调节RP1电位器;选择负输出时,调节RP2电位器>的阶跃信号(当输出电压为1V时,即为单位阶跃信号>,实验开始;当不按复位按钮时,单元的输出端输出电压为0V。
注:单元的输出电压可通过实验台上左面板的直流数字电压表来进行测量,同时可通过2号连接导线将阶跃信号接到需要的位置三、函数信号发生器“THBCC-1”实验平台有两个函数信号发生器,一个为低频函数信号发生器,主要用于低频信号输出;另一个为函数信号发生器,主要用于高频输出。
低频函数信号发生器由单片集成函数信号发生器专用芯片及外围电路组合而成,主要输出有正弦信号、三角波信号、方波信号、斜坡信号和抛物坡信号<其中斜坡、抛物坡信号在T1档输出)。
输出频率分为T1、T2、T3三档。
其中正弦信号的频率范围分别为0.1Hz~3.3Hz、2Hz~70Hz、64Hz~2.5KHz三档,V p-p值为14V。