
动力定位系统概况
1 船舶动力定位概况
一、 船舶为什么需要“动力定位系统”?
长期以来,船舶在近浅海和内陆水域里,人们都是采用抛锚技术来保持船位在水面上相对稳定。这种定位技术的最大特点就是:锚必须牢固地抓住水下的固定物体(陆基),并且一旦锚通过锚链将船舶的位臵固定后,船上的推进设备及其辅助设施和相应的控制系统便停止运行,完全处于停电(电力推进)和停油、停气(柴油机推进)工况。
但是,随着地球上人口的急剧增加,科学技术的飞速发展,人们的生活水平日益提高,世界对能源的需求量越来越大。陆地上资源的开采和供应日趋极限,甚至出现紧缺的态势。这就迫使世界各国必须把经济发展的重点转移到海洋上。因为占地球总面积2/3以上的浩瀚大海里,有极其丰富的海水化学资源、海底矿产资源、海洋大量资源和海洋生物资源。
可以预料,21世纪将是人类全面步入海洋经济的时代,人们对海洋的探索和开发的范围将越来越广,对海洋的探索和开发的手段也越来越先进,对海洋探索和开发的领域由近海浅海日趋向远海深海发展。目的只有一个,就是将浩瀚大海里的资源开发出来,供人类充分使用。因而,世界各国便随之研究开发出各式各样的、不同类型的深远海作业的浮式生产系统,诸如半潜式钻井平台、多用途石油钻井平台供应船、科学考察船和海洋资源调查船等等。这些浮式生产作业系统有一个共同的特点:就是在浩瀚深邃的大海上,能够按照人们的要 2 求将其位臵稳定在地球的某个坐标范围里;就像抛锚定位那样,将这些浮动的作业体牢牢地锁定在人们期望的浩瀚深邃的大海的某个位臵上。这便进一步诱发了世界各国对深远海作业的浮式生产系统的定位技术和系泊方式的研究。
在一般的近浅海水深情况下,浮式生产系统的系泊定位主要采用锚泊系统。但是,随着水深的增加,锚泊系统的抓底力减小,抛锚的困难程度增加。同时,锚泊系统的锚链长度和强度都要增加,进而使其重量剧增,这必然使海上布链抛锚作业变得更加复杂,其定位功能也会受到很大的限制,定位的效果也不尽人意。同时,这种系泊锚和锚链的造价以及安装费用也会猛增。在深远海的情况下,这些问题将会更加突出,锚泊技术将无济于事。
既然传统的锚泊系统在深远海域绝对无法使用,在二十世纪五、六十年代,世界各国特别是西欧开始研究新的船舶定位技术和系统。直到上个世纪六十年代后期,一种有别于锚泊系统的新的船舶定位系统诞生了——这就是动力定位系统。
二、什么是“船舶动力定位系统”?
我们知道,一艘船舶(或浮式生产作业系统)停泊在海面上作业,假如是在风平浪静的状况下,它还能够保持自己的位臵不变。但是,海洋上的自然环境因素(风、浪、流)是千变万化的,一艘船舶(或浮式生产作业系统)在海面上绝对是无法保持自己位臵稳定的,它在风、浪、流的作用下,产生纵摇、横摇、纵荡、横荡、艏摇、升降6个自由度的运动,使船舶漂移离开人们期望的目标位臵。其中风和水 3 流作用于船舶的力和力矩的大小和方向的时间常数是稳定的,浪的作用分为相对稳定的漂移力、力矩和较高频率的振荡力、力矩。这个高频分量只使船舶发生较小的纵荡和横荡平面运动,在船位的控制过程中,为了防止推力器瞬时过载而增加磨损,一般都采用一种叫“卡尔曼滤波器”设备将这种高频分量滤掉。
为了消除上述船位的漂移和运动,人们便研制出一种新的船舶动力定位系统。这个系统是一种闭环的自动控制系统,其功能是不借助锚泊系统的作用,而能不断检测出船舶的实际位臵与目标位臵的偏差,再根据外界的风、浪、流等扰动力的影响计算出使船舶恢复到目标位臵所需推力的大小。并对船上的推力器进行推力分配,进而使各推力器产生相应的推力,以抵消外界扰动力的影响,从而使船舶尽可能保持在海平面上要求的位臵。由于这种保持船舶位臵的能力是由各推力器发出的动力产生的,所以称之为“船舶动力定位”,因为其英文名称是Dynamic Positioning Systems,所以这个系统又简称为“DP系统”。
DP系统的优点是船舶定位不需要锚泊系统,定位成本也不会像锚泊系统那样随水深增加而增加。并且控制系统自动化程度高,操作方便。这种“DP系统”的技术尚属不断研究持续开发阶段,所以现在世界各国都不禁余力地开发研究船舶动力定位系统最新技术。可以预料DP系统的研究将会如火如荼地在世界各国蓬勃开展。所以DP系统的研究也就具有广阔的前途和越来越重要的意义。
三、 船舶动力定位系统的组成: 4 船舶动力定位系统并不局限于船舶本身的一个有限的局部空间,它涉及到空、海、陆无限大的空间。所以它是一个较庞大的自动化控制系统,它是由四个部分组成。每部分的主要设备(系统)及作用如下:
1、位臵测量系统:主要有水下超短基线声学定位装臵、无线电定位系统、差分式全球卫星定位(DGPS)系统、张紧索、激光定位装臵等。其作用是测量出船舶的实际位臵相对于某一参考点(目标)的位臵之间的偏差;
2、环境参数测量系统:主要有高精度运动参考仪(垂直参考单元)、风速风向仪、电罗经等。其作用是测量出船艏方向和由风、浪、流引起的船舶6个自由度运动参数和风速风向。
3、控制系统:主要有操纵台、控制装臵和外围设备(核心是计算机系统)等。其作用是根据外部环境条件(风、浪、流)计算出船舶所受的干扰力,然后由此外力与测量出船所在的位臵,由计算机系统计算得出保持船位所需的作用力,即推力系统应产生的合力,并合理地安排推力系统中的各个推力器的工况;
4、推力系统:分为主推力器和辅推力器:主推力器和舵装臵(Z推和POD推不需舵装臵)一般有两套;辅推力器一般有一至四套侧向推力器;一至两套方位推力器。各种推力器的取舍和具体数量由设计决定。其作用是这些推力器在控制系统的控制下,产生必要的纵向、侧向推力和回转力矩,以保持船位和船艏稳定在目标范围内。
因此,DP系统所涉及的设备、装臵、器件不但数量繁多,而且 5 图 1
类型复杂。要使这些设备、装臵、器件有机地连接在一起,彼此协调一致有条不紊工作,达到船舶准确定位的目的。就必须采用适当的办法进行精心的设计。
典型的DP系统在船上的组成简图如图1所示。
四、动力定位系统的简单作用原理;
如前所述,DP系统组成的设备繁多,涉及领域广泛。因此,整个DP系统的作用原理复杂。为了深入浅出简单明了地说明问题,我们将一个复杂的DP系统简化成图2形式的DP系统框图。从图2中我们便可一目了然地看清DP系统中,各个子系统之间的相互关系和彼此作用的情况了。
6
位臵与
艏向指令
图 2 动力定位系统框图
从图2中不难看出:在风平浪静的情况下,也就是船体不受风、浪、流的作用的时候,人们发出一个“船位和艏向指令”通过“控制器(子系统)”操纵“推力器(子系统)”,推力器便推动船体运动。这时,船体的运动特性(船位、艏向)通过“位臵测量(子)系统”反馈给“控制器(子系统)”(此时由于风平浪静,六个自由度运动趋于平稳),当船位和艏向符合“指令”要求时,“控制器”输出为零,推力器停止运行,船体便稳定在指令要求的位臵上。
当海上风云突变,船体在风、浪、流的作用下开始6个自由度的摇、荡运动,船位和艏向开始偏离目标位臵。与此同时,“风传感器”和“位臵测量系统”都向“控制器”发出信号。“控制器”接收这些信号后,通过计算机系统进行计算,算出船体所受到风、浪、流的干扰力。然后,计算机系统又根据此干扰力和由“位臵测量系统”所测得的船位、艏向和摇、荡状况,计算出保持船位所需要的作用力。并确定各个推力器的推力分配情况,由“控制器”按照推力分配的要求发出指令,控制各个推力器的工况,使推力系统发出的合力抵消风、控制器 推力器 船体 船舶特性 风速风向
传感器 环境因素:
风、浪、流
干扰力
位臵测量系统
7 浪、流的干扰力。使船舶在风云突变的大海上保持船位和艏向在目标位臵上不变。这样,DP系统便起到了动力定位的作用。
从上面的原理分析显而易见:“位臵测量系统”对所测得的信息传送的速度和精度至关重要,它决定了整个DP系统定位的敏感性和精确性。所以我们有必要进一步了解一下图1所表明的“位臵测量系统”中的几个子系统的工作原理和各自特点:
1、 声学定位系统:将一组发射器或接收器按约定几何图形或基阵布臵在船上,也可以布臵在作为动力定位基准坐标的海底。发射器安装在海底,接收器安装在船上的(如图1所示)为短基线系统。反之,为长基线系统。声信号从发射器发出经过水传播到接收器,然后根据接收到的信号计算出船体的位臵。因此,声能在水中的传播性能在很大程度上影响着声学定位系统的性能。声学定位系统在较长的一段时间内有比较好的精确度,但会有瞬间或短时间段的干扰。
2、 张紧索定位系统:在船体和海底之间连接一根钢索,测量钢索在恒张力情况下的斜度,然后根据船体、钢索以及海底三者之间所构成的几何图形,来求解船体所在的位臵。由于流的存在,将会导致张紧索在长时间段的偏移,所以精确度不如声学定位系统,但张紧索不会受瞬时或短时间的干扰。
3、 无线电定位系统:该系统是由无线电发射、接收设备和支持设备组成,一般而言,一个(或多个)发射设备按照一定的要求,分别安装在陆地的一定的经纬度上,接收设备安装在船体上。然后根据接收到的无线电信号,计算出船体的位臵。该系统具有很高的精确度, 8 但会受到无线电波和天气等因素的干扰。
4、 差分式全球定位系统(DGPS):
人们通常都是使用全球卫星定位系统(GPS)来确定某个物体在地球上的方位和运动状况。
GPS是用卫星进行地面、空中的导航和位臵定位的系统。通过卫星接收设备,用户可实时得到时间、三维位臵坐标和运动速度。所测的位臵精度不大于30米。利用两个或两个以上高精度GPS接收机进行同步观测,可得到测量点的精确坐标点间的长度。其精度为毫米级,1000公里基线测量精度不大于2毫米。
目前,共有18颗工作卫星和3颗备用卫星在太空组成GPS,它们分别围绕地球运行在6个与地球赤道保持不同夹角的平面轨道上,平均每个轨道上有3颗工作卫星(如图3所示)。
图 3 9 图4是船舶利用GPS定位的示意图。图中SV表示工作卫星;X、Y、Z表示空间坐标;t表示宇宙时间(Universal Time);PSR表示假设范围。
图 4
GPS的定位精度是小于10米,为了提高定位的精度,人们便研制出一种名为“差分式全球定位系统”简称DGPS。DGPS是将一台GPS接收机安装在陆地基准站上进行观测,根据基准站已知的精密坐标,计算出基准站到卫星的距离修正数据,并由陆地基准站实时将这一数据发送出去。船上接收机在进行GPS观测的同时,也接收到陆地基准站发出的修正数据,并对自己测得的定位结果进行修正,从而提高了船舶定位的精度(如图5所示)。 10 图 5
假如船舶的作业区远离大陆,陆地基准站发出的数据信息船上无法直接收到。这时船舶就要接收太空中另外一颗名为“INMARSAT卫星”转发的陆地基准站发出的修正数据(如图6所示)。这种修正数据的传输和接收的过程是比较复杂的。因为“INMARSAT卫星”同样存在着偏差,需要陆地基准站进行修正。
船舶系统中DP动力定位系统设计的原则

船舶系统中DP动力定位系统设计的原则
发布时间:2021-04-23T09:18:42.567Z 来源:《科学与技术》2021年3期 作者: 闫健 张日旭
[导读] 随着社会科技水平的不断提升,船舶行业的不断发展
闫健 张日旭
(大连建骄机械有限公司 辽宁大连 116000)
摘要:随着社会科技水平的不断提升,船舶行业的不断发展,提升船舶工作安全性显得越来越重要,而DP作为船舶系统中重要的组成部分,直接关系着船舶系统的正常运行。因此,工作人员只有全面了解和学习DP动力定位系统设计原则,才能做好设计工作,从而确保DP
动力定位系统具有可行性。下面本文将简单分析DP动力定位系统的结构,并且指出设计工作中应该遵循的原则。
关键词:船舶系统;DP动力定位系统;系统设计;设计原则
一 引言
随着现代社会科学技术的不断发展,越来越多的新工艺、新技术新设备被广泛应用于DP动力定位系统结构中,不断完善DP动力定位系统功能,使之更好的配合船舶整体运行系统,从而确保船舶的正常工作,确保工作人员安全。目前SRI—VC2110DP 动力定位系统已经成为
最新的定位系统,该系统在实际应用中取得较好的效果具有积极的推广意义,工作人员要熟悉系统的基本结构,并且遵循基本设计原则开
展设计工作。
二 DP动力定位系统结构设计
DP动力定位系统是一种闭环的控制系统,主要是利用推力器为船舶提供抵抗风、浪、流等冲击的作用力,从而保持船舶在水面上的平稳和安全。其主要是由电源系统、推进器、控制装置以及传感器等组成,其中电源系统又包括:发电机和原动机、主配电板、开关以及配
电系统和电源管理系统。而控制装置中又包括自动控制和手动控制两个部分,其中自动控制系统主要是利用计算机技术对系统进行控制,
每一个推进器旁安装一个控制杆,对推进器进行及时调节。传感器中主要是外围传感器,其主要是对环境中的风速、风向情况进行感应,
发出及时信号。系统中的每一个部分都会影响系统的性能,工作人员在系统设计时,一定要根据实际需要和系统特性认真开展工作,提升
动力定位(DP)系统简介

动力定位(DP)系统简介
王卫卫
【期刊名称】《广东造船》
【年(卷),期】2014(000)002
【摘 要】随着海洋工程项目的蓬勃发展,动力定位系统(简称DP系统)的应用已越来越广泛。本文对DP系统等级、工作原理以及根据船级社不同入级符号的设备配置等作了简单的介绍,希望能够对大家以后的开发设计及生产有所帮助。
【总页数】3页(P52-54)
【作 者】王卫卫
【作者单位】广州广船国际股份有限公司,广州510382
【正文语种】中 文
【中图分类】P751
【相关文献】
1.动力定位(DP)系统简介 [J], 王卫卫
2.带DP-2附加标志的动力定位系统设计调试研究 [J], 卢俊奇; 葛妮
3.满足DP3动力定位要求的综合电能系统设计分析 [J], 贾颖晖; 韩朝珍
4.满足DP3动力定位要求的综合
电能系统设计分析 [J], 贾颖晖;韩朝珍
5.浅谈DP3船舶的动力定位系统电缆布置 [J], 刘伟平
因版权原因,仅展示原文概要,查看原文内容请购买
船用动力定位DP系统市场运行形势分析(中元智盛)
北京中元智盛市场研究有限公司
北京中元智盛市场研究有限公司 船用动力定位DP系统市场运行形势分析(中元智盛)
北京中元智盛市场研究有限公司
1
船用动力定位DP系统市场运行形势分析
(最新版报告请登陆我司官方网站联系)
公司网址:
北京中元智盛市场研究有限公司
2
目录
船用动力定位DP系统市场运行形势分析 ......................................................... 3
第一节 2010年~2014年全球船用动力定位DP系统发展回顾 ............... 3
第二节 2010年~2014年船用动力定位DP系统亚洲地区主要市场概况 ................................................................................................................................ 4
北京中元智盛市场研究有限公司
3
船用动力定位DP系统市场运行形势分析
第一节 2010年~2014年全球船用动力定位DP系统发展回顾
船舶动力定位系统最初的应用开始于20世纪60年代。1961年,美国壳牌石油公司的钻井船Eureka号完成下水,很快自动控制推进器的设备就进行了装船,它是由HowardShatto设计完成的。这艘船配备了一套最基本类型的模拟式控制系统,并和外部的一个张紧索参考系统相连。除了主推进器外,还在船头和船尾加装了易于操纵的推进器,船长为40m,排水量为4.5×10⁵kg。船上装有动力定位系统后最显著标志是它具有多台推进器。在第一批动力定位船舶中,最成功最著名的是“格洛马挑战者”号船舶,该船几乎遍游地球的每一个海洋,收集到水深达6100m处的岩心,为地质学上的发现尤其是为板壳结构理论提供了大量有利证据。
哈尔滨工程大学科技成果——船舶动力定位系统

哈尔滨工程大学科技成果——船舶动力定位系统
项目概述
哈尔滨工程大学从事动力定位技术研究已有三十年历史,创新研制了多项国内外领先的技术和产品,多次获得国家科技进步奖。主要产品有:我国首台水面船动力定位系统:ROV工作母船“HDP301型动力定位控制系统”、装备在胜利油田“浅海海底管线电缆检测与维修装置”上的“IODP-I型智能综合操纵和动力定位系统”、海洋救助船“HDP501型动力定位控制系统”等。
该系列动力定位产品应用了差分全球定位系统,非线性滤波技术,以及最优控制、非线性控制等先进技术,其核心技术-动力定位技术是属于船舶及海洋平台的高新控制技术,涉及水动力学、操纵性理论、控制理论、自动控制、计算机技术和海洋环境等多个学科,可使处在风、海浪、海流环境中的船舶能完成以前不能(或很难)完成的水面和水下作业,产品的定位精度均在几米之内,达到国际主流水平,打破了动力定位技术长期受国外垄断的现状,对当今海洋开发和装备发展有重要意义。
专利获奖情况
此系列产品共申报专利六项,一种基于推力分配管理的动力定位船推力分配方法(201210177475);基于在线可用功率的动力定位船推进器负载限制方法(201210177458);基于软件同步的可降级三模冗余计算机系统(201210166434);单自由度船用激光测距仪稳定平台及控制方法(201110325164.8);基于激光测距仪的两船相对位置测定方法(201110115222.4);单球壳对接裙(ZL200610151168.8)。
获奖情况:7103艇浮力微调和自动定深微机控制系统,国家科技进步三等奖,1985年;深潜救生艇动力定位和集中控制与显示系统,国家科技进步三等奖,1999年;双工型沉雷探测和打捞潜器,国防科技一等奖,2000年;援潜救生潜器六自由度动力定位技术和新型对接装置,国防科技一等奖,2002年。
市场前景
由于国内配套动力定位系统船舶的需求越来越大,预期未来三年的我国DP产品销售量在100-200套,按每套(含推进系统)平均销售6000万人民币,总销售额达60亿-120亿,利润12亿-24亿。如果再打入国际市场,进入第三世界与西方竞争是可能的。因此具有很高的社会意义和相当经济效益。
DNV挪威船级社规范2003版 中文 6.7动力定位系统

第6篇 第7章
船舶入级规范
新造船舶
特殊设备和系统
附加船级
第6篇 第7章
动力定位系统
2003年1月
目录 页码
第一节 通则 4
第二节 规划通则 9
第三节 DP控制系统 13
第四节 推进器系统 16
第五节 电源 18
第六节 环境规则参数 19
船舶入级规范2003-目录
挪威船级社
规范更改说明
综述
本章为上一版本的重版,也包含一些在2002年7月版本的第0部分第1章第3节列出的修改和勘误,除此之外,没有别的修改。
本章在被新的修订版替换之前有效,改版前对规范所作的少量修正和勘误,仅列表刊载在第0部分第1章第3节中,不会发行新的副刊。第0部分第1章通常于每年1月及7月修订。
修正过的各章将发给本规范的所有订户,建议再版本的购买者核对刊印在第0篇第1章第1节规范各章的最新目录,以确认该章为现行版本。
船舶入级规范2003-目录
挪威船级社 目 录
第1节 通则 4
A.规则 4
动力定位海洋工程船定位级别选择
InternalCombustionEngine&Parts
图
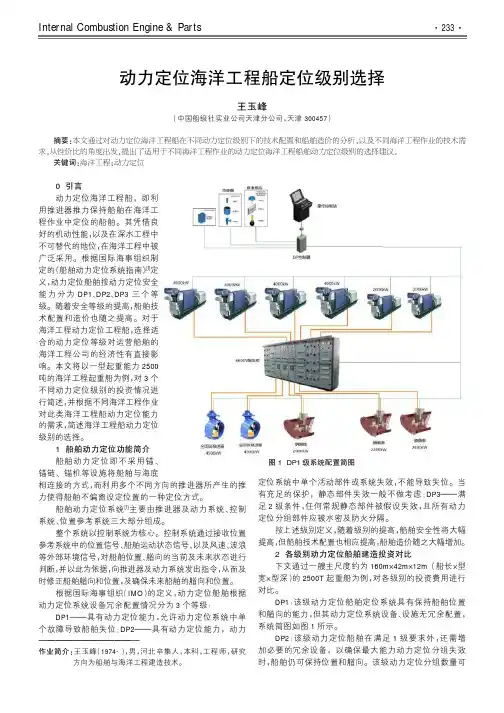
1DP1级系统配置简图0引言动力定位海洋工程船,即利用推进器推力保持船舶在海洋工程作业中定位的船舶。其凭借良好的机动性能,以及在深水工程中不可替代的地位,在海洋工程中被广泛采用。根据国际海事组织制定的《船舶动力定位系统指南》[1]定义,动力定位船舶按动力定位安全能力分为DP1、DP2、DP3三个等级。随着安全等级的提高,船舶技术配置和造价也随之提高。对于海洋工程动力定位工程船,选择适合的动力定位等级对运营船舶的海洋工程公司的经济性有直接影响。本文将以一型起重能力2500吨的海洋工程起重船为例,对3个不同动力定位级别的投资情况进行简述,并根据不同海洋工程作业对此类海洋工程船动力定位能力的需求,简述海洋工程船动力定位级别的选择。1船舶动力定位功能简介船舶动力定位即不采用锚、锚链、锚机等设施将船舶与海底相连接的方式,而利用多个不同方向的推进器所产生的推力使得船舶不偏离设定位置的一种定位方式。船舶动力定位系统[1]主要由推进器及动力系统、控制系统、位置参考系统三大部分组成。整个系统以控制系统为核心。控制系统通过接收位置参考系统中的位置信号、船舶运动状态信号、以及风速、波浪等外部环境信号,对船舶位置、艏向的当前及未来状态进行判断,并以此为依据,向推进器及动力系统发出指令,从而及时修正船舶艏向和位置,及确保未来船舶的艏向和位置。根据国际海事组织(IMO)的定义,动力定位船舶根据动力定位系统设备冗余配置情况分为3个等级:DP1———具有动力定位能力,允许动力定位系统中单个故障导致船舶失位;DP2———具有动力定位能力,动力定位系统中单个活动部件或系统失效,不能导致失位。当有充足的保护,静态部件失效一般不做考虑;DP3———满足2级条件,任何常规静态部件被假设失效,且所有动力定位分组部件应被水密及防火分隔。按上述级别定义,随着级别的提高,船舶安全性将大幅提高,但船舶技术配置也相应提高,船舶造价随之大幅增加。2各级别动力定位船舶建造投资对比下文通过一艘主尺度约为160m伊42m伊12m(船长伊型宽伊型深)的2500T起重船为例,对各级别的投资费用进行对比。DP1:该级动力定位船舶定位系统具有保持船舶位置和艏向的能力,但其动力定位系统设备、设施无冗余配置,系统简图如图1所示。DP2:该级动力定位船舶在满足1级要求外,还需增加必要的冗余设备,以确保最大能力动力定位分组失效时,船舶仍可保持位置和艏向。该级动力定位分组数量可要要要要要要要要要要要要要要要要要要要要要要要作业简介院王玉峰(1974-),男,河北辛集人,本科,工程师,研究方向为船舶与海洋工程建造技术。动力定位海洋工程船定位级别选择王玉峰(中国船级社实业公司天津分公司,天津300457)摘要院本文通过对动力定位海洋工程船在不同动力定位级别下的技术配置和船舶造价的分析袁以及不同海洋工程作业的技术需求袁从性价比的角度出发袁提出了适用于不同海洋工程作业的动力定位海洋工程船舶动力定位级别的选择建议遥关键词院海洋工程曰动力定位·233·内燃机与配件
动力定位系统调试技术探讨
54卷增刊1 中 国 造 船 2013年1月 SHIPBUILDINGOFCHINA Vo1.54 Special 1 Jan.2013
文章编号:1000-4882(2013)S1-0056-06
动力定位系统调试技术探讨
曾德祥, 何利, 陈方方, 任劲松, 韩 毅
(海洋石油512程股份有限公司, 天津300450)
摘要 动力定位系统在浮式海洋工程领域应用非常广泛。随着全球深水油气资源开发的加速,该技术的应用 和发展将更加成熟。论文以我国第一艘自建的深水半潜式钻井平台“海洋石油981”为例,结合现场的调试经 验,简述了动力定位系统及其基本组成,重点介绍系统调试的流程和需测试的功能,对调试过程中常见问 题和解决方法进行了分析和探讨。
关 键 词:动力定位;深海油气;半潜式钻井平台;调试流程;FMEA
0引 言
动力定位系统于上世纪70年代后期由美国海军研制成功,起初主要装备在潜水艇支持船上和应
用于军用海底电缆铺设等作业。从上世纪80年代初开始,随着北海油田、墨西哥湾油田的大规模开
发,动力定位系统被广泛应用于油田守护、平台避碰、水下工程施工、海底管线检修、水下机器人(ROV)
跟踪等作业。尤其是20世纪90年代以来,海上油气勘探开发逐步向深水(300" ̄1 500m)和超深水
(1 500m以上)发展,几乎所有的深水钻井船、油田守护船都装备了动力定位系统。 目前,国外动力定位系统应用己比较成熟,我国还处于开发和实验阶段。开展动力定位系统调试
技术的研究和实践,形成自有专利技术,以期打破国外技术垄断,显得尤为紧迫和重要。
1动力定位简介
所谓动力定位(Dynamic Positioning)技术,是在有风、浪、流的干扰情况下,不借助锚泊系统,
利用自身的计算机自动控制推进器系统使得船舶保持一定的位置和艏向,或者按照预定的运动轨迹运
动船舶或浮动平台位置的技术。DP广泛应用于深水海洋工程装备如钻井船、铺管铺缆船、潜水支持 船、穿梭油轮、生活支持船和FPSO等,目前全世界装备动力定位系统的各类船舶已超过1 800艘 ¨。
浅析动力定位DP2在海工船的应用
浅析动力定位DP2在海工船的应用
肖圣龙’孟兰洁。张丁标
(1.海军驻广州广船公司军事代表室;2.广船国际技术中心)
摘要:本文介绍了动力定位系统二级(DP2)在海工船上的典型应用,通过介绍,使
大家对动力定位系统有更深入的了解。 关键词:海工船动力定位DP2
DOl:1 0.3969/j.issn.2095—4506.201 3.02.006
0前言
2012年7月,国务院正式发布了《“十
二五”国家战略性新兴产业规划》(以下
简称“规划”)。规划中明确提到海洋工
程装备产业被视为高端装备制造业的重要
组成部分,《规划》对海洋工程装备工程
等二十项“重大工程”的部署中指出:要
突破深水浮式结构物水动力性能、结构设
计和强度分析等共性技术,加快发展深海
高性能物探船和钻井船,浮式生产储油卸
油装置、半潜式平台、水下生产系统、环
境探测、观测与监测、深海运载及应急作
业等装备及其关键配套设备和系统,建设
液化天然气浮式生产储卸装置等新型装备
总装制作平台,完善设计建造标准体系。
由于海洋工程船舶面临的作业环境通
常比常规的船舶复杂恶劣得多,因此为其
提供安全、可靠、灵活的操纵性和定位能
力就显得极其重要,在这一大环境下,对
动力定位系统(Dynamic Positioning
System以下简称DP)的研究、运用将十分
必要。 限于篇幅,以下我们将以海工船通常
配置比较多的康仕I"flDP2系统(以入级DNV
DYNPOS—AUTRO配置为例)展开论述。
1 DNV动力定位系统定义
动力定位船舶:系指仅用推力器的推
力保持其自身位置(固定的位置或预先确
定的航迹)的船舶;
18 动力定位系统:系指使动力定位船舶
实现动力定位所必需的一整套系统,包括
下列分系统:
(1)动力系统;
(2)推力器系统;
(3)动力定位控制系统和测量系统;
(4)独立操作杆系统(当应用时);
DP2定义:动力定位系统需为冗余设
DP-3动力定位控制系统在钻井平台上的应用
SHANGHAI SHIPBUILDING上海造船2010年第1期(总第81期) 船舶电气 DP.3动力定位控制系统在钻井平台上的应用 袁飞晖,熊勇,宋金扬 (上海外高桥造船有限公司,上海200137) 摘要:以“海洋石油981”钻井平台项目为例,重点阐述在此项目中的DP.3动力定位控制系统、生产设计及其在 DP控制网络上的应用。 关键词:DP.3动力定位控制系统;系统介绍;生产设计;应用 中图分类号:TP273;U674.38 1 文献标识码:B 文章编号:1005-9962(2010)01-0042-04 Abstract:The DP.3 control system on board Hai Yang Shi You 981 deepwater semi.submersible drilling unit,its production design and application in DP control network are described in this paper. Key words:DP一3 dynamic positioning control system;system instruction;production design;application 0前言 近年来,随着陆地上油气资源的不断减少,人 们把目光都聚集到了深海领域的开发。因此,深水 钻井平台的需求和开发深受世界各国的广泛关注。 当前,上海外高桥造船有限公司正在建造的3 000m 深水半潜式钻井平台“海洋石油98l”,属于第6代 钻井平台,是我国“863计划”重点攻关项目,它采 用了目前最先进的DP.3动力定位控制系统。动力定 位(Dynamic Positioning,DP)系统,是指在风、 浪、流的干扰情况下,不借助锚泊系统,利用自身 的推力器系统使海上浮动装置保持一定的位置和 艏向,或者按预定运动轨迹运行的闭环控制系统Il J。 根据动力定位的不同冗余度,DP.3要求在出现任一 故障(包括由于失火或进水造成一个舱室的完全损 失)后,可在规定的环境条件下,在规定的作业范 围内自动保持船舶的位置和艏向I引。 1 DP.3动力定位控制系统介绍 DP.3动力定位控制系统是中央控制系统 (Integrated Control System,ICS)中最重要的核心 系统之一。其主要的工作原理为图1所示。 动力定位控制系统的工作原理是:根据位置参 照系统测得的船位信息与DP传感器系统测得的环 第一作者简介:袁飞晖,男,工程师。1978年生,2001年 辽宁科技大学通信工程专业毕业,现从事船 舶及海洋工程电气专业设计工作。 风速、风向 输入 推力器 反馈信号 单个推力器命令 平台位置,艏向,速度 建砭平台l:_, 数学模型J 修正模 浪流估 l 盥蜜蹙-一一.一…_J 图1 DP控制系统工作原理 设定位置、 艏向、速度 来自位置参照 系统和传感器 的测量数据
动力定位船舶推进器系统介绍
1 动力定位船舶推进器系统介绍
推进器的型式和制造厂很多。推进器的基本功能是提供反抗环境因素的力和力矩,以便使船处于规定的回旋圈内。
推进器分类
推进器一般是用来提供动力,提高速度的。按照原理不同,有螺旋桨、喷气推进器、喷水推进器、特种推进器。特种推进器又有许多种类,有变距螺旋桨、导管螺旋桨、直翼推进器、喷射推进器、磁流体推进器等。
随着科学技术的发展,推进器在不断发展,会出现各种形式的新型推进器。应用到动力定位船上的推进器主要有三种:主推进器,槽道推进器和全回转推进器。这些推进器在动力定位船舶上的布置图如下图所示:
推进器布置图
1). 主推进器
对于常规的船舶而言,单轴或双轴的主推进器基本相似。对于DP船舶,这样的主推进器构成了DP功能的一部分,推进器通常选用可变螺距类型,以恒转速运转。这将易于使用轴传动交流发电机,如果轴传动装置不以恒速转动将无法使用。如果安装变频控制系统,可使用变速交流电动机与定螺距推进器联合使用。下图是一个主推进器: 2
主推进器
2). 全回转推进器
全回转推进器由一个安装在较短槽道内的可控螺距或固定螺距的推进器组成。该类型推进器凸出于船舶底部,可通过旋转提供任意方向的推力。全回转推进器利用锥齿轮由上部驱动。某些情况下,整个推进器可以收到船壳之内。全回转推进器的优点在于其可以提供任意方向的推力,其经常被用作主推进器。但是,其难以实现合适的安装,若安装在船舶底部将显著增大船舶的排水量。如下图所示: 3
全回转推进器
3)槽道推进器
槽道推进器主要是沿船舶的纵向贯穿安装于船壳上。其通过锥齿轮由上部电机或柴油机驱动,向左舷或右舷旋转叶片,或者调整转速和方向可以产生推力。通常可以在船艏或船艉安装2个或3个槽道推进器。
槽道推进器 4 当船舶没有显著的前进或后退时,由槽道推进器产生的作用于船舶上的合回转力矩将十分显著。当船舶具有运动时,上述推进器产生的效果将急剧减小。