
mfc运动控制函数 雷赛
MFC(Microsoft Foundation Classes)是Microsoft公司开发的一种C++应用程序框架,用于快速开发Windows图形用户界面应用程序。
MFC提供了丰富的类库和函数,包括用于运动控制的函数。
在雷赛(RACE)中,MFC运动控制函数常用于控制和管理机器人的运动。
下面将详细介绍一些常用的MFC运动控制函数,包括函数的定义、用途和工作方式。
1.GetRobotPosition函数:
–定义:获取机器人的当前位置
–用途:该函数用于获取机器人在工作区域内的当前坐标位置,包括横坐标和纵坐标。
–工作方式:调用该函数后,会返回机器人当前的位置坐标。
可以根据返回的坐标信息来实现机器人的准确定位和移动控制。
2.MoveToPosition函数:
–定义:控制机器人移动到指定位置
–用途:该函数用于控制机器人根据给定的坐标位置移动到目标位置。
–工作方式:调用该函数后,会指示机器人移动到指定位置。
机器人会根据当前位置和目标位置的差值来计算运动路径和速度,然后实现移
动。
3.SetMotorSpeed函数:
–定义:设置机器人的电机速度
–用途:该函数用于设置机器人的电机转动速度,可以通过该函数来调整机器人移动的速度。
–工作方式:调用该函数后,会将指定的速度值发送给机器人的电机控制器,控制电机的旋转速度。
机器人会根据设定的速度值来调整自身
的移动速度。
4.Rotate函数:
–定义:控制机器人绕特定点进行旋转
–用途:该函数用于控制机器人在指定点周围进行旋转操作,可以实现机器人的转向和转角控制。
–工作方式:调用该函数后,机器人会根据指定点和旋转角度来计算旋转轨迹和速度。
通过控制机器人的电机实现旋转动作。
5.SetArmPosition函数:
–定义:设置机器人的机械臂位置
–用途:该函数用于控制机器人的机械臂进行位置调整和控制。
–工作方式:调用该函数后,会将指定的机械臂位置信息发送给机器人的机械臂控制器,控制机械臂的位置和角度。
机器人会根据设定的位
置信息来调整机械臂的姿态。
以上是一些常用的MFC运动控制函数,可以根据具体的应用场景和需求来选择和使用。
通过这些函数,可以实现机器人的运动控制和位置调整,使机器人能够按照预定的路径和角度执行任务。
在使用MFC运动控制函数时,需要保证正确初始化机器人的硬件和软件环境,包括连接硬件设备、加载驱动程序等。
同时,需要合理设置参数和类型,确保函数调用的准确性和有效性。
需要注意的是,MFC运动控制函数是基于MFC框架的特定函数,需要在MFC应用程序中进行调用和使用。
因此,在使用这些函数之前,需要创建一个MFC应用程序并添加相关的头文件和库文件,以便能够正确编译和链接程序。
总结起来,MFC运动控制函数在雷赛中扮演着非常重要的角色,用于控制和管理机器人的运动。
通过获取机器人的位置、控制机器人移动、设置电机速度和机械臂位置等操作,可以实现对机器人的精准控制和调整,满足不同的应用需求。
在使用这些函数时,需要正确初始化环境并合理设置参数,以保证函数的正确性和可靠性。
雷赛运动控制卡说明书【详细版】
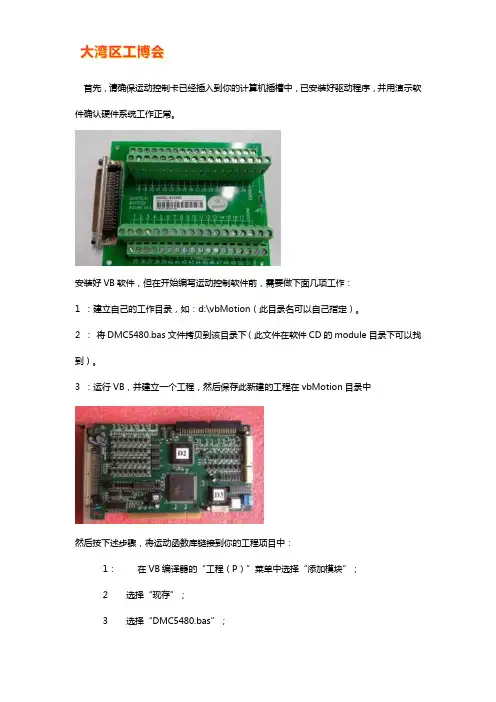
首先,请确保运动控制卡已经插入到你的计算机插槽中,已安装好驱动程序,并用演示软件确认硬件系统工作正常。
安装好VB软件,但在开始编写运动控制软件前,需要做下面几项工作:1 :建立自己的工作目录,如:d:\vbMotion(此目录名可以自己指定)。
2 :将DMC5480.bas文件拷贝到该目录下(此文件在软件CD的module目录下可以找到)。
3 :运行VB,并建立一个工程,然后保存此新建的工程在vbMotion目录中然后按下述步骤,将运动函数库链接到你的工程项目中:1:在VB编译器的“工程(P)”菜单中选择“添加模块”;2 选择“现存”;3 选择“DMC5480.bas”;4 选择“确定”。
5 当您将运动函数链接到你的工程项目中后,就可以象调用其它API函数一样直接调用运动函数,每个函数的具体功能,请参考软件手册中的“运动函数说明”,当然还可以打开模块文件DMC5480.bas了解每个函数的具体定义。
确保DMC5480运动控制卡已经插入到你的计算机插槽中,安装好驱动程序,演示软件和VC软件,在调用DMC5480运动函数之前,需要做下面几项工作:1. 启动演示软件,进行运动控制卡控制功能的简单测试,如:单轴定长运动等,以确定DMC5480运动控制卡软硬件安装正常。
2. 运行VC,并建立一工程,将工程命名为vcMotion(注:此工程名可以自己指定);3. 将DMC5480.lib和DMC5480.h文件拷贝到该目录下(此文件在module目录下);4. 将运动函数链接到你的工程项目中,将DMC5480.lib加入到工程中;5. 在调用运动函数的文件头部代码中加入#include “DMC5480.h”语句。
在编程过程中,可以参阅运动函数编程实例,可以通过网站下载,只要您将控制卡及其驱动软件安装好,即可直接运行这些源代码。
使用雷赛运动控制卡的设备控制系统结构如图3-1所示:图1 基于雷赛运动控制卡的设备控制系统结构从上面的结构图可以看出,控制系统的工作原理可以简单描述为:1. 操作员的操作信息通过操作界面(包括显示屏和键盘)传递给系统控制软件;2. 系统控制软件将操作信息转化为运动参数并根据这些参数调用DLL库中运动函数;3. 运动函数调用雷赛运动控制卡驱动程序发出控制指令给控制卡;4. 雷赛运动控制卡再根据控制指令发出相应的驱动信号(如脉冲、方向信号)给驱动器及电机、读取编码器数据、读/写通用输入/输出口。
雷赛控制卡配合CoolMuscle闭环步进须知

雷赛控制卡配合CoolMuscle闭环步进须知作者:雷赛智能控制股份有限公司杨力我公司的控制卡配合日本CoolMuscle的P型号闭环步进时,有几个参数需要注意,只有当参数有效的匹配后才能正常的使用。
注意:这里不讨论CoolMuscle的P型号闭环步进的PID驱动参数的调试。
下面以CoolMuscle的CM1-P-17L30A型号的闭环步进为例,讨论它和我公司的DMC2610卡(代表DMC2000系列卡)的参数匹配,下面分几个步骤来解释。
一、关于参数匹配在CoolMuscle步进电机的参数中,与我公司控制卡相关的主要参数是K36 –输入脉冲模式选择参数,与CoolMuscle电机的K36对应的雷赛科技的相关参数设置,在Motion调试软件的脉冲模式设置界面里的描述如下图一:图一脉冲模式设置从图一中可以看到,脉冲模式从0到5,共6种脉冲模式,CoolMuscle的P型电机与雷赛科技的DMC2610运动控制卡相关函数设置对应关系,及参数匹配结果如表一:表一参数匹配及解释从表一中,注意凡是用红色填充的项目,其对应的参数匹配无效,必须采用蓝色填充的项目对应的参数进行匹配,否则无法正确控制CoolMuscle电机。
举例:例如当K36=0时,及对应CoolMuscle 电机的输入脉冲采用CW/CCW双脉冲模式时,雷赛的DMC2610的函数可采用的设置如下:1. d2610_set_pulse_outmode(n,4),n表示第几个轴(从0到5),4表示对第n个轴的输出脉冲模式采用CW/CCW双脉冲模式4.2. d2610_set_pulse_outmode(n,5),n表示第几个轴(从0到5),5表示对第n个轴的输出脉冲模式采用CW/CCW双脉冲模式5.二关于控制卡Pul(step)/Dir输出接线方式对于控制卡的输出接线方式,建议都采用差分输出的接线方式,以便提高系统的抗干扰能力,并让接线简洁。
控制卡需要通过硬件跳线来实现,具体可以参考雷赛控制卡的用户手册中关于硬件配置章节。
4轴点位运动控制卡DMC1000B用户手册
网址:
DMC1000/DMC1000B 用户手册 Version 2.1
4.2.6 指令脉冲计数 ........................................................................................................... 29 4.2.7 通用 I/O 控制 ........................................................................................................... 30
2.4 2.5
运动控制平台位置传感器及控制信号布局示例 ........................................... 16 步进电机驱动器接线示例 ............................................................................... 17
4.2.1 初始化、关闭运动控制卡 ....................................................................................... 21 4.2.2 设置脉冲输出模式 ................................................................................................... 22 4.2.3 单轴位置和速度控制 ............................................................................................... 23 4.2.4 多轴运动控制 ........................................................................................................... 26 4.2.5 回原点运动 ............................................................................................................... 29
雷赛运动控制卡应用程序开发注意事项

发布时间:2011年6月1日雷赛科技刘玉平概述:对于一些初次使用雷赛运动控制产品的客户,由于对本公司产品的特点以及程序开发流程不够熟悉,在应用程序的开发过程中,难免会疏漏一些细节,从而产生各种问题,浪费很多宝贵的时间。
如果在应用程序开发前,就可以考虑到那些既重要又容易疏漏的细节,这样可以避免很多不必要的问题产生,从而大大缩短程序的开发周期。
本文总结以往的经验,以雷赛运动控制卡DMC2410B为例,为客户在开发应用程序时的初始化过程给出了一些参考与建议(其他产品与此类似),其中包括运动控制卡的初始化、特殊参数的设置及各种信号的设置,如图1虚线框内所示,这些处理过程必须加载至应用程序的初始化过程中,不同编程环境下,应用程序的初始化过程略有不同,例如在VB6.0编程环境下,须在Form_Load()函数中做程序的初始化处理,而在VC6.0编程环境下,须在OnInitDialog()函数中做程序的初始化处理。
图1 DMC2410B控制卡应用程序开发流程图1所示的控制卡初始化过程中,实线框内所示的参数设置或特殊信号的设置必须在初始化过程中加以处理,而虚线框内的信号在未选择使用时,可以不用设置,而当选择使用这些信号时,必须进行正确设置。
下面对这些初始化过程的方法及必要性做出简要的说明。
一、初始化运动控制卡相关函数:WORD d2410_board_init (void)函数功能:为控制卡分配系统资源并初始化控制卡;若在应用程序中未初始化控制卡,则系统无法为控制卡分配资源,导致控制卡无法正常使用,程序在运行时提示错误,弹出如图2所示对话框:图2 未初始化控制卡时的错误提示注意:程序在结束运行时,必须关闭运动控制卡,以释放系统资源,否则控制卡将一直占用系统资源,导致再次运行该应用程序时产生错误。
关闭控制卡的方法及说明如下:相关函数:Void d2410_board_close (void)函数功能:释放控制卡占用的系统资源。
雷赛BASIC编程手册v2.1
3.2.7 STOP ...............................................................................................................18
3.2.8 AUTO..............................................................................................................18
3.3.1 运算符.............................................................................................................19
3.3.2 ABS.................................................................................................................22
3.2.3 SUB.................................................................................................................17
3.2.4 ON GOSUB ....................................................................................................18
雷赛运动控制器 BASIC 语言编程手册
Version 2.1
雷赛控制产品与伺服驱动配套应用小技巧

雷赛控制产品与伺服驱动配套应用小技巧作者:李军对于一些初次使用雷赛运动控制卡的客户来说,常常会在控制伺服电机时出现一些小问题,以致拖迟客户的发开进度,下面简单介绍一下常出现的3个问题,结合DMC5480控制卡实测的曲线为例,给出解决办法:1、脉冲模式匹配问题伺服驱动器的脉冲模式要与控制卡的脉冲模式保持一致,否则可能导致A.伺服电机只能朝一个方向运动;B.做往返运动时会出现一个方向有累计误差。
DMC5480卡的脉冲模式有6种,其中单脉冲模式(即方向+脉冲模式)4种,如图1所示;双脉冲模式2种,如图2所示。
A.出现伺服电机只往一个方向运动时,排除接线错误后,就有可能是控制卡设置单脉冲模式(双脉冲模式),而伺服驱动器设置成双脉冲模式(单脉冲模式)了,把伺服驱动器和控制卡设置成对应的脉冲模式即可解决该问题。
B.做往返运动时会出现一个方向有累计误差时,是脉冲信号的上升沿或下降沿选择错误,从而导致电机在换向时丢一个脉冲,随着往返次数增加,产生的累计偏差也会越来越大。
比如脉冲模式0是上升沿有效,脉冲模式1是下降沿有效,控制卡设置脉冲模式0,而伺服电机的脉冲信号实际上是下降沿有效,从图1可以看出来,换向后控制卡发出的第一个脉冲信号将丢失,因为伺服驱动器接收的脉冲信号是下降沿有效,所以脉冲换向都会丢失一个脉冲信号。
双脉冲模式与单脉冲模式的类似,在这不在重复了。
图1 单脉冲模式图2 双脉冲模式2、正确使用伺服使能SEVON信号伺服上电后如果SEVON信号无效,伺服电机不会锁死,控制卡发脉冲给伺服,伺服也不会运动,所以伺服电机运动前一定要使能。
许多客户可能认为伺服使能信号不重要,因此在实际应用中对该信号不予处理,直接导致设备在开机和关机时的异常响应,从而认为整个控制系统出现问题,通过下面的分析可以帮助大家解惑,希望能让大家对SEVON信号有效的帮助到设备的控制有更好的认识。
由于控制卡是插在PC的PCI插槽上的,由PC供给控制卡一个5V的电源,所以PC在开机和关机时,会有一个0-5V的电压变化的,也就是PC在开机和关机时会有一个等同于脉冲信号的电压变化信号发出来,如下述:a, 脉冲输出模式1时,脉冲结束时脉冲口电平状态如下图3:图3 脉冲输出波形图b, 电脑关机时电压曲线如下图4:图4 断电后脉冲输出口电压变化图所以在PC关机时,如果伺服的SEVON有效,而且伺服电机的电源没有提前切断,那么由于图4展示的状态,伺服电机会认为有一个脉冲输入,因此会作出响应,从而产生微小的震动,经过对比测试,国外的伺服要比国内的伺服电机的震动要小很多,有轻微动作,但感觉不明显。
雷赛伺服 485控制方法
雷赛伺服485控制方法1.引言1.1 概述概述雷赛伺服控制方法是一种用于控制工业电机运动的技术。
它采用了485通讯协议,通过发送和接收数据包来实现对伺服电机的控制。
相比传统的控制方法,雷赛伺服485控制方法具有更高的精度和稳定性,适用于各种复杂的运动控制需求。
本文将介绍雷赛伺服485控制方法的原理和优势,并探讨其在未来的发展前景。
雷赛伺服控制方法结合了伺服技术和485通讯技术,可以实现对伺服电机的多轴联动和高精度运动控制。
通过使用485通讯协议,可以实现远距离传输和多设备之间的数据交换。
这使得雷赛伺服485控制方法在工业自动化领域得到广泛应用。
相比传统的控制方法,雷赛伺服485控制方法具有以下优势。
首先,它可以实现更高的控制精度和更低的误差。
伺服电机可以通过接收控制信号和反馈信号进行实时调整,以达到更准确的位置和速度控制。
其次,雷赛伺服485控制方法具有更高的稳定性和可靠性。
通过使用485通讯协议,可以避免外界干扰和信号衰减的问题,保证控制信号的稳定传输。
此外,485通讯协议还可以支持多设备之间的数据交换和协作,实现多轴联动控制。
未来,雷赛伺服485控制方法有着广阔的发展前景。
随着工业自动化的不断发展和需求的增加,对于高精度和高效率的运动控制技术的需求也会不断增加。
雷赛伺服485控制方法正是满足这一需求的技术之一。
同时,随着通讯技术的不断进步和发展,485通讯协议也将逐渐完善和优化,进一步提升雷赛伺服485控制方法的性能和可靠性。
综上所述,雷赛伺服485控制方法是一种高精度、高稳定性的工业电机控制技术,具有广阔的应用前景。
本文将通过介绍其概述、原理和优势,以及对未来发展的展望,希望能够为读者提供深入了解和应用雷赛伺服485控制方法的参考。
文章结构部分的内容如下:1.2 文章结构本文主要分为引言、正文和结论三个部分。
1. 引言引言部分主要对本文的主题进行概述,介绍雷赛伺服485控制方法的背景和意义。
雷赛6000系列运动控制器硬件手册
录
概 述............................................................................................................................... 4 产品简介....................................................................................................................... 4 技术指标....................................................................................................................... 5 典型应用....................................................................................................................... 5 订货代码....................................................................................................................... 6 各接口及引脚定义 ........................................................................................................... 7 运动控制器接口分布 ................................................................................................... 7 接口定义....................................................................................................................... 8 控制器电源................................................................................................................. 14 U 盘............................................................................................................................. 15 接口电路......................................................................................................................... 16 控制电机的指令脉冲接口电路 ................................................................................. 16 原点开关信号接口电路 ............................................................................................. 17 限位开关信号接口电路 ............................................................................................. 17 急停信号接口电路 ..................................................................................................... 18 通用数字输入信号接口电路 ..................................................................................... 18 通用数字输出信号接口电路 ..................................................................................... 19 ACC37-7480 接线板接口电路 .................................................................................. 22 PWM 输出信号 .......................................................................................................... 24 DA 输出信号 .............................................................................................................. 25 运动控制器与典型外设的连接 ..................................................................................... 26 与步进电机驱动器连接 ................................................................................................ 26 与交流伺服电机驱动器连接 ........................................................................................ 27 与接近开关的连接 ........................................................................................................ 27 与光电开关的连接 ........................................................................................................ 28 与中间继电器的连接 .................................................................................................... 28 疑难问题及解决 ............................................................................................................ 29 运动控制器的安装尺寸 ................................................................................................. 30 SMC6480 安装尺寸 ...................................................................................................... 30 SMC6490、PMC6496 安装尺寸 .................................................................................. 30
mfc函数
mfc函数详解MFC(Microsoft Foundation Classes)是Microsoft提供的一组用于开发Windows图形用户界面(GUI)应用程序的C++类库。
MFC包含了许多功能强大的类和函数,用于简化Windows 应用程序的开发。
下面是一些常用的MFC函数的简要说明:1. `CWinApp::InitInstance`:-该函数在应用程序启动时被调用,用于初始化应用程序的实例。
在这里,你可以创建主窗口、执行一些初始化操作等。
2. `CWinApp::Run`:- `Run` 函数负责启动消息循环,使应用程序进入主消息循环。
在消息循环中,应用程序等待并处理用户输入、系统消息等。
3. `CFrameWnd` 类的构造函数:- `CFrameWnd` 是MFC中用于创建主窗口的类。
通过构造函数,你可以设置主窗口的一些属性,如窗口标题、初始位置、大小等。
4. `CWnd::Create`:- `Create` 函数用于创建窗口。
你可以在这里指定窗口的类名、标题、风格等属性。
5. `CWnd::OnCreate`:-该函数在窗口被创建时被调用,你可以在这里进行一些初始化工作,如创建子窗口、初始化控件等。
6. `CWnd::OnPaint`:-当窗口需要重绘时,`OnPaint` 函数被调用。
你可以在这里进行绘图操作,使用GDI(图形设备接口)进行图形绘制。
7. `CWnd::OnCommand`:-处理窗口中的命令消息。
当用户执行一些操作(例如点击按钮)时,会触发命令消息,`OnCommand` 函数负责处理这些消息。
8. `CDialog` 类的消息映射:-在对话框应用程序中,你可以使用消息映射机制,将用户输入和系统消息与类的成员函数关联起来。
例如,通过`ON_BN_CLICKED`宏将按钮点击事件与特定的函数关联。
9. `CMenu` 类和菜单相关函数:- MFC提供了`CMenu` 类和一系列函数,用于创建和管理菜单。
MFC——4个基本类中的成员函数介绍
MFC——4个基本类中的成员函数介绍MFC(Microsoft Foundation Classes)是一种用于Windows操作系统的面向对象的应用程序框架,它是基于C++编程语言编写的,用于简化Windows应用程序的开发过程。
在MFC中,有四个基本类,它们分别是CWinApp类、CFrameWnd类、CView类和CWinThread类。
下面将对这四个类的成员函数进行详细介绍。
一、CWinApp类CWinApp类是MFC应用程序的基类,它提供了一些重要的成员函数,用于初始化和管理应用程序的行为和资源。
以下是CWinApp类的几个主要成员函数:1. InitInstance函数:该函数用于对应用程序进行初始化设置。
在该函数中,通常会创建主窗口,加载资源以及执行其他必要的初始化操作。
该函数需要被子类重写来实现具体的初始化逻辑。
2. ExitInstance函数:该函数用于退出应用程序。
在该函数中,通常会执行一些释放资源的操作,例如关闭文件、释放内存等。
该函数可以被子类重写以实现一些额外的清理工作。
3. OnIdle函数:该函数是用于应用程序的空闲处理。
当应用程序没有其他事件要处理时,就会调用这个函数。
在该函数中可以执行一些耗时的操作,例如更新界面、处理后台任务等。
二、CFrameWnd类CFrameWnd类是MFC框架中的窗口类,用于创建和管理应用程序的主窗口。
以下是CFrameWnd类的几个常用成员函数:1. Create函数:该函数用于创建一个顶级窗口。
它根据指定的参数创建窗口,并将窗口与指定的窗口类相关联。
2. OnCreate函数:该函数在创建窗口后被调用。
它通常用于添加和初始化窗口的子控件,例如按钮、菜单等。
三、CView类CView类是MFC框架中的视图类,用于显示应用程序的数据。
以下是CView类的几个常用成员函数:1. OnDraw函数:该函数用于绘制视图的内容。
在该函数中,通常会使用GDI(图形设备接口)函数来绘制图形、文字等。