
反应器串级控制系统整定
反应器串级控制系统整定 目 录 1 前言 ................................................................... 1 2 总体方案设计 ........................................................... 2 2、1 方案比较 .................................................................................................................. 2 2、2 方案选择 .................................................................................................................. 4 3 反应器串级控制系统分析 ................................................. 4 3、1 被控变量与控制变量的选择 ................................................................................ 4 3、2 主、副回路的设计 ................................................................................................ 5 3、3 主、副控制器正、反作用的选择 ........................................................................ 6 3、4 控制系统方框图 .................................................................................................... 7 3、5 分析被控对象特性及控制算法的选择 ................................................................ 8 4 串级控制系统的参数整定 ................................................. 8 4、1 参数整定方法 .......................................................................................................... 8 4、2 参数整定 .................................................................................................................. 9 4、3 两步法的整定步骤 .................................................................................................. 9 5 MATLAB仿真 ........................................................... 11 5、1 控制系统的MATLAB仿真 ...................................................................................... 11 5、2 串级控制系统PID参数整定: .............................................................................. 13 5 结论 .................................................................. 16 6 总结与体会 ............................................................ 17 7 参考文献 .............................................................. 18 反应器串级控制系统整定 1 前言 反应器(或称反应釜)就是化工生产中常用的典型设备,种类很多。化学反应器在结构、物料流程、反应机理、传热、传质等方面存在差异,使自控的难易程度相差很大,自控方案差别也比较大。
夹套式反应器就是一类重要的化工生产设备,由于化学反应过程伴有许多化学与物理现象以及能量、物料平衡与物料、动量、热量与物质传递等过程,因此夹套反应器操作一般都比较复杂,夹套反应器的自动控制就尤为重要,她直接关系到产品的质量、产量与安全生产。
化工生产过程通常可划分为前处理、化学反应及后处理三个工序。前处理工序为化学反应做准备,后处理工序用于分离与精制反应产物,而化学反应工序通常就是整个生产过程的关键,因此在化学反应工序中设计一套比较完善的控制系统就是很重要的。
设计夹套式反应器的控制方案应从质量指标,物料平衡与能量平衡,约束条件三个方面考虑(假设在本反应器中反应物为一般性的,无腐蚀,无爆炸的液液反应物)。 反应器串级控制系统整定 2 总体方案设计 2、1 方案比较 (1) 简单控制系统
如图所示,温度调节器TC就是根据反应器内物料的温度T与设定值的偏差进行控制,当冷却水部分出现干扰后系统并不能及时产生控制作用,克服干扰对被控参数T的影响控制质量差。但在冷却水扰动可以忽略或很小的情况下,并生产工艺对物料温度要求不就是很严格时,简单控制系统还就是可以满足要求的,如果冷却水的扰动大,而且对系统产生很大影响,则简单控制系统很难满足工艺要求。简单控制系统框图如图所示。
图2、1 反应器温度简单控制系统 图2、2 反应器物料温度简单控制系统框图 被控变量:反应器内物料的温度; 反应器串级控制系统整定 操控变量:冷却水流量。 (2)串级控制系统 串级控制系统采用两套检测変送器与两个调节器,前一个调节器的输出作为后一个调节器的输入,后一个调节器的输出送往调节阀。
中间被控变量:夹套与槽壁温度; 被控变量:反应器内物料的温度; 操纵变量:冷却水流量。 夹套与槽壁温度变化时,TC可以及时动作,克服扰动。 图2、3与图2、4分别为串级系统工艺流程图与串级系统框图。
图2、3 串级系统工艺流程图 反应器串级控制系统整定 图2、4 串级系统框图 2、2 方案选择 方案一的简单控制系统有干扰时,TC输出信号改变阀门开度,进而改变冷却水的流量。在开始时,物料的温度离设定值偏差大,用冷却水降温传温慢,就造成开始就是反应时间过长,动作不及时,偏差在短时间内不能消除。
方案二的串级控制系统中,由于引进了副回路,不仅能迅速克服作用于副回路内的干扰,也能加速克服主回路的干扰。在系统开始时,在副回路的作用下先对槽壁进行冷却,这样就等于较少了一个热容,继而加速了系统的平衡。对于串级系统而言,副回路有先调、初调、快调的特点;主回路有后调、细调、慢调的特点。两者相互配合,使控制质量明显提高,与简单系统相比,对离被控对象较远的扰动(二次扰动)有明显的抑制作用,增加了系统的稳定性,提高了系统的响应速度。
综上所述,根据本设计系统的特点,选择串级控制。
3 反应器串级控制系统分析 3、1 被控变量与控制变量的选择 (1)被控变量的选择 根据工艺过程的控制要求,主被控变量应该能反映工艺指标。夹套式反应器的工艺指标主要就是反应器内温度,利用反应器内温度来衡量反应物之间反映的充分情况。因此,若要反映工艺指标,夹套式反应器内反应温度必须就是T-T串级控制系统的主被控变量。 从串级控制的特点可知,当扰动进入副回路时,副回路能迅速而强有力地克服反应器串级控制系统整定 它,起到超前控制作用,因此在选择副变量时,一定要把主要扰动包括在副回路内,并力求把尽量多的扰动包含在副回路中,以充分发挥串级控制的最大优点,吧对主变量影响最严重、最剧烈、最频繁的扰动因素抑制到最低程度,以确保主被控变量的控制质量。同时冷却水温度变化就是主要扰动,包括水温变化、水量变化等许多的扰动。因此采用夹套水温度作为副被控变量。这样完全符合副被控变量包括主要扰动且包含尽可能多的扰动的原则。
(2)控制变量的选择 控制变量就是在系统中加以控制的变量。除去系统的主、副被控变量外的一切变量,这些变量有些必须加以控制。在夹套式反应器中反应温度与夹套水温度构成的T-T串级控制系统中,冷却水流量这一变量在系统中包括的扰动变量最多,因此选取冷却水流量作为系统的控制变量,这样符合系统的整体控制。
3、2 主、副回路的设计 (1)主回路的设计 串级控制系统的主回路仍就是一个定值控制系统,主回路的设计仍可用单回路控制系统的设计原则进行。因此主回路应包括主要的质量指标等标准。因此确定了主被控变量、主控制变量及主要扰动变量就能组成主回路。由上述的主被控变量与控制变量的选择可设计出系统主回路。如图3、1所示;
图3、1 串级控制系统主回路 反应器串级控制系统整定 (2)副回路的设计 副回路可瞧作就是一种新的动态环节。副回路设计就是串级控制系统设计的一个关键问题。从结构上瞧,副回路也就是一个单回路,问题的实质在于如何从整个对象中选取一部分作为父对象,然后组成一个控制回路,即可归纳为如何选择福参数。首先副参数的选择应使副回路的时间常数小,调节通道短,反应灵敏;其次副回路因包含被控对象所受到主要干扰。
由此可设计出系统的副回路。如图3、2所示;
图3、2 串级控制系统副回路 3、3 主、副控制器正、反作用的选择 假设夹套式反应器中反应为放热反应。则选择如下:
(1)控制阀:从安全角度考虑,选择气关型控制阀0vk; (2)副控制对象(2TT):冷却水流量增加,夹套温度下降,因此20pk; (3)副控制器(2TC):为保证负反馈,应满足2220cvpmkkkk,因此20mk,应选20ck,即选用反作用控制器;
(4)主被控对象(1TT):当夹套温度升高时,反应器温度升高,因此10pk;
夹套式反应器温度串级控制控制方案设计设计
目录一.概述……………………………………………………………2-6页1.1化学反应器的基本介绍…………………………………2-3页1.2夹套式反应器的控制要求…………………………………3 页1.3夹套式反应器的扰动变量………………………………3-4页1.4基本动态方程式…………………………………………4-6页二.控制系统方案的确定…………………………………………6-7页三.控制系统设计…………………………………………………7-18页3.1被控变量和控制变量的选择………………………………7-8页3.2主、副回路的设计…………………………………………8-9页3.3现场仪表选型………………………………………………9-12页3.4主、副控制器正反作用选择………………………………12-13页3.5控制系统方框图……………………………………………13页3.6分析被控对象特性及控制算法的选择……………………13-14页3.7控制系统整定及参数整定…………………………………14-18页四.课程设计总结……………………………………………………18页五.结束语……………………………………………………………18页六.参考文献…………………………………………………………19页一概述1.1 化学反应器的基本介绍反应器(或称反应釜)是化工生产中常用的典型设备,种类很多。
化学反应器在结构、物料流程、反应机理、传热、传质等方面存在差异,使自控的难易程度相差很大,自控方案差别也比较大。
化学反应器可以按进出物料状况、流程的进行方式、结构形式、传热情况四个方面分类:一、按反应器进出物料状况可分为间歇式和连续式反应器通常将半连续和间歇生产方式称为间歇生产过程。
间歇式反应器是将反应物料分次获一次加入反应器中,经过一定反应时间后取出反应中所有的物料,然后重新加料在进行反应。
间歇式反应器通常适用于小批量、多品种、多功能、高附加值、技术密集型产品的生产,这类生产反应时间长活对反应过程的反应温度有严格程序要求。
夹套式反应器温度串级控制控制方案设计设计
目录一.概述……………………………………………………………2-6页1.1化学反应器的基本介绍…………………………………2-3页1.2夹套式反应器的控制要求…………………………………3 页1.3夹套式反应器的扰动变量………………………………3-4页1.4基本动态方程式…………………………………………4-6页二.控制系统方案的确定…………………………………………6-7页三.控制系统设计…………………………………………………7-18页3.1被控变量和控制变量的选择………………………………7-8页3.2主、副回路的设计…………………………………………8-9页3.3现场仪表选型………………………………………………9-12页3.4主、副控制器正反作用选择………………………………12-13页3.5控制系统方框图……………………………………………13页3.6分析被控对象特性及控制算法的选择……………………13-14页3.7控制系统整定及参数整定…………………………………14-18页四.课程设计总结……………………………………………………18页五.结束语……………………………………………………………18页六.参考文献…………………………………………………………19页一概述1.1 化学反应器的基本介绍反应器(或称反应釜)是化工生产中常用的典型设备,种类很多。
化学反应器在结构、物料流程、反应机理、传热、传质等方面存在差异,使自控的难易程度相差很大,自控方案差别也比较大。
化学反应器可以按进出物料状况、流程的进行方式、结构形式、传热情况四个方面分类:一、按反应器进出物料状况可分为间歇式和连续式反应器通常将半连续和间歇生产方式称为间歇生产过程。
间歇式反应器是将反应物料分次获一次加入反应器中,经过一定反应时间后取出反应中所有的物料,然后重新加料在进行反应。
间歇式反应器通常适用于小批量、多品种、多功能、高附加值、技术密集型产品的生产,这类生产反应时间长活对反应过程的反应温度有严格程序要求。
串级控制cascade

T 1T 2s 2 + (T 1 + T 2 + K T 2K v K m 2K 2T 1 )s +
(1 + K T 2K v K m 2K 2 + K T 1K T 2K v K m 1K 1K 2 ) = 0
s 2 + 2xw0s + w02 = 0
阻尼系数 自然频率
四.串级控制系统中的量纲
d2 r – WT 1 – WT 2 Wv Wm2 Wm1 Wp 2 2 d1 Wp1
1
副回路
W ( s)
' p2
WT 2 (s)Wv (s)Wp 2 (s) 1 WT 2 (s)Wv (s)Wp 2 (s)Wm 2 (s)
' p2
WT 2 (s) K p 2 (1
或 T1 = (3~10) T2
很小,副回路 包括的干扰因素越少,副回路克服干扰 能力 强的优点未能充分利用。
当 T 1
/ T2 > 10 时,表示T2
/ T2 < 3 时,表明T2 过大,副回路
包括的干扰多, 控制作用不及时。
设对象是惯性环节,其它均为比例环节,即
ü ï ï W p 2 (s ) = ,W p1 (s ) = ï ï T 2s + 1 T 1s + 1 ï ï W T 1 (s ) = K T 1 ,W T 2 (s ) = K T 2 ,W v (s ) = K v ï ý ï ï ï W m 1 (s ) = K m 1 ,W m 2 (s ) = K m 2 ï ï ï ï þ K2 K1
Wp2(s) Y2(s)
Wp1(s)
Y1(s)
过程控制5 串级控制系统

5 串级控制
(2) 减小了对象的时间常数
R1 ( s )
- F(s) G0f( s )
R2 ( s )
GT ( s )
G ( s )
Gz ( s )
Y1 ( s ) G02( s ) G01( s )
Gm ( s )
等效副对象的时间常数T’02 < 原副对象的时间常数T02 分析方法:求副回路的等效传函
单回路控制下干扰f至y1 的传递函数为:
Y 1(s) G 0f ( s)G 01( s) F (s)单 1 GT ( s)G ( s)Gz ( s)G02 ( s)G01s)Gm ( s)
在主回路工作频率下, 这项乘积的数值一般 是比较大的,而且随 着副控制器比例增益 的增大而增大;
5 串级控制
再求单回路控制系统的特征方程 并根据特征方程求系统工作频率
令
5 串级控制
在衰减系数相同的情况下(ξ=ξ’ ),
工作频率的提高,意味着: 过渡过程的振荡周期减小,调节时间缩短,系统快 速性提高,控制品质得以改善。 Kc2整定得越大,这种效果越显著。
5 串级控制
(4) 对负荷变化有一定的自适应能力
(4)对负荷或操作条件的变化 具有一定的自适应能力
5 串级控制
5.3 串级控制系统的设计
主、副回路的设计 主、副控制器正、反作用方式的确定
防止控制器积分饱和的措施
串级控制系统的控制器参数整定
串级控制系统的应用实例
5 串级控制
5.3.1 主、副回路的设计
1. 主、副变量的选择
主变量的选择
5.1.1 串级控制的提出 简单控制系统已不能满足工艺要求
5 串级控制
煤气
串级控制系统整理
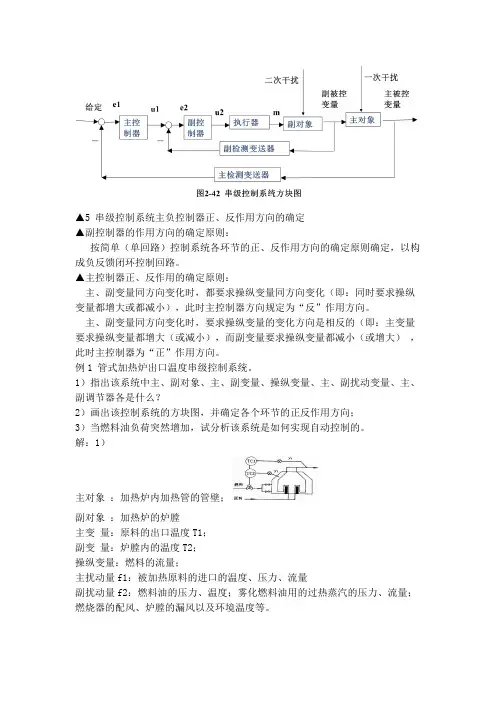
▲5 串级控制系统主负控制器正、反作用方向的确定▲副控制器的作用方向的确定原则:按简单(单回路)控制系统各环节的正、反作用方向的确定原则确定,以构成负反馈闭环控制回路。
▲主控制器正、反作用的确定原则:主、副变量同方向变化时,都要求操纵变量同方向变化(即:同时要求操纵变量都增大或都减小),此时主控制器方向规定为“反”作用方向。
主、副变量同方向变化时,要求操纵变量的变化方向是相反的(即:主变量要求操纵变量都增大(或减小),而副变量要求操纵变量都减小(或增大),此时主控制器为“正”作用方向。
例1 管式加热炉出口温度串级控制系统。
1)指出该系统中主、副对象、主、副变量、操纵变量、主、副扰动变量、主、副调节器各是什么?2)画出该控制系统的方块图,并确定各个环节的正反作用方向;3)当燃料油负荷突然增加,试分析该系统是如何实现自动控制的。
解:1)主对象:加热炉内加热管的管壁;副对象:加热炉的炉膛主变量:原料的出口温度T1;副变量:炉膛内的温度T2;操纵变量:燃料的流量;主扰动量f1:被加热原料的进口的温度、压力、流量副扰动量f2:燃料油的压力、温度;雾化燃料油用的过热蒸汽的压力、流量;燃烧器的配风、炉膛的漏风以及环境温度等。
3)当燃料油负荷突然增加,试分析该系统是如何实现自动控制的。
在稳定工况下,原料油出口温度和炉膛温度处于相对稳定状态,控制燃料油的阀门保持在一定的开度。
当燃料油负荷突然增加,这个干扰会使炉膛的温度T2升高,原料油出口温度T1也会随之提高,此时温度检测变送器TT1将信号送给主控制器TC1, e1增大,主控制器输出u1减小,即副控制器的给定值减小,副控制器的输入偏差e2增大,副控制器的输出信号u2减小,控制阀开度减小,即操纵变量燃料油m减小,炉膛温度T2下降,从而炉管内原料油出口温度T1也会随之下降。
例题3:如图所示为聚合釜温度控制系统,冷却水通入夹套内,以移走聚合反应所产生的热量。
试问:(1)这是一个什么类型的控制系统?试画出它的方块图。
04 串级控制系统
Kc +
+ +
Kc +
-
+
调节 阀
副对 象
主对 主参数 象
主控制器
1 Ti s + 1
副控制器
1 Ti s + 1
副测量 变送 主测量 变送
情况1:副回路出现“积分饱和”,采用单回路抗积分饱和方 法; 情况2:当主副控制器均采用单回路抗积分饱和方法时,可能 出现限位参数不一致的情形,同样存在发生“积分饱和”的可 能性。为什么?如何克服?
能自动地克服副对象增益或调节阀特性的非 线性对控制性能的影响(系统的“鲁棒性” 增强) 。
对于内环等效对象的稳态增益:
K
' p2
K c2K v K 1 + K c2K v K
p2 p2
K m2
K c2K v K
K m 2 1 p2
K
' p2
1
K m2
串级控制系统的特点(3)
改善了对象的动态特性,提高了系统的工作 频率。在相同的衰减比下,主调节器的增益 可显著加大。
串级控制副参数选择练习
加热 蒸汽 F2
假设反应器的主要干扰为加热 蒸汽的温度变化
F1 进料 T2 T3
T1
A2
AC
反应器A1 产品源自串级系统副参数的选择分析1
TC
2
FC
3
FC
1
2
PC
3 再 沸 器
塔 底 部
加热蒸汽
分析问题:副回路的快速性与副回路所能包括的扰动范 围之间的矛盾。
串级方案设计举例
TC
副参数
主参数
串级控制系统方块图
D2 y1,sp
第五章 串级控制系统
单回路控制
t
串级控制
调节效果比较
§5-3 串级系统设计和实施中的几个问题
•正确合理地设计,才能使串级控制系统发挥其 正确合理地设计, 特点。 特点。 设计包括主、副回路选择, •设计包括主、副回路选择,主、副控制器控制 规律选型和正、反作用的确定。 规律选型和正、反作用的确定。
一、副回路的设计
1、副参数的选择应使副回路时间常数最小,调节通 副参数的选择应使副回路时间常数最小, 道短,反应灵敏。 道短,反应灵敏。 •选择原则主要有: 选择原则主要有: (1)、克服对象的容积滞后和纯延迟。 (1)、克服对象的容积滞后和纯延迟。
x2(t) x1 + - 主控制器 + - 温度变送器2 温度变送器1 θ2(t) 副控制器 调节阀 f3、f4 炉膛 管壁 f1、f2 θ1(t)Байду номын сангаас原料油
沈阳理工大学
3.干扰同时作用于副回路和主回路 . 主副回路干扰的综合影响有两种情况: 主副回路干扰的综合影响有两种情况: (1)主副回路的干扰影响方向相同。如: )主副回路的干扰影响方向相同。 燃料压力f ↑→炉膛温度↑ →出口温度 ↑→炉膛温度 出口温度↑ 燃料压力 3(t)↑→炉膛温度↑ →出口温度↑ →副控制器开始调节 原油流量f ↓→出口温度↑ ↓→出口温度 原油流量 1(t)↓→出口温度↑→主副控制器共同调节
二次干扰 一次干扰
干扰 给定 + - 主控制器 + - 副变送器 主变送器 副控制器 执行器 副对象 副变量 主对象 主变量
三、串级控制系统的工作过程
沈阳理工大学
1.燃料压力f3(t)、燃料热值 4(t)发生扰动 .燃料压力 发生扰动—— 、燃料热值f 发生扰动 干扰进入副回路 进入副回路的干扰首先影响炉膛温度, 进入副回路的干扰首先影响炉膛温度,副变送 器提前测出,副控制器立即开始控制, 器提前测出,副控制器立即开始控制,控制过程大 为缩短。 为缩短。
第6章串级控制系统
15
④主、副对象 主回路所包括的对象称为主对象; 副回路所包括的对象称为副对象。 ⑤主、副检测变送器 检测和变送主变量的称为主 检测变送器;检测和变送副变量的称为副检测变送 器。 ⑥一、二次干扰进入主回路的干扰称为一次干扰 ;进人副回路的干扰称为二次干扰。
16
应该指出,系统中尽管有两个调节器,它们 的作用各不相同。 主调节器具有自己独立的设定值,它的输出作为 副调节器的设定值, 副调节器的输出信号则是送到调节阀去控制生产 过程。比较串级系统和简单系统,前者只比后者 多了一个测量变送元件和一个调节器,增加的仪 表投资并不多,但控制效果却有显著的提高。
6
但由于从控制阀到窑道烧成带滞后时间太大,如果燃料的压 力发生波动,尽管控制阀门开度没变,但燃料流量将发图6-2 隔 焰式隧道客温度简单控制系统方框图生变化,必将引起燃烧室温 度的波动,再经过隔焰板的传热、辐射,引起烧成带温度的变化 。因为只有烧成带温度出现偏差时,才能发现干扰的存在,所以 对于燃料压力的干扰不能够及时发现。烧成带温度出现偏差后, 控制器根据偏差的性质立即改变控制阀的开度,改变燃料流量, 对烧成带温度加以调节。可是这个调节作用同样要经历燃烧室的 燃烧、隔焰板的传热以及烧成带温度的变化这个时间滞后很长的 通道,当调节过程起作用时,烧成带的温度已偏离设定值很远了 。也就是说,即使发现了偏差,也得不到及时调节,造成超调量 增大,稳定性下降。如果燃料压力干扰频繁出现,对于单回路控 制系统,不论控制器采用PID的什么控制作用,还是参数如何整定 ,都得不到满意的控制效果。
4
制品在窑道的烧成带内按工艺规定的温度 进行烧结,烧结温度一般为1300℃,偏差不得 超过5C。所以烧成带的烧结温度是影响产品 质量的重要控制指标之一,因此将窑道烧成带 的温度作为被控变量,将燃料的流量作为操纵 变量。如果火焰直接在窑道烧成带燃烧,燃烧 气体中的有害物质将会影响产品的光泽和颜色 ,所以就出现了隔焰式隧道窑。火焰在燃烧室 中燃烧,热量经过隔焰板辐射加热烧成带。
深度解析串级调节系统
深度解析串级调节系统一、串级调节系统的概念串级调节系统主要特征是有两个调节器,一个调节器的输出作为另一个调节器的给定,两个调节器之间互相串接;其组成除了两个调节器外还有两个变送器,一个执行器(调节阀)及对象。
串级调节系统常用的名词:主参数:串级调节系统中起主导作用的被调参数,即为主参数。
副参数:串级调节系统中为了稳定主参数或因某种需要而引入的辅助参数,也就是给定值随主调节器(液位调节器)的输出而变化的辅助被调参数称为副参数。
主调节器:按主参数对给定值的偏差而动作、其输出作为副参数给定值的调节器,称为主调节器(又名主导调节器)。
副调节器:其给定值由主调节器的输出所决定,并按副参数对给定值的偏差而动作的调节器称为副调节器(又名随动调节器)。
主回路:串级调节系统中断开副调节器后的整个外回路称为主回路。
副回路:处于串级调节系统里面的,由副参数、副调节器及其所包括的一部分对象等环节所组成的闭合回路称为副回路(又名随动回路)。
二、串级调节系统的特点串级调节系统与单回路调节系统相比,在结构上增加了一个与之相联的副回路,因而具有以下特点:1、串级调节系统由于副回路的快速作用,因而对于进入副回路的干扰具有很强的克服能力。
2、串级调节系统由于副回路起了改善对象特性的作用,因而可以提高系统的工作频率,调节时间较短,动态偏差较小,调节质量有所提高。
3、串级调节系统具有一定的自适应能力。
串级调节系统就其主回路来看,它是一个定值调节系统,但其副回路却是一个随动系统,主调节器能按对象操作条件及负荷的变化而不断地纠正副调节器的给定值。
从这点意义上来讲它具有一定的自适应能力。
三、串级调节系统的应用范围从串级调节系统特点不难看出其优于单回路调节系统,但也有不足,与单回路调节系统相比,所用仪表较多,而且PID参数整定也比较麻烦,因此,在设计自动调节系统时,必须坚持一个原则,能用简单调节系统解决问题,就不要用复杂调节系统。
串级调节系统也不是任何情况下都能适用,只在某些情况下应用才有显著的效果。
串级控制系统
第三章串级控制系统简单控制系统由于结构简单,而得到广泛的应用,其数量占有所有控制系统总数的80% 以上,在绝大多数场合下已能满足生产要求。
但随着科技的发展,新工艺、新设备的出现,生产过程的大型化和复杂化,必然导致对操作条件的要求更加严格,变量之间的关系更加复杂。
同时,现代化生产往往对产品的质量提出更高的要求,例如甲醇精馏塔的温度偏离不允许超过1℃石油裂解气的生冷分离中,乙烯纯度要求达到99.99%等,此外,生产过程中的某些特殊要求,如物料配比、前后生产工序协调问题、为了安全而采取的软保护的问题、管理与控制一体化问题等,这些问题的解决都是简单控制系统所不能胜任的,因此,相应地就出现了复杂控制系统。
在简单反馈回路中增加了计算环节、控制环节或其他环节的控制系统统称为复杂控系统。
复杂控制系统种类较多,按其所满足的控制要求可分为两大类:以提高系统控制质量为目的的复杂控制系统,主要有串级和前馈控制系统;满足某些特定要求的控制系统,主要有比值、均匀、分程、选择性等。
本章将重点介绍串级控制系统。
串级控制系统是所有复杂控制系统中应用最多的一种,它对改善控制产品有独到之处。
当过程的容量之后较大,负荷或扰动变化比较剧烈、比较频繁、或是工艺对生产质量提出的要求很高,采用单控制系统不能满足要求时,可考虑采用串级控制系统。
3.1 串级控制系统概述图3-1串级控制系统方框图3.2 串级控制系统的特点串级控制系统从总体来看,仍然是一个定制控制系统,因此主变量在扰动作用下的过渡过程和简单定制控制系统的过渡过程具有相同的品质指标和类似的形式。
但是串级控制系统和简单控制系统相比,在结构上增加了一个与之相连的副回路,因此具有一系列特点。
由于副回路的存在,改善了过程的动态特性提高了系统的工作频率。
串级控制系统在结构上区别于接单控制系统的主要标志是用一个闭合的副回路代替了原来的一部分被控对象。
所以,也可以把整个副回路看作是主回路的一个环节,或把副回路称为等效副对象。