
理论力学答案第5章点的复合运动分析
第5章 点的复合运动分析5-1 曲柄OA 在图示瞬时以ω0绕轴O 转动,并带动直角曲杆O 1BC 在图示平面内运动。
若d 为已知,试求曲杆O 1BC 的角速度。
解:1、运动分析:动点:A ,动系:曲杆O 1BC ,牵连运动:定轴转动,相对运动:直线,绝对运动:圆周运动。
2、速度分析:r e a v v v += 0a 2ωl v =;0e a 2ωl v v == 01e 1ωω==AO v BC O (顺时针)5-2 图示曲柄滑杆机构中、滑杆上有圆弧滑道,其半径cm 10=R ,圆心O 1在导杆BC 上。
曲柄长cm 10=OA ,以匀角速rad/s 4πω=绕O 轴转动。
当机构在图示位置时,曲柄与水平线交角 30=φ。
求此时滑杆CB 的速度。
解:1、运动分析:动点:A ,动系:BC ,牵连运动:平移,相对运动:圆周运动,绝对运动:圆周运动。
2、速度分析:r e a v v v +=πω401a =⋅=A O v cm/s ; 12640a e ====πv v v BC cm/s5-3 图示刨床的加速机构由两平行轴O 和O 1、曲柄OA 和滑道摇杆O 1B 组成。
曲柄OA 的末端与滑块铰接,滑块可沿摇杆O 1B 上的滑道滑动。
已知曲柄OA 长r 并以等角速度ω转动,两轴间的距离是OO 1 = d 。
试求滑块滑道中的相对运动方程,以及摇杆的转动方程。
解:分析几何关系:A 点坐标 d t r x +=ωϕcos cos 1 (1) t r x ωϕsin sin 1= (2) (1)、(2)两式求平方,相加,再开方,得: 1.相对运动方程trd r d t r d t rd t r x ωωωωcos 2sin cos 2cos 22222221++=+++=将(1)、(2)式相除,得: 2.摇杆转动方程: dt r tr +=ωωϕcos sin tandt r t r +=ωωϕcos sin arctan5-4 曲柄摇杆机构如图所示。
已知:曲柄O 1A 以匀角速度ω1绕轴O 1转动,O 1A = R ,O 1O 2 =b ,O 2O = L 。
试求当O 1A 水平位置时,杆BC 的速度。
解:1、A 点:动点:A ,动系:杆O 2A ,牵连运动:定轴转动,相对运动:直线,绝对运动:圆周运动。
1a R v A ;221222a e R b R R b R v v A A 2、B 点:动点:B ,动系:杆O 2A ,牵连运动:定轴转动,相对运动:直线,绝对运动:直线。
C 习题5-4图习题5-1图A习题5-3图ra(d)(c)r221222ee Rb b LR A O B O v v A B 21222ea bLR b R b v v v B B BC5-5 如图示,小环M 套在两个半径为r 的圆环上,令圆环O '固定,圆环O 绕其圆周上一点A 以匀角速度ω转动,求当A 、O 、O '位于同一直线时小环M 的速度。
解:1、运动分析:动点:M ,动系:圆环O ,牵连运动:定轴转动,相对运动:圆周运动,绝对运动:圆周运动。
2、速度分析:r e a v v v += ωr v 3e =ωr v v v M =︒==30tan e a5-6 图a 、b 所示两种情形下,物块B 均以速度B υ、加速度a B 沿水平直线向左作平移,从而推动杆OA 绕点O 作定轴转动,OA = r ,ϕ= 40°。
试问若应用点的复合运动方法求解杆OA 的角速度与角加速度,其计算方案与步骤应当怎样?将两种情况下的速度与加速度分量标注在图上,并写出计算表达式。
解:(a ):1、运动分析:动点:C (B 上);动系:OA ;绝对运动:直线;相对运动:直线;牵连运动:定轴转动。
2、v 分析(图c ) r e v v v B(1)sine B v v OCv OC v B OAsin e (2)cosr B v v 3、a 分析(图d )C r te n e a a a a a B (3)(3)向a C 向投影,得C t e sin a a a B其中OCv v a B OA2sin 22r CC te sina a a B OCa OA te(b ):1、运动分析:动点:A (OA 上);动系:B ;绝对运动:圆周运动;相对运动:直线;牵连运动:平移。
2、v 分析(图e ) r e a v v v +=Av A v 习题5—5图习题5—6图(f)aυ(a)15C(b)ϕsin a Bv v =ϕωsin a r v OA v BOA ==3、a 分析(图f ) r e t an aa a a a +=+ 上式向a e 向投影,得e t a n a sin cos a a a =+ϕϕϕ222a n asin r v r v a B== ϕϕsin /)cos (n a t a a a a B -=r a OA a OA t at a==α5-7 图示圆环绕O 点以角速度ω= 4 rad/s 、角加速度α= 2 rad/s 2转动。
圆环上的套管A 在图示瞬时相对圆环有速度5m/s ,速度数值的增长率8m/s 2。
试求套管A 的绝对速度和加速度。
解:1、运动分析:动点:A ,动系:圆环,牵连运动:定轴转动,相对运动:圆周运动,绝对运动:平面曲线。
2、速度:(图a )︒⨯=︒=15cos 2215cos 2r OA︒=⨯︒=⋅=15cos 16415cos 4e ωOA v 5r =v m/s3.2015cos 2r e 2r 2e a =︒++=v v v v v m/s3、加速度:(图b )C t r n r t e n e na t a a a a a a a a ++++=+︒-︒+︒+=15sin 15cos 15cos t r C n r n e n a a a a a a (1) ︒+︒+︒+=15sin 15sin 15cos n r C t r t e t a a a a a a (2 ⎪⎪⎪⎪⎩⎪⎪⎪⎪⎨⎧︒=⋅===⨯⨯====︒=⨯︒=⋅=15cos 884054222515cos 64415cos 4t e tr r C 22r n r22n e αωωOA a a v a r v a OA a 代入(1)46.11015sin 815cos 5.116n a =︒-︒=a m/s 2代入(2)04.2915sin 5.5215cos 16t a =︒+︒=a m/s 2114)()(2t a 2n a a =+=a a a m/s 25-8 图示偏心凸轮的偏心距OC = e ,轮半径r =e 3。
凸轮以匀角速0ω绕O 轴转动。
设某瞬时OC 与CA 成直角。
试求此瞬时从动杆AB 的速度和加速度。
解:1.动点:A (AB 上),动系:轮O ,绝对运动:直线,相对运动:圆周,牵连运动:定轴转动。
习题5—7图e υ(a)(b)2.r e a v v v +=(图a )0e 2ωe v =,0e a 33230tan ωe v v =︒=(↑),0a r 3342ωe v v ==3.C t r n r e a a a a a a (图b )向n r a 投影,得C n r e a 30cos 30cosa a a acos30C n r e a a a a a )23(322r 02r 2e v ev e )33423316(322002020 e e e =2092 e (↓)5-9 如图所示机构,O 1A =O 2B =r =10cm ,O 1O 2 =AB =20cm 。
在图示位置时,O 1A 杆的角速度ω=1 rad/s ,角加速度α=0.5rad /s 2,O l A 与EF 两杆位于同一水平线上。
EF 杆的E 端与三角形板BCD 的BD 边相接触。
求图示瞬时EF 杆的加速度。
解:1.运动分析:动点:E (EF 上),动系:轮BCD ,绝对运动:直线,相对运动:直线,牵连运动:平移。
2.加速度分析:t e n e r a a a a a ++= 沿BC 垂直方向投影:︒-︒=︒30cos 30sin 30cos n etea a a a11.7103530tan n et ea -=-=-︒=a a a cm/s25-10 摇杆OC 绕O 轴往复摆动,通过套在其上的套筒A 带动铅直杆AB 上下运动。
已知l = 30cm ,当θ = 30° 时,ω = 2 rad/s ,α = 3 rad/s 2,转向如图所示,试求机构在图示位置时,杆AB 的速度和加速度。
解:1.运动分析:动点:A ,动系:杆OC ,绝对运动:直线,相对运动:直线,牵连运动:定轴转动。
2.速度分析(图a )r e a v v v +=3120cos e =⋅=θωl v cm/s 80cos e a ===θvv v ABcm/s习题5—9图C 习题5—10图C (a )(b )4030tan e r =︒=v v cm/s3.加速度分析(图b ):C t e n e r a a a a a a +++= 沿a C 方向投影:t e C a 30cos a a a -=︒76.64)30cos 2(32r a =︒-==lv a a AB αωcm/s25-11 如图所示圆盘上C 点铰接一个套筒,套在摇杆AB 上,从而带动摇杆运动。
已知:R =0.2m ,h = 0.4m ,在图示位置时 ︒=60θ,ω0=4rad/s ,20s rad/2=α。
试求该瞬时,摇杆AB 的角速度和角加速度。
解:1.运动分析:动点:C ,动系:杆AB ,绝对运动:圆周运动,相对运动:直线,牵连运动:定轴转动。
2.速度分析(图a ) r e a v v v += 8.00a ==R v ωm/s 0e =v 0=AB ω3.加速度分析(图b ) t e r n a t a a a a a +=+沿na a 方向投影:2.320t e n a ===R a a ωm/s 2 ;2t e rad/s 24.932.02.3sin ===θαh a AB (逆时针)5-12 在图示机构中,已知O 1A = OB = r = 250mm ,且AB = O 1O ;连杆O 1A 以匀角速度ω = 2 rad/s 绕轴O 1转动,当φ = 60° 时,摆杆CE 处于铅垂位置,且CD = 500mm 。
求此时摆杆CE 的角速度和角加速度。
解:1.运动分析:动点:D ,动系:杆CE ,绝对运动:圆周运动,相对运动:直线,牵连运动:定轴转动。
2.速度分析(图a ) r e a v v v += 501a =⋅==A O v v A ωcm/s325sin a e ==ϕv v cm/s ;866.023e CD v CE rad/s 25cos a r v v cm/s3.加速度分析(图b ):C t e n e r a a a a a a习题5-11图(a )习题5-12图习题16-13图(a) (b)沿a C 方向投影:t e C a cos a a a7.6325502260cos r 2C a t ev ra a a CE cm/s 2 ;2t e rad/s 134.0507.6 CD a CE5-13 图示为偏心凸轮-顶板机构。
点的复合运动

点的合成运动
y’
o’
x’
例2、直升飞机在匀速前进的军舰上降落
y
y’
o’
x’
x
o
点的合成运动
y’ x’
o’
物体的运动的描述结果与所选定的参考系有关。同一物体的运动,在不同的 参考系中看来,可以具有极为不同的运动学特征(具有不同的轨迹、速度、 加速度等)。
相对运动:未知
3、
va ve vr
大小 v1 v2
?
方向 √ √
?
vr va2 ve2 2vave cos60 3.6 m s
arcsin(ve sin 60o ) 46o12
点的合成运动
vr
求解合成运动的速度问题的一般步骤为(P180):
① 选取动点,动系和静系。
B
曲柄-滑块机构
点的合成运动
思考题 动 点:杆上A点。 动系:固连于滑块B。 定系:固连于墙面。 绝对运动? 相对运动? 牵连运动?
点的合成运动
A Bv
点的合成运动
动 点? 动参考系? 绝对运动? 相对运动? 牵连运动?
练习题1
点的合成运动
点的合成运动
点的合成运动
动 点? 动参考系? 绝对运动? 相对运动? 牵连运动?
定系的速度。
点的合成运动
基本概 念
牵连点的概念
(1)、定 义 动参考系给动点直接影响的是该动系上与动点相重合的一点,
这点称为瞬时重合点或动点的牵连点。 (2)、进一步说明
牵连运动一方面是动系的绝对运动,另一方面对动点来说起 着“牵连”作用。但是带动动点运动的只是动系上在所考察的瞬 时与动点相重合的那一点,该点称为瞬时重合点或牵连点。 (3)、注 意
《理论力学》武清玺第五章_点的运动_习题全解

第五章 点的运动 习题全解[习题5-1] 一点按2123+-=t t x 的规律沿直线动动(其中t 要s 计,x 以m 计).试求:(1)最初s 3内的位移;(2)改变动动方向的时刻和所在位置;(3)最初s 3内经过的路程;(4)s t 3=时的速度和加速度;(5)点在哪段时间作加速度,哪段时间作减速运动. 解:(1)求最初s 3内的位移.m x 220120)0(3=+⨯-= m x 723123)3(3-=+⨯-=)(927)0()3(m x x x -=--=-=∆ (动点的位移为9m,位移的方向为负x 方向). (2)求改变动动方向的时刻和所在位置. 改变方向时,动点的速度为零.即: 01232=-==t dtdxv , 亦即:当s t 2=时,动点改变运动方向.此时动点所在的位置为: )(1422122)2(3m x -=+⨯-= (3)求最初s 3内经过的路程.)(23716|)14(7||214|)3~2()2~0()3~0(m S S S =+=---+--=+= (4)求s t 3=时的速度和加速度1232-==t dt dx v )/(151233)3(2s m dt dx v =-⨯== t dtdv a 6== )/(1836)3(2s m a =⨯=(5)求动点在哪段时间作加速度,哪段时间作减速运动.若v 与a 同号,则动点作加速运动; 若v 与a 异号,则动点作减速运动.即: 同号时有:0)2)(2(18)4(18)6)(123(22>+-=-=-=t t t t t t t va0)2)(2(>+-t t t20<<t .即当s t 20<<时,动点作加速动动.Oxy图题25-异号时有:0)2)(2(<+-t t t2>t即当s t 2>时,动点作减速运动.[习题5-2] 已知图示机构中,l AB OA ==,a AC DM CM ===,求出t ωϕ=时,点M 的动动方程和轨迹方程。
理论力学课后答案第五章

第五章思考题5.1虚功原理中的“虚功”二字作何解释?用虚功原理理解平衡问题,有何优点和缺点?5.2 为什么在拉格朗日方程中,a θ不包含约束反作用力?又广义坐标与广义力的含义如何?我们根据什么关系由一个量的量纲定出另一个量的量纲?5.3广义动量a p 和广义速度a q &是不是只相差一个乘数m ?为什么a p 比aq &更富有意义? 5.4既然aq T &∂∂是广义动量,那么根据动量定理,⎪⎪⎭⎫ ⎝⎛∂∂αq T dt d &是否应等于广义力a θ?为什么在拉格朗日方程()14.3.5式中多出了a q T ∂∂项?你能说出它的物理意义和所代表的物理量吗?5.5为什么在拉格朗日方程只适用于完整系?如为不完整系,能否由式()13.3.5得出式()14.3.5?5.6平衡位置附近的小振动的性质,由什么来决定?为什么22s 个常数只有2s 个是独立的?5.7什么叫简正坐标?怎样去找?它的数目和力学体系的自由度之间有何关系又每一简正坐标将作怎样的运动?5.8多自由度力学体系如果还有阻尼力,那么它们在平衡位置附近的运动和无阻尼时有何不同?能否列出它们的微分方程?5.9 dL 和L d 有何区别?a q L ∂∂和aq L ∂∂有何区别? 5.10哈密顿正则方程能适用于不完整系吗?为什么?能适用于非保守系吗?为什么?5.11哈密顿函数在什么情况下是整数?在什么情况下是总能量?试祥加讨论,有无是总能量而不为常数的情况?5.12何谓泊松括号与泊松定理?泊松定理在实际上的功用如何?5.13哈密顿原理是用什么方法运动规律的?为什么变分符号δ可置于积分号内也可移到积分号外?又全变分符号∆能否这样?5.14正则变换的目的及功用何在?又正则变换的关键何在?5.15哈密顿-雅可比理论的目的何在?试简述次理论解题时所应用的步骤.5.16正则方程()15.5.5与()10.10.5及()11.10.5之间关系如何?我们能否用一正则变换由前者得出后者?5.17在研究机械运动的力学中,刘维定理能否发挥作用?何故?5.18分析力学学完后,请把本章中的方程和原理与牛顿运动定律相比较,并加以评价.第五章思考题解答5.1 答:作.用于质点上的力在任意虚位移中做的功即为虚功,而虚位移是假想的、符合约束的、无限小的.即时位置变更,故虚功也是假想的、符合约束的、无限小的.且与过程无关的功,它与真实的功完全是两回事.从∑⋅=ii i r F W ρρδδ可知:虚功与选用的坐标系无关,这正是虚功与过程无关的反映;虚功对各虚位移中的功是线性迭加,虚功对应于虚位移的一次变分.在虚功的计算中应注意:在任意虚过程中假定隔离保持不变,这是虚位移无限小性的结果.虚功原理给出受约束质点系的平衡条件,比静力学给出的刚体平衡条件有更普遍的意义;再者,考虑到非惯性系中惯性力的虚功,利用虚功原理还可解决动力学问题,这是刚体力学的平衡条件无法比拟的;另外,利用虚功原理解理想约束下的质点系的平衡问题时,由于约束反力自动消去,可简便地球的平衡条件;最后又有广义坐标和广义力的引入得到广义虚位移原理,使之在非纯力学体系也能应用,增加了其普适性及使用过程中的灵活性.由于虚功方程中不含约束反力.故不能求出约束反力,这是虚功原理的缺点.但利用虚功原理并不是不能求出约束反力,一般如下两种方法:当刚体受到的主动力为已知时,解除某约束或某一方向的约束代之以约束反力;再者,利用拉格朗日方程未定乘数法,景观比较麻烦,但能同时求出平衡条件和约束反力.5.2 答 因拉格朗日方程是从虚功原理推出的,而徐公原理只适用于具有理想约束的力学体系虚功方程中不含约束反力,故拉格朗日方程也只适用于具有理想约束下的力学体系,αθ不含约束力;再者拉格朗日方程是从力学体系动能改变的观点讨论体系的运动,而约束反作用力不能改变体系的动能,故αθ不含约束反作用力,最后,几何约束下的力学体系其广义坐标数等于体系的自由度数,而几何约束限制力学体系的自由运动,使其自由度减小,这表明约束反作用力不对应有独立的广义坐标,故αθ不含约束反作用力.这里讨论的是完整系的拉格朗日方程,对受有几何约束的力学体系既非完整系,则必须借助拉格朗日未定乘数法对拉格朗日方程进行修正.广义坐标市确定质点或质点系完整的独立坐标,它不一定是长度,可以是角度或其他物理量,如面积、体积、电极化强度、磁化强度等.显然广义坐标不一定是长度的量纲.在完整约束下,广义坐标数等于力学体系的自由度数;广义力明威力实际上不一定有力的量纲可以是力也可以是力矩或其他物理量,如压强、场强等等,广义力还可以理解为;若让广义力对应的广义坐标作单位值的改变,且其余广义坐标不变,则广义力的数值等于外力的功由W q r F s i ni i δδθδααα==⋅∑∑==11ρρ知,ααδθq 有功的量纲,据此关系已知其中一个量的量纲则可得到另一个量的量纲.若αq 是长度,则αθ一定是力,若αθ是力矩,则αq 一定是角度,若αq 是体积,则αθ一定是压强等.5.3 答 αp 与αq &不一定只相差一个常数m ,这要由问题的性质、坐标系的选取形式及广义坐标的选用而定。
论点的复合运动中动点、动系的选择原则和方法

论点的复合运动中动点、动系的选择原则和方法1引言理论力学是机械、土木类专业的专业基础课。
包括静力学、运动学和动力学三大部分。
运动学是从几何角度研究物体运动轨迹、运动方程、速度和加速度,而不考虑引起物体运动的物理原因。
其中点的合成运动是运动学的重点内容。
此部分内容题目多样,解题方法灵活,并且具有趣味性,完成一道题目时很有成就感。
当然也是让学生感到没有思路、无从下手的部分,普遍反映难度较大,也是测验、考核过程中丢分比较多的部分,问题的关键是无法正确的选取动点和动系。
本文从典型例题出发,介绍了点的合成运动中动点和动系的选取原则,可以帮助学生理清思路,提高点的合成运动的解题能力。
2点的合成运动概述在日常生活中,会经常遇到这样的情况。
当我们站在不同的参考物上,观察同一个物体的运动,发现物体所呈现的运动形式是不一样的。
举个最常见的例子,如图1。
人站在一辆沿直线匀速行驶的公共汽车上,以地面为参考物,观察人的运动,人在作匀速直线运动。
而以公共汽车为参考物,则人静止的。
可见,人的运动形式依选取的参考物不同而不同。
再引申一个例子,如图2。
沿直线轨道滚动的车轮,研究其轮缘上任意一点M的运动。
对于地面来说,点M的轨迹是旋轮线,而对于车厢来说,点M的轨迹则是一个圆。
车轮上的点M是沿旋轮线运动,是一种比较复杂复杂的运动形式,但是以车厢作为参考体,则点M相对于车厢的运动是简单的定轴转动,车厢相对于地面的运动是简单的平移。
轮缘上一点M的运动就可以看成为两个简单运动的合成,即点M相对于车厢作圆周运动,同时车厢相对地面作平移。
于是得到了合成运动的定义,即相对于某一参考体的运动可由相对于其他参考体的几个运动组合而成,称这种运动为合成运动。
3一点二系三运动研究点的合成运动,确定一个动点,选择定参考系和动参考系两个坐标系,分析动点的绝对运动、相对运动和牵连运动是首要任务。
3.1两个参考坐标系研究点的合成运动,总要涉及两个参考坐标系。
(1)定参考系建立在固定参考物上的坐标系,简称定系。
清华大学版理论力学课后习题答案大全-----第5章点的复合运动分析
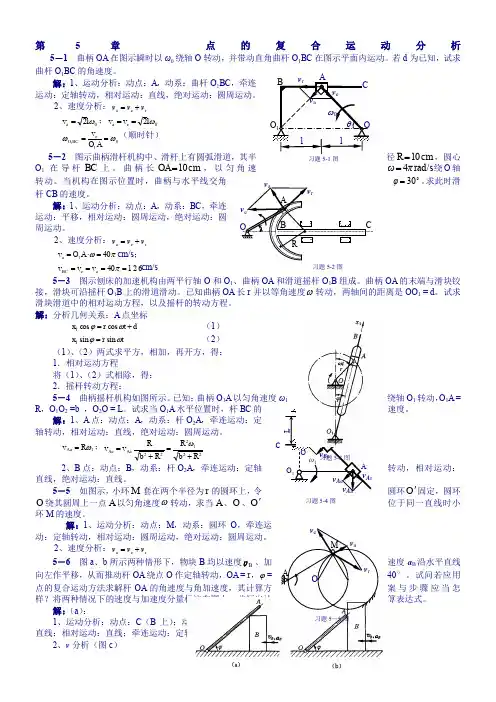
第5章 点的复合运动分析5-1 曲柄OA 在图示瞬时以ω0绕轴O 转动,并带动直角曲杆O 1BC 在图示平面内运动。
若d 为已知,试求曲杆O 1BC 的角速度。
解:1、运动分析:动点:A ,动系:曲杆O 1BC ,牵连运动:定轴转动,相对运动:直线,绝对运动:圆周运动。
2、速度分析:r e a v v v += 0a 2ωl v =;0e a 2ωl v v == 01e 1ωω==AO v BC O (顺时针)5-2 图示曲柄滑杆机构中、滑杆上有圆弧滑道,其半径cm 10=R ,圆心O 1在导杆BC 上。
曲柄长cm 10=OA ,以匀角速rad/s 4πω=绕O 轴30=φ。
求此时滑转动。
当机构在图示位置时,曲柄与水平线交角杆CB 的速度。
解:1、运动分析:动点:A ,动系:BC ,牵连运动:平移,相对运动:圆周运动,绝对运动:圆周运动。
2、速度分析:r e a v v v += πω401a =⋅=A O v cm/s ; 12640a e ====πv v v BC cm/s5-3 图示刨床的加速机构由两平行轴O 和O 1、曲柄OA 和滑道摇杆O 1B 组成。
曲柄OA 的末端与滑块铰接,滑块可沿摇杆O 1B 上的滑道滑动。
已知曲柄OA 长r 并以等角速度ω转动,两轴间的距离是OO 1 = d 。
试求滑块滑道中的相对运动方程,以及摇杆的转动方程。
解:分析几何关系:A 点坐标 d t r x +=ωϕcos cos 1 (1) t r x ωϕsin sin 1= (2) (1)、(2)两式求平方,相加,再开方,得: 1.相对运动方程 将(1)、(2)式相除,得: 2.摇杆转动方程:5-4 曲柄摇杆机构如图所示。
已知:曲柄O 1A 以匀角速度ω1绕轴O 1转动,O 1A = R ,O 1O 2 =b ,O 2O = L 。
试求当O 1A 水平位置时,杆BC 的速度。
解:1、A 点:动点:A ,动系:杆O 2A ,牵连运动:定轴转动,相对运动:直线,绝对运动:圆周运动。
理论力学简明教程第五章答案
第五张 刚体力学平动中见彼此,转动中见分高低.运动美会让你感受到制造的乐趣.走过这遭,或许会有曾经沧海难为水的感叹.别忘了,坐标变换将为你迷津救渡,同时亦会略显身手.【要点分析与总结】1 刚体的运动(1)刚体内的任一点的速度、加速度(A 为基点)A r υυω'=+⨯()()A d r a a r dtωωω'⨯'=++⨯⨯ (2)刚体内的瞬心S :()21s A A r r ωυω=+⨯〈析〉ω为基点转动的矢量和,12ωωω=++A r r r '=+dr dtυ=*A A A dr dr d r r r dt dt dt υωυω''''=+=++⨯=+⨯ ()A d r d d a dt dt dtωυυ'⨯==++()r ωω'⨯⨯ 值得注意的是:有转动时r '与r ω'⨯的微分,引入了r ω'⨯与()r ωω'⨯⨯项。
2 刚体的动量,角动量,动能 (1)动量:c P m υ=(2)角动量: x x xx xy xz i i i y yxyy yz y zx zyzz z z L J J J L r m L J J J J J J J L ωυωωω⎛⎫⎛⎫⎛⎫-- ⎪ ⎪⎪=⨯===-- ⎪ ⎪ ⎪ ⎪ ⎪⎪--⎝⎭⎝⎭⎝⎭∑式中:转动惯量()()()222222xx yy zz J y z dmJ z x dm J x y dm ⎧=+⎪⎪=+⎨⎪=+⎪⎩⎰⎰⎰惯量积xx yy zz J xydm J yzdm J zxdm ⎧=⎪⎪=⎨⎪=⎪⎩⎰⎰⎰且c c cL r m L υ'=⨯+* l e 方向(以l 为轴)的转动惯量:(),,l l J e J e J ααβγβγ⎛⎫ ⎪== ⎪ ⎪⎝⎭222222xx yy zz yz zx xy J J J J J J αβγβγγααβ=++---(,,αβγ别离为l e 与,,x y z 轴夹角的余弦) * 惯量主轴惯量主轴能够是对称轴或对称面的法线若X 轴为惯量主轴,那么含X 的惯量积为0,即: 0==xy xz J J 若,,x y z 轴均为惯量主轴,那么:xx yy zz L J i J j J k =++ 〈析〉成立的坐标轴轴应尽可能的是惯量主轴,如此会降低解题繁度。
点的合成运动
点的合成运动
在此之前,我们研究点的运动时,都是相对于某 一个参考系(定系)而言。但在有些问题中,往往需 要同时在两个不同的参考系中来描述同一点的运动, 而其中一个参考系相对于另一参考系也在运动。
为此,引入动点,动系,定系。并研究同一动点 相对 于两个不同参考系的运动之间的关系。
2013年8月6日
计算有何影响?
2013年8月6日
理论力学CAI
20
选择方法一
动系
动点
2013年8月6日
理论力学CAI
21
选择方法二
动系
动点
2013年8月6日
理论力学CAI
22
动点、动系和定系的选择原则
1. 动点是个确定的点。
2. 动点与动系必须分别选在两个不同的物体上,动点
与动系间有相对运动。
3. 动点相对动系的相对运动轨迹易于直观判断。
例题
已知:AB匀角速度转动。 求:M在导槽EF及BC中运动的速度与加速度。
E
B
C M
A
l F D
2013年8月6日
理论力学CAI
35
y
vB
B
ve
M
E
vM
C
速度分析:
x 动点—M点 动系—BC杆
A
vr
D
l
F
ve = vB = l
v M = ve v r
y : vM = ve sin = l sin x : 0 = vr ve cos
相对轨迹,相对速度vr,相对加速度ar。
2013年8月6日 理论力学CAI
7
牵连运动(entangled motion) :
理论力学第五章习题答案
& = ak sin kt y
得
积分得 s = 4a (1 − cos
kt ) 2
5.3
根据下列点在极坐标系中的轨迹方程
试写出点的直角坐标轨迹方程
式中 p
e 均为正的常数
1
ρ=
p 1 + e cos ϕ p 1 − e cos ϕ p 1 − cos ϕ
e <1
2
ρ=
e >1
3 解
ρ=
直角坐标与极坐标有以下关系:
与 前 题 相 比 仅
e 差 一 符 号
→ (1 − e 2 ) x 2 + y 2 − 2 pex − p 2 = 0
3
ρ=பைடு நூலகம்
p 1 − cos ϕ
与 前 题 相 比
只 要 令 前 题 中 e =1 即 可
→ y 2 − 2 px − p 2 = 0
5.4 加速度 解
试以直角坐标及其导数表示 x = a ( kt − sin kt ) 切向加速度 法向加速度以及轨迹的曲率半径
sin γ = Rω / v
则由式 (**) 得 ρ = v / Rω = R / sin γ
2
2
2
5.8
如图所示
飞机 P 在任一时刻的经度为 ψ (t )
纬度为 λ (t )
高度为 h(t )
其在
地心坐标系中的球坐标运动方程为
r = R + h(t )
其中 R 是地球半径
θ = π / 2 − λ (t )
5.1 解
试写出点的柱坐标与球坐标之间的关系式 质点柱坐标系为 ρ
ϕ
z 球坐标为 r θ
ϕ
两者的 ϕ 坐标是相同的
理论力学课后习题部分答案
B
A FAC FBA
P
(l)
(l1)
(l2)
(l3)
图 1-1
1-2 画出下列每个标注字符的物体的受力图。题图中未画重力的各物体的自重不计,所 有接触处均为光滑接触。
(a)
B
FN1
C
FN 2
P2 P1
FAy
A
FAx
(a2)
(b)
FN1
A
P1
FN
(b2)
C
FN′
P2
(a1)
B
FN1
FN 2
FN
P1
F Ay
FCy
FAx (f2)
C FC′x
FC′y F2
FBy
FBx B (f3)
FAy A FAx
FB
C B
(g)
FAy
FAx A
D FT C FCx
(g2)
FB
B
F1
FB′ B
FAy
A
FAx
(h)
(h1)
P (g1)
FC′y
FT
C
FC′x
P (g3)
D
FCy
FB
F2
C FCx
B
(h2)
A FAx
FAy
FCy
D FAy
A
FAx
(k3)
6
FB
F1
FB′
B B
FD D
(l) FD′ D
A FA
(l1) F2
C
FC (l2)
F1
D
F2
B
A
E
FE
FA
(l3) 或
F1
FB′
2024年中科大理论力学课后习题答案
注意事项
在使用课后习题答案时,学生需要注意以下几点:一是不要完全依赖答案,要 注重自己的思考和总结;二是要注意答案的适用范围和条件,避免盲目套用; 三是要及时反馈和纠正答案中的错误或不足之处。
2024/2/29
6
02 质点与刚体运动 学
2024/2/29
7
质点运动学基本概念
质点的定义
质点是一个理想化的物理模型,忽略 物体的形状和大小,只考虑其质量。
2024/2/29
02
答案
根据牛顿第二定律,合外力$F_{ 合}=ma$,则合外力做的功 $W_{合}=F_{合}l=mal$,其中 $l=v_{0}t+frac{1}{2}at^{2}$为 物体在t时间内的位移。功率 $P_{合}=F_{合}v=mav$,其中 v为物体在t时刻的瞬时速度, $v=v_{0}+at$。
15
实际应用举例及拓展
2024/2/29
01
应用一
汽车行驶过程中的动力学分析。汽车行驶时受到发动机的动力、地面的
摩擦力和空气阻力等作用,通过动力学分析可以优化汽车的设计和行驶
性能。
02
应用二
航空航天领域的动力学问题。航空航天领域涉及大量的动力学问题,如
火箭发射、卫星轨道计算等,需要运用动力学原理进行精确分析和计算
03 题目2
一轻绳跨过定滑轮,两端分别系 有质量为m1和m2的物体,且 m1>m2,开始时两物体均静止 ,当剪断轻绳后,求两物体的加 速度和速度变化。
25
04
答案
剪断轻绳后,两物体均做自由落 体运动,加速度均为g。由于两 物体初始时刻均静止,因此速度 变化量相同,即$Delta v=gt$, 其中t为物体下落的时间。