
单结点水准网结点平差
数字地形测量学知到章节答案智慧树2023年山东科技大学

数字地形测量学知到章节测试答案智慧树2023年最新山东科技大学绪论单元测试1.测绘学的主要分支包括:参考答案:地图学;摄影测量学;海洋测绘学;工程测量学;大地测量学2.地形测量学是一种研究如何将地球表面局部地区的地物、地貌测绘成地形图(包括平面图)的理论、技术和方法。
参考答案:对3.图解法测图,一般包括控制测量和碎部测量两大类。
参考答案:对4.数字测图技术已经取代了传统的图解法测图成为了主要的成图方法。
参考答案:对5.地形测量学是测绘工程专业中重要的课程之一,在专业课程设置里占据着重要的地位,在测绘工程专业教学中起着基础作用,同时也为测绘工程专业的深入学习和研究起到了奠基的作用。
参考答案:对6.电子全站仪、GPS RTK技术等先进测量仪器和技术的广泛应用,促进了地形测量向自动化和数字化方向发展,数字化测图技术应运而生。
参考答案:对7.广义的数字测图包括:利用全站仪或其它测量仪器进行野外数字化测图;利用数字化仪对纸质地形图的数字化;以及利用航摄、遥感像片进行数字化测图等方法。
参考答案:对8.三维激光扫描技术的发展,突破了传统的单点测量方法,具有高效率、高精度的独特优势。
参考答案:对9.倾斜摄影测量广泛使用在三维建模和多样的工程测量中。
参考答案:对10.传统测图方法已经不适合现代测绘,需要舍弃。
参考答案:错第一章测试1.重力的方向是指沿着_________的方向。
参考答案:铅垂线方向2.把一个假想的、与静止的平均海水面重合并向陆地延伸的且包括整个地球的特定重力等位面称为:参考答案:大地水准面3.测量平面直角坐标系的横轴为_________,纵轴为_________。
解析几何中平面直角坐标系的横轴为_________,纵轴为_________。
参考答案:Y轴;X轴;X轴;Y轴4.外业测量的基准面是_________,基准线是_________。
内业计算的基准面是_________,基准线是_________。
高程控制网平差

i
i
i
h h V 改厕厕短的改正数, 代入上式,得:
i
i
i
V1 V2 V3 V4 W 0
W H A h1 h2 h3 h4 H B
1.附合水准路线的条件数和条件方程式组成
观测值5个,待定水准点2 个,所以条件有3个,可 以列出3个条件方程:
h1
H B h1 h2 H A 0
V 1 V 3 V 2 W a 0 V 2 V 4 V 6 W b 0 V 4 V 5 V 3 W c 0
(二)观测值权的确定:
1.各水准路线都进行了往返观测,每公里水准路线的观测中误差为 ,
则m:i
R mi2
1 4n
n i
2 i
i
式中,为测往返测高程不符值,以mm为单位;R为测段长度,以km为单位;n
H A h2 h3 h5 H D 0
H B h1 h3 h4 H C 0
一般以1个已知点为起点,其它已知点为终点,所构成的附合 水准路线为已知点数减1,这样可以列出的条件方程式为已知 水准点个数减1.
2.闭合水准路线的条件数和条件方程式的组成
从一个水准点出发,经过若干水准测段,又回到该 水准点,这样的水准路线称为闭合水准路线。
V 1 V 7 V 8 W b 0
V 2 V 8 V 7 W c 0
V 3 V 5 V 8 W d 0
V 4 V 6 V 5 W e 0
2.闭合水准路线的条件数和条件方程式的组 成
图(c)是四边形状水准网,网中有4个待定点,没有已知点, 在平差计算时,只能确定个待定水准点之间的相互关系,如 果确定一个水准点的高程,就可以确定其他点的高程。因此, 该网的必要观测是3个,观测值总数是6个,又3个多余观测, 可以列出3个条件方程。为了让所列立的条件方程式互相独 立,没个条件方程都要求有一个其他方程没有用到的观测值, 即:
南方平差易水准网平差实例.
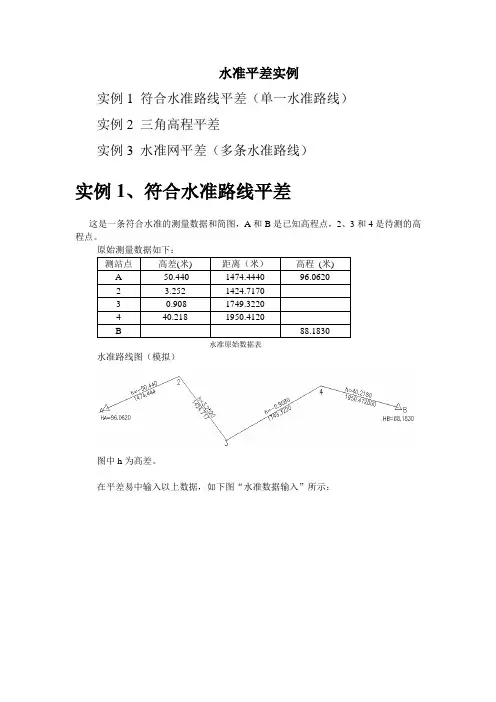
水准平差实例实例1 符合水准路线平差(单一水准路线)实例2 三角高程平差实例3 水准网平差(多条水准路线)实例1、符合水准路线平差这是一条符合水准的测量数据和简图,A和B是已知高程点,2、3和4是待测的高程点。
测站点高差(米) 距离(米)高程(米)A -50.440 1474.4440 96.06202 3.252 1424.71703 -0.908 1749.32204 40.218 1950.4120B 88.1830水准原始数据表水准路线图(模拟)图中h为高差。
在平差易中输入以上数据,如下图“水准数据输入”所示:水准数据输入在测站信息区中输入A、B、2、3和4号测站点,其中A、B为已知高程点,其属性为01,其高程如“水准原始数据表”;2、3、4点为待测高程点,其属性为00,其它信息为空。
因为没有平面坐标数据,故在平差易软件中没有网图显示。
根据控制网的类型选择数据输入格式,此控制网为水准网,选择水准格式,如下图“选择格式”所示:选择格式注意:1、在“计算方案”中要选择“一般水准”,而不是“三角高程”。
“一般水准”所需要输入的观测数据为:观测边长和高差。
“三角高程”所需要输入的观测数据为:观测边长、垂直角、站标高、仪器高。
2、在一般水准的观测数据中输入了测段高差就必须要输入相对应的观测边长,否则平差计算时该测段的权为零,因此导致计算结果错误。
在观测信息区中输入每一组水准观测数据测段A点至2号点的观测数据输入(观测边长为平距)如下图“A->2观测数据”所示:A->2观测数据测段2号点至3号点的观测数据输入如下图“2->3观测数据”所示:2->3观测数据测段3号点至4号点的观测数据输入如下图“3->4观测数据”所示:3->4观测数据测段4号点至B点的观测数据输入如下图“4->B观测数据”所示:4->B观测数据以上数据输入完后,点击菜单“文件\另存为”,将输入的数据保存为平差易数据格式文件(格式内容详见附录A):[STATION]A,01,,,96.062000B,01,,,88.1830002,003,004,00[OBSER]A,2,,1474.444000,-50.44002,3,,1424.717000,3.25203,4,,1749.322000,-0.90804,B,,1950.412000,40.2180平差计算选择菜单“平差->闭合差计算”,计算该水准路线的高差闭合差。
测量学----习题库
《测量学》计算的取位、符号和计算检核1.计算结果的取位(1)计算结果的取位数,不应少于题中所给的已知数据的位数。
(2)为了保证计算结果中最后一位数字的正确,在计算过程中,必须保证参加运算(加、减、乘、除)的各数据的有效数字的位数,比该计算结果的取位数多一位。
同样,中间结果的有效数字取位数,应比最后结果的取位数多一位。
(3)写角度值时,角度的分、秒数均应写足两位(在以分、秒为单位计算的情况下除外)。
(4)凡是相对误差,都必须以分子为1的分数形式表示。
而一般情况下,相对误差的分母取2~3位有效数字即可。
2.必须加正、负号的数(1)高差数;(2)竖直角;(3)所有的闭合差与改正数(水准路线的计算、距离测量计算、导线计算、三角形内角和闭合差、等);(4)水平角观测的视准轴误差(2C)、竖直角观测的指标差(2X),等;(5)中误差、容许误差加“±”。
3.测量计算表格的计算检核(1)为了保证每一步计算的正确,一般在测量计算表格的最下一行计算出各列数据的总和“?”,以作为各列数据之间计算关系总和的检核。
(2)水准路线计算中的高程推算、导线计算中的方向角及坐标推算,均要推算至应附合的已知数据,推算数据与相应的已知数据应一致作为计算检核。
1.测量学的任务是什么?2.如何表示地球的形状和大小?3.如何确定地面点位?4.已知某点P的高斯平面直角坐标为XP=2050442.5m,YP=18523775.2m,则该点位于6度带的第几带内?位于该6度带中央子午线的东侧还是西侧?5.上题中,P点所在6度带的中央子午线为多少度?当采用3?分带时,P 点所在3度带的中央子午线为多少度?6.何谓绝对高程(海拔)?何谓相对高程(假定高程)?何谓标高?7.测量工作程序的基本原则是什么?8.测量工作有哪些基本观测量?9.水准面曲率对观测量有何影响?10.设有500m长、250m宽的矩形场地,其面积有多少公顷?合多少市亩?11.在半径R=50m的圆周上有一段125m长的圆弧,其所对圆心角为多少弧度?用360°的度分秒制表示时,应为多少?12.有一小角度α=30",设半径R=124m,其所对圆弧的弧长(算至毫米)为多少?13.图1-1中,当β愈小时,直角边b与弧L愈接近。
水准网的条件平差

云南旅游职业学院专科毕业(设计)论文目录目录 (1)观测误差 (2)摘要: (2)关键词: (2)引言 (3)1水准测量 (4)1.1水准测量的原理 (4)1.2水准网 (5)2条件平差 (6)2。
1衡量精度的指标 (6)2。
2条件平差的原理 (8)3水准网的平差 (14)3.1必要观测与多余观测 (14)3。
2条件方程 (14)3。
3条件平差法方程式 (15)3.4条件平差的精度评定 (15)3。
5水准网的条件平差 (18)致谢 (21)参考文献 (21)1云南旅游职业学院专科毕业(设计)论文观测误差—由观测者、外界环境引起的偶然误差学生: xxx 指导教师:xxx摘要:对一系列带有偶然误差的观测值,采用合理的的方法消除它们间的不符值,得出未知量的最可靠值;以及评定测量成果的精度.关键词:偶然误差;观测值;精度2云南旅游职业学院专科毕业(设计)论文引言测量工作中,要确定地面点的空间位置,就必须进行高程测量,确定地面点的高程。
几何水准测量是高程测量中最基本、最精密的一种方法。
通过测量仪器,工具等任何手段获得的以数字形式表示的空间信息,即观测量。
然而,测量是一个有变化的过程,受仪器、观测值、外界环境因素的影响,观测的结果与客观上存在的一个能反映其真正大小的数值,即真值(理论值),有一定的差异。
可以说在测量中产生误差是不可避免的.所以,观测值不能准确得到,在测量上称这种差异为观测误差。
根据其对观测结果影响的性质,可将误差分为系统误差和偶然误差两种。
前者可以通过在观测过程中采取一定的措施和在观测结果中加入改正数,消除或减弱它的影响,使其达到忽略不计的程度。
但是,观测结果中,不可避免地包含了后者,它是不可消除的,但可以选择较好的观测条件或采用适当的数据处理方法减弱它。
现在我们要讨论的就是采用适当的数据处理方法来减弱其对水准测量中的影响。
3云南旅游职业学院专科毕业(设计)论文41 水准测量1。
1 水准测量的原理1。
测量员理论考试分类模拟题小地区控制测量(一)

测量员理论考试分类模拟题小地区控制测量(一)一、判断题A对B错1. 闭合导线检查外业观测粗差的方法与附合导线的检查方法是相同的。
答案:A2. 当用三角高程测量方法测定平面控制点的高程时,应组成闭合或附合的三角高程路线。
答案:A3. 测量工作必须要遵循“从整体到局部,由高级到低级,先控制、后碎部”的原则。
答案:A4. 闭合导线各点的坐标增量代数和的理论值应等于0。
答案:A5. 边长误差对三角高程测量高差的影响与垂直角的大小无关。
答案:B6. 控制测量可以分为高程控制和平面控制。
答案:A7. 按照规定,三、四等水准测量在观测时,应采用普通DS3型水准仪和双面水准尺,用中丝读数法并进行往返观测。
答案:A8. 控制网中的观测数据按控制网的种类不同而不同,有水平角或方向、边长、高差以及三角高程的竖直角或天顶距。
答案:A9. 在三角高程测量中,垂直角不大的情况下,对高差中误差起主要作用的是垂直角观测误差。
答案:A10. 导线内业计算其目的是根据已知的起始数据和外业观测成果,通过误差调整,计算出各导线点的平面坐标。
答案:A11. 分别平差法导线网单结点平差计算中,坐标增量是用经过平差后的方位角计算的。
答案:A12. 导线测量中,无论采用钢尺量距或电磁波测距,其测角精度一致。
答案:A13. 对于二、三级导线及图根,应按钢尺量距的精密方法进行丈量。
答案:B14. 国家控制网布设的原则是由高级到低级、分级布网、逐级控制。
答案:A15. 水准网包括闭合水准线路和附合水准线路。
答案:A16. 控制测量的实质是在测区选定若干个有控制作用的控制点,按一定的规律和规范要求布设成几何图形或折线,测定控制点的平面位置和高程。
答案:A。
水准网平差程序设计
水准网平差程序设计水准测量是现今城市测量工作中测定高程和对建筑物进行变形观测常用的测量方法。
水准网平差的目的在于依据最小二乘原理,消除观测之间的矛盾和不符值,进而求出点的最后高程及评定精度,编制相应的计算程序,实现水准网的自动平差,才能提高计算效率,然而近似高程的自动推算、闭合差的计算、以及误差方程、法方程的列立解算是程序设计的重点和难点。
标签:水准网平差;高程;程序设计1 数据库的建立1.1 建立建网信息表格建网信息表用于保存建网信息。
1.2 建立观测高差录入表格记录高差和高差起点终点点号和两点之间的距离。
1.3建立已知高程录入表格记录高程用于以后计算。
1.4建立平差成果表用于记录和输出结果。
2 应用软件用户界面的设计本程序共设计了五个窗体,分别为主窗体,建网信息输入窗体,测量高差输入窗体,已知高程输入窗体,平差计算结果显示窗体。
其中主窗体是程序的启动窗体,所有窗体都从主窗体界面弹出。
建网信息输入窗体用于输入项目名称,测量单位,负责人,测量范围,备注信息,并于数据库连接。
测量高差输入窗体用于输入高差观测值和路线长度,并和数据库连接。
已知高程输入窗体用于输入已知高程,并连接数据库。
平差计算结果显示窗体聚集了大部分的算法,包括待定点高程计算,误差方程和法方程的列立,法方程的运算等等,并通过DataGrid控件输出。
3 程序算法的基本思想及部分代码3.1 高程控制网间接平差的步骤(1)计算待定点的近似高程X=(x1,x2 …)T;(2)列出误差方程;(3)组成法方程;(4)解算法方程,求得dX=(dx1,dx2 …)T;(5)求得平差后的高程X=X+dX;(6)精度评定。
3.2 网形的编号及部分变量的定义3.2.1 网形编号为了使编程更加方便,首先约定各高程点编号由小到大按自然数的顺序编码,不可重复也不可缺少。
已知点优先于待定点,靠近已知点的待定点编号要尽量小。
3.2.2 部分变量定义Option Base 1Public IKP As Integer’已知点点个数;Public IUP As Integer’未知点点个数;Public IQ As Integer’总点个数;Public IOH As Integer’高差观测数;Public IZ As Integer’必要观测数。
测量内业计算资料
在地面上按一定的要求选定一系列的点(导线点),以折线的形式将它们连接起来则构成导线。
导线呈单线布设,坐标传递迅速,且只需前后两个相邻点通视即可进行观测,易于避开地形、地物障碍,布设形式十分灵活。
目前随着GPS和全站型电子速测仪的全面普及,导线测量已成为地面控制测量建网的主要方法,传统的地面控制测量——小三角测量几乎完全被GPS和EDM导线测量所取代。
CASIO-fx系列可编程计算器,作为内、外业计算工作的辅助设备。
具有体积小、重量轻、携带方便、多行显示、存贮量大、工作方便等特点,编制好测量程序后,计算器通过程序计算,不需要测量人员进行逐步计算,从而消除了人为输入误差。
而且计算器在计算时小数位数是自身进行取舍,所以它的精度可以得到保证,并且比人工逐步计算要高。
在导线控制测量中,将复杂的平差计算过程编成计算器程序,简化计算过程减轻测量人员的内业计算量。
内业计算时,只需按照提示输入相应观测值便可得到平差成果,并进行必要的精度评定,简单快捷比专业的平差软件更容易掌握。
二常用的导线布设形式目前全站仪在各生产单位已经越来越普及,高等级的全站仪测角、测距精度已经足够满足地面控制测量的要求。
另一方面导线选点自由度大,优点突出,并能一次性完成平面和高程控制测量,这使得导线测量已经逐步成为地面控制测量的主要方式。
在实际工作中导线布设主要采用以下三种形式。
1 闭合导线起止于同一已知点的导线,称为闭合导线。
导线从已知高级控制点和已知方向出发,经过中间未知导线点,最后回到起点,形成一闭合多边形。
闭合导线本来具有严密的几何条件,因此能起到检核观测成果的作用,通常用于首级控制。
2 附和导线布设在两已知控制点间的导线,称为附和导线。
导线从一已知控制点和已知方向出发,经过未知导线点,最后附和到另一已知控制点和已知方向。
这种布设形式,具有检核观测成果的作用,通常用于平面控制测量的加密。
3 支导线由一已知控制点和一已知方向出发,既不回到原点,也不附和到另一已知控制点上,这种导线称为支导线。
高程控制网平差
1.单位权中误差的计算公式:
m0 ˆ0
PVV
r
2.每km高差中误差:
m m0
C
3.最弱点的高程中误差
最弱点是指误差最大的待定水准点,一般为离开已知水准点 最远的点。首先要列出最弱点的权函数式:
V F f 1V1 f 2V 2 f nV n
利用m f
1
m0式P计f 算最弱点高程中误差。
V 1 V 7 V 8 W b 0
V 2 V 8 V 7 W c 0
V 3 V 5 V 8 W d 0
V 4 V 6 V 5 W e 0
2.闭合水准路线的条件数和条件方程式的组 成
图(c)是四边形状水准网,网中有4个待定点,没有已知点, 在平差计算时,只能确定个待定水准点之间的相互关系,如 果确定一个水准点的高程,就可以确定其他点的高程。因此, 该网的必要观测是3个,观测值总数是6个,又3个多余观测, 可以列出3个条件方程。为了让所列立的条件方程式互相独 立,没个条件方程都要求有一个其他方程没有用到的观测值, 即:
在水准网中,把3条或3条以 上水准路线的交点称为结点。 两条水准路线的交点称为节点。
(一)按间接平差法对结点进行平差
1.误差方程式的列立
不考虑水准路线中的节点,将水准路线的高差作为独立观测 值,取结点的近似高程改正数为未知数,列立每条水准路线 高差观测值的误差方程。
如图,路线高差观测值以表示,已知
(一)按间接平差法对结点进行平差
3.法方程式的解算 法方程式系数阵的逆阵为:
Q
N Q QQ 1
11
XX
21
31
Q 12
Q 22
Q 32
Q
13
Q Q23
结点水准平差计算及误差分析
路线
已知点高程 (m)
1(A) 478.324
2(B) 464.374
3(C) 424.836
观测高差 (m) -7.980 5.992 45.516
距离 (Km)
4.0 2.5 8.5
√---根号
δi(mm) Pi=10/Si
-10
2.5
12
4.0
-2
1.2
7.7
Pδi
-25.0 48.0 -2.4 20.6
路线 δ(mm)
1(A) 2(B) 2.7 3(C)
H0(m) 470.357
vi(mm)
13 -9 5
pvv
403.2 346.7 25.9
单位权中 误差μ (mm)
19.7
观测值中 每公里观 加权平均
误差 测中误差 值中误差
m(mm) (mm) (mm)
12.5
9.8
6.2
7.1
18.2
Σ
8.1
775.8
1.列表并填写已知数据和观测值 2.令P点近似高程为H0'并计算误差δ,δi=Hi-H0' 3.令c=10Km观测高差的中误差为单位权的中误差μ,则Pi=10/Si 4.求[P]、[Pδi] 5.求δ=[Pδi]/[P]、高程加权平均值H0=H0'+δ
路线
已知点高程 (m)
1(A) 478.324 2(B) 464.374
3(C) 424.836
Σ
观测高差 (m)
-7.980 5.992 45.516