
变位机介绍
变位机介绍
变位机是一种能够将输入信号转换为特定输出信号的设备。
它可以将一组输入信号转化为一组输出信号,用于控制各种设备的运行。
变位机在工业自动化中得到广泛应用,有助于实现设备的精确控制和监控。
变位机有各种类型,包括机械变位机、电子变位机和计算机变位机。
机械变位机通常由齿轮、凸轮和连杆等组成,用于控制机械设备的行动。
电子变位机则是通过电子元件进行控制,如触发器、计数器、门电路等。
计算机变位机则是使用计算机软件进行控制,具有更高的灵活性和可编程性,适用于更复杂的自动化系统。
变位机的应用范围非常广泛,例如在工业自动化中,它可以用来控制生产线中的机器人、输送带和工作站等设备的运行。
在交通领域,变位机也可用于控制信号灯、电梯和自动门等设施的操作。
此外,在家庭生活中,变位机还可以用于控制家电和灯光等设备的开关。
总的来说,变位机在现代自动化控制中起着至关重要的作用。
随着技术的不断进步,变位机的应用领域也在不断扩大,为人们的生活和工作带来了更多的便利和效率。
- 1 -。
变位机设计计算

变位机设计计算变位机是一种常用于机械传动系统中的装置,用于将旋转运动转变为直线运动或将直线运动转变为旋转运动。
设计变位机需要考虑几个重要参数和计算方法。
1.转动角度和行程:变位机的设计需要确定所需的转动角度和行程。
转动角度是旋转运动的角度范围,通常以度或弧度表示。
行程是变位机产生的直线运动的长度,通常以毫米或英寸表示。
2.锥齿轮设计:变位机通常使用锥齿轮传动机构来转换旋转运动和直线运动。
锥齿轮的设计需要考虑到所需的转动角度和行程,齿轮的模数、齿数和齿廓等参数需要根据具体的应用进行计算和选择。
3.螺纹设计:变位机的直线运动通常通过螺纹传动实现。
螺纹设计需要确定螺纹的类型(如三角螺纹、矩形螺纹等)和参数,包括螺距、螺纹角度等。
4.轮廓设计:变位机的轮廓设计需要确定机构的尺寸和形状,以及各个部件之间的配合关系。
根据变位机的运动要求和承载能力,设计合适的材料和强度。
5.运动分析和计算:在设计变位机时,需要进行运动分析和计算,以确定各个部件的运动规律和参数。
可以使用运动学和动力学的方法进行分析,包括速度、加速度、力和动能等的计算。
6.推力计算:变位机在工作过程中会产生推力,需要进行推力计算以确定承载能力和选取适当的轴承和传动装置。
推力计算需要考虑到行程、材料强度和各个部件的配合紧度等因素。
7.功率和效率计算:设计变位机时,还需要计算所需的功率和效率。
功率计算需要考虑到工作负载和运动速度等因素,效率计算需要考虑到能量损耗和传动效率等因素。
以上是设计变位机时的一些常见计算方法和考虑因素,具体的设计计算需要根据具体的应用需求和机械结构来确定。
对于复杂的设计,可能还需要进行数值模拟和实验验证。
u型变位机参数-概述说明以及解释
u型变位机参数-概述说明以及解释1.引言1.1 概述U型变位机是一种常用的工业设备,用于将物料从一条输送线转移到另一条输送线,实现生产线的自动化作业。
在工业生产中,U型变位机的参数设置对于设备的性能和效率起着至关重要的作用。
本文将重点探讨U 型变位机的参数及其影响因素,并分析其在工业生产中的应用。
通过深入了解U型变位机的工作原理和参数设定,可以帮助工程师和生产管理者更好地优化生产流程,提高生产效率。
1.2文章结构1.2 文章结构本文将首先介绍U型变位机的工作原理,包括其基本原理和运行机制。
接着,我们将详细讨论U型变位机的参数及其影响因素,分析各个参数对机器性能的影响和调整方法。
最后,我们将探讨U型变位机在工业生产中的应用案例,分析其在提高生产效率和优化生产流程中的作用。
通过对U 型变位机参数的研究与分析,我们能够更好地理解和利用这一关键工业装备,为工业生产的发展提供更多可能性和机会。
1.3 目的U型变位机作为一种重要的工业设备,在工业生产中扮演着至关重要的角色。
本文的目的是深入探讨U型变位机的参数及其影响因素,以便更好地了解U型变位机在工业生产中的作用和应用。
通过对U型变位机的工作原理、参数及其影响因素进行详细分析,可以帮助工程师和研究人员更好地设计和优化U型变位机,提高生产效率和产品质量。
同时,本文也旨在展示U型变位机参数的重要性,为未来U型变位机的发展提供参考和指导。
通过本文的研究,希望能够促进U型变位机技术的进步,推动工业生产的发展。
2.正文2.1 U型变位机的工作原理U型变位机是一种用于工业生产中物料输送和定位的设备,其工作原理主要基于传动系统和控制系统的协调运作。
在U型变位机的工作过程中,主要包括以下几个步骤:1. 确定目标位置:首先,通过控制系统设定目标位置,确定物料需要移动到的位置。
2. 启动传动系统:传动系统通过马达或气动设备驱动,将物料从原始位置移动到目标位置。
3. 完成变位操作:在传动系统的作用下,U型变位机实现物料的变位操作,即将物料从一个位置移动到另一个位置。
HBJ系列变位机介绍

工作转盘转速 0.2~2.5rpm
旋转电机功率 120W
翻转方式 摇把手动翻转
机器重量 100Kg
外形尺寸 520×520×500(mm)
HBJ-600技术参数:
型号 HBJ-600
输入电源 AC110V/220V 50/60Hz
工作转盘水平承重 600 kg
外形尺寸 450×450×400(mm)
?
HBJ-100技术参数:
型号 HBJ-100
输入电源 AC110V/220V 50/60Hz
工作转盘水平承重 100 kg
工作转盘垂直承重 50 kg
工作转盘直径 400 mm
工作转盘高度 450 mm
翻转角度 0~90°
工作转盘转速 1~5rpm
HBJ-50技术参数:
型号 HBJ-50
输入电源 AC110V/220V 50/60Hz
工作转盘水平承重 50 kg
工作转盘垂直承重 25 kg
工作转盘直径 350 mm
工作转盘高度 400 mm
翻转角度 0~90°
工作转盘转速 1~7rpm
电机功率 80W
翻转方式 手动翻转
机器重量 40Kg
电机功率 120W
翻转方式 摇把手动翻转
机器重量 80Kg
外形尺寸 500×480×450(mm)
HBJ-300技术参数:
型号 HBJ-300
输入电源 AC110V/220V 50/60Hz
工作转盘水平承重 300 kg
工作转盘垂直承重 150 kg
工作转盘直径 450 mm
5变位机械
一、焊接变位机械的定义、作用及分类 焊接变位机械 是改变焊件、焊机或焊工空间位臵来完成机
械化、自动化焊接的各种机械设备。
作用
缩短焊接辅助时间 提高劳动生产率 减轻工人劳动强度 保证和改善焊接质量
充分发挥各种焊接方法的效能。
二、焊接变位机械应具备的性能
较宽的调速范围,稳定的运行速度,良好的结构刚度。 对尺寸和形状各异的焊件有一定的适用性。 传动链中有一级反行程自锁传动。 与焊接机器人和精密焊接作业配合使用的焊件变位机械, 到位精度和运行轨迹精度应控制在0.1~2mm之间。
图示是国产 100t双座式焊接变位机的传动简图。其回转系统由 22kW直流 电动机,通过带传动—变速器—蜗轮减速器—外齿传动减速后;带动工作 台回转。该系统总传动比在 5112~30148之间,无级可调工作台的许用回 转力矩为98kN.m。倾斜系统由两台22kW直流电动机,遍过蜗杆减速器— 三级外齿传动减速后,带动工作台倾斜。该系统总传动比为 13903,工作 台许用倾斜力矩为196kN.m,倾斜角度为-10~+120。在电动机的输出端还 安装了电磁制动器,以保证工作台倾斜时准确到位。另外,该变位机为适 应空间曲线焊缝的焊接和空间曲面的堆焊,还设臵了液压抗齿隙装臵。
M T max G h12 e 2
以此计算倾斜轴的驱动功率和扇形齿上的圆周力。 作用在倾斜轴轴颈 C1和C2上的支反力,以回转轴在图 5-11b 倾斜位臵时最大。但在图 5-11a 位臵时,因工件重心偏离机 座中心线,因而两轴颈处的载荷不等,也可能出现最大值。
当扇形齿轮固定在回转机构的箱体上时,倾斜轴在其轴颈处仅受支反力和 弯曲力矩作用。其中轴颈工作部分的弯曲力矩
N e2 cos2 (h sin e cos sin )2
液压升降三轴变位机
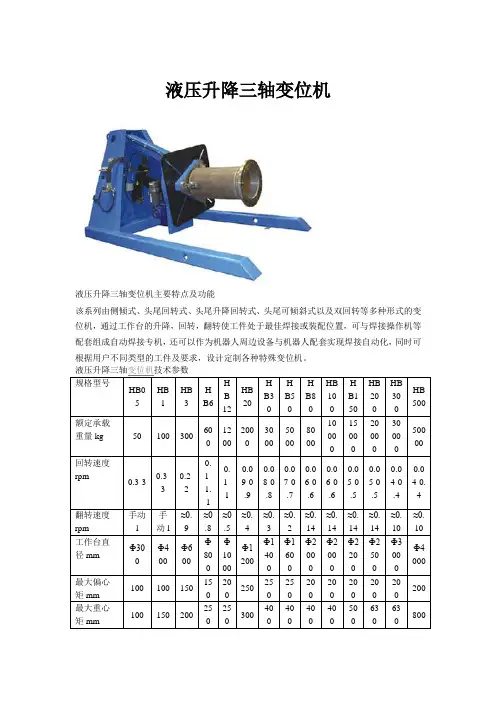
液压升降三轴变位机液压升降三轴变位机主要特点及功能该系列由侧倾式、头尾回转式、头尾升降回转式、头尾可倾斜式以及双回转等多种形式的变位机,通过工作台的升降,回转,翻转使工件处于最佳焊接或装配位置,可与焊接操作机等配套组成自动焊接专机,还可以作为机器人周边设备与机器人配套实现焊接自动化,同时可根据用户不同类型的工件及要求,设计定制各种特殊变位机。
液压升降三轴变位机技术参数规格型号HB05 HB1HB3HB6HB12HB20HB3HB5HB8HB10HB150HB20HB30HB500额定承载重量kg 50 100 300 601200200300050008000100015002000300050000回转速度rpm0.3-3 0.3-30.2-20.1-1.10.1-10.09-0.90.08-0.80.07-0.70.06-0.60.06-0.60.05-0.50.05-0.50.04-0.40.04-0.4翻转速度rpm 手动l手动l≈0.9≈0.8≈0.5≈0.4≈0.3≈0.2≈0.14≈0.14≈0.14≈0.14≈0.10≈0.10工作台直径mm Ф30Ф400Ф600Ф80Ф1000Ф1200Ф140Ф160Ф200Ф200Ф220Ф250Ф300Ф4000最大偏心矩mm 100 100 150152025025252020202020200最大重心矩mm 100 150 200252530040404040506363800工作台翻转角度°0-90 0-90-90-120-120-1200-1200-1200-1200-1200-1200-1200-1200-120回转电机功率kw 0.090.090.370.370.751.1 1.5 1.52.2 3 3 4 7.5 11翻转电机功率kw - - -0.551.11.52.2 3 4 4 5.5 7.5 1118.590°时回转直径mm ≤500≤60≤1000≤150≤150≤2000≤230≤280≤320≤320≤340≤340≤420≤5700设备自重kg 45 70 260 701000200335043008000820014001700200027000调速方式回转直流调速回转变频调速转:。
焊接变位机工作原理

焊接变位机工作原理
焊接变位机的工作原理涉及到以下几个方面:
1. 传感器检测:焊接变位机会通过安装在工作区域的传感器来检测焊接任务的开始和结束。
传感器可以是光电开关、压力传感器等,用于实时监测焊接工件的位置和状态。
2. 控制系统:焊接变位机配备了一个控制系统,通常是基于PLC(可编程逻辑控制器)技术。
控制系统可以根据预先设定
的程序对焊接变位机进行自动控制,确保焊接过程的准确性和稳定性。
3. 电动驱动系统:焊接变位机通过搭载在机械结构上的电动驱动系统来控制工作台的运动。
电动驱动系统可以是电机、气缸、液压系统等,根据不同的应用领域和需求进行选择。
4. 机械结构:焊接变位机的机械结构通常包括一个工作台和一个焊接头。
工作台可以水平、垂直或平移运动,以调整焊接位置和角度。
焊接头通常具有焊枪和焊接电源,可以对焊接区域进行热能输入,实现焊接连接。
总的来说,焊接变位机通过传感器检测、控制系统控制、电动驱动系统推动和机械结构实施焊接,实现对焊接工件的自动化定位和焊接过程的控制。
这样可以提高焊接的效率和质量,并减少人工操作的风险和劳动强度。
变位机
焊接机器人焊接机器人系统的组成和分类机器人要完成焊接作业必须依赖控制系统与辅助设备的支持和配合。
完整的焊接机器人系统一般由以下几个部分组成:机器人操作机、变位机、控制器、焊接系统(专用焊接电源、焊枪或焊钳等)、焊接传感器、中央控制计算机和相应的安全设备等。
机器人操作机是焊接机器人系统的执行机构,其任务是精确地保证末端执行器(焊枪)所要求的位置、姿态并实现其运动。
一般情况下,工业机器人操作机至少应具有3个以上自由度。
具有6个旋转关节的铰接开链式机器人操作机能以最小的结构尺寸获取最大的工作空间,并且能以较高的位置精度和最优的路径到达指定位置,因而在焊接领域得到广泛的应用。
变位机是机器人焊接生产线及焊接柔性加工单元的重要组成部分,其作用是将被焊工件旋转(平移)到最佳的焊接位置。
在焊接作业前和焊接过程中,变位机通过夹具装卡和定位被焊工件。
通常,焊接机器人系统采用两台变位机,一台进行焊接作业,另一台则完成工件装卸。
机器人控制器是整个机器人系统的神经中枢。
控制器负责处理焊接机器人工作过程中的全部信息和控制其全部动作。
焊接系统是焊接机器人得以完成作业的必需装备,主要由焊钳或焊枪、焊接控制器以及水、电、气等辅助部分组成。
焊接控制器是焊接系统的控制装置,它根据预定的焊接监控程序,完成焊接参数输入、程序控制及系统故障自诊断,并实现与上位机的通信联系。
焊接电源及送丝设备必须由机器人控制系统直接控制,电源的功率和接通时间必须与自动过程相符。
在焊接过程中,由于存在被焊工件几何尺寸和位置误差以及焊接过程中的热变形,传感器仍是焊接过程中不可缺少的设备。
传感器的任务是实现工件坡口的定位、跟踪以及焊缝熔透信息的获取。
中央控制计算机(上位机)在工业机器人向系统化、PC化和网络化的发展过程中发挥着重要的作用。
通过相应接口与机器人控制器相连接,中央控制计算机主要用于形成通信网络,同时与传感系统相配合,实现焊接路径和参数的离线编程、焊接专家系统的应用及生产数据的管理。
焊接变位机的工作原理
焊接变位机的工作原理
焊接变位机的工作原理主要包括以下几个步骤:
1. 传感器检测:焊接变位机会配备传感器,用于检测焊接位置、焊接速度和力度等参数。
传感器可以是光电传感器、压力传感器等。
2. 信号处理:传感器检测到的信号会被送入焊接变位机的控制系统,经过信号处理进行分析和计算。
3. 控制指令输出:控制系统根据信号处理的结果,生成相应的控制指令,控制焊接变位机的运动。
控制指令可以是电压、电流或脉冲信号等。
4. 电机控制:焊接变位机通常采用电机作为动力源,控制系统会将控制指令传递给电机,控制其运动。
电机可以是步进电机、直流电机或伺服电机等。
5. 机械结构运动:焊接变位机的机械结构会根据电机的控制信号进行运动,实现焊接机械臂的变位操作。
机械结构通常由导轨、滑块、连接杆等组成。
6. 焊接操作:当焊接变位机到达目标位置后,焊接装置会根据工艺要求进行焊接操作,例如电弧焊接、激光焊接或点焊等。
7. 重复循环:焊接变位机会按照预设的路径和参数进行循环运动,实现批量化焊接。
通过以上步骤,焊接变位机能够有效地控制焊接位置和速度,提高焊接工作的精度和效率。
变位机用途
变位机用途
变位机是一种专用的工装设备,用于改变工件的位置或姿态,以便进行加工、装配、检测或其他操作。
1. 提高加工效率:变位机可以将工件快速、准确地定位到加工设备的工作区域,减少装夹和调整时间,提高生产效率。
2. 扩大加工范围:通过改变工件的位置和角度,变位机使加工设备能够到达工件上的不同部位,实现多面、复杂形状的加工。
3. 改善加工质量:变位机有助于保持工件的稳定和精确位置,减少加工过程中的振动和变形,提高加工精度和表面质量。
4. 增强装配灵活性:在装配过程中,变位机可以调整工件的位置和方向,方便进行零部件的组装和连接。
5. 实现自动化生产:变位机可与自动化设备、机器人等集成,实现自动化生产线的构建,提高生产的自动化程度。
6. 适应不同工件:变位机具有通用性,可通过更换夹具或调整装置,适应不同规格、形状的工件加工需求。
7. 降低劳动强度:使用变位机可以减少工人的体力劳动,降低工作强度,提高工作环境的安全性。
总之,变位机在机械加工、装配、检测等领域具有广泛的应用,能够提高生产效率、加工质量和工作的安全性,是现代制造业中不可或缺的设备之一。
轻型焊接变位机说明书
SH系列轻型变位机使用说明书济南上弘机电设备有限公司电话:+86-531-68809680 传真:+86-531-88779778一、产品概述SH系列轻型变位机主要用于环形焊缝的焊接。
主要功能是将工件倾斜、回转,使焊缝臵于水平、船形等最佳位臵施焊。
该设备可在工作台上固定卡盘或特定工装用以装夹工件配合手工焊接使用,也可与焊接操作机配套使用实现自动焊接,还可用于切割、打磨、装配、检测等工序。
该系列轻型变位机具有以下特点:◆采用具有恒转矩输出特性的直流伺服电机驱动转台转动,转台运行平稳可靠,焊接速度无级可调,且调速范围大,调节精度高。
◆软起动功能:速度上升时间在0-30秒内可调。
◆配用本公司制做的专用三爪卡盘装夹方便、适用性强,也可换装特殊设计的夹具。
◆夹具与工作台选用简单机械连接方式,定位精度高。
◆采用脚踏开关控制工作台转动,操作方便。
二、技术参数三、设备安装1、检查夹具及附件是否牢固可靠。
2、地脚螺钉孔位臵:3、输入电源:单项交流220V 50/60Hz。
四、设备使用使用之前,确保各个插头连接正确可靠,接地线与大地连接可靠,避免设备损坏。
1、接通电源,将电源开关“POWER”打开后电源指示灯亮。
2、在“FOOT”控制状态下,踩住脚踏开关,工作台转动,松开脚踏开关,工作台停止转动;在“AUTO”控制状态下,机器进入自动控制或时间控制状态。
3、将方向转换开关拨向“→”,工作台顺时针转动;拨向“←”,工作台逆时针转动。
4、旋转速度调节旋钮“SPEED”可以改变工作台转速,顺时针旋转,速度加快;逆时针旋转,速度减慢。
5、时间控制功能:该功能能够实现变位机在预先设定的一个周期内自动运转功能。
具体操作方法如下:接通电源,预先设定一个工作周期(分三种状态,“H”表示“小时”为计数单位,“M”表示“分”为计数单位,“S”表示“秒”为计数单位),开启“POWER”开关,电源指示灯亮,工作台转动一个周期后,自动停止工作;按下控制盒背面的绿色复位开关,再次开启“POWER”开关工作台重复转动一个周期。