
第三章静力学
推论2 只要保持力偶矩不变(包括大小和转向),可以同时 改变力偶中力的大小和力偶臂的长短,而不改变力偶对刚体 的作用效果。
如图3-6所示,若Fd=F1d1,则图3-6(a)、图3-6(b)所示的两个力
偶等效。
五、常见的力偶表示符号 如图3-7所示为力偶的表示符号
§3-3
平面力偶系的合成和平衡条件
可见,合力偶矩为两个力偶矩的代数和。
推广之,可得到如下结论: 任意个力偶组成的平面力偶系可以
合成为一个合力偶,合力偶矩等于各个力偶矩的代数和。
M Mi
i 2
n
(3-3)
三、平面力偶系的平衡条件
平面力偶系平衡的充要条件:平面力偶系中各力偶矩的代数和
为零。
n
M
i 1
i
0
(3-4)
上式为平面力偶系的平衡方程。
合力对平面内任意一点的矩等于各个分力对该点矩的代数
和,称之为合力矩定理。
M o ( FR ) M o ( F1 ) M o ( F2 ) M o ( Fn ) M o ( Fi )
i 1
n
§3-2
平面力偶及其性质
一、力偶(couple)的定义 1、定义:两个大小相等、方向相反、不共线的平行力组 成的力系称为力偶。如图所示。记作(F,F′)。 组成力偶的两个力所在的平面称 为力偶的作用面(couple plane) ; 力偶中两个力作用线之间的垂直 距离称为力偶臂(arm of couple) ,
AB上的位置不同,梁的约束和尺寸均一样。
根据推论1可知: 力偶M对梁的作用效果与其在梁上的位置 无关。因此图3-9(b)中A、B两处的约束力同图3-9(a)的
结果相等。
M FA FB l
解题说明: 求解平面力偶问题时,在已知一个力的方向时,可以利用力 偶的定义,确定另一个与已知力组成力偶的未知力的方向。
如图3-4所示,力偶(F,F′)其力偶臂为d,在平面内任 选一点O,则:
M M O(F ) M O(F ') F aO F 'bO F(aO bO ) Fd
力偶矩的大小只与组成力偶的力的大小、力偶臂的长短及力 偶在作用面内的转向有关,与矩心的位置无关。 因此,平面力偶矩定义为M=±Fd(3-2), 是一个代数量
分析得,杆BCD
受力如图3-11(b) 所示 再以杆AB为研究 对象。 分析得,杆AB受力如图3-11(c)所示
(2)列平衡方程: 根据方程(3-3)得:
FA 2r M 0
解得:
FA
所以:
2M 2r
2M 2r
FD FB ' FB FA
解题要点:
本题若不从杆BCD入手则很难求解,因此在求解约束力问题 时,通常从受力简单的物体入手进行分析,充分应用二力杆 的概念,使未知力的方向已知化,进而减少未知数。
一、平面力偶系(system of couples)的概念 由作用在同一平面内的多个力偶组成的力偶的集合,称为平面 力偶系。
二、平面力偶系的合成
首先以两个力偶组成的力偶系为例。 如图3-8(a),在同一平面内作用两个力偶(F1,F′1)和(F2, F′2),其力偶臂分别为d1、d2,两个力偶的矩分别为M1、M2。
根据经验,用扳手拧螺母时,影响螺母转动效果有以下 因素: 所施力的大小、施力点与螺母之间的距离、力的 转向。 理论上用力对点的矩(简称力矩) (force moment for a given point) 来描述以上各因素,其为描述力对刚体转 动效应的物理量。
二、平面力对点的矩
如图3-1 所示,平面上一作用力F,在同一平面内任取一点O,
点O称为矩心(center of a force moment); 点O到力F的作
用线的垂直距离h为力臂 (arm of force) 。
平面力对点的矩的定义为: 平面力对点的矩是一代数量,其
绝对值等于力的大小与力臂的乘积。
其正负号规定为: 力使物体绕矩心作逆时针转动时力矩为正, 反之为负。用MO(F)表示。 MO(F)=F· h 三、合力矩定理
N B 0.2 m1 m2 m3 m4 0
N A N B 300 N
20
N B
60 300N 0.2
例3-2:圆弧杆AB与直角杆BCD在B处铰接,A、D处均为固定 铰链支座,如图3-11(a)所示。若已知r、M,并不计各杆的 自重,求A、D处的约束力。 解: (1)选取研究对象: 杆BCD为二力杆。
用d表示。
2、力偶的实例:开车时,司机双手施加在方向盘上的力即为一 对大小相等、方向相反、平行但不共线的力,其形成一力偶使 传动机构转动,带动前轮转向,进而控制汽车的行驶方向。如 图3-3所示。
二、力偶的性质 •力偶虽然由两个力组成,但是这两个力既不能用一个力 等效,也不能用一个力与之平衡。 •力偶同力一样,也是静力学中的一个基本要素。 三、力偶矩 (moment of a couple) 1、力偶矩是用来衡量力偶的作用效果的物理量。 2、力偶矩的大小等于形成力偶的两个力对其作用面内某点 之矩的代数和。用MO(F,F′)表示,简写为M。
第三章
平面力偶系
§3–1 §3–2
平面力对点的矩 平面力偶及其性质
§3–3 平面力偶系的合成和平衡条件
§3-1平面力对点的矩
力对物体可以产生
移动效应--取决于力的大小、方向 转动效应--取决于力矩的大小、方向
一、平面力对点的矩的实例
作用在扳手上的力F使螺
母绕O点的转动效应不仅与力
的大小成正比,而且与点O到 力作用线的垂直距离h成正成 比。点O到力作用线的垂直距 离称为力臂(arm of force)。
[例]
在一钻床上水平放置工件,在工件上同时钻四个等直径
m1 m2 m3 m4 15Nm
的孔,每个钻头的力偶矩为
求工件的总切削力偶矩和A 、B端水平反力?
解: 各力偶的合力偶距为
M m1 m2 m3 m4 4( 15) 60Nm
由力偶只能与力偶平衡的性质, 力NA与力NB组成一力偶。 根据平面力偶系平衡方程有:
3、正负号表示其转向规定: 逆时针转向为正; 反之为负。 单位为: N· m。 四、同平面内力偶的等效定理
1、同平面内力偶的等效定理:作用在同一平面内的两个力偶,
如果其力偶矩相等,则两个力偶彼此等效 注意: 两个力偶矩相等,不仅指力偶矩大小相等,还包括其 转向相同。
2、推论: 推论1 只要保持力偶矩不变(包括大小和转向),力偶可以在 其作用面内任意移转,而不改变其对刚体的作用效果。如图3-5 所示。
M1=F1d1 M2=-F2d2 保持力偶不变的情况下同时改变力的大小和力偶臂的长短,使 两个力偶的力偶臂均为d,如图3-8(b)所示。 根据推论1和推论2可得:
M1 M2 F3 , F4 d d
F3和F4、F′3和F′4组成两个共点力系,分别将其合成得到合力F 和F′(设F3>F4),如图3-8(c)所示。 其中 F=F3-F4 F′=F′3-F′4
例3-1:如图3-9(a)、图3-9(b)所示,已知长为l的梁AB 上作用一矩为M的力偶,不计梁的自重。求支座A、B的约 束力。 解: (1)以梁AB为研 究对象 梁AB受力如图3-10 所示
根据方程(3-3)得:
FAl M 0
M FA FB l
所以:
(2) 比较图3-9(a)、图3-9(b)可知: 除了力偶M在梁
第三章流体静力学

第三章流体静力学•静止(平衡)状态:流体相对于惯性参考坐标系(地球)没有运动。
•静止或相对静止状态下的流体呈现粘性吗?dvxdy作用在流体上的表面力只有负的法向应力(静压强)。
dFnpnn pn即dA第一节流体静压强及其特性•特性一:流体静压强的方向沿作用面的内法线方向。
pdFnnn dApnn——受力表面的外法线方向。
• 特性二:静止流体中任一点流体静压强的大小与其作px py pz pn 用面在空间的方位无关,即x方向平衡方程:1px y z pn BCD cospn,x21fx x y z06BCD cospn,x BAD简化条件x,y,z0注意:1、静止流体中不同点的压强一般是不等的,p=f(x,y,z)。
2、实际流体运动时,由于粘性会产生切应力,这时同一点上各向应力不再相等。
3、理想流体运动时,没有切应力,所以呈静压强分布特性,p x py pz p第二节流体平衡方程式一、平衡方程式p x p-x2y z表面力x向受力p+p x y zx2质量力fx x y z• 物理意义:在静止的流体中,当微小六面体以a点为极限时,作用在该点单位质量流体上的质量力与静压强的合力相平衡。
• 适用性:对不可压缩和可压缩流体的静止及相对静止状态都适用。
二、压强差公式等压面p p p p=f x,y,z dp dx dy+dz x y z1p1p1pfx0,fy0,fz0x y z• 压强差公式 dp(fxdx fydy fzdz)或• 等压面微分方程 dp f dsf ds01、等压面:流体中压强相等的各点所组成的面。
2、只有重力作用下的等压面应满足的条件:(1)静止;(2)连通;(3)连通的介质为同一均质流体;(4)质量力仅有重力;(5)同一水平面。
3、性质:平衡流体等压面上任一点的质量力恒正交于等压面。
三、平衡条件(*)d p fxdx fydy fzdz右侧必是某函数-x,y,z的全微分因此, fx,fy,fz x y z 或f grad (设a是向量场,若存在纯函数u,使a=gradu,则称u为a的势函数。
第3章 静力学平衡问题 (2)
例题
(2)再研究轮
FOx FOy FʹB
M
O
(F ) 0
FB cos R M 0
F
F
解得:
x
0
0
FOx FB sin 0
FB cos FOy 0
y
M FP R
FOx FP tg
FOy FP
【负号表示力的方向与图中所设方向相反】
由图示几何关系,在Rt△BFE和 Rt△EDA中
BD=BE+DE=1.2 2+
1.8 2
≈2.97(m)
∑ MA(F) =0 M-FA×BD=0
解得 FA=M/BD=269.36(N) FC=FA=269.36N
B
解法二:以整体作为研究对象, 画出受力图。
C
M FCy
FAx
FCx
列平衡方程
∑ Fx=0 ∑ Fy=0
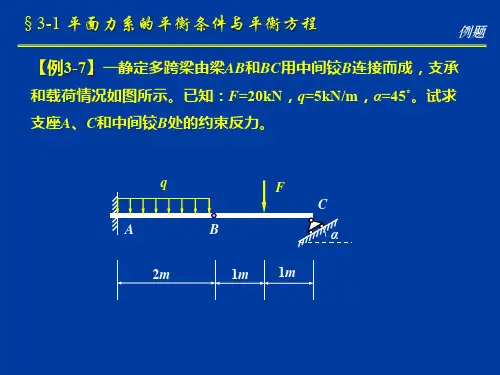
§3-1 平面力系的平衡条件与平衡方程
例题
M A (F ) 0 : MB (F ) 0 MC (F ) 0
解得:
2 3M FA 3a 3P 3
FC
3 aM 0 2
3 a FA aP M 0 2 2 3 a FB a P M 0 2 2
FAx=FCx=190.48kN
【3-5】为了测定飞机螺旋桨所受的空气阻力偶,可将飞机水平放
置,其一轮搁置在地秤上。当螺旋桨未转动时,测得地秤所受的压
力为4.6 kN;当螺旋桨转动时,测得地秤所受的压力为6.4 kN。已 知两轮间的距离l=2.5 m。试求螺旋桨所受的空气阻力偶的力偶矩 M 的数值。
B
α
FNC
∑ MB(F) =0
第3章静力学平衡问题习题解

解:以A为研究对象,受力如图(a)ห้องสมุดไป่ตู้
所示 ,其中:FT=G。
,
,
3–6图示液压夹紧机构中,D为固定铰链,B、C、E为铰链。已知力F,机构平衡时角度如图所示,求此时工件H所受的压紧力。
解:图(a):ΣMz= 0, ,F=70.95 N
ΣMy= 0, ,FBx=-207N(↓)
ΣFx= 0, ,FAx=-68.4N(↓)
ΣMx= 0, ,FBy=-19.04N
ΣFy= 0, ,FAy=-47.6N
F= 70.95N; N; N
3-25水平轴上装有两个凸轮,凸轮上分别作用已知力F1(大小为800N)和未知力F。如轴平衡,求力F的大小和轴承A、B的约束力。
解:图(a)中,
kN/m
F= 40kN(后轮负重)
ΣMD= 0
l= 1m
即lmax= 1m
3-15图示构架由杆AB、CD、EF和滑轮、绳索等组成,H,G,E处为铰链连接,固连在杆EF上的销钉K放在杆CD的光滑直槽上。已知物块M重力P和水平力Q,尺寸如图所示,若不计其余构件的自重和摩擦,试求固定铰支座A和C的反力以及杆E F上销钉K的约束力。
取节点A为研究对象,受力如图(d)所示。
, ;
, ;
取节点B为研究对象,受力如图(e)所示。
, ;
, ;
取节点C为研究对象,受力如图(f)所示。
, ;
, ;
取节点E为研究对象,受力如图(g)所示。
, ;
(2)取图(b)中桁架为研究对象,求
第三章流体静力学

作用在平面上总压力的计算方法有两种: 解析法
图解法
第二十六页,共八十九页。
1.平面总压力大小
o
设有一与水平面成α夹角的倾斜平面 ab,其面积为A,左侧受水压力, 水面大气压强为p0,在平板表面所 在的平面上建立坐标,原点o取在 平板表面与液面的交线上,ox轴与
hD hC yb
整理 p2p1gh
液体静力学基本方程式为 pp0 gh
第八页,共八十九页。
二.流体静力学基本方程的意义
1.A点的压强
p p 0g h p 0g (z 0 z )
整理
p
g
z
p0
g
z0
常数
意义:
Z——单位重量液体的位置势能(简称比位能);
——p 静止液体中单位质量液体的压力能(简称比压能)
g
,比位能与比压能之和称为总比能。
3.运动流体是理想流体时,不会产生切应力,所以理想流体
动压强呈静水压强分布特性,即
第七页,共八十九页。
第二节 重力场中流体的平衡
一.流体静压强的基本方程
静止液体所受的力除了液体重力外 ,还有液面上的压力和固体壁面作 用在液体上的压力,其受力情况如 图所示。
1.受力平衡方程
p 2 A p 1 A g l A co 0 s
D
sin y2dA sinyc AyD
式中 y2dA 为受压面对ox轴的惯性矩 I X
所以
yD
Ix ycA
第三十二页,共八十九页。
根据平行移轴定理:
I X IC yC2 A
∴
yD
yc
Ic ycA
ohD hC h源自αa yyb
粉体静力学(精)

3.1.2莫尔应力圆
第三章 粉体静力学
3.2莫尔-库伦定律
库仑粉体
莫尔-库仑定律 粉体的最大主应力、最小主应力
直角坐标中粉体的应力 柱坐标中粉体的应力 球坐标中粉体的应力
库仑粉体:符合库仑定律的粉体 C C
粉体流动和临界流动的充要条件,临界流动条
件在(σ,τ)坐标中是直线:IYF
第三章
粉体静力学
第三章 粉体静力学
3.1莫尔应力圆
粉体的应力规定
– 微元体上的应力张量 – 切应力互补定理 – 粉体上的应力张量
莫尔应力圆
粉体力学与工程
微元体上的应力张量 考虑如图3-1所示的微元体,作用在x面上的力 分解 为x、y、z方向的力 ,其中第一个下标代表作用面, 第二个下标代表力的方向。 除以x面的面积 得x面上的 法向应力 及切应力 和 。 同样在y和z面上各有三个应 力 和 。这样作用在微元体上的应力张量为
3.1.1粉体的应力规定
切应力互补定理
由于粉体在操作单元中主要承受压缩作用,粉体的正 应力规定为压应力为正,拉应力为负。切应力规定为逆时 针为正,顺时针为负。图3-2表示了粉体正应力的方向。 对图3-2的微元取力矩得切应力互补定理为 (3-1) 同样可得 (3-2) (3-3)
这样粉体的应力张量变为 粉体的应力张量矩阵是反对称的。
莫尔-库仑定律:粉体内任一点的莫尔应力圆在
IYF的下方时,粉体将处于静止状态;粉体内某
一点的莫尔应力圆与IYF相切时,粉体处于临界
流动或流动状态。
3.2莫尔-库伦定律
τ-σ线为直线a: 处于静止状态 τ-σ线为直线b: 临界流动状态/流 动状态 τ-σ线为直线c: 不会出现的状态
3.2莫尔-库伦定律
静力学第三章

静力学第三章空间力系空间力系是各力的作用线不在同一平面内的力系。
这是力系中最一般的情形。
许多工程结构和机械构件都受空间力系的作用,例如车床主轴、桅式起重机、闸门等。
对它们进行静力分析时都要应用空间力系的简化和平衡理论。
本章研究空间力系的简化和平衡问题,并介绍物体重心的概念和确定重心位置的方法。
与研究平面力系相似,空间力系的简化与平衡问题也采用力系向一点简化的方法进行研究。
第一节空间力的分解与投影一、空间力的分解如图3-1所示,设力F 沿直角坐标轴的分力分别为F x、F y、F z,则(3-1)图3-1力F的三个分力可以用它在三个相应轴上的投影来表示:(3-2)则(3-3)其中i、j、k分别是x、y、z轴的正向单位矢量。
二、空间力的投影1.直接投影法如图3-2所示,若已知力F与空间直角坐标轴x、y、z正向之间夹角分别为α、β、γ,以F x、F y、Fz表示力F在x、y、z三轴上的投影,则(3-4)力在坐标轴上的投影为代数量。
在式(3-4)中,当α、β、γ为锐角时,投影为正,反之为负。
图3-22.二次投影法若力F在空间的方位用图3-3所示的形式来表示,其中γ为力F与z轴的夹角,φ为力F所在铅垂平面与x轴的夹角,则可用二次投影法计算力F在三个坐标轴上的投影。
先将力F向z轴和xy平面投影,得注意:力在平面上的投影F xy为矢量。
再将F xy向x、y轴投影,得因此(3-5)图3-3反之,若已知力在直角坐标轴上的投影,则可以确定该力的大小和方向。
(3-6)其中α、β、γ为力F分别与x、y、z轴正向的夹角。
静力学第三章空间力系第二节力对点之矩与力对轴之矩一、力对点之矩在平面问题中,力F与矩心O 在同一平面内,用代数量M O(F)就足以概括力对O 点之矩的全部要素。
但在空间问题中,由于各力与矩心O所决定的平面可能不同,这就导致各力使刚体绕同一点转动的方位也可能不同。
为了反映转动效应的方位,力对点之矩必须用矢量表示。
第三章流体静力学(流体的平衡)
1.流体的平衡:绝对平衡、相对平衡 2.流体平衡时的压强 3.流体平衡的条件 3.1.平衡的微分方程 ∂ p dx ∂ p dx −∂ p dydz − p dydz = dxdydz ∂x 2 ∂x 2 ∂x 表面力: −∇ p dxdydz d 体积力: f b =∇ p 绝对平衡方程: f x 方向表面力: p −
∫ gy sin dA= g sin ∫ y dA= g y c sin A= P c A
A A
设压力中心坐标为
x D , y D = x C f , y C e ,其中 f 和 e 称为纵向和横向偏心矩。
则总合力对形心坐标轴的力矩:
F e =∫ dF = g sin ∫ y dA F f =∫ dF = g sin ∫ y dA∇ p d r =0
d 考虑到绝对平衡方程,得出等压面的微分方程: f b r = 0 ,即在等压面上体力处处与等压面 垂直。
3.3.流体平衡的必要条件
b =∇× 由绝对平衡方程得 ∇× f 1 −1 ∇ p = 2 ∇ ×∇ p
−1 ∇ p⋅∇ ×∇ p =0 3 ⋅∇ × f =0 流体平衡的必要条件 f b b b⋅∇ × f b = 于是 f
均质流体 =constant
≡0 ∇× f b
−∇ =
1 ∇p
=
−p
非均质流体:正压流体 = p ,如等温或绝热气体 定义压力函数 P p : ∇ P =
=∇ P 由绝对平衡方程得, f b 4.流体静力学基本方程(静力学规律)
由 P =− gz C 得
∇p p ≡0 ,故 f 有势,势函数 =− P p ∇× f b b
静力学:第三章-平面任意力系(1)详解
合力
合力
3.3 平面任意力系的平衡
平面任意力系平衡的充要条件:力系的主矢和对任
意点的主矩都等于零。
平面任意力系的平衡方程:
一般式
二矩式
三矩式
Fx Fy
0 0
MO 0
F x
0
M A 0
M B 0
M A 0 M B 0 M C 0
两个取矩点连线, 不得与投影轴垂直
三个取矩点, 不得共线
解得: P3max=350kN
P3
P1
P2
75kN P3 350kN A
B
FA
FB
当 P3=180kN 时(平面平行力系):
M A 0 4 P3 2 P1 14 P2 4 FB 0 P3
P1
P2
Fy 0 FA FB P1 P2 P3 0
解得: FA=210kN FB=870kN
平面任意力系的平衡方程只有三个,只能求三 个未知数。
三个特例:
平面汇交力系: Fx 0, Fy 0 平面力偶系: M o 0
平面平行力系: Fy 0, M o 0 或者 M A 0, M B 0
3.4 物体系统的平衡
静定问题:系统未知量数目等于独立的平衡方程数目。 超静定问题(静不定问题):系统未知量数目超过独
其中:M B M B (F ) Fd
3.2 平面任意力系向作用面内一点简化
主矢:矢量和 FR Fi 主矩: 代数和 M O M O (Fi )
主矢与简化中心无关,而主矩一般与简化中心有关.
主矩简化什么情况下与简化位置无关?
平面任意力系应用:平面固定端约束
=
=
平面任意力系的简化结果
(1) FR 0, M O 0
第三章 船舶静力学
一、船舶主尺度
水线图
∇
∆
排水体积: 排水体积:m3 排水量: 排水量:t
CB方形系数
二、船舶性能
浮性 船舶静水 力性能 船舶静 力学
稳性
`
抗沉性 船舶技术性能
`
快速性 船舶运动 性能
`
操纵性
船舶水 动力学/ 船舶流 体力学
耐波性
`
三、浮性与稳性
浮性
W G
排开水的重量= 排开水的重量 = 船的 重量 重心与浮心永远在一 条铅垂线上( 条铅垂线上(静止状 态下) 态下)
四、抗沉性
SWATH抗沉性优良 SWATH抗沉性优良
W
G B
状态
W
φ
G
θ
G
G B
△
d
B
yG
B
G B
△
y
o
o
yB
d
y
三、浮性与稳性
稳性
∆
∆
W W1
w G Z B B1 W (a)
L1 L
W W1
w
G
W B B1
L1 L
MR(+)
(b)
M R(-)
船在外力作用下偏离平衡位置,外力消失后, 船在外力作用下偏离平衡位置,外力消失后, 回复到原来平衡位置的能力 稳心用M表示, 稳心用 M 表示 , 稳性高是静稳性研究的主要内 容之一。 容之一。
船舶概论
第三章 船舶静力学
——船舶的固有特性 ——船舶的固有特性
2010年 2010年8月
目录 一、船舶主尺度 二、船舶性能 三、浮性与稳性 四、抗沉性
一、船舶主尺度
纵剖面图 总长, LOA 总长,B 船宽 LWL 水线图,d 吃水 水线图,
工程流体力学 第三章 流体静力学(孔珑 第三版)
Δp pA pB 2 gh 1 gh2 1 gh1 2 1 gh
如果被测流体为气体:
21
1 gh 0
2013年9月21日
《工程流体力学》 樊小朝 电气学院
4.倾斜微压计
玻璃管倾斜角
,截面积 A1
宽广容器截面积 A2
微压计存在压差 p2 p1
F mg pe 13263 Pa 2 d 4
液柱显示的压强:
pe gH h
联立方程,解得:
H 0.8524 m
24
2013年9月21日
《工程流体力学》 樊小朝 电气学院
P30例题3-2 如图所示,为测压装置。假设容器 A 中水面上的计 h 示压强 pe 2.45 104 Pa , h 500 mm ,h1 200mm , 2 100mm 3 3 h3 300mm ,水的密度 1 1000kg m ,酒精的密度 2 800kg m B 中气体的计示压强。 水银的密度 3 13600kg m3 ,试求容器
16
2013年9月21日
《工程流体力学》 樊小朝 电气学院
三、绝对压强 计示压强 p26 绝对压强:以真空为基准计量的压强。
p pa gh pa ——大气压强
计示压强:以当地大气压强为基准计量的压强。
pe p pa gh (测压计显示压强)
真空:绝对压强小于当地大气压
pV pa p pe (又称负压)
1 p fx 0 x
同理:
1 p fy 0 y 1 p fz 0 z
——流体平衡方程式(欧拉方程)
5
2013年9月21日
《工程流体力学》 樊小朝 电气学院