
过程控制技术-第三章 过程控制系统的分析
3 过程控制系统的分析
时曲线有极值点(n为正整数)。将上述两种t值代入式(3-18),就能求出过渡过程曲线的各个特殊点数值,其数值列入表3-2中。
3 过程控制系统的分析
根据表3-2中数据绘制出过渡过程曲线如图3-5中的曲线2所示
过程控制技术
第六讲 过程控制系统的过渡过程分析(二)
3 过程控制系统的分析
(2)衰减比n 是指过渡过程曲线同方向的前后相邻两个峰值之比,如图3-6中B/B′=n,或习惯表示为n∶1。可见n愈小,过渡过程的衰减程度越小,意味着控制系统的振荡程度越加剧烈,稳定性也就低,当n=1时,过渡过程为等幅振荡;反之,n愈大,过渡过程愈接近非振荡过程,相应的稳定性也越高。从对过程控制系统的基本性能要求综合考虑(稳定、迅速),
3 过程控制系统的分析
式中下标“0”表示系统在初始平衡状态下的数值,则
3 过程控制系统的分析
(4)控制器的控制规律 在过程控制系统中常使用的控制器,其控制规律有比例、比例积分和比例积分微分三种,它们的数学模型分别为:
3 过程控制系统的分析
在这个系统中若选用的是电动比例控制器,则p=Kce 在过程控制仪表中控制器的放大系数Kc是通过改变控制器的比例度δ来设置的,若采用测量范围(量程)为50~100℃,输出信号为4~20 mA DC的电动温度变送器,并选用电动控制器的比例度δ=20%,于是根据比例度的定义计算出控制器的放大系数是:
3 过程控制系统的分析
(5)余差C(残余偏差) 余差是过渡过程终了时设定值与被控变量的稳态值之差,用数学式表示为 余差是一个反映控制系统准确性的质量指标,也是一个精度指标。它由生产工艺给出,一般希望余差为零或不超过预定的范围。
3 过程控制系统的分析
综上所述,过渡过程的质量指标主要有:最大偏差或超调量、衰减比、过渡时间、振荡周期、余差。一般希望最大偏差或超调量、余差小一些,过渡时间短一些,这样控制质量就 好一些,但也有矛盾,不能同时给予保证。如当最大偏差和余差都小时,则过渡时间就要长。因此,要根据工艺生产的要求,结合不同的控制系统,对控制质量指标分出主次,区别轻重,优先保证主要控制质量指标。
3 过程控制系统的分析
过程控制系统过渡过程的质量指标评定 (1) 曲线1表示的是加热器出口温度控制系统的设定值由80℃增加到81℃时,被控变量测量值z(t)的变化情况[并不是y(t)的情况,而且纵坐标为增量表示]。由曲线对控制系统的质量指标计算如下:
3 过程控制系统的分析
(3)上升时间tr、峰值时间tp和过渡时间ts ①上升时间tr是过渡过程曲线从零上升至第一次到达新稳定值所需的时间。 ②峰值时间tp是过渡过程曲线到达第一个峰值所需的时间。 ③过渡时间ts又称控制时间(过渡过程时间)。它是从扰动发生起至被控变量建立起新的平衡状态止的一段时间。严格地讲,被控变量完全达到新的稳态值需要无限长的时间。实际上从仪表的灵敏度以及工程上规定:过渡过程曲线衰减到与最终稳态值之差不超过±5%时所需要的时间,为过渡过程时间或控制时间ts。 上升时间tr 、峰值时间tp和过渡时间ts都是衡量控制系统快速性的质量指标。
3 过程控制系统的分析
(2)测量元件、变送器的微分方程式 变送器的数学模型前已说明可视为K=1的比例环节。测温元件热电阻的数学模型可视为一阶特性:
3 过程控制系统的分析
(3)气动薄膜控制阀的微分方程式 气动薄膜控制阀一般为一阶特性:
3 过程控制系统的分析
控制阀的时间常数一般很小,与被控对象和测量元件的时间常数相比可以忽略,使控制阀又可近似为一个比例环节,即
3 过程控制系统的分析
因为y(t)称为被控变量的真实值,它是客观存在的温度,但是如果不用测量仪表是无法知道的。所以,为使理论计算和实际工作情况相一致,z(t)称为被控变量的测量值,并作为控制系统的输出变量。 现应用拉氏变换求得各环节的传递函数,则加热器温度控制系统的方块图如图3-4所示 。
3 过程控制系统的分析
假定采用线性控制阀,则控制阀的放大系数Kv为常数。显然当输入信号为4~20mA时,控制阀开度对应全关和全开(气开阀)。为了使系统对正向或反向的扰动都能进行工作,则可选定静态工作点,即控制器的p0=12mA DC,也就是说,系统在无扰动时,其输出温度为80℃,控制阀开度达到50%,通过控制阀的蒸汽流量为W0。根据热量平衡方程式列出静态方程式:
3 过程控制系统的分析
在图3-3(a)中,蒸汽通过喷嘴与冷流体直接接触,将冷流体加热流出。工艺要求加热器流体出口温度保持在80℃,并已知:加热器的容积V=500L,冷流体流量Fin0=100kg/min,入口温度Tin=(20±10)℃,密度ρ=1kg/L,比热容c=4.184kJ/kg·℃,蒸汽在98.1kPa压力下,冷凝释放的汽化潜热λ=22594kJ/kg。安装在加热器出口处的测温元件为热电阻,经温度变送器将温度信号送至控制器,控制器根据被测的温度信号与设定值(x=80℃)信号相比较所得偏差信号,按一定的控制规律输出去驱动控制阀,使加热器蒸汽流量W作相应变化,以保证温度控制的需要。
3 过程控制系统的分析
定值控制系统的传递函数 随动控制系统的传递函数 于是加热器出口温度控制系统的微分方程式为:
3 过程控制系统的分析
2. 过程控制系统的过渡过程 当过程控制系统的数学模型建立起来之后,下面便是在阶跃信号作用下,求系统的阶跃响应(即过渡过程的解析式)。
3 过程控制系统的分析
3. 过程控制系统过渡过程曲线 为了能较迅速地绘出过渡过程曲线,一般是先找出曲线上的一些特殊的数值,如曲线与直线(最终稳态值)的交点以及曲线的各个极值点,然后列表,绘制出曲线。 (1)绘制阶跃设定作用下的过渡过程曲线 ① 过渡过程曲线与直线z(t)=0.929的交点时间。 曲线与直线相交,表明式(3-16)等于0.929,则这时: sin(1.013t+73.5°)=0 即 1.013t+73.5°=π,2π,3π,…,nπ(n为正整数)
3 过程控制系统的分析
(1) 放大系数K 它表示输出变量y(t)的稳态值y(∞)与输入变量x(t)的稳态值x(∞)之比。 可见K是系统的静态参数。 在单位阶跃输入时x(∞)=1,K的求取:
3 过程控制系统的分析
(2)时间常数T 在阶跃输入信号作用下,系统的输出变量y(t)开始上升,当y(t)到达最终稳态值的63.2%所需要的时间,即为系统的时间常数。
3 过程控制系统的分析
(4)振荡周期T(或振荡频率f) 过渡过程曲线从第一个波峰到同方向第二个波峰之间的时间叫做振荡周期或称工作周期,其倒数称为振荡频率或工作频率。在衰减比相等同的条件下,振荡周期与过渡时间成正比,振荡周期短,过渡时间就快。因此,振荡周期也是衡量控制系统快速性的一个质量指标。
3 过程控制系统的分析
(1)系统在设定值作用下阶跃响应 蒸汽直接加热器的出口处温度工艺要求应在80℃,现调整到81℃,即控制器的设定值增加Δx=1℃,其X(s)=1/s,代入式(3-12)得: Z(t)=0.929-0.97e-0.3tsin(1.013t+73.5o)
3 过程控制系统的分析
可见T是系统的动态参数,T越小,y(t)达到稳态值的时间即过渡过程越短。为了提高系统的响应速度必须减小时间常数T的值,如图3-2所示。
3 过程控制系统的分析
二阶过程控制系统的过渡过程 以图2-1(a)所示的蒸汽直接加热器出口温度控制系统为例,其原理图和方块图绘成如图3-3所示。
3 过程控制系统的分析
(2)系统在扰动作用下的阶跃响应 当蒸汽直接加热器的出口温度工艺要求仍保持在80℃不变,而系统扰动来自冷流体温度的波动,由20℃阶跃上升到30℃,即Δf=10℃,其F(s)=10/s,代入式(3-11)得:
3 过程控制系统的分析
对式(3-17)进行拉氏反变换得:
3 过程控制系统的分析
3 过程控制系统的分析
最大偏差反映系统在控制过程中被控变量偏离设定值的程度,也可以用超调量B表示,如图3-6所示。超调量是指过渡过程曲线超出新稳定值的最大值,即 B= 最大指示值-新稳定值=y(tp)- y(∞) 所以,图3-6(a)中B=A -C,图3-6(b)中B=A +C。 对于系统在阶跃设定作用下有时用最大百分比超调量(相对超调量)σ表示,即 相对超调量
3 过程控制系统的分析
3.1过程控制系统的过渡过程分析 一阶过程控制系统的过渡过程 微分方程式: 传递函数: 当输入x(t)为单位阶跃信号时,在零初始条件下(以后分析如没有特别指明,均理解为初始条件为零),输出y(t)称为单位阶跃响应(如图3-1所示):
3 过程控制系统的分析
图3-1(b)是一条指数上升曲线,其变化平稳而不作周期波动,故一阶系统的过渡过程为“非周期”过渡过程。一阶系统有两个特征参数。
3 过程控制系统的分析
过程控制系统的质量指标 质量指标是衡量控制系统质量的一些数据。根据分析的方法不同,质量指标也有很多形式。微分方程分析法中常用的是以过渡过程形式表示的质量指标,下面就讨论过程控制系统在阶跃信号作用下的过渡过程质量指标。
3 过程控制系统的分析
(1)最大偏差A(或超调量B) 最大偏差等于被控变量的最大指示值与设定值之差。 对于在阶跃扰动作用下的控制系统,过渡过程的最大偏差是被控变量第一个波的峰值与设定值之差,如图3-6(a)中的A表示。对于在阶跃设定作用下的控制系统,过渡过程的最大偏差如图3-6(b)中的A表示。
3 过程控制系统的分析
衰减比n在4~10之间为宜。如以n=4为例,当第一波峰值B=1时,则第二波峰值B′为1/4B,第三波峰值为1/16B,可见衰减之快。这样,当被控变量受到扰动之后,可以断定它只需经过几次振荡很快就会稳定下来,不会出现造成事故的异常值。因此,衰减比n是表示衰减振荡过渡过程的衰减程度,是反映控制系统稳定程度的一项指标。
3 过程控制系统的分析
1. 过程控制系统的微分方程式 (1)被控对象的微分方程式 蒸汽直接加热器的数学模型在上一章中已求得,其扰动通道和控制通道的微分方程式为:
过程控制作业答案(精品)
第一章 概述1.1 过程控制系统由哪些基本单元构成?画出其基本框图。
控制器、执行机构、被控过程、检测与传动装置、报警,保护,连锁等部件1.2 按设定值的不同情况,自动控制系统有哪三类? 定值控制系统、随机控制系统、程序控制系统1.3 简述控制系统的过渡过程单项品质指标,它们分别表征过程控制系统的什么性能?a.衰减比和衰减率:稳定性指标;b.最大动态偏差和超调量:动态准确性指标;c.余差:稳态准确性指标;d.调节时间和振荡频率:反应控制快速性指标。
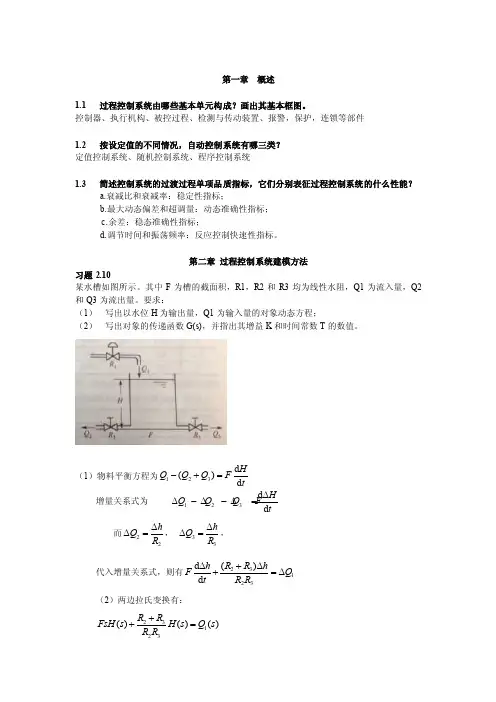
第二章 过程控制系统建模方法习题2.10某水槽如图所示。
其中F 为槽的截面积,R1,R2和R3均为线性水阻,Q1为流入量,Q2和Q3为流出量。
要求:(1) 写出以水位H 为输出量,Q1为输入量的对象动态方程;(2) 写出对象的传递函数G(s),并指出其增益K 和时间常数T 的数值。
(1)物料平衡方程为123d ()d HQ Q Q Ft-+= 增量关系式为 123d d H Q Q Q F t∆∆-∆-∆= 而22h Q R ∆∆=, 33hQ R ∆∆=, 代入增量关系式,则有23123()d d R R hh F Q t R R +∆∆+=∆ (2)两边拉氏变换有:23123()()()R R FsH s H s Q s R R ++=故传函为:232323123()()()11R R R R H s KG s R R Q s Ts F s R R +===+++ K=2323R R R R +, T=2323R R F R R +第三章 过程控制系统设计1. 有一蒸汽加热设备利用蒸汽将物料加热,并用搅拌器不停地搅拌物料,到物料达到所需温度后排出。
试问:(1) 影响物料出口温度的主要因素有哪些?(2) 如果要设计一温度控制系统,你认为被控变量与操纵变量应选谁?为什么?(3) 如果物料在温度过低时会凝结,据此情况应如何选择控制阀的开、闭形式及控制器的正反作用?解:(1)物料进料量,搅拌器的搅拌速度,蒸汽流量(2)被控变量:物料出口温度。
过程控制系统概述

过程控制系统概述杨峰电信学院06自动化3班学号:40604010321所谓过程控制(Process Control)是指根据工业生产过程的特点,采用测量仪表、执行机构和计算机等自动化工具,应用控制理论,设计工业生产过程控制系统,实现工业生产过程自动化。
一﹑过程控制的特点随着生产过程的连续化﹑大型化和不断强化, 随着对过程内在规律的进一步了解,以及仪表﹑计算机技术的不断发展, 生产过程控制技术近年来发展异常迅速.所谓生产过程自动化, 一般指工业生产中(如石油﹑化工﹑冶金﹑炼焦﹑造纸﹑建材﹑陶瓷及热力发电等)连续的或按一定程序周期进行的生产过程的自动控制.凡是采用模拟或数字控制方式对生产过程的某一或某些物理参数(如温度﹑压力﹑流量等)进行的自动控制统称为过程控制.生产过程的自动控制, 一般要求保持过程进行中的有关参数为一定值或按一定规律变化. 由于被控参数不但受内﹑外界各种条件的影响, 而且各参数之间也会相互影响, 这就给对某些参数进行自动控制增加了复杂性和困难性. 除此之外, 过程控制尚有如下一些特点:1. 被控对象的多样性.对生产过程进行有效的控制, 首先得认识被控对象的行为特征, 并用数学模型给以表征, 这叫对象特性的辨识. 由于被控对象多样性这一特点, 就给辨识对象特性带来一定的困难.2. 被控对象存在滞后.由于生产过程大多在比较庞大的设备内进行, 对象的储存能力大, 惯性也大. 在热工生产过程中, 内部介质的流动和热量转移都存在一定的阻力, 因此对象一般均存在滞后性. 由自动控制理论可知, 如系统中某一环节具有较大的滞后特性, 将对系统的稳定性和动态质量指标带来不利的影响, 增加控制的难度.3. 被控对象一般具有非线性特点.当被控对象具有的非线性特性较明显而不能忽略不计时, 系统为非线性系统, 必需用非线性理论来设计控制系统, 设计的难度较高. 如将具有明显的非线性特性的被控对象经线性化处理后近似成线性对象, 用线性理论来设计控制系统, 由于被控对象的动态特性有明显的差别, 难以达到理想的控制目的.4. 控制系统比较复杂.控制系统的复杂性表现之一是其运行现场具有较多的干扰因素. 基于生产安全上的考虑, 应使控制系统具有很高的可靠性.由于以上特点, 要完全通过理论计算进行系统设计与控制器的参数整定至今乃存在相当的困难, 一般是通过理论计算与现场调整的方法, 达到过程控制的目的.二﹑过程控制系统的组成过程控制系统的组成, 一般可用如下框图表示被控参数(变量)y(t ) ;控制(操纵)参数(变量)q(t) ;扰动量f(t) ;给定值r(t) ;当前值z(t); 偏差e(t) ;控制作用u(t)三、过程控制系统的分类按系统的结构特点来分反馈控制系统,前馈控制系统,复合控制系统(前馈-反馈控制系统)按给定值信号的特点来分定值控制系统,随动控制系统1.反馈控制系统偏差值是控制的依据,最后达到减小或消除偏差的目的。
过程控制技术课程设计

过程控制技术课程设计一、课程目标知识目标:1. 理解过程控制技术的基本概念,掌握其原理和分类;2. 学习过程控制系统的数学模型,了解各参数对系统性能的影响;3. 掌握过程控制策略的设计与优化方法;4. 了解过程控制技术在工业生产中的应用案例。
技能目标:1. 能够运用所学知识对过程控制系统进行分析,建立数学模型;2. 能够设计简单的过程控制策略,并进行仿真与优化;3. 能够运用过程控制技术解决实际工程问题,具备一定的实际操作能力。
情感态度价值观目标:1. 培养学生对过程控制技术的兴趣,激发其探索精神和创新意识;2. 培养学生严谨的科学态度,注重实践与理论相结合;3. 增强学生的团队协作能力,提高沟通与交流能力;4. 培养学生关注过程控制技术在工业生产中的应用,提高其社会责任感和使命感。
课程性质:本课程为高年级专业课程,旨在帮助学生建立过程控制技术的理论体系,提高实际操作能力。
学生特点:学生具备一定的专业基础知识,具有较强的逻辑思维能力和动手能力。
教学要求:结合课程性质和学生特点,注重理论与实践相结合,充分调动学生的主观能动性,提高其解决问题的能力。
通过本课程的学习,使学生能够掌握过程控制技术的基本原理和方法,具备实际工程应用能力。
教学过程中,将目标分解为具体的学习成果,以便后续的教学设计和评估。
二、教学内容1. 过程控制技术基本概念与原理:包括过程控制定义、分类、发展历程及在工业生产中的应用。
教材章节:第一章2. 过程控制系统的数学模型:介绍数学模型的基本概念,分析过程控制系统中各参数对系统性能的影响。
教材章节:第二章3. 过程控制策略设计与优化:学习PID控制、模糊控制、自适应控制等策略,并进行仿真与优化。
教材章节:第三章4. 过程控制设备与系统:介绍过程控制系统中常用的传感器、执行器、控制器等设备,以及系统的组成和原理。
教材章节:第四章5. 过程控制技术在工业生产中的应用:分析典型工业生产过程中过程控制技术的应用案例,如化工、热工、电力等。
过程控制系统-第3章-简单系统-习题与解答

第3章习题与思考题3-1.简单控制系统由哪几部分组成?各部分的作用是什么?解答:简单控制系统由检测变送装置、控制器、执行器及被控对象组成。
检测变送装置的作用是检测被控变量的数值并将其转换为一种特定输出信号。
控制器的作用是接受检测装置送来的信号,与给定值相比较得出偏差,并按某种运算规律算出结果送往执行器。
执行器能自动地根据控制器送来的控制信号来改变操纵变量的数值,以达到控制被控变量的目的。
被控对象是指需要控制其工艺参数的生产设备或装置。
3-2.什么叫直接参数和间接参数?各使用在什么场合?解答:如果被控变量本身就是需要控制的工艺指标,则称为直接参数;如果被控变量本身不是需要控制的工艺指标,但与其有一定的间接对应关系时,称为间接参数。
在控制系统设计时,尽量采用直接参数控制,只有当被控变量无法直接检测,或虽能检测,但信号很微弱或滞后很大,才考虑采用间接参数控制。
3-3.被控变量的选择应遵循哪些原则?解答:被控变量的正确选择是关系到系统能否达到预期控制效果的重要因素,它选择的一般原则是:(1)被控变量应能代表一定的工艺操作指标或是反映工艺操作状态重要变量;(2)被控变量应是工艺生产过程中经常变化,因而需要频繁加以控制的变量;(3)被控变量应尽可能选择工艺生产过程的直接控制指标,当无法获得直接控制指标信号,或其测量或传送滞后很大时,可选择与直接控制指标有单值对应关系的间接控制指标;(4)被控变量应是能测量的,并具有较大灵敏度的变量;(5)被控变量应是独立可控的;(6)应考虑工艺的合理性与经济性。
3-4.操纵变量的选择应遵循哪些原则?解答:(1)操纵变量应是工艺上允许加以控制的可控变量;(2)操纵变量应是对被控变量影响诸因素中比较灵敏的变量,即控制通道的放大系数要大一些,时间常数要小一些,纯滞后时间要尽量小;(3)操纵变量的选择还应考虑工艺的合理性和生产的经济性。
3-5.简述选择调节器正、反作用的目的,如何选择?解答:其目的是使控制器、执行器、对象三个环节组合起来,能在控制系统中起负反馈作用。
过程控制系统第3章思考题与习题
第3章思考题与习题1.基本练习题(1)在过程控制中,哪些仪表是属于过程控制仪表?在过程控制系统中,大多数调节器是电动的,而执行器多数是气动的,这是为什么?气动单元组合仪表与电动单元组合仪表各单元之间的标准统一信号又是如何规定的?答:1)在过程控制中,过程控制仪表有:调节器、电/气转换器、执行器、安全栅等。
2)调节器选电动的因为电源的问题容易解决,作用距离长,一般情况下不受限制;调节精度高,还可以实现微机化。
执行器多数是气动的,因为执行器直接与控制介质接触,常常在高温、高压、深冷、高粘度、易结晶、闪蒸、汽蚀、易爆等恶劣条件下工作,选气动的执行器就没有电压电流信号,不会产生火花,这样可以保证安全生产和避免严重事故的发生。
3)气动仪表的输入输出模拟信号统一使用0.02~0.1MPa的模拟气压信号。
电动仪表的输入输出模拟信号有直流电流、直流电压、交流电流和交流电压四种。
各国都以直流电流和直流电压作为统一标准信号。
过程控制系统的模拟直流电流信号为4~20mADC,负载250 Q ;模拟直流电压信号为1~5V DCo(2)某比例积分调节器的输入、输出范围均为4-20mADC,若设5 = 100%、7; = 2min , 稳态时其输出为6mA;若在某一时刻输入阶跃增加1mA,试求经过4min后调节器的输出。
答:由比例积分公式(3-1)所示:y = l e+lfedt• Tj 丿稳态时:yb=6mA,(3)简述DDZ-III型全刻度指示调节器的基本组成、工作状态以及开关S广丄的作用。
(3-1)依题意:p = —= 100%,Kj,即Ap =1, e=l;4min 后:=9mA答:1)调节器由控制单元和指示单元组成。
控制单元包括输入电路、PD与PI电路、输出电路、软手动与硬手动操作电路;指示单元包括输入信号指示电路和给定信号指示电路。
2)工作状态:自动、软手动、硬手动三种。
3) 6~亠为自动、软手动、硬手动联动切换开关。
过程控制知识点

第一章过程控制定义:用数字或模拟控制方式对生产过程的某一或某些物理参数进行的自动控制称为过程控制。
过程控制特点:连续生产自动控制过程控制系统由过程检测控制仪表组成被近期过程是多种多样的、非电量的过程控制的控制过程多属慢过程而且多半参量控制定值控制是过程控制的一种常用形式。
过程控制组成:由测量元件、变送器、调节器、调节阀和被控过程等环节。
分类:结构特点:反馈控制系统、前馈控制系统、前馈-反馈控制系统。
定值信号特点:定值控制系统、程序控制系统、随动控制系统。
第二章2-22利用热电偶温度计测温时为什么要使用补偿导线及其对冷端温度进行补偿?利用热电阻温度计测温时,为什么要采用三线制接法?测量低温时通常为什么采用热电阻温度计,而不采用热电偶温度计?答:(1)由热电偶测温原理可知,只有当它的冷端温度不变时,热电动势是被测温度的单值函数,所以在测温过程中必须保持冷端温度恒定,为了使它的冷端温度恒定,采取补偿导线法为了消除冷端温度变化对测温精度的影响,采用冷端温度补偿(2)在使用热电阻测温时,为了提高精度,采用三线制接法(3)原因有两点:在中低温区热电偶输出的热电势很小对测量仪表放大器和抗干扰要求很高由于冷端温度化不易得到完全补偿在较低温度区内引起的相对误差就很突出2-27 DDF-3型温度变送器具有哪些主要功能?什么是变送器的零点、零点迁移和量程调节?为什么要进行零点迁移和量程调节?3型温度变送器是怎样进行零点迁移和量程调节的?答:1.DDz-3具有热电偶冷端温度补偿,零点调整、零点迁移。
量程调节以及线性化等重要功能。
2零点:输入为零点时输出为4mm的点,零点迁移:即把测量起始点由零迁移到某一正值或负值。
量程调节:相当于改变变送器的输入输出特性的斜率3零点迁移的目的是使其输出信号的下限Ymin与测量范围的下限值Xmin相对应。
零点迁移之后,其量程不变,即斜率不变,却可提高灵敏度。
量程调节的目的是变送器的输出信号的上限值Ymax与测量范围的上限值相对应4调零点调量程方法:RP1为调零电位器。
过程控制工程第三版教学设计 (2)
过程控制工程第三版教学设计介绍过程控制工程作为现代工业的必要部分,涉及各种自动化领域,广泛应用于制造业、供应链管理、交通运输等行业。
本教学设计旨在讲解过程控制工程的基础知识,培养学生对控制系统的建模、仿真、设计和优化的能力。
本文将对本课程的教学内容、教学方法、教学评估等方面进行详细说明。
教学内容第一章:引言•引言和绪论•过程控制系统的组成•过程控制系统的分类第二章:控制系统的数学模型•控制系统的建模•四个基本元素及其表示•闭环系统和开环系统•传递函数和状态空间模型第三章:控制系统的时域分析•阶跃响应和脉冲响应•频域分析及其应用•稳态错误•稳态响应第四章:校准与调节•校准与调节的基础概念•模型参数识别•方法的评估第五章:控制器设计•PID控制器•线性二次调节器•稳定裕度的概念第六章:反馈控制•比例控制•积分控制•微分控制第七章:高级控制技术•前馈控制•向前控制•模型预测控制第八章:实时系统模拟•模拟算法的类型•实时控制器的优化•模拟软件的性能第九章:嵌入式控制系统•嵌入式系统的概念•嵌入式控制器的设计•嵌入式系统的性能评估第十章:工业自动化控制•工业自动化控制的概念•工业自动化系统的组成•工业自动化控制的应用案例教学方法讲授课程讲师通过PPT、教材、案例展示等方式深入浅出地讲解过程控制工程的知识点和相关技术,引导学生理解课程内容。
实践任务讲师会为学生设计一系列实践任务,让学生通过具体场景的模拟实践掌握过程控制工程的技术,如控制系统的建模与仿真、控制器设计、校准与调节等。
讨论课鼓励学生在讨论课上自由发言,互相交流学习成果,共同解决过程控制工程中出现的问题。
课程设计通过小组合作,让学生分别独立完成一项过程控制工程的设计任务,将学习成果应用于实际工程中进行实践。
教学评估课堂测试每周进行一次小测试,以检验学生对课程知识的掌握程度,提高他们的学习积极性。
平时作业安排一些课后作业来强化学生对知识点的理解和掌握,如编写控制系统的模型等。
过程控制系统范文
过程控制系统范文过程控制系统是一个广泛应用于工业生产中的自动化系统。
它通过监控、调节和控制工艺过程中的各种参数和变量,实现对工艺过程的自动化控制。
过程控制系统在工业生产中起到了至关重要的作用,对于提高生产效率、保障产品质量、降低生产成本具有重要的意义。
过程控制系统通常由以下几个主要组成部分构成:传感器与执行器、控制器、人机界面和通信网络。
其中,传感器与执行器用于监测、采集和控制工艺过程中的各种参数和变量,控制器用于对传感器和执行器进行控制和调节,人机界面用于显示和操作控制系统的相关信息,通信网络用于实现各个组成部分之间的数据传输和通讯。
过程控制系统的工作过程通常包括三个阶段:测量与采集、控制与调节、显示与记录。
在测量与采集阶段,传感器通过测量和采集工艺过程中的各种参数和变量,将其转换为电信号,并传送给控制器进行处理。
在控制与调节阶段,控制器根据测量与采集的数据进行计算和判断,并通过输出控制信号,控制执行器对工艺过程进行调节和控制。
在显示与记录阶段,人机界面将控制系统的运行状态、参数和变量信息进行显示和记录,供操作人员进行观察和分析,以及进行实时的监控和控制。
1.自动化控制:过程控制系统能够实现对工艺过程的自动化调节和控制,减少人工干预,提高生产效率和产品质量。
2.实时监控:过程控制系统能够实时监测工艺过程中的各种参数和变量,并及时采取相应的措施进行调整和控制,以保证工艺过程的稳定性和可靠性。
3.精确度高:过程控制系统具有高精度的测量、控制和调节能力,能够对工艺过程中的各种参数和变量进行准确的测量和控制,提高产品质量和生产效率。
4.灵活性强:过程控制系统能够根据不同的工艺要求和生产需求进行灵活的设置和调整,以适应不同产品的生产过程的变化和调整。
过程控制系统的应用广泛,在各个工业领域都有所涉及。
例如,石油化工、电力、冶金、制药、食品等行业都需要使用过程控制系统进行生产过程的监控和控制。
过程控制系统还广泛应用于环境保护和安全监测领域,用于监测和控制大气污染、废水处理、排放浓度等环境因素,以实现对环境的保护和管理。
过程控制工程3
4、复杂控制系统
负荷变化大,纯滞后大,采用PID达不到要求时采用。
37
第三节 控制器的选型
五、控制器正、反作用的选择
原则:使整个单回路构成负反馈系统---乘积为负。
1、控制阀:气开式为“+”,气关式为“-”; 2、控制器:正作用为“+”,反作用为“-”;
3、被控对象:物料或能量增加时,被控参数随之增加为“+”,
3.时间常数匹配对控制质量影响
30
第二节 单回路控制系统方案设计
(四).选择控制参数的一般原则
1.控制量应具有可控性,工艺操作的合理性和经济性 2.控制通道的放大系数K0要适当选大一些;时间常数T0要适当小一 些;纯滞后时间0越小越好,0与T0之比应小于1. 2.扰动通道的放大系数Kf应尽可能小;时间常数Tf要大;扰动引入 系统的位置要远离控制过程(即靠近调节阀);容量滞后愈大, 愈有利于控制。 3.如果有N个干扰同时作用于控制系统,由于由检测元件处进入干 扰时被控制量的影响最严重,因此在选择时,应尽力使干扰远离 被控量而诹执行器近些。 4.如果广义对象由几个时间常数环节串联而成,选择控制量时应 尽可能避免几个T相等或相近的状况,越错开越好。
Kf Wf (s) Tf s 1
Ko Wo (s) To s 1
则在定值控制下输出对干扰的闭环传递函数为
Wf (s ) Y(s ) F( s ) 1 Wc (s )Wo (s ) K f (To s 1) ......... (To s 1)(Tf s 1) K c K o (Tf s 1)
31
第二节 单回路控制系统方案设计
(五).实例讨论
例:喷雾式乳粉干燥设备的控制。
1.工艺流程:参见图 2.控制要求:干燥后的产品含水 量波动要小。 3.被控参数选择:干燥器里的 温度
过程控制第三章第9,10,11讲
过程静态特性是选择控制参数的重要依据。 结论:扰动通道静态放大系数Kf 越大,则系统 的稳态误差越大,降低了控制质量。控制通道 的静态放大系数K0越大,表示控制作用越灵敏, 克服扰动的能力越强。 因此确定控制参数时,使K0大于Kf是合理的。 这一要求不能满足时,调节Kc的值来补偿,使 K0 Kc值远大于Kf 。
结论:扰动通道的时间常数 T f 愈大,容积愈多,则扰动
通道对被控参数的影响也愈小,控制质量也愈好
(2)时延τf 的影响
有纯滞后时系统对扰动的闭环传递函数为
Y ( s) F ( s ) 1 Wc ( s )W0 ( s)
根据拉氏变换的平移定理,被控量的时间响应为
W f ( s )e
f s
y(∞) t
ห้องสมุดไป่ตู้
图1.3 闭环控制系统对设定值的阶跃扰动的响应曲线
控制系统的阶跃响应性能指标小结
稳定性 衰减比n = 4:1~10:1最佳
准确性 余差C小好
最大偏差 A 小好 快速性 过渡时间 Ts 短好
各品质指标之间既有联系、又有矛盾。例如, 过分减小最大偏差,会使过渡时间变长。因此, 应根据具体工艺情况分清主次,对生产过程有决 定性意义的主要品质指标应优先予以保证。
三、控制参数的选择
控制参数又称为控制变量或控制量。 在生产过程中,可能有几个控制量可供 选择来影响被控参数。选择不同的控制 参数就有不同的控制通道和扰动通道。 不同的控制通道和扰动通道的控制质量 是不相同的。因此应选择较优的控制参 数,即正确选择控制通道。
三、控制参数的选择
(一)过程静态特性分析
在新稳态值( 205℃)两侧以宽度为±4.1℃画一 区域(阴影线)。曲线进入时间点 Ts = 22min