
常微分方程的边值问题
常微分方程的边值问题
常微分方程是数学中一个重要的分支,研究的是函数的导数与自变
量之间的关系。
在实际问题中,常微分方程的解可以描述物理、工程、经济等领域的变化规律。
而边值问题是常微分方程中的一类特殊问题,它要求在给定的边界条件下求解方程的解。
一、边值问题的定义与分类
边值问题是指在一定边界条件下求解常微分方程的解。
边界条件是
一组给定的条件,它们通常是关于未知函数及其导数在一些特定点上
的值或关系。
边值问题可分为以下两类:
1. Dirichlet 边值问题:给定函数在边界上的值。
假设我们要求解的常微分方程为 y''(x) + p(x)y'(x) + q(x)y(x) = r(x),
边值问题可以表示为:
y(a) = A,y(b) = B
其中,a, b 是给定的自变量取值,A, B 是给定的常数。
2. Neumann 边值问题:给定函数在边界上的导数值。
假设我们要求解的常微分方程还是 y''(x) + p(x)y'(x) + q(x)y(x) = r(x),边值问题可以表示为:
y'(a) = A,y'(b) = B
二、求解边值问题的方法
求解边值问题有多种方法,其中比较常用的包括:
1. 分离变量法
这是一种基本的求解边值问题的方法。
通过将方程中的未知函数分离变量,得到一个关于自变量的方程和一个关于未知函数的方程,再分别求解这两个方程。
2. 特征值法
对于某些特殊的边值问题,可以使用特征值法进行求解。
特征值法的关键在于将边值问题转化为一个特征值问题,通过求解特征值和特征函数来得到方程的解。
3. 迭代法
对于某些复杂的边值问题,可以使用迭代法逐步逼近方程的解。
迭代法是通过不断逼近函数解来改善近似解的精度,从而得到较为准确的解。
三、常见的边值问题应用
常微分方程的边值问题在实际应用中具有广泛的应用,下面列举几个常见的例子:
1. 自由振动问题
自由振动是常微分方程的一个典型应用,比如弹簧振子的运动可以用一阶线性常微分方程来描述。
在自由振动问题中,通过给定的边界条件可以确定振子的运动规律和振动频率。
2. 热传导问题
热传导是指物体中热量的传递过程,可以用常微分方程来描述。
在热传导问题中,边界条件可以反映物体表面的温度分布,从而求解物体内部的温度变化。
3. 流体力学问题
流体力学是研究流体运动的力学,它也可以用常微分方程来描述。
在流体力学问题中,边界条件可以确定流体的速度和压力分布,从而求解流体的运动规律。
四、结语
边值问题是常微分方程的重要研究内容,它在实际应用中有着广泛的应用价值。
通过求解边值问题可以揭示物理系统的行为规律,为科学研究和工程设计提供基础。
因此,深入研究和掌握常微分方程的边值问题具有重要意义。
边值问题的数值解法

M b a 2 y xk y k h ,k 1, 2, ,n 1。 96
2
y 4 x 。因此,当 h 0 时,差分方程的解收敛到微分方 其中 M max a x b
y f x,y,y, y x,y sk,
这里的 s k 为
(8.6.3)
y
在 处的斜率。令 z y ,上述二阶方程可降为一阶方程组
y z, z f x,y,z ,
(8.6.4)
y a ,z a sk。
计算结果表明打靶法的效果是很好的,计算精度取决于所选取的初值问题数
值方法的阶和所选取的步长 h 的大小。不过,打靶法过分依赖于经验,选取试射 值,有一定的局限性。
第八章常微分方程数值解法
8.6.2 差分方法
差分方法是解边值问题的一种基本方法,它利用差商代替导数,将微分方程 离散化为线性或非线性方程组(即差分方程)来求解。 先考虑线性边值问题(8.6.2)的差分法。将区间 a,b 分成 n 等分,子区间的
s2
,同理得到 yb,s2 ,再判断它是否满足精度要求
y b,s2 。如此重复,直到某个 s 满足 y b,sk ,此时得到 k
的 y xi 和 yi z xi 就是边值问题的解函数值和它的一阶导数值。上述方程 好比打靶, s k 作为斜率为子弹的发射,y b 为靶心,故称为打靶法。
y xy 4 y 12 x 2 3x, 0 x 1, y 0 0,y 1 2,
其解的解析表达式为 y
x x 4 x 。来自解 先将该线性边值问题转化为两个初值问题
xy1 4 y1 12 x 2 3 x, y1 1 0, y1 0 0,y1 xy2 4 y2 0, y2 1 1。 y2 0 0,y2
常微分方程的边值问题
常微分方程的边值问题一、引言在数学中,微分方程是研究自然界中变化和发展的重要工具。
它描述了物体在不同变化条件下的行为规律,并被广泛应用于物理、工程、经济等领域。
边值问题是微分方程中的一个重要分支,它关注的是在一定边界条件下的解。
二、常微分方程常微分方程是指只含有关于一个自变量的一阶或高阶导数的方程。
一般形式为:[F(x, y, y’, y’’, , y^{(n)}) = 0]其中,x是自变量,y是未知函数。
常微分方程的求解可以分为两种类型:初值问题和边值问题。
三、边值问题的定义边值问题是指在一定边界条件下,求解微分方程的解。
对于二阶常微分方程,边值问题的一般形式为:[y’‘(x) = f(x, y, y’), a < x < b, y(a) = , y(b) = ]其中,a和b是给定的边界点,()和()是给定的边界值。
四、边值问题的求解方法边值问题的求解可以分为两种方法:迭代方法和直接方法。
4.1 迭代方法迭代方法是通过不断迭代逼近的方式求解边值问题。
常用的迭代方法有有限差分法和有限元法。
4.1.1 有限差分法有限差分法是一种将微分方程转化为差分方程进行求解的方法。
它将求解域离散化,并通过差分近似来近似微分项,最终通过迭代逼近求得边界值。
有限差分法的基本思想是将求解域划分为若干个离散的网格点,然后使用近似公式将微分项替换为差分项,从而得到差分方程。
通过迭代求解差分方程,最终得到边界条件下的解。
4.1.2 有限元法有限元法是一种将微分方程转化为代数方程组进行求解的方法。
它通过将求解域划分为有限个小区域,然后在每个小区域上选择一个试验函数来代表解,在满足边界条件的情况下,通过最小化误差的方法得到近似解。
有限元法的基本思想是将求解域划分为若干个小单元,然后在每个小单元上选择一个适当的试验函数,通过建立弱形式和加权残差方法得到代数方程组,最终通过迭代求解代数方程组得到边界条件下的解。
4.2 直接方法直接方法是通过对微分方程进行直接求解的方法,其中最常用的方法是变分法。
非线性常微分方程边值问题的有限解析法
非线性常微分方程边值问题的有限解析法常微分方程是一种非常重要的数学模型,可以用来描述许多物理、化学、生物、工程和经济等领域的有规律的现象。
常微分方程可分为线性和非线性两类,其中非线性常微分方程的解析解和数值解可能同时存在。
现今,许多科学研究和工程应用都依赖于解决非线性常微分方程边值问题的有效方法。
近些年来,随着计算机技术和数学模型理论的长足发展,有关解决非线性常微分方程边值问题的研究取得了显著成就,并开辟了一个全新的发展领域。
其中,有限解析法是一种有效解决非线性常微分方程边值问题的方法,其基本原理是将非线性方程通过一定的数学变换转化为线性方程组,然后应用有限元分析技术和矩阵分析技术,对其进行解析。
二、限解析法的基本思想有限解析法是一种基于矩阵分析的有限元分析方法,其基本原理是将非线性方程通过一定的数学变换转化为线性方程组,然后应用有限元分析技术和矩阵分析技术,对其进行数值求解。
该方法的基本思想是,建立一个普适的非线性偏微分方程的数值求解模型,给出此类非线性方程的通用数学表示式,并给出解决这类问题的概括性算法。
建立数值求解模型的基础是假定问题的解在一定的空间和时间范围内可以用一定的函数类型来表示,并以此建立解的数学表达式,在此基础上,对所求的数值解进行求解。
其次,在空间和时间范围内,将问题分解为有限个节点或单元,然后在这些节点或单元上求解出有限元函数系数,从而满足非线性方程及其边界条件,最后求出非线性方程的数值解。
三、限解析法的基本原理求解非线性常微分方程边值问题的有限解析法的基本原理如下:首先,建立有限解析法的数值求解模型,给出此类非线性方程的通用数学表示式,然后构造一个合适的有限元基函数,给出它在每个节点或单元上的求解矩阵,并计算出系数矩阵。
其次,根据边界条件对系数矩阵进行变换,求出特征值和特征向量,从而求出线性方程组的解。
最后,根据有限元方程的解得到非线性方程的数值解。
四、论非线性常微分方程边值问题的有限解析法是一种有效解决非线性常微分方程的方法,它的基本原理是将非线性方程通过一定的数学变换转化为线性方程组,然后应用有限元分析技术和矩阵分析技术,对其进行数值求解。
常微分方程的难点

常微分方程的难点
常微分方程是数学分析中的一门重要课程,也是应用数学中的基础课程之一。
它是研究一阶或高阶导数与自变量关系的方程,涉及到函数的连续性、可微性、可积性等重要的数学概念。
然而,常微分方程的学习也是有难点的。
其中,常见的难点包括以下几个方面:
1. 初值问题和边值问题的区别和联系。
初值问题和边值问题是常微分方程的两种基本类型,它们的解法和理论基础都有所不同。
2. 高阶常微分方程的解法。
高阶常微分方程的解法需要掌握多种技巧和方法,如常数变易法、欧拉公式、拉普拉斯变换等。
3. 变量分离法和分步法的应用。
变量分离法和分步法是解常微分方程中常用的技巧,但其应用需要考虑到方程的特殊性质和形式。
4. 非线性常微分方程的解法。
非线性常微分方程的解法涉及到多种数学工具和方法,如相似变量、对称性、积分因子等,需要掌握较高的数学知识。
5. 常微分方程的应用。
常微分方程是应用数学中的重要工具,在物理、工程、生物等领域都有着广泛的应用。
但其应用需要考虑到实际问题的特殊性质和背景知识。
- 1 -。
边值问题的数值解法在具体求解常微分方程时-2022年学习资料

中南大学数学科学与计算技术学院-第八章常微分方程数值解法-=323-z2=-x32+4y2?-y20=0, 20=0。-取h=0.02,用经典R-K法分别求这两个方程组解yx和y2x的计算值y1:和-y2i,然后按 8.6.6得精确解-6=,t2=0.x-y21-的打靶法计算值》:,部分点上的计算值、精确值和误差列于表8 12。-版核防行:小人学影学烧
中南大学数学科学与计算技术学院-第八章常微分方程数值解法-值得指出的是,对于线性边值问题86.2,一个简单 实用的方法是用解-析的思想,将它转化为两个初值问题:-y"+pxyi+qxy =fx-ya=a,ya=0: 「片+px5+gxy2=0,-ly2a=a,y2a=l。-求得这两个初值问题的解yx和y2x,若y2b≠0 容易验证-a高-8.6.6-为线性两点边值问题8.6.2的解。-例8.7用打靶法求解线性边值问题-版核防行 小人学影学烧
中南大学数学科学与计算技术学院-第八章常微分方程数值解法-y”+y-4y=12x2-3x,0<x<1,-1 0=0,y1=2,-其解的解析表达式为yX=x4+x。-解先将该线性边值问题转化为两个初值问题-y0=0, 1=0,-y2+y%-4y2=0,-y20=0,y1=1。-令乙1=2=y?,将上述两个边值问题分别降为一 方程组初值问题-31=-x31+4y1+12x2-3x,-y,0=0,z10=0,-版权防行:小人学影学烧
中南大学数学科学与计算技术学院-第八章常微分方程数值解法-表8-12-Xi-yu-y2i-yx-y-yl-0.2--0.002407991-0.204007989-0.2016000053-,0.2016000 00-0.53×10⁻⁸-0.4--0.006655031-0.432255024-0.425600008 -0.4256000000-0.80x10⁸-0.6-0.019672413-0.709927571-0. 2960000830.7296000000-0.83×10⁸-0.145529585-1.06407038 -1.2096000058-1.2096000000-0.58x10⁸-0.475570149-1.524 28455-2.00000000002.0000000000-例8.8用打靶法求解线性边值问题-4y"+y =2x3+16,-y2=8,y3=35/3。-要求误差不超过0.5×106,其解析解是yx=x2+8/x。 解对应于8.6.4的初值问题为-版凤防行:小人学数:学烧
二阶常微分方程边值问题数值方法
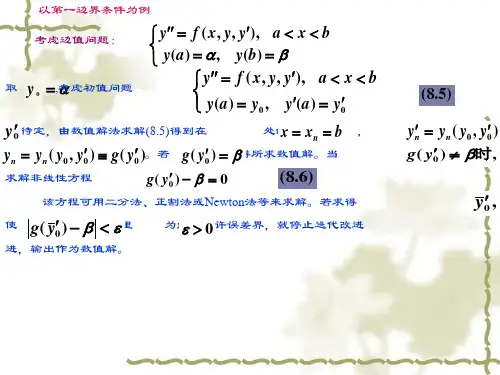
其中 p( x),q( x)为,r已( x知) 函数,则由常微分方程的理论知,通过
变量替换总可以消去方程中的 项,不妨y设 变换后的方程为
y( x) q( x) y( x) r( x)
y(a) ,
y(b)
则近似差分方程成离散差分方程为
yi 1
2 yi h2
yi 1
qi
yi
ri
其中 qi q( xi ), ri r( xi ), i 1,2, , n. y0 ,
第一边界问题:
y0 , yn1
(8.9)
第二边界问题:
y1 y0 h , yn1 yn h
(8.10)
第三边界问题:
y1 (1 0h) y0 1h,
(1 0h) yn1 yn 1h
(8.11)
若 f ( x, y,是y) 的y线, y性 函数时,f 可写成
f (x, y, y) p(x) y( x) q( x) y(x) r( x)
以
y
为待定参数。
0
对第三类边界问题,仍可转化为考虑初值问题(8.5),取
y0 ,
y0 1 0 y0 ,以 y为0 待定参数。
8.2 有限差分法
将区间[a,b]进行等分:
h
ba, n1
xi
a ih, i 0,1,
,n 1,
设在
x xi , i 0,1, , n 1处的数值解为 。 yi 用中心差分近似微分,即
而且还有误差估
计:
Ri
y( xi )
yi
M 24
h2
(
xi
a)(b xi )
其中 M max y(4。) ( x)
x[a ,b]
Matlab求解常微分方程边值问题的方法
Matlab 求解常微分方程边值问题的方法:bvp4c 函数常微分方程的边值问题,即boundary value problems ,简称BVP 问题,是指表达形式为(,)((),())0'=⎧⎨=⎩y f x y g y a y b 或(,,)((),(),)0'=⎧⎨=⎩y f x y p g y a y b p 的方程组(p 是未知参数),在MATLAB 中使用积分器bvp4c 来求解。
[命令函数]bvp4c[调用格式]sol=bvp4c(odefun,bcfun,solinit,options,p1,p2,…)sol 为一结构体,sol.x 、sol.y 、sol.yp 分别是所选择的网格点及其对应的y(x)与y'(x)数值; bvp4c 为带边值条件常微分方程积分器的函数命令;odefun 为描述微分方程组的函数文件;bcfun 为计算边界条件g(f(a),f(b),p)=0的函数文件;solinit 为一结构体,solinit.x 与solinit.y 分别是初始网格的有序节点与初始估计值,边界值条件分别对应a=solinit.x(l)和b=solinit.x(end); options 为bvpset 命令设定的可选函数,可采用系统默认值;p1, p2…为未知参数。
例 求常微分方程0''+=y y 在(0)2=y 与(4)2=-y 时的数值解。
[解题过程] 仍使用常用方法改变方程的形式:令1=y y ,21'=y y ,则原方程等价于标准形式的方程组1221⎧'=⎪⎨'=-⎪⎩y y y y ; 将其写为函数文件twoode.m ;同时写出边界条件函数对应文件twobc.m ;分别使用结构solinit 和命令bvp4c 确定y-x 的关系;作出y-x 的关系曲线图。
[算例代码]solinit =bvpinit(linspace(0,4,5),[1 0]); % linspace(0,4,5)为初始网格,[1,0]为初始估计值 sol=bvp4c(@twoode,@twobc,solinit);% twoode 与twobc 分别为微分方程与边界条件的函数,solinit 为结构x=linspace(0,4); %确定x 范围y=deval(sol,x); %确定y 范围plot(x,y(1,:)); %画出y-x 的图形%定义twoode 函数(下述代码另存为工作目录下的twoode.m 文件)function dydx= twoode(x,y) %微分方程函数的定义dydx =[y(2) -abs(y(1))];%定义twobc 函数(下述代码另存为工作目录下的twobc.m 文件)function res= twobc(ya,yb); %边界条件函数的定义res=[ya(1);yb(1)+2];[运行结果]。
第三章 常微分方程的边值和本征值问题
因此比 较明智的做法是,在每一个试验本征值上,由 xmax
出发向后直接积分产生另一个数值解 Ѱ>。 为了判断 这个试验本征值是不是一个能量本征值,可以在一
个接合点 xm上比较 Ѱ<和 Ѱ>,其中接合点 xm要这样选择, 使得两个积分都是准确的。这里接合点 xm 的一个方便的选 择是左转折点或右转折点。
问题转化为求下面方程的根
Φk (1)= 0
3.3 一维薛定谔方程的定态解
一维位势 V(x) 中一个质量为 m 的粒子的 量子力学定态
在 x = xmin 和 x = xmax 处两点位势变为无穷大,也就是说在这 两点上有刚壁,在 这两点之间则是一个势阱。
定解问题
其中
求使这个问题有非零解的能量本征值 E 及其相应的波函数
Ѱ<和 Ѱ>的归一化总是可以这样选择,使得两个函数值在
xm 上相等。这时如果 它们的微商在 xm上也相等,那么就可 以断言这个试验本征值就是能量本征值.
数学表达式为
这里的
提供了一个方便的标尺
打靶法的基本思想是将边值问题当作一个含可调参数 δ 的
初始问们就可以通过积分这个初始问
题得到 yδ (b) .
一般来说,由于可调参数 δ 的随意选择, yδ(b) 和 yb 很难相等。
打靶法就是通过使用一个搜索算法去调整参数 δ ,使得 yδ (b) 和 yb 在误差容忍范围内相等,从而达到数值求解边 值问题的目的. 问题转化为求下面方程的根
3.2 打靶法求解本征值问题
考虑一根密度均匀的绷紧的弦的振动,分离变量后,空间
部分满足的方程和边界条件可以写成
φ 是弦的横向位移, k 是波数 解析解为
相比边值问题,本征值问题多了一个待定参数 策略:我们先猜测一个试验本征值 k,同时任取一个非零数 δ , 把微分方程变化为一个初始值问题
常微分方程边值问题解法
常微分方程边值问题解法
常微分方程边值问题解法:
常微分方程边值问题是指在一定区间内,给定一个微分方程的初始条件和边界条件,求解微分方程的解在这个区间内满足这些条件的问题。
常见的边值问题有两种类型:Dirichlet边界条件和Neumann边界条件。
解决常微分方程边值问题的方法有很多种,下面介绍其中两种常用的方法:
1. 有限差分法:
有限差分法是利用差分近似替代微分,将微分方程转化为一组代数方程。
首先将区间离散化,将连续的函数转化为离散的数值,然后利用中心差分、前向差分或后向差分的方法,将微分方程变为代数方程组,最后利用线性代数的方法求解这个方程组。
2. 有限元法:
有限元法是将区间划分为若干个小的子区间,将微分方程转化为一组局部的代数方程组,然后将这些方程组组合成整个问题的全局方程组。
有限元法可以适用于更加复杂的边值问题,但是需要更多的计算量和更高的数学水平。
总之,常微分方程边值问题的解法有很多种,需要根据具体情况选择不同的方法。
第8章--常微分方程边值问题的数值解法
第8章 常微分方程边值问题的数值解法8.1 引 言推论 若线性边值问题()()()()()(),,(),()y x p x y x q x y x f x a x b y a y b αβ'''=++≤≤⎧⎨==⎩ (8.1.2) 满足(1) (),()p x q x 和()f x 在[,]a b 上连续; (2) 在[,]a b 上, ()0q x >, 则边值问题(8.1.1)有唯一解。
求边值问题的近似解,有三类基本方法:(1) 差分法(difference method),也就是用差商代替微分方程及边界条件中的导数,最终化为代数方程求解;(2) 有限元法(finite element method);(3) 把边值问题转化为初值问题,然后用求初值问题的方法求解。
8.2 差分法8.2.1 一类特殊类型二阶线性常微分方程的边值问题的差分法设二阶线性常微分方程的边值问题为(8.2.1)(8.2.2)()()()(),,(),(),y x q x y x f x a x b y a y b αβ''-=<<⎧⎨==⎩其中(),()q x f x 在[,]a b 上连续,且()0q x ≥.用差分法解微分方程边值问题的过程是:(i) 把求解区间[,]a b 分成若干个等距或不等距的小区间,称之为单元;(ii) 构造逼近微分方程边值问题的差分格式. 构造差分格式的方法有差分法, 积分插值法及变分插值法;本节采用差分法构造差分格式;(iii) 讨论差分解存在的唯一性、收敛性及稳定性;最后求解差分方程. 现在来建立相应于二阶线性常微分方程的边值问题(8.2.1), (8.2.2)的差分方程. ( i ) 把区间[,]I a b =N 等分,即得到区间[,]I a b =的一个网格剖分:011N N a x x x x b -=<<<<=,其中分点(0,1,,)i x a ih i N =+=,并称之为网格节点(grid nodes);步长b a Nh -=. ( ii ) 将二阶常微分方程(8.2.2)在节点i x 处离散化:在内部节点(1,2,,1)i x i N =-处用数值微分公式2(4)1112()2()()()(),12i i i i i i i i y x y x y x h y x y x x h ξξ+---+''=-<< (8.2.3)代替方程(8.2.2)中()i y x '',得112()2()()()()()()i i i i i i i y x y x y x q x y x f x R x h +--+-=+,(8.2.4) 其中2(4)()()12i i h R x y ξ=. 当h 充分小时,略去式(8.2.4)中的()i R x ,便得到方程(8.2.1)的近似方程1122i i i i i i y y y q y f h +--+-=,(8.2.5)其中(),()i i i i q q x f f x ==, 11,,i i i y y y +-分别是11(),(),()i i i y x y x y x +-的近似值, 称式(8.2.5)为差分方程(difference equation),而()i R x 称为差分方程(8.2.5)逼近方程(8.2.2)的截断误差(truncation error). 边界条件(8.7.2)写成0,.N y y αβ==(8.2.6)于是方程(8.2.5), (8.2.6)合在一起就是关于1N +个未知量01,,,N y y y ,以及1N +个方程式的线性方程组:2211212211222111(2),(2),1,2,,1,(2).i i i i i N N N N q h y y h f y q h y y h f i N y q h y h f αβ-+----⎧-++=-⎪-++==-⎨⎪-+=-⎩(8.2.7)这个方程组就称为逼近边值问题(8.2.1), (8.2.2)的差分方程组(system of difference equations)或差分格式(difference scheme),写成矩阵形式2211122222223332222222111(2)11(2)11(2)11(2)11(2)N N N N N N y q h h f y q h h f y q h h f y q h h f y q h h f αβ------⎡⎤⎡⎤-+-⎡⎤⎢⎥⎢⎥⎢⎥-+⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥-+=⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥-+⎢⎥⎢⎥⎢⎥-+-⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦. (8.2.8)用第2章介绍的解三对角方程组的追赶法求解差分方程组(8.2.7)或(8.2.8), 其解01,,,N y y y 称为边值问题(8.2.1), (8.2.2)的差分解(difference solution). 由于(8.2.5)是用二阶中心差商代替方程(8.2.1)中的二阶微商得到的,所以也称式(8.2.7)为中心差分格式(centered-difference scheme).( iii ) 讨论差分方程组(8.2.7)或(8.2.8)的解是否收敛到边值问题(8.2.1), (8.2.2)的解,估计误差.对于差分方程组(8.2.7),我们自然关心它是否有唯一解;此外,当网格无限加密,或当0h →时,差分解i y 是否收敛到微分方程的解()i y x . 为此介绍下列极值原理:定理8.2.1 (极值原理) 设01,,,N y y y 是给定的一组不全相等的数,设1122(),0,1,2,,i i i i i i i y y y l y q y q i N h +--+=-≥=.(8.2.9)(1) 若()0,1,2,,i l y i N ≥=, 则{}0Ni i y =中非负的最大值只能是0y 或N y ; (2) 若()0,1,2,,i l y i N ≤=, 则{}0Ni i y =中非正的最小值只能是0y 或N y .证 只证(1) ()0i l y ≥的情形,而(2) ()0i l y ≤的情形可类似证明. 用反证法. 记{}0max i i NM y ≤≤=,假设0M ≥, 且在121,,,N y y y -中达到. 因为i y 不全相等,所以总可以找到某个00(11)i i N ≤≤-,使0i y M =,而01i y -和01i y +中至少有一个是小于M 的. 此时0000000011222()2.i i i i i i i i y y y l y q y h M M M q M q M h +--+=--+<-=-因为00,0i q M ≥≥,所以0()0i l y <, 这与假设矛盾,故M 只能是0y 或N y . 证毕!推论 差分方程组(8.2.7)或(8.2.8)的解存在且唯一. 证明 只要证明齐次方程组11202()0,0,1,2,,1,0,0i i i i i i i N y y y l y q y q i N h y y +--+⎧=-=≥=-⎪⎨⎪==⎩ (8.2.10)只有零解就可以了. 由定理8.7.1知,上述齐次方程组的解01,,,N y y y 的非负的最大值和非正的最小值只能是0y 或N y . 而00,0N y y ==,于是0,1,2,,.i y i N == 证毕!利用定理8.2.1还可以证明差分解的收敛性及误差估计. 这里只给出结果: 定理8.2.2 设i y 是差分方程组(8.2.7)的解,而()i y x 是边值问题(8.2.1), (8.2.2)的解()y x 在i x 上的值,其中0,1,,i N =. 则有224()(),96i i i M h y x y b a ε=-≤-(8.2.11)其中(4)4max ()a x bM yx ≤≤=.显然当0h →时,()0i i i y x y ε=-→. 这表明当0h →时,差分方程组(8.2.7)或(8.2.8)的解收敛到原边值问题(8.7.1), (8.7.2)的解.例8.2.1 取步长0.1h =,用差分法解边值问题43,01,(0)(1)0,y y x x y y ''-=≤≤⎧⎨==⎩并将结果与精确解()()2222()3434x xy x e e ee x --=---进行比较.解 因为110N h ==,()4,()3q x f x x ==, 由式(8.2.7)得差分格式221222112289(240.1)30.10.1,(240.1)30.1,2,3,,8,(240.1)30.10.9,i i i i y y y y y x i y y -+⎧-+⨯+=⨯⨯⎪-+⨯+=⨯=⎨⎪-+⨯=⨯⨯⎩0100y y ==, 00.1,1,2,,9i x ih i i =+==, 其结果列于表8.2.1.从表8.2.1可以看出, 差分方法的计算结果的精度还是比较高的. 若要得到更精确的数值解,可用缩小步长h 的方法来实现.8.2.2 一般二阶线性常微分方程边值问题的差分法对一般的二阶微分方程边值问题1212()()()()()(),,()(),()(),y x p x y x q x y x f x a x b y a y a y b y b αααβββ'''++=<<⎧⎪'+=⎨⎪'+=⎩ (8.2.12) 假定其解存在唯一.为求解的近似值,类似于前面的做法,( i ) 把区间[,]I a b =N 等分,即得到区间[,]I a b =的一个网格剖分:011N N a x x x x b -=<<<<=,其中分点(0,1,,)i x a ih i N =+=,步长b a Nh -=. ( ii ) 对式(8.2.12)中的二阶导数仍用数值微分公式2(4)1112()2()()()(),12i i i i i i i iy x y x y x h y x y x x h ξξ+---+''=-<<代替,而对一阶导数,为了保证略去的逼近误差为2()O h ,则用3点数值微分公式;另外为了保证内插,在2个端点所用的3点数值微分公式与内网格点所用的公式不同,即21112012000022212()()()(),,1,2,,1,263()4()()()(),,23()4()3()()(),.23i i i i i i i N N N N N N N N y x y x h y x y x x i N h y x y x y x h y x y x x h y x y x y x h y x y x x h ξξξξξξ+-----⎧-''''=-<<=-⎪⎪-+-⎪''''=+<<⎨⎪⎪-+''''=+<<⎪⎩(8.2.13) 略去误差,并用()i y x 的近似值i y 代替()i y x ,(),(),()i i i i i i p p x q q x f f x ===,便得到差分方程组1111221001221211(2)(),1,2,,1,2(34),2(43),2i i i i i i i i i N N N N p y y y y y q y f i N h hy y y y h y y y y h αααβββ-++---⎧-++-+==-⎪⎪⎪+-+-=⎨⎪⎪+-+=⎪⎩(8.2.14)其中(),(),(),1,2,,1i i i i i i q q x p p x f f x i N ====-, i y 是()i y x 的近似值. 整理得12021222211222121(23)42,(2)2(2)(2)2,1,2,,1,4(32)2.i i i i i i i N N N h y y y h hp y h q y hp y h f i N y y h y h αααααβββββ-+---+-=⎧⎪---++==-⎨⎪-++=⎩ (8.2.15)解差分方程组(8.2.15),便得边值问题(8.2.12)的差分解01,,,N y y y .特别地, 若12121,0,1,0ααββ====,则式(8.2.12)中的边界条件是第一类边值条件:(),();y a y b αβ==此时方程组(7.7.16)为221112112211221211112(2)(2)2(2),(2)2(2)(2)2,2,3,,2,(2)2(2)2(2).i i i i i i i N N N N N N h q y hp y h f hp hp y h q y hp y h f i N hp y h q y h f hp αβ-+------⎧--++=--⎪---++==-⎨⎪---=-+⎩(8.2.16) 方程组(8.2.16)是三对角方程组,用第2章介绍的解三对角方程组的追赶法求解差分方程组(8.2.16),便得边值问题(8.2.12)的差分解01,,,N y y y .( iii ) 讨论差分方程组(8.2.16)的解是否收敛到微分方程的解,估计误差. 这里就不再详细介绍.例8.2.2取步长/16h π=,用差分法求下列边值问题的近似解,并将结果与精确解进行比较.精确解是1()(sin 3cos )10y x x x =-+. 解 因为(20)8N h π=-=,()1,()2,()cos p x q x f x x =-=-=, 由式(8.2.17)得差分格式()()()()()()()()()()()()()2122211222122216(2)216(1)216cos 16216(1)(0.3),216(1)2216(2)216(1)216cos 16,2,3,,6,216(1)2216(2)216cos 7i i i N N y yy y y i i y y πππππππππππππ-+--⎡⎤--⨯-++⨯-⎡⎤⎣⎦⎣⎦=--⨯-⨯-⎡⎤⎣⎦⎡⎤-⨯---⨯-++⨯-⎡⎤⎡⎤⎣⎦⎣⎦⎣⎦==⎡⎤-⨯---⨯-⎡⎤⎣⎦⎣⎦=()()16216(1)(0.1),ππ⎧⎪⎪⎪⎪⎪⎨⎪⎪⎪⎪⎪-+⨯-⨯-⎡⎤⎣⎦⎩080.3,0.1y y =-=-, 00.1,1,2,,9i x ih i i =+==, 其结果列于表8.2.2.8.3 有限元法有限元法(finite element method)是求解微分方程定解问题的有效方法之一,它特别适用在几何、物理上比较复杂的问题. 有限元法首先成功地应用于结构力学和固体力学,以后又应用于流体力学、物理学和其他工程科学. 为简明起见,本节以线性两点边值问题为例介绍有限元法.考虑线性两点边值问题()(8.3.1)(8.3.2)()()()()(),,(),(),Ly p x y x q x y x f x a x b y a y b αβ⎧''⎪=-+=≤≤⎨==⎪⎩其中1()0,()0,C [,]p x q x p a b >≥∈, ,C[,]q f a b ∈.此微分方程描述了长度为b a -的可变交叉截面(表示为()q x )的横梁在应力()p x 和()f x 下的偏差()y x .8.3.1 等价性定理记{}221C [,]()C [,],(),()a b y y y x a b y a y b αβ==∈==, 引进积分()22()()[()]()()2()()d baI y p x y x q x y x f x y x x '=+-⎰. (8.3.3)任取21()C [,]y y x a b =∈,就有一个积分值()I y 与之对应,因此()I y 是一个泛函(functional),即函数的函数. 因为这里是,y y '的二次函数,因此称()I y 为二次泛函.对泛函(8.3.3)有如下变分问题(variation problem):求函数21C [,]y a b ∈,使得对任意21C [,]y a b ∈, 均有()()I y I y ≥, (8.3.4)即()I y 在y 处达到极小, 并称y 为变分问题(8.3.4)的解.可以证明:定理8.3.1(等价性定理) y 是边值问题(8.3.1), (8.3.2)的解的充分必要条件是y 使泛函()I y 在21C [,]a b 上达到极小,即y 是变分问题(8.3.4)在21C [,]a b 上的解. 证 (充分性) 设21C [,]y a b ∈是变分问题()I y 的解;即y 使泛函()I y 在21C [,]a b 上达到极小,证明y 必是边值问题(8.3.1), (8.3.2)的解.设()x η是2C [,]a b 任意一个满足()()0a b ηη==的函数,则函数21()()()C [,]y x y x x a b αη=+∈,其中α为参数. 因为y 使得()I y 达到极小,所以()()I y I y αη+≥,即积分()22()()[()()]()[()()]2()[()()]baI y p x y x x q x y x x f x y x x dxαηαηαηαη''+=+++-+⎰作为α的函数,在0α=处取极小值()I y ,故d()0d I y ααηα=+=. (8.3.5) 计算上式,得()()()()()022(8.d()d d ()[()()]()[()()]2()[()()]d d 2()[()()]()2()[()()]()2()()d 2()()()()()()()()d .bab abaI y p x y x x q x y x x f x y x x x p x y x x x q x y x x x f x x x p x y x x q x y x x f x x x ααααηααηαηαηααηηαηηηηηη===+''=+++-+'''=+++-''=+-⎰⎰⎰3.6)利用分部积分法计算积分[][]()()()d ()()d ()()()()()()()d ()()()d ,bbaab ba abap x y x x x p x y x x p x y x x x p x y x x x p x y x x ηηηηη'''='''=-''=-⎰⎰⎰⎰代入式(8.3.6),得()0(8.3.7)d()2()()()()()()d 0.d b a I y p x y x q x y x f x x x ααηηα'=⎡⎤⎣⎦'+=-+-=⎰因为()x η是任意函数,所以必有()()()()()()0p x y x q x y x f x ''-+-≡. (8.3.8)否则,若在[,]a b 上某点0x 处有()00000()()()()()0p x y x q x y x f x ''-+-≠,不妨设()00000()()()()()0p x y x q x y x f x ''-+->,则由函数的连续性知,在包含0x 的某一区间00[,]a b 上有()()()()()()0p x y x q x y x f x ''-+->.作002200000,[,]\[,],()()(),.x a b a b x x a x b a x b η∈⎧⎪=⎨--≤≤⎪⎩ 显然2()C [,]x a b η∈,且()()0a b ηη==,但()()()()()()()d ba p x y x q x y x f x x x η⎡⎤''-+-⎢⎥⎣⎦⎰ ()00()()()()()()d 0b a p x y x q x y x f x x x η⎡⎤''=-+->⎢⎥⎣⎦⎰,这与式(8.3.7)矛盾. 于是式(8.3.8)成立,即变分问题(8.3.4)的解y 满足微分方程(8.3.1), 且(),()y a y b αβ==故它是边值问题(8.3.1), (8.3.2)的解.(必要性) 设()y y x =是边值问题(8.3.1), (8.3.2)的解,证明y 是变分问题(8.3.4)的解;即:y 使泛函()I y 在21C [,]a b 上达到极小.因为()y y x =满足方程(8.3.1),所以()()()()()()0p x y x q x y x f x ''-+≡.设任意21()C [,]y y x a b =∈,则函数()()()x y x y x η=-满足条件()()0a b ηη==,且2()C [,]x a b η∈. 于是()()[]()222222()()()()()[()()]()[()()]2()[()()]d ()[()]()[()]2()()d 2()()()()()()()()d ()[()]()[()]d baba baaI y I y I y I y p x y x x q x y x x f x y x x x p x y x q x y x f x y x xp x y x x q x y x x f x x x p x x q x x xηηηηηηηηη-=+-''=+++-+'-+-''=+-++⎰⎰⎰()()()22222()()()()()()d ()[()]()[()]d ()[()]()[()]d .bb ba a bap x y x q x y x f x x x p x x q x x xp x x q x x x ηηηηη⎡⎤'''=--+++⎢⎥⎣⎦'=+⎰⎰⎰⎰因为()0,()0p x q x >≥,所以当()0x η≠时,()22()[()]()[()]d 0bap x x q x x x ηη'+>⎰, 即()()0I y I y ->.只有当()0x η≡时,()()0I y I y -=. 这说明y 使泛函()I y 在21C [,]a b 上达到极小. 证毕!定理8.3.2 边值问题(8.3.1), (8.3.2)存在唯一解.证明 用反证法. 若12(),()y x y x 都是边值问题(8.3.1), (8.3.2)的解,且不相等,则由定理8.3.1知,它们都使泛函()I y 在21C [,]a b 上达到极小,因而12()()I y I y > 且 21()()I y I y >,矛盾!因此边值问题(8.3.1), (8.3.2)的解是唯一的.由边值问题解的唯一性,不难推出边值问题(8.3.1), (8.3.2)解的存在性(留给读者自行推导).8.3.2 有限元法等价性定理说明,边值问题(8.3.1), (8.3.2)的解可化为变分问题(8.3.4)的求解问题. 有限元法就是求变分问题近似解的一种有效方法. 下面给出其解题过程:第1步 对求解区间进行网格剖分01,i n a x x x x b =<<<<<=区间1[,]i i i I x x -=称为单元,长度1(1,2,,)i i i h x x i n -=-=称为步长,1max i i nh h ≤≤=. 若(1,2,,)i h h i n ==,则称上述网格剖分为均匀剖分.给定剖分后,泛函(8.3.3)可以写成()22()()[()]()()2()()d baI y p x y x q x y x f x y x x '=+-⎰()12211()[()]()()2()()d i i nnx i x i i p x y x q x y x f x y x xS -=='=+-∑∑⎰记. (8.3.9)第2步 构造试探函数空间。