
基本逻辑控制
END
可编程序控制器
任务四
基本逻辑控制
4.2 CPM1A 系列PLC的基本指令 系列PLC PLC的基本指令
编写应用程序时,使用频率最高的是基本指令。CPM1A系列PLC有 17条基本指令,初学者要从学习这些简单的指令入手,逐步了解其他 各种指令的功能和使用方法。
END
可编程序控制器
任务四
基本逻辑控制
00000
01000 01001
AND OUT LD
AND NOT 01000 OUT 01001
注意
END
可编程序控制器
任务四
基本逻辑控制
•
注意: 注意:连续输出的顺序不能颠倒
00000
00001
01000
00002 01001
00000 00001 00002 01000 01000
END
可编程序控制器
SET N
RESET N
END
可编程序控制器
任务四
基本逻辑控制
•
SET、RESET操作数区域 N:继电器号 IR、SR、HR、LR、AR 指令说明:一般输出位只能用一条指令控制其状态,而 指令说明 SET和RESET两条指令可控制同一个输出位。例
00000
SET 01000 RESET 01000
END
可编程序控制器
任务四
基本逻辑控制
OUT和 2. OUT和OUT
NOT指令 NOT指令
OUT:线圈驱动指令,用于将逻辑运算的结果驱动一个指定线圈。 OUT NOT:用于将逻辑运算的结果求反后驱动一个指定线圈。
OUT操作数区域 OUT NOT操作数区域 B:继电器号 B:继电器号 IR、SR、HR、LR、TC、AR、TR IR、SR、HR、LR、TC、AR
END
可编程序控制器
任务四
基本逻辑控制
结束指令——END 11 结束指令 END
指令功能:在任何程序中,最后一条指令为END,END后的任何指令 将不予执行,且必须有END。 END 01
指令说明:执行 END指令将使ER,CY,GR,EQ和LE标志变为OFF。
编制梯形图指令应注意的问题:
END
可编程序控制器
END
可编程序控制器
任务四
基本逻辑控制
7. 置位SET 和 复位RESET
SET——当SET指令的执行条件为ON时,使指定继电器置位为ON, 当执行条件为OFF时, SET指令不改变指定继电器的状态。 RESET——当RESET指令的执行条件为ON 时,使指定继电器置 位为OFF,当执行条件为OFF时, SET指令不改变指定继电器的状态。
指令说明: OUT和OUT NOT指令只能以位为单位进行操作, 1
不影响标志位。2 IR区中已用作输入通道的位不能作OUT、 OUT NOT的输出位。3 OUT和OUT NOT常用于一条梯形图支 路的最后,但有时也用于分支点。4 线圈并联输出时,可连续 使用OUT、OUT NOT 举例
END
可编程序控制器
基本逻辑控制
编制梯形图指令应注意的问题: 编制梯形图指令应注意的问题: 5 尽量避免出现双线圈输出
00000 01000 01000 01001
00001
01000
例
END
可编程序控制器
任务四
基本逻辑控制
某系统中,要实现货叉取放箱动作。要求如下: 某系统中,要实现货叉取放箱动作。要求如下: 货叉在原位且货叉上无货时,货叉应处于低位; 1 货叉在原位且货叉上无货时,货叉应处于低位;货叉在原位且货叉上 有货箱时,货叉应处在高位。 有货箱时,货叉应处在高位。 货叉在低位原位时,按下“左取箱”按钮,货叉左伸到左位, 2 货叉在低位原位时,按下“左取箱”按钮,货叉左伸到左位,上升到 高位,右伸回到原位。 高位,右伸回到原位。 货叉在高位原位时,按下“右放箱”按钮,货叉右伸到右位, 3 货叉在高位原位时,按下“右放箱”按钮,货叉右伸到右位,下降到 低位,左伸到原位。 低位,左伸到原位。 货叉动作过程中,断电后能够自动恢复。 4 货叉动作过程中,断电后能够自动恢复。
S R
KEEP N
KEEP操作数区域 KEEP IR、HR、LR、AR
例
END
可编程序控制器
任务四
基本逻辑控制
电机起停保持梯形图
00000 01000
00001 01000
00000 00001
END
SET 01000 RESET 01000
END
00000 00001
KEEP 01000 END
任务四
基本逻辑控制
例
梯形图 00000 01000 01001
语句表
LD 00000 OUT 01000 OUT NOT 01001 LD NOT 00001 OUT 01002
00001
01002
END
可编程序控制器
任务四
基本逻辑控制
AND和 3. AND和AND
NOT指令 NOT指令
AND:常开触点的逻辑与操作。 AND NOT:常闭触点的逻辑与操作。
AND、 AND NOT操作数区域 B:继电器号 IR、SR、HR、LR、TC、AR
指令说明:
1 2 •举例
END
AND、 AND NOT指令只能以位为单位进行操作,不影响状态标志位。 串联触点的个数没有限制。
可编程序控制器
任务四
基本逻辑控制
例1
00000
梯形图
00001 01000
语句表 LD 00000 00001 01000 00000
高位 左位 原位 右位(低位)
可编程序控制器
任务四
基本逻辑控制
可编程序控制器
任务四 学习目标: 学习目标:
基本逻辑控制
1. 掌握可编程序控制器基本指令的功能和使用方法 2. 熟练掌握电机正反转控制
END
可编程序控制器
任务四
基本逻辑控制
任务四 教学内容:
4.1 概述 4.2 4.3
基本逻辑控制
CPM1A 系列PLC的基本指令 系列PLC PLC的基本指令 NEZA系列PLC指令系统 NEZA系列PLC指令系统 系列PLC
00002
END
可编程序控制器
任务四
基本逻辑控制
语句表1 语句表1 LD 00000 AND 00001 OR NOT 00002 LD 00003 OR 00004 AND LD LD 00005 OR NOT 00006 AND LD OUT 20000
语句表2 语句表2 LD AND OR NOT LD OR LD OR NOT AND LD AND LD OUT 20000 00000 00001 00002 00003 00004 00005 00006
END
可编程序控制器
任务四
基本逻辑控制
9.
上升沿微分和下降沿微分 ——DIFU和DIFD DIFU和 DIFU DIFU DIFD N N 操作数区域 IR、HR、LR、AR
指令功能:当指令前的程序段执行状态由OFF变为ON时,DIFU指令指定的 寄存器位变为ON,并保持一个扫描周期。当指令前的程序段执行结果由ON 变为OFF时,DIFU指令指定的寄存器位变为ON,并保持一个扫描周期。 例
任务四
基本逻辑控制
编制梯形图指令应注意的问题: 编制梯形图指令应注意的问题:
1 梯形图中线圈应放在最后边。
2
除极少数指令不允许有执行条件外,几乎所有的指令都需要执 行条件。 指令
3 4
触点不能画在垂直路径上。 编程时,对于逻辑关系复杂的程序段,应按照先复杂后简单的 原则编程。
END
可编程序控制器
任务四
AND NOT LD
AND NOT 00006 OR LD LD AND OR LD LD AND OR AND LD LD NOT 20000 00003 00004 20002 00007 00008
AND NOT 20001 OR LD
练习2
OUT
01005
END
可编程序控制器
任务四
基本逻辑控制
LD SET LD
00000 01000 00003
00003
RESET 01000
END
可编程序控制器
任务四
基本逻辑控制
8.
保持指令——KEEP KEEP 保持指令
KEEP有两个执行条件,当置位输入端为ON时,继电器保持ON状态直到复位 输入端为ON时,使其为OFF。即置位端为ON 相当于执行SET指令,复位端为 ON相当于执行RESET指令。复位端优先级高。
练习3
OUT
01000
END
可编程序控制器
任务四
基本逻辑控制
练习3 练习3
LD 00002
00002 00003 00000 01000 00001 00004 00006 00005 00007
AND NOT 00003 OR AND 00001 00000
LD NOT 00004 AND OR LD LD NOT 00006 AND OR LD OUT 01000 00007 00005
END
可编程序控制器
任务四
基本逻辑控制
4.1
概述
一、指令的分类 按指令功能的不同,可分为基本指令和应用指令两类。 按指令功能的不同,可分为基本指令和应用指令两类。 基本指令是直接对输入和输出点进行操作的指令,如输入、 基本指令是直接对输入和输出点进行操作的指令,如输入、输出及逻辑 等操作。 “与”、“或”、“非”等操作。 应用指令是进行数据传送、数据处理、数据运算、 应用指令是进行数据传送、数据处理、数据运算、程序控制等操作的指 应用指令的多少关系到PLC功能的强弱。 PLC功能的强弱 令。应用指令的多少关系到PLC功能的强弱。 二、指令的格式 指令的格式可以表示为: 指令的格式可以表示为: 助记符(指令码) 操作数1 助记符(指令码) 操作数1 操作数2 操作数2 操作数3 操作数3
PLC 简单的逻辑控制
可编程序控制器实验指导书实验一简单的逻辑控制一、实验目的1.了解S7-200系列PLC的结构和外部I/O接线方法。
2.熟悉STEP7-Micro/WIN编程软件的使用方法。
3.通过练习熟悉基本逻辑指令中LD、LDN、A、AN、O、ON、=等指令的应用。
4.学习并掌握基本逻辑指令中S、R指令的应用。
二、实验仪器1.西门子可编程控制器实验装置 1台2.安装了STEP7-Micro/WIN编程软件的PC机 1台3.PC/PPI编程电缆 1根4.连接导线若干三、实验原理(一)基本逻辑指令1.基本指令功能介绍标准常开触点用LD表示,标准常闭触点用LDN表示,输出操作用“=”表示;逻辑与、或、“取非”分别用“A”、“O”和“NOT”表示;串联电路的并联操作用“OLD”表示;并联电路的串联操作用“ALD”表示。
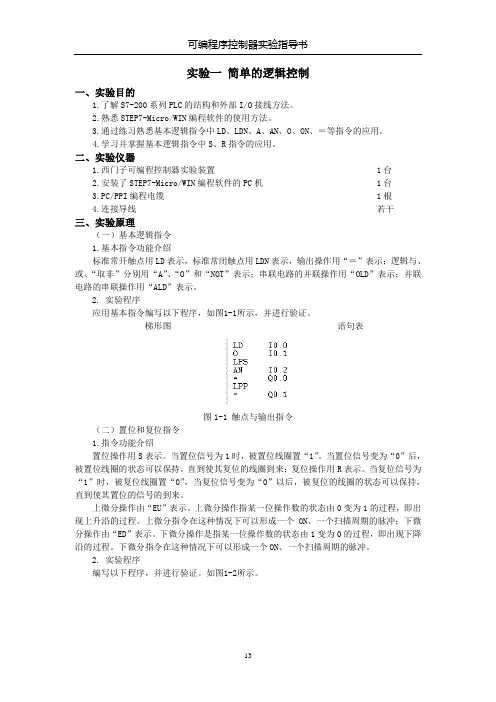
2. 实验程序应用基本指令编写以下程序,如图1-1所示,并进行验证。
梯形图语句表图1-1 触点与输出指令(二)置位和复位指令1.指令功能介绍置位操作用S表示。
当置位信号为1时,被置位线圈置“1”。
当置位信号变为“0”后,被置位线圈的状态可以保持,直到使其复位的线圈到来;复位操作用R表示。
当复位信号为“1”时,被复位线圈置“0”,当复位信号变为“0”以后,被复位的线圈的状态可以保持,直到使其置位的信号的到来。
上微分操作由“EU”表示。
上微分操作指某一位操作数的状态由0变为1的过程,即出现上升沿的过程。
上微分指令在这种情况下可以形成一个ON、一个扫描周期的脉冲;下微分操作由“ED”表示。
下微分操作是指某一位操作数的状态由1变为0的过程,即出现下降沿的过程。
下微分指令在这种情况下可以形成一个ON、一个扫描周期的脉冲。
2. 实验程序编写以下程序,并进行验证。
如图1-2所示。
实验一简单的逻辑控制语句表梯形图图1-2 置位、复位及微分指令四、实验内容及步骤(一)基本逻辑指令1.在断电的情况下,将编程电缆一端与PLC的编程接口相连,另一端与计算机串口连接。
pid的逻辑
pid的逻辑
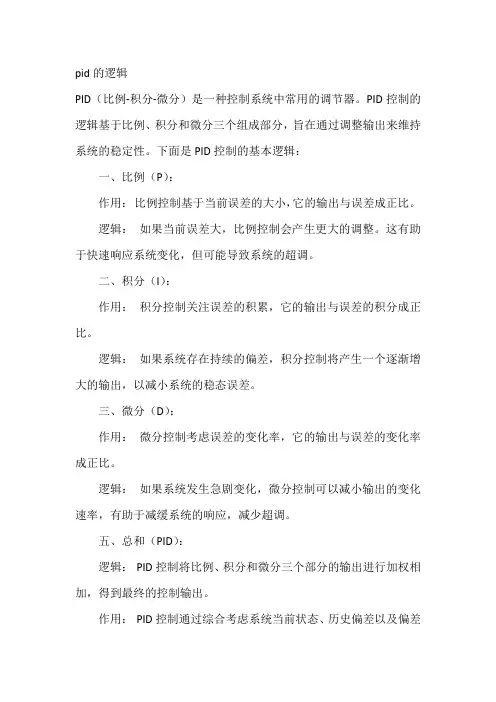
PID(比例-积分-微分)是一种控制系统中常用的调节器。
PID控制的逻辑基于比例、积分和微分三个组成部分,旨在通过调整输出来维持系统的稳定性。
下面是PID控制的基本逻辑:
一、比例(P):
作用:比例控制基于当前误差的大小,它的输出与误差成正比。
逻辑:如果当前误差大,比例控制会产生更大的调整。
这有助于快速响应系统变化,但可能导致系统的超调。
二、积分(I):
作用:积分控制关注误差的积累,它的输出与误差的积分成正比。
逻辑:如果系统存在持续的偏差,积分控制将产生一个逐渐增大的输出,以减小系统的稳态误差。
三、微分(D):
作用:微分控制考虑误差的变化率,它的输出与误差的变化率成正比。
逻辑:如果系统发生急剧变化,微分控制可以减小输出的变化速率,有助于减缓系统的响应,减少超调。
五、总和(PID):
逻辑:PID控制将比例、积分和微分三个部分的输出进行加权相加,得到最终的控制输出。
作用:PID控制通过综合考虑系统当前状态、历史偏差以及偏差
变化率,使系统更稳定、更快速地响应变化。
PID控制的关键是合理设置比例、积分和微分参数,以适应特定系统的特性。
这些参数的调整可以通过实验、模拟或专业知识来进行。
PID控制广泛用于工业自动化、温度控制、电机控制等领域。
PLC的基本原理及工作方式

PLC的基本原理及工作方式PLC(可编程逻辑控制器)是一种用于控制机器和自动化系统的计算机设备。
它以电子方式模拟和控制物理过程,广泛应用于工业生产、自动化系统和机械设备的控制。
本文将介绍PLC的基本原理和工作方式。
一、PLC的基本原理PLC的核心原理是基于逻辑控制。
它使用硬件电路和软件编程相结合的方式,实现对设备和过程的控制。
PLC的基本原理包括输入、输出和处理。
1. 输入(Input):PLC接收来自传感器、按钮和其他设备的输入信号。
这些输入信号可以是开关状态、传感器检测到的物理量或其他控制信号。
2. 输出(Output):PLC根据输入信号的分析和处理,通过输出接口控制执行器、马达、阀门等设备的工作状态。
输出信号可以包括开关信号、驱动电压等。
3. 处理(Processing):PLC中有一个中央处理器(CPU),负责执行编程逻辑。
它将输入信号和存储在其内部存储器中的程序进行比较、计算和逻辑运算,从而确定正确的输出信号。
其中,PLC的内部存储器由程序和数据两部分组成。
程序存储器存储PLC的控制程序,用于处理输入信号并输出相应信号。
数据存储器用于存储各类变量、计数器和定时器等数据。
二、PLC的工作方式PLC的工作方式可以分为扫描周期和周期内的逻辑运算。
1. 扫描周期(Scan Cycle):PLC以固定的扫描周期工作,通常为几毫秒至几十毫秒不等。
扫描周期是指PLC运行一次完整的输入-处理-输出过程所需要的时间。
在一个扫描周期内,PLC对输入信号进行采集,对采集到的信号进行处理,然后确定相应的输出信号。
2. 周期内的逻辑运算:在一个扫描周期内,PLC执行编程逻辑,对输入信号进行处理和判断,并根据程序设定的条件和逻辑进行计算。
根据计算结果,PLC确定输出信号的状态。
如果程序中有循环、计数器或定时器,PLC会根据这些设定进行相应的操作。
PLC的工作方式可分为三个步骤:输入采样、逻辑处理和输出响应。
在输入采样阶段,PLC读取输入信号的状态,并将其存储在内部存储器中。
逻辑控制的概述
逻辑控制
(1)启动封锁功能
启动封锁是指在某些特定的情况下,不允许主机进行启动的一项安全措施。
在AC C20遥控系统中,只要出现下列任意一种情况,都将激活遥控系统的启动封锁功能。
主机故障停车。
当主机安保系统检测到某种严重故障而导致故障停车时,将封锁主机的启动操作。
故障停车的具体原因可在通过ACP上的MIMIC画面查询。
②启动空气压力低。
为保证主机的成功启动,必须保证有足够的启动空气压力,启动空气压力的最低值可在ACP面板上进行设置。
当空气压力低干设定压力时,将触发启动封锁。
③转速检测故障。
转速是主机启动过程和运行的关键性参数,当转速检测系统发生故障时,主机不允许启动。
④调速器脱开。
当进行机旁操作时,油门拉杆是人工通过气动操纵系统进行手动操纵的,油门拉杆离合器应从调速器执行机构断开,合向手动拉杆。
此时,主机的启动操作也是在机旁进行的,因此不允许遥控系统发出启动命令。
⑤主启动阀封锁。
出于安全的考虑,当主机停止工作时,主启动阀必须手动置于封锁位置。
因此,在进行主机启动之前,必须将主启动阀置于工作位置。
⑥空气分配器封锁。
和主启动阀一样,在主机停止工作时,还要封锁空气分配器。
在主机启动之前,必须将空气分配器的封锁解除。
⑦盘车机未脱开。
如果盘车机齿轮未从主机飞轮脱开,主机的启动是严格禁止的。
PLC项目三 三菱FX3U系列PLC基本逻辑指令及其应用
4. LD与LDI指令对应的触点一般与左侧母线相连,若与后述的ANB、ORB指令 组合,则可用于串、并联电路块的起始触点;
5. 线圈驱动OUT指令可并行多次输出(即并行输出),即OUT指令可以连续使 用若干次,相当于线圈的并联。
6. OUT指令不能用于输入继电器X,而且线圈和输出类指令应放在梯形图的 最右边。
试设计两台电动机的联动控制系统,要求电 动机M1起动后,电动机M2才能起动,M2先 停止,M1才能停止。两台电动机分别单独设 置起动按钮和停止按钮。
任务3.2 三相异步电动机的星形—三角形 降压起动控制
一 项目任务 二 项目分析 三 相关知识点 四 项目实施 五 知识进阶
一 项目任务
设计一个三相异步电动机的PLC控制系统.
6. 在调试程序时可将END指令插在各程序段之后进行分段调试,调试好以 后必须把程序中间的END指令删去。因此,在编程时插入该指令便于程序 的检查和修改。而且,执行END指令时,也刷新警戒时钟。
应用举例
将NOP指令取代LD X003和AND X004指令,电路结构将有较大 幅度的变化。
6. 热继电器过载信号的处理
3. MPS指令可将多重电路的公共触点或电路块先存储起来,以便后面的多重输 出支路 使用。多重电路的第一个支路前使用MPS进栈指令,多重电路的中间支 路前使用MRD读栈指令,多重电路的最后一个支路前使用MPP出栈指令。该组指令 没有操作元件。
基本逻辑指令基础知识讲解
第一节 基本逻辑指令 第二节 编程的规则与技巧 第三节 基本逻辑指令的应用 本章小结
第一节 基本逻辑指令
一、LD、LDI、OUT 指令 二、AND、ANI指令 三、OR、ORI 指令 四、ANB、ORB 指令 五、MPS、MRD、MPP 六、指M令C、MCR 指令 七、SET、RST 指令 八、PLS、PLF 指令 九、NOP、END 指令
母线可以省略; ❖ 线圈可以并联,不能串联连接; ❖ 应尽量避免双线圈输出。
第二节 编程的基本规则与技巧
二、编程的技巧
❖ 并联电路上下位置可调,应将单个触点的支路放下面。
X4 X1 X2
Y0
ORB
不好!
0 LD X4 1 LD X1 2 AND X2 3 ORB 4 OUT Y0
X1 X2 Y0
X4
九、PLF、PLS 指令
❖ 指令的梯形图
X0 PLS M0
M0
SET
Y0
X1
PLF
M1
X0
M1
X1
RST
Y0
M0
M1
Y0
0 LD X0 1 PLS M0 2 LD M0 3 SET Y0 4 LD X1 5 PLF M1 6 LD M1 7 RST Y0
第一节 基本逻辑指令
十、NOP、END 指令
六、MPS、MRD、MPP 指令0 LD X1
❖ 梯形图(一层栈例)
1 MPS 2 LDI X2
MPS
X1
X2 M0
3 AND M0 4 OR X0
Y1
5 ANB
X0
6 OUT Y1
X3
MPP
X4
X5
7 MPP
逻辑控制系统基础知识
Cm ——转矩常数 ——磁通量 2. 直流电动机的机械特性 曲线
曲线说明: 电枢回路中串联电阻值越大 电机的起动电流越小
3.他励直流电动机的电枢回路串电阻分级起动
KM1 KM2
KM
a) 电动机等效回路 该起动方式的优点: (1) 起动电流小
b) 电动机特性曲线
(2)各级电磁力矩较一致,加速度较均匀
b) 电动机特性曲线
(2)转速反接制动
1)如果位能性负载非常重, 负载转矩大于电动机起始 转矩, 2)则负载重物不会上升,而 是下降, 3)此时拖动转矩T为正,n为 负,电动机处于制动状态。
电动机特性曲线
6.回馈制动
电动机转速大于理想空 载转速,且转速与拖 动转矩方向相反
电动机反接制动机械
特性曲线
(3)交流电动机能耗制动原理
定子绕组中通入的直流电流,形成固定磁场, 转子切割固定磁场,形成感生电流。磁场与感生 电流互相作用,产生与电机转速方向相反的力矩, 使电机制动。
5. 交流电动机的电枢反接制动
(1)交流电机电枢反接制动 原理图
(2)交流电机电枢反接制 动特性曲线
(3)电枢反接制动的特点:
(2) 位能性负载 1) 负载转矩由重力作用产生,不论电动机的转速方 向变化与否,负载转矩TL的大小和方向始终不变。 2)例如起重设备提升重物时,其作用方向与电动机 旋转方向相反;当下放重物时,负载转矩变为驱 动转矩,其作用方向与电动机旋转方向相同,促 使电动机旋转。
2.恒功率负载 (1)特点是当转速变化时,负载从电动机吸收的功率 为恒定值。 9.55 P P——功率 TL n
• 优点:制动效果强,速度快 • 缺点:消耗能量大,如要停车,需要自动控制电 路切断电源 • 适用于快速停车与反向。
基本位逻辑指令应用举例
基本位逻辑指令应用举例 1. 起动、保持、停止电路起动、保持和停止电路(简称为“起保停”电路),其梯形图和对应的PLC 外部接线图如图23所示。
在外部接线图中起动常开按钮SB1和SB2分别接在输入端I0.0和I0.1,负载接在输出端Q0.0。
因此输入映像寄存器I0.0的状态与起动常开按钮SB1的状态相对应,输入映像寄存器I0.1的状态与停止常开按钮SB2的状态相对应。
而程序运行结果写入输出映像寄存器Q0.0,并通过输出电路控制负载。
图中的起动信号I0.0和停止信号I0.1是由起动常开按钮和停止常开按钮提供的信号,持续ON 的时间一般都很短,这种信号称为短信号。
起保停电路最主要的特点是具有“记忆”功能,按下起动按钮,I0.0的常开触点接通,如果这时未按停止按钮,I0.1的常闭触点接通,Q0.0的线圈“通电”,它的常开触点同时接通。
放开起动按钮,I0.0的常开触点断开,“能流” 经 Q0.0的常开触点和I0.1的常闭触点流过Q0.0的线圈,Q0.0仍为ON ,这就是所谓的“自锁”或“自保持”功能。
按下停止按钮,I0.1的常闭触点断开,使Q0.0的线圈断电,其常开触点断开,以后即使放开停止按钮,I0.1的常闭触点恢复接通状态,Q0.0的线圈仍然“断电”。
时序分析如图24所示。
这种功能也可以用图25中的S 和R 指令来实现。
在实际电路中,起动信号和停止信号可能由多个触点组成的串、并联电路提供。
小结:(1)每一个传感器或开关输入对应一个PLC 确定的输入点,每一个负载PLC 一个确定的输出点。
(2)为了使梯形图和继电器接触器控制的电路图中的触点的类型相同,外部按钮一般用常开按钮。
I0.0I0.1Q0.01M2ML+DC24VSB1SB2外部电路接线图1L起、保、停电路梯形图输入映像寄存器 输出映像寄存器图23外部接线图和梯形图图25 S/R 指令实现的起、保、停电路图24时序分析图I0.0I0.1 Q0.0外部电路接线图2. 互锁电路如图26所示输入信号I0.0和输入信号I0.1,若I0.0先接通,M0.0自保持,使Q0.0有输出,同时M0.0的常闭接点断开,即使I0.1再接通,也不能使M0.1动作,故Q0.1无输出。
逻辑控制关系
逻辑控制关系逻辑控制关系(Logical Control Relationship)是指在程序设计中,通过特定的逻辑结构来控制程序的执行流程。
它是程序设计中至关重要的一部分,能够有效地控制程序的执行顺序和条件,使得程序能够按照既定的逻辑进行运行。
在程序设计中,常用的逻辑控制结构包括顺序结构、选择结构和循环结构。
顺序结构是最基本的控制结构,按照代码的书写顺序逐行执行。
选择结构通过判断条件的真假来决定执行的代码块,常见的选择结构有if语句和switch语句。
循环结构则是根据循环条件的真假来循环执行一段代码,常见的循环结构有for循环和while循环。
逻辑控制关系能够使程序在不同的条件下执行不同的代码块,从而实现不同的功能。
例如,在一个购物网站中,根据用户的登录状态可以选择展示不同的页面内容,如果用户已登录,则显示欢迎词和个人信息;如果用户未登录,则显示登录注册页面。
这就是通过选择结构来控制页面的展示内容。
另外,逻辑控制关系还可以用于处理循环操作。
比如,一个计算器程序需要反复接收用户的输入,直到用户选择退出程序。
这时可以使用循环结构来实现,当用户选择退出时,循环结束,程序退出。
在程序设计中,逻辑控制关系的正确使用可以提高程序的执行效率和可读性。
合理的控制结构可以使程序代码简洁明了,易于理解和维护。
同时,逻辑控制关系也是程序逻辑正确性的基础,通过正确的控制结构,能够保证程序按照预期的逻辑顺序执行,避免产生错误和逻辑混乱。
总之,逻辑控制关系在程序设计中起到了至关重要的作用。
它通过特定的逻辑结构来控制程序的执行流程,使得程序能够按照既定的逻辑进行运行。
合理的逻辑控制关系能够提高程序的效率、可读性和可维护性,是程序设计中不可或缺的一环。
可编程逻辑控制原理及应用之基本逻辑电路编程
本节将介绍可编程逻辑控制的基本原理和应用,在工业自动化和家庭自动化 中的重要性,以及基本逻辑电路编程的概述。
可编程逻辑控制的定义和作用
定义
可编程逻辑控制是一种以 数字形式表达的控制系统, 用于自动化和远程控制。
作用
它可以用于控制机器和过 程,提高生产效率和安全 性,减少人力和资源消耗。
基本逻辑门是基于布尔运算的电子元件,用于实现逻辑功能。
4
基本逻辑门的组合和连续电路设计
通过组合不同的逻辑门,可以构建复杂的逻辑电路,实现特定的功能。
可编程逻辑控制的应用
工业自动化中的可编程逻辑控制
PLC在工厂自动化中起到关键作用,控制生产 线、机器和设备的运行。
可编程逻辑控制在家庭自动化中的应用
PLC可以应用于家庭自动化系统,如智能照明、 安防和能源管理。
基本组成部分
可编程逻辑控制器 (PLC)、输入输出模块、 中央处理器、存储器和通 信接口。
基本逻辑电路的编程
1
布尔逻辑运算的概述
布尔运算是一种逻辑运算,用于将逻辑值(真/假)组合成更复杂的逻辑语句。
2
ቤተ መጻሕፍቲ ባይዱ
布尔代数的基本原理和运算法则
布尔代数是一种数学结构,用于描述和分析逻辑表达式的规则和定律。
3
基本逻辑门的功能和真值表