
第07章位移法
q B
A
A
变形图 (b) A q
A
B C
MAB
(c)
A
MAC
A
FP
16
得到的是杆件的刚度方程。此时,可以获得各杆 端弯矩的表达式。 ① AB杆的计算条件是:B端固定,A端有已知位 移A、,并承受已知荷载q的作用。
M AB 6i ql 2 4i A l 12
形常数
i
附加转动约束
E B F C
确定角位移图
确定线位移图
n=2(D、F)+1(D、E、F点的水平侧移F)=3
6
(a) D A
C E
(b) D
C
E
B
A
B
确定线位移图
n=3(C、D、 E)+2(D、E点的水平侧移D、E)=5
( a) B A C D E F G (b) B C D E F G
此时B结点产生固端弯矩。
12
q A B
q
B 0
F M BA 0
C B
F M BC
C
F M BC
ql 2 8
3、令B结点产生转角B( 单跨超静定梁。 A i A i
)。
此时AB、BC杆类似于B端为固端且产生转角B的 B i B
B
C
i
B 3i B
B
3i B
B
EI —线刚度 l
二、基本未知量
力法:力法的基本未知量是多余未知力; 位移法:位移法的基本未知量是结构的结点位 移(角位移和线位移)。
位移法与力法一样,求解的第一步就是要确定
结构的基本未知量。
4
基本未知量的确定:
基本未知量数目n=结点角位移()数+独立的结点 线位移()数 结点角位移数=结构的刚结点数(容易确定) 附加转动约 束(刚臂约 束):只阻 止结点的转 动,不阻止 结点的线位 移。
(1) 当0时,(10) (2) 当=0时,(9) (d)
(1) 当不考虑轴向变形时,(4) (2) 当考虑轴向变形时,(9)
(1) 当0时,(3) (2) 当=0时,(2)
9
小结: 1、位移法的基本未知量是结构内部结点 (不包括支座结点)的转角或线位移。 2、选取内部结点的位移作为未知量就满足了变形 协调条件;位移法方程是平衡方程,满足平衡条件。 3、附加支杆和附加转动约束后的体系称为原超静 定结构的基本结构。 4、支座结点的可能位移不作为位移法基本未知量 的原因是: (1) 减少未知量的数目 ; (2) 单跨超静定梁 的杆端弯矩表达式中已经反映了支座可能位移 ( 转角
第一步:杆件分析 找出杆件的杆端力与杆端位 移之间的关系。即:建立杆件的刚度方程。
第二步:结构分析 找出结构的结点力与结点位
移之间的关系。即:建立结构的位移法基本方程。
3
位移法的实施过程,是把复杂结构的计算问题转 变为简单杆件的分析与综合的问题。 杆件分析是结构分析的基础,杆件的刚度方程是 位移法基本方程的基础。所以位移法又称为刚度法。
i
C
13
4、杆端弯矩表达式(两种情况叠加)
M BA 3i B M BC ql 2 3i B 8
B
5、建立位移法方程 由结点B平衡可得
2 ql 3i B 0 3i B 0 M B 0 M BA M BC 8 2 ql 2 ql 3i B 3i B 0 6i B 0 8 8 ql 2 6i B B 0 6、求解基本未知量 8
M AB M AC 0
6i ql 2 3FPl 7i A 0 l 12 16 (a)
FQAB
A
AC
MAB FP MAB
18
x 0
FQAB 0
A
C
ql 2 M B 0 FQAB l M AB M BA 2 0
FQAB M M 6i A 12i ql ql ( AB AB ) 2 l l 2 l l 2
、线位移)的影响,如下图示。
10
q A
M
F AB
q
B
ql 2 8
A
F M AB 2 ql F M BA 12
B
A
A
i EI / l
B
A
A
i EI / l
B
M AB 4i A
M BA 2i A
M AB 3i A
5 、位移法的基本结构可看作单跨超静定梁的组
1、两端固定梁 i EI
A
l
M AB 4i A M BA 2i A
EI
B
A
A
i
A
B
l
MAB
B
MBA
M AB 2i B M BA 4i B
A
i
MAB
B
i
MBA
B B
A
A
EI
B
l
B
A
24
M AB
6i M BA l
6i M AB 4i A 2i B 也叫转角 l 位移方程 6i M BA 2i A 4i B l 由杆件平衡可得: F F 1 ( M M ) QAB QBA AB BA l 6i 6i 12i A B 2 l l l
22
2、结点转角 结点转角以顺时针方向为正,逆时针方向为负。 FP A D B C
B( )
C( )
3、杆件两端相对侧移 杆件两端相对侧移的正负号与弦转角的正负号 一致。而以顺时针方向为正,逆时针方向为负。 A
l
B
A
l
B
23
二、等截面直杆的刚度方程(形常数)
合体系。为顺利求解,必须首先讨论单跨超静定梁
在荷载及杆端位移作用下的求解问题。
11
三、位移法的解题步骤(解题途径) 示例1:作图示两跨连续梁的弯矩图。
A B EI l q
B
EI l
C
1、确定基本未知量
取结点 B的转角B作为基本未知量,这就保证了
AB杆与BC杆在B截面的位移协调。 2、在B结点加附加转动约束( )。
(1) 将求得的 A 、 代入杆端弯矩表达式,可求 出杆端弯矩的值。
(2) 根据杆端弯矩的值,利用与静定结构作弯矩
图的相同方法可获得超静定结构的弯矩图。
这里主要是介绍的位移法求解超静定结构的基
本过程与方法,具体的计算后面给出。 值得指出的是: 在确定结构的基本未知量之前引入假设:对于 受弯杆件,忽略轴向变形和剪切变形的影响。
A
B
C
3ql 2 32
M图
15
示例2:作图a示刚架的弯矩图。 主要介绍位移法的解 题途径。 1、确定基本未知量
q
A
FP
EI、l
C
A、A=
2、设法求出A、
方法:把结构拆成杆 件(图b、c) (1) 杆件分析:就是杆 件在已知端点位移和已知 荷载作用下的计算问题。
EI、l (a) B FP C A
FQAB
A FP
MAB A FQAB
C
即:
6i A 12i ql 2 0 l l 2
q
(b)
B FQBA MBA
(3) 求基本未知量A、
联立求解方程(a)和(b)即可获得结点位移A、 。 位移法求解的关键就是求得结点位移。结点位移 一旦求出,余下的问题就是杆件的计算问题。
19
3、作弯矩图。
20
§7-2 等截面直杆的刚度方程
位移法计算的基础是:单跨超静定梁具有支座
移动和外荷载作用时的杆端力的计算。 位移法将整体结构拆成的杆件不外乎三种“单 跨超静定梁”:两端固定梁;一端固定、一端简支 梁;一端固定、一端滑动梁。 用到的数据是:形常数和载常数。 (1) 已知杆端位移求杆端弯矩——形常数;
EI MBA A i l
MAB MAB
(1) A
B
A
EI MBA A i l
B
M AB
6i 4i A l
M BA
6i 2i A l
29
(2)
MAB EI A i l
MAB
A
M AB
MAB i EI
B
A
A
EI i l
B
3i 3i A l
第七章 位移法
§7-1 §7-2 §7-3 §7-4 §7-5 §7-6 位移法基本概念 等截面直杆的刚度方程 无侧移刚架和有侧移刚架的计算 剪力分配法 对称结构的计算 支座移动、温度变化及具有弹簧支座 结构的计算
位移法与力法一样,是计算超静定结构的一种方 法,它比力法有更大的优越性和通用性。位移法不但 可以计算超静定结构,也以可用来解静定结构。 矩阵位移法:随计算机的发展而形成的; 位移法 衍生出 的方法
上式就是两端固定梁的刚度方程。
等号右边矩阵中的系数称为刚度系数,即产生单 位杆端位移所需施加的杆端力。 刚度系数是只与杆件的截面尺寸和材料性质有关 的常数,又称为形常数。
26
2、一端固定、一端简支梁
M AB
M AB 3i A
A
EI
B
A
A
A
i
B
l EI i l
A
M AB
i
3i l
25
6i 4 i 2 i l M AB A 6i 4i M BA 2i B l F QAB 6 i 6 i 12 i 2 l l l
EI (线刚度) l
q
合集下载
结构力学-位移法
则梁端结点转角为0;若柱子不平行,则梁端结
点转角可由柱顶侧移表示出来。
(4)对于平行柱刚架不论横梁是平的,还是斜的, 柱子等高或不等高,柱顶线位移都相等。
a
Δ Δ
§7.4 位移法举例
例1:
q
B EI C
EI
杆长为:l
A
解:1.确定未知量
未知量为: B
2.写出杆端力的表达式
BC杆
M Bc
3
EI L
二、基本未知量的确定
1.无侧移结构基本未知量:所有刚结点的转角
1
2
1
2.有侧移结构
1
2
3
例1. B
C 例2. B
C
A
A
只有一个刚结点B,由于忽 略轴向变形,B结点只有 B
只有一个刚结点B, 由于忽略轴向变形及C 结点的约束形式,B结 点有一个转角和水平位 移 B BH
例3. B
l
A
F11
4EI A l
4EI A l
B
2
E l
I
A
θA
4i
2
E l
I
A
A
ql3 96 EI
4E l
I
A
基本体系法解题要点:
(1)位移法的基本未知量是结点位移;
(2)位移法的基本结构----单跨梁系; (3)位移法的基本方程是平衡方程; (4)建立基本方程的过程分为两步:
1)把结构拆成杆件,进行杆件分析; 2)再把杆件综合成结构,进行整体分析; (5)杆件分析是结构分析的基础。
第7章 位移法
基本要求:熟练掌握位移法解题的基本原理和超静定梁、刚架在荷 载作用下内力的计算。 掌握位移法方程建立的两种途径:一是利用直接平衡法 建立平衡方程,便于理解和手算;二是利用基本体系建 立典型方程,为矩阵位移法打基础,便于用计算机电算。 掌握对称性的利用。
点转角可由柱顶侧移表示出来。
(4)对于平行柱刚架不论横梁是平的,还是斜的, 柱子等高或不等高,柱顶线位移都相等。
a
Δ Δ
§7.4 位移法举例
例1:
q
B EI C
EI
杆长为:l
A
解:1.确定未知量
未知量为: B
2.写出杆端力的表达式
BC杆
M Bc
3
EI L
二、基本未知量的确定
1.无侧移结构基本未知量:所有刚结点的转角
1
2
1
2.有侧移结构
1
2
3
例1. B
C 例2. B
C
A
A
只有一个刚结点B,由于忽 略轴向变形,B结点只有 B
只有一个刚结点B, 由于忽略轴向变形及C 结点的约束形式,B结 点有一个转角和水平位 移 B BH
例3. B
l
A
F11
4EI A l
4EI A l
B
2
E l
I
A
θA
4i
2
E l
I
A
A
ql3 96 EI
4E l
I
A
基本体系法解题要点:
(1)位移法的基本未知量是结点位移;
(2)位移法的基本结构----单跨梁系; (3)位移法的基本方程是平衡方程; (4)建立基本方程的过程分为两步:
1)把结构拆成杆件,进行杆件分析; 2)再把杆件综合成结构,进行整体分析; (5)杆件分析是结构分析的基础。
第7章 位移法
基本要求:熟练掌握位移法解题的基本原理和超静定梁、刚架在荷 载作用下内力的计算。 掌握位移法方程建立的两种途径:一是利用直接平衡法 建立平衡方程,便于理解和手算;二是利用基本体系建 立典型方程,为矩阵位移法打基础,便于用计算机电算。 掌握对称性的利用。
结构力学I-第7章 位移法
4
Page
LOGO
§7-1位移法基本概念
位移法基本方程:
i 1 5
EAi sin 2 i FP li
FP EAi sin 2 i i 1 li
5
关键的一步!
将杆数由5减少为2,这时的结 构是静定的;如果杆数大于 (或等于)3时,结构是超静 定的。
以上两种情况都可以用上述 方法计算!
(2) 杆件转角以顺时针为正 , 反之为负。杆件两端在垂直 于杆轴方向上的相对线位移 ΔAB (侧移)以使杆件顺时针转 动为正,反之为负。 B A B A θB
θ
A
AB
2015-12-21
Page
14
浙江大学海洋学院 Tel : Email:
LOGO
§7-2 单跨超静定梁的形常数与载常数
ΔAB F M AB l
Page
23
LOGO
§7-2单跨超静定梁的形常数与载常数
3. 一端固定、一端定向的等截面直杆
MAB A A
A
β AB
F EI
B
B
AB
FQBA=0,ΔAB是θA 和θB的函 数,转角位移方程为
F M AB i AB A i AB B M AB F M BA i AB A i AB B M BA
2015-12-21
LOGO
§7-2单跨超静定梁的形常数与载常数
2. 一端固定、一端铰支的等截面直杆
MAB A A FS BA l FS BA
A
F EI
B
AB
MBA=0,θB 是θA 和ΔAB的函数,转角位移方程为
M AB 3i AB A 3i AB M BA 0
Page
LOGO
§7-1位移法基本概念
位移法基本方程:
i 1 5
EAi sin 2 i FP li
FP EAi sin 2 i i 1 li
5
关键的一步!
将杆数由5减少为2,这时的结 构是静定的;如果杆数大于 (或等于)3时,结构是超静 定的。
以上两种情况都可以用上述 方法计算!
(2) 杆件转角以顺时针为正 , 反之为负。杆件两端在垂直 于杆轴方向上的相对线位移 ΔAB (侧移)以使杆件顺时针转 动为正,反之为负。 B A B A θB
θ
A
AB
2015-12-21
Page
14
浙江大学海洋学院 Tel : Email:
LOGO
§7-2 单跨超静定梁的形常数与载常数
ΔAB F M AB l
Page
23
LOGO
§7-2单跨超静定梁的形常数与载常数
3. 一端固定、一端定向的等截面直杆
MAB A A
A
β AB
F EI
B
B
AB
FQBA=0,ΔAB是θA 和θB的函 数,转角位移方程为
F M AB i AB A i AB B M AB F M BA i AB A i AB B M BA
2015-12-21
LOGO
§7-2单跨超静定梁的形常数与载常数
2. 一端固定、一端铰支的等截面直杆
MAB A A FS BA l FS BA
A
F EI
B
AB
MBA=0,θB 是θA 和ΔAB的函数,转角位移方程为
M AB 3i AB A 3i AB M BA 0
第7章位移法

M BC 4iB 2iC 41.7 M CB 4iC 2iB 41.7
3I0
E
4m
5m
F 4m
M CD 3iC M EB 1.5iB 1.125
M BE 3iB 1.125 MCF 2iC 0.5
M FC iC 0.5
B B EI
6m
C
3m
(1)基本未知量B (2)固端弯矩
Pl 20 6 mBA 15kN m 8 8
mAB 15kN m
mBC ql2 9kN m 8
武汉理工大学土木工程与建筑学院
(3) 列杆端转角位移方程
MAB
EI
P
B MBA
MBC B
q
EI
M
M BC
B
0
C
θB
B
M AB
2m A
M BA
2m 14kN B
4m C
MB 0
B
F M BA F M BC
M
A
F AB
F M BA
B
θB
M
F BC
C
B
M AB
M BA
M BC
M BA
M BC
武汉理工大学土木工程与建筑学院
7.1.3 位移法解题的基本步骤
A 2m 14kN B 2m 4m C
M AB 2i B 15
M BA 4i B 15 M BC 3i B 9
(5) 各杆端弯矩及弯矩图
M AB 6 2i 15 16.72kN m 7i
6 B 7i 1 1 Pl 20 6 30 4 4 1 2 1 ql 2 6 2 9 8 8
3I0
E
4m
5m
F 4m
M CD 3iC M EB 1.5iB 1.125
M BE 3iB 1.125 MCF 2iC 0.5
M FC iC 0.5
B B EI
6m
C
3m
(1)基本未知量B (2)固端弯矩
Pl 20 6 mBA 15kN m 8 8
mAB 15kN m
mBC ql2 9kN m 8
武汉理工大学土木工程与建筑学院
(3) 列杆端转角位移方程
MAB
EI
P
B MBA
MBC B
q
EI
M
M BC
B
0
C
θB
B
M AB
2m A
M BA
2m 14kN B
4m C
MB 0
B
F M BA F M BC
M
A
F AB
F M BA
B
θB
M
F BC
C
B
M AB
M BA
M BC
M BA
M BC
武汉理工大学土木工程与建筑学院
7.1.3 位移法解题的基本步骤
A 2m 14kN B 2m 4m C
M AB 2i B 15
M BA 4i B 15 M BC 3i B 9
(5) 各杆端弯矩及弯矩图
M AB 6 2i 15 16.72kN m 7i
6 B 7i 1 1 Pl 20 6 30 4 4 1 2 1 ql 2 6 2 9 8 8
7七章位移法

代回(2)MA 代回( )
1 ∴ = θA l 2
(4) )
∆
∆
M A = ( θ A )i M B = −( θ A )i
矩阵形式
4i M A M = 2i B Q 6i − l
2i 4i 6i − l
6i l 6i − l 12i − l −
θ A ⋅ θ B ∆
(刚度方程) 刚度方程)
§3 无侧移刚架
位移法中,刚架可分为 位移法中 刚架可分为 无侧移刚架 无侧移刚架 有侧移刚架 有侧移刚架
仅有结点转角θ 无侧移刚架 仅有结点转角 ,无 ∆ ——无侧移刚架 无侧移 有结点线位移 ∆ 每一刚结点有一θ ——有侧移刚架 有侧移刚架 有侧移
A
αi
Ni A P
A1
(基本未知量) ∆ 基本未知量)
2.结点 平衡 结点A平衡 结点
Σ N i sin α i = P
P
∆ ∆ l1
N i=
EAi sin 2 α i (基本方程) ∴( Σ )∆ = P 基本方程) li
∆=
=L
P EAi sin 2 α i Σ li
求出∆ 求出
3. ∆代回刚度方程 代回刚度方程
8.4
C
○ 4 16.8
M B 2 = 4i2θ B + 2i2θ C + M = 4θ B + 2θ C − 32 (-20.2) (- )
F M C 2 = 4i2θ C + 2i2θ B + M C 2 = 4θ C + 2θ B + 32 (25.2) )
D
10.1
8.4
第七章 位移法(结构力学)
4m
用位移法计算并作图示结构M图,横梁 为无穷刚梁EI→∞,两柱刚度均为EI
7.5
典型方程法
↓↓↓↓↓↓↓↓↓↓
位移法典型方程
↓↓↓↓↓↓↓↓↓↓
q C
F1
q C
A l
βA EI=常数
A θA
F1=0
A A
B
A A A A
F1 0 F1 0
B l
基本体系 转化为原结构的 条件:基本结构 在给定荷载以及 结点位移∆1作用 下,附加约束反 力应等于零。
M AB
A
EI
B
M AB 3i A
A
A
A
i
B
l EI i l
A
M AB
i
3i l
B
M AB
3i 3i A l
3). 一端固定、一端滑动支座的梁
MAB
EI
MBA
A
A
B
EI i l
M AB i A
M BA i A
4). 等截面直杆只要两端的杆端位移对应相同, 则相应的杆端力也相同。
EI MBA A i l
MAB MAB
1) A
B
A
EI MBA A i l
B
M AB
6i 4i A l
M BA
6i 2i A l
单位杆端位移引起的杆端内力称为形常数. i=EI/l----线刚度
2.由荷载求固端弯矩(载常数教材表8-1)
荷载引起的杆端内力称为载常数.
• 主系数 kii── 基本体系在Δi=1单独作用时,在第 i个附加约 束中产生的约束力矩和约束力,恒为正; • 付系数 kij= kji── 基本体系在Δj=1单独作用时,在第 i个 附 加约束中产生的约束力矩和约束力,可正、可负、可为零; • 自由项 FiP── 基本体系在荷载单独作用时,在第 i个 附加约 束中产生的约束力矩和约束力,可正、可负、可为零;
第七章-位移法(部分)
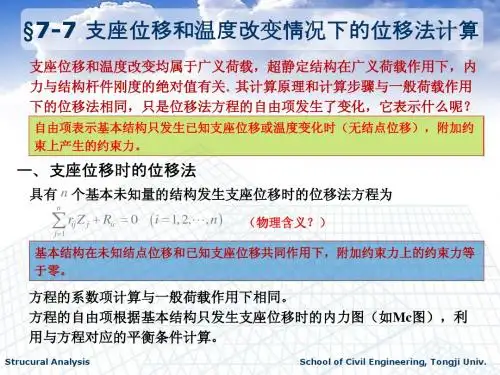
自由项表示基本结构只发生已知支座位移或温度变化时(无结点位移),附加约 自由项表示基本结构只发生已知支座位移或温度变化时(无结点位移),附加约 ), 束上产生的约束力。 知量的结构发生支座位移时的位移法方程为
∑r Z
j =1 ij
n
j
+ Ric = 0
( i = 1, 2,L , n )
EI 0.06 l
EI 0.02 l
Mc图 图
R1c
R2c
基本结构只发生已知的支座位移
R1c = −0.04
Strucural Analysis
EI l
R2 c = −0.06
EI l
0.04
EI l
各选择哪个隔离体? 各选择哪个隔离体?利用 哪个平衡条件计算? 哪个平衡条件计算?
School of Civil Engineering, Tongji Univ.
改变 §7-7 ‹a‹ ˆ‘‰>•7 况 温 改变
+t1 = 40o D +t2 = 20
o
计
【例2】试建立图示结构的位移法方程,并计算方程的自由项。所有杆件均 】试建立图示结构的位移法方程, 为矩形截面, 为矩形截面, h = l /10 ,EI = c ,材料线膨胀系数为 α 。
C
+t1
Z1
l +t1 2
改变 §7-7 ‹a‹ ˆ‘‰>•7 况 温 改变
A
10m
计
杆造长了1cm,如何用位移法作弯矩图? 【思考题】图示刚架EI=c,AB杆造长了 思考题】图示刚架 , 杆造长了 ,如何用位移法作弯矩图?
B
10m
Strucural Analysis
∑r Z
j =1 ij
n
j
+ Ric = 0
( i = 1, 2,L , n )
EI 0.06 l
EI 0.02 l
Mc图 图
R1c
R2c
基本结构只发生已知的支座位移
R1c = −0.04
Strucural Analysis
EI l
R2 c = −0.06
EI l
0.04
EI l
各选择哪个隔离体? 各选择哪个隔离体?利用 哪个平衡条件计算? 哪个平衡条件计算?
School of Civil Engineering, Tongji Univ.
改变 §7-7 ‹a‹ ˆ‘‰>•7 况 温 改变
+t1 = 40o D +t2 = 20
o
计
【例2】试建立图示结构的位移法方程,并计算方程的自由项。所有杆件均 】试建立图示结构的位移法方程, 为矩形截面, 为矩形截面, h = l /10 ,EI = c ,材料线膨胀系数为 α 。
C
+t1
Z1
l +t1 2
改变 §7-7 ‹a‹ ˆ‘‰>•7 况 温 改变
A
10m
计
杆造长了1cm,如何用位移法作弯矩图? 【思考题】图示刚架EI=c,AB杆造长了 思考题】图示刚架 , 杆造长了 ,如何用位移法作弯矩图?
B
10m
Strucural Analysis
位移法
• 在位移法典型方程中,每个系数都是单位 结点位移所引起的附加约束的反力,它的 大小与结构刚度有关,刚度愈大则反力也 愈大。故把系数称为结构的刚度系数,把 典型方程称为刚度方程,把位移法也叫刚 度法。 无论刚架、连续梁、铰接排架还是组合结 构,也无论结构形式有多大差异,也不管基 本未知量的类型有什么不同,只要结构的位 移法基本未知量数目相同,位移法方程形式 都是相同的。
Z2 l
EI l P
R2
Z1
r21
3i/l
Z1=1
2EI
R1
12i/l
12i/l
3i/l
r11
M1
l R2=0 R1 r11 Z1 r12 Z 2 R1 P 0 Z2=1
R2 r21 Z1 r22 Z 2 R2 P 0
r22 r12 P
M2
R2P R1P
MP
M M 1 Z1 M 2 Z 2 M P
3i r11 30i / l 2 8i 3i / l r12 r21 9i / l r21 4i R1 P P 3i / l 2 12i / l r22 11i 3i r22 24i / l 2 R2 P 0 3i / l Z1 0.044Pl 2 / i 8i 12i / l Z 2 0.036Pl / i R2P P
二、杆端内力的正负号规定 杆端弯矩M:对杆件而言,当杆端弯矩绕杆件 顺时针方向旋转为正,反之为负。对结点而言,当 杆端弯矩绕结点(或支座)逆时针方向旋转为正, 反之为负 杆端剪力Q:正负号的规定,同材料力学和本 书中前面的规定。
三、等截面直杆的刚度系数和固端力
形常数::是指使单跨超静定杆件在杆端沿某位移方向 发生单位位移时,所需要施加的杆端力。又称为刚度 系数 载常数:单跨超静杆件在荷载等外部因素作用下引起 的杆端内力,常称为固端内力(包括固端弯矩和固端 剪力)。
第七章 位移法
第 七 章 位移法
1
抓住问题的关键,方能破解问题
§ 7 —1 概
述
力法和位移法是求解超静定结构的两种基本方法
力法:普遍适用,随着混凝土结构的发展,高次
超静定刚架出现,计算过于麻烦。
结构在外力作用下,内力和位移存在对应关系。
力法——多余未知力作为基本未知量,列位移协调方程,求出 内力——最后求出位移。 位移法——某些结点位移作为基本未知量,列静力平衡方程, 求出结点位移——最后求出内力。
1
△
2
△
3
△
4
5
6
(a)
事实上,图 (a)( 所示结构的独立线位 将刚结点 包括固定支座)都变成 移数目,与图(b)所示铰结体系的线 铰结点 ,则使其成为几何不变添加的 位移数目是相同的。因此,实用上 最少链杆数,即为原结构的独立线位 为了能简捷地确定出结构的独立线 18 位移数目,可以 移数目。
(b)
两端固定梁杆端弯矩的一般公式,称为转角位移方程。 其转角位移方程 对于一端固定另一端简支的等截面梁(见图), 可由上式导出,B端铰支,则: F t1 B MBA= 4i B +2i A__ A =0
EI
可见,B=f (A、△AB), 不独立, 代入第一式: MAB=3iA 式中 (转角位移方程) (固端弯矩)
同时,在有线位移的结点上加一个附加链杆(阻止结点移动)。
例
1 2 3
杆14, 36: 两端固定
4 5 6
基本未知量3个。
杆12, 23, 25: 一端固定 一端铰结
23
又例:
m m
原结构
(4次超静定)
基本结构
(6个独立位移)
24
§7—4 位移法的典型方程及计算步骤
1
抓住问题的关键,方能破解问题
§ 7 —1 概
述
力法和位移法是求解超静定结构的两种基本方法
力法:普遍适用,随着混凝土结构的发展,高次
超静定刚架出现,计算过于麻烦。
结构在外力作用下,内力和位移存在对应关系。
力法——多余未知力作为基本未知量,列位移协调方程,求出 内力——最后求出位移。 位移法——某些结点位移作为基本未知量,列静力平衡方程, 求出结点位移——最后求出内力。
1
△
2
△
3
△
4
5
6
(a)
事实上,图 (a)( 所示结构的独立线位 将刚结点 包括固定支座)都变成 移数目,与图(b)所示铰结体系的线 铰结点 ,则使其成为几何不变添加的 位移数目是相同的。因此,实用上 最少链杆数,即为原结构的独立线位 为了能简捷地确定出结构的独立线 18 位移数目,可以 移数目。
(b)
两端固定梁杆端弯矩的一般公式,称为转角位移方程。 其转角位移方程 对于一端固定另一端简支的等截面梁(见图), 可由上式导出,B端铰支,则: F t1 B MBA= 4i B +2i A__ A =0
EI
可见,B=f (A、△AB), 不独立, 代入第一式: MAB=3iA 式中 (转角位移方程) (固端弯矩)
同时,在有线位移的结点上加一个附加链杆(阻止结点移动)。
例
1 2 3
杆14, 36: 两端固定
4 5 6
基本未知量3个。
杆12, 23, 25: 一端固定 一端铰结
23
又例:
m m
原结构
(4次超静定)
基本结构
(6个独立位移)
24
§7—4 位移法的典型方程及计算步骤
四川大学结构力学第7章
概括起来,只有位移和相应位移方向上的内力 均未知时,该位移作为位移法的基本未知量。
F
F
F
θ3
F
θ1
θ2
Δ2
F M
Δ1
F M
F
A E
C
F M AE A
F
BF
A
E
BF
D
F
F
B
M AE A
D
D
θ1
F
B
D
F
A
B
C
FRB
B
C
F DE
F
G
DE
F RB
M CB C
DE
G
F
G
FRB
M CB C
θ1 DE
F
G
由平衡条件建立位移法方程
16i1
6i l
1
ql 2 8
0
(1)
M CD
FX 0, FQCA 0
M CA
B FQCA
M CA
M AC l
6i l
1
12i l2
1
C
D
6i l
1
12i l2
1
0
例2、用位移法分析图示结构
10kN.m
20kN/m
B 2EI
40kN
E D 2EI
4m EI
EI
C
A
4m
2m
2m
❖ 解:1、确定基本未知量
20kN/m
40kN
10kN.m θ2
E
θ1 B
2i
D
2i
F
F
F
θ3
F
θ1
θ2
Δ2
F M
Δ1
F M
F
A E
C
F M AE A
F
BF
A
E
BF
D
F
F
B
M AE A
D
D
θ1
F
B
D
F
A
B
C
FRB
B
C
F DE
F
G
DE
F RB
M CB C
DE
G
F
G
FRB
M CB C
θ1 DE
F
G
由平衡条件建立位移法方程
16i1
6i l
1
ql 2 8
0
(1)
M CD
FX 0, FQCA 0
M CA
B FQCA
M CA
M AC l
6i l
1
12i l2
1
C
D
6i l
1
12i l2
1
0
例2、用位移法分析图示结构
10kN.m
20kN/m
B 2EI
40kN
E D 2EI
4m EI
EI
C
A
4m
2m
2m
❖ 解:1、确定基本未知量
20kN/m
40kN
10kN.m θ2
E
θ1 B
2i
D
2i
07★结构力学A上★第七章★位移法
31
例:作图示刚架弯矩图。忽略横梁的 轴向变形。 解:(1)基本未知量:各柱顶水平 位移相等,只有一个独立线位移Δ。 (2)各柱的杆端弯矩和剪力为:
EI1 i1 h1 EI 2 i2 h2 EI 3 i3 h3
32
M BA 3i1 M DC 3i2 M FE 3i3
FP i1 i2 i3 3 2 2 2 h1 h2 h3 FP 3 i h2
列出水平投影方程:
X 0
33
(4)各柱最终杆端弯矩,画弯矩图:
i1 2 h1 FP i 2 h i3 2 h3 FP i 2 h i2 2 h2 i 2 h
转角位移方程。因此,不能利用刚性杆两端的刚结点力矩平
衡条件。应建立弹性杆端的剪力平衡方程。 刚性杆虽然没有变形,但是可存在内力。
30
2. 基本方程的建立
B= 0.737/ i (1) 基本未知量 B = 7.58/i
(2) 杆端弯矩
1 AB:M AB 2i B 6i 3 42 4 12 1 M BA 4iB 6i 3 42 4 12
M E 0, FQBE
M F 0, FQCF
1 (M EB M BE ) 4
1 M FC M CF 6
1 1 (M EB M BE ) M FC M CF 0 4 6
(4)解方程组
1.125 B 0.5C 0.728 0
得 B= 0.94 C= -4.94 = -1.94
10 B 2C 1.125 1.7 0 2 B 9C 0.5 41.7 0 1.125 B 0.5C 0.728 0
例:作图示刚架弯矩图。忽略横梁的 轴向变形。 解:(1)基本未知量:各柱顶水平 位移相等,只有一个独立线位移Δ。 (2)各柱的杆端弯矩和剪力为:
EI1 i1 h1 EI 2 i2 h2 EI 3 i3 h3
32
M BA 3i1 M DC 3i2 M FE 3i3
FP i1 i2 i3 3 2 2 2 h1 h2 h3 FP 3 i h2
列出水平投影方程:
X 0
33
(4)各柱最终杆端弯矩,画弯矩图:
i1 2 h1 FP i 2 h i3 2 h3 FP i 2 h i2 2 h2 i 2 h
转角位移方程。因此,不能利用刚性杆两端的刚结点力矩平
衡条件。应建立弹性杆端的剪力平衡方程。 刚性杆虽然没有变形,但是可存在内力。
30
2. 基本方程的建立
B= 0.737/ i (1) 基本未知量 B = 7.58/i
(2) 杆端弯矩
1 AB:M AB 2i B 6i 3 42 4 12 1 M BA 4iB 6i 3 42 4 12
M E 0, FQBE
M F 0, FQCF
1 (M EB M BE ) 4
1 M FC M CF 6
1 1 (M EB M BE ) M FC M CF 0 4 6
(4)解方程组
1.125 B 0.5C 0.728 0
得 B= 0.94 C= -4.94 = -1.94
10 B 2C 1.125 1.7 0 2 B 9C 0.5 41.7 0 1.125 B 0.5C 0.728 0