
abb工业机器人轨迹程序的编写
一、abb工业机器人轨迹程序的概述
ABB工业机器人是一种自动化设备,可以执行重复性高、精度要求高的工业生产任务。
工业机器人的轨迹程序是指机器人执行特定任务时,所需沿着的路径和相应的动作序列。
编写abb工业机器人的轨迹程序,是指在ABB RobotStudio等软件评台上,根据生产任务需求,通过精确的操作与程序设计,使机器人能够按照预定的轨迹以及相应的动作进行工作。
二、编写abb工业机器人轨迹程序的步骤
1. 确定工作任务和需求
在编写ABB工业机器人轨迹程序之前,首先需要明确工作任务和需求,包括生产产品的规格、数量和质量要求,以及机器人在生产过程中需要执行的动作和路径。
只有在明确了工作任务和需求后,才能有针对性地开始编写轨迹程序。
2. 安装和调试机器人系统
在开始编写轨迹程序之前,需要对ABB工业机器人系统进行安装和调试,确保机器人能够正常工作,包括机械结构、控制系统以及传感器等各个方面的功能。
3. 选择合适的编程软件
ABB RobotStudio是ABB公司的机器人编程软件,通过该软件可以对ABB工业机器人进行编程、仿真和实时监控。
在编写轨迹程序
时,选择合适的编程软件非常重要,可以提高程序设计的效率和精度。
4. 编写轨迹程序
在ABB RobotStudio软件评台上,通过图形化编程或者文字编程,编写ABB工业机器人的轨迹程序。
在编写轨迹程序时,需要考虑机器人的运动方式、安全保护、工作负载和姿态控制等方面的因素。
5. 仿真和调试
在编写完轨迹程序之后,进行仿真和调试工作,验证程序的正确
性和实用性。
通过仿真可以模拟真实生产过程中的各种情况,确保轨
迹程序可以满足生产需求并且符合安全标准。
三、abb工业机器人轨迹程序编写的技术要点
1. 轨迹规划
在编写轨迹程序时,需要对机器人的轨迹进行规划,确保机器人
能够按照合适的路径进行运动。
轨迹规划的关键是要考虑到工作空间
的限制、障碍物的规避以及姿态的调整等因素。
2. 动作控制
在编写轨迹程序时,需要对机器人的动作进行精确控制,包括位
置控制、速度控制和加速度控制等。
动作控制的关键是确保机器人能
够按照预定的动作进行工作,并且保证动作的稳定性和精度。
3. 安全保护
在编写轨迹程序时,需要考虑到机器人工作过程中的安全保护措施,包括避障、碰撞检测、急停和紧急情况下的处理等。
安全保护的
关键是确保机器人能够在生产过程中保持安全,并且能够及时应对突
发情况。
四、 abb工业机器人轨迹程序编写的注意事项
1. 熟悉机器人系统
在编写轨迹程序之前,需要充分了解ABB工业机器人系统的各个部件和功能,包括机械结构、控制系统、传感器和执行器等。
只有了
解了机器人系统的工作原理和特点,才能够进行有效的轨迹程序设计。
2. 严格按照生产需求进行设计
在编写轨迹程序时,需要严格按照生产任务的需求进行设计,包
括工作空间、工作负载、运动速度和精度等方面。
只有确保轨迹程序
符合生产需求,才能够提高生产效率和产品质量。
3. 运动规划和动作控制要精准
在编写轨迹程序时,需要对机器人的运动规划和动作控制进行精
准设计,确保机器人能够按照预定的路径和动作进行工作。
精准的运
动规划和动作控制可以提高生产效率和产品质量。
4. 安全保护要做到位
在编写轨迹程序时,需要充分考虑机器人工作中的安全保护措施,确保机器人在生产过程中能够保持安全。
安全保护措施的不到位将带
来严重的安全隐患,甚至造成人员伤害和设备损坏。
五、结束语
编写abb工业机器人轨迹程序是一项复杂而又重要的工作。
只有在深入了解生产需求和机器人系统特点的基础上,在充分考虑安全和质
量的前提下,才能够编写出满足生产要求的优质轨迹程序。
希望通过
本文的介绍,能够对abb工业机器人轨迹程序的编写有所帮助,为工
业生产的自动化提供更多的技术支持和指导。
工业机器人编程技巧及常见问题分析

工业机器人编程技巧及常见问题分析工业机器人在现代制造业中扮演着越来越重要的角色。
通过自动化和智能化的编程,工业机器人在生产中有效提高了生产效率和质量。
然而,针对工业机器人的编程和操作却存在一些技巧和常见问题。
本文将介绍一些工业机器人编程技巧,并对常见问题进行分析和解决。
1. 熟悉机器人编程语言和环境工业机器人的编程通常使用专有的编程语言,如ABB机器人的RAPID,Fanuc机器人的KAREL等。
熟悉这些编程语言以及机器人控制系统的开发环境是编写有效程序的基础。
可以通过参考官方文档、培训课程和在线论坛来学习和了解这些编程语言和环境。
2. 仔细规划编程任务在开始编程之前,仔细规划编程任务可以节省许多时间和资源。
明确机器人在生产线上的具体任务和动作,并确定编程所需的输入和输出。
合理设定机器人的工作区域和工作速度,以确保机器人能够准确地完成任务,并且不会与其他设备或人员发生冲突。
3. 使用坐标系和工具坐标系坐标系和工具坐标系是机器人编程中常用的概念。
坐标系用来确定机器人的位置和方向,而工具坐标系用来表示机器人末端工具的位置和方向。
通过定义正确的坐标系和工具坐标系,可以轻松地实现机器人在不同位置和姿态上的精确操作。
4. 增加异常处理和报警处理机制在机器人编程中,经常会出现各种异常情况,如传感器故障、物体碰撞等。
为了保证生产线的安全和机器人的稳定运行,需要增加异常处理和报警处理机制。
通过设置合适的条件判断和相应的动作响应,可以及时处理异常情况,并及时通知操作员或自动停止机器人运行。
5. 优化程序的运行效率工业机器人编程需要考虑程序的运行效率,以最大程度地提高生产效率。
避免多余的循环和冗余的指令,合理利用机器人的运动规划和路径规划功能,以减少机器人的移动时间和停留时间。
此外,使用子程序和函数可以提高程序的可重复性和可维护性。
以上是一些工业机器人编程的技巧,然而,在实际编程中可能会遇到一些常见问题。
下面将分析一些常见问题并给出解决方案。
ABB工业机器人编程与仿真培训教材课件

编程环境优化
根据个人习惯和需求,对编程环境进行个性 化设置,如调整界面布局、自定义快捷键等 。
基本语法规则和编程技巧
01
程序结构与控制流
学习RAPID语言的程序结构,包 括顺序、选择(if-else)、循环 (for、while)等控制流语句。
多机器人协同作业方案设计
01
机器人通信与协同 规划
建立多机器人之间的通信机制, 实现信息共享和协同规划,确保 各机器人能够协同完成任务。
02
任务分配与负载均 衡
根据机器人的能力和任务需求, 进行合理的任务分配和负载均衡 ,提高整体作业效率。
03
碰撞检测与避免策 略
设计有效的碰撞检测算法和避免 策略,确保多机器人在协同作业 过程中不会发生碰撞事故。
仿真技术原理及应用实践
仿真技术概念及作用阐述
仿真技术定义
利用计算机模型对实际系统或过程进行模拟 ,以预测、分析和优化系统性能的技术。
预测性能
仿真可以避免实际试验的高昂成本,提高研 发效率。
降低成本
通过仿真可以预测实际系统的性能,为决策 提供支持。
优化设计
通过仿真可以优化产品设计,提高产品质量 和性能。
等。
结果分析
对仿真结果进行分析,评 估机器人的性能,如运动
精度、稳定性等。
04
实际操作与案例分析
编程实例演示及讲解
1
实例一
基础搬运任务编程。通过演示和讲解, 使学员掌握ABB工业机器人基础搬运任 务的编程方法,包括如何设置机器人路 径、添加IO信号、调用工具等。
2
实例二
复杂装配任务编程。通过演示和讲解, 使学员掌握ABB工业机器人复杂装配任 务的编程方法,包括如何设置装配流程 、调用子程序、实现高精度定位等。
工业机器人编程技术的教程和使用技巧

工业机器人编程技术的教程和使用技巧工业机器人正从传统的生产线中心转变为现代工业生产的重要组成部分。
工业机器人的出现使生产线的自动化程度大大提高,大大减轻了人工劳动的强度。
然而,工业机器人的编程和使用对工程师来说可能是一个新的挑战。
为了帮助工程师更好地理解工业机器人编程技术和使用技巧,本文将提供详细的教程和一些实用的技巧。
一、工业机器人基础知识在了解工业机器人编程技术之前,我们首先需要了解一些工业机器人的基础知识。
工业机器人通常由机械臂、控制系统和传感器组成。
机械臂是工业机器人的关键组成部分,用于完成各种精确的动作和操作。
控制系统负责控制机械臂的运动,其中包括编程和调度。
传感器用于检测环境和人机交互。
二、工业机器人编程技术教程1. 学习机器人编程语言:工程师在开始工业机器人编程之前,需要学习常见的机器人编程语言,如Rapid、KAREL、ROS等。
这些编程语言有自己的语法和特点,理解和掌握它们对于编写工业机器人程序至关重要。
2. 掌握机器人操作系统:熟悉工业机器人的操作系统是编程的关键。
不同的机器人可能使用不同的操作系统,如ABB 机器人使用的是ABB RobotStudio,FANUC机器人使用的是FANUC Roboguide。
掌握机器人操作系统的界面和功能将帮助工程师更好地编写和调试工业机器人程序。
3. 理解机器人的运动学和坐标系:机器人的运动学和坐标系是编程时必须理解的概念。
工程师需要了解机器人的关节和工具坐标系,并能够根据需要进行坐标系转换。
掌握运动学和坐标系的知识将帮助工程师更好地规划和控制机器人的运动轨迹。
4. 编写机器人程序:一旦掌握了机器人编程语言和操作系统,工程师就可以开始编写机器人程序了。
机器人程序需要实现特定的功能,如抓取、移动、组装等。
编写机器人程序时,注意代码的结构和逻辑,确保程序的可读性和可维护性。
5. 调试和优化机器人程序:编写完成的机器人程序通常需要进行调试和优化,确保程序的正确性和效率。
ABB工业机器人编程与操作 课件 项目四 ABB工业机器人打磨抛光操作与编程
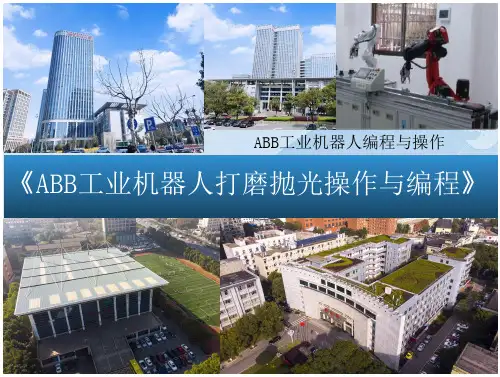
X1端子编号 1 2 3 4 5 6 7 8 9 10
使用定义 OUTPUT CH1 OUTPUT CH2 OUTPUT CH3 OUTPUT CH4 OUTPUT CH5 OUTPUT CH6 OUTPUT CH7 OUTPUT CH8
0V 24V
地址分配 0 1 2 3 4 5 6 7
三、知识储备
四、实践操作
(一)打磨抛光轨迹规划
1.运动规划和程序流程图制定 工业机器人打磨抛光程序整个工作流程包括“抓取工件”、“打磨工件”和“放回工 件”。
开始初
始化 回
归原点
到P5点抓取工件 到P7点等打磨工件 到P5点放回工件 回原点,程序结束
四、实践操作
(二)示教前准备
1.参数设置(包含坐标系、运动模式、速度) 项目一描述了ABB工业机器人四种坐标系:大地坐标、基坐标、工具 坐标和工件坐标系,四种运动模式:轴1-3、轴4-6、线性运动、重定 位。选定轴1-3和轴4-6模式,可以手动控制机器人各轴单独运动;选 定线性模式,可以手动控制机器人在相应坐标系下运动。 项目一指出了手动操作时手动速度/自动速度设定,为安全起见,通 常选用较低速度。 在示教过程中,需要在一定的运动模式、坐标系和操作速度下手动控 制机器人达到一定位置,因此在示教运动指令前,必须选定好运动模 式、坐标系和速度。
工业机器人编程及操作(ABB机器人)

工业编程及操作(ABB)一、教学内容本节课我们将学习ABB的编程及操作。
教材的章节主要包括:ABB 的基本概念、编程语言、操作界面以及基本操作。
详细内容有:1. ABB的基本概念:了解的结构、功能和工作原理。
2. 编程语言:学习ABB的编程语言,包括指令、变量、逻辑运算符等。
3. 操作界面:熟悉ABB的操作界面,包括示教器、监控器等。
4. 基本操作:学习ABB的基本操作,如运动控制、姿态控制、坐标系转换等。
二、教学目标1. 了解ABB的基本概念,能说出的结构、功能和工作原理。
2. 掌握ABB的编程语言,能编写简单的程序。
3. 熟悉ABB的操作界面,能进行基本的操作。
三、教学难点与重点重点:ABB的基本概念、编程语言和基本操作。
难点:编程语言的运用和操作界面的熟练使用。
四、教具与学具准备1. 教具:ABB一台、示教器、监控器。
2. 学具:每人一台电脑,安装有ABB编程软件。
五、教学过程1. 实践情景引入:介绍ABB在现实生活中的应用,激发学生的兴趣。
2. 基本概念:讲解ABB的结构、功能和工作原理。
3. 编程语言:讲解指令、变量、逻辑运算符等编程语言的基本概念。
4. 操作界面:讲解示教器、监控器等操作界面的使用方法。
5. 基本操作:讲解ABB的运动控制、姿态控制、坐标系转换等基本操作。
6. 例题讲解:通过示例程序,讲解编程语言和操作的运用。
7. 随堂练习:学生编写简单的程序,进行实际操作。
8. 作业布置:布置编程和操作的练习题目。
六、板书设计1. ABB的基本概念:结构、功能、工作原理。
2. 编程语言:指令、变量、逻辑运算符。
3. 操作界面:示教器、监控器。
4. 基本操作:运动控制、姿态控制、坐标系转换。
七、作业设计1. 编程题目:编写一个程序,使ABB从原点移动到目标点。
答案:2. 操作题目:使用示教器,使ABB完成一个简单的动作。
答案:八、课后反思及拓展延伸1. 反思:本节课学生掌握的情况,哪些地方需要改进。
ABB机器人标准指令详解
ABB机器人标准指令详解一、 RAPID程序控制指令1、1程序开始/结束控制指令1) PROGRAM START/END1、指令格式: PROGRAM <程序名> <属性> ;2、描述:此指令标识一个机器人程序的开始或结束。
在这里,<程序名>是你给程序取的名字,<属性>是可选的,表示程序的属性(如:INTERLOCK, NO_INTERLOCK, NOPROGRAM等)。
2) JOB START/END1、指令格式: JOB <作业名> <属性> ;2、描述:此指令标识一个作业的开始或结束。
在这里,<作业名>是你给作业取的名字,<属性>是可选的,表示作业的属性(如:INTERLOCK, NO_INTERLOCK, NOPROGRAM等)。
1、2程序转移指令1) GOTO1、指令格式: GOTO <行号>;2、描述:此指令将程序执行转移到指定的行号。
2) GOSUB1、指令格式: GOSUB <行号>;2、描述:此指令将程序执行转移到指定的行号,并在返回时继续执行当前行。
3) RETURN1、指令格式: RETURN;2、描述:此指令将程序执行从 GOSUB转移到父程序,并从 GOTO转移到原程序行。
1、3条件判断指令1) IF/THEN/ELSE/ENDIF;1、指令格式: IF <条件> THEN <表达式> ELSE <表达式> ENDIF;2、描述:如果满足条件<条件>,则执行 THEN后面的表达式;否则执行 ELSE后面的表达式。
2) CASE/ESAC/ENDCASE;1、指令格式: CASE <变量> IN <表达式1> / <表达式2> /... / ENDCASE;2、描述:此指令根据变量<变量>的值选择要执行的表达式。
阐述abb机器人 码垛程序编程 方法与步骤
ABB机器人是一种自动化工业机器人,可用于各种生产线上的码垛操作。
码垛是指将产品按照一定的规则叠放起来,以方便运输、存储或其他后续处理。
在生产环境中,码垛通常需要精确的排列和叠放,而ABB机器人可以通过编程实现自动化的码垛操作,提高生产效率和准确性。
在实际操作中,编写ABB机器人的码垛程序是至关重要的。
下面我们将结合ABB机器人的特点和编程方法,详细阐述ABB机器人码垛程序编程的方法与步骤。
1. 确定码垛需求和规则在进行ABB机器人码垛程序编程之前,首先需要确定具体的码垛需求和规则。
这包括需要码垛的产品规格、堆放的方式、堆放的高度、堆放的稳定性要求等。
只有明确了这些需求和规则,才能更好地进行编程设计。
2. 了解ABB机器人的编程语言ABB机器人使用的是ABB RobotStudio软件,可以通过该软件进行编程。
了解该软件的编程语言和功能,是进行码垛程序编程的基础。
该软件支持多种编程语言,包括ABB的RAPID编程语言和基于图形的FlexPendant编程方式,可以根据实际情况选择合适的编程方式进行操作。
3. 编写码垛程序在确定了需求和规则,并掌握了相应的编程语言和工具之后,就可以开始编写码垛程序。
首先需要创建一个新的项目,并在项目中创建一个新的程序。
然后根据产品规格和堆放规则,编写具体的码垛程序。
这包括机器人的移动路径规划、夹爪的动作控制、产品的堆放位置计算等。
4. 调试和优化程序编写完成后,需要进行程序的调试和优化。
这包括在仿真环境中模拟运行程序,检查程序的运行效果和是否符合需求和规则。
如果发现问题,需要对程序进行优化和修改,直至达到理想的效果。
5. 在实际环境中应用程序在程序调试和优化完成后,可以将程序应用到实际的生产环境中。
在操作时需要注意安全和稳定性,确保码垛操作的效率和准确性。
总结起来,ABB机器人的码垛程序编程需要根据需求和规则进行编程设计,掌握ABB RobotStudio软件的编程语言和功能,编写码垛程序,进行调试和优化,最后将程序应用到实际环境中。
工业机器人基础操作与编程(ABB)课件第4章第4节
项目四 任务4 其他功能指令
2.GOTO指令
GOTO指令用于跳转到例行程序内标签的位置,配合Label(跳转标签)使用。
下面以GOTO指令程序为例,在执行main程序的ห้องสมุดไป่ตู้程中,当符合IF条件判断指令reg1=1时,程序指
针会跳转到带跳转标签rHome的位置,开始执行Routine1的子程序。
MODULE Module1
项目四 任务4 其他功能指令
3.速度设定指令VelSet VelSet用于设定最大的速度和倍率,此指令仅可用于主任务T_ROB1中,或者如果在MultiMove 系统中,则可以用于运动任务。 MODULE Module1
PROC Routine1( ) VelSet 60,500; MoveL P100,V1000,z100,tool0; MoveL P200, V1000,z100,tool0; MoveL P300, V1000,z100,tool0; MoveL P400, V1000,z100,tool0; ENDPROC ENDP MODULE 此段程序中,VelSet指令作用是将所用编程速率降至指令中值的60%,但不准许TCP的速率超 过500mm/s,即点P100、P200、P300和P400的速度是500mm/s。
下面以goto指令程序为例在执行main程序的过程中当符合if条件判断指令reg11时程序指针会跳转到带跳转标签rhome的位置开始执行routine1的子程序
项目四 任务4 其他功能指令
ABB工业机器人编程与操作
项目四 任务4 其他功能指令
1.CRobT功能 CRobT是读取当前机器人目标点的位置数据,常用于将其位置数据赋值给某个点,例如: PERS robtarget P10; P10:=CRobT(\:=tool1\Wobj:=wobj1) 工业机器人会读取当前机器人目标点的位置数据,其指定的工具数据为tool1,工件坐标系数据 为wobj1。 如不指定,则默认的工具数据为tool0,默认的工件坐标系数据为wobj0,将读取的目标点数据 赋值给P10。
ABB工业机器项目三-建立程序模块及例行程序
简单RAPID程序的建立
建立RAPID程序实例的具体操作步骤:
㉛在开始位置调用初始化例行程序 “rInitAll”,打开“添加指令”列表,单击 “ProcCall”指令,选中“rInitAll”例行程序, 然后单击“确定”。
㉜添加完成。
简单RAPID程序的建立
建立RAPID程序实例的具体操作步骤:
㉒现添加两条速度控制的指令和调用了回 等待位的例行程序rHome。速度控制指令 在指令列表的Settings类别中,调用指令 是Common类别中的ProcCall指令。
简单RAPID程序的建立
建立RAPID程序实例的具体操作步骤:
㉓单击例行程序,返回例 行程序界面,选中
“rMoveRoutine”例行程序, 然后单击“显示例行程序”.
简单RAPID程序的建立
建立RAPID程序实例的具体操作步骤:
⑱选中该指令行中的 “pHome”目标点,单击“修 改位置”,将机器人的当
前位置数据记录下来。
⑲单击“修改”进行位置确 认。
Hale Waihona Puke ⑳单击“例行程序”选项, 返回例行程序的界面。
简单RAPID程序的建立
建立RAPID程序实例的具体操作步骤:
㉑选中“rInitAll”例行程 序,然后单击“显示例行 程序”。
㉔添加运动指令“MoveJ”, 并将参数设定为合适的数
值。
㉕选择合适的动作模式手 动操纵机器人,将机器人 移至如图所示位置,作为
机器人的p10点。
简单RAPID程序的建立
建立RAPID程序实例的具体操作步骤:
㉖选中p10点,单击“修改 位置”,弹出确定界面并 单击“修改”,将机器人的 当前位置记录到p10中去。
ABB工业机器人的焊接路径规划
◎頔张昀ABB 工业机器人的焊接路径规划(作者单位:天津市电子信息技师学院自动化工程系)一、引言传统的焊接操作由人工完成,其主要可能产生的问题是焊接时间长、焊缝焊点不够均匀,同时焊接工属于特殊工种,对人体健康有一定影响,并且在焊接过程中可能会发生危险。
自从焊接工业机器人应用以来,代替了人工焊接生产,从安全性、效率性、工艺性等均有大幅度提升。
尤其在汽车生产行业中,其车身焊点数量众多,人工焊接常有“丢焊”的情况,而应用机器人后,可完美解决此类问题,并提高焊接质量。
二、路径规划和编程思路焊机机器人在实际生产操作的环节中,主要包括焊机的调试、焊机与机器人控制器的连接、焊丝送料装置的调校、二氧化碳气体送检装置的调校、焊接轨迹的路径规划、工业机器人编程与调试。
一般情况下工业机器人参与的焊接多数采用二氧化碳气体保护焊,这种焊接方式成本低、安全、可靠。
本文从焊接轨迹路径规划和编程的角度,阐述焊接工业机器人的应用方式。
在实际生产焊接中,焊接路径主要包含直线和曲线两种形式。
如图所示是某零件的缝隙,需要经过工业机器人焊接,达到焊缝全覆盖且焊点均匀的目的。
为方便阐述,已在图中标记若干点位。
其中,P10是机器人焊接工具在焊缝垂直向上的位置,焊枪下落后至焊缝起始点P20。
从P20至P30是一段直线,P30至P70是两段明显的曲线,而P40是第一段曲线P30-P50的中间点,P60是第二段曲线P50-P70的中间点。
在设计工业机器人焊接路径时,首先要对路径的直线和曲线进行划分,然后针对每条曲线,找出其起始点、中间点和终止点。
在曲线的路径规划过程中,曲线的弧度不可超过π,即每条曲线不可超过半个圆形轨迹,尤其在对一个正圆轨迹规划是,至少将该正圆划分为两段曲线。
从曲线路径轨迹规划的实践中表明,将一段弧线划分地越细致,该曲线的轨迹越接近实际曲线。
但在焊接轨迹的设计中则要尽量减少焊接轨迹的中间点,因为在每次焊接轨迹点与点之间切换运行过程中,都会增加一定的焊接惯性,极易导致转接点的位置焊点过大,造成不美观的情况,有时会不符合焊接生产工艺。