
基于STM32的三自由度机械手臂
LOGO
基 本 结 构
STM32控制TFTLCD显示摄像 头拍摄到的图片对拍摄到的图 片进行目标提取并定位中心 用STM32的定时器三产生 PWM波对机械手臂的转角进 site here
LOGO
第一部分 用STM32控制TFTLCD显示摄像头拍摄到的图 片 STM32
Your site here
LOGO
TFT-LCD即薄膜晶体管液晶显示器
1,2.4 ’/2.8/3.5 ’3种大小的屏幕可选。 2,320 ×240 的分辨率 3,16 位真彩显示。 4,自带触摸屏,可以用来作为控制输
Your site here
LOGO
OV7670
该图像传感 器体积小、工作电压低,提供单片 器体积小、工作电压低,提供单片 VGA 摄像头和 影处理器的所有功能。通过 SCCB 总线控 ,可以 输出整帧、子采样、取窗口等方式的各种分辨率 8 位影像数据 由于OV7670的像素时钟频率很高,故不是用 单片机直接抓取的,而是用FIFO暂存数据,方便 LCD缓慢的读取
LOGO
实际拍摄并二值化效果
Your site here
LOGO
第二部分 用STM32产生PWM波对机械手臂转角控制
机械手臂旋转原理
T=20ms, t=0.5ms T=20ms ,t=0.5ms-2.5ms 即脉冲占空比为2.5%-12.5%对应旋转角度
0
0
-185
0
Your site here
Your site here
LOGO
对拍摄到的图片进行目标提取并定位中心
先将彩色图像变为二值图像,便于处理定位
再将图像缩小成原来的四分之一,建立一 个矩阵将这些数据储存,相当于储存了一 个二维图像矩阵
目标中心定位:先对行扫描,找到目标点数 最多的行,同理找到目标点数最多的列, 即为目标中心
Your site here
0 0 0
Your site here
谢谢!
LOGO
STM32的定时器三介绍 STM32定时器资源比较丰富, TIME1 和 TIME8 (能同时各产生7路的 PWM波)等高级定时器
TIME2~TIME5(能同时各产生4路的 PWM波)等通用定时器
TIME6 和 TIME7 T 等基本定时器。 此次用的是TIME3的通道1、2和4,用以 产生3路PWM波,控制机械手臂的三个电 机
Your site here
LOGO
第三部分 根据定位的中心并结合位置关系确定手臂的运动轨 迹 检测到的位置与实际位置的映射关系
LCD上的位置坐标
映射到实际位置
根据实际情况进行测量,计算机械手臂需 旋转的角度
angle 90 180 * a sin(( x 80 ) *12 / 160 / 14.5)) / 3.14
基于STM32的机械手臂控制系统设计
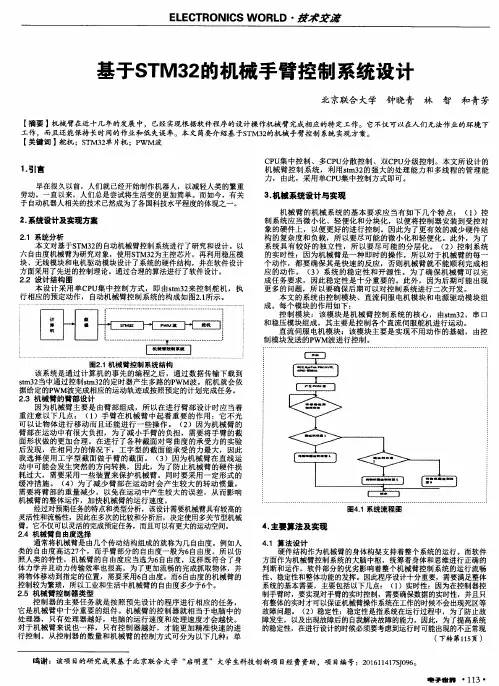
图2 . 1机械臂控制 系统结构
该系 统是通 过 计算 机 的事先 的编程 之后 ,通 过 数据 传输 下载 到 s t m3 2 当中通 过控f l i J  ̄ s t m3 2 的定 时器 产生 多路 的P WM波 。舵机 就会 依 据 给定 的P WM波 完成相 应 的运 动轨迹 或按照 预定 的计划完 成任务 。 2 . 3 机械臂 的臂部 设计 因为机 械臂 主 要是 由臂 部组 成 ,所 以在进 行 臂部 设计 时应 当 着 重 注 意 以下 几 点 : ( 1 )手臂 在机 械 臂 中起 着 重要 的作 用 :它 不光 可 以 让物 体 进行 移 动而 且 还 能进 行 一些 操 作 。 ( 2 )因 为机 械 臂 的 臂 部在 运动 中有 很大 负担 ,为 了减小 手臂 的 负担 ,需要 将手 臂 的截 面 形状 做 的更加 合理 。在 进 行 了各种截 面 对弯 曲度 的承 受力 的实验 后 发现 ,在 相 同力 的情况 下 ,工字 型 的截 面 能承受 的力 最大 ,因此 我 选择 使 用工 字 型截 面 做手 臂 的 截面 。 ( 3 )因为 机械 臂 在 直 线运 动 中可 能会 发生 突然 的方 向转 换 , 因此 ,为 了防止 机械 臂 的硬 件损 耗过 大 ,需要 采 用一 些装置 来 保护 机械 臂 。 同时要 采用 一定 形 式 的 缓冲 措 施 。 ( 4 )为 了减 少 臂 部在 运 动时 会产 生 较 大 的转 动惯 量 , 需要 将臂 部 的重量 减少 ,以免 在运 动 中产生 较 大 的误差 ,从 而影 响 机 械 臂 的整 体 运作 ,加 快机械 臂 的运行 速度 。 经过对预期任务 的特点和类型分析,该设计 需要机械臂具有较高 的 灵 活性和流畅性 ,因此在 多次 的比较和分析后 ,决定使用 多关节型机械 臂 。它不仅可 以灵活的完成预定任务 ,而且可以有更大 的运动空间 。 2 . 4 机械臂 自由度选择 通 常将机械 臂是 由几个 传动结 构组成 的就称为几 自由度 。例如人 类 的 自由度高 达2 7 个 ,而 手臂 部分 的 自由度 一般 为6 自由度 。所 以仿 照 人类 的特性 ,机械 臂 的 自由度 应 当选为6 自由度 ,这 样 既符合 了身 体力 学并且动 力传输 效率也很 高 。为 了更加流 畅的完成抓 取物体 ,并 将物体 移动到 指定 的位置 , 需要 采用6 自由度 。而 6 自由度 的机械 臂的 控制较为 繁琐,所 以工 业和生活 中机械 臂的 自由度 多少 于6 个。 2 . 5 机 械臂 控 制器类 型 控制 器 的主 要任 务就 是按 照预 先 设计 的程 序进 行相 应 的任 务 , 它是 机械 臂 中十 分重 要 的组件 。机 械臂 的控制 器就 相 当于 电脑 中 的 处理 器 ,只有 处 理器越 好 , 电脑 的运行 速度 和 处理 速度 才会 越 快 。 对 于 机械 臂来 说 也一样 ,只有 控制 器越 好 ,才 能更 加精 准快 速 的进 行控 制 。从控 制器 的数 量 和机 械臂 的控 制 方式 可分 为 以下几 种 :单
基于某STM32的机械臂运动控制分析报告设计

其中:
得到各连杆之间的变换矩阵
(2)
(3)
(4)
式中:s1,s2,s3,s4;c1,c2,cs3,c4分别表示sinθ1,sinθ2,sinθ3,sinθ4; cosθ1, cosθ2, cosθ3, cosθ4以下同。由矩阵(1)可知:连杆变换 依赖于 四个参数和 ,其中只有一个参数是变化的,对于本文所研究的机器人,显然只有 为变量,其余三个参数为常量。
图3.1 STM32
3.3
该设计的主控制模块的硬件系统包括电源电路、复位电路、系统时钟电路以及JTAG调试电路四大组成部分。
3.3.1
在硬件电路的设计中,电源模块的设计是非常重要的,如果不能妥善处理,不但会使电路不能正常工作,严重的还可能烧毁电路。因此,在设计电源时务必要注意如下几点:
(1)交流输入和直流输出尽可能保持更大的距离;
关键词:四自由度机械臂,STM32,运动模型,脉冲宽度调制
第1章
1.1
机器人运动学描述了机器人关节与组成机器人的各刚体之间的运动关系。机器人在工作时,要通过空间中一系列的点组成的三维空间点域,这一系列空间点构成了机器人的工作范围,此工作范围可通过运动学正解求得。此外,根据机器人末端执行器的位置和姿态要求,通过运动学逆解求得各个关节转角,可以实现对机器人进行运动分析、离线编程、轨迹规划等工作。
机器人控制的目的就在于它能快速确定位置,这使得机器人的运动学正逆解问题变得更为重要。只有计算与运动学正逆解问题相关的变换关系在尽可能短时间内完成,才能达到快速准确的目的。在运动学方程正解过程中,只体现在矩阵相乘关系上,相对简单。
1.2
本文所研究的机器人由四个旋转关节和四个连杆组成,故为四自由度机器人,如图1.1所示。
基于STM32的机械臂运动控制分析设计说明书

机器人测控技术大作业课程设计课程设计名称:基于STM32的机械臂运动控制分析设计专业班级:自动1302学生姓名:张鹏涛学号:201323020219指导教师:曹毅课程设计时间:2016-4-28~2016-5-16目录摘要 (V)第一章运动模型建立...................................................................................... V I1.1引言 ................................................................................................ V I1.2机器人运动学模型的建立.................................................................. V I1.2.1运动学正解 (VIII)第二章机械臂控制系统的总体方案设计 (X)2.1机械臂的机械结构设计 (X)2.1.1臂部结构设计原则 (X)2.1.2机械臂自由度的确定 (XI)2.2机械臂关节控制的总体方案 (XI)2.2.1机械臂控制器类型的确定 (XI)2.2.2机械臂控制系统结构 (XII)2.2.3关节控制系统的控制策略 (XIII)第三章机械臂控制系统硬件设计 (XIII)3.1机械臂控制系统概述 (XIII)3.2微处理器选型 (XIV)3.3主控制模块设计 (XV)3.3.1电源电路 (XV)3.3.2复位电路 (XVI)3.3.3时钟电路 (XVI)3.3.4 JTAG调试电路.................................................................. X VII3.4驱动模块设计................................................................................. X VII3.5电源模块设计.................................................................................. X IX 第四章机械臂控制系统软件设计................................................................... X X4.1初始化模块设计............................................................................... X X4.1.1系统时钟控制....................................................................... X X4.1.2 SysTick定时器 (XXII)4.1.3 TIM定时器 (XXIII)4.1.4通用输入输出接口GPIO (XXIV)4.1.5超声波传感器模块 (XXV)总结 (XXVI)参考文献 (XXVII)附录A ......................................................................................................... X XIX 附录B . (XXX)设计要求:设计一个两连杆机械臂,具体参数自行设计,建立其运动学模型,然后在此基础上完成该机械臂两点间的路径规划,并给出仿真结果。
基于STM32的机械臂运动控制分析设计
机器人测控技术大作业课程设计课程设计名称:基于STM32的机械臂运动控制分析设计专业班级:自动1302学生姓名:张鹏涛学号:201323020219指导教师:曹毅课程设计时间:2016-4-28~2016-5-16指导教师意见:成绩:签名:年月日目录摘要.............................................................................................................................. I V第一章运动模型建立 (V)1.1引言 (V)1.2机器人运动学模型的建立 (V)1.2.1运动学正解 (VII)第二章机械臂控制系统的总体方案设计 (VIII)2.1机械臂的机械结构设计 (VIII)2.1.1臂部结构设计原则 (VIII)2.1.2机械臂自由度的确定..................................................................... I X2.2机械臂关节控制的总体方案...................................................................... I X2.2.1机械臂控制器类型的确定............................................................. I X2.2.2机械臂控制系统结构 (X)2.2.3关节控制系统的控制策略 (X)第三章机械臂控制系统硬件设计............................................................................ X I3.1机械臂控制系统概述.................................................................................. X I3.2微处理器选型 (XII)3.3主控制模块设计 (XII)3.3.1电源电路 (XII)3.3.2复位电路 (XIII)3.3.3时钟电路 (XIII)3.3.4 JTAG调试电路 ........................................................................... X IV3.4驱动模块设计 (XV)3.5电源模块设计........................................................................................... X VI 第四章机械臂控制系统软件设计 (XVII)4.1初始化模块设计 (XVII)4.1.1系统时钟控制 (XVII)4.1.2 SysTick定时器 (XVIII)4.1.3 TIM定时器 ................................................................................. X IX4.1.4通用输入输出接口GPIO (XX)4.1.5超声波传感器模块 (XX)总结 (XXII)参考文献 (XXIII)附录A (XXIV)附录B (XXV)设计要求:设计一个两连杆机械臂,具体参数自行设计,建立其运动学模型,然后在此基础上完成该机械臂两点间的路径规划,并给出仿真结果。
基于STM32的协作机器人机械臂控制系统设计
基于STM32的协作机器人机械臂控制系统设计作者:李以聪戴福全肖明伟陈剑枰陈志伟吴国安来源:《科技与创新》2017年第10期文章编号:2095-6835(2017)10-0027-02摘要:目前,针对协作机器人的柔顺控制、零力控制问题,提出了一种基于以ST公司的STM32为微控制器的协作机器人机械臂控制系统。
该系统采用数字PID闭环算法改善机械臂的柔顺运动,增强其稳定、可靠性能,并加上力矩传感器或电流检测电路感知外界的力矩变换情况,补偿机械臂的自重,实现零力控制,为机器人的快速示教奠定基础。
实验结果表明,将STM32系列微控制器作为主控制器具有可行性,可以应用于协作机器人的机械臂控制系统中,且具有广阔的应用前景,并最终将其运用于实际工业生产加工中。
关键词:机械臂;协作机器人;PID;STM32中图分类号:TP242 文献标识码:A DOI:10.15913/ki.kjycx.2017.10.027一直以来,控制器都是机器人控制系统的核心,但是,国外相关产业公司对我国实行严厉的保密措施。
随着微处理器行业的快速发展,市面上陆续出现了高性能、高性价比的32位微处理器,它们的性能能够满足机械臂对控制器的运算需求。
针对目前协作机器人控制系统资源匮乏,价格昂贵且工作不稳定等问题,提出了一种改进设计,以满足中小企业对机械臂的控制需求。
在设计该控制系统时,首先提出了电机的硬件驱动电路设计方案。
主控芯片采用一种抗干扰能力比较强、运算速度快、价格合理的STM32微控制器,相比现在广泛使用的电机控制的DSP,STM32成本比较低,自带能产生电机控制所必须的PWM输出的TIM,且外围电路较为简单,适用于机械臂的电机控制。
接着分析机械臂电机伺服控制所需要的PID位置环算法,最后通过实物样机试验机械臂的运动柔顺度,通过Matlab进行电机旋转位置的数据拟合,得出响应曲线,并最终证实了该设计方案的可行性。
1 硬件驱动电路设计机械臂的电机驱动电路是整个研究的基础,具有良好的启动和调速性能,而其稳定控制也成了重要的研究对象。
单片机控制三自由度圆柱坐标机械手设计

单片机控制三自由度圆柱坐标机械手设计一、引言随着科学技术的不断发展,机械手在工业生产、科研等领域扮演着越来越重要的角色。
机械手的设计是其中的关键环节之一,而单片机是机械手控制的核心部分之一、本文将介绍一种基于单片机控制的三自由度圆柱坐标机械手的设计。
二、机械手的结构设计该机械手的结构主要由三个旋转关节组成,分别对应三个自由度。
每个旋转关节由步进电机驱动,通过直线传动装置实现转动,并带有相应的位置反馈传感器。
三、单片机的选取单片机是机械手控制的核心部分,控制机械手的动作和位置。
单片机的选择需要考虑其计算性能、接口资源等方面的要求。
本设计选择了STM32系列的单片机,具有大容量的存储器和强大的计算能力,同时提供多种通信接口和模拟/数字接口,满足了机械手控制的需求。
四、电路设计电路设计包括电源电路、电机驱动电路和控制电路三个模块。
电源电路为电机驱动和单片机提供稳定的电源。
电机驱动电路采用步进电机驱动芯片,通过信号电平控制电机的转动。
控制电路主要由单片机和传感器组成,负责接收传感器的反馈信号,并控制电机的转动。
五、软件设计在单片机软件设计方面,本设计采用C语言进行编程。
通过编写相应的程序,实现机械手的运动控制,包括正向运动、逆向运动和位置控制等功能。
同时,还可以为机械手增加一些智能化的功能,如碰撞检测、路径规划等。
六、实验与结果将设计好的电路板焊接好后,进行实验测试。
通过对机械手的不同输入信号进行测试,观察机械手的运动情况,并对其进行调试。
最终,可以实现通过单片机控制的三自由度圆柱坐标机械手的正常运行。
七、总结本文设计了一种基于单片机控制的三自由度圆柱坐标机械手。
通过对机械手的结构和电路进行设计,选取合适的单片机和编写相应的控制程序,实现了机械手的运动控制。
该设计具有较高的可靠性和灵活性,可以广泛应用于工业生产和科研等领域。
基于STM32的多自由度机械臂设计
基 于STM3 2 孙在 尚
【摘要 】随着科技的不断进步,机械臂特别是仿人型机械臂的发展非常迅速。其在人们的 日常生活、生产 中扮演着不可或缺 的角色。鉴于我 国机 械仿 生臂 技 术 以及控 制方 法较 西 方 国家落后 , 目前 自主 研发 的机 械臂 在 使 用方便 性 以及 精度 上都 不尽 如人 意 。在 市场 上很 难 占有一 席之 地 为 了打破 西 方 国 家在这 一 领域 ,特 别是 高 端领 域 的 垄断 ,许 多国人 开始 关注 自主研 发 的机 械 臂 。对 于仿 人 型机 械 臂及 其控 制 系统 的研 究还 是 有深 远 的意 义 的 。为 了能 高 效稳 定地 控 制机 械臂 ,本设 计使 用 了数 字 式 六轴 陀螺 仪协 同作 业 ;上 位控 制 系统使 用ARM微 处理 器—— STM32F103芯 片, 用以 实现机 械臂 的 基本 动作 的控 制封 装 , 包括 定位算 法 以及运 动控 制 等 ;它能按 照 生产 工 艺的要 求 ,遵循 一 定 的程序 、时
制 关 系是这 样 的 : 0.5ms… …… …一0度 :
1.0ms… …… …45度 ; 1.5ms… …… …90度 ;
2.0ms… …一 ~1 35度 : 2.5ms… …… 一1 80度 ; 1.2 陀螺 仪 的控 制 陀螺 仪的 原理 就 是 ,一 个旋 转物 体 的旋转 轴 所指 的 方 向在 不受 外 力 影响 时 ,是 不会 改变 的 。根据 原 理 ,用它 来 保持 方 向 ,制 造 出 来 的 东西就 叫 陀螺 仪 。陀 螺仪 在 工作 时要 给它 一 个力 ,使它 快速 旋 转 起来 ,一般 能达 到 每分 钟几 十 万转 ,可 以工 作 很长 时 间 。然后 用 多种方 法读 取轴 所 指示 的方 向 ,并 自动将 数 据信 号传 给控 制 系统 。 对 于 高速 旋转 的 物体 的旋 转 轴 ,对于 改 变其 方 向 的外 力作 用有
基于STM32的机械臂运动控制分析设计
机器人测控技术大作业课程设计课程设计名称:基于STM32的机械臂运动控制分析设计专业班级:自动1302学生姓名:张鹏涛学号: 2指导教师:曹毅课程设计时间: 2016-4-28~2016-5-16目录摘要 (III)第一章运动模型建立................................................................................................ I V1、1引言......................................................................................................... I V1、2机器人运动学模型的建立....................................................................... I V1、2、1运动学正解............................................................................... V I 第二章机械臂控制系统的总体方案设计.. (VII)2、1机械臂的机械结构设计 (VII)2、1、1臂部结构设计原则 (VII)2、1、2机械臂自由度的确定 (VIII)2、2机械臂关节控制的总体方案 (VIII)2、2、1机械臂控制器类型的确定 (VIII)2、2、2机械臂控制系统结构............................................................... I X2、2、3关节控制系统的控制策略....................................................... I X 第三章机械臂控制系统硬件设计.. (X)3、1机械臂控制系统概述 (X)3、2微处理器选型 (X)3、3主控制模块设计....................................................................................... X I3、3、1电源电路................................................................................... X I3、3、2复位电路 (XII)3、3、3时钟电路 (XII)3、3、4 JTAG调试电路 (XIII)3、4驱动模块设计 (XIII)3、5电源模块设计........................................................................................ X IV 第四章机械臂控制系统软件设计......................................................................... X VI4、1初始化模块设计.................................................................................... X VI4、1、1系统时钟控制........................................................................ X VI4、1、2 SysTick定时器 (XVII)4、1、3 TIM定时器 (XVIII)4、1、4通用输入输出接口GPIO ..................................................... X IX4、1、5超声波传感器模块................................................................ X IX 总结. (XX)参考文献................................................................................................................... X XI 附录A . (XXII)附录B (XXIII)设计要求:设计一个两连杆机械臂,具体参数自行设计,建立其运动学模型,然后在此基础上完成该机械臂两点间的路径规划,并给出仿真结果。
基于STM32的机械臂运动控制分析设计说明
沐 勺,密衣厚机器人测控技术大作业课程设计课程设计名称:基于STM32的机械臂运动控制分析设计课程设计时间:2016-4-28 〜2016-5-16目录摘要 (IV)专业班级: 学生姓名: 学 号: 指导教师:自动1302 张鹏涛 201323020219曹毅第一章运动模型建立 (V)1.1 引言 (V)1.2 机器人运动学模型的建立 (V)1.2.1 运动学正解 (VII)第二章机械臂控制系统的总体方案设计 (VIII)2.1 机械臂的机械结构设计 (VIII)2.1.1 臂部结构设计原则 (VIII)2.1.2 机械臂自由度的确定 (IX)2.2 机械臂关节控制的总体方案 (X)2.2.1 机械臂控制器类型的确定 (X)2.2.2 机械臂控制系统结构 (XI)2.2.3 关节控制系统的控制策略 (XI)第三章机械臂控制系统硬件设计 (XII)3.1 机械臂控制系统概述 (XII)3.2 微处理器选型 (XIII)3.3 主控制模块设计 (XIII)3.3.1 电源电路 (XIV)3.3.2 复位电路 (XIV)3.3.3 时钟电路 (XIV)3.3.4 JTAG 调试电路 (XV)3.4 驱动模块设计 (XV)3.5 电源模块设计 (XVII)第四章机械臂控制系统软件设计 (XVIII)4.1 初始化模块设计 (XVIII)4.1.1 系统时钟控制 (XVIII)4.1.2 SysTick 定时器 (XX)4.1.3 TIM 定时器 (XXI)4.1.4 通用输入输出接口GPIO (XXII)4.1.5 超声波传感器模块 (XXII)总结 (XXIV)参考文献 (XXV)附录A (XXVI)附录B (XXVII)设计要求:设计一个两连杆机械臂,具体参数自行设计,建立其运动学模型,然后在此基础上完成该机械臂两点间的路径规划,并给出仿真结果。
设计完成上述目标的控制系统,控制器可以自行选择(单片机,ARM ,DSP,PLC 等),其他硬件部分根据系统所需要完成的功能自行选择,基本要求要体现系统的输入,输出信号和人机交互界面,画出整个系统的硬件结构(电路模块,驱动模块,控制模块等)和软件部分。
基于STM32的机械臂运动控制系统设计研究
井冈山大学学报(自然科学版) 73 文章编号:1674-8085(2019)01-0073-05基于STM32的机械臂运动控制系统设计研究*刘磊1,余汾芬2(1. 安庆职业技术学院,安徽,安庆246003;2.安庆医药高等专科学校,安徽,安庆246052)摘要:为了提高机械臂运动的准确性以及提高机械臂的控制效率,运用STM32处理器设计了一种机械臂运动控制系统。
采用STM32作为主控系统的核心,通过角度位移传感器构成机械臂的感知模块,利用舵机驱动电路构成机械臂的运动模块,从而形成机械臂运动控制系统的硬件单元。
以模糊PID控制理论为软件核心,对机械臂运动过程中的轨迹偏差进行计算,形成控制量。
主控器STM32将根据控制量对机械臂的运动模块发出调控信号,使得机械臂能够快速回归预定的运动轨迹。
实验结果表明,本文所设计的机械臂运动控制系统,能够快速、准确地对机械臂的运动状态进行控制,提高机械臂运动的准确性。
关键词:机械臂;运动控制;STM32;角度位移传感器;模糊PID控制理论;运动轨迹中图分类号:TP391 文献标识码:A DOI:10.3969/j.issn.1674-8085.2019.01.015 RESEARCH ON THE DESIGN OF MANIPULATOR MOTION CONTROLSYSTEM BASED ON STM32*LIU Lei1,YU Fen-fen2(1. Anqing V ocational & Technical College, Anqing, Anhui 246003, China; 2. Anqing Medical College, Anqing, Anhui 246052, China)Abstract:To improve the accuracy of the manipulator motion and the control efficiency of the manipulator, a manipulator motion control system is designed by using STM32 processor.STM32 is used as the core of the main control system. The perception module of the manipulator is composed of angular displacement sensor, and the motion module of the manipulator is composed of the steering motor driving circuit. They form the hardware unit of the manipulator motion control system.Taking the theory of fuzzy PID control as the software core, the trajectory deviation of the manipulator is calculated to form the control quantity.The main controller STM32 will send the control signal to the motion module of the manipulator according to the control quantity, so that the manipulator can quickly return to the predetermined trajectory.The experimental results show that the motion control system of the manipulator designed in this paper can quickly and accurately control the motion state of the manipulator, which can improve the accuracy of the motion of the manipulator.Key words:manipulator; motion control; stm32; displacement sensor; fuzzy pid control theory; motion trajector0 引言机械臂是一种模拟人体手臂的机器[1]。