
FLUX与Simulink联合仿真操作及问题汇总
1) 打开模型,开始计算以后弹出错误提示如下图,是什么原因?
回答: 确定是否从 Flux Supervisor 启动 Simulink; 查看 Simulink 路径 Set path 中是否已经包含 Flux 相关路径; 查看 Flux 工作路径是否有语法错误(不能含有空格和汉字); 查看 flux_map.dll 是否存在;
3. 建立.mdl 文件
1) 在 Flux Supervisor 中打开 Simulink 2) 新建 mdl 文件
3) 设置 Coulping with Flux 内部参数 设置上一步生成的.F2MS 文件所在位置。
回答: 这可能是由于使用了 64 位 Matlab 与 32 位 Flux 造成的,检查所使用的 Flux 位数与 Matlab 位数是否相一致。 4) 联合仿真求解需要多长时间? 回答: 这取决于计算机硬件,Simulink 模型步长设置,Flux 模型剖分节点数,在 Flux Coupling 模块 中设置的 Minimal input variation 参数等因素。 5) “Generate component for Matlab Simulink coupling”在 Flux10.4 的哪里能找到? 回答: 只有 3D solver 才可用本文档介绍的方法找到生成.F2MS 的选项,并在 Simulink 的 Flux link 库 中看到新版本耦合模块。使用 2D solver 需按照旧版本的耦合方法设置,已不推荐使用。
Flux 与 Simulink 联合仿真操作及问题汇总 一、 联合仿真设置
安装环境: WIN7 或 XP 操作系统均可 已测试版本:FLUX11.1 与 Matlab 2011a 注意事项:
a) 从 Flux supervisor 启动 Simulink; b) 检查 Flux 和 Simulink 模型路径均符合 Flux 要求,工作路径中不能有空格或中文等
是否勾选 Multiplexed Inputs/outputs 的区别仅在模块显示方式上有所不同,即输入/输出是每 个物理量单独输入,还是合并为一个向量整体输入/输出。
4) Flux Coupling 模块中 Solver 的设置 Minimal input variation (%) to run FLUX computation 的设置表示,在 Simulink 计算的每两步之 间的差别的百分比,小于这个百分比时 Flux 不会运算,而直接把上一次运算的值输出。设 置这个值,可以使 Simulink 运行几步而 Flux 只运行一步,缩短仿真时间。不过,也需要考
三、 资料参考
此文档相关材料请参考: 1) Flux 手册: 01_Vol4_Circuit_Kinematic_Couplings_Co‐simulation_Skew 2) 天源科技网站:资料下载区 /news_more.asp?lm=&lm2=122&open=_blank&tj=0&hot=0 3) 西莫论坛: 网友 e=mc^2 及 giuseppe 等人的发帖。
此时在 simulink 库列表中能看到 Flux_Link。
新版本耦 合模块
旧 版 本 Legacy 耦合 模块Biblioteka 2. 生成.F2MS 文件
打开 Flux2D 模型,设置与 Simulink 交互的物理量,以变量形式表示。 1) 由 Simulink 输出到 Flux 模型的物理量
如上述都没有问题,尝试重装 Matlab 和 Flux,或更换其他版本的 Matlab。 2) Flux3D 是否能与 Simulink 联合仿真? 回答: Flux 10.3 以前的版本仅支持 Flux 2D 与 Simulink 的联合仿真,从 Flux 10.4 开始 Flux 2D,3D 及 Skew 均支持与 Simulink 的联合仿真。 3) 开始计算模型时弹出错误提示如下图,是什么原因?
字符; c) Flux 与 Matlab 均为 32 位或 64 位,软件位数要一致。
1. 软件设置
1) 设置 Matlab 2011a 所在路径
要一直进入到 Matlab\R2011a 的目录。
2) 从 Flux Supervisor 双击打开 Simulink 通常 Simulink 也同时添加了 Flux 的路径 x:\Cedrat\flux11.1\....\coupling\simulink,如果没有, 请自行添加上。
变量的类型设置为 Parameter for multiphysical application。
2) 由 Flux 模型输出到 Simulink 的物理量 变量的类型为 Parameter defined by a formula。
3) 导出与 Simulink 相关联的.F2MS 模型 设置需要输入输出的物理量。
虑设置过大的百分比会带来的计算误差。
Automatic delay:如果 Simulink 模型中存在代数环,则需要勾选,Flux 会把计算结果自动延 迟一个步长以后再输出。如果不存在代数环,不能勾选。 Flux console display: 勾选会在运行时显示附带窗口,显示 Flux 的模型计算过程。 5) 设置仿真时间及步长
simulink仿真说明
Simulink是Simulation和link仿真链接。
是一个附加组件,为用户提供了一个建模与仿真的工作平台,由于许多功能是基于MATLAB平台的。
必须在MATLAB环境中运行,也把他称为一个MATLAB的工具箱。
以前MATLAB仿真编程是在文本窗口中进行的。
输入函数是命令和MATLAB 函数,在simulink 中与用户的交互接口是基于windows的模型化图形输入,用户可以通过单击拖动鼠标的方式绘制和组织系统,并完成对系统的仿真。
因此对于我们来说只需知道这些功能模块的输入输出、功能以及图形界面的使用方法。
就可以用鼠标和键盘进行仿真。
三种方法进入Simulink1、在MATLAB菜单栏中单击FILE,在下拉菜单的NEW选项中单击MODEL.2、在MATLAB工具栏中单击彩色图标,然后在打开的模型库浏览器窗口中单击‘新建文件‘3、在MATLAB命令窗口中输入Simulink,然后在打开的模型库浏览器窗口中单击‘新建文件‘。
一、模块的提取左键拖曳右键add to二、模块的移动放大和缩小移动:左键拖曳选中后用方向键脱离线移动按住shift 然后拖曳缩放 : 点击模块四个角拖曳三、复制粘贴和删除和windows一样删除选择clear四、模块的旋转:右键点击然后选择Flip block 顺时针转180度 rotate block顺时针90度。
五、模块名的修改移动:单击该模块名出现一个小框可以像文本一样修改移动还可以右键单击然后Hide name六、模块参数设置:双击七、模块连接:光标的箭头对准模块的输出端变成+后按下左键拖曳到另一个输入端松开左键。
八、连线的弯折开始画线时,在需要弯折的地方松开鼠标停顿一下,然后继续按下鼠标左键改变方向即可。
移动光标指向要移动的线段,然后拖动鼠标即可删除选中要删除的部分,然后delete直流电动机的直接启动新建一个simulink 仿真平台打开simulink然后点击新建打开simpowersystems的加号在electrical source中选择D C Voltage Source拖曳到仿真平台Elements里面选BreakerConnectors 里面选择Ground output把电源正端接到断路器的1端,电源负端接地。
Simulink问题集锦

第一部分:------------------------------------------------- 命令行如何运行simulink外部模式build和start?用sim()函数,该函数的调用格式为:[t,x,y]=sim(f1,tspan,options,ut)其中f1为SIMULINK的模型名,tspan为仿真时间控制变量;参数options为模型控制参数;ut为外部输入向量。
-------------------------------------------------请问matlab中的仿真模块,可以看到起源程序吗?那些基本模块是看不了源代码的,有很多模块是用subsystem组成的,你可以用look under mask(鼠标右键)看到里面是怎样用子模块搭接的,还有很多是由s函数写成的simulink的模块,这些直接edit sfunname(s函数的名字)就可以看到源代码-------------------------------------------------请问:在simulink参数中设置的步长是50e-6,在系统中有一个simout模块向MATLAB中传递数据,但是希望以1e-3的步长获取数据,因该如何设计?在simout模块中直接设定仿真步长是不能运行的。
需要插入一个"zero order hold"模块,将该模块的采样时间设置为1e-03就可以了。
-------------------------------------------------simulink中IGBT等电力元件都有个m极,是什么作用的?用于测量流过IGBT电流及其电压-------------------------------------------------用simlink画的图,在示波器中显示,如何复制到word 中?告诉你一个办法,在加上示波器的地方加上to workspace 改为array在主窗口中plot直接抓过去也行吧。
Simulink仿真操作基本教程
◼ 在 Simulink 模 型 或 模 块 库 窗
口内,用鼠标左键单击所需 模块图标,图标四角出现黑 色小方点,表明该模块已经 选中。
c) 模块拷贝及删除
◼ 在模块库中选中模块后,按 住鼠标左键不放并移动鼠标 至目标模型窗口指定位置, 释放鼠标即完成模块拷贝。
◼ 模块的删除只需选定删除的 模块,按Del键即可。
a) 启动Simulink。
➢ 单击MATLAB Command窗口工具条上的Simulink图标,或者
在MATLAB命令窗口输入simulink,即弹出图示的模块库窗 口界面(Simulink Library Browser)。该界面右边的窗口给出 Simulink所有的子模块库。
➢ 常用的子模块库有 Sources( 信 号 源 ) , Sink( 显 示输出),Continuous(线性连 续系统),Discrete(线性离 散系统),Function & Table (函数与表格),Math(数学 运算), Discontinuities (非 线性),Demo(演示)等。
图9-15 定步长算法
图9-16 变步长算法
第一章 Simulink动态仿真
① Solver页 ➢ Error Tolerance(误差限度): 算法的误差是指当前状态值与当前
状态估计值的差值,分为Relative tolerance(相对限度)和Absolute tolerance(绝对限度),通常可选auto。
第一章 Simulink动态仿真
a) 启动Simulink
① 用鼠标右键点击Simulink菜单项,则弹出一菜单条,点击该菜单
条即弹出该子库的标准模块窗口.如单击左图中的【Sinks】,出现 “Open the ‘Sinks’Library”菜单条,单击该菜单条,则弹出右图所 示的该子库的标准模块窗口。
基于MATLAB_SIMULINK与FLUENT的协同仿真方法研究
张代兵(1977-), 男, 重庆人, 博士生, 研究方向为仿鱼机器人; 沈林成
(1965-), 男, 江苏人, 博士, 教授, 研究方向为控制科学与工程。
思路是:将 FLUENT 作为 MATLAB/Simulink 中的流体动力 计算引擎,实时提供载体在当前运动参数和控制参数下的流 体动力载荷,MATLAB/Simulink 再根据当前受力情况计算
期望的 运动与姿态参数
Matlab/Simulink
水下机器人运动 与姿态控制器
载体 运动参 数
推控系统控制参数
Matlab/Simulink
水下机器人 运动仿真
水下机器人 控制知识库
水动力参数 载体运动参数
FLUENT
载体及推控执行 系统流体控制面
水动力仿真
图 1 水下机器人协同仿真机制原理图
2 协同仿真可行性分析
MATLAB 有命令行与 M 程序(脚本 M 程序或函数 M 程序)两种运行方式。MATLAB 的 Compiler 工具可将函数 M 程序编译成为 C 语言程序,同时,它还提供了可供 C 程 序调用的计算引擎,从而使用户能够充分利用 MATLAB 的 算法资源,也为 MATLAB 与其它软件接口提供了可能性[3]。
提供了有效手段,也为研究其它与流体紧密耦合的物理现象提供了解决思路。
关键词:水下机器人;协同仿真;运动仿真;流体动力仿真;MATLAB/Simulink;FLUENT
中图分类号:TP391.9
文献标识码:A
文章编号:1004-731X (2007) 08-1824-04
Collaborative Simulation Based on MATLAB/Simulink and FLUENT
simulink仿真实验报告
simulink仿真实验报告一、实验目的本次实验的主要目的是通过使用Simulink软件来进行仿真实验,掌握Simulink仿真工具的基本使用方法,并且了解如何应用Simulink软件来进行系统建模和仿真分析。
二、实验内容1. Simulink软件的基本介绍2. Simulink仿真工具的使用方法3. Simulink模型建立与参数设置4. Simulink仿真结果分析三、实验步骤及方法1. Simulink软件的基本介绍Simulink是一种基于模块化编程思想的图形化编程工具,可以用于建立各种系统模型,并且进行系统仿真分析。
在Simulink中,用户可以通过拖动不同类型的模块来搭建自己所需要的系统模型,并且可以对这些模块进行参数设置和连接操作。
2. Simulink仿真工具的使用方法首先,在打开Simulink软件后,可以看到左侧有一系列不同类型的模块,包括数学运算、信号处理、控制系统等。
用户可以根据自己需要选择相应类型的模块,并将其拖入到工作区域中。
然后,用户需要对这些模块进行参数设置和连接操作,以构建出完整的系统模型。
最后,在完成了系统模型的构建后,用户可以进行仿真分析,并且观察系统的运行情况和输出结果。
3. Simulink模型建立与参数设置在本次实验中,我们主要是以一个简单的控制系统为例来进行仿真分析。
首先,我们需要将数学运算模块、控制器模块和被控对象模块拖入到工作区域中,并将它们进行连接。
然后,我们需要对这些模块进行参数设置,以确定各个模块的输入和输出关系。
最后,在完成了系统模型的构建后,我们可以进行仿真分析,并观察系统的运行情况和输出结果。
4. Simulink仿真结果分析在完成了Simulink仿真实验之后,我们可以得到一系列仿真结果数据,并且可以通过Simulink软件来对这些数据进行进一步的分析和处理。
例如,在本次实验中,我们可以使用Simulink软件来绘制出控制系统的输入信号、输出信号和误差曲线等图形,并且可以通过这些图形来判断系统是否满足预期要求。
Flux与Simulink联合仿真在电机驱动教学中的应用
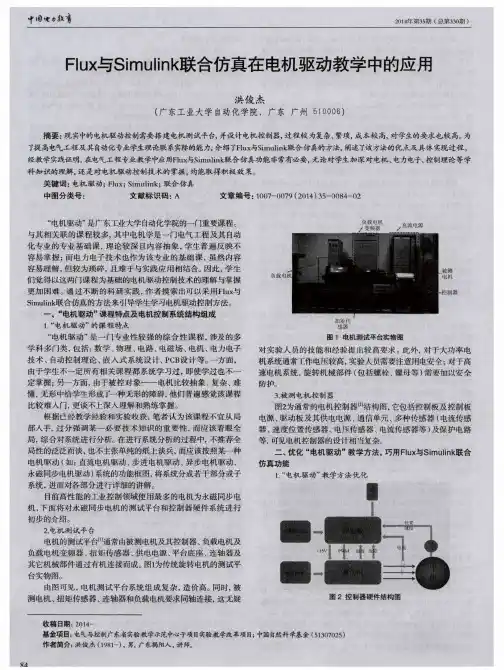
Байду номын сангаас
专 业课程 建设
产上 和 日常生活中普遍 应用 正弦交 流电, 特别是 三相 电路 应用
最 为广泛 , 发 电 和 输 配 电一 般 都 采 用 三 相 制 。 下 面介 绍L B L 和 P B L 双 轨 教 学 模 式 的具 体 实 施情 况 。
题 是家 庭简易照明系统设 计。 此 类 问题 是难点 , 以小组合 作方
式 完成 。
( 2 ) 小组调研交流 。 开学初 , 学生 自愿组 成3 - 5 人的小组, 每
组 选一名同学为组长 , 负责整个小组 的任务分工和问题 反馈 等任 务。 针对第一类 问题 , 学生可以带着问题 到课程 网站 、 图书馆 、 网 络 中去 寻找信息 , 利用 网上提问、 检 索、 预习内容后, 完成基本理 论 网络 化学 习, 并 以小组合作学 习的形式得到问题的答案, 激发 学生 的学 习兴趣 】 。 针对第 二类 问题 , 在理 解问题 的基 础上 , 通 过查阅有关 电池和照明电灯 的相关资 料, 到 电器商店或 网络中查 询并 做记录 , 作为设 计的基础资料, 并 查阅家庭 电路设计 的注意 事项, 家庭照 明电路常用元器件 的具体 型号和选用标准 , 绘 制电 路 原理 图。 如果有疑问, 可以把 问题 记录下来 , 通过Q Q 群进 行互
【 1 】 杜金 会 , 李 正群 , 张娜 . “ L B L — C B L — P B L — R B L四轨教 学模 式” 在任职教育中的应用 【 J ] . 高等教育研究学报 , 2 0 1 3 , 3 6 ( 4 ) : 1 0 8 — 1 1 0 . 【 2 】 包红 , 徐娜 , 刘建平 . 运用 “ P B L + L B L ' ’ 方式进行 医学高等数学 教学 的实践与体会 [ J 】 . 医学教育探 索 , 2 0 1 0 , 9 ( 8 ) : 1 0 6 5 — 1 0 6 7 . 【 3 ] 朱桂 萍 , 于歆 杰 , 陆文娟 . “ 电路原理”课程深度改革的理念探 索 【 J 1 . 电气电子教学学报 , 2 0 1 3 , 3 5 ( 5 ) : 1 - 5 . 【 4 】 杨艳 红 , 钟相 强 , 刘明彬 . P B L 与L B L 结合 教学模 式在产品开放 设 计课程 中的应 用 [ J 】 . 安徽 工业大学学报 ( 社会科学版 ) ’ 2 0 1 2 , 2 9 ( 3 ) : 1 4 8 —
simulink仿真流程
simulink仿真流程标题,深入了解Simulink仿真流程。
Simulink是一种用于建模、仿真和分析动态系统的工具,它可以帮助工程师们更好地理解和设计复杂的控制系统。
在本文中,我们将深入探讨Simulink的仿真流程,以帮助读者更好地了解如何使用Simulink进行系统仿真。
Simulink仿真流程可以分为以下几个步骤:1. 模型建立,首先,我们需要在Simulink中建立系统的模型。
这可以通过拖放各种组件来实现,包括传感器、执行器、控制器等。
这些组件可以通过连接线连接起来,以构建系统的整体模型。
2. 参数设置,在建立模型后,我们需要设置各个组件的参数,包括传感器的灵敏度、执行器的动态响应等。
这些参数设置将直接影响系统的仿真结果。
3. 信号输入,接下来,我们需要确定系统的输入信号,这可以是一个预先定义的信号,也可以是一个外部输入。
这些输入信号将作为系统的激励,驱动系统进行仿真。
4. 仿真运行,一切就绪后,我们可以开始运行仿真。
Simulink将根据模型和参数设置,以及输入信号,模拟系统的动态行为,并输出相应的仿真结果。
5. 结果分析,最后,我们需要对仿真结果进行分析。
这包括系统的响应曲线、稳定性分析、频域特性等。
通过对仿真结果的分析,我们可以评估系统的性能,并进行必要的调整和优化。
总的来说,Simulink的仿真流程涉及模型建立、参数设置、信号输入、仿真运行和结果分析等多个环节。
通过深入了解Simulink的仿真流程,我们可以更好地利用这一工具来进行系统建模和分析,从而更好地理解和设计复杂的控制系统。
第7章SIMULINK仿真操作
Direct Lookup Table (n-D) x
2-D T(u)
Lookup Table (n-D)
xdat y ydat Lookup Table Dynamic
图7-16 查表模块库(Lookup Tables)及其功能说明
(6)User-Defined Functions模块库
u
fcn
图7-15 数学运算模块库(Math operations)及其功能说明
(5)查表模块库(Lookup Tables)
2-D T[k] cos(2*pi*u) Cosine Interpolation (n-D) Lookup Table using PreLookup u k f PreLookup Index Search Sine sin(2*pi*u) Lookup Table (2-D) 2-D T(k,f)
Product
Product of Elements
Real-Imag to Reshape Rounding Complex Function sin -u u+Ts
Slider Gain
Subtract
Sum of Trigonometric Unary Minus Weighted Elements Function Sample Time Math
7.1.1 SIMULINK的窗体介绍
由于SIMULINK是基于MATLAaB环境之上的 高性能系统及仿真平台。 因此,必须首先运行MATLAB,然后才能启 动SIMULINK并建立系统的仿真模型。
图7-1 两种启动SIMULINK方法的图示说明
图7-2 Simulink库浏览器窗口
7.1.2 一个MATLAB/SIMULINK库自带的 演示实例
实验报告5Simulink仿真[推荐五篇]
实验报告5Simulink仿真[推荐五篇]第一篇:实验报告 5 Simulink仿真实验五 Simulink仿真(一)一、实验目的1、熟悉Simulink仿真环境2、了解Simulink基本操作3、了解Simulink系统建模基本方法3、熟悉Simulink仿真系统参数设置和子系统封装的基本方法二、实验内容1、在matlab命令窗口中输入simulink,观察其模块库的构成;2、了解模块库中常用模块的使用方法;3、已知单位负反馈系统的开环传递函数为G=100s+2s(s+1)(s+20)建立系统的模型,输入信号为单位阶跃信号,用示波器观察输出。
4、建立一个包含Gain、Transfer Fcn、Sum、Step、Sine Wave、Zero-Pole、Integrator、Derivative等模块构成的自定义模块库Library1;5、建立如图7-12所示的双闭环调速系统的Simulink的动态结构图,再把电流负反馈内环封装为子系统,建立动态结构图。
三、实验结果及分析:图5-1图5-2图5-3图5-4双闭环调速系统的Simulink的动态结构图图5-5把电流负反馈内环封装为子系统的动态结构图双击Subsystem模块,编辑反馈电流环Subsystem子系统,如图5-6所示:图5-6分析:Simulink是Mathworks开发的MATLAB中的工具之一,主要功能是实现动态系统建模、仿真与分析。
可以在实际系统制作出来之前,预先对系统进行仿真与分析,并可对系统做适当的适时修正或按照仿真的最佳效果来调试及整定控制系统的参数,达到提高系统性能。
减少涉及系统过程中的反复修改的时间、实现高效率地开发系统的目标。
Simulink提供了建模、分析和仿真各种动态系统的交互环境,包括连续系统、离散系统和混杂系统,还提供了采用鼠标拖放的方法建立系统框图模型的图形交互界面。
第二篇:仿真实验报告仿真软件实验实验名称:基于电渗流的微通道门进样的数值模拟实验日期:2013.9.4一、实验目的1、对建模及仿真技术初步了解2、学习并掌握Comsol Multiphysics的使用方法3、了解电渗进样原理并进行数值模拟4、运用Comsol Multiphysics建立多场耦合模型,加深对多耦合场的认识二、实验设备实验室计算机,Comsol Multiphysics 3.5a软件。
simulink命令集及常见问题
simulink命令集及常见问题simulink命令集(转载)仿真命令:sim ---仿真运行一个simulink模块sldebug ---调试一个simulink模块simset ---设置仿真参数simget ---获取仿真参数线性化和整理命令:linmod ---从连续时间系统中获取线性模型(状态方程)linmod2 ---也是获取线性模型,采用高级方法dinmod ---从离散时间系统中获取线性模型trim ---为一个仿真系统寻找稳定的状态参数构建模型命令:open_system --打开已有的模型close_system --关闭打开的模型或模块new_system --创建一个新的空模型窗口load_system --加载已有的模型并使模型不可见save_system --保存一个打开的模型add_block --添加一个新的模块add_line --添加一条线(两个模块之间的连线)delete_block --删除一个模块delete_line --删除一根线find_system --查找一个模块hilite_system --使一个模块醒目显示replace_block --用一个新模块代替已有的模块set_param --为模型或模块设置参数get_param --获取模块或模型的参数add_param --为一个模型添加用户自定义的字符串参数delete_param --从一个模型中删除一个用户自定义的参数bdclose --关闭一个simulink窗口bdroot --根层次下的模块名字gcb --获取当前模块的名字gcbh --获取当前模块的句柄gcs --获取当前系统的名字getfullname --获取一个模块的完全路径名slupdate --将1.x的模块升级为3.x的模块addterms --为未连接的端口添加terminators模块boolean --将数值数组转化为布尔值slhelp --simulink的用户向导或者模块帮助封装命令:hasmask --检查已有模块是否封装hasmaskdlg --检查已有模块是否有封装的对话框hasmaskicon --检查已有模块是否有封装的图标iconedit --使用ginput函数来设计模块图标maskpopups --返回并改变封装模块的弹出菜单项movemask --重建内置封装模块为封装的子模块诊断命令:sllastdiagnostic --上一次诊断信息sllasterror --上一次错误信息sllastwarning --上一次警告信息sldiagnostics --为一个模型获取模块的数目和编译状态硬拷贝和打印命令:frameedit --编辑打印画面print --将simulink系统打印成图片,或将图片保存为m文件printopt --打印机默认设置orient --设置纸张的方向-----------------------------------------------------------------------------附件包含好多simulink的例程,对于初学者和高手都需要的东西,大家多多支持作者:mikle 发表时间:2008-8-18 12:15:00第1楼模块名(Source library) 用途Band_Limited White Noise 把白噪声加到连续系统中Chip Signal 产生一个频率不断增大的正弦波Clock 显示和提供仿真时间Constant 产生一个常值Digital Clock 在规定的采样间隔产生仿真时间From File 从文件读取数据From Workspace 从工作面上定义的矩阵中读数据Pulse Generator 在固定的时间间隔产生脉冲Random Number 产生正态分布的随机数Repeating Sequence 产生规律重复的任意信号Signal Generator 产生各种不同的波形Sine Wave 产生一个正弦波Step Input 产生一个阶跃函数模块名(Sinks library) 用途Auto_Scale Graph Scope 在MA TLAB自动调整显示比例的图形窗口显示信号Graph Scope 在MA TLAB图形窗口显示信号Hit Crossing 在规定值附近增加仿真步数Scope 在仿真过程中显示信号Stop Simulation 当输入不为零时停止仿真To File 把数据输出到文件中To Workspace 把数据输出到工作面上定义的一个矩阵中XY Graph Scope 在MA TLAB图形窗口中显示信号的X—Y图模块名(Discrete library) 用途Discrete-Time Integrator 对一个信号进行离散积分Discrete-Time Limited Integrator 对一个信号进行离散有限积分Discrete State-Space 建立一个离散状态空间模型Discrete Transfer Fcn 建立一个离散传递函数Discrete Zero-Pole 以零极点形式建立一个离散传递函数Filter 建立IIR和FIR滤波器First-Order Hold 建立一阶采样保持器Unit Delay 对一个信号延迟一个采样周期Zero-Order Hold 建立一个采样周期的零阶保持器模块名(Linear library) 用途Derivative 对输入信号进行微分Gain 对输入信号乘上一个常数增益Inner Product 对输入信号进行点积Integrator 对输入信号进行积分Matrix Gain 对输入信号乘上一个矩阵增益Slider Gain 以滑动形式改变增益State-Space 建立一个线性状态空间模型Sum 对输入信号进行求和Transfer Fcn 建立一个线性传递函数Zero-Pole 以零极点形式建立一个传递函数模块名(Nonlinear library) 用途Abs 输出输入信号的绝对值Backlash 用放映的方式模仿一个系统的特性Combinatorial 建立一张真值表Coulombic Friction 在原点不连续而在原点以外具有线性增益Dead Zone 提供一个死区Fcn 对输入进行规定的表示Limited Integrator 在规定的范围内进行积分Logical Operator 对输入进行规定的逻辑运算Look-up Table 对输入进行分段的线性映射MATLAB Fcn 定义一个函数对输入信号进行处理Memory 输出本模块上一步的输入值Product 对输入信号进行乘积运算Quantizer 对输入信号进行量化处理Rate Limiter 限制信号的变化速率Relational Operator 对输入进行一定的关系运算Relay 在两个值中轮流输出Reset Integrator 在仿真中对积分器进行重新初始化Saturation 对输入信号进行限幅Sign 符号函数Swith 在两个输入之间进行开关Transport Delay 对输入信号进行一定的延迟2-D Look-Up Table 对两个输入信号进行分段的线性映射Variable Transport Delay 对输入信号进行不定量的延迟模块名(Connections library) 用途Demux 把向量信号分开输出Inport 给系统提供一个外部输出Mux 把几个信号合并成向量形式Outport 给系统规定一个输出Subsystem 表示一个系统在另外一个系统中作者:mikle 发表时间:2008-8-18 12:58:00第2楼simulink常见问题集锦:命令行如何运行simulink外部模式build和start用sim()函数该函数的调用格式为:[t,x,y]=sim(f1,tspan,options,ut)其中f1为SIMULINK的模型名,tspan为仿真时间控制变量;参数options为模型控制参数;ut为外部输入向量。