
发那科机器人报警处理(中文)
3 按下F2[RELEASE(释放)]以释放超行程轴。
4 按住shift键,按下警告清除按钮。
5按住shift键,按下微动键把工具沿超行程轴线微动到可移动的有效范围内。
从损坏的腕部警告复原(SERVO-006)步骤: 1 按住SHIFT键,然后按下RESET键。
2 按住SHIFT键的同时,按下正确的微动键以把机器人移到其能被维修的位置。
从一个脉冲不匹配警告,BZAL警告,RCAL警告复原(SRVO-038,062,063)步骤:1 按下MENUS键,显示界面菜单。
2 按下“0--NEXT---”,然后在下个页面选择“6 SYSTEM”。
按下F1“[TYPE(类型)]”,然后选择“Variables”。
显示系统变量界面。
3 把系统变量$MCR.$SPC_RESET设为TRUE。
(这个系统变量很快会被自动设回FALSE)。
4 按下RESET键以释放警告。
提示:即使检测到一个脉冲计数不匹配警告,该控制数据可能会被纠正。
如果该控制数据被纠正,控制不需要被执行。
只要把$DMR_GRP.$MASTER_DONE设为真,然后在位置界面上选择6 MASTER/CAL。
从其他警告复原步骤:1 清除该警告的引发源。
例如,纠正程序。
2 按下RESET键来重置该警告。
然后,教导盒界面上的警告信息消失。
ALARM LED (发光二极管)灯灭。
C.2 警告代码SRVO 错误代码(ID=11)SRVO-001SERVO Operator panel E--stop可能原因:操作面板上的紧急停止按钮被按下。
解决方法:顺时针拧动紧急停止按钮以松开此按钮,并按下RESET(重启)。
SRVO-002 SERVO Teach pendant E--stop可能原因:教导盒上的紧急停止按钮被按下。
c-671解决方法:松开教导盒上的紧急停止按钮。
SRVO-003 SERVO Deadman switch released可能原因:当开启教导盒时没有按下特殊手持式开关按钮。
解决方法:按下特殊手持式开关按钮以开启机器人控制操作。
SRVO-004 SERVO Fence open可能原因:在操作面板的电路板上的接线板上,在FENCE1和FENCE2信号间没有建立联系。
当安全门连接上,保护门被打开。
解决方法:在FENCE1和FENCE2信号间建立联系,然后按下reset键。
当安全门连接上后在开始工作前关闭此门。
SRVO-005 SERVO Robot overtravel可能原因:轴线上的硬件研制开关被绊住了。
通常,机器人的相对每根轴的移动是不会超过最大行程的。
然而,在机器人运输过程中,可能为了搬运,将其设置为超行程状态。
解决方法:1. 检测电力供应设备上的保险丝(F4)。
如果被烧断,则更换保险丝。
2. 调用超行程松开界面[SYSTEM OT RELEASE]来松开超行程轴。
3. 按住shift键,同时按下警告松开按钮以松开警告。
4. 按住shift键和执行慢速进给,把超行程的轴移到允许移动的范围内。
5. 对于用B柜的模型,检查紧急制动控制电路板上的保险丝(F2),如果被烧断,则更换保险丝。
6. 更换紧急制动控制电路板。
SRVO-006 SERVO Hand broken可能原因:安全把手断开。
如果没有找到断开的把手,那么,很有可能是机器人连线信号HBK为“0”伏。
解决方法:1. 检查电力供应设备上的保险丝(F4)。
如果被烧断,则更换保险丝。
2. 按住shift键,同时按下警告松开按钮以松开警告。
3. 按住shift键,通过慢速进给把工具定位到工作区域。
a 更换安全把手b 检查电线SRVO-007 SERVO External emergency stops可能原因:按下了外部紧急制动按钮。
在操作面板的电路板上的接线板上,在EMGIN1和EMGIN2信号间没有建立联系。
解决方法:如果使用外部紧急制动,清除错误源并按RESET.如果不使用外部紧急制动,检查EMGIN1和EMGIN2信号间的连线。
SRVO-008 SERVO Brake fuse blown可能原因: EMG印刷电路板上的刹闸保险丝烧断。
解决方法:更换保险丝。
检查紧急制动控制印刷电路板上的LED(FALM)看保险丝是否烧断。
SRVO--009 SERVO Pneumatic pressure alarm可能原因:气压警告表示有缺陷。
如果气压警告没有被探测到,那么,可能是机器人连接线的PPABN信号为“0”伏。
解决方法:如果气压警告没有被探测到,则查看电线。
SRVO--010 SERVO Belt broken可能原因:机器人信号输入(RDI[7])带断裂c-672解决方法: 1. 如果发现是带断裂,则修理带,然后按reset键。
2. 如果发现带是正常的,机器人连接线上信号RDI[7]可能异常。
查看电线。
3. 检查系统变量$PARAM_GROUP.$BELT_ENABLE.SRVO--011 SERVO TP released while enabled可能原因:操作面板上的教导盒开关在教导盒开启时被操作。
解决方法:重新连接教导盒线以继续操作。
SRVO--012 SERVO Power failure recovery可能原因:正常电源启动(热启动)解决方法:这只是个提示。
不用特殊做些什么。
SRVO--013 SYSTEM Srvo module config changed可能原因:电源重启(热启动)时,在轴控制印刷电路板上和多功能印刷电路板的DSP 模块中的配置文件被修改。
解决方法:用冷启动的方式启动电源。
SRVO--014 WARN Fan motor abnormal可能原因:控制设备中的风扇马达异常。
解决方法:检查风扇马达和风扇马达连接线。
如果有什么问题的话,及时更换。
SRVO--015 SERVO System over heat可能原因:控制设备的温度超过标定值。
解决方法:1. 如果环境温度比标定温度(45摄氏度)高的话,改善通风以降低环境温度到标定温度内。
2. 检查风扇是否工作正常。
如果异常,检查风扇马达和风扇马达连接线。
如果有什么问题的话,及时更换。
3. 如果印刷电路板底板上的自动调温器坏了的话,更换底板元件。
SRVO--016 SERVO Cooling water volume drop可能原因:冷凝水体积下降。
解决方法:咨询我们的客服代表。
SRVO--017 SERVO No robot internal mirror可能原因:没有机器人内部镜面。
解决方法:咨询我们的客服代表。
SRVO--018 SERVO Brake abnormal可能原因:刹闸电流超过标定值。
解决方法: 1.对于S-800和S-900型机器人,查看紧急制动控制印刷电路板上的保险丝(F1).2.检查刹闸电线。
3.更换放大器。
4.检查是否为100伏交流输入电压。
如果检查到输入电压为90伏或更低,查看电力输入供应电压。
SRVO--021 SERVO SRDY off (Group:%d Axis:%d)可能原因:如果没有发现其他警告原因。
HRDY为“ON/开”,SRDY为“OFF/关”。
(HRDY是指从主机送到伺服系统的信号,用来标定是否打开伺服放大器的MCC。
SRDY是指从伺服系统送回到主机的信号,用来显示伺服放大器的MCC是否打开。
一般来说,如果伺服放大器的MCC没有打开,即使发出了让MMC打开的信号,还是会发出警告。
如果伺服放大器发出警告,则主机不会处理这个警告(SRDY为关)。
因此,如果没有其他c-673错误发生时,这个警告表示MCC没有被打开)。
解决方法: 1.查看安全门是否打开。
同时查看门开关。
2.查看伺服放大器上的交流电压是否为200伏交流电压。
如果发现电压等于或是低于170伏,查看电力输入供应电压。
3.更换紧急制动控制电路板。
4.更换电路板上的主控CPU。
5.检查连线,如果必要的话,更换之。
6.更换伺服放大器。
SRVO--022 SERVO SRDY on (Group:%d Axis:%d)可能原因:当通过信号HRDY已经试图打开MCC时,SRDY已经为打开状态。
(HRDY是指从主机送到伺服系统的信号,用来标定是否打开伺服放大器的MCC。
SRDY是指从伺服系统送回到主机的信号,用来显示伺服放大器的MCC是否打开。
)解决方法: 1. 更换紧急制动控制电路板。
2. 更换电路板上的主控CPU。
3. 检查连接伺服放大器和主控CPU电路板的线路。
如果发现异常,则更换线路。
4.更换伺服放大器。
SRVO--023 SERVO Stop error excess(Group:%d Axis:%d)可能原因:当马达停止时,产生了一个过度伺服位置错误。
解决方法: 1. 检查所加负载是否超标。
如果超标,降低负载。
(如果加上了一个超标的负载,所用加速,减速的扭矩也会随之超过马达的最大扭矩。
因此,很可能是因为这个原因,导致系统发出上述警告)。
2. 检查应用在伺服放大器上的三相电压(200伏交流)间的相间电压。
如果发现其值等于或小于170伏交流,查看电力输入供应电压。
(一个低于标准的电压,如果加在伺服放大器上,会导致产生一个低于正常之的扭矩。
因此,很可能是因为这个原因,导致系统发出上述警告)。
3. 如果输入电压发现等于或是高于170伏交流电压,则更换伺服放大器。
4.更换马达。
SRVO--024 SERVO Move error excess(Group:%d Axis:%d)可能原因:当机器人移动,伺服位置会超过之前标定的值($PARAM_GROU.$MOVER_OFFSTor$PARAM_GROUR.$TRKERRLIM),从而产生错误。
例如,如果机器人的反馈速度不同于标定值时,会发生这个错误。
解决方法:按之前项目描述的相同操作来执行。
SRVO--025 SERVO Motn dt overflow (Group:%d Axis:%d)可能原因:命令输入值过大。
解决方法:执行冷启动:1.关闭机器人。
2.在教导盒上,同时按住SHIFT和RESET键。
3.按住SHIFT和RESET键的同时,开启机器人。
如果错误还未清除,则用文档记录下引发错误的事件。
SRVO--026 WARNMotor speed limit(Group:%d Axis:%d)可能原因:可能试图超过马达的最大额定转速($PARAM_GROUP.$MOT_SPD_LIM).可c-674能马达转速已到最大额定转速。
解决方法; 这只是个提示。
然而,你应该试图消除这个错误,不要重复可能会导致这个错误的环境条件。
SRVO--027 WARN Robot not mastered(Group:%d)可能原因:试图执行校准,但控制尚未完成。
发那科机器人报警处理(中文)

3 按下F2[RELEASE(释放)]以释放超行程轴。
4 按住shift键,按下警告清除按钮。
5按住shift键,按下微动键把工具沿超行程轴线微动到可移动的有效范围内。
从损坏的腕部警告复原(SERVO-006)步骤: 1 按住SHIFT键,然后按下RESET键。
2 按住SHIFT键的同时,按下正确的微动键以把机器人移到其能被维修的位置。
从一个脉冲不匹配警告,BZAL警告,RCAL警告复原(SRVO-038,062,063)步骤:1 按下MENUS键,显示界面菜单。
2 按下“0--NEXT---”,然后在下个页面选择“6 SYSTEM”。
按下F1“[TYPE(类型)]”,然后选择“Variables”。
显示系统变量界面。
3 把系统变量$MCR.$SPC_RESET设为TRUE。
(这个系统变量很快会被自动设回FALSE)。
4 按下RESET键以释放警告。
提示:即使检测到一个脉冲计数不匹配警告,该控制数据可能会被纠正。
如果该控制数据被纠正,控制不需要被执行。
只要把$DMR_GRP.$MASTER_DONE设为真,然后在位置界面上选择6 MASTER/CAL。
从其他警告复原步骤:1 清除该警告的引发源。
例如,纠正程序。
2 按下RESET键来重置该警告。
然后,教导盒界面上的警告信息消失。
ALARM LED (发光二极管)灯灭。
C.2 警告代码SRVO 错误代码(ID=11)SRVO-001SERVO Operator panel E--stop可能原因:操作面板上的紧急停止按钮被按下。
解决方法:顺时针拧动紧急停止按钮以松开此按钮,并按下RESET(重启)。
SRVO-002 SERVO Teach pendant E--stop可能原因:教导盒上的紧急停止按钮被按下。
c-671解决方法:松开教导盒上的紧急停止按钮。
SRVO-003 SERVO Deadman switch released可能原因:当开启教导盒时没有按下特殊手持式开关按钮。
FANUC发那科工业机器人常见报警的解释

第一章常见报警的解释1.1 368报警(串行数据错误)上图中368报警以及相关编码器报警的原因有:(1)电机后面的编码器有问题,如果客户的加工环境很差,有时会有切削液或液压油浸入编码器中导致编码器故障。
(2)编码器的反馈电缆有问题,电缆两侧的插头没有插好。
由于机床在移动过程中,坦克链会带动反馈电缆一起动,这样就会造成反馈电缆被挤压或磨损而损坏,从而导致系统报警。
尤其是偶然的编码器方面的报警,很大可能是反馈电缆磨损所致。
(3)伺服放大器的控制侧电路板损坏。
解决方案:(1)把此电机上的编码器跟其他电机上的同型号编码器进行互换,如果互换后故障转移说明编码器本身已经损坏。
1(2)把伺服放大器跟其同型号的放大器互换,如果互换后故障转移说明放大器有故障。
(3)更换编码器的反馈电缆,注意有的时候反馈电缆损坏后会造成编码器或放大器烧坏,所以最好先确认反馈电缆是否正常。
1.2 电源模块PSM控制板内风扇故障443,610上图报警是电源模块控制板内风扇损坏导致的报警(使用αi电源模块时),报警时电源模块PSM的LED显示“2”,主轴放大器SPM的LED显示“59”。
拆下电源模块控制板后,风扇位置如下图所示:21.3 主轴放大器SPM内冷风扇故障此故障没有画面报警信息,但是有上图的“FAN”在闪烁,此现象表明主轴放大器SPM的内冷风扇出现了故障。
1.4 伺服放大器SVM内冷风扇报警608,4443上图中的报警表示伺服放大器SVM的内冷风扇出现了故障(Z轴和A轴同时出现报警是因为Z轴和A轴是同一个放大器控制的)。
上图中的报警出现时对应的伺服放大器上的LED 显示“1”。
1.5 主轴放大器和伺服放大器的内冷风扇位置4上图中:(1)主轴放大器内冷风扇的安装位置(2)伺服放大器内冷风扇的安装位置(3)主轴放大器的型号A06B-6111-H X#H550(后面带#H***的都是主轴放大器)(4)伺服放大器的型号A06-6114-HX注:(1)不同型号的主轴放大器和伺服放大器对应的风扇的型号也不一样,请参考附录。
FANUC中文报警表格
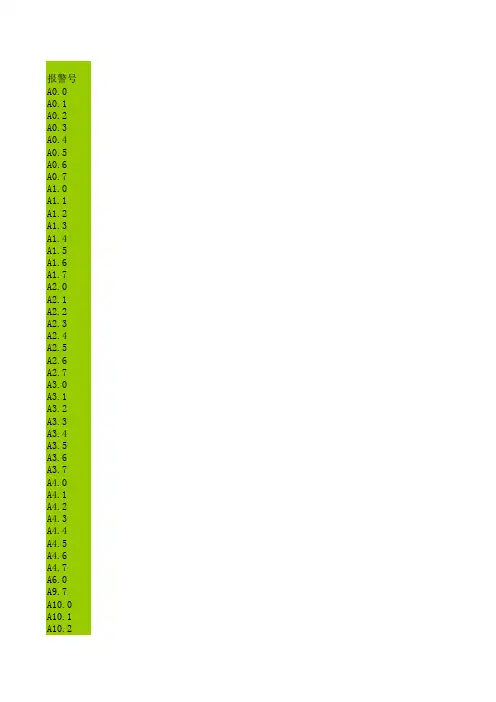
报警号A0.0 A0.1 A0.2 A0.3 A0.4 A0.5 A0.6 A0.7 A1.0 A1.1 A1.2 A1.3 A1.4 A1.5 A1.6 A1.7 A2.0 A2.1 A2.2 A2.3 A2.4 A2.5 A2.6 A2.7 A3.0 A3.1 A3.2 A3.3 A3.4 A3.5 A3.6 A3.7 A4.0 A4.1 A4.2 A4.3 A4.4 A4.5 A4.6 A4.7 A6.0 A9.7 A10.0 A10.1 A10.2A10.3 A10.4 A10.5 A10.6 A11.0 A11.1 A11.2 A11.3 A11.4 A20.1 A20.2 A20.3 A21.1 A21.2 A21.3 A22.0 A22.1英文报警信息1000 EMERGENCY STOP(A0.0)1001 SPINDLE ALARM(A0.1)1002 RINSE SCRAPS PUMP OFF(A0.2 X5.5)1003 COOLANT PUMP OFF(A0.3 X5.4)2004 AIR PRESSURE LOW(A0.4 X6.1)2005 LUBRICAT LOW POS.(A0.5 X9.7)2006 LUBRICATE NOT ON(A0.6 X5.3)1007 HYDRAULIC PUMP ALARM(A0.7 X6.0)2010 CHIP CONVEYOR ALARM(A1.0 X3.1)1011 T-CODE ERROR(A1.1)1012 MAG COUNT ALARM(A1.2 X3.4)1013 TOOL CLAMP/UNCLAMP ERROR(A1.3 X8.2/X8.3)1014 ATC ALARM(A1.4)2015 TOOL LIFE WILL OVER(A1.5)1016 TOOL LIFE ALARM(A1.6)1017 MAG-ROT OVERTIME(A1.7)1020 ARM-ROT OVERTIME(A2.0)1021 Z AXIS NO HOME ZERO(A2.1)1022 MAG POSITION ERRROR(A2.2 X3.3)1023 M06 OVERTIME(A2.3)1024 TOOL CUP UP ERROR(A2.4 X8.1)1025 TOOL CUP DOWN ERROR(A2.5 X8.0)2026 LUB.RPESSURE LOW ALA.(A2.6 X4.2)2027 SP NOT ST.(A2.7)2030 LOW-PRESSURE COOLING FLUID LOW POS(A3.0 X6.5)2031 NC BATTERY VOLTAGE LOW(A3.1)1032 SP FAN NOT ON(A3.2 X4.6)2033 AIR-CONDITION NOT ON(A3.3 X5.3)2034 WATER TANK LEVEL LOW POS(A3.4 X4.3)1035 SP CHANGE GEAR ALARM(X4.0 X4.1)1036 ZF COOLANT LEVEL ERROR(A3.6 X9.0 X9.1)1037 OIL MIST CLEANER NOT ON(A3.7 X9.2)1040 COOLANT FROM SP PUMP OFF(A4.0 X5.7)1041 UPGRADE PUMP OFF(A4.1 X5.6)2042 FILTER BAG ALARM(A4.2 X6.2)1043 OILCOOLANT ALARM(A4.3 X5.0/6.0)1044 TURN PLATE ERROR(A4.4 X5.1 5.2)1045 CHUCK CLAMP/UNCLAMP ALARM(A4.5)1046 CLOSE THE DOOR(A4.6 X8.5)1047 THE DOOR OPEN(A4.7 X8.5)2060 CTS PRESSURE ALM.(X6.5 A6.0)1097 SPINDLE NO ROTATIONED2000 1.PRESS <RESET> 2.CHANGE WOKE MODE TO EDIT 3.PRESS <F4> 2001 4.TAKE DOWN THE TOOL FROM ATC ARM2002 DEBUG CL/UNCL TOOL AT JOG MODE2003 IF ATC NOT RUN SMOOTH ,INFORM NEWAY2044 5.PRESS +4/-4 AT THE SAME TIME.2045 6.PRESS <F4>.2041 MACHINE IS REPAIRING2008 TOOL POT NOT DOWN(A11.0)2046 AXIS IS LOCKED(A11.1)2047 FEED OVERRIDE IS 0(A11.2)2048 MAG IN DEBUG STATE(A11.3)2049 Z NOT GO HOME(A11.4)1081 MACHINE IS LOCKED ENTER 1ST PASSWORD1082 MACHINE IS LOCKED ENTER 2ND PASSWORD1083 MACHINE IS LOCKED ENTER 3RD PASSWORD2011 MACHINE CAN WORK LESS THAN 8H ,TO OBTAIN THE 1ST PASSWORD FROM SUPPLIER 2012 MACHINE CAN WORK LESS THAN 8H ,TO OBTAIN THE 2ND PASSWORD FROM SUPPLIER 2013 MACHINE CAN WORK LESS THAN 8H ,TO OBTAIN THE 3RD PASSWORD FROM SUPPLIER 2020 ZF COOLANT LEVEL LOW(A22.0 X9.0)2021 ZF COOLANT LEVEL HIGH(A22.1 X9.1)中文报警信息(PMC)1000 @04BDF4BCB1CDA3D6B901@-X8.41001 @04D6F7D6E1B1A8BEAF01@-F45.01002 @04B3E5D0BCB5E7BBFACEB4CDA8B5E701@-QF4/KM61003 @04C0E4C8B4B5E7BBFACEB4CDA8B5E701@-QF3/KM52004 @04C6F8D4B4D1B9C1A6B5CD01@-X5.42005 @04C8F3BBACD2BACEBBB5CD01@-X9.72006 @04C8F3BBACB5E7BBFACEB4CDA8B5E701@-QF131007 @04D2BAD1B9D5BECEB4CDA8B5E701@-QF8/KM112010 @04C5C5D0BCB5E7BBFAB6C2C8FBB1A8BEAF01@-X3.41011 T@04B4FAC2EBB4EDCEF301@1012 @04B5B6BFE2BCC6CAFDB4EDCEF301@-X3.41013 @04D6F7D6E1CBC9C0ADB5B6B1A8BEAF01@-X8.2/X8.31014 @04BBFAD0B5CAD6B2BBD4DAD4ADB5E3CEBBD6C301@-A1.42015 @04B5B6BEDFCAD9C3FCBCB4BDABB5BDB4EF01@-A1.51016 @04B5B6BEDFCAD9C3FCBDE1CAF801@-A1.61017 @04B5B6BFE2D0FDD7AAB3ACCAB101@-A1.71020 @04BBFAD0B5CAD6D0FDD7AAB3ACCAB101@-A2.01021 Z@04D6E1CEB4BBD8B5DAB6FEB2CEBFBCB5E301@1022 @04B5B6BFE2B6A8CEBBB4EDCEF301@-X3.31023 @04BBBBB5B6B3ACCAB101@-A2.31024 @04BBD8B5B6B4EDCEF301@-X8.11025 @04B5B9B5B6B4EDCEF301@-X8.02026 @04C8F3BBACD1B9C1A6B5CD01@-X4.22027 @04D6F7D6E1CEB4C6F4B6AF01@2030 @04B8B1CBAECFE4D2BACEBBB5CD01@-X6.52031 @04B5E7B3D8B5E7D1B9B5CD01@1032 @04D6F7D6E1B7E7C9C8CEBBCDA8B5E701@-QF102033 @04BFD5B5F7CEB4CDA8B5E701@-QF141034 @04D6F7CBAECFE4D2BACEBBB5CD01@-X4.31035 @04D6F7D6E1BBBBB5B5B4EDCEF301@-X4.0/X4.11036 @045A46C1F7C1BFB9CAD5CF01@-X9.0/X9.11037 @04D3CDCEEDB7D6C0EBC6F7CEB4CDA8B5E701@-QF15/KM171040 @04D6D0D0C4B3F6CBAEB5E7BBFACEB4CDA8B5E701@-QF6/KM91041 @04CCE1C9FDB1C3B5E7BBFACEB4CDA8B5E701@-QF7/KM102042 @04B9FDC2CBD6BDB4FCB6C2C8FB01@-X6.21043 @04D3CDC0E4BBFAB9CAD5CF01@-QF9/X5.01044 @0441D6E1BCD0BDF4B7C5CBC9B4EDCEF301@-X5.1/X5.21045 @04BFA8C5CCBCD0BDF4B7C5CBC9B4EDCEF301@-A4.51046 @04C7EBB9D8C3C501@-X8.51047 @04C3C5B4F2BFAA01@-X8.52060 @04D6D0D0C4B3F6CBAED1B9C1A6B5CD01@-X6.51097 @04D6F7D6E1C3BBD3D0D0FDD7AA01@-A9.72000 1、@04B0B4CFC2B8B4CEBBB0B4BCFC01@2、@04C7D0BBBBB5BDB1E0BCADB7BDCABD01@3、@04B0B4CFC20 2001 4、@04B4D3BBFAD0B5CAD6C9CFC8A1CFC2B5B6BEDF01@2002 4、@04B4D3BBFAD0B5CAD6C9CFC8A1CFC2B5B6BEDF01@2003 ATC@04C6B5B7B1B1A8BEAFA3ACC7EBCDA8D6AAB9ABCBBE01@2044 @04CDACCAB1B0B4CFC201@+4/-4@04B0B4BCFC01@2045 @04B0B4CFC201@F4@04B0B4BCFC01@2041 @04BBFAB4B2D5FDD4DACEACD0DED6D001@2008 @04B5B6CCD7CEB4B5B9CFC201@-A11.02046 @04D6E1BBA5CBF8BDD3CDA801@-A11.1@04BDF8B8F8B1B6C2CACEAA01@%0-A11.22048 @04B5B6BFE2B5F7CAD4D7B4CCAC01@-A11.32049 Z@04D6E1CEB4B7B5BBD8D4ADB5E301@-A11.41081 @04BBFAB4B2CBF8D4DAA3ACCAE4C8EBB5DAD2BBB8F6D4C2C3DCC2EB01@ 1082 @04BBFAB4B2CBF8D4DAA3ACCAE4C8EBB5DAB6FEB8F6D4C2C3DCC2EB01@ 1083 @04BBFAB4B2CBF8D4DAA3ACCAE4C8EBB5DAC8FDB8F6D4C2C3DCC2EB01@ 2020 @045A46C1F7C1BFB5CD01@-X9.02021 @045A46C1F7C1BFB8DF01@-X9.1中文汉字紧急停止-X8.4主轴报警-F45.0冲屑电机未通电-QF4冷却电机未通电-QF3气源压力低-X5.4润滑液位低-X9.7润滑电机未通电-QF13液压站未通电-QF8排屑电机堵塞报警-X3.4T 代码错误刀库计数错误-X3.4主轴松拉刀报警-X8.2/X8.3机械手不在原点位置-A1.4刀具寿命即将到达-A1.5刀具寿命结束-A1.6刀库旋转超时-A1.7机械手旋转超时-A2.0Z轴未回第二参考点刀库定位错误-X3.3换刀超时-A2.3回刀错误-X8.1倒刀错误-X8.0润滑压力低-X4.2主轴未启动副水箱液位低-X6.5电池电压低主轴风扇位通电-QF10空调未通电-QF14主水箱液位低-X4.3主轴换档错误-X4.0/X4.1ZF流量故障-X9.0//X9.1油雾分离器未通电-QF15中心出水电机未通电-QF6提升泵电机未通电-QF7过滤纸袋堵塞-X6.2油冷机故障-QF9/X5.0A轴夹紧放松错误-X5.1/X5.2卡盘夹紧放松错误-A4.5请关门-X8.5门打开-X8.5中心出水压力低-X6.5主轴没有旋转1、按下复位按键2、切换到编辑方式3、按下F4按键4、从机械手上取下刀具手动方式下调试松拉刀动作ATC频繁报警,请通知公司同时按下+4/-4按键按下F4按键机床正在维修中刀套未倒下轴互锁接通进给倍率为0%刀库调试状态Z轴未返回原点机床锁在,输入第一个月密码机床锁在,输入第二个月密码机床锁在,输入第三个月密码机床工作少于8小时,从供应商获取第一个月密码机床工作少于8小时,从供应商获取第二个月密码机床工作少于8小时,从供应商获取第三个月密码ZF流量低-X9.0ZF流量高-X9.1。
报警信息中英文对照
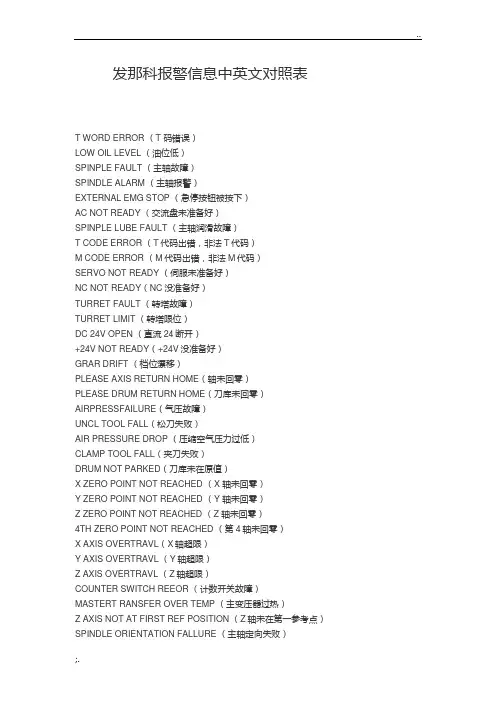
发那科报警信息中英文对照表T WORD ERROR (T 码错误)LOW OIL LEVEL (油位低)SPINPLE FAULT (主轴故障)SPINDLE ALARM (主轴报警)EXTERNAL EMG STOP (急停按钮被按下)AC NOT READY (交流盘未准备好)SPINPLE LUBE FAULT (主轴润滑故障)T CODE ERROR (T代码出错,非法T代码)M CODE ERROR (M代码出错,非法M代码)SERVO NOT READY (伺服未准备好)NC NOT READY(NC没准备好)TURRET FAULT (转塔故障)TURRET LIMIT (转塔限位)DC 24V OPEN (直流24断开)+24V NOT READY(+24V没准备好)GRAR DRIFT (档位漂移)PLEASE AXIS RETURN HOME(轴未回零)PLEASE DRUM RETURN HOME(刀库未回零)AIRPRESSFAILURE(气压故障)UNCL TOOL FALL(松刀失败)AIR PRESSURE DROP (压缩空气压力过低)CLAMP TOOL FALL(夹刀失败)DRUM NOT PARKED(刀库未在原值)X ZERO POINT NOT REACHED (X 轴未回零)Y ZERO POINT NOT REACHED (Y 轴未回零)Z ZERO POINT NOT REACHED (Z 轴未回零)4TH ZERO POINT NOT REACHED (第4轴未回零)X AXIS OVERTRAVL(X轴超限)Y AXIS OVERTRAVL (Y轴超限)Z AXIS OVERTRAVL (Z轴超限)COUNTER SWITCH REEOR (计数开关故障)MASTERT RANSFER OVER TEMP (主变压器过热)Z AXIS NOT AT FIRST REF POSITION (Z轴未在第一参考点)SPINDLE ORIENTATION FALLURE (主轴定向失败)TOOL DESENT OR TOOL DATA REEOR (刀具数据错误)PLEASE UNLOAD THE TOOL ON SPRINELK (请卸下主轴上的刀)PLEASE LOAD TOOL ON APINDLE (请装上主轴上的刀)A AXIS UNCLAMP FAIL (A 轴松开失败)A AXIS CLAMP FAIL (A 轴夹紧失败)DRUM OUT TO APRONDLEIS FALL (刀库摆向换刀位失败)MG SWING OVERLOAD(刀库摆动过载)DRUM BACK PARK IS FALL (刀库摆回原始位失败)TURRENT MOTOR1 OVERLOAD (刀库移动电机过载)COOLANT MOTOR OVERLOAD (冷却泵过载)DRUM ATC FAULT (自动换刀失败)TOOLS UNLOCKED (刀具未锁紧)BATTERY ALARM (电池报警)DRUM POSITION SWITCH ERROR (刀库位置检测开关故障)DRUM NOW NOT AT PARK (刀库未在原始位置)IT DANGOU TO MOVE DRUM (刀库禁动)POT UO FAILOR POT NOT AT UP POSITION (刀套未在水平位)POT DOWN FAIL (刀套翻下动作失败)IT IS DANGOUR TO MOVE ARM (机械手禁动)THE SPINDLE STATU IS ERROR (主轴状态错误)ARM MOTOR OR ARM SWITCH FALL (机械手或机械手开关故障)CENTRE LUBRICATION FALL (中心润滑故障)THE WORK NOT CLAMPED (工件未夹紧)AUTO TOOL CHANGE FAULT (自动换刀失败)TOOL DATA OUT OF RANGE (指令刀具号超出范围)THE ORDER TOOL NOW IN SPINDLE (目标刀具在主轴上)THE THREE SPINDLE SWITCH FAULT (主轴上的接近开关)THE CENTRE COOLANT IS LOWER (刀具内冷泵液位过低)DRUM RETURN 1# POSITION FAULT (刀库自动回零失败)SPINDLE OVERLOAD (主轴过载)TURRENT MOTOR OVERLOAD (刀盘转动电机过载)CHIP CONVEYER OVERLOAD (拉屑器过载)HARD LIMIT OR SERVO ALARM (硬限位或伺服报警)NO LUB OIL (无润滑油)INDEX HEAD UNLOCKED (分度头未锁紧)MT NOT READY(机床没准备好)MG OVERLOAD (刀库过载)LUB EMPTY(润滑无油)AIR PRESSURE(气压不足)COOLANT NOT READY(冷却没准备好)LUBE EMPTY(油雾油位低,润滑油位低)LUB PRESSURE LOW(润滑压力低)CONVEY VERLOAD(排屑过载)LUB OVERLOAD(润滑过载)LUBE PRESSURE LOW(油雾压力低)SERIAL SPINDLE ALARM (串行主轴报警)NC BATTERY LOW ALARM(NC电池低报警)MAGAZINE MOVE LIMIT SWITCH ERROR(刀库移动限位开关故障)SPINDLE TOOL UNLAMP POSITION LIMIT SWITCH ERROR(主轴刀具UNLAMP位置限位开关故障)MAGAZINE NOT IN POSITION OR SENSOR ERROR(刀库不在位或传感器错误)AIR PRESSURE LOW ALARM(气压低报警)MOTOR OVERLOAD(电机过载)T CODE > MAGAZINE TOOLST CODE < 1 ERROR5TH AXIS HARDWARE OVERTRAVER LIMIT ERRORDOOR IS OPENED(开门)LUB PRESSURE SWITCH ERROR(油压开关错误)SPINDLE OIL COOLANT UNIT ERRORSPINDLE LOAD ABNORMAL(主轴负荷异常)TRANSDUCER ALARM(传感器报警)BED-HEAD LUBRICATE OFF(床头润滑关闭)EMG OFFHYDRAULIC CHUCK PRESS LOW(液压夹头压力低)HYDRAULIC TAIL PRESS LOW(液压尾座压力低)LUB 0IL LOW(油压低)TURRET CODE ERROR(转塔码错误)TURRET RUN OVERTIME(转塔运行超时)MANUAL HANDLE INTERRUPTTRY TO RUN SPINDLE WHILE CHUCK NOT LOCKTRY TO RUN SPINDLE WHILE TAIL NOT LOCKSPINDLE NEUTRAL GEARMAGAZINE ADJUSTHYDRAULIC NOT RUNSAFETY DOOR BE OPENEDSAFETY DOOR NOT CLOSENOT ALL AXIS HAVE GONE BACK REFIN ADJUST,IGNORE GOING BACK REFAFTER EXCHANGE TOOL,CYCLE STARTATC MOTOR QF16 OFFX AXIS IS LOCKED(X 轴被锁定)Y AXIS IS LOCKED(Y 轴被锁定)Z AXIS IS LOCKED(Z 轴被锁定)A AXIS IS LOCKED(A 轴被锁定)SPINDLE MOTOR FAN QF26 OFF(主轴电机风扇QF26关闭) SPINDLE ORIENTATION INCOMPLETE(主轴定位不完全)M FUNCTION NOT COMPLETE(M 功能无法完成)SPINDLE NOT IN GEAR POSITION(齿轮不在主轴位置)SPINDLE NOT CHANGED TO LOW GEAR(主轴没有变为低档)SPINDLE NOT CHANGED TO HIGH GRAR(主轴没有变为高档)MAG NOT BACKWARDSPINDLE TOOL NOT CLAMPSPINDLE TOOL NOT UNCLAMPMAG NOT IN POSITIONMAG DOES NOT ROTATEMAG DOES NOT STOP RUNNINGA AXIS HAVE NOT CLAMPEDA AXIS HAVE NOT UNCLAMPEDSET D499=1,"MAG.JOG" SWITCH ONHYDRAULIC MOTOR QF7 OFF(液压马达QF7关闭)HYDRAULIC TEMPRETURE HIGH(液压使用温度高)HYDRAULIC FILTER BLOCKED(液压过滤器阻止)HYDRAULIC OIL LEVEL LOW(液压油位低)HYDRAULIC FAN QF8 OFF(液压风扇QF8关闭)HELIX CONYER QF9 OR QF10 OFFCHAIN CONYER QF11 OFFCOOLANT MOTOR QF12 OFF(冷却液电机QF12关闭)COOLNT LEVEL LOW,CYCLE STOP AFTER 20 MINUTESINNER COOLANT BLOCK(内冷却堵塞)SPINDLE COOLANT MOTOR QF14 OFF(主轴冷却液电机QF14关闭)INNER COOLANT QF13 OFF(内冷却液QF13关闭)MAG MOTOR QF15 OFFCABINET COOLANT EQUIP QF20 OFFOIL GATHER QF24 OFFAIR PRESSURE LOW(低气压)SPINDLE COOLANT MOTOR FAULT(主轴冷却液电机故障)LUB.OIL IS LOW(润滑油低)DOOR OPEN(门打开)FRONT DOOR(R) OPEN(前门打开)LEFT DOOR OPEN(左门打开)LUBRICATION OIL QF23 OFF(润滑油QF23关闭)LUBRICATION PRESS LOW(润滑油位低)IN ADJUST,MAG CAN'T EXCHANGE T(在调整,刀库不能交换T)NOT ALL DOOR CLOSED(门没有全部关闭)IN M06,MAG NOT READY(在M06,刀库未准备好)MAGAZINE NOT READY(刀库未准备好)POCKET NOT HORIZANTALIN M06,Z NOT BACK TO 2ND REFIN M06,Z AXIS NOT IN PSW1ATC NOT IN ZERO POSITIONSPINDLE ORIENTATION UNCOMPLETEPOCKET NOT HOR./MAG NOT BCKWRDPOCKET NOT VER./MAG NOT FORWRDUNCLAMP TOOL HAS NOT COMPLETEDCLAMP TOOL HAS NOT COMPLETEDAIM TOOL NO. IS WRONGMAG NOT BACKWARDAFTER RETRACT,SET R.T.BACK OFFZ NOT IN PSW2,FORBID ATC RUNNINGD499 EQUAL 1MAG.JOG SOFT SWITCH IS ONZ NOT IN PSW2,FORBID MAG FORWARDCHEKE SPINDLE MODULE ALARMOIL WATER SEPARATOR QF24 OFFSET THE SOFT SWITCH MAG.JOG OFFSET D499 TO 0 设定D499为0K PARAM ABOUT MAG SET IS WRONG 关于MAG的K参数设定错误MECHANICAL BRAKE NOT RELEASED机床抱闸没有松开MECHANICAL BRAKE IS WRONG 机床抱闸错误PLEASE ADD LUB.OIL 请加润滑油PROBE BATTERY VOLTAGE IS LOW 探头电池电压低PROBE IS ERR 探头错误PARAMETER WRITE ENABLE(参数写使能)PMC EDIT ENABLE(PMC编辑使能)CHECK LUB ROUTINSPINDLE GEAR SIGNAL MISS 主轴档位信号消失T_CLAMPED_SIGNAL MISS T夹紧信号消失SP OVERRIDE SWITCH DISCONNECTION 主轴倍率开关断路FEED OVERRIDE SWITCH DISCONNECTION 进给倍率开关断路THE TOTAL NUMBER OF POCKETS SET ERRCHANGE T STOPED BECAUSE NO AIR 因为缺少压空交换停止THE COOLANT WATER TOO LOW,ADD COOLANT WATER AT ONCE 冷却水少立即加水COOLANT LEVEL LOW,ADD COOLANT WATER 冷却水液位低PLEASE REPLACE CNC BATTERY QUICKLY 请立即更换CNC电池。
发那科机器人报警处理

发那科机器人报警处理本文将介绍发那科机器人报警处理的方法。
首先,让我们了解一下发那科机器人。
发那科(FANUC)是一家知名的日本工业机器人制造商,其机器人产品广泛应用于汽车制造、机械加工、食品包装等领域。
为了确保机器人的正常运行,当出现故障或异常时,需要对其进行及时的报警处理。
在进行报警处理前,需要先进行故障诊断。
诊断的方法包括观察机器人各部分的电压、电流、温度等参数,以及检查机器人各部分的连接是否牢固、传感器是否正常工作等。
一旦发现问题,需要及时采取相应的措施进行处理。
在进行报警处理时,需要注意以下几点:1、保持冷静:当机器人出现故障时,操作者需要保持冷静,不要惊慌失措。
2、记录信息:操作者需要记录故障发生时的相关信息,例如故障代码、发生时间、机器人状态等。
3、检查电源:确保机器人电源连接正常,电压稳定。
4、检查电缆连接:检查机器人各部分之间的电缆连接是否牢固,是否有破损或短路的情况。
5、检查传感器:检查机器人各部分的传感器是否正常工作,例如限位开关、碰撞传感器等。
6、遵循安全规程:在处理报警时,需要遵循安全规程,确保操作者和其他人员的安全。
处理发那科机器人报警的步骤如下:1、根据故障信息进行分析:根据记录的故障信息,分析故障的可能原因。
2、初步检查:进行初步检查,例如检查电源、电缆连接、传感器等。
3、排除故障:根据分析的结果,采取相应的措施排除故障。
例如更换损坏的部件、调整机器人的位置等。
4、进行测试:在排除故障后,需要进行测试,确认问题是否已经解决。
5、记录经验:在处理完报警后,需要记录相关的经验,以便以后遇到类似问题时可以快速处理。
本文介绍了发那科机器人的报警处理方法,包括故障诊断和报警处理的步骤。
在实际操作中,需要注意保持冷静、记录信息、检查电源、检查电缆连接、检查传感器等步骤。
此外,需要遵循安全规程,确保操作者和其他人员的安全。
通过本文的介绍,可以让操作者更好地了解发那科机器人的报警处理方法,提高机器人的运行效率和使用寿命。
报警信息中英文对照
发那科报警信息中英文对照表T WORD ERROR (T 码错误)LOW OIL LEVEL (油位低)SPINPLE FAULT (主轴故障)SPINDLE ALARM (主轴报警)EXTERNAL EMG STOP (急停按钮被按下)AC NOT READY (交流盘未准备好)SPINPLE LUBE FAULT (主轴润滑故障)T CODE ERROR (T代码出错,非法T代码)M CODE ERROR (M代码出错,非法M代码)SERVO NOT READY (伺服未准备好)NC NOT READY(NC没准备好)TURRET FAULT (转塔故障)TURRET LIMIT (转塔限位)DC 24V OPEN (直流24断开)+24V NOT READY(+24V没准备好)GRAR DRIFT (档位漂移)PLEASE AXIS RETURN HOME(轴未回零)PLEASE DRUM RETURN HOME(刀库未回零)AIRPRESSFAILURE(气压故障)UNCL TOOL FALL(松刀失败)AIR PRESSURE DROP (压缩空气压力过低)CLAMP TOOL FALL(夹刀失败)DRUM NOT PARKED(刀库未在原值)X ZERO POINT NOT REACHED (X 轴未回零)Y ZERO POINT NOT REACHED (Y 轴未回零)Z ZERO POINT NOT REACHED (Z 轴未回零)4TH ZERO POINT NOT REACHED (第4轴未回零)X AXIS OVERTRAVL(X轴超限)Y AXIS OVERTRAVL (Y轴超限)Z AXIS OVERTRAVL (Z轴超限)COUNTER SWITCH REEOR (计数开关故障)MASTERT RANSFER OVER TEMP (主变压器过热)Z AXIS NOT AT FIRST REF POSITION (Z轴未在第一参考点)SPINDLE ORIENTATION FALLURE (主轴定向失败)TOOL DESENT OR TOOL DATA REEOR (刀具数据错误)PLEASE UNLOAD THE TOOL ON SPRINELK (请卸下主轴上的刀)PLEASE LOAD TOOL ON APINDLE (请装上主轴上的刀)A AXIS UNCLAMP FAIL (A 轴松开失败)A AXIS CLAMP FAIL (A 轴夹紧失败)DRUM OUT TO APRONDLEIS FALL (刀库摆向换刀位失败)MG SWING OVERLOAD(刀库摆动过载)DRUM BACK PARK IS FALL (刀库摆回原始位失败)TURRENT MOTOR1 OVERLOAD (刀库移动电机过载)COOLANT MOTOR OVERLOAD (冷却泵过载)DRUM ATC FAULT (自动换刀失败)TOOLS UNLOCKED (刀具未锁紧)BATTERY ALARM (电池报警)DRUM POSITION SWITCH ERROR (刀库位置检测开关故障)DRUM NOW NOT AT PARK (刀库未在原始位置)IT DANGOU TO MOVE DRUM (刀库禁动)POT UO FAILOR POT NOT AT UP POSITION (刀套未在水平位)POT DOWN FAIL (刀套翻下动作失败)IT IS DANGOUR TO MOVE ARM (机械手禁动)THE SPINDLE STATU IS ERROR (主轴状态错误)ARM MOTOR OR ARM SWITCH FALL (机械手或机械手开关故障)CENTRE LUBRICATION FALL (中心润滑故障)THE WORK NOT CLAMPED (工件未夹紧)AUTO TOOL CHANGE FAULT (自动换刀失败)TOOL DATA OUT OF RANGE (指令刀具号超出范围)THE ORDER TOOL NOW IN SPINDLE (目标刀具在主轴上)THE THREE SPINDLE SWITCH FAULT (主轴上的接近开关)THE CENTRE COOLANT IS LOWER (刀具内冷泵液位过低)DRUM RETURN 1# POSITION FAULT (刀库自动回零失败)SPINDLE OVERLOAD (主轴过载)TURRENT MOTOR OVERLOAD (刀盘转动电机过载)CHIP CONVEYER OVERLOAD (拉屑器过载)HARD LIMIT OR SERVO ALARM (硬限位或伺服报警)NO LUB OIL (无润滑油)INDEX HEAD UNLOCKED (分度头未锁紧)MT NOT READY(机床没准备好)MG OVERLOAD (刀库过载)LUB EMPTY(润滑无油)AIR PRESSURE(气压不足)COOLANT NOT READY(冷却没准备好)LUBE EMPTY(油雾油位低,润滑油位低)LUB PRESSURE LOW(润滑压力低)CONVEY VERLOAD(排屑过载)LUB OVERLOAD(润滑过载)LUBE PRESSURE LOW(油雾压力低)SERIAL SPINDLE ALARM (串行主轴报警)NC BATTERY LOW ALARM(NC电池低报警)MAGAZINE MOVE LIMIT SWITCH ERROR(刀库移动限位开关故障)SPINDLE TOOL UNLAMP POSITION LIMIT SWITCH ERROR(主轴刀具UNLAMP位置限位开关故障)MAGAZINE NOT IN POSITION OR SENSOR ERROR(刀库不在位或传感器错误)AIR PRESSURE LOW ALARM(气压低报警)MOTOR OVERLOAD(电机过载)T CODE > MAGAZINE TOOLST CODE < 1 ERROR5TH AXIS HARDWARE OVERTRAVER LIMIT ERRORDOOR IS OPENED(开门)LUB PRESSURE SWITCH ERROR(油压开关错误)SPINDLE OIL COOLANT UNIT ERRORSPINDLE LOAD ABNORMAL(主轴负荷异常)TRANSDUCER ALARM(传感器报警)BED-HEAD LUBRICATE OFF(床头润滑关闭)EMG OFFHYDRAULIC CHUCK PRESS LOW(液压夹头压力低)HYDRAULIC TAIL PRESS LOW(液压尾座压力低)LUB 0IL LOW(油压低)TURRET CODE ERROR(转塔码错误)TURRET RUN OVERTIME(转塔运行超时)MANUAL HANDLE INTERRUPTTRY TO RUN SPINDLE WHILE CHUCK NOT LOCKTRY TO RUN SPINDLE WHILE TAIL NOT LOCKSPINDLE NEUTRAL GEARMAGAZINE ADJUSTHYDRAULIC NOT RUNSAFETY DOOR BE OPENEDSAFETY DOOR NOT CLOSENOT ALL AXIS HAVE GONE BACK REFIN ADJUST,IGNORE GOING BACK REFAFTER EXCHANGE TOOL,CYCLE STARTATC MOTOR QF16 OFFX AXIS IS LOCKED(X 轴被锁定)Y AXIS IS LOCKED(Y 轴被锁定)Z AXIS IS LOCKED(Z 轴被锁定)A AXIS IS LOCKED(A 轴被锁定)SPINDLE MOTOR FAN QF26 OFF(主轴电机风扇QF26关闭) SPINDLE ORIENTATION INCOMPLETE(主轴定位不完全)M FUNCTION NOT COMPLETE(M 功能无法完成)SPINDLE NOT IN GEAR POSITION(齿轮不在主轴位置)SPINDLE NOT CHANGED TO LOW GEAR(主轴没有变为低档)SPINDLE NOT CHANGED TO HIGH GRAR(主轴没有变为高档)MAG NOT BACKWARDSPINDLE TOOL NOT CLAMPSPINDLE TOOL NOT UNCLAMPMAG NOT IN POSITIONMAG DOES NOT ROTATEMAG DOES NOT STOP RUNNINGA AXIS HAVE NOT CLAMPEDA AXIS HAVE NOT UNCLAMPEDSET D499=1,"MAG.JOG" SWITCH ONHYDRAULIC MOTOR QF7 OFF(液压马达QF7关闭)HYDRAULIC TEMPRETURE HIGH(液压使用温度高)HYDRAULIC FILTER BLOCKED(液压过滤器阻止)HYDRAULIC OIL LEVEL LOW(液压油位低)HYDRAULIC FAN QF8 OFF(液压风扇QF8关闭)HELIX CONYER QF9 OR QF10 OFFCHAIN CONYER QF11 OFFCOOLANT MOTOR QF12 OFF(冷却液电机QF12关闭)COOLNT LEVEL LOW,CYCLE STOP AFTER 20 MINUTESINNER COOLANT BLOCK(内冷却堵塞)SPINDLE COOLANT MOTOR QF14 OFF(主轴冷却液电机QF14关闭)INNER COOLANT QF13 OFF(内冷却液QF13关闭)MAG MOTOR QF15 OFFCABINET COOLANT EQUIP QF20 OFFOIL GATHER QF24 OFFAIR PRESSURE LOW(低气压)SPINDLE COOLANT MOTOR FAULT(主轴冷却液电机故障)LUB.OIL IS LOW(润滑油低)DOOR OPEN(门打开)FRONT DOOR(R) OPEN(前门打开)LEFT DOOR OPEN(左门打开)LUBRICATION OIL QF23 OFF(润滑油QF23关闭)LUBRICATION PRESS LOW(润滑油位低)IN ADJUST,MAG CAN'T EXCHANGE T(在调整,刀库不能交换T)NOT ALL DOOR CLOSED(门没有全部关闭)IN M06,MAG NOT READY(在M06,刀库未准备好)MAGAZINE NOT READY(刀库未准备好)POCKET NOT HORIZANTALIN M06,Z NOT BACK TO 2ND REFIN M06,Z AXIS NOT IN PSW1ATC NOT IN ZERO POSITIONSPINDLE ORIENTATION UNCOMPLETEPOCKET NOT HOR./MAG NOT BCKWRDPOCKET NOT VER./MAG NOT FORWRDUNCLAMP TOOL HAS NOT COMPLETEDCLAMP TOOL HAS NOT COMPLETEDAIM TOOL NO. IS WRONGMAG NOT BACKWARDAFTER RETRACT,SET R.T.BACK OFFZ NOT IN PSW2,FORBID ATC RUNNINGD499 EQUAL 1MAG.JOG SOFT SWITCH IS ONZ NOT IN PSW2,FORBID MAG FORWARDCHEKE SPINDLE MODULE ALARMOIL WATER SEPARATOR QF24 OFFSET THE SOFT SWITCH MAG.JOG OFFSET D499 TO 0 设定D499为0K PARAM ABOUT MAG SET IS WRONG 关于MAG的K参数设定错误MECHANICAL BRAKE NOT RELEASED机床抱闸没有松开MECHANICAL BRAKE IS WRONG 机床抱闸错误PLEASE ADD LUB.OIL 请加润滑油PROBE BATTERY VOLTAGE IS LOW 探头电池电压低PROBE IS ERR 探头错误PARAMETER WRITE ENABLE(参数写使能)PMC EDIT ENABLE(PMC编辑使能)CHECK LUB ROUTINSPINDLE GEAR SIGNAL MISS 主轴档位信号消失T_CLAMPED_SIGNAL MISS T夹紧信号消失SP OVERRIDE SWITCH DISCONNECTION 主轴倍率开关断路FEED OVERRIDE SWITCH DISCONNECTION 进给倍率开关断路THE TOTAL NUMBER OF POCKETS SET ERRCHANGE T STOPED BECAUSE NO AIR 因为缺少压空交换停止THE COOLANT WATER TOO LOW,ADD COOLANT WATER AT ONCE 冷却水少立即加水COOLANT LEVEL LOW,ADD COOLANT WATER 冷却水液位低PLEASE REPLACE CNC BATTERY QUICKLY 请立即更换CNC电池。
FANUC系统常见报警中文对照及解决方法
FANUC系统常见报警中文对照及解决方法1.AL-01:伺服报警尘埃这个报警表示伺服电机遇到了尘埃问题。
解决方法是清洁伺服电机,并确保其周围环境清洁。
2.AL-02:伺服报警过载这个报警表示伺服电机遇到过载问题。
解决方法是检查伺服电机和相关设备的负载情况,确保其在正常范围内。
3.AL-03:伺服报警过温这个报警表示伺服电机遇到过温问题。
解决方法是检查散热装置是否正常工作,安装风扇或增加散热片等,并减少伺服电机的负载。
4.AL-04:伺服报警驱动断开这个报警表示伺服电机的驱动断开。
解决方法是检查伺服电机的连接线路是否正常,确保电缆连接牢固。
5.AL-05:伺服报警电源断开这个报警表示伺服电机的电源断开。
解决方法是检查伺服电机的电源线路是否正常,确保电源连接牢固。
6.AL-06:伺服报警过流这个报警表示伺服电机遇到过流问题。
解决方法是检查伺服电机和相关设备的电流情况,确保其在正常范围内。
7.AL-07:伺服报警过压这个报警表示伺服电机遇到过压问题。
解决方法是检查伺服电机和相关设备的电压情况,确保其在正常范围内。
8.AL-08:伺服报警欠压这个报警表示伺服电机遇到欠压问题。
解决方法是检查伺服电机和相关设备的电压情况,确保其在正常范围内。
9.AL-09:伺服报警过热这个报警表示伺服电机遇到过热问题。
解决方法是检查散热装置是否正常工作,安装风扇或增加散热片等,并减少伺服电机的负载。
10.AL-10:伺服报警驱动电流异常这个报警表示伺服电机驱动电流异常。
解决方法是检查伺服电机的驱动器和电缆连接是否正常,并确保电缆连接牢固。
FANUC系统常见报警中文对照及解决方法
FANUC系统常见报警中文对照及解决方法1005X AXIS INTERLOCK ,INHIBIT MACHINE MOVING产生状态及原因X轴闭锁.禁止移动(没在交换台过程中,没在修调方式,台板1或2在伸出位X轴锁住,不能移动设D493=1进入修调方式.检查继电器,电磁阀,开关及线路1006Y AXIS INTERLOCK ,INHIBIT MACHINE MOVING产生状态及原因机械手臂在主轴側Y轴锁住,不能移动.设D499=1进入修调方式.检查继电器,电磁阀,开关及线路1007Z AXIS INTERLOCK ,INHIBIT MACHINE MOVING产生状态及原因机械手臂在主轴側ZY轴锁住,不能移动.设D499=1进入修调方式.检查继电器,电磁阀,开关及线路1010SPINDLE TOOL NOT CLAMP产生状态及原因主轴刀具未夹紧。
主轴不能旋转。
检查主轴刀具夹紧开关,确认动作正常后,同时按下键和键,清除报警。
1011SPINDLE TOOL NOT UNCLAMP产生状态及原因主轴刀具未松开。
主轴不能旋转。
检查主轴刀具松开开关,确认动作正常后,同时按下键和键,清除报警。
1012SPINDLE ORIENTAL NOT COMPLETE产生状态及原因主轴定向未完成(F45.7没输出)。
不能进行刀具交换。
检查主轴定向开关是否工作正常。
1013M FUNCTION DID NOT COMPLETE产生状态及原因在执行M功能时,可能是某个M代码未执行完.程序加工不能正常进行.检查是哪一个M功能未执行。
1014SPINDLE IS NOT AT GEAR POSITION产生状态及原因主轴不在档位。
主轴不能正常旋转,与主轴相关的动作不能执行。
检查主轴高、低档开关及电磁阀。
同时按下键和键,清除报警。
1015SPINDLE CHANGE ERRORFORM HIGH GEAR TO LOW GEAR产生状态及原因主轴由高档变低档错误。
发那科机器人报警处理(中文)
发那科报警处理(中文)发那科报警处理文档一、报警简介:在发那科操作过程中,可能会遇到各种报警情况,报警信息可以帮助用户快速定位问题并采取相应的处理措施。
本文档详细介绍了发那科报警的分类、处理步骤以及常见解决方法。
二、报警分类:1、运动报警:运动报警是指运动过程中出现的异常情况,如轴超速、轴过载等。
处理步骤如下:a:停止运动,切换到手动模式。
b:检查相关轴和传感器是否正常工作,是否有物体阻挡。
c:若问题未解决,记录报警代码和背景信息,联系发那科售后服务。
2、通信报警:通信报警是指与外部设备通信异常的情况,如通讯断开、通讯超时等。
处理步骤如下:a:检查网络连接是否正常,确认网线、交换机等设备是否正常工作。
b:检查控制器与外部设备间的连接,如电缆是否插紧等。
c:若问题未解决,记录报警代码和背景信息,联系发那科售后服务。
3、传感器报警:传感器报警是指传感器异常的情况,如传感器故障、信号异常等。
处理步骤如下:a:检查传感器是否正确安装并与控制器连接良好。
b:检查传感器的供电情况,确保传感器供电正常。
c:若问题未解决,记录报警代码和背景信息,联系发那科售后服务。
4、系统报警:系统报警是指控制器出现故障或异常情况的报警,如控制器过热、系统时钟错误等。
处理步骤如下:a:关闭电源,待控制器冷却后重新启动。
b:检查控制器的风扇是否正常运行,确保散热良好。
c:若问题未解决,记录报警代码和背景信息,联系发那科售后服务。
三、常见解决方法:1、重启:将电源关闭,然后重新启动,有时可以解决一些临时性问题。
2、检查连接:检查各部件之间的连接是否牢固,确保电源、网线、传感器等设备都正常连接。
3、清理设备:定期清理设备,确保内外部无堵塞或杂质干扰。
4、升级软件:及时升级发那科控制软件以获取最新的功能和 bug 修复。
5、联系售后服务:如问题无法自行解决,请联系发那科售后服务提供详细的报警代码和背景信息以获得专业帮助。
附件:本文档中提到的报警代码查询表法律名词及注释:1、发那科:指由发那科公司生产的自动化设备。
FANUC发那科工业机器人常见报警的解释
第一章常见报警的解释1.1 368报警(串行数据错误)上图中368报警以及相关编码器报警的原因有:(1)电机后面的编码器有问题,如果客户的加工环境很差,有时会有切削液或液压油浸入编码器中导致编码器故障。
(2)编码器的反馈电缆有问题,电缆两侧的插头没有插好。
由于机床在移动过程中,坦克链会带动反馈电缆一起动,这样就会造成反馈电缆被挤压或磨损而损坏,从而导致系统报警。
尤其是偶然的编码器方面的报警,很大可能是反馈电缆磨损所致。
(3)伺服放大器的控制侧电路板损坏。
解决方案:(1)把此电机上的编码器跟其他电机上的同型号编码器进行互换,如果互换后故障转移说明编码器本身已经损坏。
1(2)把伺服放大器跟其同型号的放大器互换,如果互换后故障转移说明放大器有故障。
(3)更换编码器的反馈电缆,注意有的时候反馈电缆损坏后会造成编码器或放大器烧坏,所以最好先确认反馈电缆是否正常。
1.2 电源模块PSM控制板内风扇故障443,610上图报警是电源模块控制板内风扇损坏导致的报警(使用αi电源模块时),报警时电源模块PSM的LED显示“2”,主轴放大器SPM的LED显示“59”。
拆下电源模块控制板后,风扇位置如下图所示:21.3 主轴放大器SPM内冷风扇故障此故障没有画面报警信息,但是有上图的“FAN”在闪烁,此现象表明主轴放大器SPM的内冷风扇出现了故障。
1.4 伺服放大器SVM内冷风扇报警608,4443上图中的报警表示伺服放大器SVM的内冷风扇出现了故障(Z轴和A轴同时出现报警是因为Z轴和A轴是同一个放大器控制的)。
上图中的报警出现时对应的伺服放大器上的LED 显示“1”。
1.5 主轴放大器和伺服放大器的内冷风扇位置4上图中:(1)主轴放大器内冷风扇的安装位置(2)伺服放大器内冷风扇的安装位置(3)主轴放大器的型号A06B-6111-H X#H550(后面带#H***的都是主轴放大器)(4)伺服放大器的型号A06-6114-HX注:(1)不同型号的主轴放大器和伺服放大器对应的风扇的型号也不一样,请参考附录。