
塑性矩计算公式范文
塑性矩计算公式范文
塑性矩计算公式是用于计算截面形状的塑性特性的数学公式。
塑性矩是指在材料受到外力作用使之发生塑性变形时,截面形状所能承受的最大塑性变形能量。
塑性矩的计算对于结构设计和材料力学具有重要意义,因为它能用来评估结构元素的抗弯刚度和抗扭刚度。
1.抗弯塑性矩公式:
对于矩形截面,抗弯塑性矩的计算公式为:
Z=(b*h^2)/6
其中,Z为塑性矩,b为截面的宽度,h为截面的高度。
对于圆形截面,抗弯塑性矩的计算公式为:
Z=(π*d^3)/32
其中,Z为塑性矩,d为截面的直径。
2.抗扭塑性矩公式:
对于矩形截面,抗扭塑性矩的计算公式为:
J=(b*h^3)/3
其中,J为塑性矩,b为截面的宽度,h为截面的高度。
对于圆形截面,抗扭塑性矩的计算公式为:
J=(π*d^4)/32
其中,J为塑性矩,d为截面的直径。
需要注意的是,以上公式都是对简单形状的截面而言,实际工程中的截面常常是复杂形状的。
对于非简单形状的截面,需要结合受力状态和截面几何特征来进行塑性矩的计算,通常借助计算机辅助设计软件或者有限元分析方法来求解。
另外,塑性矩的单位为长度的立方,常用的单位有mm^3、cm^3、m^3等。
它表示了截面所能承受的最大塑性变形能量,值越大则表示截面的抗弯刚度和抗扭刚度越大。
总之,塑性矩计算公式是用于计算截面形状的塑性特性的数学公式。
通过计算塑性矩,可以评估结构元素的抗弯刚度和抗扭刚度,为工程结构设计提供重要的参考依据。
流变参数塑形指数计算公式

流变参数塑形指数计算公式流变学是研究物质在外力作用下的变形和流动规律的一门学科,它在化工、材料、食品等领域有着广泛的应用。
其中,流变参数塑性指数是描述物质在外力作用下的变形特性的重要参数之一。
本文将介绍流变参数塑性指数的计算公式及其在实际应用中的意义。
流变参数塑性指数是描述物质在外力作用下的变形特性的一个重要参数,它可以用来评价物质的流变性能。
在实际应用中,塑性指数可以帮助工程师和科研人员了解物质在不同应力下的变形特性,从而指导工程设计和材料选择。
流变参数塑性指数的计算公式如下:\[ N = \frac{\tau_{y}}{K} \]其中,N为塑性指数,τy为屈服应力,K为流变模量。
屈服应力是描述物质在外力作用下开始发生塑性变形的应力值,它是塑性变形发生的临界点。
流变模量是描述物质在外力作用下的变形特性的一个重要参数,它可以反映物质的变形硬度。
流变参数塑性指数的计算公式是通过屈服应力和流变模量的比值来描述物质的塑性变形特性的。
在实际应用中,流变参数塑性指数的计算可以通过实验测试得到。
首先,需要对物质进行流变学实验,通过施加不同的应力,测量物质的变形量和应力值,从而得到物质的屈服应力和流变模量。
然后,将这两个参数代入计算公式中,就可以得到物质的塑性指数。
流变参数塑性指数在实际应用中具有重要的意义。
首先,它可以帮助工程师和科研人员了解物质在不同应力下的变形特性,从而指导工程设计和材料选择。
其次,塑性指数还可以用来评价物质的加工性能和稳定性,对于材料加工和生产具有重要的指导意义。
此外,塑性指数还可以用来评价物质的性能变化和老化情况,对于材料的质量控制和品质评价具有重要的意义。
总之,流变参数塑性指数是描述物质在外力作用下的变形特性的重要参数,它可以通过实验测试得到。
在实际应用中,塑性指数可以帮助工程师和科研人员了解物质的变形特性,指导工程设计和材料选择,评价物质的加工性能和稳定性,评价物质的性能变化和老化情况。
塑性计算方法及适用范围(精)

d 按弹性理论计算法计算时,支座弯矩总是远ቤተ መጻሕፍቲ ባይዱ于跨 中弯矩,支座配筋拥挤,构造复杂,施工不便。
塑性内力重分布的计算方法
对于均布荷载作用下,等跨连续板、次梁考虑塑性内力 重分布的弯矩,可按下列公式计算: (1)控制截面的弯矩 : M=am(g+q)l02 式中 am—弯矩系数,板和次梁按表6-4数据采用 。
式中 αm—弯矩系数,板和次梁按表 6-4 数据采用。
表 6-4 连续梁及连续单向板弯矩计算系数 m
截面位置
边
支承情况
端支
座
梁板搁置墙上
0
-
板
整浇刚性连
1/16
接
-
梁
1/24
- 梁与柱刚性连接
1/16
跨 边跨
中 1/11
1/14
1/14
第二跨
第二支座
第二跨 中
二跨连续-1/10 三跨以上连续- 1/16
外
内
侧
侧
0.55 0.55
钢筋混凝土连续梁板考虑塑性内力重分布的设计方法 按弹性理论计算法的缺陷: a 钢筋砼是两种材料组成的非匀质弹性体,在构件的截面 设计中己充分考虑了其塑性性能,按破坏阶段的构件截面计算 方法与按弹性理论计算的结构内力是互不协调的,材料强度未 能得到充分发挥。
b 弹性理论计算法是按活荷载的最不利位置时的内 力包络图来配筋的,但各跨中和各支座截面的最大内力实 际上并不能同时出现。
1/11
中间跨
中间支 中间跨
座
中
-1/14 1/16
(2) 控制截面的剪力
弹塑性_塑性力学基本方程和解法

在加载过程中物体各点处的偏应力分量 sij 保持比例不变。在工程允许精度下,也可推
广应用于稍为偏离简单加载的情况。
以上各种理论中涉及的一些假设,例如:塑性应变偏量的增在单一的函数关系等假设,都得到了常用金属材
料大量试验的验证。
z 强化规律 对于理想弹塑性材料,材料一旦屈服,其应力状态点在主应力空间中就落在屈服
变形, Hα 也不变,于是
∂f ∂σ ij
除等向强化外,有些强化材料表现为随动强化(图 7.7b),即,在强化过程中,屈
服面的大小和形状保持不变,只随塑性变形的发展而在应力空间中平移。还有些材料
在强化过程中随动强化与等向强化同时发生,称为混合强化。
由于在应力和强化参数空间中,表示应力状态的应力点只可能位于后继屈服面
(或加载面)上或其内,不可能位于曲面之外,若加载面是一个正则曲面,则有
⎯2⎯
研究生学位课弹塑性力学电子讲义
姚振汉
⎧ε = 0 ⎨⎩σ = σ s
当 σ <σs 当 ε >0
(2)
图 7.5 理想弹塑性和刚塑性
当考虑材料强化性质时,可在理想弹塑性模型的基础上加以改进,采用线性强化 弹塑性模型来近似:
⎧σ = Eε
⎨⎩σ = σ s +E1 (ε − εs )
当 ε ≤εs 当 ε >εs
(5)
⎯3⎯
第七章 塑性力学的基本方程与解法
其中 k 可由单向拉伸或其它材料试验测得的σ s 确定, k = σ s 2 。当不能确定主应力的 排序时,在以三个主应力为坐标轴的应力空间中,由特雷斯卡条件所包围的弹性状态 的应力空间为
σ1 −σ 2 ≤ 2k, σ 2 −σ 3 ≤ 2k, σ 3 −σ1 ≤ 2k
塑性力学常用公式
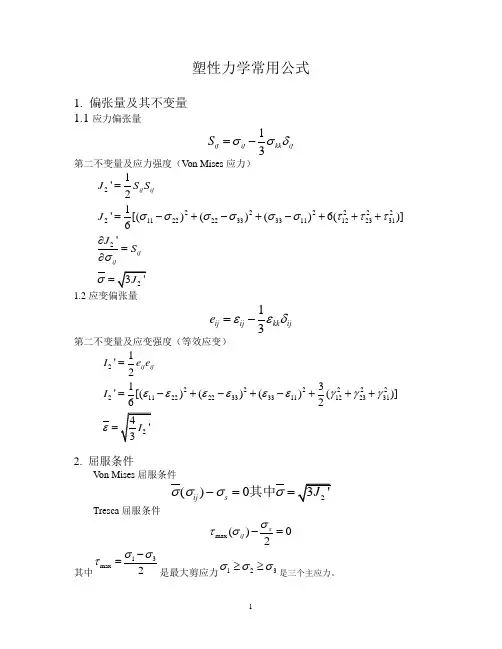
塑性力学常用公式1. 偏张量及其不变量 1.1应力偏张量13ij ij kk ijS σσδ=-第二不变量及应力强度(V on Mises 应力)22222222112222333311122331221'21'[()()()6()]6'3'ij ij ijij J S S J J S J σσσσσστττσσ==-+-+-+++∂=∂=1.2应变偏张量13ij ij kk ije εεδ=-第二不变量及应变强度(等效应变)2222222211222233331112233121'213'[()()()()]624'3ij ijI e e I I εεεεεεγγγε==-+-+-+++=2. 屈服条件V on Mises 屈服条件2()03'ij s J σσσσ-==其中Tresca 屈服条件max ()02sij στσ-=其中13max 2σστ-=是最大剪应力123σσσ≥≥是三个主应力。
3. 增量本构关系3.1理想塑性材料 加载面:()ij sσσσ≡增量关系:()ευσυσδλ⎡⎤=+-+⎣⎦011ij ij kk ij ijd d d d S E流动因子:000=00=0s s ij ij ps ij ij S d d d S d σσσσσλλσσσ⎧<<⎪=⎨≥=⎪⎩或,000T ep T e D d d D σαλεσαασ=矩阵形式ασσασεεσαασ⎛⎫=-= ⎪⎝⎭0000T e ee ep Te D D d D d D d D3.2线性等向强化材料加载面:()()()0p ij ij s h d ϕσσσσε=-+=⎰增量关系:()ευσυσδλ⎡⎤=+-+⎣⎦011ij ij kk ij ij d d d d S E流动因子:000000()0()=000()=00ij ij ij ij p ij ij ij S d d d S d ϕσϕσσλλϕσσ⎧<≤⎪=⎨>>⎪⎩或,029114()p kl kld S d hλσσ=矩阵形式0002111()4()Tep e d F F d d hεσσασσασσ==+0()ep d D d σσε=3.3线性随动强化材料 加载面:()()0p ij ij ij s c ϕσσσεσ=--=增量关系:()011()pij ij kk ij ij ij d d d d S c E ευσυσδλε⎡⎤=+-+-⎣⎦000000()0()=0()0()=0()0pij ij ij ij ij pp ij ij ij ij S c d d d S c d ϕσϕσεσλλϕσεσ⎧<-≤⎪=⎨->⎪⎩或,023()2p p kl kl kl sd S c d c λεσσ=-矩阵形式00(,)((,))p p ep e p d F d F F d εσεσσεσ==+0(,)p ep d D d σσεε=4. 增量形式的弹塑性力学边值问题 体内:T ep d Ldud D d L d dF εσεσ==+=边界:du nd dp σ==。
(完整版)弹塑性力学公式
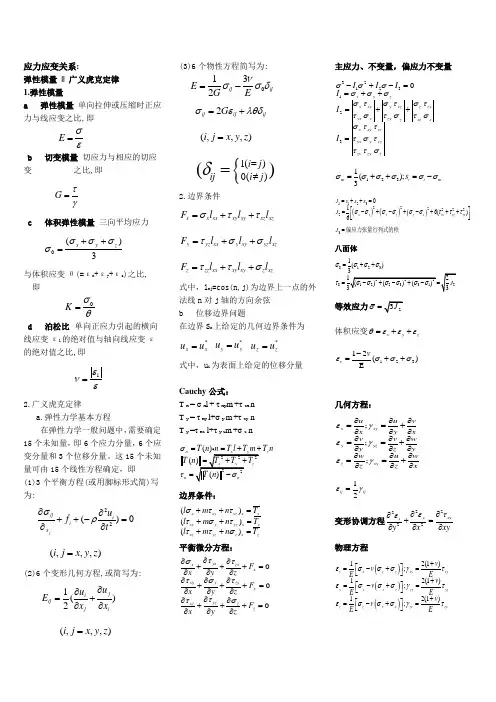
应力应变关系:弹性模量 || 广义虎克定律 1.弹性模量a 弹性模量 单向拉伸或压缩时正应力与线应变之比,即E σε=b 切变模量 切应力与相应的切应变 之比,即G τγ=c 体积弹性模量 三向平均应力0()3x y z σσσσ++=与体积应变θ(=εx +εy +εz )之比, 即K σθ=d 泊松比 单向正应力引起的横向线应变ε1的绝对值与轴向线应变ε的绝对值之比,即1ενε= 2.广义虎克定律 a.弹性力学基本方程在弹性力学一般问题中,需要确定15个未知量,即6个应力分量,6个应变分量和3个位移分量。
这15个未知量可由15个线性方程确定,即 (1)3个平衡方程(或用脚标形式简)写 为:22()0jijii x u f tσρ∂∂++-=∂∂(,,,)i j x y z =(2)6个变形几何方程,或简写为:1()2ji ij j iu u E x x ∂∂=+∂∂(,,,)i j x y z =(3)6个物性方程简写为:0132ij ij E G E νσσδ=-2ij ij ijG σελθδ=+(,,,)i j x y z ={1()0()()i j ij i j δ=≠=2.边界条件x x xx xy xy xz xzF l l l σττ=++y yz xx y xy yz xzF l l l τσσ=++z zz xx xy xy z xzF l l l ττσ=++式中,l nj =cos(n,j)为边界上一点的外法线n 对j 轴的方向余弦 b 位移边界问题在边界S x 上给定的几何边界条件为*x x u u = *y y u u =*z z u u = 式中,u i 为表面上给定的位移分量Cauchy 公式: T x = σ x l + τ xy m +τ zx n T y = τ xy l+σ y m +τ zy n T y =τ xz l+τ y z m +σ z n22)(n x z n n n T l T T nT T T στ=+++=边界条件:()()()x xy xz s x xy y yz s y xz yz z s zl m n T l m n T l m n T στττστττσ++=++=++= 平衡微分方程:000yx x zxx xy y zyy yz xz zz F x y z F x y z F x y zτσττστττσ∂∂∂+++=∂∂∂∂∂∂+++=∂∂∂∂∂∂+++=∂∂∂ 主应力、不变量,偏应力不变量321231230x y zx xy y z zxyz yx y zy xz x z x xy xzyx y yzzx zy z I I I I I I σσσσσσστσστττσττσσστττστττσ-+-==++=++= 1231();3m i i m s σσσσσσ=++=-()()()112322222223016()6x y y z z xxy yz zx J ss s J J σσσσσστττ=++=⎡⎤=-+-+-+++⎢⎥⎣⎦=偏应力张量行列式的秩八面体812381()3σσσστ=++等效应力σ=体积应变x y z θεεε=++12312()Ev vεσσσ-=++几何方程:;;;x xy y yz z xy u u v x y x v v w y z y w u w z z xεγεγεγ∂∂∂==+∂∂∂∂∂∂==+∂∂∂∂∂∂==+∂∂∂ 12ij ij εγ=变形协调方程22222y xyx xy y xετε∂∂∂+=∂∂∂物理方程()()()12(1);12(1);12(1);x x y z xyxy y y x z yz yz z z y x zx zx v v E E v v E Ev v E Eεσσσγτεσσσγτεσσσγτ+⎡⎤=-+=⎣⎦+⎡⎤=-+=⎣⎦+⎡⎤=-+=⎣⎦偏应力与偏应变的关系 3;2m m ij ij K s Ge σε==平面应变问题()()()()()'x '''''''2111111112(1)2(1);0;110;x y x y y y x y x xy xyxy z zy zx zy zx z x y v v v v Ev v v v E v v E E E v E v v v v εσσσσεσσσσγττεγγττσσσ⎡⎤=-=--⎣⎦-⎡⎤=-=--⎣⎦-++=====--=====+ 平面应力问题()()()x 11;2(1)01;0x y y y x xy xyzy zx zy zx z x y z v v E Ev Evεσσεσσγτγγττεσσσ=-=-+======-+= 平面问题方程: 平衡方程:00yxx x xy yy F x y F x yτστσ∂∂++=∂∂∂∂++=∂∂几何方程;;x y xy u v u v x y y xεεγ∂∂∂∂===+∂∂∂∂ 边界条件;x yx x xy y y l m T l m T σττσ+=+=位移边界条件;x x y y u u u u ==协调方程 平面应变22222y xyxxy y xετε∂∂∂+=∂∂∂平面应力222220;0;0z z zxy x y εεε∂∂∂===∂∂∂平面问题应力解(直角坐标系)22222x x y y xy F xy F y x xy ϕσϕσϕτ∂=-∂∂=-∂∂=-∂协调方程:222222222()()()0x y x y x yϕσσ∂∂∂∂+=++=∂∂∂∂ 平面问题应力解(极坐标系) 平衡微分方程:10210r r r r r r F r r r F r r rθθθθθθτσσσθτστθ∂-∂+++=∂∂∂∂+++=∂∂ 几何方程:1;1r r r r r u u u r r r u u u r r rθθθθθεεθγθ∂∂==+∂∂∂∂=+-∂∂ 本构方程:()()r 11;2(1)r r rrv v E E v Eθθθθθεσσεσσγτ=-=-+= 变形协调:22222211()0r r rr θ∂∂∂++=∂∂∂已知应力函数ϕ,求应力2222222211;111()r r r r r r r r r r r θθϕϕϕσσθϕϕϕϕτθθθ∂∂∂=+=∂∂∂∂∂∂∂=-+=-∂∂∂∂∂ 平面应变下:()()[]()()[]r (1)112(1)112r r Eu u u u E u u u u θθθσεεσεε=-++-=-++-屈服条件Tresca 屈服条件()12111s022ij sf k σσσστ-=-===单轴拉伸:k ;纯剪切:k Mises 屈服条件()()()()222222222222016()6K K ij x y y z z x xy yz zx s sf J k J σσσσσσστττσ=-=⎡⎤=-+-+-+++⎢⎥⎣⎦=单轴拉伸:;纯剪切:1、理想弹塑性材料的加卸载准则:()()0,0;0,0;ij ij ijij ij ij ff df d ff df d σσσσσσ∂===∂∂==<∂加载卸载2、硬化材料的加卸载准则:()()()0,0;0,0;0,0;ij ij ij ij ij ij ij ij ij ff d f f d ff d βββσεσσσεσσσεσσ∂=>∂∂==∂∂=<∂,加载,中性加载,卸载。
第九章 塑性力学简单实例

• 圆杆的位移,应变和应力 采用圆柱坐标,位移分量 a 为: ur 0 zra z u zr r uz 0 o x 其中 为单位长度扭角. 应变 z r , 其它为零. 应力除 z (它的大小与 z 有关,是 r 的 函数)不等于零外, 其它为零. 注意: 这个问题满足简单加载条件. 另外, 应力满足平衡条件, 也满足圆杆侧 面的边界条件. 根据Saint-Venant原理杆 两端的边界条件可以只在合力方面得到 满足.
5) 残余应力 在 T 作用下, 按弹性计算得 到 2Tr z R4
3)弹性极限扭角( rs R
e
s
):
RG 3
弹性极限扭矩为
Te
由卸载前的应力减去上 式的剪应力得到残余应 力.见前页图.
R 3 s
2 3
4-5 非圆截面杆的塑性极限扭矩 在圆杆的弹塑性扭转中, 截面上的最大剪应力产生在距圆心最远 处的外边界上, 且在扭转过程中截面无翘曲. 对于非圆截面杆件, 前述两个结论不适用. 此时杆件截面将发生翘曲, 及扭转中横截 面不再保持平面, 但刚性转动的假定仍然成立, 而因此得到的最 大剪应力产生在距形心最近处. 先讨论非圆截面杆的弹性扭转. y zr 1.弹性分析
b y
M
M
x o
h/2
z h/2
y
y
• 基本关系式 按照梁的初等弯曲理论: 平截面和小变形, 并且材料不 可压缩,即 1/ 2 ,它们的应力和应变表示为
截面上的应力分布情况( 距离):
是梁的中性面到弹塑性分界面的
梁截面上要 满足的条件
1. 对于理想弹塑性材料
• 截面上的弯矩是
是弹性区对中性轴的惯性矩,
资料塑性变形力学计算
在二向应力状态下, ,以上条件变为
, , (b)
塑性条件(b)在 平面中是一个六角形,如图15.19所示。在三向应力的情况下,塑性条件(a)在应力空间中是六个平面。这就是特雷斯卡塑性条件的几何表示。如图15.20所示。柱面以内的点代表不发生塑性形变的应力状态,而柱面上的点代表进入塑性形变的应力状态。这样的柱面称为塑性曲面。
解:以 和 分别表 和 杆的轴力, 表 杆的轴力。令 , ,得
(e)
当载荷逐渐增加时, 杆的应力首先达到 ,这时的载荷即为 。由( )式的第二式得
由此解出
载荷继续增加,中间杆的轴力 保持为 ,两侧杆件仍然是弹性的。直至两侧的杆件的轴力 也达到 ,相应的载荷即为极限载荷 。这时由节点 的平衡方程知
加载过程中,载荷 与 点位移的关系已表示于图15.9 中。
式中m和 皆为常量。试导出实心圆轴扭转时应力和变形的计算公式。
解:根据圆轴扭转的平面假设,可以直接引用3.4中的( )式,求得横截ቤተ መጻሕፍቲ ባይዱ上任意点处的剪应变为
(d)
式中 是扭转角沿轴线的变化率, 为横截面上一点到圆心的距离, 即为该点剪应变。( )式表明,沿横截面半径,各点的剪应变是按直线规律变化的(图15.11 )。由( )、( )两式求出
例15.6在矩形截面梁形成塑性区后,将载荷卸尽,试求梁截面边缘处的应力。设材料是理想弹塑性的。
解:当矩形截面梁的横截面上出现塑性区时,应力分布表示于图15.14 。根据公式(15.7),截面上的弯矩为
这时梁内的最大应力为 。
卸载过程相当于把与上列弯矩数值相等、方向相反的另一弯矩加于梁上,且它引起的应力按线弹性公式计算,即最大应力为
按照第四强度理论,材料的塑性条件为公式(15.3),即
弹性截面模量跟塑性截面模量的解释跟算法
弹性截面模量与塑性截面模量的解释与算法
塑性截面模量为截面各组成部分对中和轴的面积距。
与塑性截面模量相应的中和轴为:截面面积的平分线(与弯曲主轴平行,如工字型截面的强轴X-X ),对矩形截面计算公式为2/4pnx W bh =;
弹性截面模量为截面惯性矩与截面上受拉或受压边缘至形心轴距离的比值,弹性截面模量的中和轴为:整个截面关于经此轴线的截面面积矩为零,横截面在此轴线弯曲正应力为零(可用截面各组成面积对某一翼缘边的面积距之和与整个截面面积的比值确定中和轴离该翼缘边的距离进行计算)。
对矩形截面计算公式为2/6enx W bh =;
一般而言,有全截面塑性发展的截面特性=弹性理论截面特性×塑性发展系数,即pnx enx x W W γ=⋅,对于矩形截面, 1.5x γ=。
(完整版)塑性铰长度及转动能力计算
塑性較长度及转动能力计算塑性铰长度及转动能力计算延性是指结构或构件在承载能力没有显著下降的情况下承受变形的能力,度量延性的一个重要指标就是塑性铰长度。
钢筋混凝土塑性设计的关键问题是弯矩调幅系数的取值,而弯矩调幅系数大小与等效塑性铰区长度成正比,因此合理确定钢筋混凝土受弯构件的等效塑性铰区长度是至关重要的课题之一。
国内外许多学者通过试验研究给出了不同的等效塑性铰区长度计算公式(见表1)。
但由于试验构件数量的局限性,所给出的公式总是有一定的适用范围。
如Corley 、Mottock 和Baker 的公式仅适用与临界截面到反弯点的距离Z 与截面有效高度h0之比大于5.4, 且剪力较小的情况。
坂静雄和朱伯龙的公式没有考虑Z 和剪力的影响,若其他条件相同且Z 值不同时,由此公式计算出的等效塑性铰区长度为定值,这显然是不合理的。
Sawyer 假设构件中的最大弯矩是极限弯矩,推导出弯矩大于截面屈服弯矩My 区段内的等效塑性铰区长度值(理论等效塑性铰区长度),并假定等效塑性铰区的扩展范围为0.25 h0 ,他考虑了弯矩分布对等效塑性铰区长度的影响,但扩展长度为定值的假设是不合理的。
因此,有必要综合考虑影响等效塑性铰区长度的主要因素建立更为准确、适用范围更广泛的等效塑性铰区长度的计算公式,以合理的估算塑性铰区的塑性转动能力。
1、塑性铰区长度钢筋混凝土简支梁在集中荷载 P 的作用范围 l p0 内由于存在着许多弯剪 裂缝,致使该范围内的钢筋应力、应变基本相同。
这表明在l p0 区段内均具有最大弯矩截面的曲率。
超越 l p 0区段,曲率就逐渐下降到屈服曲率 y ,因此 l p0两 侧曲率为 y 的截面之间的距离 l p 就是塑性铰区长度 ,见图 1。
因而,当截面的塑性转角一定时 ,等效塑性铰区长度与极限曲率u和屈服曲率 y 的差成正比。
大量试验结果表明 ,当采用试验测得的极限曲率 u 和屈 服曲率 y 建立起来的等效塑性铰区长度计算公式计算塑性铰区的转角时 ,所得到的结果是偏于保守的在分析构件的塑性转动能力时 ,无论弯矩 - 曲率关系采用二折线或三折线 关系,一2、塑性铰区长度的影响因素(1) 截面极限曲率 u 和屈服曲率 y 的影响等效塑性铰区长度等于所考察截面极限转角 极限曲率 u 与屈服曲率 y 之差,即:u与屈服转角 y 之差除以l p u y uy(1)图 1 在集中荷载 P 作用下钢筋混凝土简支梁的曲率随梁长的变化2 )临界截面到反弯点距离Z 的影响般认为非弹性(塑性)曲率集中分布于弯矩值大于屈服弯矩M y 且小于极限弯矩M u 的区段内,该区段称为塑性铰区。
05003塑性弯矩
弹塑性和塑性工作阶段(1)塑性极限弯矩、塑性铰与截面形状系数截面边缘部分进入有限状态后,当弯矩继续增加,弹性核心部分减小。
当整个截面都进入塑性状态时,得塑性极限弯矩为:M p= W pn f y式中W pn——净截面塑性抵抗矩这时梁截面已不能负担更大的弯矩,而变形则将继续增加,梁左右部分在弯径方向产生相对转动,这种现象称为形成塑性铰。
图1 梁截面的塑性抵抗矩W pn =S n1+S n2=2S n式中S n1、S n2分别为上、下半净截面对塑性中和轴(面积一部分轴)的面积矩;S n2为上或下半净截面(A n/2)对形心轴的面积矩(图1)。
对矩形截面,W= I/(h/2)=bh2/6,W pn=2S=2(bh/2)h/4=bh2/4,W pn =1.5 W n。
对工形截面或格构式截面,边缘纤维屈服时,全部截面的应力基本上都已接近f y,故W pn≈W n,计算可得W pn =(1.1~1.2) W n,翼缘愈大时取偏低值。
W pn / W n (或W pn/ W)称为截面形状系数。
(2)截面塑性发展系数钢梁设计中只考虑截面内部分发展塑性,否则①梁的挠度将过大;② 钢梁腹板较薄,会有一定剪应力,有时还有局部压应力,故应限制塑性弯曲应力的范围以免综合考虑的折算应力太大;③ 过分发展塑性变形对钢梁的整体稳定和板件的局部稳定不利。
因此设计时不采用塑性W pn ,而代以稍偏小的γW ,γ为截面塑性发展系数,取1<γ< W pn / W n 。
经归并简化后,GBJ17-88规定,设计时采用的γ值见表1。
表1 截面塑性发展系数γx 、γy 值表中γ原则上归为四类:(a)γ=1.2——适用于所考虑边缘纤维处没有加宽翼缘的截面(如矩形截面、工字形截面绕弱轴弯曲等),这些截面有较大的塑性发展潜力。
(b)γ=1.05——适用于所考虑边缘纤维为加宽翼缘的截面(如矩形截面、工字形截面,这些截面发展塑性变形增大抵抗弯矩的潜力较小。