
最新摄影测量学教案(第13讲空间前方交会)doc讲课教案
X Y Z
模型坐标计算公式为:
ΔX ΔY ΔZ
名师精编
优秀教案
教案正文
第十六讲 空间前方交会
备注
一、上讲内容回顾与相关知识复习
绝对定向的概念
绝对定向方程
绝对方位元素的解算
二、内容的引出、内容安排、难点重点介绍
空间前方交会的概念
空间前方交会公式推导(难点)
空间前方交会公式的应用(重点)
三、空间前方交会的概念
利用已知方位的立体像对求像点对应的地面点坐标,这是立体摄影测量的基本
X
x
X'
x'
Y My ,
Y' M ' y'
显然,有 Z
f
Z'
f
(2)
这里,( x、y、-f )是像点 a 在左像空系中的坐标, M 为左像空系在 S-XYZ 中的旋转
矩阵。( x’、 y’、 -f )为像点 a’在右像空系中的坐标。 M ′为右像空系在 S’-X’Y’Z中’ 的旋转矩阵。由于 S’-X’Y’Z与’ S-XYZ 的各坐标轴相互平行,故 M ′亦是右片在
(△ X △ Y △ Z):模型点 A 在 S-XYZ 中的坐标。 (△ X ’△ Y ’△Z ’) :模型点 A 在 S’-X”Y’Z中’的坐标。 ( X 、 Y 、 Z ):模型点 A 在左片上的相应像点 a 在 S-XYZ 中的坐标。 ( X ’、 Y ’、 Z’):模型点 A 在右片上的相应像点 a’在 S’-X ’Y ’Z’中的坐标。 ( Bx 、 By、 Bz) :右摄站 S’在摄测坐标系 S-XYZ 中的坐标。
ΔX NX Bx N'X' ΔY NY By N'Y' ΔZ NZ Bz N'Z'
取上面方程组中的第( 1)、( 3)两式, ( 1) *Z ’有: NXZ’=BxZ’+N’X’Z’ ( 3) * X’有: N ZX’=BzX’+N’X’Z’ 两式相减,得:
N BxZ' BzX' XZ' X' Z
将此式代入( 1)中有:
( 3)
BxZ' BzX'
BxZ BzX
N ' X ' NX Bx
X Bx X '
XZ' X'Z
XZ' X'Z
则 N' BxZ BzX XZ' X'Z
因此:
BxZ' BzX' N
XZ' X'Z BxZ BzX N' XZ' X'Z
( 4)
( 3)、(4)便是空间前方交会的基本公式。在确定了立体像对中两张像片的相对 方位后,便可根据这一组公式,计算出模型点的空间坐标。这些坐标的集合便构成 了一个以数字形式表示的与实地相似的立体模型。
右片
c1 x c2 y c3 f
(1)
在已知像片的方位和同名像点坐标时,利用( 面坐标。
1)式可以计算出相应地面点的地
2、 利用像对的相对方位元素,计算模型点的坐标(模型坐标)
。
一个立体像对经过相对定向恢复了两张像片的相对方位之后,其相应光线必在
各自的核面内成对相交,所有交点的集后便形成一个与实地相似的几何模型。而这
2、水平像片对的空间前方交会公式 假如立体像对是由主距相同的两张水平像片(即主距相同的、外方位元素均为
注意图中 各字母的 含义
名师精编
优秀教案
零的两张像片构成,那么左、右两张像片的旋转矩阵均为单位矩阵。即
M=M ’=E。
如用( x 1°, y 1°, -f)( x 2°, y2°, -f )分别表示左右两张像片上的像点坐标,则 由原来的记号,有:
S-XYZ 中的旋转矩阵。
ΔX
X
ΔY N Y
ΔZ
Z
由于 S、 a、A 三点共线,在 S-XYZ 坐标系下,有
名师精编
优秀教案
同理,对右片摄测坐标系,由
ΔX'
X'
ΔY' N' Y'
ΔZ'
Z'
S’、 a’、A ,有 N 和 N ’叫投影系数。
计算投影系数:由向量代数的知识,有 SA SS' S' A
ΔX Bx ΔX' ΔY By ΔY' ΔZ Bz ΔZ'
名师精编
优秀教案
本课主题
第 16 次课首页
空间前方交会
授课 日期
掌握空间相似变换的原理
理解空间相似变换的公式以及绝对方位元素解算的条件
目 的
了解坐标重心化的目的和方法
掌握绝对方位元素计算方法,掌握由模型点坐标计算地面点坐
标的方法。
序号
讲授内容
时间
1
上讲内容回顾
6
2
本次授课内容
4
讲
授
3
空间前方交会的概念
注意:前方交会公式中的 N 、 N’称投影系数。在计算投影系数时,是利用方程 组( 3)的第一式和第三式。那么,用( 1)、( 2)或( 2)、( 3)行不行呢?答案是: 从纯粹的解方程组理论来说,用( 1)、( 2)和( 2)、( 3)也是可以的,亦能求出投 影系数 N、 N’。但是,从具体的应用角度来考虑,不宜用另外两方程式组来求解投 影系数。下面我们来分析其原因。
20
内
容
4
空间前方交会公式推导
40
与 时
5
空间前方交会公式的应用
25
间
6
内容总结
3
分
配
7
下讲内容预习安排
2
8
9
重点:
空间前方交会的概念
重
点 难
空间前方交会公式的应用难点:
点
难点:
空间前方交会公式推导
名师精编
优秀教案
手方 段法
课堂教学采用启发式和讨论相结合的教学方法,使用多媒体教学手段。
实 习
实 验
任务之一。空间前方交会完成的就是这一工作。
空间前方交会的定义:利用立体像对两张像片的同名像点坐标和像对的相对方
位元素(或外方位元素)解算模型点坐标(或地面点坐标)的工作。
从定义可以看出,空间前方交会主要用于:
1、 利用像对的外方位元素,计算地面点的坐标(地面坐标)
。
当一地面点在立体像对两张像片上都成像时,满足以下
2 组共线条件方程:
X
Xs
(Z
Zs)
a1 x c1 x
a2 c2 y
a3 f c3 f
Y Ys ( Z Z s ) b1x b2 y b3 f
左片
c1x c2 y c3 f
X X s ( Z Z s ) a1 x a 2 y a 3 f c1 x c2 y c3 f
Y Ys ( Z Z s ) b1x b2 y b3 f
些模型点的坐标便可在一定的摄影测量坐标系中计算出来。
四、空间前方交会公式推导
分析 空间 前方交会 与普 通测 量中的前
名师精编
优秀教案
1、基本公式
Z
Y
方交会间 的区别。
Z S
Y
B
BX
a
X
S
BZ
BY
X
a
Z
Z
Y
X
A
图1
X Y
BY
如图 1,表示一个已恢复了相对方位的立体像对。 其中 S、S’表示两个摄站, S-XYZ 是以左摄站为原点的摄影测量坐标系。 在右摄站 S’建立一个各坐标轴与 S-XYZ 相互 平行的摄测坐标系 S’-X’Y’Z。’记:
摄影测量学教案(第12-1讲相对定向).doc
1
同理可解算连续像对相对方位元素,结果如下:
1 1 f2 by (q2 q4 q6 ) ( 2 )(2q1 2q2 q3 q4 q5 q6 ) 3 6 2y f bz (q 4 q6 ) 2y f x (q3 q 4 q5 q 6 ) 2by f 2 (2q1 2q2 q3 q4 q5 q6 ) 4y 1 k (q1 q 2 q3 q 4 q5 q6 ) 3b (23)
BX x1 x2
BY y1 y2
BZ z1 0 z2
(2)
这便是连续像对系统的共面条件方程。
图2 图 2 表示在以基线坐标系为基础的单独像对系统中的情形, 同样 a1 , a 2 是同名像 点, R1 S1a1 , R2 S 2 a2 。如果以 X 1、Y1、Z1 和 X 2、Y2、Z 2 表示 R1 , R2 在基 线坐标系中的坐标分量,则(1)式可以用坐标分量的形式表示为:
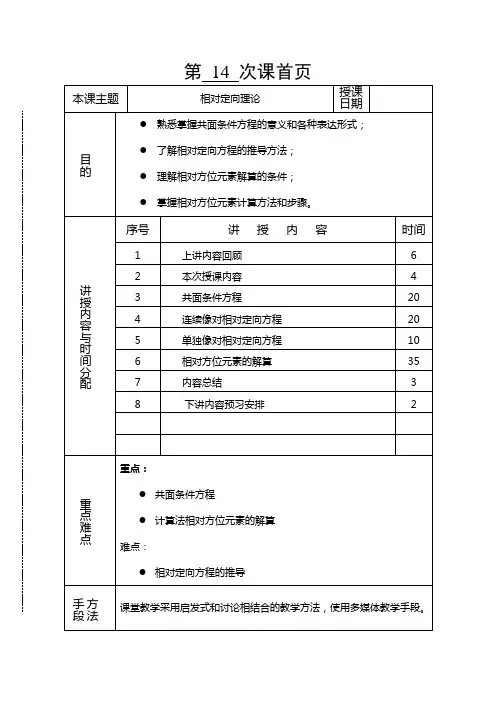
从重建空 间几何立 体模型的 角度引入 相对定向 的概念
三、共面条件方程
在恢复了像对的相对方位元素时,同名光线在各自的核面内对对相交,这些交 点就构成了一个与实地相似的几何模型。从数学上表述构成这种几何模型的条件为: 所有同名光线与基线共面。表示这个条件的方程便是共面条件方程。 共面条件方程的基本形式是基线向量 B 与左右投影向量 R1 , R2 的混合积等于 零,即:
F F0
其中:
F F F F F d d d x 2 d2 d 2 0 (9) x 2 2 2 提问: DLT
中的 11 个 元素是相 互独立的 吗?
d 0 d 0 0 d x2 x2 x 2
摄影测量解析基础(后方交会前方交会)
06
结果输出
输出目标点的三维坐标数据。
前方交会方法的优缺点分析
优点 不需要地面控制点,可以在未知环境中进行测量。
可以快速获取大范围的三维空间信息。
前方交会方法的优缺点分析
• 适用于动态目标和快速测量场景。
前方交会方法的优缺点分析
01
缺点
02
03
04
对光照条件敏感,光照变化会 影响测量精度。
对摄影图像的质量要求较高, 需要清晰、分辨率高的图像。
随着科技的不断发展,摄影测量技术也在不断进步和完善,其在各个领域的应用 也日益广泛和深入。
摄影测量的历史与发展
01
摄影测量起源于19世纪中叶,当时人 们开始使用胶片相机进行地形测量。 随着技术的发展,数字相机逐渐取代 了胶片相机,使得摄影测量更加便捷 和高效。
02
近年来,随着计算机技术和人工智能 的飞速发展,摄影测量技术也取得了 重大突破。例如,无人机技术的兴起 使得摄影测量更加灵活、快速和安全 ;计算机视觉和深度学习技术的应用 则提高了影像解析的自动化和智能化 水平。
在复杂地形和遮挡严重的环境 中,前方交会方法可能会失效
。
05 实际应用案例
Hale Waihona Puke 后方交会方法应用案例总结词
通过已知的摄影站和地面控制点,解算出摄影中心和地面点的空间坐标。
详细描述
后方交会方法常用于地图更新、地籍测量和城市三维建模等领域。例如,在城市三维建模中,利用后方交会方法 可以快速准确地获取建筑物表面的空间坐标,为构建真实感强的城市三维模型提供数据支持。
图像获取
获取至少两幅不同角度的摄影图像。
01
02
像片处理
对图像进行预处理,包括图像校正、去噪等 操作。
后方交会 前方交会

y2 y1 (Q Q0 )
X 0,Y0,P0,Q0是仪器零位置读数
左右视差:同名像点在各自的像平面坐标系的x坐标之差
p x1 x2
上下视差:同名像点在各自的像平面坐标系的y坐标之差
q y1 y2
(1)摄影测量--通过摄影进行测量--问题:如何恢复影
像的方位;
(2)什么是影像的方位? --内方位元素、外方位元素 (3)怎样恢复外方位元素?
x
(y) f
y
a20 ( X a30 ( X
X s0 ) b20 (Y X s0 ) b30 (Y
Ys0 ) c20 (Z Zs0 ) Ys0 ) c30 (Z Zs0 )
X s
偏导数,系数
dX S,dYS,dZS,d,d,d 外方位元素初始值的改正数,待求未知数
误差方程
vx a11dX s a12dYs a13dZs a14d a15d a16d lx
y cos )
y
a26 x
在竖直摄影的情况下,角元素都很小(<3度),各系数可 简化为:
0 sin 0 cos 1 a1 cos cos sin sin sin 1 a3 sin cos 0
Z ZS H
x 1
f
a11 X s Z (a1 f a3x) H
令
Y
a2
b2
c2
Y
Ys
R 1
Y
Ys
Z a3 b3 c3 Z Zs
Z Zs
X
Y Z
0
a1c2
a2c1
a1c3 a3c1
a2c1 a1c2 0
a2c3 a3c2
a3c1 a3c2
a1c3 a2c3
《摄影测量学》5.3空间前方交会

SA X Y Z Sa X Y Z SA S N a点投影系数 设 Sa Z Y X a P1 X NX Y NY (2) Z Z NZ Y X X a1 a2 a3 x1 Y b b b3 y1 2 1 Z c1 c2 c3 f
量测像点坐标 空间后方交会计算两像片的外方位元素
S (XS、YS、ZS)
x f y f
a1 ( X A X S ) b1 (YA YS ) c1 ( Z A Z S ) a3 ( X A X S ) b3 (YA YS ) c3 ( Z A Z S ) a2 ( X A X S ) b2 (YA YS ) c2 ( Z A Z S ) Z a3 ( X A X S ) b3 (YA YS ) c3 ( Z A Z S )
BX Z BZ X N XZ ZX B Z BZ X X N XZ ZX
野外相片控制测量
求4个像控点的地面摄影测量 坐标X,Y,Z
野外相片控制测量
量测像点坐标
求4个像控点已经其他待求点 的像点坐标(x,y)
野外相片控制测量
a2 b2 c2
a3 b3 c3
a3 b3 c3
野外相片控制测量
量测像点坐标 空间后方交会计算两像片的外方位元素
计算左右片的方向余弦 计算像点的像空间辅助坐标
u1 x1 a1 a2 v R y b b 1 1 1 1 2 w1 f c1 c2
复 习
Y0
Z0
a1
摄影测量学 第三章 立体像对空间前方交会

Z1
Y2
Y1
X2
s1
Z1
X1
X1
Ztp
Ytp Xs1 M
Zs1 Y1
(XA, YA, ZA) Ys1 Xtp
摄影基线
s2
B
BZ= Zs2 –Zs1 BY= Ys2 –Ys1
s1
BX= Xs2 –Xs1
同名光线投影
S1 A X A X S1 YA YS1 Z A Z S1 N S1a1 X1 Y1 Z1
YA YS1 NY1 YS2 N ' Y2 Z A Z S1 NZ1 Z S2 N ' Z 2
BX X S2 X S1 NX 1 N ' X 2 BY YS2 YS1 NY1 N ' Y2 BZ Z S2 Z S1 NZ1 N ' Z 2
二、立体像对前方交会的定义
z1 y1 S1 Z a1(x1,y1) x1 y2 S2 a2(x2,y2) x2 z2
Y
A(X,Y,Z)
由立体像对 中左右两像 片的内、外 方位元素和 同名像点的 影像坐标量 测值来确定 相应地面点 在物方空间 坐标系中坐 标的方法
X
Z2
三、基本公式
1、点投影系数法
(1)、(3)式 联立求解
BX Z 2 BZ X 2 N X 1Z 2 X 2 Z1 BX Z1 BZ X 1 N' X 1Z 2 X 2 Z1
BX X S2 X S1 BY YS2 YS1 BZx1 Y R y 1 1 1 Z1 f
由外方位角元素计算像空间辅助坐标 计算点投影系数 N1 , N2 计算地面坐标 XA, YA, ZA
摄影测量基础教案模板

课程编号:1300358课程类别:必修授课对象:摄影测量专业授课时间:1周教学目标:1. 使学生掌握摄影测量学的基本概念、原理和方法。
2. 理解摄影测量在测绘、地理信息系统、工程等领域中的应用。
3. 培养学生独立完成摄影测量任务的能力。
教学内容:一、摄影测量学概述1. 摄影测量学的定义和任务2. 摄影测量学的发展历史3. 摄影测量学的应用领域二、摄影测量基本原理1. 摄影几何原理2. 摄影测量坐标系3. 摄影测量基本方程三、摄影测量方法1. 模拟摄影测量2. 解析摄影测量3. 数字摄影测量四、摄影测量数据处理1. 影像处理2. 像点量测3. 空中三角测量五、摄影测量应用实例1. 地形测绘2. 城市规划3. 工程测量教学过程:第一周:1. 课堂导入:介绍摄影测量学的基本概念、任务和发展历史,激发学生的学习兴趣。
2. 讲解摄影测量基本原理,包括摄影几何原理、摄影测量坐标系和摄影测量基本方程。
3. 讲解摄影测量方法,包括模拟摄影测量、解析摄影测量和数字摄影测量。
4. 课堂练习:布置相关习题,让学生巩固所学知识。
第二周:1. 讲解摄影测量数据处理,包括影像处理、像点量测和空中三角测量。
2. 课堂演示:通过实际案例展示摄影测量数据处理过程。
3. 讲解摄影测量应用实例,包括地形测绘、城市规划和工程测量。
4. 课堂讨论:引导学生讨论摄影测量在实际应用中的优势与挑战。
教学评价:1. 课堂表现:观察学生在课堂上的参与程度,评价学生的积极性。
2. 作业完成情况:检查学生完成课后习题的情况,评价学生对知识的掌握程度。
3. 课堂讨论:评价学生在课堂讨论中的表现,包括发言质量、思维深度等。
教学资源:1. 教材:《摄影测量学》2. 教学课件3. 摄影测量软件4. 摄影测量案例教学反思:1. 关注学生的个体差异,针对不同学生的特点进行差异化教学。
2. 结合实际案例,提高学生的实践能力。
3. 注重培养学生的创新思维和团队合作精神。
双像解析任务和前方交会
Z1
摄影基线
Y1
B
S1 a2
a1
Z2 Y2 S2
X1
X2 N2Z2
Zs1
Ztp
Ytp
A N2X2
N2Y2
D Xs1
Ys1 Xtp
地面像坐空标间系坐D标-X系tpY2tp:ZtSp;2-像X2空Y间2Z2坐标系1:S1-X1Y1Z1;
A点在地面坐标系(XA,YA,ZA)像点a1,a2像空间坐 标为(x1,y1,-f),(x2,y2,-f).
7)根据坐标绘制地形图
5)前计算点投影系数
N1
N
2
BX Z2 X 1Z 2 BX Z1 X 1Z 2
BZ X 2 X 2Z1 BZ X1 X 2Z1
6)计算地面点坐标
X A X s1 N1X1 X s2 N2 X 2 YA Ys1 N1Y1 Ys2 N2Y2 Z A Zs1 N1Z1 Zs2 N2Z2
测量出四个控制点的地面坐标(Xt,Yt,Zt)
2)像点坐标测定
测出控制点的像点坐标,然后测出需求解的像点坐标
3)空间后方交会计算像片外方位元素
对两张像片各自进行空间后方交会,计算外方位元素
4)空间前方交会计算未知点地面坐标
利用像片角元素,计算旋转矩阵R1,R2。
根据像片外方位元素, 计算摄影基线:
BY
Ys2 Ys1
BZ Z s2 Z s1
点投影系数
S1 A S1a1 S2 A S2a2
X A X s1 X1
X A Xs2 X2
YA Ys1 Y1
摄影测量解析基础后方交会前方交会实用教案
Ys Zs
第第1十9九页页,/共共464页6。页
偏导数(dǎo shù) 1
x X s
f Z
2
( X X s
Z
Z X s
X)
f Z 2 (a1Z a3 X )
1 Z
(a1
f
f
X Z
a3 )
1 Z
a1 f
a3(x
x0 )
第第2二0十页页,/共共464页6。页
x X s
1 Z
a1 f
y
o
x
坐标(zhí jiǎo zuò biāo)系
中。
I y'
在解析摄影测量和数字
摄影测量中,内定向是通
(x1,y1) (x2,y2)
过输入像片主距和量测影 像框标并进行相应的计算 来完成的,其目的就是恢 o 第第4四页页,/共共464页6。页
(x3,y3) (x4,y4)
x'
二、内定向(dìnɡ xiànɡ) 的作业过程
)
H
A
第第1一页页,/共共464页6。页
h2 C
h4
h1 h2 h3
v1 v2 v3
(
X
0 B
(
X
0 B
dXB ) dXB )
(
X
0 C
(
X
0 C
dXC dXC
) )
HA HA
h4 v4
(
X
0 C
dX
C
)
(
X
0 D
dXD )
h5 v5
(X
0 D
dX D
)
H
A
v1 dX B
§5-1 影像(yǐnɡ xiànɡ)内定向
空间前方交会
3.3.2立体像对的相对方位元素
相对定向的目的是建立一个与被摄物体相似的几何模型,以确定模型点的三维坐标。相对方位元素与摄影测量坐标系统的选择有关,对于不同的摄影测量坐标系,相对方位元素可以有不同选择。常用的相对方位元素系统:连续像对的相对方位元素和单独像对的相对方位元素。
3.已知数据
像点坐标a1(x1、y1、-f);像空间辅助坐标a1(X1、Y1、Z1);y2、-f);模型点A在地面摄测坐标系下的坐标(XA,YA,ZA)。
4、建立公式
S2在S1-X1Y1Z1中的坐标(像空间辅助坐标),由摄影基线B的三个坐标分量表示,用外方位元素(直线元素)计算,
1.连续像对的相对定向元素
以左像空间坐标系为基础,右像片相对于左像片的相对方位元素。
左像片:XS1=0 YS1=0,ZS1=0 φ1=ω1=κ1=0;右像片:XS2=bx,YS2=by,ZS2=bz
连续法相对定向元素:By,Bz,,,或:T,V,,,
其中:By ,Bz决定了摄影基线的方向;,,决定了右光束对于左光束的旋转方位。
1.定义
由立体像对中两张像片的内、外方位元素和像点坐标来确定相应地面点在物方空间坐标系中坐标的方法,叫做空间前方交会。
2.建立坐标系
在地面建立地面摄测坐标系D-Xtp Ytp Ztp,且Xtp轴与航向基本一致,而且Xtp Ytp为水平面;像空间辅助坐标系S-X Y Z和S'-X'Y'Z',其轴分别与D-XtPYtPZtP对应轴平行。
描述立体像对在摄影瞬间的绝对位置和姿态的参数称绝对定向元素。
理学武大摄影测量—空间前方交会PPT学习教案
x2k
第6页/共48页
复习
2、空间相似变换
XT a1 a2 a3 X X0
YT a2 b2 b3 Y Y0
ZT
a3
c2
c3 Z
Z0
空间相似变换公式的应用:
1、已知:地面控制点坐标(XT , YT , ZT )和相应的模型 点坐标(X, Y, Z ),求绝对方位元素。
同名像点坐标 (x1, y1, x2, y2 )
相对方位元素
(1,10
,
,
2
,
0 2
)
第35页/共48页
1、模型点坐标的计算 b. 单独像对相对定向之后,模型点坐标的计算
原始数 据
计算左右片在摄测坐标系中旋转 矩阵的方向余弦
a1 a2 a3
b1
b2
b3
c1 c2 c3
a1 a2 a3
b1
b2
Z
tr
Z
dX0
dY0
Ztr 0 X tr
Ytr X tr 0
d Z0 d ' d
XT XT0 YT YT 0 ZT ZT 0
d
d
d' 1 d
(XT )0
M X X 0 0 第8页/共48页 0
3、绝对方位元素解算
控制点的 数量和 分布
y2
A
Z c1 c2 c3 f
第17页/共48页
Z Y
S
X
Z
P2 a X Y
Z
X
Y
X
Y
BX BY
X Y
(1)
Z BZ Z
X NX Y NY (2) Z NZ
X N X Y N Y (3) Z N Z