
航空飞行器飞行动力学 部分课后习题答案7-8单元
dCm Cm ) nn 1 0 静载定不稳定 为大的负值,( 跨音速区 dCL M a 飞机在高空进入超音速飞行的过程中,飞行员一般不会 刻意操纵升降舵使飞机配平,飞机经历自动俯冲加速后, 待速度增加到一定程度时自动恢复平衡。(P220图7.13)
7.4 ①根据风洞数据确定飞机的静稳定导数; ②求质心的相对移动量。 ①由于纵向力矩系数与迎角成线性关系:
Cm Cm Cm
Cm 0 Cm 4 / 57.3 0.005 Cm 0 Cm 6 / 57.3 0.025
代入迎角为4°和6°时的气动力矩系数:
零迎角俯仰 力矩系数
Cm 0.5730 1 rad 可解得: Cm 0 0.0350
纵向静不稳定
静稳定导数: Cm CL Cm CL 0.1632
7.4
②飞机质心移动时,升力特性并不会发生变化。
CL
压力中心
Cm CL xcg
Cm 0
xcg
xac
x
' cg
得: r
Cn Cn r
Cl L Cl r Cn Cl Cn r a Cl a Cl a Cn r
7.2 何谓飞行器的纵向定速静稳定性和定 载静稳定性? 定速静稳定性:给定速度和升降舵偏角,飞 机在某一平衡状态受到扰动,迎角发生变化,扰 动消除后,飞行器将产生使迎角恢复到原有平衡 状态迎角的力矩。 定速静稳定条件: Cm 0, Cm CL 0
xb
CG
CL
M
焦点
7.2 定载静稳定性:飞机受扰动后,迎角和速度 均发生变化,在满足1g过载的情形下,飞机是否 具有恢复原有平衡状态的趋势。 定载静稳定条件: 跨音速时此项
xcg
如果迎角为0°时升力系数CL0=0,则迎角为4°:
CL 4 CL 0 CL CL 0 CL 4 / 57.3 0.2450
7.4 重心移动量为:
xcg Cm CL 0.025 0.005 0.245 0.0816
由于重心移动使俯仰力矩增大,因此可推测,重 心向前移动了0.0816 如果迎角为0°时升力系数CL0不为零,则计算结 果会有所变化,但方法一样。
航向静稳定性:飞机在平衡状态下受到外界 非对称瞬时干扰,产生侧滑,在驾驶员不施加操 纵的条件下,干扰消失的瞬时,飞机将产生使侧 滑角减小的偏航力矩,则称飞机在原平衡状态具 有航向静稳定性。
8.2 航向静稳定性
xb
Va
N
注意:扰动消失后,飞机产 生的力矩具有消除侧滑角的趋 势,即使机头沿来流方向的趋 势,而并非保持航向(χ)不变 。因此,航向静稳定性亦称风 标稳定性。
8.1
如果气动力在线性变化范围内,若 r 0
Cn Cn Cn r r Cnp p Cnr r Cn a a
方向舵正偏 转产生的负 偏航力矩
Cn r
Cn
假设为零
Cn r
r 0
8.2何谓飞行器的航向静稳定性和横向静稳 定性?影响横航向静稳定性的主要因素?
重心移动后,变化的量:与力矩有关的量Cmα 不变的量:焦点位置、升力曲线
8.1 方向舵固定在中立位置时,Cn~β曲线为什么 常通过原点,呈反对称变化?偏转方向舵时,如 在气动力线形变化范围,则曲线如何变化?
方向舵固定在中立位置时,通常情况飞机左 右完全对称,β=0时不产生偏航力矩,因此Cn~β 曲线常通过原点。 飞机航向静稳定时,β>0时产生正的偏航力矩; β<0时产生负的偏航力矩,由于飞机外形左右完 全对称,因此有Cn (β)= -Cn (-β),即呈反对称变化。
影响因素:Cnβ>0时, 航向静稳定,该稳定性 导数主要由垂尾提供。
无尾飞翼布局飞机,无垂尾, 可能呈航向弱静不稳定。
8.2 横向静稳定性
横向静稳定性:飞机在平衡状态下受到非对 称的外界扰动,产生小量滚转角,若Δφ>0,扰动 消失后,重力和升力的分量使飞机产生右侧滑 Δβ>0,驾驶员不施加操纵时,飞机上将产生负 的滚转力矩使飞机机翼保持水平。
7.1 何谓飞行器全机焦点?分析影响焦点 位置的主要因素。 全机焦点(气动中心)为迎角变化时全机升 力增量的作用点。当迎角变化时,气动力对焦点 的力矩不变。 全机焦点取决于机翼焦点以及机身和平尾引起 的焦点变化量,机身使焦点前移,平尾使焦点后 移,因此焦点位置与飞机的气动布局有关。 焦点位置还与Ma有关,亚音速时焦点位于平均 气动弦前缘0.23~0.24,Ma数变化,全机焦点变 化不大;跨音速时,Ma增加,全机焦点迅速后移 ;超音速时焦点接近平均气动弦中点,Ma变化时 机翼焦点变化不大。
升力
飞机的横航向平 衡需同时满足侧 力、滚转力矩和 偏航力矩的平衡
C C r r L sin 0 滚转力矩 L L a a L r r L 0 侧风配 N N r r 0 平? Cc Cc r r CL sin 0 假设滚转 角为零 写成无因次形式:Cl Cl a a Cl r r Cl L 0 Cn Cn r r 0
为大的负值
dCm 0
dCL n 1 Cm CL Ma 2CL Cm Ma 0
跨音速时,dCm/dCL>0,飞机为定载静不稳定
7.3 说明飞行器在跨声速区飞行时出现“自 动俯冲”现象的物理原因。
在跨音速区域飞行时,飞机速度增加时,气动压力 中心迅速后移,产生大的低头力矩,而飞机此时为定载 静不稳定,低头后会产生使低头趋势进一步加剧的气动 低头力矩,因而会出现“自动俯冲”现象。
8.2 横向静稳定性
注意:滚转角 的消除是通过侧 滑间接消除的, 因为滚转角并不 直接引起气动力 矩的变化。
L
C
M
影响因素:Clβ<0时,横向静稳定,该稳定 性导数受机翼的上反角、后掠角及垂尾的影响。
8.4 试推导因非对称装载在飞行器上作用有不对 称滚转力矩Δ L时,为保持定直飞行所需要的副 翼、方向舵偏角的表达式(设Cnδ a可忽略)。
飞行力学-N飞行动力学习题课一2014
Flight Dynamics3
1.3 说明零升阻力系数CD0、升致阻力系数因子 A 随马赫数 Ma 的变化规律。
CD0
1. CD0随Ma的变化规律:
亚声速:主要是摩阻系数, 随 Ma 变化很小;
1.0
跨声速:波阻出现,零升阻力系数急剧增大;Ma 超声速:激波随 Ma增加而减弱, CD0减小。
sin cos
sin cos cos sin sin
sin
cos
sin
sin
cos
cos cos
cosa cos a
Lga
cos
a
sin a
sina
sina sin a cos a cosa sin a sina sin a sin a cosa cos a
sin a cosa
sina cosa cos a sin a sin a
sin
sin
cos
cos cos
cos cos
Lgk
cos
sin
sin
sin cos sin sin
sin cos
0
cos
Flight Dynami1cs1
补充作业: 试推导航迹坐标系下的三个角速度分量
x 0 0 (d / dt)sin
y
Lkg 0
Flight Dynamics5
1.5 简要说明涡轮喷气发动机的速度特性、高度 特性和转速特性。
推力
油耗
速度 特性
推力随马赫数先轻微减 小后增加而后再减小。
耗油率随马赫数先快速 增加,而后均匀缓慢增加, 再快速增加。
航天飞行动力学作业及答案(2)
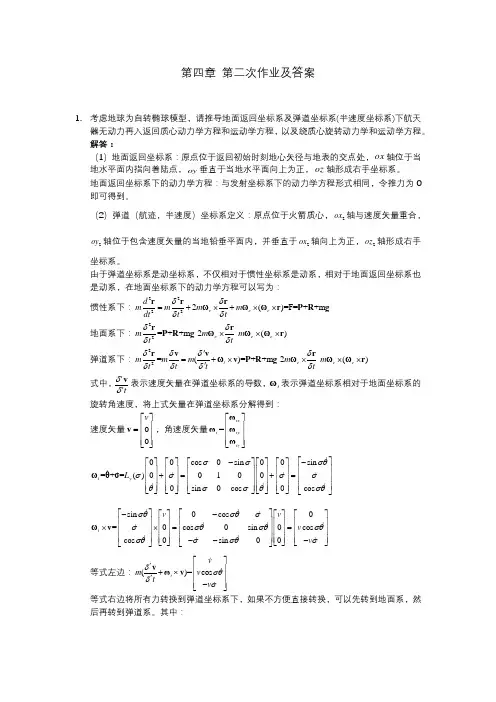
第四章 第二次作业及答案1. 考虑地球为自转椭球模型,请推导地面返回坐标系及弹道坐标系(半速度坐标系)下航天器无动力再入返回质心动力学方程和运动学方程,以及绕质心旋转动力学和运动学方程。
解答:(1)地面返回坐标系:原点位于返回初始时刻地心矢径与地表的交点处,ox 轴位于当地水平面内指向着陆点,oy 垂直于当地水平面向上为正,oz 轴形成右手坐标系。
地面返回坐标系下的动力学方程:与发射坐标系下的动力学方程形式相同,令推力为0即可得到。
(2)弹道(航迹,半速度)坐标系定义:原点位于火箭质心,2ox 轴与速度矢量重合,2oy 轴位于包含速度矢量的当地铅垂平面内,并垂直于2ox 轴向上为正,2oz 轴形成右手坐标系。
由于弹道坐标系是动坐标系,不仅相对于惯性坐标系是动系,相对于地面返回坐标系也是动系,在地面坐标系下的动力学方程可以写为:惯性系下:22222()=F=++m e e e d m m m m t dt tδδδδ=+⨯+⨯⨯r r rωωωr P R g地面系下:22=++m -2-()e e e m m m t tδδδδ⨯⨯⨯r rP R g ωωωr弹道系下:22=()=++m -2-()t e e e m m m m m t t t tδδδδδδδδ'=+⨯⨯⨯⨯'r v v rωv P R g ωωωr 式中,tδδ''v 表示速度矢量在弹道坐标系的导数,t ω表示弹道坐标系相对于地面坐标系的旋转角速度,将上式矢量在弹道坐标系分解得到:速度矢量00v ⎡⎤⎢⎥=⎢⎥⎢⎥⎣⎦v ,角速度矢量=tx t ty tz ⎡⎤⎢⎥⎢⎥⎢⎥⎣⎦ωωωω 00cos 0sin 00sin =+=()001000sin 0cos 0cos t y L σσσθσσσσθσσθσθ⎡⎤--⎡⎤⎡⎤⎡⎤⎡⎤⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥+=+=⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦⎣⎦⎣⎦⎣⎦ωθσ sin 0cos 0=0cos 0sin 0cos cos 0sin 00t v v v v σθσθσσσθσθσθσθσσθσ⎡⎤⎡⎤--⎡⎤⎡⎤⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⨯⨯==⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥---⎣⎦⎣⎦⎣⎦⎣⎦⎣⎦ωv 等式左边:()=cos t vm v tv δσθδσ⎡⎤'⎢⎥+⨯⎢⎥'⎢⎥-⎣⎦vωv 等式右边将所有力转换到弹道坐标系下,如果不方便直接转换,可以先转到地面系,然后再转到弹道系。
航概习题答案(完整版)
第一部分基础部分一单项选择(修改过的题为:第一部分单选23、28、152,多选48、110、132、135、146、147、148、154、157、174、184、241;第二部分单选118,多选18、69。
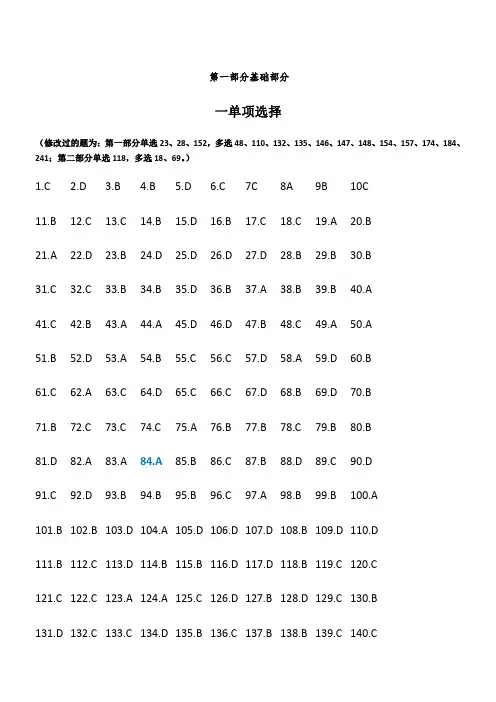
)1.C11.B21.A31.C41.C51.B61.C71.B81.D91.C101.B 102.B 103.D 104.A 105.D 106.D 107.D 108.B 109.D 110.D111.B 112.C 113.D 114.B 115.B 116.D 117.D 118.B 119.C 120.C121.C 122.C 123.A 124.A 125.C 126.D 127.B 128.D 129.C 130.B131.D 132.C 133.C 134.D 135.B 136.C 137.B 138.B 139.C 140.C141.D 142.B 143.A 144.B 145.D 146.D 147.A 148.C 149.C 150.B 151.B 152.A 153.A 154.B 155.C 156.D 157.B 158.D 189.A 160.B 161.A 162.B 163.A 164.C 165.A 166.A 167.D 168.B 169.B 170.B 171.C 172.D 173.C 174.D 175.A 176.D 177.B 178.C 179.A 180.C281.A 282.C 283.C 284.A 285.D 286.A 287.D 288.B 289.C 290.A 291.A 292.A 293.B 294.B 295.C 296.D 297.D 298.D 299.B 300.B 301.B 302.D 303.A 304.C 305.C 306.B 307.B 308.D 309.C 310.C 311.C 312.B 313.C 314.B 315.D 316.B 317.C 318.A 319.C 320.A321.B 322.C 323.C 324.A 325.B 326.B 327.C 328.D 329.A 330.C 331.D 332.B 333.B 334.D 335.C 336.B 337.C 338.C 339.D 340.A 341.C 342.D 343.D 344.B 345.B 346.D 347.C 348.A. 349.D 350.A 351.D 352.A 353.D 354.C 355.D 356.D 357.D 358.D 359.B 360.B···二多项选择1.BC2.ACD3.ABD4.ABD5.BC6.BCD7.AC8.BC9.AD 10.AC11.BD 12.BD 13.AC 14.BCD 15.AB16.ABD 17.ABD 18.ACD 19.ABD 20.ABC 21.CD 22.ABD 23.ABD 24.BD 25.ABD 26.ABC 27.BC 28.BCD 29.BCD 30.ACD 31.ABCD 32.ABD 33.AD 34.ACD 35.ABC86.BCD 87.ABCD 88.BCD 89.BCD 90.ABD 91.ABC 92.ACD 93.ABC 94.BCD 95.ABD 96.AB 97.ABCD 98.ABD 99.BCD 100.AD 101.AB 102.ABD 103.BCD 104.BCD 105.AD106.BD 107.BCD 108.ABCD 109.ACD 110.BD 111.AB 112.AD 113.AC 114.ABC 115.AC 116.BC 117.ABC 118.ABC 119.AD 120.BCD 121.BCD 122.BCD 123.ABD 124.ACD 125.AB176.ABCD 177.ABD 178.BCD 179.ACD 180.AC 181.AD 182.ACD 183.ABCD 184.AC 185.ABC 186.ABCD 187.ACD 188.BD 189.AB 190.BCD 191.ABCD 192.ACD 193.AD 194.ABC 195.AB196.ABC 197.AB 198.ABCD 199.ABD 200.ABD201.AB 202.AB 203.CD 204.ABCD 205.ABD206.AC 207.ABC 208.CD 209.BD 210.BD211.BCD 212.ACD 213.ABC 214.ACD 215.BC一单项选择1.C2.D3.D4.B5.B6.A7.A8.C9.C 10.C 11.B 12.D 13.C 14.D 15.B 16.B 17.C 18.A 19.B 20.A 21.C 22.C 23.B 24.D 25.A 26.B 27.B 28.D 29.A 30.A31.A 32.B 33.B 34.C 35.D 36.D 37.A 38.D 39.B 40.C 41.A 42.C 43.A 44.A 45.B 46.C 47.A 48.D 49.C 50.D 51.B 52.C 53.C 54.C 55.B 56.A 57.B 58.A 59.A 60.B 61.D 62.D 63.C 64.B 65.B 66.A 67.A 68.A 69.C 70.D71.D81.D91.A171.C 172.B 173.C 174.B 175.C 176.C 177.B 178.D 179.C 180.B 181.A 182.B 183.C 184.A 185.B 186.C 187.B 188.B 189.A 190.D 191.C 192.A 193.C 194.A 195.D 196.C 197.C 198.D 199.B 200.A 201.C 202.B 203.C 204.C 205.C 206.C 207.D 208.B 209.C 210.D211.C 212.A 213.B 214.B 215.D 216.C 217.D 218.D 219.C 220.B 221.B 222.A 223.B 224.A 225.B 226.C 227.D 228.A二多项选择1.ABD2.BCD3.AD4.BD5.ABCD51.ABD 52.ACD 53.BC 54.ACD 55.BCD56.AC 57.ABC 58.BD 59.ACD 60.AD61.ABD 62.ACD 63.CD 64.ABD 65.BD66.ABC 67.ABD68.BC 69.BCD 70.ABD71.ABCD 72.BCD 73.ACD 74.AC 75.BC76.BCD 77.CD 78.AC 79.ACD 80.AD 81.AC 82.ABC 83.BD 84.AC 85.AD 86.AC 87.AD 88.AC 89.BC 90.CD 91.BD 92.BC 93.AD 94.ABCD 95.BD1.2.3.4.5.地面滑跑离地爬升6.下滑拉平平飞减速飘落触地着陆滑跑7.停泊轨道地月转移轨道环月轨道8.质量块重力杆卫星9.进气压缩膨胀排气10.进气道压气机燃烧室涡轮尾喷管11.导流器导气管离心叶轮扩散器12.喷嘴内火焰筒燃烧室外套涡流器13.螺旋桨减速齿轮进气道压气机14.15.16.17.18.19.20.21.22.23.收放作动筒收起位置撑杆支柱机轮24.拦截索升降机应急拦网弹射装置25.外挂储箱轨道器助推器主发动机26.串联型混合型并联型。
航空概论课后题答案

第1章绪论1、什么是航空?什么是航天?航空与航天有何联系?航空是指载人或者不载人的飞行器在地球大气层中的航行活动。
航天是指载人或者不载人的航天器在地球大气层之外的航行活动,又称空间飞行或宇宙航行。
航天不同于航空,航天器主要在宇宙空间以类似于自然天体的运动规律飞行。
但航天器的发射和回收都要经过大气层,这就使航空和航天之间产生了必然的联系。
2、飞行器是如何分类的?按照飞行器的飞行环境和工作方式的不同,可以把飞行器分为航空器、航天器及火箭和导弹三类。
3、航空器是怎样分类的?各类航空器又如何细分?根据产生升力的基本原理不同,可将航空器分为两类,即靠空气静浮力升空飞行的航空器(通常称为轻于同体积空气的航空器,又称浮空器),以及靠与空气相对运动产生升力升空飞行的航空器(通常称为重于同体积空气的航空器)。
(1)轻于同体积空气的航空器包括气球和飞艇。
(2)重于同体积空气的航空器包括固定翼航空器(包括飞机和滑翔机)、旋翼航空器(包括直升机和旋翼机)、扑翼机和倾转旋翼机。
4、航天器是怎样分类的?各类航天器又如何细分?航天器分为无人航天器和载人航天器。
根据是否环绕地球运行,无人航天器可分为人造地球卫星(可分为科学卫星、应用卫星和技术试验卫星)和空间探测器(包括月球探测器、行星和行星际探测器)。
载人航天器可分为载人飞船(包括卫星式载人飞船和登月式载人飞船)、空间站(又称航天站)和航天飞机。
5、熟悉航空发展史上的第一次和重大历史事件发生的时间和地点。
1810年,英国人G·凯利首先提出重于空气飞行器的基本飞行原理和飞机的结构布局,奠定了固定翼飞机和旋翼机的现代航空学理论基础。
在航空史上,对滑翔飞行贡献最大者当属德国的O·李林达尔。
从1867年开始,他与弟弟研究鸟类滑翔飞行20多年,弄清楚了许多飞行相关的理论,这些理论奠定了现代空气动力学的基础。
美国的科学家S·P·兰利博士在许多科学领域都取得巨大成就,在世界科学界久负盛名。
飞行器结构力学课后答案

(a) (a)解:视杆和铰支座为约束,结点为自由体。其中杆 1-2、杆 3-4 为复连杆。 C=3×2+2+4=12,N=6×2=12 f=12-12=0 故该系统为几何不变系。
3
3 2 1
(b) (b)解:视刚体和铰支座为约束,结点为自由体。 C=4+2=6,N=3×2=6 f=6-6=0 由于铰 1、铰 2、铰 3 共线,故该桁架为瞬时可变系。
N 24 2Q
N 21 N 24 2
杆件 内力 1-2
N 21 Q
2-3 0 2-4 3-4 0
Q
2Q
3
a
45°
45°
4
Q
2 1
(f)
6
(f)解: (1) f 5 3 4 2 0 故该结构为无多余约束的几何不变结构。 (2)零力杆:杆 2-3,杆 3-4,杆 1-2。
(c) (c)解:视铰和固定支座为约束,杆为自由体。 C=4×2+3×3=17,N=5×3=15 f=17-15=2 该结构为有 2 个多余约束的几何不变系。
(d) (d)解:该结构为两次封闭刚架结构,外加两个活动铰支座和一个单铰。 f=2×3+2-1=7 该结构为有 7 个多余约束的几何不变系。
4
弯矩图:
Pl
1 2
4
3
Pl
1
l
Pl
45°
2a
2 a
3
M P
(b) (b)解:该结构为无多余约束的几何不变结构。
M 0 x1 a M1 M 2 Px 2 0 x2 2 2a 2
9
弯矩图:
M+2Pa
M
P
P
R
北航空气动力学课后答案

第一早 解:R k 8315259 84 m 2_解:R m 宫 259'84. (s 2?k )气瓶中氧气的重量为解:建立坐标系根据两圆盘之间的液体速度分布量呈线性分布 那么离圆盘中心r ,距底面为h 处的速度为当n=0时u=0推出u 0那么摩擦应力为上圆盘半径为r 处的微元对中心的转矩为u D 3 32解:在高为10000米处A-A- ―第——早2-2解流线的微分方程为3V X V y将v x 和v y 的表达式代入得 -dXr -dy ^ , xdx ydy2xy 2 2x 2y将上式积分得y 2-x 2=c ,将(1, 7)点代入得c=7 因此过点(1, 7)的流线方程为y 2-x 2=4822- 3解:将y +2xy=常数两边微分 2ydy+2xdx+2ydx=0整理得 ydx+ (x+y ) dy=0 (1)将曲线的微分方程v x vy 代入上式得 yVx+ (x+y ) 0=0当 n=h 时 u=wr 推出 kwrhT=压强为P Pa密度为一T a Ta1-7 解: p RTP RT24.464KGM 2662.98kg5.2588空气的质量为T Ta由 V . x 2 2xy 2y 2 得 V x 2+V 2=x 2+2xy+y 2((2)由(1)( 2)得 v x x y , V y y2-5解:直角坐标系与柱坐标系的转换关系如下图 速度之间的转换关系为V x V yv r cos v sin v r sin v cos丄 x rcos由y rsincos 1 -sin rsin 1 -cos r2-6 解:〔1〕 乂x3X 2S iny 3X 2S iny此流动满足质量守恒定律 V yQ 2 •3x siny y此流动不满足质量守恒定律 (2)巴 3X 2S inyxVy y6x 2si ny 0(3) V x =2rsinV y =-2rsin 2r2y 2 r此流动不满足质量守恒方程〔4〕对方程x 2+y 2=常数取微分,得 dx dydy x由流线方程dx dy(1) V x V y2 2 xV y k2■⑵r由〔1〕〔 2〕得方程v ky 3rV ykx r此流动满足质量守恒方程2—7解:乂 £y zyz7 2yz 7r 2 0同样V x zVyV x 0 y该流场无旋 2—8 解:〔1〕 V x xV y yV z z;V x z0;(3) dv x dx V y dy v z dz axdx aydy 2azdz2—9 解:曲线 x 2y=-4, f x ,yx 2y 40 切向单位向量t fy i f 2 f 2f 2 ff x f y fxffx -2 jy 2x4 x4x2xy,x 4 4x 2y 2 把x=2,y=-1代入得vx 22xx 2x j2—14 解:v=180km )h =50ms 1 根据伯努利方程p — V2 驻点处v=0,表示为p pa 12 V 2 V 2pa1.225 502 1531.25pa相对流速为60叹处得表 示为p H v 21531.25 1.225 602 637.75AVV ------- *第二早 3— 1解:根据叠加原理,流动的流函数为 x , 2arctgY2 x速度分量是V x — V — 2 X 2 ; y 2 x y V y驻点A 的位置由V AX =0 V Ay =0求得 X AV ; yA 0过驻点的流线方程为V y y— arctg —c xarctg 出X A在半无限体上,垂直方向的速度为v yQ sin v sin 22 r-线面求极值牛g 空v・2sin2当 sin 0 v yv y0旦 2minv y v ymax用迭代法求解也一Q sin v sin 2 2 r-可计算出当1时,v y 0.724611V ,v x 0.6891574V2 2 x V y 3—3解:设点源强度为Q, 合速度V 根据叠加原理,流动的函数为两个速度分量为x x x 2 y _ 一 3a 2对于驻点,v x v y 0, 解得x A 0, y A3—4解:设点源的强度为Q, 数为 点涡的强度为T ,根据叠加原理得合成流动的位函速度与极半径的夹角为arctg — V rarctgQ 3—5根据叠加原理得合成流动的流函数为y aarctgy ay aarctg y y a两个速度分量为v由驻点v x v y 0得驻点位置为 3a,0零流线方程为 V y V xaarctg — yaarctg对上式进行改变,得x 2 a 2 2ay tan y' 产a当x 0时,数值求解得 1.03065a 3—9解:根据叠加原理,得合成流动的流函数为 速度分量为V x v y 2 x Q x a _Q xa 2 y 22 由V X V y 0得驻点位置为 a 2 aQ ,0v 过驻点的流线方程为v yarctgarctg 丄y a 上面的流线方程可改写为:y arctg —y ay arctg —y a1v容易看出y=0满足上面方程当y 0时,包含驻点的流线方程可写为x 2y 2a 2当a v —1时,包含驻点的流线方程为x 2 y 223— 10解:偶极子位于原点,正指向和负 x 轴夹角为,其流函数为第四章4— 1解:查表得标准大气的粘性系数为u 1.78 10 5 kg/ 平板上下两面所受的总得摩擦阻力为4—2解:沿边阶层的外边界,伯努利方程成立当m 0时丄0;当m 0时丄0x xm 0代表顺压梯度,m 0代表逆压梯度2-1 带入〔4—90〕中的第二式得2板附面层2d v dxM ycos2 x 2xsin45时3—11解:圆柱外表上的速度为v压强分布函数为C p 12v sin2 a21 4si n2 1 14 asin v2v由牛顿粘性定律v x却」下面求动量积分关系式,因为是平将上述关系式代入积分关系式,得金du边界条件为x=0时,2y tanym m 1 V °x v °x2 2m 1m v 0 x4—4解:〔a 〕将厶-yv 2dvdx0积分关系式可表示为2ay积分上式,得平板边界层的厚度沿板长的变化规律 4.64(b )3 4.64 1.7483 . 4.64x -u ——; 2C f .. Rx 0.6465- 1 一架低速飞机的平直机翼采用 NACA241翼型,问此翼型的f , x f 和c 各是多少?解:此翼型的最大弯度f =2%最大弯度位置x f =40% 最大厚度c =15%5-2有一个小a 下的平板翼型,作为近似,将其上的涡集中在14弦点上,见图。
飞行力学部分作业答案(1)
− sinα
0
cosα
1 Lak = 0
0
0 cosφa − sinφa
0
sin
φa
cosφa
cosα cos β
Lbk
=
sin β
sinα cos β
− cosα sin β cosφa + sinα sin φa cos β cosφa
R3=166.7km, Q3=300kg
R2=1100, Q2=990kg
R = R1 + R2 + R3 = 1341.7km
航空飞行器飞行动力学
2.11
∫ tcr
=
−
W2 W1
ηK dW
gc f W
∫ Rcr
=
−
W2 W1
ηVK dW gc fW
补充题: 两架外形完全一样的滑翔机,一架飞机 A 上坐了一名运动员,另一架飞机 B
= 0.1019
2
2
CD = 0.014 + 0.08CL2
CD = 0.0152
D = 8771N
代入方程求得T = 38771N
3.5
χɺ = V R
得:
R
=
V ω
=
300 / 3.6 3.14 /15
=
398m
R= 1 g
V2 nn2 −1
得: nn
=
V4 R2g2
+1
=
2.042
<
nn.max
Ta
=
D
=
CD
1 2
ρV
2S
= 13133N
北航动力学课后思考题打印版
β
<π
,ω
=0
2
(e) 0 < aA < aB
(f) 0 < aB < aA
题 7-1 图
7-2 如图所示圆盘在地面上纯滚动,圆盘中心的速度为 u(常量),设 P 为圆盘左半侧的任意一点(且不在铅垂直线上),
若 vP 为该点速度的大小,则:
dvP < 0 A: dt
dvP = 0 B: dt
dvP > 0 C: dt
ω
x
题 6-9 图
题 6-10 图
6-10 半径为 R 的圆盘以匀角速度 ω 绕固定的铅垂轴 O 转动,其上缠绕的绳索(相对圆盘无滑动)的一端系在质量为 m 的套筒 A 上,套筒可在 OB 杆上滑动。若 OB 杆以匀角速度 ω 绕 O 轴转动,求系统在图示位置时绳索的拉力。
思考题与习题 (刚体的平面运动)
化。该动点在哪个象限作“加速”运动(速度矢量的模增加)?
5-7 一质点沿圆锥曲线 y2 − 2mx − nx2 = 0 运动( m, n 为常量),其速率为 u ,求它的速度在 x 和 y 方向分量的大小。
5-8 点做平面曲线运动,已知该点速度的大小 v = f1(t) ,速度的方向与 x 轴的夹角θ = f2 (t) > 0 ,其中 f1(t), f2 (t) 是时
。
A:圆周运动 B:平面曲线运动 C:空间曲线运动 D:直线运动
5-2 点在运动过程中,加速度为一恒定矢量,则该点可能作
。
A:圆周运动 B:平面曲线运动 C:空间曲线运动 D:直线运动
5-3 点在运动过程中,加速度矢量始终指向某一固定点,则该点可能作
。
A:圆周运动 B:平面曲线运动 C:空间曲线运动 D:直线运动
航空学课后习题
航空航天发展史(一)1.第一个载人航天站是前苏联于1971年4月发射的"礼炮号"。
美国研制的可重复使用的航天飞机于1981年试飞成功。
2.航天器又称空间飞行器,它与自然天体不同的是可以按照人的意志改变其运行。
3.1939年,第一架装有涡轮喷气发动机的飞机,既德国的He-178飞机试飞成功。
4.轻于空气的航空器比重于空气的航空器更早进入使用。
中国早在10世纪初期就有可升空作为战争中联络信号的"孔明灯"出现,这就是现代热气球的雏形。
5.活塞式发动机和螺旋桨推进的飞机是不能突破"音障"的,涡轮喷气发动机的出现解决了这一问题。
6.具有隐身性能的歼击机有F-22。
7.请判断以下说法不正确的有___BC___。
A.固定翼航空器是通过其螺旋桨的旋转来提供升力的;B.飞机和滑翔机的主要区别在于他们的机翼安装形式不同;(有没有动力装置)C.直升机和旋翼机都是通过其动力装置直接驱动旋翼旋转产生升力的航空器;(P7)D.目前的航天飞机是可以象飞机一样在跑道上着陆的航空器;8.歼击机的主要任务是空战。
9.下面航空器中可以称为直升机的有直-9、AH-64"阿帕奇"。
航空航天发展史(二)1.由于航空航天活动都必须经过大气层,所以航空与航天是紧密联系的。
2 、按导弹的弹道特征和飞行特点可分为弹性特征:弹道导弹、巡航导弹和高机动飞行导弹飞行特点:地空导弹、空空导弹和空地导弹3.1942年德国研制成功V-2火箭,成为世界上第一个以火箭发动机为动力的弹道导弹。
在克服地球引力而进入太空的航天探索中,美国科学家戈达德提出火箭飞行的飞行原理,并导出脱离地球引力所需的7.9 km/s的第一宇宙速度。
5.大气中最低的一层为对流层,在这层大气中气温随高度增加而降低,对流层的上界随地球纬度、季节的不同而变化。
6.平流层大气主要是水平方向的流动,平流层中空气沿铅垂方向的运动较弱,因而该层气流比较平稳且能见度较好。
飞行力学课后答案
飞行力学课后答案
1、飞行力学课后答案:
(1) 空气动力学原理:空气动力学是航空工程科学的一个分支,
其研究的内容包括流体属性、空气动力学原理、流体动力学原理及它
们在航空器设计、性能参数计算、所产生的空气动力学效应。
其数学
模型包括满足伯努利方程的表示空气动力学原理的非定常流体动力学
的基本方程组。
(2) 机翼和机身的空气动力特性:机翼和机身的空气动力特性是
理解机体行为运动的重要基础,它们包括机翼和机身各种不同空气动
力特性,如流场形态、抗风滑移特性、控制面特性和控制杆特性,以
及机翼和机身抵御气动力的特性。
(3) 机翼的结构和材料:机翼的结构对机翼的外形、几何尺寸和
气动力特性都有着决定性的影响,因此空气动力学课程中重点讲述的
是机翼的结构设计和选择材料的方法及其在飞机结构中的作用。
(4) 飞行控制系统:飞行控制系统是飞机安全和正确飞行的关键,控制系统包括机膜控制系统、机载数据采集系统、控制力学模型、控
制算法和状态构型等,其中包括机身姿态控制和机翼滑移控制两个重
要组成部分,而这两部分要求的空气动力学特性也不尽相同。
(5) 动力学突变:动力学突变广泛存在于飞行力学中,与之对应
的是控制理论,以帮助提高机体的运动精度、控制特性和灵敏度,减
少空气动力学中的不确定性。
为了更好地掌握动力学突变的表现,空
气动力学课程中还介绍了动力学突变的持久型滑移控制、瞬变型控制、机身滑移控制、跟踪控制等内容。