
发那科培训第四章演示幻灯片
COMPB指令功能是:比较1个、2个或4个字节长的二进制数
39
PAGE UP OR DOWN (PAGE 1/5)
D4F1—07.0
SYS_ALM197 EMBEDDED SOFYWARE SYSTEM ERROR PC051 IOLINK ER2 CH1:01:87:E2 2009/07/27/ 16:02:21 EMBEDDED SOFTWARE SYSTEM ERROR(40B0-01.0)
PC050 IOLINK ER1 CN1:GR00:03
2009/07/27/ 16:02:21
PROGRAM COUNTER : 1000EF2CN
ACT TASK
: 10000001H
ACCESS ADDRESS : —
ACCESS DATA
:—
ACCESS OPERATION : —
THE SYSTEM ALARM HAS OCCURRED, THE SYSTEM HAS STOPPED.
67
68
69
70
71
72
定时器在数控机床报警灯闪烁电路的应用
73
FANUC系统 PMC的功能指令 3.计数器指令(CTR)
计数器主要功能是进行计数,可以是加计数,也可以是减计数。 计数器的预置值形式是BCD代码还是二进制代码形式由PMC的 参数设定(一般为二进制代码)。
74
75
76
手 脉 电 路 输出电路
12
13
14
15
16
17
18
19
20
基本模块
21
扩展模块
22
23
24
25
CNC单元的JD1A
标准机床操作面板 JD1B
外置I/O单元 JD1A
组:0 座:0 槽:1
JD1A
组:1 座:0 槽:1
机床I/O卡 组:2
JD1B
座:0
JD1A
槽:1
分线盘I/O模块
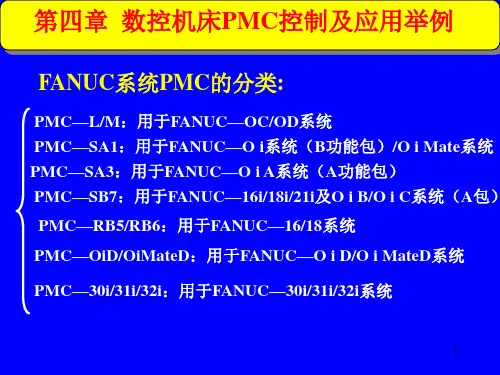
第四章 数控机床PMC控制及应用举例
FANUC系统PMC的分类:
PMC—L/M:用于FANUC—OC/OD系统 PMC—SA1:用于FANUC—O i系统(B功能包)/O i Mate系统 PMC—SA3:用于FANUC—O i A系统(A功能包) PMC—SB7:用于FANUC—16i/18i/21i及O i B/O i C系统(A包) PMC—RB5/RB6:用于FANUC—16/18系统 PMC—OiD/OiMateD:用于FANUC—O i D/O i MateD系统 PMC—30i/31i/32i:用于FANUC—30i/31i/32i系统
PC051 IOLINK ER2 CH1:21:01:87:E2
40
PAGE UP OR DOWN (PAGE 2/5)
41
42
43
故障原因分析
1.系统I/O装置的DC24V故障 2.I/O Link连接电缆不良或连接错误 3.I/O Link 地址设定与实际连接不符 4.I/O LinkDC24V上电与系统上电时序不符
FANUC-Oi/18i/21i系统可以采用专用的继电器
逻辑1
FANUC-Oi/18i/21i系统可以采用专用的继电器
60
上升沿触发脉冲信号
61
下降沿触发脉冲信号
62
系统开机触发脉冲信号
63
K4为机床厂家的维修功能参数的具体应用
刀盘计数开关
开机脉冲
加工中心数控刀盘计数器开关的具体应用 64
65
1
FANUC系统PMC信号地址的分配
2
高速处理的输入信号地址
注意:当系统参数3006#0设定为“1”返回参考点减速信号
3
有PMC程序G196#0#1#2#3控制
4
5
FANUC 系统常用的I/O装置
机床操作面板模块
操作盘I/O模块
内置I/O模块外置I/O单元 分线盘I/O模块
系统I/O Unit-A
子程序的调用: 子程序号:P1—P512
子程序结束:
66
FANUC系统 PMC的功能指令 2.定时器指令(TMR、TMRB)
可变定时器TMR:TMR指令的定时时间可通过PMC参数进 行更改。
固定定时器TMR:TMRB的设定时间编在梯形图中,在指令 和定时器号的后面加上一项参数预设定时间,与顺序程序 一起被写入FROM中,所以定时器的时间不能用PMC参数 改写。
55
第二节FANUC系统 PMC的功能指令 1.顺序程序结束指令(END1、END2、END)
56
57
1)每8ms中扫描完第一级程序后,再依次扫描第二级程序, 所以整个PMC的执行周期是n*8ms。
2)子程序是位于第二级程序之后,其是否执行扫描受一二级 程序的控制。
58
END1
END2
59
逻辑0
组:3
座:0
槽:1
组:4 座:0 槽:1
组:4 座:1
26
槽:1
27
Байду номын сангаас
28
29
30
31
32
33
34
35
36
37
SYSTEM ALARM 950 PMC SYSTEM ALARM PCS50 IOLINK CH1 4402C400 :4000
38
D4F1—07.0
SYS_ALM197 EMBEDDED SOFYWARE SYSTEM ERROR
44
45
46
47
48
49
50
51
FANUC –OC/OD系统PMC的性能和规格
52
FANUC-OC/OD系统
53
FANUC –Oi系统PMC的性能和规格
54
FANUC-Oi系统PMC 定时器:T表示,内部占2个字节二进制数 计数器:C表示,内部占4个字节二进制数 断电保持型继电器:K表示 数据表:D表示或断电保持继电器 中间继电器:R表示 信息继电器:A表示 子程序:P表示
77
78
79
FANUC系统 PMC的功能指令 4.译码指令(DEC、DECB) DEC指令的功能是:当两位BCD代码与给定值一致时,输出
为“1”;不一致时,输出为“0”,主要用于数控机床的M码、T码 的译码。一条DEC译码指令只能译一个M代码。
80
81
FANUC系统 PMC的功能指令 5. 比较指令(COMP、COMPB) COMP指令的输入值和比较值为2位或4位BCD代码。
6
操作盘I/O模块
带手脉接口
不带手脉接口
(机床厂家操作面板)
7
(机床电箱的输入和输出)
8
DC24V输入指示 CP1:DC24V输入 CP2:DC24V输出
JA3:手脉接口 JD1A:总线输出 JD1B:总线输入
9
10
11
I/O单元内部电路及实际常见故障处理
输入电路阻排 输入DC24V保险(1A)
39
PAGE UP OR DOWN (PAGE 1/5)
D4F1—07.0
SYS_ALM197 EMBEDDED SOFYWARE SYSTEM ERROR PC051 IOLINK ER2 CH1:01:87:E2 2009/07/27/ 16:02:21 EMBEDDED SOFTWARE SYSTEM ERROR(40B0-01.0)
PC050 IOLINK ER1 CN1:GR00:03
2009/07/27/ 16:02:21
PROGRAM COUNTER : 1000EF2CN
ACT TASK
: 10000001H
ACCESS ADDRESS : —
ACCESS DATA
:—
ACCESS OPERATION : —
THE SYSTEM ALARM HAS OCCURRED, THE SYSTEM HAS STOPPED.
67
68
69
70
71
72
定时器在数控机床报警灯闪烁电路的应用
73
FANUC系统 PMC的功能指令 3.计数器指令(CTR)
计数器主要功能是进行计数,可以是加计数,也可以是减计数。 计数器的预置值形式是BCD代码还是二进制代码形式由PMC的 参数设定(一般为二进制代码)。
74
75
76
手 脉 电 路 输出电路
12
13
14
15
16
17
18
19
20
基本模块
21
扩展模块
22
23
24
25
CNC单元的JD1A
标准机床操作面板 JD1B
外置I/O单元 JD1A
组:0 座:0 槽:1
JD1A
组:1 座:0 槽:1
机床I/O卡 组:2
JD1B
座:0
JD1A
槽:1
分线盘I/O模块
第四章 数控机床PMC控制及应用举例
FANUC系统PMC的分类:
PMC—L/M:用于FANUC—OC/OD系统 PMC—SA1:用于FANUC—O i系统(B功能包)/O i Mate系统 PMC—SA3:用于FANUC—O i A系统(A功能包) PMC—SB7:用于FANUC—16i/18i/21i及O i B/O i C系统(A包) PMC—RB5/RB6:用于FANUC—16/18系统 PMC—OiD/OiMateD:用于FANUC—O i D/O i MateD系统 PMC—30i/31i/32i:用于FANUC—30i/31i/32i系统
PC051 IOLINK ER2 CH1:21:01:87:E2
40
PAGE UP OR DOWN (PAGE 2/5)
41
42
43
故障原因分析
1.系统I/O装置的DC24V故障 2.I/O Link连接电缆不良或连接错误 3.I/O Link 地址设定与实际连接不符 4.I/O LinkDC24V上电与系统上电时序不符
FANUC-Oi/18i/21i系统可以采用专用的继电器
逻辑1
FANUC-Oi/18i/21i系统可以采用专用的继电器
60
上升沿触发脉冲信号
61
下降沿触发脉冲信号
62
系统开机触发脉冲信号
63
K4为机床厂家的维修功能参数的具体应用
刀盘计数开关
开机脉冲
加工中心数控刀盘计数器开关的具体应用 64
65
1
FANUC系统PMC信号地址的分配
2
高速处理的输入信号地址
注意:当系统参数3006#0设定为“1”返回参考点减速信号
3
有PMC程序G196#0#1#2#3控制
4
5
FANUC 系统常用的I/O装置
机床操作面板模块
操作盘I/O模块
内置I/O模块外置I/O单元 分线盘I/O模块
系统I/O Unit-A
子程序的调用: 子程序号:P1—P512
子程序结束:
66
FANUC系统 PMC的功能指令 2.定时器指令(TMR、TMRB)
可变定时器TMR:TMR指令的定时时间可通过PMC参数进 行更改。
固定定时器TMR:TMRB的设定时间编在梯形图中,在指令 和定时器号的后面加上一项参数预设定时间,与顺序程序 一起被写入FROM中,所以定时器的时间不能用PMC参数 改写。
55
第二节FANUC系统 PMC的功能指令 1.顺序程序结束指令(END1、END2、END)
56
57
1)每8ms中扫描完第一级程序后,再依次扫描第二级程序, 所以整个PMC的执行周期是n*8ms。
2)子程序是位于第二级程序之后,其是否执行扫描受一二级 程序的控制。
58
END1
END2
59
逻辑0
组:3
座:0
槽:1
组:4 座:0 槽:1
组:4 座:1
26
槽:1
27
Байду номын сангаас
28
29
30
31
32
33
34
35
36
37
SYSTEM ALARM 950 PMC SYSTEM ALARM PCS50 IOLINK CH1 4402C400 :4000
38
D4F1—07.0
SYS_ALM197 EMBEDDED SOFYWARE SYSTEM ERROR
44
45
46
47
48
49
50
51
FANUC –OC/OD系统PMC的性能和规格
52
FANUC-OC/OD系统
53
FANUC –Oi系统PMC的性能和规格
54
FANUC-Oi系统PMC 定时器:T表示,内部占2个字节二进制数 计数器:C表示,内部占4个字节二进制数 断电保持型继电器:K表示 数据表:D表示或断电保持继电器 中间继电器:R表示 信息继电器:A表示 子程序:P表示
77
78
79
FANUC系统 PMC的功能指令 4.译码指令(DEC、DECB) DEC指令的功能是:当两位BCD代码与给定值一致时,输出
为“1”;不一致时,输出为“0”,主要用于数控机床的M码、T码 的译码。一条DEC译码指令只能译一个M代码。
80
81
FANUC系统 PMC的功能指令 5. 比较指令(COMP、COMPB) COMP指令的输入值和比较值为2位或4位BCD代码。
6
操作盘I/O模块
带手脉接口
不带手脉接口
(机床厂家操作面板)
7
(机床电箱的输入和输出)
8
DC24V输入指示 CP1:DC24V输入 CP2:DC24V输出
JA3:手脉接口 JD1A:总线输出 JD1B:总线输入
9
10
11
I/O单元内部电路及实际常见故障处理
输入电路阻排 输入DC24V保险(1A)
合集下载
发那科机器人程序员课程 ppt课件

新TP介绍:
特点:1:重量减轻,优化重力平衡; 2:支持USB 端口; 3:增加了组键。
USB port
USB memory USB camera
PC
Group key
指示灯亮,分别表示:
p
机器人正处于单步模式。
HOLD
机器人正处于HOLD(暂停)状态, 在此状态中,该指示灯不保持常亮。
1.机器人的概论
机器人由伺服电机驱动的机械机构组成的,各环节每一个结合 处为一个关节点或坐标系。
交流伺服马达的组成
绝对值脉冲编码器 交流伺服电机 抱闸单元
2.机器人的应用
弧焊 搬运 喷漆 切割 测量等
点焊 涂胶 去毛刺 激光焊接
弧焊 :
点焊:
搬运: 喷漆:
切割:
涂胶:
3.机器人的常规型号
型号
M-1iA LR Mate 200iC M-10iA M-20iA R-2000iB
M-710iC M-900iA/M-410iB
轴数
手部负重(kg)
4/6 0.5
6
5
6
10(6)
6
20(10)
6
210(165,200, 100, 125,
175)
6
50 (70,20)
6/4 600/450(300,160)
功能菜单【FCTN】介绍:
FCTN
1 ABORT 2 Disable FWD/BWD 3 CHANGE GROUP 4 TOG SUB GROUP 5 TOG WRIST JOG 6 7 RELEASE WAIT 8 9 0 ---NEXT---
1 QUICK/FULL MENUS 2 SAVE 3 PRINT SCREEN 4 PRINT 5 6 UNSIM ALL I/O 7 8 CYCLE POWER 9 ENABLE HMI MENUS 0 ---NEXT---
FANUC机器人培训PPT

FCTN 键:
用该键显示补充菜单
TEACH
Diag/Help 键:
按下该键可以获得 1、关于如何使用当 前屏幕的信息 2、使用 DIAGnostics 键 显示如下信息:报警信 息说明、起因和纠正办 法
TEACH
POSN键:
按下该键显示 要查找的位置 信息
TEACH
MOVE MENU键:
按下该键,会出现 系统宏程序的列表 ,可执行宏程序的 调用
2.运动指令
运动指令-关节运动
运动指令-直线运动
运动指令-圆弧运动
运动指令-定位类型
• FINE定位类型:机器人在目标 位置停止(定位)后,向下一目 标移动。 • CNT定位类型:机器人靠近目标 位置,但不在该位置停止而向下 一个位置移动。(机器人靠近目 标位置到什么程度,由0-100内 的范围值来定义)
机器人的构成
• 机器人主体:伺服电机驱动的机械结构,一般为6轴 • 控制柜:主板,紧急停止单元,电源供给单元,示教器,伺服放 大器 ,操作面板,风扇单元,断路器组成
认识TP(Teach pendant)
• 1.示教器的作用: • 1)点动机器人 • 2)编写机器人的程序 • 3) 试运行程序 • 4) 生产运行 • 5) 查阅机器人的状态(I/O设置,位置, 参数)
3 WAIT 1.00(sec);等待1秒
4 RO[10]=OFF ;抓手张开阀OFF
主 程 序
•1 J P[1] 100% FINE ;移动至待命位置P1 •2 LBL[1] ;标签1 •3 J P[2] 100% CNT50 ;移动至待命位置P2 •4 WAIT RI[12]=ON ;等待抓料位有料 •5 L P[3] 100mm/sec FINE ;移动至抓料位P3 •6 CALL HANDCLOSE;调用抓手闭合程序 •7 L P[2] 100mm/sec FINE ;返回至待命位P2 •8 J P[4] 100% CNT50;移动至趋近位置P4 •9 WAIT RI[13]=ON ;等待允许放置信号 •10 L P[5] 100mm/sec FINE ;移动至放置点P5 •11 CALL HANDOPEN;调用抓手打开程序 •12 L P[4] 100mm/sec FINE ;返回至趋近点P4 •13 J P[1] 100% FINE ;移动至原位P1 •14 JMP LBL[1];跳转至标签1
发那科培训第四章演示幻灯片
44
45
46
47
48
49
50
51
FANUC –OC/OD系统PMC的性能和规格
52
FANUC-OC/OD系统
53
FANUC –Oi系统PMC的性能和规格
54
FANUC-Oi系统PMC 定时器:T表示,内部占2个字节二进制数 计数器:C表示,内部占4个字节二进制数 断电保持型继电器:K表示 数据表:D表示或断电保持继电器 中间继电器:R表示 信息继电器:A表示 子程序:P表示
100
101
(2)数控机床状态开关的功能
编辑状态(EDIT):在此状态下,编辑存储到CNC 内存中的
加工程序文件。
存储运行状态(MEM):在此状态下,系统运行的加工
程序为系统存储器内的程序。
手动数据输入状态(MDI):在此状态下,通过MDI 面
板可以编制最多10 行的程序并被执行,程序格式和通常程序一样。
手轮进给状态(HND):在此状态下,刀具可以通过旋转
机床操作面板上的手摇脉冲发生器微量移动。
102
(2)数控机床状态开关的功能
手动连续进给状态(JOG):在此状态下,持续按下操
作面板上的进给轴及其方向选择开关,会使刀具沿着轴的所选方 向连续移动。
机床返回参考点(REF):在此状态下,可以实现手动返
DSCH指令不同有两点:该指令中处理的所有的数据都是二进制形 式;数据表的数据数(数据表的容量)用地址指定。
87
FANUC系统 PMC的功能指令 8.旋转指令(ROT、ROTB)
ROT/ROTB指令用来判别回转体的下一步旋转方向;计算出回转体从 当前位置旋转到目标位置的步数或计算出到达目标位置前一位置的 位置数。
45
46
47
48
49
50
51
FANUC –OC/OD系统PMC的性能和规格
52
FANUC-OC/OD系统
53
FANUC –Oi系统PMC的性能和规格
54
FANUC-Oi系统PMC 定时器:T表示,内部占2个字节二进制数 计数器:C表示,内部占4个字节二进制数 断电保持型继电器:K表示 数据表:D表示或断电保持继电器 中间继电器:R表示 信息继电器:A表示 子程序:P表示
100
101
(2)数控机床状态开关的功能
编辑状态(EDIT):在此状态下,编辑存储到CNC 内存中的
加工程序文件。
存储运行状态(MEM):在此状态下,系统运行的加工
程序为系统存储器内的程序。
手动数据输入状态(MDI):在此状态下,通过MDI 面
板可以编制最多10 行的程序并被执行,程序格式和通常程序一样。
手轮进给状态(HND):在此状态下,刀具可以通过旋转
机床操作面板上的手摇脉冲发生器微量移动。
102
(2)数控机床状态开关的功能
手动连续进给状态(JOG):在此状态下,持续按下操
作面板上的进给轴及其方向选择开关,会使刀具沿着轴的所选方 向连续移动。
机床返回参考点(REF):在此状态下,可以实现手动返
DSCH指令不同有两点:该指令中处理的所有的数据都是二进制形 式;数据表的数据数(数据表的容量)用地址指定。
87
FANUC系统 PMC的功能指令 8.旋转指令(ROT、ROTB)
ROT/ROTB指令用来判别回转体的下一步旋转方向;计算出回转体从 当前位置旋转到目标位置的步数或计算出到达目标位置前一位置的 位置数。
第四章FANUC系统数控铣床与加工中心编程 ppt课件
(1)绝对值编程G90 格式:G90 说明:程序中绝对坐标功能字后面的坐标是以工件坐标原 点作为基准的,表示刀具终点的绝对坐标。
ppt课件
3
图所示刀具轨迹O→A→B,用G90编程为 G90 G01 X40.0 Y30.0 F80;
X20.0 Y50.0;
图形轨迹
ppt课件
4
(2)增量值编程G91 格式:G91 说明:程序中增量坐标功能字后面的坐标是以刀具起点坐 标作为基准的,表示刀具终点坐标相对刀具起点坐标的增量。
R_ I_J_
F_;
ZX平面圆弧
G18 G02/G03 X Z_ R_ F_; I_K_
YZ平面圆弧
圆弧插补
G19 G02/G03 Y Z_ R_ F_;
J_K_ppt课件
10
(2)圆心编程 与圆弧加工有关的指令说明如表4-2所示。用圆心编程的 情况如图所示。
圆心编程
ppt课件
11
(3)半径编程 用R指定圆弧插补时,圆心可能有两个位置,这两个位置由R 后面值的符号区分,圆弧所含弧度不大于π时,R为正值;大于π 时,R为负值。
如图所示为用半径编程时的情况。
若编程对象为以C为圆心的圆弧时有:
G17 G02 X Y R+R1;
若编程对象为以D为圆心的圆弧
时有:
G17 G02 X Y R-R2;
其中R1、R2为半径值。
半径编程
ppt课件
12
(4)整圆的编程 【例4-2】如图所示,整圆程序的编写如下:
绝对值编程: G02 I-20.0; 增量值编程: G91 G02 I-20.0; 在圆弧插补时,I0、J0、K0可省略。整圆程序的编写ppt课件13
注意: 1)在编写整圆程序时,仅用I、J、K指定中心即可。 例如:G02 I (整圆)。若仅写入R时,则为0°圆弧。 例如:G02 R (机床不运动)。 2)若写入的半径R为0时,机床报警(N023)。 3)实际刀具移动速度与指令速度的相对误差在±2%以内。 但是这个指定速度是使用刀具半径补偿后的沿工件圆弧的速 度。
ppt课件
3
图所示刀具轨迹O→A→B,用G90编程为 G90 G01 X40.0 Y30.0 F80;
X20.0 Y50.0;
图形轨迹
ppt课件
4
(2)增量值编程G91 格式:G91 说明:程序中增量坐标功能字后面的坐标是以刀具起点坐 标作为基准的,表示刀具终点坐标相对刀具起点坐标的增量。
R_ I_J_
F_;
ZX平面圆弧
G18 G02/G03 X Z_ R_ F_; I_K_
YZ平面圆弧
圆弧插补
G19 G02/G03 Y Z_ R_ F_;
J_K_ppt课件
10
(2)圆心编程 与圆弧加工有关的指令说明如表4-2所示。用圆心编程的 情况如图所示。
圆心编程
ppt课件
11
(3)半径编程 用R指定圆弧插补时,圆心可能有两个位置,这两个位置由R 后面值的符号区分,圆弧所含弧度不大于π时,R为正值;大于π 时,R为负值。
如图所示为用半径编程时的情况。
若编程对象为以C为圆心的圆弧时有:
G17 G02 X Y R+R1;
若编程对象为以D为圆心的圆弧
时有:
G17 G02 X Y R-R2;
其中R1、R2为半径值。
半径编程
ppt课件
12
(4)整圆的编程 【例4-2】如图所示,整圆程序的编写如下:
绝对值编程: G02 I-20.0; 增量值编程: G91 G02 I-20.0; 在圆弧插补时,I0、J0、K0可省略。整圆程序的编写ppt课件13
注意: 1)在编写整圆程序时,仅用I、J、K指定中心即可。 例如:G02 I (整圆)。若仅写入R时,则为0°圆弧。 例如:G02 R (机床不运动)。 2)若写入的半径R为0时,机床报警(N023)。 3)实际刀具移动速度与指令速度的相对误差在±2%以内。 但是这个指定速度是使用刀具半径补偿后的沿工件圆弧的速 度。
发那科加工中心编程PPT培训课件

感谢您的观看
加工中心操作基础
加工中心结构与工作原理
加工中心维护与保养
介绍加工中心的基本组成、工作原理 以及与其他机床的区别。
指导操作人员如何进行日常维护和保 养,延长加工中心的使用寿命。
安全操作规程
强人员的人身安全。
刀具选择与参数设置
刀具基础知识
介绍刀具的种类、材料、切削原 理等,帮助操作人员了解刀具的
总结词:进阶提高
详细描述:针对复杂零件的加工,讲解如何进行工艺分析、刀路规划、高级切削参数设置等操作,以及如何优化加工效率和 减小误差。
案例三:多轴联动加工
总结词:高阶应用
详细描述:介绍多轴联动加工的概念和优势,通过实际案例演示如何进行多轴联动编程和加工,包括 多轴联动刀路的生成、优化和后处理等。
M代码语言
阐述M代码在加工中心编程中的 作用,如M03、M05等常用代码 的含义和使用场合。
编程常用指令
切削指令
介绍G01、G02、G03等切削指令的 使用方法和注意事项,以及如何根据 工件材料和刀具选择合适的切削参数 。
循环指令
阐述钻孔、铣槽等加工过程的循环指 令,如G81、G83等,并说明循环起 点和循环终点的设定。
常见问题二:刀具路径问题
总结词
刀具路径问题通常表现为刀具路径不正确、加工过程出现异常或加工结果不符 合要求。
详细描述
解决刀具路径问题的方法包括检查刀具路径计算是否正确、刀具参数设置是否 合理,以及加工参数是否适合被加工材料。此外,还需要确保工件坐标系设置 正确,以避免加工过程中的位置偏差。
常见问题三:加工精度问题
04 发那科加工中心编程常见 问题与解决方案
常见问题一:程序错误
总结词
程序错误是发那科加工中心编程中常见的问题之一,通常是 由于编程语言语法错误、逻辑错误或输入错误引起的。
加工中心操作基础
加工中心结构与工作原理
加工中心维护与保养
介绍加工中心的基本组成、工作原理 以及与其他机床的区别。
指导操作人员如何进行日常维护和保 养,延长加工中心的使用寿命。
安全操作规程
强人员的人身安全。
刀具选择与参数设置
刀具基础知识
介绍刀具的种类、材料、切削原 理等,帮助操作人员了解刀具的
总结词:进阶提高
详细描述:针对复杂零件的加工,讲解如何进行工艺分析、刀路规划、高级切削参数设置等操作,以及如何优化加工效率和 减小误差。
案例三:多轴联动加工
总结词:高阶应用
详细描述:介绍多轴联动加工的概念和优势,通过实际案例演示如何进行多轴联动编程和加工,包括 多轴联动刀路的生成、优化和后处理等。
M代码语言
阐述M代码在加工中心编程中的 作用,如M03、M05等常用代码 的含义和使用场合。
编程常用指令
切削指令
介绍G01、G02、G03等切削指令的 使用方法和注意事项,以及如何根据 工件材料和刀具选择合适的切削参数 。
循环指令
阐述钻孔、铣槽等加工过程的循环指 令,如G81、G83等,并说明循环起 点和循环终点的设定。
常见问题二:刀具路径问题
总结词
刀具路径问题通常表现为刀具路径不正确、加工过程出现异常或加工结果不符 合要求。
详细描述
解决刀具路径问题的方法包括检查刀具路径计算是否正确、刀具参数设置是否 合理,以及加工参数是否适合被加工材料。此外,还需要确保工件坐标系设置 正确,以避免加工过程中的位置偏差。
常见问题三:加工精度问题
04 发那科加工中心编程常见 问题与解决方案
常见问题一:程序错误
总结词
程序错误是发那科加工中心编程中常见的问题之一,通常是 由于编程语言语法错误、逻辑错误或输入错误引起的。
FANUC机器人培训(基本) PPT课件

Vehicle Manufacturing Engineering
回目录 2010.10.28
Vehicle Manufacturing Engineering
回目录 2010.10.28
Vehicle Manufacturing Engineering
回目录 2010.10.28
Vehicle Manufacturing Engineering
回目录 2010.10.28
Vehicle Manufacturing Engineering
回目录 2010.10.28
Vehicle Manufacturing Engineering
回目录 2010.10.28
三.操作面板(Operator Panel)(见图9)
操作面板是用于显示机器人的状态,面板上面有一个串行的 端口可以接外部设备,还有一个连接存储卡的接口,用来备份 数据。
Vehicle Manufacturing Engineering
回目录 2010.10.28
Vehicle Manufacturing Engineering
回目录 2010.10.28
Vehicle Manufacturing Engineering
回目录 2010.10.28
程序结构
Vehicle Manufacturing Engineering
回目录 2010.10.28
Vehicle Manufacturing Engineering
回目录 2010.10.28
Vehicle Manufacturing Engineering
回目录 2010.10.28
回目录 2010.10.28
Vehicle Manufacturing Engineering
FANUC机器人程序员A 讲义4(第四章)
右手定则判断Z
Y
USER 3
X
26
二、坐标系的设置
(2)四点法
d>=250mm
P3 P1 P2
P3:Y
Y方向点
P1:方向原点
P1 P2
P1 d>=250mm
P1 P2:X P2
P3
方向原点
X方向点
P4:坐标原点
27
系统原点
二、坐标系的设置
(2)四点法 X、Y、Z:USER3原点相对 于WORLD坐标系的偏移量。 W、P、R: USER3相对于 WORLD坐标系的旋转量。 右手定则 判断Z
(2)六点法
J6旋转 90 ~ 180°
J4旋转 0 ~ 90°
J5旋转 0 ~ 90° 接近点1 接近点2 接近点3
18
二、坐标系的设置
(2)六点法 操作演示 TOOL的Z方向要与工 具进给方向一致
P6 Z 方向原点: 可同接近点1 方向原点 d>=250mm
P4
d>=250mm P5 X P4
(1)三点法 操作演示
J6旋转 90 ~ 180°
J4旋转 0 ~ 90°
J5旋转 0 ~ 90° 接近点1 接近点2 接近点3
16
二、坐标系的设置
(1)三点法 三点法:仅可设置新的TCP位置。 新TOOL坐标的方向与默认坐标一样。
X 默认TOOL Z
X TOOL 3
Z
TCP 3
17
二、坐标系的设置
新的切割刀头
刀头磨损了10mm ,切不到工件
32
谢 谢!
世界机器人专家
33
激活USER 坐标系
方法一:
方法二:
FANUC机器人培训教程(完成版)(PPT134页)
机器人培训 铝加工科
老款的TP 没有彩色
新款款的TP
18
第二章 机器人单元
四、示教盒介绍
1、单色TP介绍
液晶屏 LED指示灯
此按键被按下,机器 人立即停止
紧急停止按钮
ON/OFF开关
ON:TP有效; OFF:TP无效 当TP无效时,示教、 编程、手动运行不能 被使用
机器人培训 铝加工科
DEAD MAN 开关
DEAD MAN 开关
当TP有效时,只有 【DEADMAN】开关 被按下,机器人才能 运动,一旦松开。机 器人立即停止运动, 并报警
TP操作键
TP LED指示灯
绍
3)TP操作键介绍
编辑键
辅助菜单 键
单步
暂停
FWD/BW D顺/反向 执行程序
切换示教 坐标系
当TP有效时,只有 【DEADMAN】开关 被按下,机器人才能 运动,一旦松开。机 器人立即停止运动, 并报警
TP操作键
TP LED指示灯
19
第二章 机器人单元
机器人培训 铝加工科
四、示教盒介绍
2、彩色TP介绍
液晶屏
此按键被按下,机器 人立即停止
紧急停止按钮
ON/OFF开关
ON:TP有效; OFF:TP无效 当TP无效时,示教、 编程、手动运行不能 被使用
❖ 3.FANUC机器人和其他设备有很大的不同,不同点在于机器人可以以很高的速度移动很大 的距离
❖ 二,以下场合不可使用机器人
❖ 1.燃烧的环境 ❖ 2.无线电干扰的环境 ❖ 3.水中或其他液体中(需要特殊的机器人) ❖ 4.运送人或动物 ❖ 5.不可攀扶 ❖ 6.有爆炸可能的环境 ❖ 7.其他
3
最新FANUC机器人程序员A-讲义4(第四章)(1)幻灯片
W、P、R:TOOL3相对默认 TOOL的旋转量(°)。
21
激活TOOL坐标系 方法一:
二、坐标系的设置
方法二:
22
检验TOOL坐标系
① 检验TOOL坐标系的方向 ② 检验TCP精度
用TOOL(工具)坐标系 用WORLD(世界)坐标系
注意: ➢ 三点法只需检验TCP ➢ 六点法必须检验TCP和方向
一、坐标系的引入
通常我们所说的机器人轨迹及速度,其实就是指TCP点的轨迹和速度。
未设定TOOL时
设定TOOL时
夹具进给方向
7
结论:
一、坐标系的引入
建立工具坐标系的作用 确定工具的TCP点(即工具中心点),方便调整工具姿态。 确定工具进给方向,方便工具位置调整。
工具坐标系特点: 新的工具坐标系是相对于默认的工具坐标系变化得到的; 新的工具坐标系的位置和方向始终同法兰盘保持绝对的位置 和姿态关系,但在空间上是一直变化的。
FANUC机器人程序员A-讲 义4(第四章)(1)
第四章 坐标系设置
一、坐标系的引入 二、坐标系的设置
2
一、坐标系的引入
探索1:研究对象和参考对象
运动学中,在研究物体运动过程时,需要选定参考对象和研究对象。 思考:机器人在实际应用过程中,以下参考对象和研究对象是什么?
3
2、TCP: 工具中心点
Z
TCP 3
17
(2)六点法 J6旋转 90 ~ 180°
二、坐标系的设置
J4旋转 0 ~ 90°
接近点1
接近点2
J5旋转 0 ~ 90°
接近点3
18
(2)六点法 操作演示
二、坐标系的设置
TOOL的Z方向要与工 具进给方向一致
FANUC机器人培训教材(PPT 36页)
FANUC机器人培训
车身生产部-周春晖 2010年9月16日
1
安全操作规程
1.示教和手动机器人 1)请不要带者手套操作示教盘和操作盘。 2)在点动操作机器人时要采用较低的倍率速度以增加对机器人的控制机会。 3)在按下示教盘上的点动键之前要考虑到机器人的运动趋势。 4)要预先考虑好避让机器人的运动轨迹,并确认该线路不受干涉。 5)机器人周围区域必须清洁、无油,水及杂质等。
2.生产运行 1)在开机运行前,须知道机器人根据所编程序将要执行的全部任务。 2)须知道所有会左右机器人移动的开关、传感器和控制信号的位置和状态。 3)必须知道机器人控制器和外围控制设备上的紧急停止按钮的位置,准备在紧
急情况下按这些按钮。 4)永远不要认为机器人没有移动其程序就已经完成。因为这时机器人很有可能
17
3.1 如何选择机器人程序
1.通过程序目录画 面创建程序,按 SELECT键显示 程序目录画面。
2.选中目标程序后, 按ENTER键确
认。
18
3.2 删除程序文件
1.按SELECT键进 入程序目录画面 后,移动光标选 中要删除的程序 (画面1)。
2.按F4 YES或F5 NO,确认或取 消删除操作。
2.选择F2 CREATE 3.移动光标到程序
名,按ENTER 键,使用功能键 和光标键起好程 序名。 -Word 默认程序名 -Upper Case 大写 -Lower Case 小写 -Options 符号 4.起好程序名后, 按ENTER键确 认,按F3 EDIT 结束登记。
21
3.5 .查看和修改程序信息
26
3.8 手动执行程序
2、为TP上执行灯灭(画面4)。
2.按住SHIFT键的同时,按 一下FWD键开始执行程序。 程序开始执行后,可以松 开FWD键。程序运行完, 机器人停止运动。
车身生产部-周春晖 2010年9月16日
1
安全操作规程
1.示教和手动机器人 1)请不要带者手套操作示教盘和操作盘。 2)在点动操作机器人时要采用较低的倍率速度以增加对机器人的控制机会。 3)在按下示教盘上的点动键之前要考虑到机器人的运动趋势。 4)要预先考虑好避让机器人的运动轨迹,并确认该线路不受干涉。 5)机器人周围区域必须清洁、无油,水及杂质等。
2.生产运行 1)在开机运行前,须知道机器人根据所编程序将要执行的全部任务。 2)须知道所有会左右机器人移动的开关、传感器和控制信号的位置和状态。 3)必须知道机器人控制器和外围控制设备上的紧急停止按钮的位置,准备在紧
急情况下按这些按钮。 4)永远不要认为机器人没有移动其程序就已经完成。因为这时机器人很有可能
17
3.1 如何选择机器人程序
1.通过程序目录画 面创建程序,按 SELECT键显示 程序目录画面。
2.选中目标程序后, 按ENTER键确
认。
18
3.2 删除程序文件
1.按SELECT键进 入程序目录画面 后,移动光标选 中要删除的程序 (画面1)。
2.按F4 YES或F5 NO,确认或取 消删除操作。
2.选择F2 CREATE 3.移动光标到程序
名,按ENTER 键,使用功能键 和光标键起好程 序名。 -Word 默认程序名 -Upper Case 大写 -Lower Case 小写 -Options 符号 4.起好程序名后, 按ENTER键确 认,按F3 EDIT 结束登记。
21
3.5 .查看和修改程序信息
26
3.8 手动执行程序
2、为TP上执行灯灭(画面4)。
2.按住SHIFT键的同时,按 一下FWD键开始执行程序。 程序开始执行后,可以松 开FWD键。程序运行完, 机器人停止运动。