
工程测量闭合导线坐标计算表(空白)
观测角(改正数)改正后的角值/° ′ ″/° ′ ″∆x(m)∆y(m)∆x(m)∆y(m)x(m)y(m)
1234567891011
辅助计算导线略图BM-7BM-6坐标方位角闭合导线坐标计算表
点号距离(m)坐标增量计算与调整改正后坐标增量坐标值
BM-1
BM-2
BM-5BM-3
BM-4GPS
BM-8
BM-9
BM-10
BM-11
BM-12
BM-13
GPS
BM-1
∑
闭合导线坐标计算表完成表
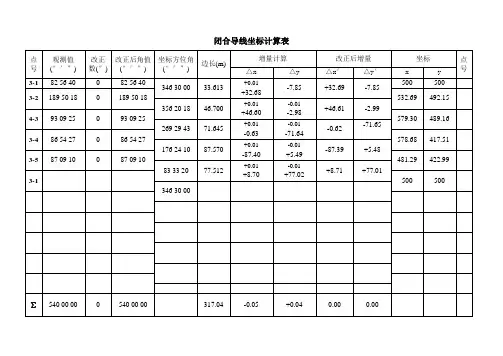
闭合导线坐标计算表
点号 观测值
(°′″) 改正数(″) 改正后角值(°′″) 坐标方位角
(°′″) 边长(m) 增量计算 改正后增量 坐标 点号 △x △y △x′ △y′ x y
3-1 82 56 40 0 82 56 40 346 30 00 33.613 +0.01
+32.68 -7.85 +32.69 -7.85 500 500
3-2 189 50 18 0 189 50 18 532.69 492.15
356 20 18 46.700 +0.01
+46.60 -0.01
-2.98 +46.61 -2.99
4-3 93 09 25 0 93 09 25 579.30 489.16
269 29 43 71.645 +0.01
-0.63 -0.01
-71.64 -0.62 -71.65
3-4 86 54 27 0 86 54 27 578.68 417.51
176 24 10 87.570 +0.01
-87.40 -0.01
+5.49 -87.39 +5.48
3-5 87 09 10 0 87 09 10 481.29 422.99
83 33 20 77.512 +0.01
+8.70 -0.01
+77.02 +8.71 +77.01
3-1 500 500
346 30 00
∑ 540 00 00 0 540 00 00 317.04 -0.05 +0.04 0.00 0.00
辅助计算
闭和导线坐标计算表1

点号°′″观测角(°)角度改正数改正后的角(°)坐标方位角(°)距离(m)ΔX(M)696531996.88847220.00289996.891371530.00833333327.427.47171751171.1306940.002899171.13359388.87473958364.964.1230281761729176.2913890.002899176.294288212.5804513982.480.42167185544985.91361110.00289985.91651042106.66394176.1-21.82226286411686.68777780.00289986.69067708199.973263971.8-67.4813831861227186.2073610.002899186.2102604193.763003565.6-63.716541342729134.4579170.002899134.460816239.302187542-21.4414251422359142.3995830.002899142.4024826276.899704922.72.7269960.008333333
和1079.976810.0231941080452.90.210112已知α100300.008333333角度闭和差(度)-0.023194限差(″)全长闭和差(m)2.09615角度闭和差(秒)-83.5169.7056275全长相对闭和差1/216.0631表6-9 闭和导线坐标计算表ΔY(M)ΔX(M)ΔY(M)X(m)Y(m)0.003985227.387288-0.122191500.00500.0010.01243564.0929079.713572527.39499.8817.94756580.38344217.56812591.48509.5972.90404-21.8575672.5536671.86527.16-24.52556-67.51469-24.8562650.01599.71-15.60666-63.74693-15.90874582.49574.86-36.11461-21.46091-36.30802518.74558.95-22.535612.716459-22.64014497.28522.64500.00500.00
医技中心闭合导线坐标计算表

闭合导线坐标计算表
日期: 年 月 日 测量员: 记录: 审核:
注:起始点G6082为已知点,其平面坐标值为(-2453.983,-18819.083),起始边G6082-临1的坐标方位角为2160 56’22.57”。
点号 观测角
/°′″ 改正数
/″ 改正角
/°′″ 坐标方位角
α
/°′″ 距离
D
/m 增量计算值 改正后增量 x
/m y
/m 点号
△x/m △y/m △x/m △y/m
1 2 3 4 5 6 7 8 9 10 11 12 13
G6082 242°37′46.5″ 2160 56’22.57” 125.372 -100.206 -75.345 -100.208 -75.346 -2453.983 -18819.083 G6082
临1 61°14′08″ 0.75″ 61°14′08.75″ -2554.191 -18894.429 临1
98°10′31.32″ 182.1948 -25.909 180.343 -25.911 180.342
井口 97°48′33.5″ 0.75″ 97°48′34.25″ -2580.102 -18714.087 井口
15°59′5.57″ 94.4315 90.780 26.005 90.778 26.004
临2 89°06′49.5″ 0.75″ 89°06′50.25″ -2489.324 -18688.083 临2
285°05′55.82″ 135.6825 35.343 -130.999 35.341 -131.000
G6082 111°50′26″ 0.75″ 111°50′26.75″ -2453.983 -18819.083 G6082
0.008 0.004 0.000 0.000 总和 359°59′57″ 3″ 360°00′00″
闭合及附合导线测量内业计算方法

.
.. 闭合及附合导线测量内业计算方法 (好东西)
1. 导线方位角计算公式
当β为左角时
α前=α后+β左—180°
当β为右角时
α前=α后-β右+180°
2. 角度闭合差计算
fβ=(α始—α终)+∑β左—n*180°
fβ=(α始-α终)-∑β右+n*180°
3. 观测角改正数计算公式
Vβ=±fβ/ n
若观察角为左角,应以与闭合差相反的符合分配角度闭合差,若观察角为右角,应以与闭合差相同的符合分配角度闭合差。
4. 坐标增量闭合差计算
∑△X=X终—X始
∑△Y= Y终-Y始
Fx=∑△X测-∑△X
FY=∑△Y测-∑△Y
5。 坐标增量改正数计算公式
VX=— Fx/∑D³Di
VY=—FY/∑D³Di² ²
所以: ∑VX= - Fx ∑VY= - FY
6. 导线全长绝对闭合差
F=SQR(FX^2+FY^2)
7. 导线全长相对闭合差
K=F/∑D=1/∑D/F
8. 坐标增量计算
. ..
导线测量的内业方法
本人不才悉心整理出来的望能给同行业人士提供点资料
(一)闭合导线内业计算
已知A点的坐标XA=450.000米,YA=450。000米,导线各边长,各内角和起始边AB的方位角αAB如图所示,试计算B、C、D、E各点的坐标。
1
角度闭合差:
图6—8 闭合导线算例草图
角度的改正数△β为: . ..
2、导线边方位角的推算
BC边的方位角
CD边的方位角
AB边的方位角
右角推算方位角的公式:
(校核)
3、坐标增量计算
设D12、α12为已知,则12边的坐标增量为:
4、坐标增量闭合差的计算与调整
因为闭合导线是一闭合多边形,其坐标增量的代数和在理论上应等于零,即:
但由于测定导线边长和观测内角过程中存在误差,所以实际上坐标增量之和往往不等于零而产生一个差值,这个差值称为坐标增量闭合差。分别用表示:
闭合导线计算表
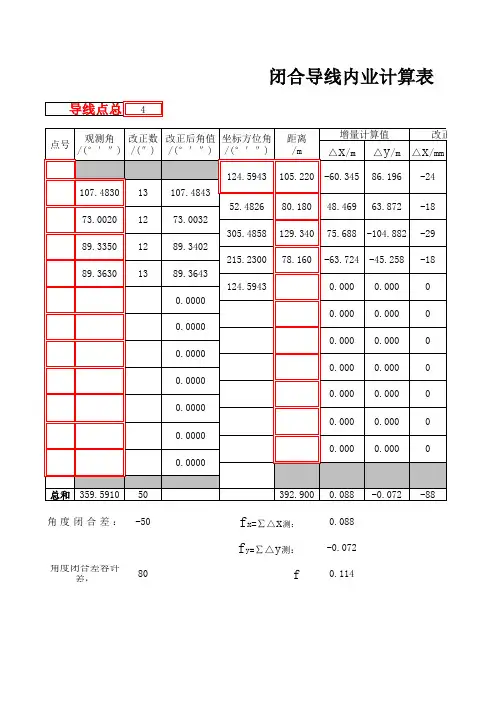
4△x/m△y/m△x/mm
总和359.591050392.9000.088-0.072-88-500.088-0.07280f0.114导线点总
点号
107.4830
0.000观测角/(°′″)改正数/(″)改正后角值/(°′″)坐标方位角/(°′″)距离/m
13107.4843
0.00089.3630
000124.5943
0闭合导线内业计算表
改正数
-18增量计算值
0.0000.000
角度闭合差:0.00000.00000.000013
0.000089.340273.00201273.003289.335089.36430.00000.00000.00001252.482680.18048.469
215.2300124.5943305.4858-18-29-2463.872
0.000-104.882-45.2580.000105.220-60.34586.196
129.34078.16075.688-63.724
0.0000.0000.0000.0000.0000.0000.0000.000000
角度闭合差容许差:fx=∑△x测:fy=∑△y测:△y/mm△x/m△y/mx/my/m500.000500.000
720.0000.0001/K=34491/K容= 改正后增量 坐标值
439.632
500.000
0.0000.000563.741545.244
0.0000.0000000500.000
0586.215488.082650.102表
改正数
1475.6591524-60.3681948.45163.88786.215
00
0.0000.000-63.7410.0000.0000.0000.0000.000-104.858-45.2440.0000.0000.000注意事项:1.红色方框中为所填数据内容,其余数据除改正数外可自行算出。2.改正数一列需人工根据实际情况填写。
全站仪5000;经纬仪2000
闭合导线计算表(自动计算)

点号°′″观测角(°)角度改正数改正后的角(°)坐标方位角(°)1220.00000
28775287.1311110.00086487.131975312.86802
31881732188.2922220.000864188.293086304.57494
41463636146.6100000.000864146.610864337.96407
511278112.1188890.000864112.11975345.84432
61882354188.3983330.000864188.39919837.44512
78522085.3666670.00086485.367531132.07759
81831114183.1872220.000864183.188086128.88951
98830088.5000000.00086488.500864220.38864
11802316180.3877780.000864180.388642220.00000(0.007778)∑1259.992212601260.000000
点号°′″观测角(°)角度改正数改正后的角(°)坐标方位角(°)1240.00000
28775287.1311110.00086487.131975332.86802
31881732188.2922220.000864188.293086324.57494
41463636146.6100000.000864146.610864357.96407
511278112.1188890.000864112.11975365.84432
61882354188.3983330.000864188.39919857.44512
78522085.3666670.00086485.367531152.07759
81831114183.1872220.000864183.188086148.88951
导线点闭合表格
导线点闭合表格
芦德路旌阳段旧路改造工程项目A标段
承包单位 合同号: A 监理单位:
编号: 001
导线点坐标计算表
工程名称:1-28号 导线加密测量 单位:陕西千龙水电建筑工程有限公司
测表1 点
号 水平角(左)
(° ′″)
改正后水平角
(° ′″)
方位角
(°′″) 距 离
(m) 坐 标 增 量 (m) 改正后坐标增量(m) 坐 标 值(m)
点号
Δ X ΔY Δ X ΔY X Y
1 1
2 2
3 3
4 4
5 5
6 6
7 7
8 8
观测: 计算: 复核:
测量专业监理工程师:
芦德路旌阳段旧路改造工程项目
承包单位:陕西千龙水电建筑工程有限公司 合同号: A 监理单位:成都市公路工程监理事务所有限公司 编号: 001
导线点坐标计算表
工程名称:1-28号 导线加密测量 单位:陕西千龙水电建筑工程有限公司
测表3
点
号 水平角(左)
(° ′″)
改正后水平角
(° ′″)
方位角
(°′″) 距 离
(m) 坐 标 增 量 (m) 改正后坐标增量(m) 坐 标 值(m)
点号
Δ X ΔY Δ X ΔY X Y
16 155 41 47 155 41 47 340 57 26 308.223 291.358 -100.565 291.358 -100.566 3451263.842 508676.052 16
闭合导线自动计算表
169°42′00″163°59′58″215°08′01″193°47′37″153°41′58″157.486153.699484°10′30″62°50′06″167°29′35″459.729167.4929135°49′00″114°28′36″410°19′40″52.078410.327990°07′30″68°47′06″344°48′16″58.658344.8045121°27′00″100°06′36″233°35′22″593.643233.5894153°41′58″Σβ测646°42′01″540°00′00″1321.594Σβ理540°00′00″fD=fβ=Σβ测-Σβ理106°42′01″改正数=-21°20′24″180°00′00″连接角69°35′24″坐标方位角(°)点号
SD2ZD1A10
ΔX改正系数=辅助计算闭合导线计算 (P83例
A10A9SD1观测角改正后角值坐标方位角(°′″)边长ΔX改正数改正后ΔXΔY改正数改正后ΔY118669.764-141.183101.589-39.59469.77933.808103.587118630.170-448.819296.556-152.26399.55998.690198.249118477.90633.24633.59466.84040.08511.18051.265118544.74656.60737.83894.445-15.37512.592-2.783118639.192-352.367382.93930.572-477.755127.437-350.317118669.764-852.516852.5160.000-283.707283.7070.000898.48410.645070.214670X 坐标(m)
k=fD/ΣD=1/ΔY改正系数=线计算表 (P83例题表6-8算法1)X 坐标增量(m)Y 坐标增量(m)
闭合导线计算表 2
闭合导线计算表
第一次测闭合导线,一般来说范围会比较小,在学校里围着几栋楼测就差够你们忙两天了。第一次测几乎不可能出现完美数据,由于受到观测者主观因素和机器工具的客观因素影响,角度和距离会出现几十度/几十厘米的误差(甚至几百度/几米)。如果是前者,不要修正它,大胆地填上去,因为你们第一次测量,老师要的不是完美数据,而是要你们学会测量闭合导线的方法。1每测完两个点的距离和角度复核一遍,避免抄错、测错等低级错误,及时检查仪器功能是否正常。2画线布点要注意,布点的时候,一是点距分布要合理,二是标记要清晰,别被其他专业的同学给你拿石头盖上了(其他专业的同学不清楚这个点有多重要)。三是画点要注意和其他小组区分开。准确迅速地摆放三脚架、棱镜,调平仪器,可以节约大量时间。像保护自己一样保护仪器、爱惜仪器,仪器出了问题及时去检查调整维修,一般来说三角架的脚夹最容易出问题。
具体简单步骤,你会有一个已知点,全站仪在这个已知点上架站,然后输入你所知道的坐标,我们假设有4个点,分别为abcd,你从a点架站,输入坐标后观测b和d的角度(为了角度准确你可以进行一个角度测回观测)测回法观测方法1.安置仪器:在a点安置仪器,b、d设置目标2.盘左(正镜)观测瞄b,读数b左=0°01'10",记入测回法观测手簿顺时针转动照准部,瞄d,读数d左=147°12'30",记入测回法观测手簿计算上半测回的角值β左=d左- b左=147°11'20"为上半测
回3.倒转望远镜,盘右(倒镜)观测瞄B,读数d右=327°12'55",记入测回法观测手簿逆时针转动照准部,瞄b,读数b右=180°01'50",记入测回法观测手簿计算下半测回角值β右= b右- d右=147°11'05"为下半测回上、下半测回,合称一测回4.计算一测回的角值β=(β左+β右)/2=147度11分13秒[数字只是举例,一般来说看b点就直接置零最好。角度测完算完了以后,在bd两点架棱镜,用测距观测出距离,然后记录。最后按照这个方法,在a点测bd,在b点测ac,在c点测bd,在d点测ac,形成闭合。
光电测距图根闭合导线坐标计算表
光电测距图根闭合导线坐标计算表
点号 观测角(左角)/(°′″) 改正数/(″) 改正角/(°′″) 坐标方位角/(°′″) 平距/m 坐标增量 改正后的坐标增量 坐标平差值 点号 △x/m △y/m △x/m △y/m x/m y/m
1 2 3 4 5 6 7 8 9 10 11 12 13
A 155 57 25 2538719.789 504644.961 B
B 169 45 36 +6 169 45 42
145 43 07 147.023 +0.034
-121.482 -0.013
+82.812 -121.448 +82.799
2538598.341 504727.760 1 1 117 27 24 +6 117 27 30
83 10 37 124.468 +0.004
+14.787 -0.019
+123.586 +14.791 +123.567
2 113 00 18 +6 113 00 24 2538613.132 504851.327 2
16 11 01 132.319 +0.035
+127.076 -0.006
+36.879 +127.111 +36.873
3 110 58 42 +6 110 58 48 2538740.243 504888.200 3
307 09 49 165.682 +0.028
+100.087 -0.021
-132.034 +100.115 -132.055
4 95 30 12 +6 95 30 18 2538840.358 504756.145 4
222 40 07 164.021 +0.033
-120.602 -0.018
-111.166 -120.569 -111.184
B 293 17 12 +6 293 17 18 2538719.789 504644.961 B