
第三章空间力系
力对点O的矩 M( 在三个坐标轴上的投影为 O F) [M( ]x=-z Fy y Fz O F) [M( ]y=-z Fx x Fz O F) [M( ]z=-y Fx x Fy O F)
2、力对轴的矩
M z ( F ) M o ( Fxy ) Fxy h
2、其它力系的平衡方程 由空间任意力系的普遍平衡规律,可导出 特殊情况的平衡规律,如空间汇交力系、空间 平行力系、空间力偶系和平面任意力系等平衡 方程。
F 0 F 0 F 0 M 0 M 0 M 0
x y z x y z
F 0 M
z
x
0
M
y
0
F 0 F 0 F 0 M 0 M 0 M 0
对于力偶
FR FR -FR
d
MO FR
最后结果为一合力,合力作用线距简化中心
MO 距离为 d 。 FR
FR FR -FR
MO d FR
MO M( M( O F R) O F i)
合力矩定理:合力对某点之矩等于各分力对同一点 之矩的矢量和。合力对某轴之矩等于各分力对同一 轴之矩的代数和。
M( M O M( M( O F,F ) O F) O F) rA F rB F rA F - rB F ( rA - rB) F rBA F M
例题3-1 传动轴上齿轮D的直径D1=160mm,圆周力 F1=66N,径向力F2=24N;带轮C的直径 D2=240mm,胶带拉力T1=2T2,胶带1和胶带 2与铅垂线间的夹角均为60o。 求胶带拉力和轴承约束力。
T1 88N
T2 44N
FAx -191.7N
FAz -21N FBx 11.3N FBz 23.1N
结论:力偶矩矢相等的力偶等效。
3、空间力偶系的合成
M1,M2
AB为两力偶作用面的交线,使之成为两力偶的力偶臂。 ) F1 -F1 M1 M(F1,F1 ) M2 M(F2,F2 F2 -F2 M2 rBA F2 M1 rBA F1 合成力偶 F 2 FR -FR FR FR F 1F 1F 2
内容提要
一、力在直角坐标轴上的投影
二、力对点的矩和力对轴的矩 三、空间力偶
四、空间任意力系向一点的简化·主矢和主矩
五、空间任意力系的平衡方程 六、重心
MOx M Oy MOz —俯仰力矩
FRx F Ry F Rz
—有效推进力 —有效升力 —侧向力 —滚转力矩 —偏航力矩
c b M1 M 3 M 2 a a M M FAz 2 FDy - 3 a a
M3 FAy a M FDz - 2 a
例题3-4 边长为1m的均质等 边三角形板ABC,由铅垂杆 CD支持,与水平面间夹角为 45o。 板的A处为球铰链,B 处为向心轴承,CD杆两端各 用球铰链与板和地面连接。 板的重量P=300kN,在板的 平面内作用一力偶 M=100kN· m。CD杆自重不计。 求A、
五、空间任意力系的平衡方程 1、空间任意力系的平衡方程 空间任意力系平衡的充要条件:该力系的主矢、
主矢 主矩
主矩分别为零。 Fx i Fy j Fz k FR MO M x i M y j Mzk
=-y Fx x Fy 0
=-z Fx x Fz
[M( ]x=-z Fy y Fz O F) 力对点之矩 [M ( ]y=-z Fx x Fz O F)
在轴的投影
[M( ]z=-y Fx x Fy O F)
3、力对点的矩与力对过该点的轴的矩的关系
M( rF (x i y j zk) (Fx i Fy j Fz k) O F) i j k x y z Fx Fy Fz (yF (zFx - xFz) j (xFy - yF z - zF y) i x)k
rF
大小为 r F F r sin Fh M( O F)
方位为OAB平面的法向,指向为右手定则。
M( r F O F)
矢径r x i yj zk 力矢F Fx i Fy j Fzk
x y z x y z
F 0 F 0 F 0
x y z
M M M
x y z
0 0 0
F 0 F 0 M 0
x y O
1、若空间力系各力作用线都平行于某一固定平面,
则其独立方程最多有 个。若空间力系各力作用线 都垂直于某一固定平面,则其独立方程最多有 个。 2、力F作用在三棱柱的侧面OABC 面内,如图所示。则该力F在z轴上投 为 ,对z轴的力矩大小为 。 3、图示长方形刚体,受两个力偶 作用,已知力偶矩满足M1 - M 2 , 则长方体()。 (A)一定平衡 (B)一定不平衡 (C)平衡与否无法判断
空间任意力系的平衡方程
F 0 F 0 F 0 M 0 M 0 M 0
x y z x y z
空间任意力系平衡的充要条件:所有
各力在三个坐标轴中每一个轴上的投影的代数 和等于零,以及这些力对于每一个坐标轴的矩
的代数和也等于零。
空间任意力系的平衡方程的基本形式为三个 投影方程和三个力矩方程,还可有四矩式、五矩 式、六矩式。一般力矩方程比较灵活,一个方程 含一个未知量。
0 FR (3 ) MO 0 0 FR (4) MO 0
(1) FR 0
MO 0
结果为一个合力偶。 此时与简化中心无关。
0 MO 0 (2) FR
结果为一合力 合力作用点过简化中心。
0 MO 0 (3) FR MO a 、 FR
力偶矩矢与矩心无关, 自由矢量。 力偶矩矢大小Fd,方位垂 直力偶作用面,指向与力 偶转向服从右手定则。
2、空间力偶的性质
定位矢量--力矩矢 滑移矢量—力矢 自由矢量--力偶矩矢
只要保持力偶矩不变,力偶可从其所在平 面移至另一与此平面平行的任一平面,对刚体 的作用效果不变。
只要保持力偶矩不变,力偶可在其作用面内任 意移转,且可以同时改变力偶中力的大小与力偶臂 的长短,对刚体的作用效果不变。
) M M(FR,FR
M rBA FR rBA (F1 F2) rBA F1 rBA F2 M1 M 2 M Mi 合力偶矩矢等于各力偶矩矢的矢量和
四、空间任意力系向一点的简化· 主矢和主矩 1、空间任意力系向一点的简化
力对轴之矩是代数量, 正负由右手定则判断。 力与轴相交或与轴平行 即力与轴在同一平面内 力对该轴的矩为零。
力对轴之矩的解析式
M( ( M ( M z (Fz) z F)=M z Fx) z Fy)
M( ( M( M z (Fz) x F)=M x Fx) x Fy) =-z Fy y Fz M( ( M( M y (Fz) y F)=M y Fx) y Fy)
//MO b 、 FR
结果为力螺旋,力螺旋中心轴过简化中心。 力螺旋是静力学的两个基本要素力和力偶 组成的最简单的力系,不能再进一步合成。 钻孔时的钻头对工件的作用以及拧木螺钉 时螺丝刀对螺钉的作用都是力螺旋。
、MO 即不平行也不垂直 c 、 FR
M FR O MO MO sin
[M( ]x=-z Fy y Fz M( O F) x F) [M( ]y=-z Fx x Fz M ( O F) y F) [M( ]z=-y Fx x Fy M ( O F) z F)
力对点的矩矢在过该点的某轴上的 投影,等于力对该轴的矩。 力对点矩的解析表达式矢
Fz F cos
力在轴上投影是代数量,在平面上投影仍是矢量。
二、力对点的矩和力对轴的矩 1、 力对点的矩以矢量表示 ——力矩矢 三要素: (1)大小:力F与力臂的乘积 (2) 方向:转动方向 (3) 作用面:力与矩心构成的平面 空间力对点之矩处理为矢量表示,即力矩矢。
力矩矢:大小F×h,方位与力矩作用面的法线相同,指向 从矢量末端看,该力所引起的转动是逆时针转动。力矩矢 是定位矢量,通过矩心。
主矩 MO M( ) M( ) M( M( O F 1 O F 2 O F n) O F i) 一般与简化中心有关 解析表达式
MO Mx i My j Mz k
2、空间任意力系的简化结果分析(最后结果)
0 FR (1) MO 0 0 FR (2) MO 0
M( M ( ( ( O F)= x F)i M y F)j M z F)k
三、空间力偶
1、力偶矩以矢量表示,力偶矩矢
空间 力偶 的三 要素
大小:力与力偶臂的乘积 方向:转动方向 作用面:力偶作用面
力偶矩矢 rBA F rBA sin F Fd
飞机向前飞行 飞机上升 飞机侧移 飞机绕x轴滚转 飞机转弯 飞机仰头
一、力在直角坐标轴上的投影 1、直接(一次)投影法
Fx F cos
Fy F cos
Fz F cos
2、间接(二次)投影法
Fxy F sin
Fx F sin cos
空间力系的平衡
∑Mx(Fi)=0 FNC·CH-G·ED=0 ∑My(Fi)=0 G·EF+FNB·HB-FNA·AH=0 ∑Fz=0 FNA+FNB+FNC-G=0
解得:FNA=0.95 kN, FNB=0.05 kN, FNC=0.5kN
力对轴之矩等于零的情形:① 当力与轴相交时(d=0), ② 当力与轴平行时(Fxy=0)。即当力与轴共面时,力对轴之 矩为零。
第3章 空间力系的平衡
z
z
+
-
z -+
图 3.6
第3章 空间力系的平衡 3.2.2 合力矩定理
设有一空间力系F1、F2、…、Fn,其合力为FR,则合力对 某轴之矩等于各分力对同轴之矩的代数和,表达式为
第3章 空间力系的平衡
C
D 45° B
45 ° FB
45 °
FC O
G
A
(a)
G2
0.8 m C G
1
0.6 m 0.6 m
0.2 m
A NA
NC B
2m
NB
(b)
160 200 160
FAz Fr2 A
Ft2 r2 r1
FB2 B
FAx
Fr1 F FBx
t1
(c)
图 3.1
第3章 空间力系的平衡
5 4 68.6N 34 5
F3y F3 cos cos 100
5 3 51.5N 34 5
F3z F3 sin 100
3 51.5N 34
第3章 空间力系的平衡 (2) 计算力对轴之矩。
第三章空间力系习题解答
3-10如图3-35所示的空间支架。已知:∠CBA=∠BCA=60°,∠EAD=30°,物体的重量为W=3kN,平面ABC是水平的,A、B、C各点均为铰接,杆件自重不计。试求撑杆AB和AC所受的压力FAB和FAC及绳子AD的拉力FT。
图3-35
3-11空间构架由三根直杆铰接而成,如图3-36所示。已知D端所挂重物的重量W=10kN,各杆自重不计。试求杆AD、BD、CD所受的力。
图3-41
3-17曲轴如图3-42所示,在曲柄E处作用一力F=30kN,在曲轴B端作用一力偶M而平衡。力F在垂直于AB轴线的平面内且与铅垂线成夹角a=10°。已知:CDGH平面与水平面间的夹角f=60°,AC=CH=HB=400mm,CD=200mm,DE=EG。不计曲轴自重,试求平衡时力偶矩M之值和轴承的约束反力。
习 题
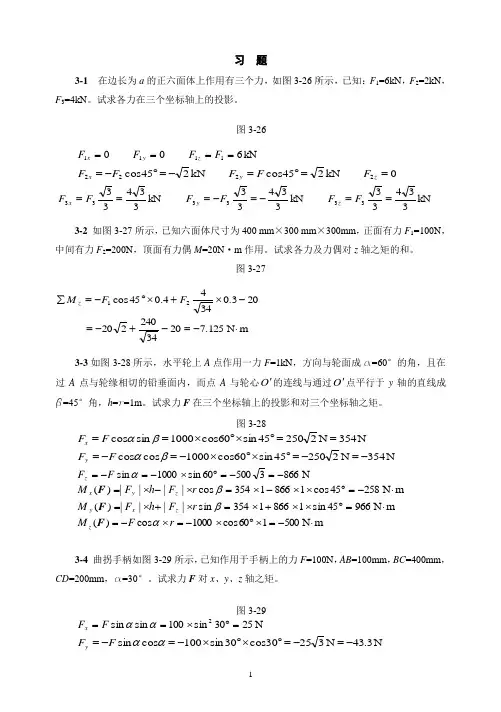
3-1在边长为a的正六面体上作用有三个力,如图3-26所示,已知:F1=6kN,F2=2kN,F3=4kN。试求各力在三个坐标轴上的投影。
图3-26
3-2如图3-27所示,已知六面体尺寸为400 mm×300 mm×300mm,正面有力F1=100N,中间有力F2=200N,顶面有力偶M=20N·m作用。试求各力及力偶对z轴之矩的和。
图3-36
3-12空间桁架如图3-37所示。力F作用在ABDC平面内,且与铅垂线成45°角,ΔEAK≌ΔFBM,等腰三角形ΔEAK、ΔFBM和ΔNDB在顶点A、B和D处均为直角,又EC=CK=FD=DM。若F=10kN,试求各杆的受力。
图3-37
结点A
结点B
3-13三轮车连同上面的货物共重W=3kN,重力作用点通过C点,尺寸如图3-38所示。试求车子静止时各轮对水平地面的压力。
图3-42
力学第三章空间力系
第三章空间力系二、基本内容1. 基本概念1) 力在空间直角坐标轴的投影(a) 直接投影法:巳知力F 和直角坐标轴夹角a 、丫,则力F 在三个轴上的投 影分别为X = F cos aZ = Feos/(b) 间接投影法(即二次投影法):巳知力F 和夹角八°,则力F 在三个轴上的 投影分别为X = F sin/cos^9Y = F sin/sin 。
Z = F cos/2) 力矩的计算(a) 力对点之矩—、目的和要求能熟练地计算力在空间直角坐标轴上的投影。
熟练掌握力对点之矩与力对轴之矩的计算。
对空间力偶的性质及其作用效应有清晰的理解。
了解空间力系向一点简化的方法,明确空间力系合成的四种结果。
能正确地画出各种常见空间的约束反力。
会应用各种形式的空间力系平衡方程求解简单空间平衡问题。
对平行力系中心和重心应有清晰的概念,能熟练地应用坐标公式求物体 的重心。
1、2、3、4、5、6^ 7、在空间情况下力对点之矩为一个定位矢量,其定义为i j kM0(F) = rx F = x y z = (yZ - zY)i + (zX - xZ)j + (xY - yX)kX Y Zr = xi + yj + zk F = Xi+ Yj + Zk其中尸为力尸作用点的位置矢径(b)力对轴之矩在空间情况下力对轴之矩为一代数量,其大小等于此力在垂直于该轴的平面上的投影对该轴与此平面的交点之矩,其正负号按右手螺旋法则来确定,即M Z(F) = ±F u,h = +2AOAB在直角坐标条下有Mx (乃=yZ-zY M y (F)=zX-xZ M z (F) =xY-yX(c)力矩关系定理力对己知点之矩在通过该点的任意轴上的投影等于同一力对该轴之矩。
在直角坐标系下有Mo(F)^M x(F)i+My(F)j+M2(F)k(d)合力矩定理空间力系的合力对任一点之矩等于力系中各力对同一点之矩的矢量和,即Mo g)二 W, (F)空间力系的合力对任一轴(例如z轴)之矩等于力系中各力对同一轴之矩的代数和,即M z(F R)=ZM z(F)=Z(xY-yX)3)空间力偶及其等效条件(a)力偶矩矢空间力偶对刚体的作用效果决定于三个要素(力偶矩大小、力偶作用面方位及力偶的转向),它可用力偶矩矢肱表示。
第三章力系的平衡介绍
工 程 力 学
§3-2
平面力系的平衡条件
F1 Fn F3
1、平面任意力系的平衡方程 F2 平面任意力系平衡的充要条件是: 力系的主矢和对任意点的主矩都等于零。
0 FR
第 三 章 力 系 的 平 衡
Mo 0
平面任意力系
FR ( Fx ) 2 ( Fy ) 2
M O M O (F )
2
0
F
x
0,
F
y
0,
F
z
0
即:汇交力系的平衡条件是力系中所有各力在各个坐
标轴中每一轴上的投影的代数和分别等于零。
工 程 力 学
三、空间平行力系的平衡方程
第 三 章 力 系 的 平 衡
F
z
0,
M (F ) 0, M (F ) 0
x
y
工 程 力 学
四、空间力偶系的平衡方程
第 三 章 力 系 的 平 衡
工 程 力 学
例:如图所示为一种起吊装置的结构简图。图中尺寸d , 载荷F, <FAD =60均为已知。若不计各杆自重,试求杆AF与杆AD在各 自的约束处所受的约束力。
第 三 章 力 系 的 平 衡
工 程 力 学
第 三 章 力 系 的 平 衡
工 程 力 学
例:滑轮支架系统如图所示。已知G,a,r,θ ,其余物体重 量不计,试求A和B的约束力。
工 程 力 学
3、平面汇交力系的平衡方程
F
x
0,
F
y
0
4、平面力偶系的平衡条件
第 三 章 力 系 的 平 衡
M 0
即:力偶系各力偶力偶矩的代数和等于零。
工 程 力 学
空间力系

第三章 空间力系一、空间汇交力系(一)空间汇交力系的合成 1.空间力在坐标轴上的投影 (1)一次投影法如图3-1所示,若已知力F 与三个坐标轴x,y,z 间的夹角分别为θ、β和γ,则力F 在三个坐标轴上的投影分别为⎪⎭⎪⎬⎫===γβθcos cos cos z y x F F F (3.1)图3-1相应的,若已知力F 的三个投影,可以求出力F 的大小和方向,即大小为 222z y x F F F F ++=(3.2)方向 ⎪⎪⎪⎭⎪⎪⎪⎬⎫===F FF F F F z yx γβθcos cos cos(3.3)(2)二次投影法如图3-2所示,若已知力F 与坐标轴Oxy 的仰角γ以及力F 在Oxy 平面上的投影xy F 与x 轴间的夹角ϕ,则力F 在三个坐标轴上的投影分别为γϕλϕγsin sin in cos in F F Fs F Fs F z y x ===,,图3-22.合力投影定理 合力在某轴上的投影,等于各分力在同一坐标轴上投影的代数和。
即∑=+++=xixn x x Rx FF F F F 21 同理 ∑∑==ziRz yi RyF F F F ,3.空间共点力系的合成空间共点力系可以合成为一个合力,该合力的作用线通过力系的公共作用点,合力的大小和方向为()()()222∑∑∑++=zyxR F F F F (3.4)()()()⎪⎪⎪⎭⎪⎪⎪⎬⎫===∑∑∑R z R R yRR xRF F F F F F k F j F i F ,cos ,cos ,cos(3.5)(二)空间汇交力系的平衡 1.空间汇交力系的平衡条件空间汇交力系平衡的充要条件是合力等于零,即()()()0222=++=∑∑∑zyxR F F F F2.空间汇交力系的平衡方程根据平衡条件,得到空间汇交力系的平衡方程为⎪⎪⎭⎪⎪⎬⎫===∑∑∑000y x zFFF(3.6)利用上述三个方程,可以求解3个未知量。
第三章 第四节 空间力系的简化
' FR
'' ' FR d FR FR
O'
d FR
MO(FR) =MO=SMO(F ) Mx(FR)=SMx(F )
空间力系对点(轴)之矩的合力矩定理
4. 空间力系简化为力螺旋的情形 FR' ≠0 MO ≠ 0且FR' // MO 力螺旋 ' FR MO ' FR ' FR MO O O O 右螺旋 力系的中心轴:力螺旋中力的作用线 左螺旋
F1' M2 M1
F2'
O
FR' MO
Fn' ห้องสมุดไป่ตู้M F3' Mn 3 Mi=MO(Fi )
2. 主矢和主矩 主矢:空间力系中所有各力的矢量和 (与简化中心的位置无关)
FR'= SF
主矩:各力对于任选的简化中心 O之矩的矢量和 MO=SMO(F ) (一般与简化中心的位置有关)
三、空间力系的简化结果 合力矩定理 1. 空间力系平衡的情形 FR' =0 MO=0 2. 空间力系简化为一合力偶的情形 FR' =0 MO≠0 (主矩与简化中心的位置无关) 3. 空间力系简化为一合力的情形 合力矩定理 (1) FR' ≠0 MO=0 合力的作用线通过简化中心O,合力矢等于原力系的主矢。 (2) FR' ≠0 MO ≠ 0且FR' ⊥ MO 合力的作用线通过另一点O ' ,d=MO /FR MO
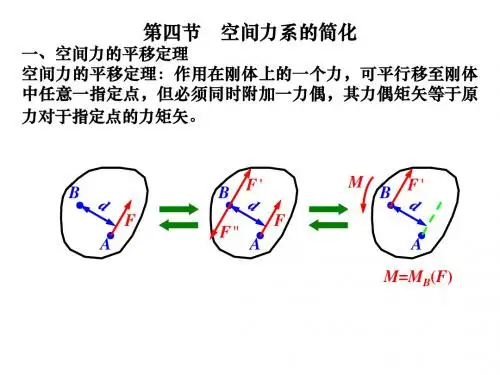
一、空间力的平移定理 空间力的平移定理:作用在刚体上的一个力,可平行移至刚体 中任意一指定点,但必须同时附加一力偶,其力偶矩矢等于原 力对于指定点的力矩矢。
第四节 空间力系的简化
空间任意力系的简化结果分析
FT
6 P 100 6
6N (拉力)
Mil1 0
FAx 4 FT1
4 20 20
FAx
30பைடு நூலகம்6
FT
2 100N 20
Mil2 0
FAx 4 FAy 2 0
FAy 2FAx 200 N
z
E FAz
2m
FAx
A
0时,空间力系为平衡力系
7
§3–2 空间力系的平衡
平衡力系所要满足的条件称为力系的平衡条件。
1.空间力系的平衡条件
任意空间力系平衡的充要条件是:力系的主矢 定点O的主矩 M O 全为零。
FR
和对任一确
即
n
FR Fi 0
i 1
n
(7.1)
M O M O (Fi ) 0
sin BC
42 32
0.8944
AB
42 32 2.52
cos 0.4472
sin CD
4
0.8
BC
42 32
cos BD
3
0.6
BC
42 32
z 4m
600
F2
F1
F3
x
Fx F sin cos 1500 0.8944 0.6 805N
3
主矢和主矩的计算
主矢—通过投影法
先计算得到主矢在 各轴上的投影
根据它们,可得到 主矢的大小和方向
n
FRx
Fxi
i 1
n
FRy
工程力学:第三章 空间问题的受力分析
。CDB平面与水平
面间的夹角
,物重
。如起重杆的重量不计,试求
起重杆所受的压力和绳子的拉力。
解:取起重杆AB与 重物为研究对象。
取坐标轴如图所示。 由已知条件知:
列平衡方程 解得
§3-3 力对轴的矩 力F对z轴的矩就是分力Fxy 对点O的矩, 即
力对轴的矩是力使刚体绕该 轴转动效果的度量、是一个 代数量。
空间力偶系平衡的必要和充分条件是:该力偶系的合力偶矩等 于零,亦即所有力偶矩矢的矢量和等于零,即
由上式,有 欲使上式成立,必须同时满足
空间力偶系未知量)
空间力偶系平衡的必要和充分条件为:该力偶系中所有各力偶 矩矢在三个坐标轴上投影的代数和分别等于零。
§3-5 空间任意力系的平衡方程
可将上述条件写成空间任意力系的平衡方程
注:1.与平面力系相同,空间力系的平衡方程也有其它的形式。 2.六个独立的平衡方程,求解六个未知量。 3.可以从空间任意力系的普遍平衡规律中导出特殊情况的 平衡规律,例如空间平行力系、空间汇交力系和平面任意 力系等平衡方程。
例:设物体受一空间平行力系作用。 令z轴与这些力平行,则
绝对值: 该力在垂直于该轴的平面上的投影对于 这个平面与该轴的交点的矩的大小。
正负号: 从z轴正端来看,若力的这个投影使物体绕该轴 按逆时针转向转动,则取正号,反之取负号。
也可按右手螺旋规则来确定其正负号,如图所 示,姆指指向与z轴一致为正,反之为负。
当力与轴在同一平面时,力对该轴的矩等于零:
(1)当力与轴相交时 (此时h=0);
(三个方程,可 求解三个未知量)
空间汇交力系平衡的必要和充分条件为:该力系中所有各力 在三个坐标轴上的投影的代数和分别等于零。
理论力学-空间力系
第三章空间力系一、是非题1.一个力沿任一组坐标轴分解所得的分力的大小和这力在该坐标轴上的投影的大小相等。
()2.在空间问题中,力对轴的矩是代数量,而对点的矩是矢量。
()3.力对于一点的矩在一轴上投影等于该力对于该轴的矩。
()4.一个空间力系向某点简化后,得主矢’、主矩o,若’与o平行,则此力系可进一步简化为一合力。
()5.某一力偶系,若其力偶矩矢构成的多边形是封闭的,则该力偶系向一点简化时,主矢一定等于零,主矩也一定等于零。
()6.某空间力系由两个力构成,此二力既不平行,又不相交,则该力系简化的最后结果必为力螺旋。
()7.一空间力系,若各力的作用线不是通过固定点A,就是通过固定点B,则其独立的平衡方程只有5个。
()8.一个空间力系,若各力作用线平行某一固定平面,则其独立的平衡方程最多有3个。
()9.某力系在任意轴上的投影都等于零,则该力系一定是平衡力系。
()10.空间汇交力系在任选的三个投影轴上的投影的代数和分别等于零,则该汇交力系一定成平衡。
()二、选择题1.已知一正方体,各边长a,沿对角线BH作用一个力,则该力在X1轴上的投影为。
①0;②F/2;③F/6;④-F/3。
2.空间力偶矩是。
①代数量;②滑动矢量;③定位矢量;④自由矢量。
3.作用在刚体上仅有二力A、B,且A+B=0,则此刚体;作用在刚体上仅有二力偶,其力偶矩矢分别为M A、M B,且M A+M B=0,则此刚体。
①一定平衡;②一定不平衡;③平衡与否不能判断。
4.边长为a的立方框架上,沿对角线AB作用一力,其大小为P;沿CD边作用另一力,其大小为3P/3,此力系向O点简化的主矩大小为。
①6Pa;②3Pa;③6Pa/6;④3Pa/3。
5.图示空间平行力系,设力线平行于OZ轴,则此力系的相互独立的平衡方程为。
①Σmx()=0,Σmy()=0,Σmz()=0;②ΣX=0,ΣY=0,和Σmx()=0;③ΣZ=0,Σmx(F)=0,和Σm Y()=0。
工程力学教学课件模块3空间力系
的单位为N•m或kN•m。
由上述结论可知,力的作用线与轴相交或平
行时,力对轴之矩等于零。
提
示
3.2.2 合力矩定理
在平面力系中推导出来的合力矩定理对空间力系也同样适用,即空间力系中的合力对某轴之
矩等于力系中各分力对同一轴之矩的代数和,其表达式为
在计算力对轴之矩时,有时应用合力矩定理会使计算变得简单:先将力F沿空间直角坐标轴
Fz=Fsin 60°=600×0.866=520(N)
19
3.2.2 合力矩定理
20
3.2.2 合力矩定理
(2)计算力对轴之矩。先将力F在作用点处沿x、y、z方向分解,得到
三个分量Fx、Fy、Fz,它们的大小分别等于投影Fx、Fy、Fz的大小。
根据合力矩定理,可求得力F对指定的x、y、z轴之矩。
(b)所示。
先将力F向Axy平面和Az轴投影,得到Fxy和Fz;再将Fxy向x、y轴
投影,得到Fx和Fy。于是,有
Fx=Fxycos 45°=Fcos 60°cos 45°=600×0.5×0.707=212(N)
Fy=Fxysin 45°=Fcos 60°sin 45°=600×0.5×0.707=212(N)
力FNA、FNB、FNC的作用下保持平衡,各力的作
用线相互平行,构成空间平行力系。
3.3 空间力系的平衡方程
30
3.3 空间力系的平衡方程
(2)根据各力的作用线方向与几何位置,建立空间直角
坐标系Hxyz(点H为坐标原点)。
(3)列平衡方程并求解。
∑Fz=0,FNA+FNB+FNC-G=0
∑Mx(F)=0,FNC-G=0