
第三章机械振动优秀课件
•
•
把初始条件 x(0)x0 x(0) x0 代入式(3-12),便可求出常数A和B,得到系
统在简谐激励力作用下的响应。单自由度有阻尼系统在简谐力作用下的瞬态响
应、稳态响应和完整解如图3-2所示。
(1)系统的运动是频率为 d和频率为的简谐运动的组合;
(2)频率为 d 的自由振动由于阻尼 的存在而逐渐衰减至零,它只在有限的时间
x x 1 x 2 e - ( n t A co d t B s sid t) n ( k F - 0 m s( 2 i ) 2 n t ( -c ) ) 2 (3-12)
式(3-12)右端的第一部分代表衰减的自由振动,因随时间增加不断减小,最终趋于 零而称为瞬态响应。第二部分代表与外力激振频率相同的简谐振动,即阻尼振 动系统在简谐力作用下的稳态响应。
内存在,故叫做瞬态振动;
(3)频率为 的稳态响应不因阻尼而衰减,其振幅和相角与初始条件无关。
例 3-1 设一机器可简化为一单自由度系统,其参数如下:
m=10kg,c20N•sm ,40k0=0N m x(0),
•
=x(00.)01m, =0
根据以下条件求系统的响应:
(1)作用在系统的外激励F( 为t) F0cots =1F0(0t)
x 1e-( n t A codts Bsdti) n
(3-2)
式中, c 2 mk 为阻尼比n, k m
为固有d 频1率-,2n
为有阻尼自由振动频率,A和B是由初始条件确定的常数。
非齐次方程的特解为x2Xsi( nt-)
(3-3)
为了式求出振幅X和F 0e 相it位角F ( 0c,o 将t s激is 励 i力t) n和响应均表示为复数形
X e i( t- ) X ( c( ots -) is( itn -))
(3-4)
m• x•cx •kxF0eit
(3-5)
m•x (•3c-x 6• )kxF0eit
将复数形式的响应代入式(3-6)可得
( k-m2ic) X e- iF 0
Xe-i (k-mF20) ic
由式(3-8)右端的复数表达式,可得振幅和相角为
X
F0
(k-m2) 2 (c) 2
arctanc k-m2
于是式(3-1)的非齐次方程的特解可以表示为
x2
F0si( nt-) ( k-m 2) 2 ( c) 2
从而得到式(3-1)的完整解为
x x 1 x 2 e - ( n t A co d t B s sid t) n ( k F - 0 m s( 2 i ) 2 n t ( -c ) ) 2
在本章讨论的系统是时不变、集中参数的线性系统。对于线
性系统,叠加原理成立,即各激励力共同作用所引起的系统稳
ห้องสมุดไป่ตู้
态H向应为各激励力单独作用时引起的系统各稳态响应之和,
这一点是分析任意周期激励的基础。由于简谐激励比较简单,
而其得到的结F论F具0s有i( n重t要的) 工程应用价值,并F 0且任意的周期形 式的激励都可以通过谐波分析分解为若干简谐激励,因此本章
第三章机械振动
在自由振动中,作用于振动物体上的力只有恢复力与阻尼 力,二者都随物体的运动而改变,振动频率与系统的固有频率 相同。研究自由振动的目的是获得系统的固有特性。实际工程 问题中,系统都是在某些激励作用下发生相应的响应,对激励 的响应是振动分析的另一个重要课题。系统在持续的随时间变 化的激励力或激励位移、激励速度下发生的振动称为强迫振动 。作用力和位移激励本质上可能是简谐形式、非简谐但为周期 性形式、非周期或随机形式。其中简谐激励下系统的响应称为 简谐响应。非周期激励可能经历或长或短的一段时间。系统对 突加非周期激励的响应称为瞬态响应。
(k-m2) 2 (c) 2
•
x0
-
nAdB
F0sin (k-m2) 2 (c) 2
将 x(0)=0.01m,x(• 0)=0 代入上式可得
相同,与激励同时存在。由单自由度简谐激励下的响应获得了
频率响应函数、机械阻抗等基本概念。将单自由度简谐振动的
3.1 3.2 3.3 3.4 3.5 3.6 3.7
第二章 单自由度系统的自由振动
简谐激励作用下的响应 3.8 基础激励与隔振
频率响应函数
3.9 测振仪原理
机械阻抗的基本概念 3.10 任意周期激励下的稳态
结构阻尼和库仑阻尼
响应
等效阻尼 旋转失衡
3.11 任意激励作用下的瞬态 响应
转子旋曲与临界转速 3.12 冲击响应
3.1 简谐激励作用下的响应
考虑如左图所示的单自由度系统受简谐激励的力
学模型。根据牛顿运动定律,质量在受到弹簧
恢复力-kx,粘性阻-尼c x•力 下的运动微分方程为
和F0外sin力t
1 -r2
1 -02.5
X0
F0 100 0.0( 2m 5) k 4000
X
X 0
0 .025 0 .0( 3 m ) 33
( 1 -r2 ) 2 ( 2r) 2 ( 1 -02 .) 2 0 ( 2 5 0 .5 0 .0 ) 2 5
根据式(3-12)和初始条件可得
x(0)A
F0cos
作用
•• •
mxcxkxF0si nt
(3-1)
式中,m为质量;c为阻尼系数;k为刚度系数。上 式是一个非齐次二阶微分方程,在一般情况下
,还要考虑初始条件
•
•
x(0)x0 x(0) x0
的作用
为研究系统的运动规律,需确定上式的解。解由 齐次方程的通解和非齐次方程的特解组成。
对于小阻尼系统,齐次方程的通解为
先讨论单自由度系统在简谐激励
的响应(其
中 为激励力的幅值, 为激励频率,由外界条件决定,与
物体本身的振动无关),通常取 =0 。简谐激励下的强迫振
动包含稳态响应和瞬态响应,其中瞬态响应与系统固有频率相
同的振动,由于阻尼的存在而逐渐衰减至零,它只在有限的时
间内存在,通常可以不加以考虑;稳态响应的频率与激励频率
F
0,其中
=
10ra0dNs ,
(2) =0 时的自由振动。 解:(1)n 根据m k已知4参10数00 可02得( 0rads)
c 20 0.05
2mk2400 10 0
d1 - 2 n1 -0 .02 52 0 1.9 97
r 100.5 n 20
ar2 crt ar n2 c 0 .t0a 0 5 n .3 .5 8
合集下载
大学物理-机械振动
交通工具的不舒适
机械振动也会影响交通工具的舒适 度,如火车、汽车等在行驶过程中 产生的振动,会让乘客感到不适。
机械振动在工程中的应用
振动输送
利用振动原理实现物料的输送,如振动筛、振动输送机等。
振动破碎
利用振动产生的冲击力破碎硬物,如破碎机、振动磨等。
振动减震
在建筑、桥梁等工程中,采用减震措施来减小机械振动对结构的影 响,提高结构的稳定性和安全性。
感谢您的观看
THANKS
机械振动理论的发展可以追溯到 古代,如中国的编钟和古代乐器 的制作。
近代发展
随着物理学和工程学的发展,人 们对机械振动的认识不断深入, 应用范围也不断扩大。
未来展望
随着科技的不断进步,机械振动 在新能源、新材料、航空航天等 领域的应用前景将更加广阔。
02
机械振动的类型与模型
简谐振动
总结词
简谐振动是最基本的振动类型,其运动规律可以用正弦函数或余弦函数描述。
机械振动在科研中的应用
振动谱分析
01
通过对物质在不同频率下的振动响应进行分析,可以研究物质
的分子结构和性质。
振动控制
02
通过控制机械振动的参数,实现对机械系统性能的优化和控制,
如振动减震、振动隔离等。
振动实验
03
利用振动实验来研究机械系统的动态特性和响应,如振动台实
验、共振实验等。
05
机械振动的实验与测量
根据实验需求设定振动频率、幅度和波形等 参数。
启动实验
启动振动台和数据采集器,开始记录数据。
数据处理
将采集到的数据导入计算机,进行滤波、去 噪和整理,以便后续分析。
绘制图表
将处理后的数据绘制成图表,如时域波形图、 频谱图等,以便观察和分析。
机械振动也会影响交通工具的舒适 度,如火车、汽车等在行驶过程中 产生的振动,会让乘客感到不适。
机械振动在工程中的应用
振动输送
利用振动原理实现物料的输送,如振动筛、振动输送机等。
振动破碎
利用振动产生的冲击力破碎硬物,如破碎机、振动磨等。
振动减震
在建筑、桥梁等工程中,采用减震措施来减小机械振动对结构的影 响,提高结构的稳定性和安全性。
感谢您的观看
THANKS
机械振动理论的发展可以追溯到 古代,如中国的编钟和古代乐器 的制作。
近代发展
随着物理学和工程学的发展,人 们对机械振动的认识不断深入, 应用范围也不断扩大。
未来展望
随着科技的不断进步,机械振动 在新能源、新材料、航空航天等 领域的应用前景将更加广阔。
02
机械振动的类型与模型
简谐振动
总结词
简谐振动是最基本的振动类型,其运动规律可以用正弦函数或余弦函数描述。
机械振动在科研中的应用
振动谱分析
01
通过对物质在不同频率下的振动响应进行分析,可以研究物质
的分子结构和性质。
振动控制
02
通过控制机械振动的参数,实现对机械系统性能的优化和控制,
如振动减震、振动隔离等。
振动实验
03
利用振动实验来研究机械系统的动态特性和响应,如振动台实
验、共振实验等。
05
机械振动的实验与测量
根据实验需求设定振动频率、幅度和波形等 参数。
启动实验
启动振动台和数据采集器,开始记录数据。
数据处理
将采集到的数据导入计算机,进行滤波、去 噪和整理,以便后续分析。
绘制图表
将处理后的数据绘制成图表,如时域波形图、 频谱图等,以便观察和分析。
高中物理机械振动和机械波PPT课件
2
练习2:
有两个简谐运动:
x1
3a sin(4bt
4
)和x2
9a sin(8bt
)
2
它们的振幅之比是多少?它们的周期各是
多少 ?t =0时它们的相位差是多少?
五、简谐运动的几何描述—参考圆
匀速圆周运动在x轴上的投影为简谐运动。
五、简谐运动的几何描述—参考圆
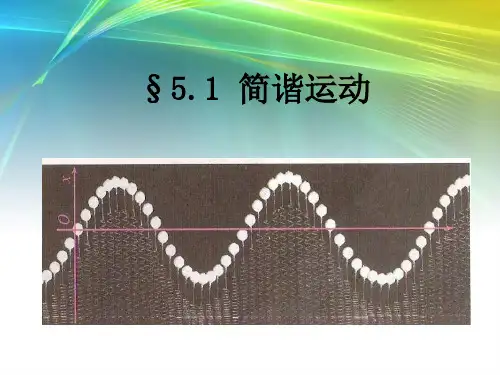
用旋转矢量图画简谐运动的 x t 图
t 1 t 2 1 2
同相:频率相同、初相相同(即相差为0) 的两个振子振动步调完全相同。
反相:频率相同、相差为π 的两个振子 振动步调完全相反。
练习1:
下图是甲乙两弹簧振子的 x – t 图象,两
振动振幅之比为_2__∶___1,频率之比为_1_∶___1 ,
甲和乙的相差为_____ 。
实验器材
带有铁夹的铁架台、中心有小孔的金属小球,不易伸长的细线(约 1 米)、秒表、毫米刻度尺和游标卡尺.
实验步骤
(1)用细线和金属小一个球制作单摆。 (2)把单摆固定悬挂在铁架台上,让摆球自然下垂,在单摆平衡位 置处作上标记。 (3)用毫米刻度尺量出摆线长度 l′,用游标卡尺测出摆球的直径, 即得出金属小球半径 r,计算出摆长 l=l′+r. (4)把单摆从平衡位置处拉开一个很小的角度(不超过 5°),然后放 开金属小球,让金属小球摆动,待摆动平稳后测出单摆完成 30~ 50 次全振动所用的时间 t,计算出金属小球完成一次全振动所用时 间,这个时间就是单摆的振动周期,即 T=Nt (N 为全振动的次数).
解析 作一条过原点的与 AB 线平行的直线,所作的直线就是准确测
量摆长时所对应的图线.过横轴上某一点作一条平行纵轴的直线,则 和两条图线的交点不同,与准确测量摆长时的图线的交点对应的摆长
练习2:
有两个简谐运动:
x1
3a sin(4bt
4
)和x2
9a sin(8bt
)
2
它们的振幅之比是多少?它们的周期各是
多少 ?t =0时它们的相位差是多少?
五、简谐运动的几何描述—参考圆
匀速圆周运动在x轴上的投影为简谐运动。
五、简谐运动的几何描述—参考圆
用旋转矢量图画简谐运动的 x t 图
t 1 t 2 1 2
同相:频率相同、初相相同(即相差为0) 的两个振子振动步调完全相同。
反相:频率相同、相差为π 的两个振子 振动步调完全相反。
练习1:
下图是甲乙两弹簧振子的 x – t 图象,两
振动振幅之比为_2__∶___1,频率之比为_1_∶___1 ,
甲和乙的相差为_____ 。
实验器材
带有铁夹的铁架台、中心有小孔的金属小球,不易伸长的细线(约 1 米)、秒表、毫米刻度尺和游标卡尺.
实验步骤
(1)用细线和金属小一个球制作单摆。 (2)把单摆固定悬挂在铁架台上,让摆球自然下垂,在单摆平衡位 置处作上标记。 (3)用毫米刻度尺量出摆线长度 l′,用游标卡尺测出摆球的直径, 即得出金属小球半径 r,计算出摆长 l=l′+r. (4)把单摆从平衡位置处拉开一个很小的角度(不超过 5°),然后放 开金属小球,让金属小球摆动,待摆动平稳后测出单摆完成 30~ 50 次全振动所用的时间 t,计算出金属小球完成一次全振动所用时 间,这个时间就是单摆的振动周期,即 T=Nt (N 为全振动的次数).
解析 作一条过原点的与 AB 线平行的直线,所作的直线就是准确测
量摆长时所对应的图线.过横轴上某一点作一条平行纵轴的直线,则 和两条图线的交点不同,与准确测量摆长时的图线的交点对应的摆长
机械振动讲课ppt课件

相位
t
xA co t s) (
1) t (x ,v )存在一一对应的关系;
物理意义:可据以描述物体在任一时刻的运动状态.
2)相位在 0~2π内变化,质点无相同的运动状态; 相差 2nπ(n为整数)质点运动状态全同.(周期性)
4 初相位 (t0)描述质点初始时刻的运动状态.
( 取 [ π π或][0 2 π) ]
1 振幅
A xmax
2 周期、频率
xAcots()
x xt图
A
o
Tt
T
A
2
A co (ts T [) ]
周期 T 2π
频率 1
弹簧振子周期
T 2π m k
单摆周期
T 2 l g
T 2π
角频率 2π2π
周期和频率仅与振动系 统 本身的物理性质有关
T
一是作为领导干部一定要树立正确的 权力观 和科学 的发展 观,权 力必须 为职工 群众谋 利益, 绝不能 为个人 或少数 人谋取 私利
F
o
m
x
x
Fk xma
令 2 k
m
a2x
xA co t s) (
积分常数,根据初始条件确定
d2x 2x 0 二阶常系数微分方程
dt2
2
一是作为领导干部一定要树立正确的 权力观 和科学 的发展 观,权 力必须 为职工 群众谋 利益, 绝不能 为个人 或少数 人谋取 私利
单摆
msginmt a
mlmdl2m••l
t t 时
o
A
t
xAcots()
以 o为 原点的 旋转
矢量A在 x
x 轴上的投影 点的运动为
简谐运动.
t
xA co t s) (
1) t (x ,v )存在一一对应的关系;
物理意义:可据以描述物体在任一时刻的运动状态.
2)相位在 0~2π内变化,质点无相同的运动状态; 相差 2nπ(n为整数)质点运动状态全同.(周期性)
4 初相位 (t0)描述质点初始时刻的运动状态.
( 取 [ π π或][0 2 π) ]
1 振幅
A xmax
2 周期、频率
xAcots()
x xt图
A
o
Tt
T
A
2
A co (ts T [) ]
周期 T 2π
频率 1
弹簧振子周期
T 2π m k
单摆周期
T 2 l g
T 2π
角频率 2π2π
周期和频率仅与振动系 统 本身的物理性质有关
T
一是作为领导干部一定要树立正确的 权力观 和科学 的发展 观,权 力必须 为职工 群众谋 利益, 绝不能 为个人 或少数 人谋取 私利
F
o
m
x
x
Fk xma
令 2 k
m
a2x
xA co t s) (
积分常数,根据初始条件确定
d2x 2x 0 二阶常系数微分方程
dt2
2
一是作为领导干部一定要树立正确的 权力观 和科学 的发展 观,权 力必须 为职工 群众谋 利益, 绝不能 为个人 或少数 人谋取 私利
单摆
msginmt a
mlmdl2m••l
t t 时
o
A
t
xAcots()
以 o为 原点的 旋转
矢量A在 x
x 轴上的投影 点的运动为
简谐运动.
大学物理机械振动课件

03 阻尼振动
阻尼振动的定义与特点
定义
阻尼振动是指振动系统受到阻力 作用,使得振动能量逐渐减少的
振动过程。
特点
随着时间的推移,振幅逐渐减小, 频率逐渐降低,直至振动停止。
阻尼力
阻尼振动过程中,系统受到的阻力 称为阻尼力,它与振动速度成正比, 方向与振动速度方向相反。
阻尼振动的描述方法
微分方程
阻尼振动的运动方程通常表示为二阶常微分方程,形式为 `m * d²x/dt² + c * dx/dt + k * x = 0`,其中 m、c、k 分别为质量、
振动压路机
利用共振原理来提高压实效果。
振动输送机
利用共振来输送物料,提高输送效率。
受迫振动与共振的能量转换
能量转换过程
外界周期性力对系统做正 功,系统动能增加;阻尼 使系统能量耗散,系统势 能减小。
转换关系
在振动过程中,外界对系 统的总能量输入等于系统 动能和势能的变化之和。
影响因素
阻尼系数、驱动力频率、 物体固有频率等。
能量耗散途径
阻尼振动的能量耗散途径 主要包括与周围介质之间 的摩擦、空气阻力、内部 摩擦等。
能量耗散的意义
阻尼振动的能量耗散有助 于减小系统振幅,避免因 过大振幅导致的结构破坏 或噪声污染等问题。
04 受迫振动与共振
受迫振动的定义与特点
定义:在外来周期性力的持 续作用下,物体发生的振动
称为受迫振动。
确定各简谐振动的振幅、相位差和频 率,在复平面内绘制振动相量,通过 旋转和位移操作找到合成振动的相量 表示。
振动合成的能量法
描述
能量法是通过分析各简谐振动的能量分布和转化,来研究振 动合成过程中的能量传递和平衡。
2020_2021学年新教材高中物理第三章机械波1简谐运动课件新人教版选择性必修第一册
波的形成
复习提问
问题一:什么是机械振动?什么是简谐运动? 机械振动:物体在平衡位置附近的往复运动. 简谐运动:物体在跟位移大小成正比,并且总是 指向平衡位置的力的作用下的振动.
问题二:向平静水中,投石子会看到什么现象?
以石子击水点为中心,振动(波浪)远离中心向 四周传播,直到很远
问题三:绳子一端固定,手拿另一端水平拉直, 上下抖动.看到什么现象?
观察弹簧形成的波
在图3.1-4所示的波中,质 点左右振动,波向右传播, 二者的方向在同一直线上。 质点的振动方向与波的传 播方向在同一直线上的波, 叫作纵波(longitudinal wave)。
发声体振动时在空气中产生的声 波是纵波。例如振动的音叉,它 的叉股向一侧振动时,压缩邻近 的空气,使这部分空气变密,叉 股向另一侧振动时,又使这部分 空气变得稀疏。这种疏密相间的 状态向外传播就形成声波(图 3.1-5)。声波传入人耳,使鼓 膜振动,就引起声音的感觉。声 波不仅能在空气中传播,也能在 液体、固体中传播。
(1)都是周期性的运动:波动周期等于质点的 振动周期.
(2)从构成介质的某一质点来看,所呈现的现 象是振动,从构成介质的整体来看,所呈现的现象是 波动.
(3)振动是形成波动的必要条件,但有振动不 一定存在波动.
(4)波动是振动形式(信息)的传播过程.
小结:
形成 和 Байду номын сангаас播
机械波
分类
课堂练习
1.一列横波沿绳子向右传播,某时刻绳子形成如图 所示的形状,对此时绳上A、B、C、D、E、F六个质点
声波是纵波
三、机械波
1. 波源和介质: 波源——能够产生振动的物体或质点. 介质——波借以传播的物质.
2.机械波: 机械振动在介质中的传播,形成机械波。
复习提问
问题一:什么是机械振动?什么是简谐运动? 机械振动:物体在平衡位置附近的往复运动. 简谐运动:物体在跟位移大小成正比,并且总是 指向平衡位置的力的作用下的振动.
问题二:向平静水中,投石子会看到什么现象?
以石子击水点为中心,振动(波浪)远离中心向 四周传播,直到很远
问题三:绳子一端固定,手拿另一端水平拉直, 上下抖动.看到什么现象?
观察弹簧形成的波
在图3.1-4所示的波中,质 点左右振动,波向右传播, 二者的方向在同一直线上。 质点的振动方向与波的传 播方向在同一直线上的波, 叫作纵波(longitudinal wave)。
发声体振动时在空气中产生的声 波是纵波。例如振动的音叉,它 的叉股向一侧振动时,压缩邻近 的空气,使这部分空气变密,叉 股向另一侧振动时,又使这部分 空气变得稀疏。这种疏密相间的 状态向外传播就形成声波(图 3.1-5)。声波传入人耳,使鼓 膜振动,就引起声音的感觉。声 波不仅能在空气中传播,也能在 液体、固体中传播。
(1)都是周期性的运动:波动周期等于质点的 振动周期.
(2)从构成介质的某一质点来看,所呈现的现 象是振动,从构成介质的整体来看,所呈现的现象是 波动.
(3)振动是形成波动的必要条件,但有振动不 一定存在波动.
(4)波动是振动形式(信息)的传播过程.
小结:
形成 和 Байду номын сангаас播
机械波
分类
课堂练习
1.一列横波沿绳子向右传播,某时刻绳子形成如图 所示的形状,对此时绳上A、B、C、D、E、F六个质点
声波是纵波
三、机械波
1. 波源和介质: 波源——能够产生振动的物体或质点. 介质——波借以传播的物质.
2.机械波: 机械振动在介质中的传播,形成机械波。
大学物理机械振动和机械波ppt课件

振动系统能量转换关系
动能与势能之间的转换
在振动过程中,物体的动能和势能之间不断 转换。
能量守恒
在理想情况下,振动系统的总能量保持不变 。
能量耗散
在实际情况下,由于阻力的存在,振动系统 的能量会逐渐耗散。
02
机械波传播特性与波动方程
Chapter
机械波产生条件及分类
产生条件
01
振源、介质、传播方向与振动方向关系
天文学
天文学家通过观察恒星光谱的多普勒效应来判断恒星相对于地球的运动速度,进而研究 恒星的运动规律和宇宙结构。
音乐合成
在音乐制作中,可以利用多普勒效应原理来模拟乐器声音的空间感和运动感,使音乐更 加生动和立体。
05
干涉和衍射现象在机械波中表 现
Chapter
干涉现象产生条件及类型划分
产生条件
两列波频率相同,会出现稳定的干涉现 象。
驻波能量分布规律探讨
能量分布
驻波的能量主要集中在波腹处,波节处能量为零。
分布规律
随着时间与空间的变化,能量在波腹与波节之间周 期性传递。
弦线上驻波实验演示
实验装置
弦线、振源、测量仪器等。
实验步骤
激发弦线振动,调整振源频率使弦线上形成驻波,观察并测量驻波 的波形、波腹波节位置等。
实验结果
通过测量得到驻波的波长、频率等参数,验证驻波的产生条件和能量 分布规律。
04
多普勒效应原理及应用举例
Chapter
多普勒效应定义及公式推导
定义
当波源与观察者之间存在相对运动时,观察者接收到的波的频率会发生变化,这种现象 称为多普勒效应。
公式推导
设波源发射频率为f0,波速为v,观察者与波源相对运动速度为vr,则观察者接收到的 频率为f=(v±vr)/v×f0,其中“+”号表示观察者向波源靠近,“-”号表示观察者远离
机械振动培训课件
被动控制技术具有简单、可靠、低能耗等优点,但减振效果可能不如主动控制技术。
混合控制技术是将主动控制技术和被动控制技术结合起来,以实现更好的减振效果。
该技术可以综合利用主动控制技术的快速响应和被动控制技术的可靠性,提高减振效果并降低能耗。
混合控制技术需要复杂的系统设计和集成,但其在实际工程中的应用越来越广泛。
03
02
01
利用振动的原理,使物料在输送管道或设备中产生连续的抛掷运动,从而实现物料的定向输送。
振动输送
利用不同物质在振动过程中产生的不同运动轨迹,将物料分成不同粒度的组分。
振动筛分
通过施加周期性的激振力,使被压实材料内部产生交变应力,从而使材料颗粒之间发生相对位移,达到紧密排列的效果。
振动压实
利用振动原理使物料在模具中产生周期性的压力和位移,从而实现制品的成型和脱模。
振动成型
机械振动理论
02
描述一个自由度系统在振动时的运动规律和特性。
总结词
单自由度系统振动是机械振动中最基本的模型之一,它描述了一个单一自由度(如弹簧-质量系统)在振动时的运动规律和特性。通过分析系统的质量和阻尼,可以确定系统的固有频率、振型等参数,进而研究系统在不同激励下的响应。
详细描述
总结词
机械振动培训课件
汇报人:
2024-01-01
机械振动基础机械振动理论机械振动分析方法机械振动控制技术机械振动实验技术机械振动案例研究
目录
机械振动基础
01
机械振动是指物体在一定位置附近所做的往复运动。它具有周期性,即物体在振动过程中会不断重复相同或相似的运动轨迹。
机械振动定义
描述物体离开平衡位置的最大距离,通常用正弦或余弦函数表示。
数据处理
混合控制技术是将主动控制技术和被动控制技术结合起来,以实现更好的减振效果。
该技术可以综合利用主动控制技术的快速响应和被动控制技术的可靠性,提高减振效果并降低能耗。
混合控制技术需要复杂的系统设计和集成,但其在实际工程中的应用越来越广泛。
03
02
01
利用振动的原理,使物料在输送管道或设备中产生连续的抛掷运动,从而实现物料的定向输送。
振动输送
利用不同物质在振动过程中产生的不同运动轨迹,将物料分成不同粒度的组分。
振动筛分
通过施加周期性的激振力,使被压实材料内部产生交变应力,从而使材料颗粒之间发生相对位移,达到紧密排列的效果。
振动压实
利用振动原理使物料在模具中产生周期性的压力和位移,从而实现制品的成型和脱模。
振动成型
机械振动理论
02
描述一个自由度系统在振动时的运动规律和特性。
总结词
单自由度系统振动是机械振动中最基本的模型之一,它描述了一个单一自由度(如弹簧-质量系统)在振动时的运动规律和特性。通过分析系统的质量和阻尼,可以确定系统的固有频率、振型等参数,进而研究系统在不同激励下的响应。
详细描述
总结词
机械振动培训课件
汇报人:
2024-01-01
机械振动基础机械振动理论机械振动分析方法机械振动控制技术机械振动实验技术机械振动案例研究
目录
机械振动基础
01
机械振动是指物体在一定位置附近所做的往复运动。它具有周期性,即物体在振动过程中会不断重复相同或相似的运动轨迹。
机械振动定义
描述物体离开平衡位置的最大距离,通常用正弦或余弦函数表示。
数据处理
《机械振动教学》课件
质量块
质量块。质量块的质量大小和分布对系统的动态特性有 重要影响。
阻尼器
阻尼器是机械振动系统中的阻尼元件,它能够吸收和消耗 振动的能量,从而减小振动的幅值。常见的阻尼器有油阻 尼器、橡胶阻尼器等。
02
机械振动的数学模型
建立振动方程
确定振动系统的自由度
振动应用领域的拓展
航空航天领域
随着航空航天技术的不断发展,振动控制在航空航天领域的应用将得到进一步拓展,涉及结构健康监测、减振降噪等 方面的应用。
新能源领域
新能源领域如风能、太阳能等涉及到大量机械振动问题,未来振动控制将在新能源领域发挥重要作用,涉及风力发电 机组振动控制、太阳能电池板减振等领域。
混合控制法
总结词
结合主动和被动控制方法的优点,以提高振 动控制的效率和效果。
详细描述
混合控制法综合了主动和被动控制法的优点 ,既通过主动施加控制力来抵消原始振动, 又通过改变系统结构或增加阻尼来降低系统 的振动响应。这种方法可以实现更好的振动 控制效果,但同时也需要更高的成本和更复 杂的控制系统。
描述机械振动的物理量
描述机械振动的物理量包括位移、速度、加速度、角频率、周期等。这些物理 量在振动分析中具有重要意义,可以帮助我们了解振动的特性和规律。
机械振动的分类
自由振动和受迫振动
根据外界对振动系统的影响,机械振动 可分为自由振动和受迫振动。自由振动 是指系统在没有外界干扰力作用下的振 动,其振动的频率和振幅只取决于系统 本身的物理性质;受迫振动则是在外界 周期性力的作用下产生的振动,其频率 和振幅取决于外界力和系统本身的物理 性质。
振型
描述系统在不同频率下的振动形态。
模态分析
通过分析系统的模态参数,了解系统的动态特性。
质量块。质量块的质量大小和分布对系统的动态特性有 重要影响。
阻尼器
阻尼器是机械振动系统中的阻尼元件,它能够吸收和消耗 振动的能量,从而减小振动的幅值。常见的阻尼器有油阻 尼器、橡胶阻尼器等。
02
机械振动的数学模型
建立振动方程
确定振动系统的自由度
振动应用领域的拓展
航空航天领域
随着航空航天技术的不断发展,振动控制在航空航天领域的应用将得到进一步拓展,涉及结构健康监测、减振降噪等 方面的应用。
新能源领域
新能源领域如风能、太阳能等涉及到大量机械振动问题,未来振动控制将在新能源领域发挥重要作用,涉及风力发电 机组振动控制、太阳能电池板减振等领域。
混合控制法
总结词
结合主动和被动控制方法的优点,以提高振 动控制的效率和效果。
详细描述
混合控制法综合了主动和被动控制法的优点 ,既通过主动施加控制力来抵消原始振动, 又通过改变系统结构或增加阻尼来降低系统 的振动响应。这种方法可以实现更好的振动 控制效果,但同时也需要更高的成本和更复 杂的控制系统。
描述机械振动的物理量
描述机械振动的物理量包括位移、速度、加速度、角频率、周期等。这些物理 量在振动分析中具有重要意义,可以帮助我们了解振动的特性和规律。
机械振动的分类
自由振动和受迫振动
根据外界对振动系统的影响,机械振动 可分为自由振动和受迫振动。自由振动 是指系统在没有外界干扰力作用下的振 动,其振动的频率和振幅只取决于系统 本身的物理性质;受迫振动则是在外界 周期性力的作用下产生的振动,其频率 和振幅取决于外界力和系统本身的物理 性质。
振型
描述系统在不同频率下的振动形态。
模态分析
通过分析系统的模态参数,了解系统的动态特性。
机械振动培训课件
吸振技术
通过在结构上附加振动吸收器,产生反向振动,抵消结构的振动。包 括动力吸振器、主动吸振器等。
主动控制技术
主动隔振技术
通过实时监测结构的振动,向振动源施加反向力,抑制结 构的振动。包括主动隔振支座、主动振动控制器等。
主动阻尼技术
通过实时监测结构的振动,向结构施加阻尼材料或阻尼结 构,消耗振动能量,降低结构的振动响应。包括主动阻尼 材料、主动阻尼结构等。
实验数据处理与分析
数据处理包括对实验数据进行滤波、去噪等,分析包括提取特征 、进行频谱分析等。
04
机械振动的控制技术
被动控制技术
隔振技术
通过在振动源和结构之间添加隔振装置,减少振动向结构的传递。 包括橡胶隔振支座、空气弹簧隔振器等。
缓冲技术
通过在结构上添加缓冲材料,吸收和分散振动能量,减少结构的振 动响应。包括橡胶缓冲支座、阻尼材料等。
有限元分析的步骤和方法
01
02
03
04
05
建立有限元模型 单元类型选择
整体刚度矩阵的 组集
外力计算
位移边界条件的 应用和求解
根据实际问题,建立合适 的有限元模型,包括定义 网格、定义材料属性、建 立边界条件等。
根据问题的特点,选择适 合的单元类型,如三角形 单元、四面体单元等。
通过单元刚度矩阵的集成 ,得到整体刚度矩阵。
通过建立有限元模型,可以模拟机械振动问题中的物理现象,如弹性体的振动、结构的动 力响应等。
有限元方法在机械振动分析中的优势
有限元方法可以解决许多复杂的机械振动问题,如复杂结构的振动特性分析、机械故障的 预测等。
有限元方法在机械振动分析中的局限性
有限元方法也存在一些局限性,如对网格划分的要求较高、计算量大等。
通过在结构上附加振动吸收器,产生反向振动,抵消结构的振动。包 括动力吸振器、主动吸振器等。
主动控制技术
主动隔振技术
通过实时监测结构的振动,向振动源施加反向力,抑制结 构的振动。包括主动隔振支座、主动振动控制器等。
主动阻尼技术
通过实时监测结构的振动,向结构施加阻尼材料或阻尼结 构,消耗振动能量,降低结构的振动响应。包括主动阻尼 材料、主动阻尼结构等。
实验数据处理与分析
数据处理包括对实验数据进行滤波、去噪等,分析包括提取特征 、进行频谱分析等。
04
机械振动的控制技术
被动控制技术
隔振技术
通过在振动源和结构之间添加隔振装置,减少振动向结构的传递。 包括橡胶隔振支座、空气弹簧隔振器等。
缓冲技术
通过在结构上添加缓冲材料,吸收和分散振动能量,减少结构的振 动响应。包括橡胶缓冲支座、阻尼材料等。
有限元分析的步骤和方法
01
02
03
04
05
建立有限元模型 单元类型选择
整体刚度矩阵的 组集
外力计算
位移边界条件的 应用和求解
根据实际问题,建立合适 的有限元模型,包括定义 网格、定义材料属性、建 立边界条件等。
根据问题的特点,选择适 合的单元类型,如三角形 单元、四面体单元等。
通过单元刚度矩阵的集成 ,得到整体刚度矩阵。
通过建立有限元模型,可以模拟机械振动问题中的物理现象,如弹性体的振动、结构的动 力响应等。
有限元方法在机械振动分析中的优势
有限元方法可以解决许多复杂的机械振动问题,如复杂结构的振动特性分析、机械故障的 预测等。
有限元方法在机械振动分析中的局限性
有限元方法也存在一些局限性,如对网格划分的要求较高、计算量大等。
机械振动基础培训讲义课件
解:取静平衡位置为其坐标原点,
由动量矩定理,得
F
JO
d 2
dt 2
mgl cos
Fa cos
mg
F k( st a sin )
考虑到微转角,则 cos 1, sin
在静平衡位置处,有
mgl k sta
JO
d 2
dt 2
mgl k( st
a)a
ka2
l
JO ka2 0
n a
1. 阻 尼
阻尼-系统中存在的各种阻力:干摩擦力,润滑
表面阻力,液体或气体等介质的阻力、材料内部的 阻力。
物体运动沿润滑表面的阻力与速度的关系
Fc cv
C-粘性阻尼系数或粘阻系数
2. 振动微分方程
取平衡位置为坐标原点,在建 立此系统的振动微分方程时, 可以不再计入重力的影响。
Fk kx 弹性恢复力 Fc cx 粘性阻尼力
my ky 0 meq keq=F0sin( t)
非线性振动-系统的刚度呈非线性特性时,将得到非 线性运动微分方程,这种系统的振动称为非线性振动。
按系统的自由度划分:
单自由度振动-一个自由度系统的振动。
多自由度振动-两个或两个以上自由度系统的振动。
连续系统振动-连续弹性体的振动。这种系统具有无 穷多个自由度。
物块的运动微分方程为
m
d2x dt 2
kx
c
dx dt
令:
2 n
k m
,
n c 2m
Fk Fc k
O
m v
x
c m
d2 dt
x
2
2n
dx dt
2 n
x
0
d2 dt