
2019-05-21-21-系统建模与动力学分析-信号流图和状态空间模型
状态空间表达式的建立
首先,根据梅森公式由传递函数得到相应的信号流图,在信号流图中 定义每个积分器的输出为状态变量;
然后,根据信号流图中信号传递关系,列写状态空间表达式。 例题:假设4阶系统传递函数为:
或
G(s)s4b 3a s3 3s 3b 2sa2 2s2b 1sa 1sb 0a0
G (s)1 b3 a s3 s1 1 b2 a s2 s2 2 b 1a s1 s3 3 b0a s0 s 4 4
M 2 d d 2 v t f k 2 ( y 2 y 1 ) B 2 d d 2 y t d d 1 y t
( 2 )
将状态变量代入上两式,整理后得
x1 x3
x2 x4 x 3 M 1 1 ( k 1 k 2 ) x 1 M k 2 1 x 2 M 1 1 ( B 1 B 2 ) x 3 M B 2 1 x 4 x 4 M k 2 2x 1 M k 2 2x 2 M B 2 2x 3 M B 2 2x 4 M 1 2f
上述方法可推广到n阶系统。其参数为
0 1 0 0 00来自01A
0
0
0
0,b0 ,cb0 b1 bn1
1
0
d0
a0 a1 a2 an1
1
状态空间表达式的建立
按直接分解法得到的状态空间模型称为能控标准型,或者相变量型状 态空间表达式。
输入前馈形式的信号 流图如右图所示。 其各状态变量间的 关系为。
P 1 G 1 G 2 G 3 G 4 G 5 G 6 ;P 2 G 1 G 2 G 7 G 6 ;P 3 G 1 G 2 G 3 G 4 G 8
8个回路,各回路增益分别为
L 1G 2G 3G 4G 5H 2; L 2G 5G 6H 1; L 3G 8H 1 L 4G 7H 2G 2; L 5G 4H 4; L 6G 1G 2G 3G 4G 5G 6H 3 L 7G 1G 2G 7G 6H 3; L 8G 1G 2G 3G 4G 8H 3
状态空间表达式的建立
根据系统的输入输出模型-传递函数建立状态空间表达式
由传递函数建立状态空间表达式的过程称为“实现”。 由于状态变量选取的非唯一性,系统的实现也不是唯一的。 其中维数最低的实现称为该系统的最小实现。
直接分解法
这种方法适用于传递函数的分子、分母多项式没有分解成因式的 情况。具体步骤如下:
信号流图
前向通路与前向通路增益: 信号从输入节点到输出节点传递时,对任何 节点只通过一次的通路,称为前向通路。而前向通路上的各支路增益 之积称为前向通路增益。
回路与回路增益: 任何信号传递通路的起点和终点在同一节点上,且通 过任何节点不多于一次的闭合通路称为回路。回路中各支路增益的乘 积称为回路增益。
如果要利用(1)式确定混合节点与输入节点之间的传递函数,需要 从混合节点增加一条增益为1的支路,将混合节点变为输出节点。
实际上(1)式的P就是闭环系统的传递函数,而△就是闭环系统的特
征多项式。
信号流图
例题:一系统的信号 流图如右图所示。试 利用梅森增益公式确定 系统的传递函数。 解: 由图可知,系统有3 条前向通路,分别为
x1 a 3 x 1 x 2 b 3 u
x2 a 2 x 1 x 3 b 2 u x3 a 1 x 1 x 4 b1u x4 a 0 x 1 b 0 u y x1
a3 1 0 0 b3
x a2
0
1
0
x
b2
u
(t
)
a1 a0
0 0
0 0
1 0
bb10
矩阵形式的状态空间表达式为: y 1 0 0 0x
状态空间表达式的建立
写成矩阵形式的系统方程为
0
xx 12k10k2
xx 43
M1 k2
M2
0
0 k2
M1 k2
M2
1
0 B1B2
M1 B2
M2
M BM 00B2122xxxx1432M 00012f
输出方程为
x1
y1 y2
1 0
0 1
0 0
0 0
x2 x3 x4
系统矩阵;
B(t)是n×r 维的矩阵,称为输入矩阵。
状态空间模型
输出方程: 描述输出变量、状态变量和输入变量之间关系的代数方程 组,称为输出方程,其矩阵形式表示为:
yC (t)xD (t)u
式中:
y,C(t),D(t)分别是m维输出向量(m表示输出变量的个数), m×n 维的输出矩阵, n×r 维的前馈矩阵。
第一段,描述的是系统输入对系统内部变量即状态变量的影响;
第二段,描述的是系统的输入和内部变量对输出变量的影响。这种模 型表征了系统的所有动力学特征,是对系统的一种完全描述。
状态空间模型
状 态 动态系统的状态是指完全描述系统时域行为的一个最 小变量组。“最小变量组”是指这组变量之间是相互独立的。
状态空间模型
状态方程: 描述系统状态变量与输入变量之间关系的一阶微分方程, 称为系统的状态方程。状态方程表征了系统由输入引起的内部状态变 化,其矩阵形式为:
x & A (t)xB (t)u
式中:
x,u分别是n维状态向量(n是系统的阶数)和r维输入向量(r是输入
变量的维数);
A(t)是n×n维的方阵,它表明了系统内部状态变量之间的联系,称为
当然,也可以从微分方程开始,绘制系统的信号流图。
信号流图
信号流图
梅森增益公式 计算从输入节点到输出节点之间总增益的 梅森公式,可以表示为
P1 k
Pkk
(1)
式中: Pk是第k条前向通路的增益;
△称为信号流图的特征式,具体有
1 La LbLc Ld LeLf
a
b,c
d ,e, f
于是可得到系统的传递函数为
G(s)Y(s)P1P22P3
R(s)
状态空间模型
通常,系统的数学模型有两种类型:
一种是系统的输入输出模型,它描述的是系统的外部特性,即输入与 输出之间的关系,如微分方程和传递函数等。
另一种是状态空间模型,它不仅描述了系统的外特性,而且也给出了 系统的内部信息。
这种模型分两段来描述输入与输出之间的信号传递。
(1)
状态空间表达式的建立
如果令积分器的输出为状态变量,则积分器的输入自然就是状态变 量的导数。
由梅森公式
G (s)Y(s)1
U (s) k
P k k
(2)
可知,分子是前向通道参数,分母是反馈回路参数。当所有的反馈 回路相互接触,以及所有前向通路与反馈回路接触时,
Pkk 前向通路增益之和 G(s)1 k Lq1-反馈回路增益(3之 ) 和
状态空间模型
状态空间表达式: 状态方程和输出方程的组合,称为状态空间表达式 或动态方程。
x A(t)xB(t)u y C(t)xD(t)u
对于线性定常连续系统,其状态空间表达式为
x Ax Bu y Cx Du
线性系统的方块图 线性连续系统的状态 空间表达式常用右图 所示的方块图来表示。
如果回路之间没有任何公共节点,则称此种回路为互不接触回路。 如果已经有了系统的方块图,可以很方便地画出对应的信号流图。
信号流图
注意:
(1)节点所表示的变量等于流入该节点的信号之和。 (2)从节点流出的每一支路信号都等于该节点所表示的变量。
由此可知, 1、信号流图中的节点起到了方块图中的相加点和分支点的作用。 2、支路增益相当于方块图中的方块中的函数。
状态变量 最小变量组中的变量称为状态变量。 状态向量 由状态变量构成的向量称为系统的状态向量或简称状
态。 状态空间 状态向量的取值空间称为状态空间,状态空间的维
数等于系统的阶数。 状态轨迹 对于某一时刻,状态向量表示为状态空间中的一个
点,状态向量随时间变化将构成状态空间中的一条轨迹,即状态 轨迹。
写成矩阵形式为:
x1 0 1 0 0 x1 0
x2
0
0
1
0 x20u
xx 43
0 a0
0 a1
0 a2
1a3xx43
0 1
x1
y b0
b1
b2
b3
x2 x3 x4
状态空间表达式的建立
在上面的信号流图中,节点 x i,xi1,i1,2,3可分别合并为一个节点
。于是,可直接由(1)式得到如下图所示的被称为相变量型信号 流图。
nC为纯电容回路数(包括由电容和
独立电压源组成的回路数);
nL为纯电感割集数(包括由电感和
独立电流源组成的割集数)。
状态空间表达式的建立
例题:一机械系统如下图所示。试建立以力f为输入,两质量 块的位移y1,y2为输出的状态空间表达式。
解:该系统有4个储能元件,它们是相互独立的。因此,可以选择这 4个储能元件的变量(弹簧的位移和质量块的速度)作为状态变量。 即y1,y2 ,v1,v2.
状态空间表达式的建立
建立状态空间表达式的方法主要有两种: 一是根据物理机理直接建立状态空间表达式; 二是由已知的系统输入输出模型,如微分方程、传递函数、方块图等
,转化为系统的状态空间表达式。
根据系统物理机理建立状态空间表达式
通常选取独立的储能元件的变量作为系统的状态变量。如弹簧的位移 、质量块的运动速度、电感的电流和电容的电压等。
系统建模与动力学分析
学 时 数:48 学 分:3 任 课 教 师:连峰 工 作 单 位:电信学院综合自动化研究所 办公室地点:西一楼117房间 办公室电话:82663948-801
信号流图
信号流图是一种表示一组线性代数方程的图示方法。 像方块图一样,它也是一种描述系统内部信号传递关系的数学
图示模型。 信号流图比方块图更简便明了,不用进行简化,就可利用梅森
2018线性系统理论课件03-第1章(2)由系统机理和框图建立状态空间模型
3. 一阶微分惯性环节 其传递函数为 G(s) Y (s) s b 1 b a
n1 r 0
s nr 1
f
(r)
(0)
(1.2.6)
式中 f (r) (0) 是 r 阶导数 dr f (t) 在 t 0 时的值。 dt r
特别地,如果 f (t) 及其各阶导数的所有初始值全都等于零,则有
L
dn f dt
(t)
n
sn
F
(s)
(1.2.7)
1.2.2.3 积分性质
试列写以电枢电压u(t)为输入,轴的角位移(t)为
输出的状态空间模型。
+
Ra
ia
La
u
M
J, f
f
-
图1-4 电枢控制的直流电动机原理图
解 :设电动机励磁电流不变,铁心工作在非饱和区。
按照图1-4所描述的电动机系统,可以写出如下主 回路电压方程和轴转动动力学方程
u
Raia
La
dia dt
J
0
Ce La
1
La
0 1 x 0 u
0
f
0
J
y [0 1 0]x
1.2由系统框图建立状态空间描述
首先复习补充有关积分变换的知识。 拉氏变换的定义 拉氏变换的微分性质 拉氏变换的积分性质
1.2.1拉普拉斯变换的定义
本次课主要内容
1.2由系统框图建立状态空间描述 1.3由系统机理建立状态空间描述
为了讲解问题方便,我们先讲1.3 的内容,然后再介绍1.2的内容。 下面先复习上节课的主要内容。
信号与系统复习题
信号与系统试题库一、填空题绪论:1.离散系统的激励与响应都是____离散信号 __。
2.请写出“LTI ”的英文全称___线性非时变系统 ____。
3.单位冲激函数是__阶跃函数_____的导数。
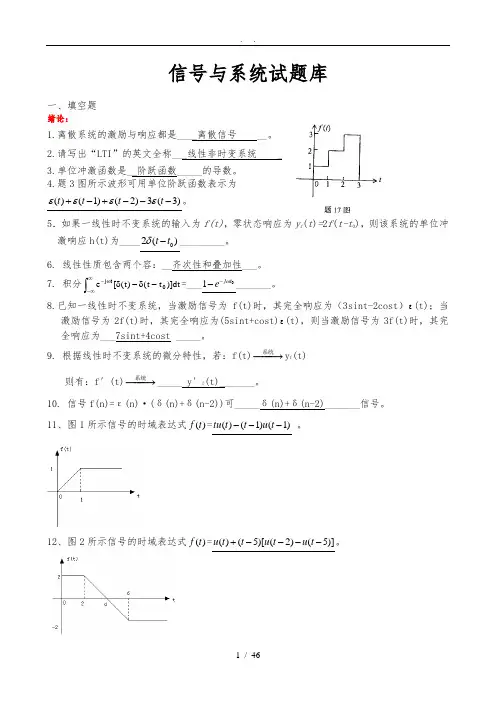
4.题3图所示波形可用单位阶跃函数表示为()(1)(2)3(3)t t t t εεεε+-+---。
5.如果一线性时不变系统的输入为f(t),零状态响应为y f (t )=2f (t-t 0),则该系统的单位冲激响应h(t)为____02()t t δ-_________。
6. 线性性质包含两个容:__齐次性和叠加性___。
7. 积分⎰∞∞-ω--δ-δdt )]t t ()t ([e 0t j =___01j t e ω--_______。
8.已知一线性时不变系统,当激励信号为f(t)时,其完全响应为(3sint-2cost )ε(t);当激励信号为2f(t)时,其完全响应为(5sint+cost)ε(t),则当激励信号为3f(t)时,其完全响应为___7sint+4cost _____。
9. 根据线性时不变系统的微分特性,若:f(t)−−→−系统y f (t) 则有:f ′(t)−−→−系统_____ y ′f (t)_______。
10. 信号f(n)=ε(n)·(δ(n)+δ(n-2))可_____δ(n)+δ(n-2)_______信号。
11、图1所示信号的时域表达式()f t =()(1)(1)tu t t u t --- 。
12、图2所示信号的时域表达式()f t =()(5)[(2)(5)]u t t u t u t +----。
13、已知()()()2f t t t t εε=--⎡⎤⎣⎦,则()f t '=()(2)2(2)u t u t t δ----。
14、[]2cos32td ττδτ-∞⎛⎫+ ⎪⎝⎭⎰=8()u t 。
15、[]()1td τδττ-∞'-⎰=()()u t t δ+。
第二章-1-建模基本概念-电路-传递函数-方块图
2
1 RCs RC 1
电路及组成
例2:电阻电感电容(RLC)串联电路
1 LDi Ri ie CD
uR
L 1 DuR uR e R RCD
d 2uc (t ) duc (t ) T1T2 T2 uc (t ) e 2 dt dt
• 上述方程是线性定常微分方程。由这种方程描述的系统又称为 线性时不变( linear time-invariant, LTI )系统。由二阶微 分方程描述的系统称为二阶系统。
的方块图。
U
ei
i
R
U
o
I
1
Cs
e0
1 U0 I , Cs
U
i
Ui Uo I R
I
1 Cs
1 R
U
o
传递函数
U o (s) 1 U i(s) RCs 1
电路及组成
一阶系统的阶跃响应
考察标号为***的方程( 称为一阶微分方程 )
de0 T e0 ei dt
控制轨迹
***
19
电路及组成
一阶系统的阶跃响应
y x
A KA 0.632KA
de0 T e0 ei d dt
***
y (t ) KA(1 e
T1 T2
t
T
)
t 时域响应分析: 当 t=0, y(0)=0, 当 t=T, , 当
t
dy dt
t
t 0
KA T dy dt 0
y (T ) KA(1 e 1 ) 0.632 KA
图 2.1
va
LD R LD
vb
16
自动控制原理-第二章 控制系统的数学模型

t
f (t)dt 0
t
f ( )d
n
ki .L[ f (t )]
i 1
sF (s) f (0 )
s2F (s) sf (0 ) f (0 )
snF (s) sn1 f (0 ) sn2 f (0 ) f (n1) (0 )
电枢回路方程为
La
dia (t) dt
Raia (t)
Ea (t)
ua (t)
电磁转矩方程 M m Cmia (t)
电动机轴上转矩平衡方程
Jm
dm (t)
dt
fmm (t)
Mm
MC
(t)
若以角速度 m 为输出量、电枢电压 ua 为输入量,
消去中间变量,直流电动机的微分方程为
(s2+s+1)Uc(s)= Ur(s)+0.1(s+2)
即 U S 1 U S 0.1S 2
C
S2 S 1 r
S2 S 1
通电瞬间, ur(t)=1 或 Ur(s)=L[ur(t)]=1/S
故 U S 1 1 0.1S 2
C
S2 S 1 S S2 S 1
再对上式两边求反拉氏变换:
u c
t
L1 U C
S
L1
S
2
1 S
1
1 S
S
2
1 S
1
=1+1.15e-0.5tSin(0.866t-120°)+ 0.2e-0.5tSin(0.866t+30°)
现代控制理论基础-第2章-控制系统的状态空间描述精选全文完整版

(2-18)
解之,得向量-矩阵形式的状态方程
(2-19)
输出方程为
(2-20)
(5) 列写状态空间表达式
将式(2-19)和式(2-20)合起来即为状态空间表达式,若令
则可得状态空间表达式的一般式,即
(2-21)
例2.2 系统如图
取状态变量:
得:
系统输出方程为:
写成矩阵形式的状态空间表达式为:
1.非线性系统
用状态空间表达式描述非线性系统的动态特性,其状态方程是一组一阶非线性微分方程,输出方程是一组非线性代数方程,即
(2-7)
2. 线性系统的状态空间描述
若向量方程中 和 的所有组成元都是变量 和 的线性函数,则称相应的系统为线性系统。而线性系统的状态空间描述可表示为如下形式: (2-8) 式中,各个系数矩阵分别为 (2-9)
4.线性定常系统的状态空间描述
式中的各个系数矩阵为常数矩阵
当系统的输出与输入无直接关系(即 )时,称为惯性系统;相反,系统的输出与输入有直接关系(即 )时,称为非惯性系统。大多数控制系统为惯性系统,所以,它们的动态方程为
(2-11)
1.系统的基本概念 2. 动态系统的两类数学描述 3. 状态的基本概念
2.2 状态空间模型
2.2.1状态空间的基本概念
1.系统的基本概念
■系统:是由相互制约的各个部分有机结合,且具有一定功能的整体。 ■静态系统:对于任意时刻t,系统的输出惟一地取决于同一时刻的输入,这类系统称为静态系统。静态系统亦称为无记忆系统。静态系统的输入、输出关系为代数方程。 ■动态系统:对任意时刻,系统的输出不仅与t时刻的输入有关,而且与t时刻以前的累积有关(这种累积在t0(t0<t)时刻以初值体现出来),这类系统称为动态系统。由于t0时刻的初值含有过去运动的累积,故动态系统亦称为有记忆系统。动态系统的输入、输出关系为微分方程。
第三章(第四节) 系统框图及简化
X o (s)
X i (s)
G1 ( s) G2 ( s )
X o (s)G2(s) 来自)X 2 (s)b)
X 0 ( s ) X 1 ( s ) X 2 ( s ) G1 ( s ) X i ( s ) G 2 ( s ) X i ( s ) (G1 ( s ) G2 ( s )) X i ( s ) X 0 (s) G1 ( s ) G2 ( s ) X i (s)
X i (s)
G (s) 1 G (s) H (s)
X o (s)
H(s) a)
b)
闭环传递函数 X 0 ( s ) = G ( s) E ( s)
E ( s ) = X i ( s) B ( s)
消去E (s) (s)得 ﹑B X 0 (s )= G (s ) 轾i (s ) ± H (s ) X 0 (s ) X 臌 轾 G (s ) H (s ) X 0 (s )=G (s ) X i (s ) 1 臌
Y ( s) YN ( s) YX ( s)
G2 (s) G1 (s) X (s) N ( s) 1 G1 (s)G2 (s) H (s)
若设计控制系统时,使
G1 ( s) H ( s) 1,且 G1 ( s)G2 ( s) H ( s) 1
1 则:Y ( s) G1 (s) X (s) N (s) G1 ( s) H ( s)
为便于绘制框图,将上式表示为 1轾 I(s) = 犏 i ( s)- U 0 ( s) U R臌 1 U0 (s ) = I ( s) Cs
U i (s)
1轾 I(s) = 犏 i (s)- U 0 (s) U 臌 R
1 U 0 (s ) = I (s ) Cs
系统动力学及Vensim建模与模拟技术
R1 实际库存 发货 满足顾客订货时间 结存订单 发货2
顾客订货速率
20
变量与方程建立
Page 21
变量
状态变量
Level或积分量 是单位时间变化量 是单位时间变化量
速率变量
辅助变量
21
应用例举(库存与劳动力模型)
Page 22
确定问题
问题的定义 参考模式 构模目的与使用模型的用户持点(关注两者的变化关系) 系统的界限 (库存、劳动力) 系统的反馈结构 (以库存和劳动力为主的因果反馈回路分析)
Vensim软件的界面
Page 9
标题栏:Titel Bar 菜单栏: Menu 工具栏 :Tools Bar
Main Tools Simulation Tools Analysis Tools Sketch Tools
状态栏 :Status Bar 流图区
9
Vensim软件的界面
订货增加
库存减少
订货 -
减少交 货延迟
库存增加
16
因果回路图分析(分析的基本技巧)
Page 17
因果链极性
因果链A→+ B:连接A与B的因果链取正号,
– (1)若增加A使B也增加,或 – (2)若A的变化使B在同一方向上发生变化。
因果链A→- B:连接A与B的因果链取负号,
– (1)若A的增加使B减少,或 – (2)若A的变化使B在相反方向上发生变化。
水位差 + 决定添水
18
流图构建(模型的实质性)
Page 19
系统动力学认为反馈系统中包含连续的,类似流体流动与积累过程。 速率或称变化率,随着时间的推移,使状态变量的值增或减。
状态、状态变量、状态空间、状态方程和动态方程
如式(2-2)所示。
其中,G=(g1,g2,…,gm ),G 是一个函数矢量。
第2章 状态空间分析法
在现代控制理论中,用系统的状态方程和输出方程来描
述系统的动态行为,状态方程和输出方程合起来称作系统的
状态空间表达式或动态方程。
根据函数向量F 和G 的不同情况,一般控制系统可以分
取每个积分器的输出端信号为状态变量x1 和x2,积分器的输
入端即ሶ 1 和ሶ 2,从图可得系统状态方程:
第2章 状态空间分析法
第2章 状态空间分析法
例2-6 求如图2-10(a)所示系统的动态方程。
图2-10 方块图
第2章 状态空间分析法
第2章 状态空间分析法
第2章 状态空间分析法
2.4 由系统的微分方程或传递函数求其动态方程
第2章 状态空间分析法
第2章 状态空间分析法
第2章 状态空间分析法
例2-2-电路如图2-6所示。以ei 作为系统的控制输入u(t),
eo 作为系统输出y(t)。建立系统的动态方程。
图2-6 RLC 电路
第2章 状态空间分析法
解 该RLC 电路有两个独立的储能元件L 和C,我们可以
取电容C 两端电压和流过电感L 的电流作为系统的两个状态
性,因此会产生一定程度上的结构差异,这也会导致动态方程
差异的产生;从系统微分方程或传递函数出发的系统实现问
题,更是会导致迥然不同的系统内部结构的产生,因而也产生
了不同的动态方程。所以说系统动态方程是不唯一的。
第2章 状态空间分析法
例如图2-11所示的传递函数的直接法实现,按照图上所
示各状态变量的取法,我们有式(2-24)所示动态方程。如果将
状态空间模型
Ce La 1
f
x1 x2 x3
1 La 0 0
u
J
x1
Y 0
1
0
x2
x3
最后根据上述状态方程和输出方程可画出结构图
u(t) 1
La
Ra
+++
x1 L
dt
x1
Ca
L
x2
x2
Y(t)
dt
1
1
Cm
J
+ x3
+
dt
x3
f J
F3
第2讲
状态空间模型
数学模型:描述系统动态行为的数学表达式, 称为控制系统的数学模型。
经典理论模型:用一个高阶微分方程或传递函 数描述。系统的动态特性仅仅由一个单输出对给定 输入的响应来表征。
实际上,系统内部还有若干其他变量,他们之 间(包含输出变量在内)是相互独立的。关于他们 对输入的响应是不易相互导出的,必须重新分别建 模求解。由此可见,单一的高阶微分方程,是不能 完全揭示系统内全部运动状态的。
x(t ) f x(t ) u(t )
y(t )
g
x(t
)
u(t )
5.非线性时变系统:
x(t) f x(t), u(t), t
y(t )
g
x(t ),
u(t), t
6.线性系统状态空间表达式的简便写法:
由上可知,对任意阶次的线性系统,其状态 空间表达式的基本形式是一样的,区别在于四个 矩阵不同,故可用四联矩阵来简单表示:
﹡完全描述:若给定 t=t0 时刻这组变量的值(初 始状态)又已知t≥t0 时系统的输入u(t),则系统在 t≥t0 时,任何瞬时的行为就完全且唯一被确定。
系统动力学简介
尽可能确定变量的量纲,必要时可自己创
造一些。例如某些心理学方面的变量,不 得不采用诸如精神上的“压力”单位。确 定量纲有助于突出因果图中文字叙述的涵 义。
因果关联图应用指南(二)
尽可能定义变量本身为正值,不把诸如
“衰减”、“衰退”、“降低”一类定 义为变量。由于“衰退”的增长或“降 低”的上升的说法将令人费解,而且当 检验因果链的极性与确定回路的极性时, 将使人目眩。 如果某因果链需加以扩充,以便于更详 尽地反映反馈结构的机制,则毫不犹豫 地将其扩充为一组因果链。 反馈结构应形成闭合问路。
的系统是复杂系统。 反馈系统俯拾皆是,生物的、环境的、生态的、 工业的、农业的、经济的和社会的系统都是反 馈系统。 开环系统是相对于闭环系统(即反馈系统)而言 的,因其内部未形成闭合的反馈环,像是被断 开的环,故称为开环系统。
1)正反馈回路
回路上的因果链全是正极性的,或者负极性的 因果链个数是偶数,则称为正反馈。
系统动力学基本理论
1、因果关联图 定义:反映系统各要素之间因果关系的图就称 为因果关系图。用箭线表示要素之间的因果 关系。
(1)因果链
如果A的增加使B也增加,则称为正极性,记作:
A
+
B
如果A的增加使B减少,则称为负极性,记作: A
-
B
例如,年出生人数增加导致人口总数增加,年死亡人数增 加导致人口总数减少。 BRTH + POP
Romeo and Juliet by William Shakespeare
罗密欧与朱丽叶相爱的二阶系统模型
Romeo's Love for Juliet change in Romeo's love ROMEO'S REACTION