
第14章 点的复合运动
第14章点的复合运动工程力学学习指导第14章 点的复合运动由于运动的相对性,在不同的参考系中,对于同一动点,其运动方程、速度和加速度是不相同的。
许多力学问题中,常常需要研究一点在不同参考系中的运动量(速度和加速度)的相互关系。
本章用定、动两种参考系,描述同一动点的运动;分析两种结果之间的相互关系,建立点的速度合成定理和加速度合成定理。
点的运动的合成与分解是运动分析方法的重要内容,在工程运动分析中有着广泛的应用;同时可为相对运动动力学提供运动分析的理论基础;点的复合运动分析方法还可推广应用于分析刚体的复合运动。
本章是“工程运动学基础” 篇的重点内容。
14.1 教学要求与学习目标1. 准确理解本章阐述的若干概念,如:动点、动系、三种运动、三个速度、三个加速度以及科氏加速度等。
尤其要注意牵连速度、牵连加速度与科氏加速度的概念与计算。
2.明确动点与动系的选择原则,能在具体问题中恰当地选择动点与动系,并正确地分析三种运动。
3. 应用速度、加速度合成定理解题时,能正确地确定各已知量,明确问题的可解性(未知量数目与方程数相等)。
使用投影式时会选择恰当的投影轴。
14.2 理 论 要 点14.2.1 动点、定系、动系与三种运动一般工程问题中,通常将固连在地球或相对地球不动的机架上的坐标系,称为定参考系,简称定系,以Oxyz 坐标系表示;固定在其他相对于地球运动的参考体上的坐标系称为动参考系,简称动系,以z y x O ′′′′坐标系表示。
所研究的点称为动点。
动点(研究对象)相对于定系的运动,称为动点的绝对运动。
动点相对于定系的运动速度和加速度,分别称为动点的绝对速度和绝对加速度,分别用符号a v 和a a 来表示。
动点相对于动系的运动,称为动点的相对运动。
动点相对于动系的运动速度和加速度,分别称为动点的相对速度和相对加速度,分别用符号r v 和r a 来表示。
动系相对于定系的运动,称为牵连运动。
由于除了刚体平移以外,一般情形下,刚体上各点的运动并不相同。
动系上每一瞬时与动点相重合的那一点,称为瞬时重合点(又称牵连点)。
由于动点相对于动系是运动的,因此,在不同的瞬时,牵连点是动系上的不同点。
动系上牵连点相对定系的运动速度和加速度,定义为动点的牵连速度和牵连加速度,分别用符号e v 和e a 表示。
需要注意的是:1) 动点的绝对运动和相对运动都是指点的运动,它可能作直线运动或曲线运动;而牵连运动则是指动系的运动,实际上是其所固连的参考体——刚体的运动,牵连运动可能是平移、定轴转动或其他较复杂的运动;2) 牵连速度(加速度)是指牵连点的(绝对)速度(加速度),而牵连运动是指动参考体——刚体的运动。
这在概念上是不同的,而其联系是牵连点是动参考体上的瞬时重合点;3) 分析这三种运动时,必须明确:以哪一物体作为参考系。
14.2.2 速度、加速度合成定理1. 速度合成定理动点的绝对速度等于其牵连速度与相对速度的矢量和,即a v =e v +r v由于证明时没有对绝对运动和相对运动轨迹形状作任何限制,也没有对牵连运动为何种刚体运动作限制,因此速度合成定理对各种运动都是适用的。
2. 牵连运动为平移时点的加速度合成定理当牵连运动为平移时,动点在某瞬时的绝对加速度等于该瞬时它的牵连加速度与相对加速度的矢量和,即r e a a a a +=3. 牵连运动为转动时点的加速度合成定理当牵连运动为转动时,加速度合成定理与动系为平移时的情况不同。
当动系为定轴转动时,动点在某瞬时的绝对加速度等于该瞬时它的牵连加速度、相对加速度与科氏加速度的矢量和,即C r e a a a a a ++=当牵连运动为任意运动时这一定理都成立,所以这是点的加速度合成定理的普遍形式。
因为科氏加速度为C e r 2=×a ωv其中e ω为动参考体牵连运动的角速度,v r 为动点的相对速度;当牵连运动为平移时,e 0=ω,因此0C =a 。
14.2.3 动点与动系的选择点的复合运动问题一般分为两类:运动合成与运动分解。
对于运动合成,是将相对运动和牵连运动合成为绝对运动,根据给定的条件比较容易选定动点与动系。
对于运动分解,正确选择动点与动系的原则是:动点与动系应选在不同的刚体上,而且动点相对动系的相对轨迹易于确定。
14.3 学 习 建 议1. 恰当选取动点、动系和定系所选的参考系应能将动点的运动分解成为相对运动和牵连运动。
其中动点可以不动,但动点和动系间必须有相对运动,即动点和动系不能选在同一个物体上。
为了便于求解,应使相对运动轨迹简单或直观,一般情况下,所选择的动点在运动过程中应始终与动系相接触或与动系的坐标轴保持常距。
定系一般不作说明时指固连于机架或地球上。
选择动点、动系时之所以要求相对运动轨迹简单或直观,目的是希望相对运动的运动量v r 、n r a 、t r a 方向已知,以便于求解。
2. 分析三种运动绝对运动和相对运动指点的运动(直线运动、圆周运动或其他某种曲线运动);正确判断相对运动的要领是观察者在动系上观察(即视动系不动)时,动点(不包括动点所在的刚体)将作何种曲线运动;牵连运动是指动系(所固连的刚体)的运动(平移、定轴转动或其他某种形式刚体运动)。
注意不要将点的运动与刚体的运动概念相混。
3. 正确分析速度和加速度通常绝对速度概念容易理解掌握;至于相对速度、相对加速度分析之关键在于相对运动轨迹的判断;而牵连速度、牵连加速度完全是新概念,它与牵连运动有联系又有明显区别。
牵连运动是动系(刚体)的运动,而牵连速度和牵连加速度分别是动系上牵连点(与动点重合点)的(绝对)速度和加速度。
要注意动点与牵连点的联系与区别。
另外,当动系含转动时,若e ω×r v 0≠,则有科氏加速度,它可由速度分析完全确定。
4. 点的速度、加速度合成定理的应用点的速度合成定理永远为r e a v v v +=而点的加速度合成定理一般可写成如下形式:n t n t n t a a e e r r C +=++++a a a a a a a上式中每一项都有大小和方向两个要素,必须根据选定的动点、动系及相应的三种运动,认真分析每一项,才可能正确地解决问题。
平面问题中,一个矢量方程相当于两个代数方程,因而一般均能求解两个未知量。
式中各项法向加速度的方向总是指向相应曲线的曲率中心,它们的大小总是可以根据相应的速度大小和曲率半径求出。
因此,在应用加速度合成定理时,一般应在运动分析的基础上,先进行速度分析,这样各项法向加速度都是已知量。
科氏加速度C a 的大小和方向两个要素也是已知的。
在加速度合成定理中,通常只有三项切向加速度的六个要素可能是待求量,若已知其中的四个要素,则余下的两个要素就完全可求了。
一般先将矢量式向两个未知要素之一的垂直方向投影求解(注意:因此时有些矢量方向是假设的,不要用平行四边形两两合成求解)。
14.4 例 题 示 范【例题14-1】如图14-1a 所示平面机构中,已知:杆O 1A 以匀角速度ω绕O 1轴转动,O 1A= r ,O 2B =2L ,CDE 构件CD 段水平,DE 段在ϕ = 60º的滑道内。
在图示位置时,O 1A 杆水平,滑块A 处于杆O 2B 中点,试求该瞬时CDE 构件的速度。
解:1.分析机构的运动杆O 1A 、O 2B 作定轴转动,构件CDE 作平移;滑块A 与杆O 1A 在点A 铰接并可沿杆O 2B 滑动,滑块B 与杆O 2B 在点B 铰接并套在构件CDE 上可沿CD 段滑动。
2.选择动点、动系因为杆O 1A 转动的角速度已知,故可先选择滑块Α为动点,而动系固连在杆O 2B 上。
3.分析三种运动由于滑块A 与杆O 1A 在点A 铰接,故其绝对运动为以O 1为圆心,r 为半径的圆周运动;又因为滑块始终套在动系O 2B 上,所以相对运动为沿O 2B 的直线运动;牵连运动为绕轴O 2的定轴转动。
4.速度分析根据三种运动的分析,将三个速度画在滑块A 处(图14-1b ),先将大小、方向均已知的绝对速度(v A a = r ω)画出,再根据速度合成定理v A a = v A r + v A e ,将相对速度和牵连速度画出,并使绝对速度成为速度平行四边形的对角线。
根据速度的平行四边形可求得v A e = v A a sin θ =rr Lω因为牵连速度v A e 是动系O 2B 上与动点A 重合点的速度,故杆O 2B 的角速度为12e 2A O Bv r L L ωω==图14-1 例题14-15.分析滑块B此时再设滑块B 为动点,动系固连在与滑块B 有相对运动的构件CDE 上。
这样,动点B 的绝对运动为以O 2为圆心,2L 为半径的圆周运动;相对运动为沿CD 段的水平直线运动;而牵连运动为沿滑道(DE )方向的平移。
据此,画出速度的平行四边形如图14-1b 所示 6.求构件CDE 平移的速度因为 22a 22B O B r v L Lωω=⋅=构件CDE 的平移速度,即为牵连速度v B e 。
将速度合成定理v B a = v B r + v B e 向铅垂方向投影a e sin sin B B v v θϕ=得构件CDE 的平移速度为3e CDEB v v == 7.讨论当点(通常有滑块、销钉、小环等)在一运动物体上作相对运动时,都将此点选为动点(如此题中的滑块A 、B ),动系则固连在运动的物体上(如杆O 2B 、构件CDE ),这样相对运动轨迹较容易判断。
【例题14-2】图14-2a 所示半径为R 的半圆形凸轮沿水平面向右运动,使杆OA 绕定轴O 转动。
OA =R ,若在图示瞬时,杆OA 与铅垂线间的夹角θ = 30º,点O 与O 1恰在同一铅垂线上,凸轮的速度为v ,加速度为a 。
试求该瞬时杆OA 的角速度及其上点A 相对于半圆形凸轮的加速度。
解:1.分析机构的运动并选择动点、动系14-2 例题机构由作定轴转动的杆OA 和作水平直线平移的凸轮组成,图示瞬时两物体在点A 相接触。
由于杆OA 上的点A 在运动过程中始终与凸轮表面相接触,故选此点为动点,并将动系固连在凸轮上。
2.三种运动及速度分析动点A 的绝对运动为以O 为圆心,R 为半径的圆周运动;由于动点始终与动系相接触,故其相对运动的轨迹为凸轮的轮廓曲线;牵连运动为凸轮的平移。
根据运动分析,可画出速度分析图(图14-2b )。
根据速度图可得e v v =r a sin 30sin 30v v °=°;a r v v =a e r cos30cos30v v v °=−°a r v v ==;a OA v R ω==3.加速度分析由于动点的绝对运动和相对运动均为曲线运动,故其加速度应分为切向和法向两个分量;牵连运动为直线平移,所以有e a a =; C 0a = 加速度分析如图14-2c 所示,加速度合成定理可表示为t nt n a a r r e a a a a a +=++其中绝对和相对的法向加速度分别为22n a a 3v v a R R ==; 22nr r 3v v a R R==此时加速度合成定理中有两个未知量t a a 和tr a ,但前者并不需要求出,故可选择与t a a 相垂直的投影轴,将加速度合成定理沿AO 方向投影,得 n n t a r r e sin 30cos30sin 30a a a a =−°+°−°2tn nra r ))a a a a a =++=+最后可得点A 相对于半圆形凸轮的加速度22r a =4.讨论当两个物体相接触时,其中一物体上有确定不变的点在运动过程中始终与另一物体相接触。
工程力学-刚体的复合运动

(平面运动的分解)
现在用复合运动的方法来研究平面图形的运动。 平面图形的运动分解成平动和转动
EXAMPLE
y
y′
x′
O′
x
车轮的平面运动可以分解成两个运动:随动系 O′x′y′ 的平动---牵连运动;绕动系 O′x′y′ 的转动----相对运动。
GENERAL IDEA:
求:轮 IV 角速度 ω4 。
解:建立动系 Oxy 与曲柄固结
ωe = ω 0 ωr1 = ω 0
ω r4 = ω r4 ⋅ ω r2 = R3 ⋅ R1 ω r1 ω r3 ω r1 R4 R2
ωr4
=
R3 R1 R4 R2
ω0
ω4
= ωr4
−ωe
=
R3 R4
R1 R2
− 1ω 0
b
=
R1 + R2 R3 R1
R2 R4
平面图形的运动分解成转动和转动,绕平行轴转动的合成
1.用转动坐标系将平面运动分解为两个绕平行轴的转动
若平面图形S在运动过程中,其上有一点A到定系中某一固 定点O的距离始终保持不变,则点A在定系中的轨迹是以点O为 圆心,OA为半径的圆周曲线。对于满足上述条件的平面运动,
引入一与O、A两点连线固连的动系。动系相对定系绕O轴作定
3. 转动偶的概念
(1) 刚体作绕两平行轴转动的合成,若 ωe = Const. , ωr = Const., ,
ωr = −ωe 则合成运动 ωa =0,即两个转动合成一个平动,
此平动称为转动偶。
(2) 在下图中,I轮固定,II轮与I轮用皮带传动,曲柄角速度, ω = Const. 研究II轮的运动
论点的复合运动中动点、动系的选择原则和方法

论点的复合运动中动点、动系的选择原则和方法1引言理论力学是机械、土木类专业的专业基础课。
包括静力学、运动学和动力学三大部分。
运动学是从几何角度研究物体运动轨迹、运动方程、速度和加速度,而不考虑引起物体运动的物理原因。
其中点的合成运动是运动学的重点内容。
此部分内容题目多样,解题方法灵活,并且具有趣味性,完成一道题目时很有成就感。
当然也是让学生感到没有思路、无从下手的部分,普遍反映难度较大,也是测验、考核过程中丢分比较多的部分,问题的关键是无法正确的选取动点和动系。
本文从典型例题出发,介绍了点的合成运动中动点和动系的选取原则,可以帮助学生理清思路,提高点的合成运动的解题能力。
2点的合成运动概述在日常生活中,会经常遇到这样的情况。
当我们站在不同的参考物上,观察同一个物体的运动,发现物体所呈现的运动形式是不一样的。
举个最常见的例子,如图1。
人站在一辆沿直线匀速行驶的公共汽车上,以地面为参考物,观察人的运动,人在作匀速直线运动。
而以公共汽车为参考物,则人静止的。
可见,人的运动形式依选取的参考物不同而不同。
再引申一个例子,如图2。
沿直线轨道滚动的车轮,研究其轮缘上任意一点M的运动。
对于地面来说,点M的轨迹是旋轮线,而对于车厢来说,点M的轨迹则是一个圆。
车轮上的点M是沿旋轮线运动,是一种比较复杂复杂的运动形式,但是以车厢作为参考体,则点M相对于车厢的运动是简单的定轴转动,车厢相对于地面的运动是简单的平移。
轮缘上一点M的运动就可以看成为两个简单运动的合成,即点M相对于车厢作圆周运动,同时车厢相对地面作平移。
于是得到了合成运动的定义,即相对于某一参考体的运动可由相对于其他参考体的几个运动组合而成,称这种运动为合成运动。
3一点二系三运动研究点的合成运动,确定一个动点,选择定参考系和动参考系两个坐标系,分析动点的绝对运动、相对运动和牵连运动是首要任务。
3.1两个参考坐标系研究点的合成运动,总要涉及两个参考坐标系。
(1)定参考系建立在固定参考物上的坐标系,简称定系。
理论力学《点的合成运动》答案
4
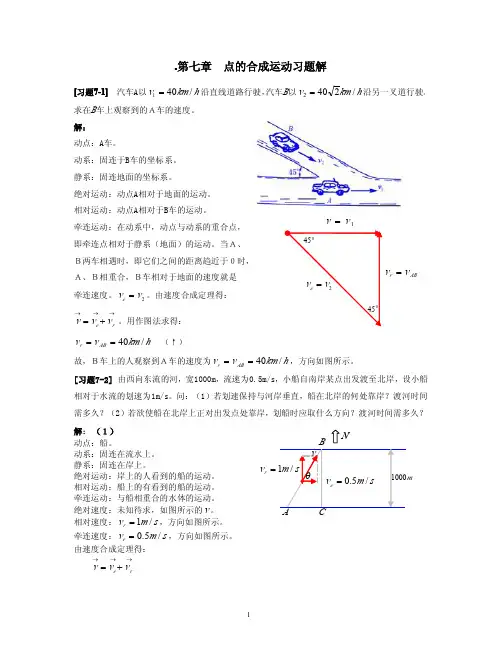
动系:固连于CBDE上的坐标系。 动系平动, v A = v CBDE = v BC 静系:固连于地面的坐标系。 绝对速度:A相对于地面的速度。 相对速度:A相对于DE的速度。 牵连速度:CBDE相对于地面的速度。
→ → →
vr
900 − ϕ A
120 0
va
ϕ
ve = vBC
ϕ O
5
相对速度:C相对于OC杆的速度。 牵连速度:OC杆相对于地面的速度。
ve = OC ⋅ ω =
→ → →
0.4 × 0.5 = 0.231( m / s ) cos 30 0
va = ve + vr va = ve 0.2 = = 0.267( m / s ) 0 cos 30 cos 2 30 0
BC作平动,故
v BC = v a = 1.155lω 0
[习题7-9] 一外形为半圆弧的凸轮A,半径r=300mm,沿水平方向向右作匀加速运动, 其加速度aA=800mm/s 。凸轮推动直杆BC沿铅直导槽上下运动。设在图所示瞬时, vA=600mm/s,求杆BC的速度及加速度。 解: 动点:B。 动系:固连于凸轮A上的坐标系。 静系:固连于地面的坐标系。 绝对速度:B相对于地面的速度。 相对速度:B相对于凸轮的速度。 牵连速度:B相对于凸轮的速度。
θ = 40.930
→ →
即 v 与 v1 之间的夹角为 θ = 40.93 。 种子走过的水平距离为:
0
s = v x t = v cos θ ⋅ t h = vyt +
1 2 gt 2 1 2 gt 2
h = v sin θt +
0.25 = 2.65 sin 40.930 t + 0.5 × 9.8t 2
点的合成运动
点的合成运动一、是非题1. 在研究点的合成运动问题时,所选的动点必须相对地球有运动。
( × )2. 牵连速度是动参考系相对于静参考系的速度。
( × )3. 牵连运动为定轴转动时,科氏加速度始终为零,动点在空间里一定作直线运动。
( × )4. 如果考虑地球自转,则在地球上的任何地方运动的物体(视为质点),都有科氏加速度。
( √ )5. 用合成运动的方法分析点的运动时,若牵连角速度00≠ω,相对速度0≠r v ,则一定有不为零的科氏加速度。
( × )6. 牵连速度是动参考系相对于固定参考系的速度。
( × )7. 当牵连运动为定轴转动时,牵连加速度等于牵连速度对时间的一阶导数。
( × )8. 当牵连运动为平动时,相对加速度等于相对速度对时间的一阶导数。
( √ )9. 在点的复合运动中,下述等式是否一定成立(式中各导数均为相对静系求导):A. t d d e e v a =, ( × ) B. t d d r rv a =, ( × ) C. t v a d d e e=, ( × ) D. t v a d d r r=, ( × ) E.t v d d a a =a , ( √ ) F. tv a a d d a =。
( × ) 10. 在点的复合运动中,请选出正确的说法:A. 若0,0e =≠v r ,则必有0=C a , ( × )B. 若0,0e =≠a r ,则必有0=C a , ( × )C. 若0≠e n a ,则必有0=C a , ( × )D. 若0,0r ≠≠v ϕ,则必有0≠a , ( × )E. 若0,0r ≠≠a ω,则必有0≠a ( × )这里r 为动点的绝对矢径,上面所指皆为某瞬时。
11. 在点的复合运动中,下述说法是否成立:A. 若v r 为常量,则必有0r =a , ( × )B. 若ω为常量,则必有0e =a , ( × )C. 若ω||r v ,则必有0c =a 。
点的复合运动1

42
点的速度合成定理
动点在某瞬时的绝对速度等于它在该瞬时的牵连速 度与相对速度的矢量和。
v a ve v r
*矢量方程式,在平面问题中相当两个标量方程式; *建立了任一瞬时三个运动之间的速度关系,不能求
导,只能求得特殊位置(某瞬时)的速度.一定是以绝对
速度为对角线组成平行四边形. *牵连运动形式不限.
动等。
在复合运动的研究中,参考系(动系)的选择是问题的关
键。恰当的选择参考系,能把复杂的运动分解为若干种简
单运动,或由若干种简单运动组成各种不同的复杂运动。
15
5 动点和动系的选择
基本原则:
1.动点对动系要有相对运动。
2.动点的相对运动轨迹要明确、容易确定。 具体选择方法: 1.选择持续接触点为动点。
7
3 三种速度、加速度
*绝对速度、加速度:va , aa
动点相对定系的速度、加速度;
*相对速度、加速度:vr , ar
动点相对动系的速度、加速度; 动点的牵连点:某瞬时动系上与动点重合的点。
*牵连速度、加速度:ve , ae
牵连点 相对定系的速度、加速度。
8
4.牵连点的概念
(1)、定 义 动参考系给动点直接影响的是该动系上与动点相重合的一点,
39
三种运动轨迹
设动点M在动系中沿某一曲线 AB如下
三种运动轨迹
40
刚体在定系中运动,动系固结在刚体上。
M1点——t 瞬时动系上与动点重合的点。 z' x' z M,M1 y x O
41
绝对运动轨迹
M' 相对运动轨迹
y'
r a r r M'1
r e
复合运动

点的复合运动
p
z
R
R0
r
o x
y
R R0 r R0 A
对时间求导得 p 点的绝对速度: O
Y
R r A R X 0 ~ 向量形式为: d r v p v0 r ve vr dt ~ dr 其中 vr 称为相对速度,ve v0 r 称为牵连速度。
A 2 vr ) ac 2 vr (ac A
称为科氏加速度。
第三章 复合运动
例题 3.1
点的复合运动
一根直管 OP 在 oxy 平面内绕 o 转动,其运动 方程为 (t ) 。一小球 M 在管内沿 OP 运动,其运动 方程为 (t ) 。求 M 的速度和加速度。 y 解:取与管子固联的坐标系 e1 , e2为 P 动参考系,则小球的相对运动是直线 运动,相对运动的速度和加速度分别 M e1 和 ar e1 为: vr e1 牵连运动是假想把小球在某瞬时冻结 在管子壁上,由管子拖带着它一起运 动。这个牵连运动是定轴转动,因此
e1 e2 v ve vr 2 )e1 ( 2 )e2 a ae ar ac (
这与点的运动学中得到的极坐标公式完全一致。
第三章 复合运动
作业题 10-41,10-42
第三章 复合运动
点的复合运动
§3-1 点的复合运动 向量的绝对导数和相对(局部)导数 设向量 r 在定系和动系中的列阵分别为 r 和 。 它们的关系为 r A 。我们定义 r 为向量 r 的绝对 导数,定义 A 为向量 r 的相对导数或局部导数。
复合运动
对于动系 S ' , 1
v1
e
=v
1
,
v 1r
只能沿直线
1
方向。
对于动系 S ' , 2
v
2
e=
v
2
,
v 2r
只能沿直线
2
方向。
v 1e
v
P
v
2e
v
1
2
1
P 点速度 v=v1ev1r 矢端只能沿图示平行于直线 1 的虚线方向滑动 P 点速度 v=v2ev2r 矢端只能沿图示平行于直线 2 的虚线方向滑动 只有图示虚线交点才能使等式同时成立,此即求得的 P 点速度 v
(2). S' 中观察者只能观测到 v 和 a , 观测不到 v, v ,a, a 和 a .
r
r
e
e
c
S 中观察者只能观测到 v 和 a , 无法区分 v 中的 v 和 v ,
e
r
a 中的 a , a 和 a . 只有站在理论工作者的角度 , 同时考虑
er
c
到 S 系和 S' 系 , 才能把 v 和 a 理性地分解出来 .
Oxyz-->OXYZ 动作分解 将 Oxyz 绕 Oz 轴转动 φ, Ox 转到 ON 再绕 ON 轴转动 θ, Oz 转到 OZ 再绕 OZ 轴转动 ψ, ON 转到 OX
θ
O
φ
ψ
这样我们有三个过 O 点的角速度矢量
˙ e3 ˙ N ˙ E3
根据瞬时定轴转动的合成定理,有
=˙ e3˙ N ˙ E3
⇒
dV dt
=
d'V dt
×V
也就是说这个公式不仅仅是对于不同参考系成立;对同一参考系内
3.3.2点复合运动-科氏加速度分析
Dvr
Dvr
Δvr Δvr' Δvr''
反映了相对速度 反映了牵连运动引起的
大小的变化
相对速度方向的变化
相对加速度ar
lim Δvr lim Δvr ' lim Δvr '' Dto Dt Dto Dt Dto Dt
由于牵连运动引起 的相对速度方向改 变的加速度
有缘学习更多+谓ygd3076考证资料或关注桃报:奉献教育(店铺)
例 火车M以等速v0沿子午线自南往北行驶,如图所示。 为了考虑地球的自转,设定坐标系以地心为原点,坐标轴分 别指向恒星。地球的平均半径为R。求火车M在北纬φ度处的 科氏加速度。
11
解:
1. 选择动点与动系
z´
v0
M
y´ x´
动点-火车M
点的复合运动—科氏加速度
牵连运动为定轴转动时点的加速度合成定理:
在任一瞬时,动点的绝对加速度等于在同一瞬时动点 相对加速度、牵连加速度和科氏加速度的矢量和。
aa = ar + ae + ac
ac——科氏加速度
ac 2e vr ac 2evr sin
2
科氏加速度的物理意义?
已知杆OA在图示平面内绕轴O匀速转动, 套筒M(可视为质点M)沿直杆OA运动。
由于相对运动的存在 而引起牵连速度大小 改变的加速度。
绝对加速度
a aa
lim Dva Dt0 Dt
lim va va Dt0 Dt
lim ( ve vr ) ( ve vr )
Dt 0
Dt 相对加速度
r
lim ( ve ve ) ( vr vr ) lim Dve lim Dvr
理论力学-高教出版-刘又文、彭献著-第3章
dr dr 为代数量;表示速度 v 的径向分量 vr 大小; 为矢量,表 dt dt dv dv 示速度 v 的大小和方向。 表示切向加速度矢量 aτ 的大小, 则表示全加速度 dt dt
③ 均不同。 矢量 a 。
dv dv 表示 a 的大小, = aC 。 dt dt
课
后 答
dr dr dv dv dv d|v| 和 , 和 ,| |和 有何不同? dt dt dt dt dt dt
课
后 答
案
故
aa cos ϕ + aC = 0 aa = − aC cos ϕ
所以
答:图 a 与 b 中速度与加速度方向分析都对,但加速度的计算都不对。 图 a 中 vBC 是瞬时值,所以不能对其直接微分求 a BC 。 图 b 中应将 aa = ae + ar + aC 这个矢量方程的两边分别在 y 轴上投影,应为
m
(b)
三、速度合成定理:
v a = v r + ve 。
6.如图 3.5a、b 所示机构中,选 A 为动点,图 a 选杆 OA 为动系;图 b 选杆
BC 为动系, 则图 a 牵连运动为以半径为 OA 的圆周运动; 图 b 牵连运动为杆 BC
的直线运动,对吗?图 a、b 所示速度矢量图对吗?
ve
va
9.如图 3.8a、b、c、d 所示动点 M 的 aC 的大小和方向对吗?
课
ω
氏加速度” 。
后 答
四、科氏加速度: aC = 2ω × vr
ω
aC
M
(b)
vr
(a)
76
ω
ω
aC
θ
vr vr
M
M
点的复合运动
12
MM MM M M t t t
1 1
t 0
时的极限,得
MM 1 M 1M MM lim lim lim t 0 t t 0 t t 0 t
va v e vr
13
v v v
a e
vr
va
r
ve
即在任一瞬时点的绝对速度等于其牵连速度与相对 速度的矢量和,这就是点的速度合成定理。
ve
ae
y
x` o`
A
y`
o
转轮
x
5
实例一:车刀的运动分析
动点:车刀刀尖 绝对运动:直线运动 动系:工件
相对运动:曲线运动(螺旋运动) 牵连运动:定轴转动
p4d.swf★
6
实例二:偏心轮的运动分析
动点:AB杆上的A点 绝对运动:上下直线运动 动系:偏心轮C
相对运动:C为圆心的圆周运动
牵连运动:定轴转动
第17章 点的复合运动
1
运动具有相对性,不同的观察者观察的结果不同
以地面为参考系
以盘为参考系
2
§17-1
动 点: 研究对象
点的复合运动概念
z'
x' o'
M
定参考系:(定系)
固定在地球上的坐标系Oxyz 。 动参考系: (动系) 固定在其他相对于地球运动的
z
o x
y'
y
物体上的坐标系
Oxyz
已知:OC=e , R 3e , (匀角速度)图示瞬时, OCCA 且 O,A,B三点 共线。 求:杆AB的速度。
20
解:动点:AB杆上的A点 动系:固连在偏心轮C上 绝对运动- 上下直 线运动 相对运动-以C为圆