
测试系统的基本特性动态特性
合集下载
3 测试系统的基本特性 (动态识别、不失真)
ξ
ζ = ζ = ζ = ζ = ζ = ζ =
0 .0 5 0 .1 0 0 .1 5 0 .2 5 0 .5 0 1 .0 0
3
η = ω /ω
n
位移共 振频率
ω r = ω n 1 − 2ζ
2
精确求法:
A(ω r ) 1 = 2 A(0) 2ζ 1 − 2ζ
ωn ζ
测 试 系 统 动 态 特 性 的 识 别
利用半功率法求
ζ
ω 2-ω1 ζ= 2ω n
适合阻尼比较小。
测 (二)阶跃响应法 试 系 统 阶跃响应法是以阶跃信号作为测试 动 态 系统的输入,通过对系统输出响应的测 特 试,从中计算出系统的动态特性参数。 性 的 这种方法实质上是一种瞬态响应法。即 识 别 通过研究瞬态阶段输出与输入之间的关
系找到系统的动态特性参数。
u (t )
t
y u (t ) = 1 − e
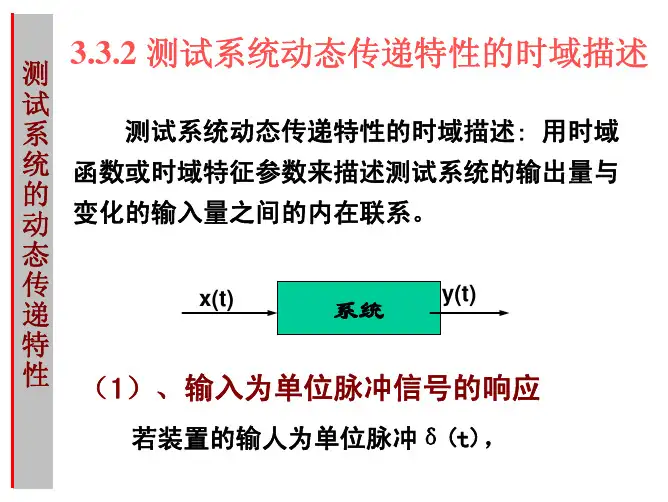
动 态 传 递 特 性 的 时 域 描 述
结论:一阶系统在单位阶跃激励下稳态输出 的理论误差为零,并且,进入稳态的时间
t→∞。但是,当t =4τ时,y(4τ)=0.982;误
差小于2%;当t =5τ时,y(5τ)=0.993,误差小 于1%。所以对于一阶系统来说,时间常数τ越小 越好。
3.3.3 测试系统动态特性参数的识别
频率响应法是以一组频率可调的标准正弦信号作为 系统的输入,通过对系统输出幅值和相位的测试,获得 系统的动态特性参数。
测 试 系 统 动 态 特 性 的 识 别
系统特性识别试验原理框图
测 试 系 统 动 态 特 性 的 识 别
一阶系统
A(ω ) =
A( ϖ) 1.0 0.8 0.6 0.4 0.2 0 0.707
动态测试技术_测试基本特性
机械结构力学及控制国家重点实验室 18
动态测试技术:测试系统的基本特性
4.2 测试系统的动态特性
动态特性的数学模型
测试系统动态特性用数学模型来描述,传递函数,频响 函数,脉冲响应函数。 传递函数——动态特性的复频域描述; 频率响应函数——动态特性的频域描述; 脉冲响应函数——动态特性的时域描述。
机械结构力学及控制国家重点实验室
动态测试技术:测试系统的基本特性
4.1 测试系统的静态特性
静态特性指标:线性度
机械结构力学及控制国家重点实验室
10
动态测试技术:测试系统的基本特性
4.1 测试系统的静态特性
静态特性指标:迟滞(回程误差)
传感器在正(输入量增大)反(输入量减小)行程中输出 与输入曲线不重合时称为迟滞(回程误差)。描述输出同输 入变化方向有关的特性。 迟滞大小一般由实验方法测得。迟滞误差一般以满量 程输出的百分数表示。
nm
r
an s a0 an ( s 2 ini s ) s p
2 ni
i 1 i
则
qi H ( s) i 1 s pi
r
nr
i 1
2
ai s i 2 s 2 2 ini s ni
即任何阶次可以分解为数个一阶系统和二阶系统的组合
机械结构力学及控制国家重点实验室 16
动态测试技术:测试系统的基本特性
4.1 测试系统的静态特性
静态特性指标
量程:一个测试系统可测量的变量的范围称测量范围。
重复性:在测试条件不变的情况下, 测试系统按同一方向 做全量程的多次重复的测量,静态特性曲线不一 致,用重复性表示。
R
R max
动态测试技术:测试系统的基本特性
4.2 测试系统的动态特性
动态特性的数学模型
测试系统动态特性用数学模型来描述,传递函数,频响 函数,脉冲响应函数。 传递函数——动态特性的复频域描述; 频率响应函数——动态特性的频域描述; 脉冲响应函数——动态特性的时域描述。
机械结构力学及控制国家重点实验室
动态测试技术:测试系统的基本特性
4.1 测试系统的静态特性
静态特性指标:线性度
机械结构力学及控制国家重点实验室
10
动态测试技术:测试系统的基本特性
4.1 测试系统的静态特性
静态特性指标:迟滞(回程误差)
传感器在正(输入量增大)反(输入量减小)行程中输出 与输入曲线不重合时称为迟滞(回程误差)。描述输出同输 入变化方向有关的特性。 迟滞大小一般由实验方法测得。迟滞误差一般以满量 程输出的百分数表示。
nm
r
an s a0 an ( s 2 ini s ) s p
2 ni
i 1 i
则
qi H ( s) i 1 s pi
r
nr
i 1
2
ai s i 2 s 2 2 ini s ni
即任何阶次可以分解为数个一阶系统和二阶系统的组合
机械结构力学及控制国家重点实验室 16
动态测试技术:测试系统的基本特性
4.1 测试系统的静态特性
静态特性指标
量程:一个测试系统可测量的变量的范围称测量范围。
重复性:在测试条件不变的情况下, 测试系统按同一方向 做全量程的多次重复的测量,静态特性曲线不一 致,用重复性表示。
R
R max
测试系统的动态响应特性ppt课件
第四章、测试系统的基本特性
第三节 测试系统的动态响应特性
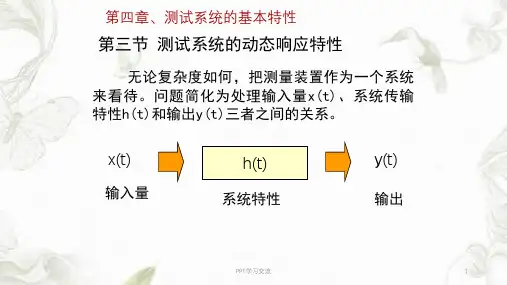
无论复杂度如何,把测量装置作为一个系统 来看待。问题简化为处理输入量x(t)、系统传输 特性h(t)和输出y(t)三者之间的关系。
x(t)
h(t)
y(t)
输入量
系统特性
输出
PPT学习交流
1
第三节 测试系统的动态响应特性
测试系统的动态特性 :是指输入量随时间变化时, 其输出随输入而变化的关系
PPT学习交流
15
3.3 测试系统的动态响应特性
小结:
系统特性在时域可以用脉冲响应函数 h( t )
来描述,
在频域可以用频率响应函数 来描述,
H()
在复数域可以用传递函数 来描述
H(s)
PPT学习交流
16
3.3 测试系统的动态响应特性
四、环节的串联和并联
串联 :由两个传递函数分别为 H1(s) 和 H2(s) 的 环节经串联后组成的测试系统
PPT学习交流
7
3.3 测试系统的动态响应特性---频响函数
频响函数:直观的反映了测试系统对不同频率成分输 入信号的扭曲情况。
A
PPT学习交流
8
3.3 测试系统的动态响应特性---频响函数
频响函数的测量(正弦波法)
依据:频率保持性
若
x(t)=Acos(ωt+φx)
则
y(t)=Bcos(ωt+φy)
令 H(s) 中 s 的实部为零,即 s=jω ,便可以求 得频率响应函数 H(ω)
在测得输入 x(t) 和输出 y(t) 后,由其傅里叶
变换 X(S) 和 Y(S) 可求得频率响应函数 H(ω)
A ( )H (j )RH (e j )[2 ]Im H (j )[2]
第三节 测试系统的动态响应特性
无论复杂度如何,把测量装置作为一个系统 来看待。问题简化为处理输入量x(t)、系统传输 特性h(t)和输出y(t)三者之间的关系。
x(t)
h(t)
y(t)
输入量
系统特性
输出
PPT学习交流
1
第三节 测试系统的动态响应特性
测试系统的动态特性 :是指输入量随时间变化时, 其输出随输入而变化的关系
PPT学习交流
15
3.3 测试系统的动态响应特性
小结:
系统特性在时域可以用脉冲响应函数 h( t )
来描述,
在频域可以用频率响应函数 来描述,
H()
在复数域可以用传递函数 来描述
H(s)
PPT学习交流
16
3.3 测试系统的动态响应特性
四、环节的串联和并联
串联 :由两个传递函数分别为 H1(s) 和 H2(s) 的 环节经串联后组成的测试系统
PPT学习交流
7
3.3 测试系统的动态响应特性---频响函数
频响函数:直观的反映了测试系统对不同频率成分输 入信号的扭曲情况。
A
PPT学习交流
8
3.3 测试系统的动态响应特性---频响函数
频响函数的测量(正弦波法)
依据:频率保持性
若
x(t)=Acos(ωt+φx)
则
y(t)=Bcos(ωt+φy)
令 H(s) 中 s 的实部为零,即 s=jω ,便可以求 得频率响应函数 H(ω)
在测得输入 x(t) 和输出 y(t) 后,由其傅里叶
变换 X(S) 和 Y(S) 可求得频率响应函数 H(ω)
A ( )H (j )RH (e j )[2 ]Im H (j )[2]
第2讲 测试系统及其基本特性(静态、动态1)

γ m = Δx / x m × 100%
仪表的准确度等级和基本误差
例:某指针式电压表的精度为 2.5级,用它来测量电压时可能产 生的满度相对误差为2.5% 。
例:某指针式万用 表的面板如图所 示,问:用它来测 量直流、交流 (~)电压时,可 能产生的满度相对 误差分别为多少?
例:用指针式万用表 的10V量程测量一只 1.5V干电池的电压, 示值如图所示,问: 选择该量程合理吗?
(m/s)、物位、液位h(m) m/s)、
机械量 (第4、5、6、7、10章) 10章
• 直线位移x(m)、角位移α、速度、加速度a
( m/s2) 、转速n(r/min)、应变 ε (μm/m )、力矩 m/s2) r/min)、 T(Nm)、振动、噪声、质量(重量)m(kg、t) Nm)、 kg、
3、测量误差及分类
绝对误差:
Δ=Ax-A0
(1-1)
某采购员分别在三家商店购买100kg大 米、10kg苹果、1kg巧克力,发现均缺少约 0.5kg,但该采购员对卖巧克力的商店意见 最大,是何原因?
相对误差及精度等级
几个重要公式: γ A = Δx / A × 100%
γ x = Δx / x × 100%
测量范围
x
实际总是用定度曲线的拟合直线的斜率作为该装置的灵敏 度。
Δy S= Δx
灵敏度的单位取决于输入、输出量的单位 Ⅰ 当输入输出量纲不同时,灵敏度是有量纲的 量; Ⅱ 当输入输出量纲相同时,灵敏度是无量纲的 量。此时的灵敏度也称为“放大倍数”或“放大比”。
例 位移传感器,位移变化1mm时,输出电压变化为 300mV,求系统的灵敏度。
几何量(第10章) 10章
• 长度、厚度、角度、直径、间距、形状、粗糙度、硬
仪表的准确度等级和基本误差
例:某指针式电压表的精度为 2.5级,用它来测量电压时可能产 生的满度相对误差为2.5% 。
例:某指针式万用 表的面板如图所 示,问:用它来测 量直流、交流 (~)电压时,可 能产生的满度相对 误差分别为多少?
例:用指针式万用表 的10V量程测量一只 1.5V干电池的电压, 示值如图所示,问: 选择该量程合理吗?
(m/s)、物位、液位h(m) m/s)、
机械量 (第4、5、6、7、10章) 10章
• 直线位移x(m)、角位移α、速度、加速度a
( m/s2) 、转速n(r/min)、应变 ε (μm/m )、力矩 m/s2) r/min)、 T(Nm)、振动、噪声、质量(重量)m(kg、t) Nm)、 kg、
3、测量误差及分类
绝对误差:
Δ=Ax-A0
(1-1)
某采购员分别在三家商店购买100kg大 米、10kg苹果、1kg巧克力,发现均缺少约 0.5kg,但该采购员对卖巧克力的商店意见 最大,是何原因?
相对误差及精度等级
几个重要公式: γ A = Δx / A × 100%
γ x = Δx / x × 100%
测量范围
x
实际总是用定度曲线的拟合直线的斜率作为该装置的灵敏 度。
Δy S= Δx
灵敏度的单位取决于输入、输出量的单位 Ⅰ 当输入输出量纲不同时,灵敏度是有量纲的 量; Ⅱ 当输入输出量纲相同时,灵敏度是无量纲的 量。此时的灵敏度也称为“放大倍数”或“放大比”。
例 位移传感器,位移变化1mm时,输出电压变化为 300mV,求系统的灵敏度。
几何量(第10章) 10章
• 长度、厚度、角度、直径、间距、形状、粗糙度、硬
第二章测试系统的基本特性动态特性
第2章 测试系统的基本特性
2. 频率响应函数 (Frequency response function)
以 s j 代入H(s)得:
H
(
j)
Y( X(
j) j)
bm ( an (
j)m j)n
bm1( j)m1 b1( j) b0 an1( j)n1 a1( j) a0
频率响应函数是传递函数的特例。
工程测试与信号处理
第2章 测试系统的基本特性
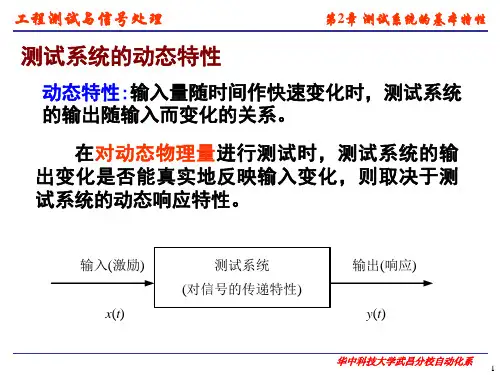
测试系统的动态特性
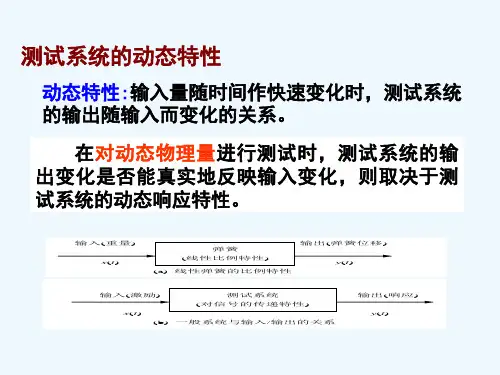
动态特性:输入量随时间作快速变化时,测试系统
的输出随输入而变化的关系。
输入(重量)
输出(弹簧位移)
在对动态物理量弹簧进行测试时,测试系统的输
出变化x(t是) 否能真(线实性地比例反特映性)输入变化y(,t) 则取决于测 试系统的动态(a)响线应性弹特簧性的比。例特性
华中科技大学武昌分校自动化系
12
工程测试与信号处理
第2章 测试系统的基本特性
频率H响( j应函) 数 1 1 j H它( j的) 幅 j频1、j相1 频11特(1性1)的2(为j 1):2(
1 H((S))2
)2
1
S
1
它A的(幅)频=、H(相j频 )特性的为:1 A()= H(j) 1 1 ()2
华中科技大学武昌分校自动化系
15
工程测试与信号处理
第2章 测试系统的基本特性
例 用一个一阶系统作100Hz正弦信号测量。(1)如果
要求限制振幅误差在-5%以内,则时间常数 应取多
少?(2)若用具有该时间常数的同一系统作50Hz信号的 测试,此时的振幅误差和相角差各是多少?
A1 A0 1 A( )
华中科技大学武昌分校自动化系
第二章 测试系统的基本特性-动态特性
练习
0
( t ) 0 . 5 cos 10 t 0 . 2 cos( 100 t 45 ) 求周期信号 x
通过传递函数为
1 H (s ) 0 .005 s 1
的装置后得到的稳态响应?
一阶系统在典型输入下的响应
• 脉冲响应
x(t) (t) 其拉氏变换:X(s) 1 1 t / 一阶系统的响应: y(t) e
2 2 4 2
a r c t a n ( ) a r c t a5 . 2 3 1 0 ) 9 1 9 5 0
4 o
练习
一温度传感器为一阶系统,其时 间常数τ=0.001s,求当测量频率 f=100Hz信号时的幅值误差和相位误差。
1
1 () 1
2
≤0.05
1 ( ) ≤ 2 1 0 . 1 0 8 0 . 9 5
0 .00052
1 1 1 1 1 1 1 0 . 9 8 6 8 1 . 3 2 % ( )1 ( 2 f )1 ( 2 5 0 5 . 2 3 1 0 )1
n
n 2
1 4
22 2 n n
1
2
2 n ( ) arctg 2 1 n
二阶系统的幅相频特性
1) 、ω/ω A(ω) 近似水平直线, φ(ω) =-180º 4)、当 ω=ω 时, A(ω)=1/(2ξ) , φ(ω) =-90º , 。 n>2 n, 幅值剧增,共振。
m m 1
频率响应函数是传递函数的特例。
Y ( j ) X ( j ) H ( j )
传递函数H(s)是在复数域中描述和考察系统的 特性;频率响应函数H(ω)是在频域中描述和 考察系统特性。
第三章测试系统特性3-动态特性
2)传递函数
3)频率响应函数 4)阶跃响应函数等
航海学院
传感器与测试技术
第3章 测试系统的特性
1、动态特性的数学描述
1)线性微分方程 微分方程是最基本的数学模型,求解微分方程, 就可得到系统的动态特性。
对于一个复杂的测试系统和复杂的测试信号,
求解微分方程比较困难,甚至成为不可能。为此, 根据数学理论,不求解微分方程,而应用拉普拉斯 变换求出传递函数、频率响应函数等来描述动态特 性。
dy(t ) y (t ) Sx(t ) dt
取S=1
1 H ( s) s 1
H ( j ) 1 j 1
A( )
1 1 ( )
2
() arctg( )
航海学院
传感器与测试技术
第3章 测试系统的特性
幅 频 和 相 频 曲 线
伯 德 图
H ( j) Y ( j) / X ( j) 或 H () Y () / X ()
当系统的初始条件为零时,对微分方程进行傅 立叶变换,可得频率响应函数为
Y ( j ) bm ( j ) m bm1 ( j ) m1 b1 ( j ) b0 H ( j ) X ( j ) an ( j ) n an 1 ( j ) n 1 a1 ( j ) a0
频率响应特性
模A()反映了线性时不变系统在正弦信号激励 下,其稳态输出与输入的幅值比随频率的变化, 称为系统的幅频特性; 幅角()反映了稳态输出与输入的相位差随频 率的变化,称为系统的相频特性。
航海学院
传感器与测试技术
第3章 测试系统的特性
频率响应特性的图形描述: 直观地反映了测试系统对不同频率成分输入信号 的扭曲情况——输出与输入的差异。
测试系统的基本特性
测试系统
输出Y(t)
输入:x(t) x0e jt
an
d n y(t) dtn
a n1
d n1 y ( t ) d t n1
a1
dy(t) dt
a0 y(t)
输出:y(t) y0e j(t)
bm
d m x(t) dtm
bm 1
d m 1 x ( t ) d t m 1
含零点温漂和灵敏度温漂是测量系统在温度变化时其特性的变化灵敏度漂移力传感器温度传感器测试单元输入x输出y测试单元输出阻抗输入阻抗负载测试环节相互之间的影响输入阻抗与输出阻抗对于组成测量系统的各环节尤为重要希望前级输出信号无损失地向后级传送必须满足
第三章
测量系统的基本特性
本章内容
1. 测量系统的数学描述 2. 线性定常系统基本特性 3. 测量系统的静态特性 4. 测量系统的动态特性 5. 动态测量误差及补偿
d y(t) dt
t0 x ( t ) d t t0 y ( t ) d t
0
0
初始条件为零
2、线性定常系统的基本特性
2.3同频性:频率不变(频率保持性)
频率相同!
o 若输入为某一频率的简谐(正弦或余弦)信号
x(t) Ax cos( t x)
x(t) x0e jt
o 则系统的输出必是、也只是同频率的简谐信号
多次变动时,其输出值不一致的程度。 y
o 重复性误差定义为(引用误差):
Y
R
rR
.100% A
o ΔR是一种随机误差,根据标准差计算 0
R kˆ / n
△R-最大偏差
o K为置信因子,K=3时置信度为99.73%。 o 重复性误差决定测量结果的可信度。
测试系统特性(第2讲)
输出关系是一条理想的直线,斜率
为常数。
但是实际测试系统并非是理想定常线性系统,输入、输出曲线并不是理想的直线 ,式实际上变成
测试系统的静态特性就是在静态测量情况下描述实际测试装置与理想定常线性系 统的接近程度。下面用定量指标来研究实际测试系统的静态特性。
• 动态特性:当被测量随时间迅速变化时, 输出量与输入量之间的关系称为动态特 性,可以用微分方程表示。
3、系统特性的划分:
静态特性:当被测量不随时间变化或变化缓慢时,输出量
测 试
与输入量之间的关系称为静态特性,可以用代数方程 表示。
在式(1.1)描述的线性系统中,当系统的输入
(常数),即输
系
入信号的幅值不随时间变化或其随时间变化的周期远远大于测试
统
时间时,式(1.1)变成:
概
念
也就是说,理想线性系统其输出与输入之间是呈单调、线性比例的关系,即输入、
测试系统的动态特性是指输入量随时间变化时,其输 出随输入而变化的关系。一般地,在所考虑的测量范 围内,测试系统都可以认为是线性系统,因此就可以 用式(1.1)这一定常线性系统微分方程来描述测试系统 以及和输入x(t)、输出y(t)之间的关系,通过拉普拉斯 变换建立其相应的“传递函数”,该传递函数就能描 述测试装置的固有动态特性,通过傅里叶变换建立其 相应的“频率响应函数”,以此来描述测试系统的特 性。
• 传递函数
• 定义系统的传递函数H(s)为输出量和输入量的拉普拉斯变换之比,即
• • 式中s是复变量,即s =σ+jω。
• 传递函数是一种对系统特性的解析描述。它包含了瞬态、稳态时间响 应和频率响应的全部信息。传递函数有一下几个特点:
• (1)H(s)描述了系统本身的动态特性,而与输入量x(t)及系统的初
测试系统的动态特征
9
组合系统的传递函数
(1)串联系统
H(s)
X(s)
Z(s)
Y(s)
H1(s)
H2(s)
H (s) = H1 (s) H 2 (s)
10
(2)并联系统
X(s)
H(s)
Y1(s)
H1(s)
Y(s)
H2(s)
Y2(s)
n
∑ H (s) = H i (s) i =1
(3)反馈系统
X1(s) +
Y(s) HA(s)
拉普拉斯变换(简称拉氏变换)为
∫ L( f (t)) = F (s) = ∞f (t)e d -st 0
s — 复变量(复频率),s = σ + jω
f(t)— F(s)的原函数 F(s) — f(t)的象函数
F(s)=L[f(t)]
6
(2)传递函数(Transfer function)
定义传递函数是输出信号与输入信号之比。
测试系统的动态特征
第一节 测量系统在瞬变参数测量中的动态特性 第二节 测量系统的动态响应 第三节 测量系统的动态标定
1
第一节 测量系统在瞬变参数测量中的动态特性
传感器
调理电路
数据采集系统
CPU
现代测试系统方框图
测量系统的基本特性:测量系统与其输入、输出的关系。
显示
分类
静态特性 输入信号x(t)不随时间变化 动态特性 输入信号x(t) 随时间变化
➢ 不说明被描述系统的物理结构,不论是电路 结构还是机械结构,只要动态特性相似均可 用 同一类传递函数来描述。
➢ 传递函数的分母取决于系统的结构(输入方 式、被测量及测点布置等)
热能与动力机械测试技术
组合系统的传递函数
(1)串联系统
H(s)
X(s)
Z(s)
Y(s)
H1(s)
H2(s)
H (s) = H1 (s) H 2 (s)
10
(2)并联系统
X(s)
H(s)
Y1(s)
H1(s)
Y(s)
H2(s)
Y2(s)
n
∑ H (s) = H i (s) i =1
(3)反馈系统
X1(s) +
Y(s) HA(s)
拉普拉斯变换(简称拉氏变换)为
∫ L( f (t)) = F (s) = ∞f (t)e d -st 0
s — 复变量(复频率),s = σ + jω
f(t)— F(s)的原函数 F(s) — f(t)的象函数
F(s)=L[f(t)]
6
(2)传递函数(Transfer function)
定义传递函数是输出信号与输入信号之比。
测试系统的动态特征
第一节 测量系统在瞬变参数测量中的动态特性 第二节 测量系统的动态响应 第三节 测量系统的动态标定
1
第一节 测量系统在瞬变参数测量中的动态特性
传感器
调理电路
数据采集系统
CPU
现代测试系统方框图
测量系统的基本特性:测量系统与其输入、输出的关系。
显示
分类
静态特性 输入信号x(t)不随时间变化 动态特性 输入信号x(t) 随时间变化
➢ 不说明被描述系统的物理结构,不论是电路 结构还是机械结构,只要动态特性相似均可 用 同一类传递函数来描述。
➢ 传递函数的分母取决于系统的结构(输入方 式、被测量及测点布置等)
热能与动力机械测试技术