
控制系统的超前校正设计..
控制系统的超前校正设计摘要:用MATLAB 进行控制系统的超前校正设计是对所学的自动控制原理的初步运用。
本课程设计先针对校正前系统的稳定性能,用MATLAB 画出其根轨迹、奈奎斯特曲线及伯德图进行分析,是否达到系统的要求,然后对校正装置进行参数的计算和选择,串联适当的超前校正装置。
最后用MATLAB 对校正前后的系统进行仿真分析,校正后的系统是否达到要求,并计算其时域性能指标。
关键词: 超前校正 根轨迹 伯德图 仿真1. 超前校正的原理和方法1.1超前校正的原理所谓校正,就是在调整放大器增益后仍然不能全面满足设计要求的性能指标的情况下,加入一些参数可以根据需要而改变的机构或装置,使系统整个特性发生变化,达到设计要求。
无源超前网络的电路如图1所示。
如果舒服信号源的内阻为零,输出端的负载阻抗视为无穷大,那么超前网络的传递函数可以表示为:1a sa c s 1sT G T ++()= ………………………………………………(2-1)上式中,122a 1R R R +=>, 1212R RT C R R =+……………………(2-3) 通常情况下,a 为分度系数,T 为时间常数,根据式(2-1),当我们采用无源超前网络进行串联校正的时候,整个系统的开环增益会下降a 倍,所以需要提高放大器的增益来进行补偿。
图1 无源超前网络电路图同时,根据上式,我们可以得到无源超前网络c a s G ()的对数频率特性。
超前网络对频率在1/aT 至1/T 之间的信号有这明显的微分作用,在该频率段内,输出信号相角比输入信号相角超前,这也即是超前校正网络名称的由来。
在最大超前角频率m ω处,具有最大超前角m ϕ。
超前网络的相角为:c arctga arctgT ϕωω-ω()=T将上式对ω求导并且令其为零,得到最大超前角频率:m 1/ω=将上上式代入上式,得最大超前角:m a 1arcsin a 1ϕ-==+ ……………………………………(2-4)同时还容易得到m c ''ω=ω。
最大超前角m ϕ仅仅与衰减因子a 有关,a 值越大,超前网络的微分效果越强。
但是a 的最大值还受到超前网络物理结构的制约,通常情况下,a 取为20左右,这也就意味着超前网络可以产生的最大相位超前约为65°,如果所需要的大于65°的相位超前角,那么就可以采用两个超前校正网络串联实现,并且在串联的两个网络之间加入隔离放大器,借以消除它们之间的负载效应。
所以通过以上的分析发现,利用超前网络进行串联校正的基本原理,是利用超前网络的相角超前特性。
只要正确的将超前网络的交接频率1/aT 或1/T 选在待校正系统截止频率的两旁,并适当的选择参数a 和T ,就可以使已校正系统的截止频率和相角裕度满足性能指标的要求,从而改善系统的动态性能,使校正后的系统具有以下特点:1、低频段的增益满足稳态精度的要求;2、中频段对数幅频特性的斜率为-20db/dec ,并且具有较宽频带,使系统具有满足的动态性能;3、高频段要求幅值迅速衰减,以减少噪声的影响。
1.2超前校正的应用系统的闭环稳态性能要求,可通过选择已校正系统的开环增益来保证。
用频域法设计无源超前网络的步骤如下:1、根据稳态误差要求,确定开环增益K ;2、利用已确定的开环增益,计算待校正系统的相角裕度;根据截止频率c ''ω的要求,计算a 和T 。
令mc ''ω=ω,以保证系统的响应 3、速度,并充分利用网络的相角超前特性。
显然,m c ''ω=ω成立的条件是:m c ϕ''''γ=+γω() ; c c m lga L '''-ωω()=L ()=10;根据上式不难求出a 值,然后由式(2-3)确定参数T 。
4、验算已校正系统的相角裕度''γ。
验算时,由式上式求得m ϕ,再由已知的c ''ω算出待校正系统在c ''ω时的相角裕度c ''γω()。
最后,按照下式计算,m c ϕ''''γ=+γω()如果验算结果不满足指标要求,说明需要重新选择m ω,一般情况下是使mω增大,然后重复上述步骤。
2控制系统的超前校正设计2.1初始态分析本次课程设计的初始条件为用MATLAB 进行控制系统的超前校正设计,已知一单位反馈系统的开环传递函数是:)5.01)(05.01()(s s s Ks G ++=要求系统跟随2r/min 的斜坡输入产生的最大稳态误差为2°,45≥γ。
由本次课程设计要求,首先根据已知条件调整开环增益。
因为题目要求在2r/min 的斜坡输入下,所以R=12又因为ss 12e 2K=≤因此,选取K=6(rad )-1 ,则待校正的系统开环传递函数为6s s s s G ()=(1+0.05)(1+0.5)上式为最小相位系统,用MATLAB 画出系统的伯德图,相应程序为:num=[6];den=[0.025,0.55,1,0]; bode(num,den); grid得到的图形如图2所示,-150-100-50050M a g n i t u d e (d B)10-110101102103P h a s e (d e g )Bode DiagramFrequency (rad/s)图2校正前的系统伯德图然后应用MATLAB 求校正前的相角裕度和幅值裕度,相应程序为: num=[6];den=[0.025,0.55,1,0]; >> sys=tf(num,den); >> num=[6];den=[0.025,0.55,1,0]; sys=tf(num,den); margin(sys);[gm,pm,wg,wp]=margin(sys) 得到的图形如图3所示,-150-100-50050M a g n i t u d e (d B )10101010103P h a s e (d e g )Bode DiagramGm = 11.3 dB (at 6.32 rad/s) , Pm = 23.3 deg (at 3.17 rad/s)Frequency (rad/s)图3 校正前系统的裕度图由上图可得: 相角裕度m P =23.3deg 截止频率c ω=3.17r/s 幅值裕度m G =11.3dB用MATLAB 画出其根轨迹,相应的程序段为: num=[6];>> den=[0.025,0.55,1,0]; >> rlocus(num,den);Title ('' 控制系统的根轨迹) 得到如图4所示根轨迹,-80-60-40-2002040-60-40-20204060Root LocusReal Axis (seconds -1)I m a g i n a r y A x i s (s e c o n d s -1)图4 校正前的系统根轨迹图2.2超前校正分析及校正2.2.1校正装置参数的选择与计算对于本题目系统,试选取m c 4rad /s ''ω=ω=,可得:c lg|G j |=-3.64dB L '''''ωω()=20()由c c m d L L '''-ωω()=()=10B ,解得a=2.3由m 1/ω=, 解得 T=0.165S 因此超前传递函数为:c 10.38s2.3s 10.165sG ++()=为了补偿无源超前网络产生的增益衰减,放大器的增益需提高2.3倍,否则将不能保证稳态误差要求。
超前网络的参数确定后,已校正系统的开环传递函数为:c6s s s s s s s G (1+0.38)()G ()=(1+0.5)(1+0.05)(1+0.165)显然,已校正系统的c ''ω=4rad/s ,算得待校正系统的c °''γω()=15.3,而由式(2-4)得:m 23.2ϕ=°故已校正系统的相角裕度为:m c °<45ϕ''''γ=+γω()=38.5°发现不满足要求,说明c ''ω取得还不够大,试取c ''ω=4.5rad/s ,同上可得c c lg jd L '''''ωω()=20|G ()|=-5.54B 解得: a=3.6 T=0.117因此,此时超前传递函数为:c 10.421s3.6s 10.117sG ++()=为了补偿无源超前网络产生的增益衰减,放大器的增益需提高3.6倍,否则不能保证稳态误差要求。
确定参数后,已校正系统的开环传递函数为:c10.421s s s s s s 10.117s G ++6()()G ()=(1+0.5)(1+0.05)()所以,已校正系统m c °>45ϕ''''γ=+γω()=45.7°,c 4.5rad/s ''ω=,从而得到:c °''γω()=11.3 而由式(2-4)可算出m 34.4ϕ=°,故已校正系统的相角裕度为:m c 45.7ϕ''''γ=+γω=()°>45° 可见,其满足系统跟随2r/min 的斜坡输入产生的最大稳态误差为2°,45≥γ的题目要求。
2.2.2校正后的验证以下,应用MATLAB 软件来对所设计的超前校正装置参数进行验证。
程序为: num=[2.526,6];den=[0.003,0.09,0.667,1,0]; >> sys=tf(num,den);margin(sys);[gm,pm,wg,wp]=margin(sys) 得到的图形如图5所示,-150-100-50050M a g n i t u d e (d B )10-110101102103P h a s e (d e g )Bode DiagramGm = 14.3 dB (at 12.5 rad/s) , Pm = 45.3 deg (at 4.51 rad/s)Frequency (rad/s)图5 校正后系统的裕度图相角裕度:m P =45.3deg ; 截止频率:c =4.52rad/s ; 幅值裕度:m G =14.2dB 满足要求。
控制系统超前校正
自动控制原理课程设计报告
题目:控制系统超前校正
1 控制系统的超前校正设计 1.1 目的
(1)了解串联超前校正环节对系统稳定性及过渡过程的影响; (2)掌握用频率特性法分析自动控制系统动态特性的方法; (3)掌握串联超前校正装置的设计方法和参数调试技术;
1.2 设计要求
G s =
6 s(1+0.05s)(1+0.5s)
Kv=6S-1,ω������ ≥3,σ% ≤42%
2 校正系统设计 2.1 校正前系统分析
待校正的系统的开环传递函数为如式(2-1) 6 G s = s(1+0.05s)(1+0.5s) 经计算可得式(2-2) 6 G s = 0.025s 3 +0.55s 2 +s 可以用 Matlab 画出未校正系统伯德图。程序清单 num=[6]; den=[0.025 0.55 1 0]; bode(num,den); Grid
9
自动控制原理课程设计报告
减小对数幅频特性在幅值穿越频率上的负斜率,从而提高了系统的稳定性;提高 了系统 的频带宽度,从而提高了系统的响应速度; 不影响系统的稳态性能。但若 原系统不稳定或稳定裕量很小且开环相频特性曲线在幅值穿越频率附近有较大的负 斜率时,不宜采用相位超前校正;因为随着幅值穿越频率的增加,原系统负相角增加 的速度将超过超前校正装置正相角增加的速度,超前网络就起不到补偿滞后相角的作 用了 4.超前校正的原理是什么? 答:超前校正的原理是改善系统的动态性能,实现在系统静态性能不受损的前 提下,提高系统的动态性能。通过加入超前校正环节,利用其相位超前特性来增大 系统的相位裕度,改变系统的开环频率特性。一般使校正环节的最大相位超前角出 现在系统新的穿越频率点。
自动控制理论课程设计——超前校正环节的设计

超前校正环节的设计一, 设计课题已知单位反馈系统开环传递函数如下:()()()10.110.3O kG s s s s =++试设计超前校正环节,使其校正后系统的静态速度误差系数6v K ≤,相角裕度为45度,并绘制校正前后系统的单位阶跃响应曲线,开环Bode 图和闭环Nyquist 图。
二、课程设计目的1. 通过课程设计使学生更进一步掌握自动控制原理课程的有关知识,加深对内涵的理解,提高解决实际问题的能力。
2. 理解自动控制原理中的关于开环传递函数,闭环传递函数的概念以及二者之间的区别和联系。
3. 理解在自动控制系统中对不同的系统选用不同的校正方式,以保证得到最佳的系统。
4. 理解在校正过程中的静态速度误差系数,相角裕度,截止频率,超前(滞后)角频率,分度系数,时间常数等参数。
5. 学习MATLAB 在自动控制中的应用,会利用MA TLAB 提供的函数求出所需要得到的实验结果。
6. 从总体上把握对系统进行校正的思路,能够将理论操作联系实际、运用于实际。
三、课程设计思想我选择的题目是超前校正环节的设计,通过参考课本和课外书,我大体按以下思路进行设计。
首先通过编写程序显示校正前的开环Bode 图,单位阶跃响应曲线和闭环Nyquist 图。
在Bode 图上找出剪切频率,算出相角裕量。
然后根据设计要求求出使相角裕量等于45度的新的剪切频率和分度系数a 。
最后通过程序显示校正后的Bode 图,阶跃响应曲线和Nyquist 图,并验证其是否符合要求。
四、课程设计的步骤及结果 1、因为()()()10.110.3O k G s s s s =++是Ⅰ型系统,其静态速度误差系数Kv=K,因为题目要求校正后系统的静态速度误差系数6v K ≤,所以取K=6。
通过以下程序画出未校正系统的开环Bode 图,单位阶跃响应曲线和闭环Nyquist 图: k=6;n1=1;d1=conv(conv([1 0],[0.1 1]),[0.3 1]); [mag,phase,w]=bode(k*n1,d1); figure(1);margin(mag,phase,w); hold on;figure(2)s1=tf(k*n1,d1); sys=feedback(s1,1); step(sys); figure(3);sys1=s1/(1+s1) nyquist(sys1); grid on; 结果如下:M a g n i t u d e (d B )1010101010P h a s e (d e g )Bode DiagramFrequency (rad/sec)图1--校正前开环BODE 图由校正前Bode 图可以得出其剪切频率为 3.74,可以求出其相角裕量0γ=1800-900-arctan 0c ω=21.20370。
用MATLAB进行控制系统的滞后-超前校正设计
课程设计任务书学生姓名: 专业班级:指导教师: 程 平 工作单位: 自动化学院 题 目: 用MATLAB 进行控制系统的滞后-超前校正设计 初始条件:已知一单位反馈系统的开环传递函数是)102.0)(11.0()(++=s s s Ks G要求系统的静态速度误差系数150-≥S v K , 40≥γ,s rad w c /10≥。
要求完成的主要任务: (包括课程设计工作量及其技术要求,以及说明书撰写等具体要求)1、MATLAB 作出满足初始条件的最小K 值的系统伯德图,计算系统的幅值裕量和相位裕量。
2、前向通路中插入一相位滞后-超前校正,确定校正网络的传递函数。
3、用MATLAB 画出未校正和已校正系统的根轨迹。
4、用Matlab 对校正前后的系统进行仿真分析,画出阶跃响应曲线5、课程设计说明书中要求写清楚计算分析的过程,列出MATLAB 程序和MATLAB 输出。
说明书的格式按照教务处标准书写。
时间安排:指导教师签名: 年 月 日系主任(或责任教师)签名: 年 月 日串联滞后-超前校正兼有滞后校正和超前校正的优点,即已校正系统的响应速度较快,超调量较小,抑制高频噪声的性能也较好。
当校正系统不稳定,且要求校正后系统的响应速度,相角裕度和稳态精度较高时,以采用串联滞后-超前校正为宜。
其基本原理是利用滞后-超前网络的超前部分来增大系统的相角裕度,同时利用滞后部分来改善系统的稳态性能。
此次课程设计就是利用MATLAB对一单位反馈系统进行滞后-超前校正。
通过运用MATLAB的相关功能,绘制系统校正前后的伯德图、根轨迹和阶跃响应曲线,并计算校正后系统的时域性能指标。
关键字:超前-滞后校正 MATLAB 伯德图时域性能指标1 滞后-超前校正设计目的和原理 (1)1.1 滞后-超前校正设计目的 (1)1.2 滞后-超前校正设计原理 (1)2 滞后-超前校正的设计过程 (3)2.1 校正前系统的参数 (3)2.1.1 用MATLAB绘制校正前系统的伯德图 (4)2.1.2 用MATLAB求校正前系统的幅值裕量和相位裕量 (4)2.1.3 用MATLAB绘制校正前系统的根轨迹 (5)2.1.4 对校正前系统进行仿真分析 (6)2.2 滞后-超前校正设计参数计算 (7) (8)2.2.1 选择校正后的截止频率c2.2.2 确定校正参数 (8)2.3 滞后-超前校正后的验证 (9)2.3.1 用MATLAB求校正后系统的幅值裕量和相位裕量 (9)2.3.2 用MATLAB绘制校正后系统的伯德图 (10)2.3.3 用MATLAB绘制校正后系统的根轨迹 (11)2.3.4 用MATLAB对校正前后的系统进行仿真分析 (12)3 心得体会 (14)参考文献 (16)用MATLAB进行控制系统的滞后-超前校正设计1 滞后-超前校正设计目的和原理1.1 滞后-超前校正设计目的所谓校正就是在系统不可变部分的基础上,加入适当的校正元部件,使系统满足给定的性能指标。
【自动控制原理课程设计】控制系统的超前校正设计

目录1 超前校正的原理及方法 (2)1.1 何谓校正为何校正 (2)1.2 超前校正的原理及方法 (3)1.2.1 超前校正的原理 (3)1.2.2 超前校正的应用方法 (4)2 控制系统的超前校正设计 (5)2.1 初始状态的分析 (5)2.2 超前校正分析及计算 (8)2.2.1 校正装置参数的选择和计算 (8)2.2.2 校正后的验证 (10)2.2.3 校正对系统性能改变的分析 (14)3 心得体会 (16)参考文献 (17)控制系统的超前校正设计1 超前校正的原理及方法1.1 何谓校正 为何校正所谓校正,就是在系统中加入一些其参数可以根据需要而改变的机构或装置,是系统整个特性发生变化。
校正的目的是为了在调整发大器增益后仍然不能全面满足设计要求的性能指标的情况下,通过加入的校正装置,是系统性能全面满足设计要求。
1.2 超前校正的原理及方法1.2.1 超前校正的原理无源超前网络的电路如图1所示。
图1 无源超前网络电路图如果输入信号源的内阻为了零,且输出端的负载阻抗为无穷大,则超前网络的传递函数可写为1R1()1c aTsaG s Ts+=+ (2-1) 式中1221R R a R +=> , 1212R RT C R R =+ 通常a 为分度系数,T 叫时间常数,由式(2-1)可知,采用无源超前网络进行串联校正时,整个系统的开环增益要下降a 倍,因此需要提高放大器增益交易补偿。
根据式(2-1),可以得无源超前网络()c aG s 的对数频率特性,超前网络对频率在1/aT 至1/T 之间的输入信号有明显的微分作用,在该频率范围内,输出信号相角比输入信号相角超前,超前网络的名称由此而得。
在最大超前交频率m ω处,具有最大超前角m ϕ。
超前网路(2-1)的相角为()c arctgaT arctgT ϕωωω=- (2-2) 将上式对ω求导并令其为零,得最大超前角频率m ω(2-3) 将上式代入(2-2),得最大超前角频率(2-4) 同时还易知 ''m c ωω=ϕm 仅与衰减因子a 有关。
控制系统的超前校正设计

控制系统的超前校正设计1 设计原理本设计使用频域法确定超前校正参数。
首先根据给定的稳态性能指标,确定系统的开环增益K 。
因为超前校正不改变系统的稳态指标,所以,第一步仍然是调整放大器,使系统满足稳态性能指标。
再利用上一步求得的K ,绘制未校正前系统的伯德图。
在伯德图上量取未校正系统的相位裕度和幅值裕度,并计算为使相位裕度达到给定指标所需补偿角的超前相角εγγσϕ+-=0。
其中γ为给定的相位裕度指标;0γ为未校正系统的相位裕度;ε为附加角度。
(加ε的原因:超前校正使系统的截止频率c ω增大,未校正系统的相角一般是较大的负相角,为补偿这里增加的负相角,再加一个正相角ε,即|)()(||)()(|0''0c c c c j H j G j H j G ωωωωε∠-∠≥其中,c 'ω为校正后的截止频率。
当系统剪切率对应的ε取值为:当剪切率为-20dB 时,deg 10~5=ε,剪切率为-40dB 时,deg 15~10=ε,剪切率为-60dB 时,deg 20~15=ε。
)取σϕϕ=m ,并由mma ϕϕsin 1sin 1-+=求出a 。
即所需补偿的相角由超前校正装置来提供。
为使超前校正装置的最大超前相角出现在校正后系统的截止频率c 'ω上,即cm 'ωω=,取未校正系统幅值为)(lg 10dB a -时的频率作为校正后系统的截止频率c 'ω。
由T a m 1=ω计算参数T ,并写出超前校正的传递函数Ts aTs s G c ++=11)(。
校验指标,绘制系统校正后的伯德图,检验是否满足给定的性能指标。
当系统仍不满足要求时,则增大ε值,从ε取值再次调试计算。
2 控制系统的超前校正初始状态的分析由已知条件,首先根据初始条件调整开环增益。
根据:)3.01)(1.01()(s s s Ks G ++=要求系统的静态速度误差系数6≤v K ,K s s KS sG k s v =++==→)3.01)(1.01()(lim 0可得K=6,则待校正的系统开环函数为)3.01)(1.01(6)(s s s s G ++=上式为最小相位系统,其MATLAB 伯德图如图1所示。
用MATLAB进行控制系统的超前校正设计
用MATLAB 进行控制系统的超前校正设计1.超前校正的原理和方法1.1超前校正的原理所谓校正,就是在调整放大器增益后仍然不能全面满足设计要求的性能指标的情况下,加入一些参数可以根据需要而改变的机构或装置,使系统整个特性发生变化,达到设计要求。
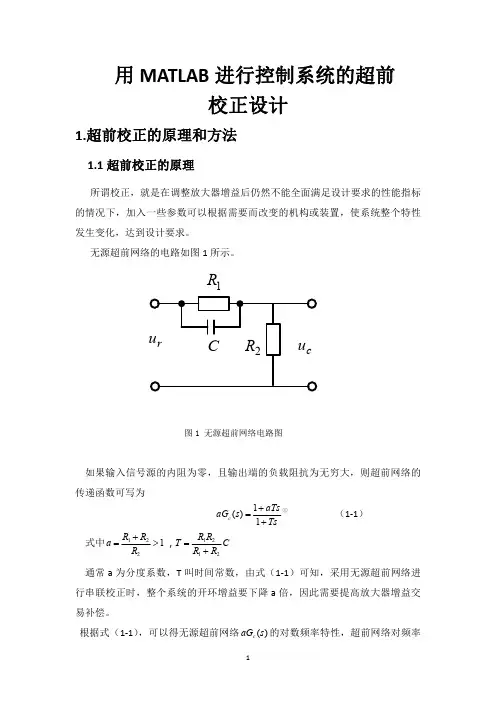
无源超前网络的电路如图1所示。
图1无源超前网络电路图如果输入信号源的内阻为零,且输出端的负载阻抗为无穷大,则超前网络的传递函数可写为1()1c aTs aG s Ts +=+①(1-1)式中1221R R a R +=>,1212R R T C R R =+通常a 为分度系数,T 叫时间常数,由式(1-1)可知,采用无源超前网络进行串联校正时,整个系统的开环增益要下降a 倍,因此需要提高放大器增益交易补偿。
根据式(1-1),可以得无源超前网络()c aG s 的对数频率特性,超前网络对频率1R在1/aT 至1/T 之间的输入信号有明显的微分作用,在该频率范围内,输出信号相角比输入信号相角超前,超前网络的名称由此而得。
在最大超前角频率m ω处,具有最大超前角m ϕ。
超前网路(1-1)的相角为()c arctgaT arctgT ϕωωω=-(1-2)将上式对ω求导并令其为零,得最大超前角频率(1-3)将上式代入(1-2),得最大超前角频率(1-4)同时还易知''m c ωω=ϕm 仅与衰减因子a 有关。
a 值越大,超前网络的微分效应越强。
但a 的最大值受到超前网络物理结构的制约,通常取为20左右(这就意味着超前网络可以产生的最大相位超前大约为65度)。
利用超前网络行串联校正的基本原理,是利用其相角超前特性。
只要正确地将超前网络的交接频率1/a T 或1/T 选在待校正系统截止频率的两旁,并适当选择参数a 和T ,就可以使已校正系统的截止频率和相角裕度满足性能指标的要求,从而改善系统的动态性能。
②1.2超前校正的应用方法待校正闭环系统的稳态性能要求,可通过选择已校正系统的开环增益来保证。
用MATLAB进行控制系统的超前校正设计
用MATLAB进行控制系统的超前校正设计超前校正是一种用于控制系统设计的技术,它通过提前预测系统的动态性质,并校正输出信号,以改善系统的性能和稳定性。
在MATLAB中,我们可以使用控制系统工具箱来进行超前校正的设计。
超前校正的设计步骤如下:1. 确定系统的传递函数模型:首先,我们需要确定待控制系统的数学模型,通常使用传递函数表示。
在MATLAB中,我们可以使用`tf`函数定义传递函数。
例如,如果系统的传递函数为G(s) = (s + 2)/(s^2 + 5s + 6),可以用以下命令定义该传递函数:```matlabG = tf([1 2], [1 5 6]);```2.确定要求的超前时间常数和相位余量:超前校正的目标是在系统的低频区域增加相位余量,以提高系统的稳定性和性能。
我们需要根据应用需求确定所需的超前时间常数和相位余量。
一般来说,相位余量取值在30到60度之间较为合适。
3.计算所需的超前网络增益:根据所需的超前时间常数和相位余量,可以使用以下公式计算所需的超前网络增益:```matlabKc = 1 / sqrt(phi) * abs(1 / evalfr(G, j * w_c))```其中,phi为所需的相位余量,w_c为所需的截止角频率,evalfr函数用于计算传递函数在复频域上的值。
4. 设计超前校正网络:超前校正网络通常由一个增益项和一个零点组成,用于提高低频响应的相位余量。
使用`leadlag`函数可以方便地设计超前校正网络。
例如,以下命令可以设计一个零点在所需截止频率处的超前校正网络:```matlabw_c=1;%所需的截止角频率phi = 45; % 所需的相位余量Gc = leadlag(w_c, phi);```5. 计算开环传递函数和闭环传递函数:使用`series`函数可以计算超前校正网络和原系统传递函数的乘积,得到开环传递函数。
而使用`feedback`函数可以根据需要计算闭环传递函数。
基于Matlab的控制系统Bode图超前校正设计
《自动控制系统》课程设计基于Matlab控制系统的Bode图超前校正设计2O11 年11月12日摘要:串联超前校正,是在频域内进行的系统设计,是一种间接地设计方法。
因为设计结果满足的是一些频域指标,而不是时域指标,然而,在频域内进行设计,又是一种简便的方法,在伯德图的虽然不能严格地给出系统的动态系能,但却方便地根基频域指标确定校正参数,特别是对已校正系统的高频特性有要求时,采用频域法校正较其他方法更为简便。
目录一、设计的要求 (4)二设计意义 (4)三、设计思路 (4)四、参数的计算…………………………………………………………。
6参考文献……………………………………………………………。
13)101.0)(11.0(1)(++=s s s ks G一、设计的要求试用 Bode 图设计方法对系统进行超前串联校正设计,要求:(1)在斜坡信号 r (t ) = v t 作用下,系统的稳态误差 ess ≤ 0.01v0; (2)系统校正后,相角稳定裕度 γ 满足 : 48deg ≤ γ; (3)剪切频率 ωc ≥ 170rad/s .二设计意义对于一个控制系统来说,如果它的元部件及其参数已经给定,就要分析它是否能满足所要求的各项性能指标。
一般把解决这类问题的过程称为系统的分析。
在实际工程控制问题中,还有另一类问题需要考虑,即往往事先确定了满足的性能指标,让我们设计一个系统并选择适当的参数来满足性能指标要求;或考虑对原已选定的系统增加某些必要的原件或环节,使系统能够全面的满足所要求的性能指标。
利用超前网络或PD 控制器进行串联校正的基本原理,是利用超前网络或PD 控制器的相角超前特性。
只要正确的将超前网络的交接频率1/aT 和1/T 选在待校正系统截止频率的两旁,并适当选择参数a 和T ,就可以使已校正系统的截止频率和相角裕度满足性能指标的要求,从而改善闭环系统的动态性能。
三、设计思路.1.根据稳态误差要求,确定开环增益K 。
用matlab实现超前系统的校正设计
我从中学到的不仅是些知识,还有一些对系统分析的思维方法。这两周给我的收获很大。
参考文献
[1]胡寿松.自动控制原理(第四版).北京:科学出版社,2001
rlocus(num1,den1)
grid
图6校正后系统的根轨迹
4系统校正前后的性能比较
控制信号系统中的信号可以表示为不同频率信号合成。控制系统频率特性反映正弦信号作用下系统响应的性能。
用Matlab软件作系统校正前的奈奎斯特曲线的程序为:
num=[6];
den=[conv([0.05 1],[0.5 1]) 0];
频率特性法设计校正装置主要是通过对数频率特性(Bode图)来进行。开环对数频率特性的低频段决定系统的稳态误差,根据稳态性能指标确定低频段的斜率和高度。为保证系统具有足够的稳定裕量,开环对数频率特性在剪切频率ωc附近的斜率应为-20dB/dec,而且应具有足够的中频宽度,为抑制高频干扰的影响,高频段应尽可能迅速衰减。
由图7可以看出来,系统开环传递函数无右极点,其奈奎斯特曲线都不包括(-1,0j)点,所以闭环系统是稳定的。校正后使开环系统截止频率增大,从而闭环系统带宽也增大,使响应速度加快。
系统校正前闭环传递函数为:
校正后系统的闭环传递函数为:
运用matlab软件作系统校正前后的响应曲线比较,程序为:
num=[6]
den1=conv([0.108 1 0],conv([0.05 1],[0.5 1]));
bode(num1,den1)
grid
图5校正后系统的伯德图
2023年自动控制原理实验系统超前校正实验报告
试验五 系统超前校正(4课时)本试验为设计性试验 一、试验目旳1. 理解和观测校正装置对系统稳定性及动态特性旳影响。
2. 学习校正装置旳设计和实现措施。
二、试验原理工程上常用旳校正措施一般是把一种高阶系统近似地简化成低阶系统, 并从中找出少数经典系统作为工程设计旳基础, 一般选用二阶、三阶经典系统作为预期经典系统。
只要掌握经典系统与性能之间旳关系, 根据设计规定, 就可以设计系统参数, 进而把工程实践确认旳参数推荐为“工程最佳参数”, 对应旳性能确定为经典系统旳性能指标。
根据经典系统选择控制器形式和工程最佳参数, 据此进行系统电路参数计算。
在工程设计中, 常常采用二阶经典系统来替代高阶系统(如采用主导极点、偶极子等概念分析问题)其动态构造图如图7-1所示。
同步还常常采用“最优”旳综合校正措施。
图7-1二阶经典系统动态构造图二阶经典系统旳开环传递函数为)2()1()(2n n s s Ts s Ks G ξωω+=+= 闭环传递函数2222)(nn ns s s ωξωω++=Φ 式中 , 或者 二阶系统旳最优模型 (1)最优模型旳条件根据控制理论, 当 时, 其闭环频带最宽, 动态品质最佳。
把 代入 得到, , 这就是进行校正旳条件。
(2)最优模型旳动态指标为%3.4%100%21/=⨯=--ξξπσe,T t ns 3.43≈=ω三、试验仪器及耗材1.EL —AT3自动控制原理试验箱一台; 2.PC 机一台; 3.数字万用表一块 4.配套试验软件一套。
四、试验内容及规定未校正系统旳方框图如图7-2所示, 图7-3是它旳模拟电路。
图7-2未校正系统旳方框图矫正后未调整电路图图7-3未校正系统旳模拟电路设计串联校正装置使系统满足下述性能指标(1) 超调量%σ≤5% (2) 调整时间t s ≤1秒(3) 静态速度误差系数v K ≥20 1/秒 1. 测量未校正系统旳性能指标 (1)按图7-3接线;(2)加入单位阶跃电压, 观测阶跃响应曲线, 并测出超调量 和调整时间ts 。