
全站仪闭合导线方位角及距离计算方法步骤
闭合导线测量计算方法
①•方位角计算(左角)
已知A,B两点坐标,且AB的方位角为30°即a AB = 30°,可求出其它方位角如下:
a BC = a AB +Z B ±180 ° = 30 +°60 + 180 =270
a CD = a BC +Z C士180 °= 270+ °70 - 180 = 160 °
a DE = a CD +Z D士180 ° =160 + 100 - 180 =°80 °
a EB = a DE +Z E 士180 °= 80 + 130 - °180 =° 30 °
②•方位角计算(右角)
已知A,B两点坐标,且AB的方位角为30°即a AB = 30°,可求出其
它方位角如下:
a BC = a AB + Z B ±180 ° = 30 +°60 + 180 =270
a CD = a BC - Z C 士180 =270 -°290 +°180= °160
a DE = a CD - Z D 士180 ° =160 - 260 - 180 =° 80
a EB = a DE - Z E 士180 ° = 80 -230 - 180 =°30 °
总结:角在左边用加法,角在右边用减法(左加右减);在求方位角时,两个角相加或相减得出来的得数大于180°则减去180°若小于
180°则加上180° (大减小加)。
③•坐标与距离计算方法
同理可以得到D 点与E 点坐标
已知 A,B 两点坐标 A(Xa,Ya),B(Xb,Yb),
1.求AB 方位角及距离
a AB = (Y A )/(X B -X A ) = Tan a
x
YB-Y A
A /
注意:测量中坐标系x , y 与数学中坐标系x , y 相反
X B-X A 一甘 — I
Y
D AB = v {(X B -X A ) 2+(Y B -Y A ) 2}
2.求C 点坐标C (Xc,Yc )
Xc = XB + D AB ・ COSk AB
Y C = YB + D AB- Sin a
AB。
闭合导线计算表祥解
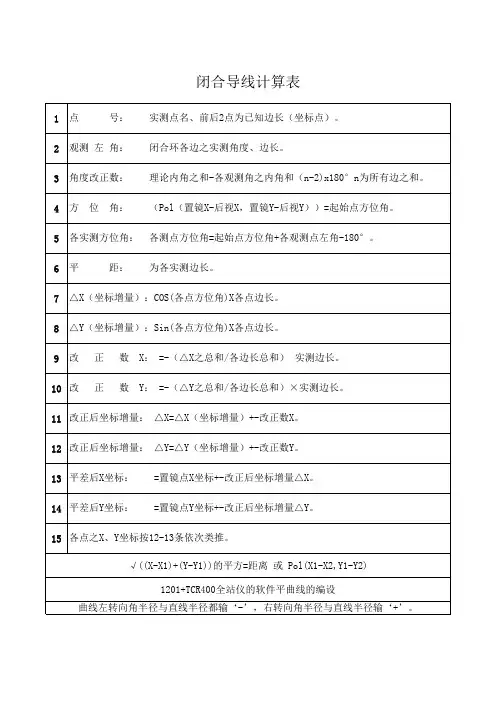
观测 左 角: 角度改正数: 方 位 角:
各实测方位角: 平 距:
△X(坐标增量):COS(各点方位角)X各点边长。 △Y(坐标增量):Sin(各点方位角)X各点边长。 改 正 正 数 数 X: =-(△X之总和/各边长总和)×实测边长。 Y: =-(△Y之总和/各边长总和)×实测边长。
10 改
11 改正后坐标增量: △X=△X(坐标增量)+-改正数X。 12 改正后坐标增量: △Y=△Y(坐标增量)+-改正数Y。 13 平差后X坐标: 14 平差后Y坐标: =置镜点X坐标+-改正后坐标增量△X。 =置镜点Y坐标+-改正后坐标增量△Y。
闭合导线计算表
1 2 3 4 5 6 7 8 9 点 号: 实测点名、前后2点为已知边长(坐标点)。 闭合环各边之实测角度、边长。 理论内角之和-各观测角之内角和(n-2)x180°n为所有边之和。 (Pol(置镜X-后视X,置镜Y-后视Y))=起始点方位角。 各测点方位角=起始点方位角+各观测点左角-180°。 为各3条依次类推。 √((X-X1)+(Y-Y1))的平方=距离 或 Pol(X1-X2,Y1-Y2) 1201+TCR400全站仪的软件平曲线的编设 曲线左转向角半径与直线半径都输‘-’,右转向角半径与直线半径输‘+’。
全站仪闭合导线方位角及距离计算方法步骤

闭合导线测量计算方法①.方位角计算(左角)已知A,B两点坐标,且AB的方位角为30°即αAB = 30°,可求出其它方位角如下:αBC = αAB + ∠B ±180° = 30°+ 60° + 180° = 270°αCD = αBC + ∠C ±180° = 270°+ 70°- 180° = 160°αDE = αCD + ∠D ±180° =160°+ 100° - 180° = 80°αEB = αDE + ∠E ±180° = 80° + 130° - 180° = 30°②.方位角计算(右角)已知A,B两点坐标,且AB的方位角为30°即αAB = 30°,可求出其它方位角如下:αBC = αAB + ∠B ±180° = 30°+ 60° + 180° = 270°αCD = αBC - ∠C ±180° = 270° - 290° + 180°= 160°αDE = αCD - ∠D ±180° =160°- 260° - 180° = 80°αEB = αDE - ∠E ±180° = 80° - 230° - 180° = 30°总结:角在左边用加法,角在右边用减法(左加右减);在求方位角时,两个角相加或相减得出来的得数大于180°则减去180°,若小于180°则加上180°(大减小加)。
全站仪测角度步骤详细
全站仪测角度步骤详细全站仪具有角测量、距离(斜距、平距、高差)测量、三维坐标测量、导线测量、交会定点测量和放样测量等多种用途。
内置专用软件后,功能还可进一步拓展。
全站仪的基本操作与使用方法:1)水平角测量(1)按角度测量键,使全站仪处于角度测量模式,照准第一个目标A。
(2)设置A方向的水平度盘读数为0°00/00〃。
(3)照准第二个目标B,此时显示的水平度盘读数即为两方向间的水平夹角。
2)距离测量(1)设置棱镜常数测距前须将棱镜常数输入仪器中,仪器会自动对所测距离进行改正。
(2)设置大气改正值或气温、气压值光在大气中的传播速度会随大气的温度和气压而变化,15°C和760mmHg是仪器设置的一个标准值,此时的大气改正为0ppm。
实测时,可输入温度和气压值,全站仪会自动计算大气改正值(也可直接输入大气改正值),并对测距结果进行改正。
(4)距离测量照准目标棱镜中心,按测距键,距离测量开始,测距完成时显示斜距、平距、高差。
全站仪的测距模式有精测模式、跟踪模式、粗测模式三种。
精测模式是最常用的测距模式,测量时间约2.5S,最小显示单位1mm;跟踪模式,常用于跟踪移动目标或放样时连续测距,最小显示一般为1cm,每次测距时间约0.3S;粗测模式,测量时间约0.7S,最小显示单位1cm或1mm。
在距离测量或坐标测量时,可按测距模式(MODE)键选择不同的测距模式。
应注意,有些型号的全站仪在距离测量时不能设定仪器高和棱镜高,显示的高差值是全站仪横轴中心与棱镜中心的高差。
3)坐标测量(1)设定测站点的三维坐标。
(2)设定后视点的坐标或设定后视方向的水平度盘读数为其方位角。
当设定后视点的坐标时,全站仪会自动计算后视方向的方位角,并设定后视方向的水平度盘读数为其方位角。
(3)设置棱镜常数。
(4)设置大气改正值或气温、气压值。
(6)照准目标棱镜,按坐标测量键,全站仪开始测距并计算显示测点的三维坐标。
全站仪的数据通讯全站仪的的数据通讯是指全站仪与电子计算机之间进行的双向数据交换。
全站仪使用及工程测量导线常用计算公式
工程测量人员使用手册全站仪测量及导线计算常用公式全集二〇一二年三月十五日目录一、方位角的计算公式二、平曲线转角点偏角计算公式三、平曲线直缓、缓直点的坐标计算公式四、平曲线上任意点的坐标计算公式五、竖曲线上点的高程计算公式六、超高计算公式七、地基承载力计算公式八、标准差计算公式九、坐标中线测量与计算十、全站仪的使用方法和坐标测量步骤一、 方位角的计算公式1. 字母所代表的意义:x 1:QD 的X 坐标 y 1:QD 的Y 坐标 x 2:ZD 的X 坐标 y 2:ZD 的Y 坐标 S :QD ~ZD 的距离 α:QD ~ZD 的方位角2. 计算公式:()()212212y y x x S -+-=1)当y 2- y 1>0,x 2- x 1>0时:1212x x y y arctg--=α 2)当y 2- y 1<0,x 2- x 1>0时:1212360x x y y arctg --+︒=α 3)当x 2- x 1<0时:1212180x x y y arctg--+︒=α 二、 平曲线转角点偏角计算公式1. 字母所代表的意义:α1:QD ~JD 的方位角 α2:JD ~ZD 的方位角 β:JD 处的偏角2. 计算公式:β=α2-α1(负值为左偏、正值为右偏)三、 平曲线直缓、缓直点的坐标计算公式1. 字母所代表的意义:U :JD 的X 坐标 V :JD 的Y 坐标 A :方位角(ZH ~JD )T :曲线的切线长,2322402224R L L D tg R L R T ss s -+⎪⎪⎭⎫ ⎝⎛+=D :JD 偏角,左偏为-、右偏为+2. 计算公式:直缓(直圆)点的国家坐标:X ′=U+Tcos(A+180°)Y ′=V+Tsin(A+180°)缓直(圆直)点的国家坐标:X ″=U+Tcos(A+D)Y ″=V+Tsin(A+D)四、 平曲线上任意点的坐标计算公式1. 字母所代表的意义:P :所求点的桩号B :所求边桩~中桩距离,左-、右+M :左偏-1,右偏+1 C :JD 桩号 D :JD 偏角 L s :缓和曲线长 A :方位角(ZH ~JD ) U :JD 的X 坐标 V :JD 的Y 坐标T :曲线的切线长,2322402224R L L D tg R L R T ss s -+⎪⎪⎭⎫ ⎝⎛+=I=C -T :直缓桩号 J=I+L :缓圆桩号s L DRJ H -+=180π:圆缓桩号K=H+L :缓直桩号2. 计算公式: 1)当P<I 时中桩坐标:X m =U+(C -P)cos(A+180°) Y m =V+(C -P)sin(A+180°) 边桩坐标:X b =X m +Bcos(A+90°) Y b =Y m +Bsin(A+90°)2)当I<P<J 时()s230RL I P MA O π-︒+=()()2390R I P I P G ---=中桩坐标:X m =U+Tcos(A+180°)+GcosO Y m =V+Tsin(A+180°)+GsinO()s290RL I P W π-︒=边桩坐标:X b =X m +Bcos(A+MW+90°) Y b =Y m +Bsin(A+MW+90°)3)当J<P<H 时()()R J P L M A R J P R L M A O s s πππ-+︒+=⎪⎭⎫⎝⎛-︒+︒+=909090 ()RJ P R G π-︒=90sin2中桩坐标:()O G R L M A R L L A T U X s ss m cos 30cos 90180cos 23+⎪⎭⎫ ⎝⎛︒+⎪⎪⎭⎫ ⎝⎛-+︒++=π ()O G R L M A R L L A T V Y s ss m sin 30sin 90180sin 23+⎪⎭⎫ ⎝⎛︒+⎪⎪⎭⎫ ⎝⎛-+︒++=π ()RJ P W π-︒=90边桩坐标:X b =X m +Bcos(O+MW+90°) Y b =Y m +Bsin(O+MW+90°)4)当H<P<K 时()sRL K P MMD A O π230180-︒-︒++= ()2390R P K P K G ---=中桩坐标:X m =U+Tcos(A+MD)+GcosO Y m =V+Tsin(A+MD)+GsinO()s290RL K P W π-︒=边桩坐标:X b =X m +Bcos(A+MD -MW+90°) Y b =Y m +Bsin(A+MD -MW+90°)5)当P>K 时中桩坐标:X m =U+(T+P -K)cos(A+MD) Y m =V+(T+P-K)sin(A+MD) 边桩坐标:X b =X m +Bcos(A+MD+90°) Y b =Y m +Bsin(A+MD+90°)注:计算公式中距离、长度、桩号单位:“米”;角度测量单位:“度”;若要以“弧度”为角度测量单位,请将公式中带°的数字换算为弧度。
全站仪测量闭合导线的具体步骤(精)

全站仪测量闭合导线的具体步骤
1,测出每个夹角和距离
2,内业计算,算出闭合差,然后符合限差的话就反号按内角个数分配
3,算出改正后的方位角
4,坐标增量计算
5,得出每个点的坐标全站仪附和导线正倒镜测量,仪器的转动方向具体步骤:
导线转折角分为左角和右角:
左角:在导线前进方向左侧的水平角称为左角。
右角:在导线前进方向右侧的水平角称为右角。
观测方向少于3个方向时,符合导线采用方向观测法,即“后-前-前-后”,“正-正-倒-倒”:
上半测回:先观测后视点正镜(盘左水平角,顺时针转动水平度盘照准前视点,观测前视点的正镜(盘左水平角下半测回:先观测前视点倒镜(盘右水平角,逆时针转动水平度盘照准后视点,观测后视点的倒镜(盘右水平角。
全站仪测量闭合导线如何平差计算出各点坐标
全站仪测量闭合导线如何平差计算出各点坐标测量闭合导线的平差计算,一般可以分为以下几个步骤:
1.测量闭合导线的原始数据获取:首先,需要在各个测站上用全站仪
测量闭合导线的各个点的水平角和垂直角,并记录下来。
同时,还要测量
闭合导线的距离。
2.计算展点坐标的预计值:根据测量的数据和已知的初始点的坐标,
可以利用三角函数计算出闭合导线上各点的预计坐标值。
在计算中要注意
角度的单位和相应的角度公式。
3.闭合导线的平差计算:根据各点的预计坐标值和测量的实际坐标值,可以进行闭合导线的平差计算。
平差计算的目的是为了得出最接近实测值
的各点坐标。
平差计算的方法有很多种,其中常用的有“角度平差法”和“坐标平
差法”。
以“角度平差法”为例,其步骤如下:
1.计算闭合导线的总角度差:根据测量得到的各个点的角度值,可以
求得闭合导线的总角度差,即闭合差。
2.计算方位角的改正数:根据闭合差和导线的总长度可以计算出方位
角的改正数。
方位角的改正数是为了使计算后的闭合导线与实际测量中的
闭合导线相吻合。
3.计算各点坐标的改正数:根据预计坐标值和实际测量值的差异,可
以计算出各个点的坐标改正数。
4.修正各点坐标:根据上述计算得到的改正数,可以对各点的预计坐标值进行修正,得到最终的各点坐标。
总之,全站仪测量闭合导线的平差计算是一个较为复杂的过程,需要通过测量数据和数学方法进行计算。
只有进行准确的测量和精确的计算,才能得到符合实际情况的各点坐标值。
在平差计算过程中要注意各个环节的精度控制和数据处理,以确保测量结果的准确性和可靠性。
拓普康全站仪导线测量与平差示例
TOPCON 北京技术中心 86-10-67802799
6、在主菜单选择[测量],点击[BS/FS测量]开始测量。
显示的对话框如下:
TOPCON 北京技术中心 86-10-67802799
7、确认后视点点号(b),在盘左状态下照准该后视点
按下面板上的[ENT]键观测并记录数据。
TOPCON 北京技术中心 86-10-67802799
TOPCON 北京技术中心 86-10-67802799
TOPCON 北京技术中心 86-10-67802799
其中限差设置部分,
Hz表示水平角限差:[盘左-(盘右-180)] VA表示垂直角限差:[盘左+盘右-360]
D表示距离限差:[盘左-盘右]
测量方法中“盘左-〉盘右”表示的观测顺序为: 盘左 BS -〉盘左 FS,盘右 FS-〉盘右 BS 注:以上限差应该根据所测导线的等级,按对应的规范 要求来设置。
按下[ENT]键测量,如果限差超限,会显示如下对话框:
点击[重测],重新照准,再次按[ENT]进行测量;点击[采用]则保留 当前测量值。
TOPCON 北京技术中心 86-10-67802799
10、盘右观测后视点(b)
盘右观测完前视点后,TopSURV自动切换到后视点盘右观 测界面:
按[ENT] 观测并记录数据(如果超限也会有提示窗口出现)。
TOPCON 北京技术中心 86-10-67802799
5、点击[坐标平差],显示坐标改正结果
点击[保存报表],可以将此次平差的相关数据 保存到文件中。
TOPCON 北京技术中心 86-10-67802799
6、以下是一个闭合导线的示例(在TopSURV中仍称为 附合导线,并按附合导线进行平差处理)
全站仪闭合三角形方位角测量数据
全站仪闭合三角形方位角测量数据全站仪是一种用于测量地面上点的三维坐标和方位角的仪器。
方位角是指点相对于某一参考方向的角度,可用于确定点在水平面上的位置。
全站仪闭合三角形方位角测量数据是利用全站仪进行测量得到的三角形的方位角数据。
本文将介绍全站仪闭合三角形方位角测量的原理、步骤和应用。
全站仪闭合三角形方位角测量的原理是基于全站仪的测量原理。
全站仪通过发射和接收红外线或激光束来测量目标点的位置和方位角。
在闭合三角形方位角测量中,需要选择一个点作为起点,并测量起点与其他两个点的距离和方位角。
然后,再测量其他两个点之间的距离和方位角。
通过这些测量数据,可以计算出三角形的方位角。
全站仪闭合三角形方位角测量的步骤如下:1. 设置全站仪:首先需要将全站仪放置在合适的位置,确保其稳定和水平。
然后,根据实际情况设置全站仪的仪器高度和仪器常数。
2. 建立测量控制网:在测量区域内建立测量控制网,确定起点和其他两个测量点的位置。
可以使用传统的测量方法或GPS等技术确定测量点的坐标。
3. 进行测量:先测量起点与其他两个点之间的距离和方位角。
在测量距离时,全站仪会发射红外线或激光束,然后接收目标点反射回来的信号,通过测量时间和光速计算得到距离。
在测量方位角时,全站仪会测量目标点与参考方向之间的角度。
然后,再测量其他两个点之间的距离和方位角。
4. 计算方位角:根据测量数据,可以计算出三角形的方位角。
方位角可以用北方向为参考,也可以用其他方向为参考。
计算方法根据测量数据的不同而有所差异,一般可以利用三角函数等数学方法进行计算。
全站仪闭合三角形方位角测量的应用非常广泛。
它可以用于土地测量、工程测量、地质勘探等领域。
在土地测量中,可以用于确定土地边界和土地面积。
在工程测量中,可以用于确定建筑物或道路的位置和方向。
在地质勘探中,可以用于确定地质构造和地质灾害的位置和方向。
全站仪闭合三角形方位角测量是一种常用的测量方法,可以用于确定点的位置和方向。
实验三 全站仪闭合导线测量
实验三全站仪闭合导线测量1. 仪器及工具1)由实验室借领:全站仪一台,脚架一个,测杆二根,钢尺(50m)一把,标记笔一支,记录板一块2)自备:铅笔(2H)一支,小刀一个2. 实验方法与步骤指导老师讲解本次实验的内容和方法1)在地面上找出用于作闭合导线的两个已知控制点,同时在地面上选出4-8个待求控制点,做出标记,编好控制点号。
从已知控制点测起,按先后顺序,测回已知控制点。
2)测量数据包含两类,一类数据为相邻边之间的水平角。
另一类数据为点与点之间的水平距离。
3)测角:每个水平角观测一测回,按一测回测角方法记簿、计算,详细操作方法参照《测回法观测水平角》的实验报告,角度记录在表A-6中。
4)光电测距:往返观测一测回,相对精度K≤1/10000。
5)导线内业计算先后顺序为:起始坐标方位角、修正坐标方位角、角度闭合差、允许角度闭合差、角度改正数、改正后角值、各未知边坐标方位角、x轴方向坐标增量、y轴方向坐标增量、x轴方向闭合差、y 轴方向闭合差、导线全长闭合差、相对精度、x轴方向改正数、y轴方向改正数、改正后的x 轴方向坐标增量、改正后的y轴方向坐标增量、计算x、y坐标。
3. 注意事项1)借领的仪器及工具在实验过程中要保管好,防止丢失。
2)安置仪器时应将仪器中心连接螺旋旋紧,防止仪器从脚架上脱落下来。
3)按操作规程操作,仪器不能没有人看管。
4)本次实验工作量比较大,组长在实验之前必须做好计划,组员要互相配合。
5)每步实验操作及记录必须认真仔细,尽量杜绝实验后导线不合格。
表A-6 水平角读数观测记录(测回法)仪器型号:_________ 仪器编号:__________ 观测日期:______________Welcome 欢迎您的下载,资料仅供参考!。
导线测量方位角计算方法
计算机软件计算法是通过使用专业的测量软件,输入已知数 据,自动计算出未知点的坐标和角度。这种方法具有快速、 准确、方便的特点,是目前导线测量中常用的方法。
03
CHAPTER
导线测量方位角的计算方法
利用坐标反算法计算方位角
总结词
坐标反算法是一种通过已知点的坐标和角度信息,反推其他未知点坐标的方法。
在土地调查中,导线测量可用于确定 地块边界、地势变化等,为土地利用 规划和土地登记提供数据支持。
导线测量的重要性
提供基础数据
导线测量能够提供准确的地理坐 标数据,为城市规划、土地利用、
资源勘探等领域提供基础数据支 持。
提高工作效率
通过导线测量,可以快速、准确地 确定目标点的位置和形状,提高工 作效率和精度。
实例二测高于一 体的测量仪器,可以直接测量出方位角 。
VS
详细描述
全站仪通过内置的测角系统,可以快速准 确地测量出目标方向与正北方向的夹角, 即方位角。测量时,将全站仪安置在已知 点上,对准另一已知点或目标点,即可直 接读出方位角数值。全站仪测量方位角具 有精度高、操作简便等优点,广泛应用于 各种工程测量中。
测量精度的控制
01
02
03
测量前校准
在开始测量前,应对测量 设备进行校准,确保其精 度符合要求。
重复测量
为了减小误差,可以对同 一目标进行多次测量,然 后取平均值。
保持稳定
在测量过程中,应保持设 备的稳定,避免因震动或 移动导致的误差。
测量环境的考虑
选择合适的时间和天气
在天气晴朗、无风且光线良好的情况下进行测量,以提高测量精 度。
详细描述
在导线测量中,利用坐标反算法,根据已知的起始点和终点坐标,以及测量的 水平角度和距离,可以计算出导线点的坐标和方位角。