
无刷电调原理图 整合缩小版
电动车无刷控制器电路图(高清)资料
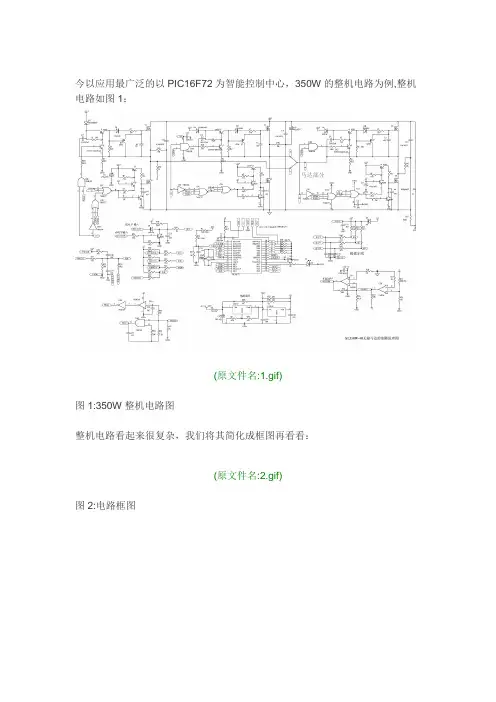
今以应用最广泛的以PIC16F72为智能控制中心,350W的整机电路为例,整机电路如图1:(原文件名:1.gif)图1:350W整机电路图整机电路看起来很复杂,我们将其简化成框图再看看:(原文件名:2.gif)图2:电路框图电路大体上可以分成五部分:一、电源稳压,供应部分;二、信号输入与预处理部分;三、智能信号处理,控制部分;四、驱动控制信号预处理部分;五、功率驱动开关部分。
下面我们先来看看此电路最核心的部分:PIC16F72组成的单片机智能处理、控制部分,因为其他电路都是为其服务或被其控制,弄清楚这部分,其它电路就比较容易明白。
(原文件名:3.gif)图3:PIC16F72在控制器中的各引脚应用图我们先来简单介绍一下PIC16F72的外部资源:该单片机有28个引脚,去掉电源、复位、振荡器等,共有22个可复用的IO口,其中第13脚是CCP1输出口,可输出最大分辨率达10BIT的可调PWM信号,另有AN0-AN4共5路AD模数转换输入口,可提供检测外部电路的电压,一个外部中断输入脚,可处理突发事件。
内部软件资源我们在软件部分讲解,这里并不需要很关心。
各引脚应用如下:1:MCLR复位/烧写高压输入两用口2:模拟量输入口:放大后的电流信号输入口,单片机将此信号进行A-D转换后经过运算来控制PWM的输出,使电流不致过大而烧毁功率管。
正常运转时电压应在0-1.5V左右3:模拟量输入口:电源电压经分压后的输入口,单片机将此信号进行A-D转换后判断电池电压是否过低,如果低则切断输出以保护电池,避免电池因过放电而损坏。
正常时电压应在3V以上4:模拟量输入口:线性霍尔组成的手柄调速电压输入口,单片机根据此电压高低来控制输出给电机的总功率,从而达到调整速度的目的。
5:模拟/数字量输入口:刹车信号电压输入口。
可以使用AD转换器判断,或根据电平高低判断,平时该脚为高电平,当有刹车信号输入时,该脚变成低电平,单片机收到该信号后切断给电机的供电,以减少不必要的损耗。
电动车无刷控制器电路图高清

今以应用最广泛的以PIC16F72为智能控制中心,350W的整机电路为例,整机电路如图1:(原文件名:1.gif)图1:350W整机电路图整机电路看起来很复杂,我们将其简化成框图再看看:c:\iknow\docshare\data\cur_work\ t(原文件名:2.gif)图2:电路框图电路大体上可以分成五部分:一、电源稳压,供应部分;二、信号输入与预处理部分;三、智能信号处理,控制部分;四、驱动控制信号预处理部分;五、功率驱动开关部分。
下面我们先来看看此电路最核心的部分:PIC16F72组成的单片机智能处理、控制部分,因为其他电路都是为其服务或被其控制,弄清楚这部分,其它电路就比较容易明白。
(原文件名:3.gif)图3:PIC16F72在控制器中的各引脚应用图我们先来简单介绍一下PIC16F72的外部资源:该单片机有28个引脚,去掉电源、复位、振荡器等,共有22个可复用的IO口,其中第13脚是CCP1输出口,可输出最大分辨率达10BIT的可调PWM信号,另有AN0-AN4共5路AD模数转换输入口,可提供检测外部电路的电压,一个外部中断输入脚,可处理突发事件。
内部软件资源我们在软件部分讲解,这里并不需要很关心。
各引脚应用如下:1:MCLR复位/烧写高压输入两用口2:模拟量输入口:放大后的电流信号输入口,单片机将此信号进行A-D转换后经过运算来控制PWM的输出,使电流不致过大而烧毁功率管。
正常运转时电压应在0-1.5V左右3:模拟量输入口:电源电压经分压后的输入口,单片机将此信号进行A-D转换后判断电池电压是否过低,如果低则切断输出以保护电池,避免电池因过放电而损坏。
正常时电压应在3V以上4:模拟量输入口:线性霍尔组成的手柄调速电压输入口,单片机根据此电压高低来控制输出给电机的总功率,从而达到调整速度的目的。
5:模拟/数字量输入口:刹车信号电压输入口。
可以使用AD转换器判断,或根据电平高低判断,平时该脚为高电平,当有刹车信号输入时,该脚变成低电平,单片机收到该信号后切断给电机的供电,以减少不必要的损耗。
无刷直流电机原理(个人整理版)PPT课件

3.5反电动势
3.工作原理 BLDC 电机转动时,每个绕组都会产生叫做反电动势的电压,根据 楞次定律,其方向与提供给绕组的主电压相反。这一反电动势的极性与励 磁电压相反。反电动势主要取决于三个因素:
转子角速度
转子磁体产生的磁场
定子绕组的匝数
电机设计完毕后,转子磁场和定子绕组的匝数都是固定的。唯一决 定反电动势的因素就是角速度,或者说转子转速,随着转子转速的提高, 反电动势也随之增加。反电动势常数可用于估计给定转速下的反电动势。
定、转子磁芯均由高频导磁材 料(如软磁铁氧体)制成。
定子有6个级,间隔的三个极 为同一绕组,接高频电源,作为 励磁极,其他为感应极,作为输 出端。
电机运行时,输入绕组中通以 高频激磁电流,当转子扇形磁芯 处在输出绕组下面时,输入和输 出绕组通过定、转子磁芯耦合, 输出绕组中则感应出高频信号, 经滤波整形和逻辑处理后,即可 控制逆变器开关管。
1. 线性型 2. 开关型 3. 锁存型
2.5.4旋转变压器
2.结构构成 旋转变压器的输出电压与转子转角呈一定的函数关系,它又是一种精密测位用的 机电元件,在伺服系统、数据传输系统和随动系统中也得到了广泛的应用。 这种变压器的原、副边绕组分别装在定、转子上。原、副边绕组之间的电磁耦合 程度由转子的转角决定,意味着:转子绕组的输出电压大小及相位必然与转子的转 角有关。
我们把这种利用电子电路来实现电枢绕组内电流变化的物理过程称为电子换向 (相)或“换流”。每“换流”一次,定子磁状态就改变一次,连续不断地“换流”, 就会在工作气息内产生一个跳跃式的旋转磁场。
1.3无刷直流电机与有刷直流电机比较
1.特点应用
特性
无刷直流电机
换向器 寿命
基于霍尔传感器的电子换向 较长
电动车无刷控制器电路图(高清)精编版

今以应用最广泛的以PIC16F72为智能控制中心,350W的整机电路为例,整机电路如图1:(原文件名:1.gif)图1:350W整机电路图整机电路看起来很复杂,我们将其简化成框图再看看:(原文件名:2.gif)图2:电路框图电路大体上可以分成五部分:一、电源稳压,供应部分;二、信号输入与预处理部分;三、智能信号处理,控制部分;四、驱动控制信号预处理部分;五、功率驱动开关部分。
下面我们先来看看此电路最核心的部分:PIC16F72组成的单片机智能处理、控制部分,因为其他电路都是为其服务或被其控制,弄清楚这部分,其它电路就比较容易明白。
(原文件名:3.gif)图3:PIC16F72在控制器中的各引脚应用图我们先来简单介绍一下PIC16F72的外部资源:该单片机有28个引脚,去掉电源、复位、振荡器等,共有22个可复用的IO口,其中第13脚是CCP1输出口,可输出最大分辨率达10BIT的可调PWM信号,另有AN0-AN4共5路AD模数转换输入口,可提供检测外部电路的电压,一个外部中断输入脚,可处理突发事件。
内部软件资源我们在软件部分讲解,这里并不需要很关心。
各引脚应用如下:1:MCLR复位/烧写高压输入两用口2:模拟量输入口:放大后的电流信号输入口,单片机将此信号进行A-D转换后经过运算来控制PWM的输出,使电流不致过大而烧毁功率管。
正常运转时电压应在0-1.5V左右3:模拟量输入口:电源电压经分压后的输入口,单片机将此信号进行A-D转换后判断电池电压是否过低,如果低则切断输出以保护电池,避免电池因过放电而损坏。
正常时电压应在3V以上4:模拟量输入口:线性霍尔组成的手柄调速电压输入口,单片机根据此电压高低来控制输出给电机的总功率,从而达到调整速度的目的。
5:模拟/数字量输入口:刹车信号电压输入口。
可以使用AD转换器判断,或根据电平高低判断,平时该脚为高电平,当有刹车信号输入时,该脚变成低电平,单片机收到该信号后切断给电机的供电,以减少不必要的损耗。
无刷直流电机原理图
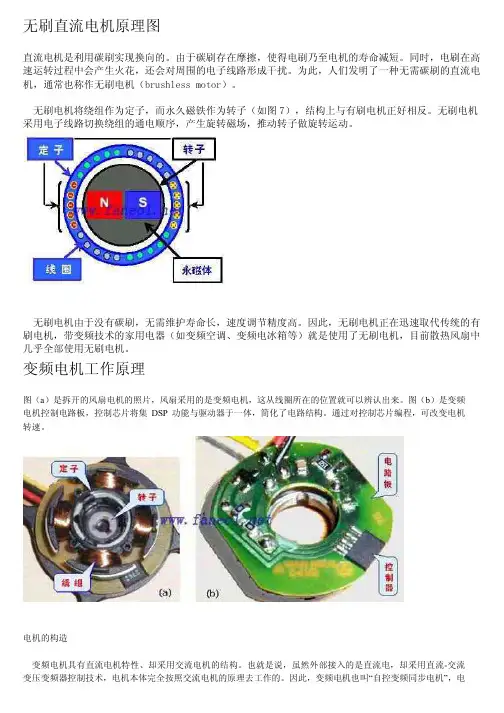
无刷直流电机原理图直流电机是利用碳刷实现换向的。
由于碳刷存在摩擦�使得电刷乃至电机的寿命减短。
同时�电刷在高速运转过程中会产生火花�还会对周围的电子线路形成干扰。
为此�人们发明了一种无需碳刷的直流电机�通常也称作无刷电机�b r u s h l e s s m o t o r�。
无刷电机将绕组作为定子�而永久磁铁作为转子�如图7��结构上与有刷电机正好相反。
无刷电机采用电子线路切换绕组的通电顺序�产生旋转磁场�推动转子做旋转运动。
无刷电机由于没有碳刷�无需维护寿命长�速度调节精度高。
因此�无刷电机正在迅速取代传统的有刷电机�带变频技术的家用电器�如变频空调、变频电冰箱等�就是使用了无刷电机�目前散热风扇中几乎全部使用无刷电机。
变频电机工作原理图�a�是拆开的风扇电机的照片�风扇采用的是变频电机�这从线圈所在的位置就可以辨认出来。
图�b�是变频电机控制电路板�控制芯片将集D S P功能与驱动器于一体�简化了电路结构。
通过对控制芯片编程�可改变电机转速。
电机的构造变频电机具有直流电机特性、却采用交流电机的结构。
也就是说�虽然外部接入的是直流电�却采用直流-交流变压变频器控制技术�电机本体完全按照交流电机的原理去工作的。
因此�变频电机也叫“自控变频同步电机”�电动机的转速n取决于控制器的所设定的频率f。
图是三相星形接法的变频电机控制电路�直流供电经M O S管组成的三相变流电路向电机的三个绕组分时供电。
每一时刻�三对绕组中仅有一对绕组中有电流通过�产生一个磁场�接着停止向这对绕组供电�而给相邻的另一对绕组供电�这样定子中的磁场轴线在空间转动了120°�转子受到磁力的作用跟随定子磁场作120°旋转。
将电压依次加在A+B-、A+C-、B+C-、B+A-、C+A-、C+B-上�定子中便形成旋转磁场�于是电机连续转动。
附件7.j p g(39.97K B)2008-6-2723:41T O P 变频电机的电路组成为了对风扇电机的运行状况进行监控�需要从风扇电机向主板输出速度信号�实现风扇运行情况的监控。
电动车无刷控制器电路图[高清]

电动车无刷控制器电路图[高清]今以应用最广泛的以PIC16F72为智能控制中心,350W的整机电路为例,整机电路如图1:(原文件名:1.gif)图1:350W整机电路图整机电路看起来很复杂,我们将其简化成框图再看看:(原文件名:2.gif)图2:电路框图电路大体上可以分成五部分:一、电源稳压,供应部分;二、信号输入与预处理部分;三、智能信号处理,控制部分;四、驱动控制信号预处理部分;五、功率驱动开关部分。
下面我们先来看看此电路最核心的部分:PIC16F72组成的单片机智能处理、控制部分,因为其他电路都是为其服务或被其控制,弄清楚这部分,其它电路就比较容易明白。
(原文件名:3.gif)图3:PIC16F72在控制器中的各引脚应用图我们先来简单介绍一下PIC16F72的外部资源:该单片机有28个引脚,去掉电源、复位、振荡器等,共有22个可复用的IO口,其中第13脚是CCP1输出口,可输出最大分辨率达10BIT的可调PWM信号,另有AN0-AN4共5路AD模数转换输入口,可提供检测外部电路的电压,一个外部中断输入脚,可处理突发事件。
内部软件资源我们在软件部分讲解,这里并不需要很关心。
各引脚应用如下:1:MCLR复位/烧写高压输入两用口2:模拟量输入口:放大后的电流信号输入口,单片机将此信号进行A-D转换后经过运算来控制PWM的输出,使电流不致过大而烧毁功率管。
正常运转时电压应在0-1.5V左右3:模拟量输入口:电源电压经分压后的输入口,单片机将此信号进行A-D转换后判断电池电压是否过低,如果低则切断输出以保护电池,避免电池因过放电而损坏。
正常时电压应在3V以上4:模拟量输入口:线性霍尔组成的手柄调速电压输入口,单片机根据此电压高低来控制输出给电机的总功率,从而达到调整速度的目的。
5:模拟/数字量输入口:刹车信号电压输入口。
可以使用AD转换器判断,或根据电平高低判断,平时该脚为高电平,当有刹车信号输入时,该脚变成低电平,单片机收到该信号后切断给电机的供电,以减少不必要的损耗。
无刷直流电机原理图
。3 图如�成组分部个三器向换和子转、子定由它。械机转旋的能械机为换转能电流直将是机电流直 。间之分�转 00001�0001 在速转�V21�为压电电 供�机电流直为机电扇风的用使中脑电。型类种两机电流交和机电流直有机电�同不的式方电供据根
理原作工本基的机电扇风流直
。号信制控速调入输机电扇风向它过通�线号信制控速转是而 �线出输号信速测是不并线引根三第的扇风线引三些某�是的意注该应。线出输号信速转是则线的色颜 种一外另�地接和源电 V21�为别分色黑和色黄中线引根三�出输头插线引三从般一号信速测的扇风 。较比行进据数的示显与后然�速转际实量测表速转用使可�数倍个某是还速转实真是速转 扇风别辨欲如。号信速转实真的扇风映反成形能才理处过经须必�冲脉个 6 或个 4、个 2 生产圈一转每 如譬�数倍的速转是而�速转实真的扇风是不并号信速转的出输扇风些某。示显行进机主给供提线总据 数过通接直可号信的样这�圈一过转扇风示表头波个每�式形冲脉为常通号信速转的出输路电扇风从
圈线枢电使�在存的器向换于由�见可。场磁生产续继中组绕该在并�组绕对一另入接压电电供将器向 换�后度角定一过转子转当。接联路电外同以得组绕枢电的动转使�刷电的定固着压簧弹用面表的器向 换在。片缘绝是间中片向换的邻相个两每�成组片向换多许由�置装殊特种一的机动电流直是器向换 。动转下用作的力在子转此因�的动不定固是子定于由。用作的力生产场磁的子定与场 磁该�场磁生产时过通流电有中组绕当。组绕为之称�成而制绕线包漆由�圈线的上以组两有中子转 。分部转旋非的机电是�上架支扇风在定固被�极磁主即�子定
理原作工机电频变
。机电刷无用使部全乎几 中扇风热散前目�机电刷无了用使是就�等箱冰电频变、调空频变如�器电用家的术技频变带�机电刷 有的统传代取速迅在正机电刷无�此因。高度精节调度速�长命寿护维需无�刷碳有没于由机电刷无
无刷电机工作及控制原理(图解)
无刷电机工作及控制原理(图解)左手定则,这个是电机转动受力分析的基础,简单说就是磁场中的载流导体,会受到力的作用。
让磁感线穿过手掌正面,手指方向为电流方向,大拇指方向为产生磁力的方向,我相信喜欢玩模型的人都还有一定物理基础的哈哈。
让磁感线穿过掌心,大拇指方向为运动方向,手指方向为产生的电动势方向。
为什么要讲感生电动势呢?不知道大家有没有类似的经历,把电机的三相线合在一起,用手去转动电机会发现阻力非常大,这就是因为在转动电机过程中产生了感生电动势,从而产生电流,磁场中电流流过导体又会产生和转动方向相反的力,大家就会感觉转动有很大的阻力。
不信可以试试。
三相线分开,电机可以轻松转动三相线合并,电机转动阻力非常大右手螺旋定则,用右手握住通电螺线管,使四指弯曲与电流方向一致,那么大拇指所指的那一端就是通电螺旋管的N极。
状态1当两头的线圈通上电流时,根据右手螺旋定则,会产生方向指向右的外加磁感应强度B(如粗箭头方向所示),而中间的转子会尽量使自己内部的磁感线方向与外磁感线方向保持一致,以形成一个最短闭合磁力线回路,这样内转子就会按顺时针方向旋转了。
当转子磁场方向与外部磁场方向垂直时,转子所受的转动力矩最大。
注意这里说的是“力矩”最大,而不是“力”最大。
诚然,在转子磁场与外部磁场方向一致时,转子所受磁力最大,但此时转子呈水平状态,力臂为0,当然也就不会转动了。
补充一句,力矩是力与力臂的乘积。
其中一个为零,乘积就为零了。
当转子转到水平位置时,虽然不再受到转动力矩的作用,但由于惯性原因,还会继续顺时针转动,这时若改变两头螺线管的电流方向,如下图所示,转子就会继续顺时针向前转动,状态2如此不断改变两头螺线管的电流方向,内转子就会不停转起来了。
改变电流方向的这一动作,就叫做换相。
补充一句:何时换相只与转子的位置有关,而与其他任何量无直接关系。
第二部分:三相二极内转子电机一般来说,定子的三相绕组有星形联结方式和三角联结方式,而“三相星形联结的二二导通方式”最为常用,这里就用该模型来做个简单分析。
无刷电机电调电路图
电动自行车作为一种环保的交通工具已得到了广泛使用。
直流无刷电机及控制器是电动自行车中的关键部件,其性能决定了整个系统的电能转换效率。
控制器根据霍尔传感器输出信号,驱动3相全桥电路,实现对直流无刷电机的控制,因此霍尔信号的准确性及换相的实时性会直接影响电机的性能。
在现有电动自行车控制器方案中,霍尔传感器信号的采集均采用软件扫描形式进行,换相操作也通过软件处理,换相误差大,实时性差,尤其对中高速电机更为明显。
而英飞凌公司的XC866/846可以支持硬件霍尔信号采集、换相操作,且无需额外电路即可实现同步整流控制,单片机利用率高,电机控制性能好。
直流无刷电机控制传统的直流无刷电机采用梯形波驱动方式,系统结构框图如图1a所示,MCU根据三个霍尔传感器信号调制PWM输出,PWM驱动波形如图1b所示。
由于在这种控制方式下,电机端电压波形为梯形波,因此也称为梯形波控制。
从图1中可以看出,PWM输出存在6种状态,对于每种状态,逆变桥的6个功率管中仅有2个工作,例如,当状态等于5时,CC60和COUT62对应通道开通。
图1:直流无刷电机控制拓扑结构及PWM驱动信号波形。
在PWM开通和关断期间,逆变桥内的电流如图2所示(以状态5为例)。
当PWM开通时,电流经过M1,经过电机及M6返回电源。
当PWM关闭时,续流电流经由D2(M2中的寄生二极管)、电机相线和M6返回电源。
由于二极管D2的导通压降为0.6~1V左右,因此续流电流在这个二极管上会产生较大的损耗,当电机负载大、续流电流大的时候,损耗问题更加严重,将影响逆变器效率。
图2:简单梯形波控制中的电流示意图。
为减少续流电流在寄生二极管上产生的损耗,在一些应用中使用MOSFET作为逆变元件。
由于MOFSET具有导通阻抗低、电流可以双向流动的特点,在M1关断,进入续流阶段时,开通M 2,使续流电流流经M2,由于MOSFET的导通阻抗极低,损耗很小,例如当续流电流为10A,MOSFET导通电阻10mΩ,二极管D2压降0.7v时,若续流电流流经D2时产生损耗为7W,而流经MOSFET时产生损耗仅为1W,因此使用这种控制方式可以减少损耗,提高逆变器的效率,在续流电流大的情况下效果更加明显。
图文讲解无刷直流电机的工作原理
图文讲解无刷直流机电的工作原理之答禄夫天创作时间:二O二一年七月二十九日导读:无刷直流机电由电念头主体和驱动器组成,是一种典范的机电一体化产物. 电念头的定子绕组多做成三相对称星形接法,同三相异步电念头十分相似.它的应用非常广泛,在很多机电一体化设备上都有它的身影.什么是无刷机电?无刷直流机电由电念头主体和驱动器组成,是一种典范的机电一体化产物.由于无刷直流电念头是以自控式运行的,所以不会像变频调速下重载启动的同步机电那样在转子上另加启动绕组,也不会在负载突变时发生振荡和失步.中小容量的无刷直流电念头的永磁体,现在多采纳高磁能级的稀土钕铁硼(NdFeB)资料.因此,稀土永磁无刷电念头的体积比同容量三相异步电念头缩小了一个机座号.无刷直流电念头是采纳半导体开关器件来实现电子换向的,即用电子开关器件取代传统的接触式换向器和电刷.它具有可靠性高、无换向火花、机械噪声高等优点,广泛应用于高档录音座、录像机、电子仪器及自动化办公设备中.无刷直流电念头由永磁体转子、多极绕组定子、位置传感器等组成.位置传感按转子位置的变动,沿着一定次第对定子绕组的电流进行换流(即检测转子磁极相对定子绕组的位置,并在确定的位置处发生位置传感信号,经信号转换电路处置后去控制功率开关电路,按一定的逻辑关系进行绕组电流切换).定子绕组的工作电压由位置传感器输出控制的电子开关电路提供.位置传感器有磁敏式、光电式和电磁式三种类型.采纳磁敏式位置传感器的无刷直流电念头,其磁敏传感器件(例如霍尔元件、磁敏二极管、磁敏诂极管、磁敏电阻器或专用集成电路等)装在定子组件上,用来检测永磁体、转子旋转时发生的磁场变动.采纳光电式位置传感器的无刷直流电念头,在定子组件上按一定位置配置了光电传感器件,转子上装有遮光板,光源为发光二极管或小灯胆.转子旋转时,由于遮光板的作用,定子上的光敏元器件将会按一定频率间歇间生脉冲信号.采纳电磁式位置传感器的无刷直流电念头,是在定子组件上装置有电磁传感器部件(例如耦合变压器、接近开关、LC谐振电路等),当永磁体转子位置发生变动时,电磁效应将使电磁传感器发生高频调制信号(其幅值随转子位置而变动).看看这个工程师怎么说?首先给年夜家复习几个基础定章:左手定章、右手定章、右手螺旋定章.别懵逼,我下面会给年夜家解释.左手定章,这个是机电转动受力分析的基础,简单说就是磁场中的载流导体,会受到力的作用.让磁感线穿过手掌正面,手指方向为电流方向,年夜拇指方向为发生磁力的方向,我相信喜欢玩模型的人都还有一定物理基础的哈哈.右手定章,这是发生感生电动势的基础,跟左手定章的相反,磁场中的导体因受到力的牵引切割磁感线发生电动势.让磁感线穿过掌心,年夜拇指方向为运动方向,手指方向为发生的电动势方向.为什么要讲感生电动势呢?不知道年夜家有没有类似的经历,把机电的三相线合在一起,用手去转念头电会发现阻力非常年夜,这就是因为在转念头电过程中发生了感生电动势,从而发生电流,磁场中电流流过导体又会发生和转动方向相反的力,年夜家就会感觉转动有很年夜的阻力.不信可以试试.三相线分开,机电可以轻松转动三相线合并,机电转动阻力非常年夜右手螺旋定章,用右手握住通电螺线管,使四指弯曲与电流方向一致,那么年夜拇指所指的那一端就是通电螺旋管的N极.这个定章是通电线圈判断极性的基础,红色箭头方向即为电流方向.看完了三年夜定章,我们接下来先看看机电转动的基来源根基理.第一部份:直流机电模型我们找到一个中学物理学过的直流机电的模型,通过磁回路分析法来进行一个简单的分析.状态1当两头的线圈通上电流时,根据右手螺旋定章,会发生方向指向右的外加磁感应强度B(如粗箭头方向所示),而中间的转子会尽量使自己内部的磁感线方向与外磁感线方向坚持一致,以形成一个最短闭合磁力线回路,这样内转子就会按顺时针方向旋转了.当转子磁场方向与外部磁场方向垂直时,转子所受的转动力矩最年夜.注意这里说的是“力矩”最年夜,而不是“力”最年夜.固然,在转子磁场与外部磁场方向一致时,转子所受磁力最年夜,但此时转子呈水平状态,力臂为0,固然也就不会转动了.弥补一句,力矩是力与力臂的乘积.其中一个为零,乘积就为零了.当转子转到水平位置时,虽然不再受到转动力矩的作用,但由于惯性原因,还会继续顺时针转动,这时若改变两头螺线管的电流方向,如下图所示,转子就会继续顺时针向前转动,状态2如此不竭改变两头螺线管的电流方向,内转子就会不竭转起来了.改变电流方向的这一举措,就叫做换相.弥补一句:何时换相只与转子的位置有关,而与其他任何量无直接关系.第二部份:三相二极内转子机电一般来说,定子的三相绕组有星形联结方式和三角联结方式,而“三相星形联结的二二导通方式”最为经常使用,这里就用该模型来做个简单分析.上图显示了定子绕组的联结方式(转子未画出假想是个二极磁铁),三个绕组通过中心的连接点以“Y”型的方式被联结在一起.整个机电就引出三根线A, B, C.当它们之间两两通电时,有6种情况,分别是AB, AC, BC, BA, CA, CB注意这是有顺序的.下面我看第一阶段:AB相通电当AB相通电,则A极线圈发生的磁感线方向如红色箭头所示,B 极发生的磁感线方向如图蓝色箭头所示,那么发生的合力方向即为绿色箭头所示,那么假设其中有一个二极磁铁,则根据“中间的转子会尽量使自己内部的磁感线方向与外磁感线方向坚持一致”则N极方向会与绿色箭头所示方向重合.至于C,暂时没他什么事.第二阶段:AC相通电第三阶段:BC相通电第三阶段:BA相通电为了节省篇幅,我们就纷歧一描述CA\CB的模型,年夜家可以自己类推一下.以下为中间磁铁(转子)的状态图:每个过程转子旋转60度六个过程即完成了完整的转动,其中6次换相.第三部份:三相多绕组多极内转子机电我们再来看一个复杂点的,图(a)是一个三相九绕组六极(三对极)内转子机电,它的绕组连线方式见图 (b).从图(b)可见,其三相绕组也是在中间点连接在一起的,也属于星形联结方式.一般而言,机电的绕组数量都和永磁极的数量是纷歧致的(比如用9绕组6极,而不是6绕组6极),这样是为了防止定子的齿与转子的磁钢相吸对齐.其运动的原则是:转子的N极与通电绕组的S极有对齐的运动趋势,而转子的S极与通电绕组的N极有对齐的运动趋势.即为S与N相互吸引,注意跟之前的分析方法有一定的区别.好吧,还是再帮年夜家分析一下吧,第一阶段:AB相通电第二阶段:AC相通电第三阶段:BC相通电第四阶段:BA通电第五阶段:CA通电第六阶段:CB通电以上为六个分歧的通电状态,其中经历了五个转动过程.每个过程为20度.第四部份:外转子无刷直流机电看完了内转子无刷直流机电的结构,我们来看外转子的.其区别就在于,外转子机电将原来处于中心位置的磁钢做成一片片,贴到了外壳上,机电运行时,是整个外壳在转,而中间的线圈定子不动.外转子无刷直流机电较内转子来说,转子的转动惯量要年夜很多(因为转子的主要质量都集中在外壳上),所以转速较内转子机电要慢,通常KV值在几百到几千之间.也是航模主要运用的无刷机电顺便啰嗦一下吧.无刷机电KV值界说为:转速/V,意思为输入电压每增加1伏特,无刷机电空转转速增加的转速值.比如说,标称值为1000KV的外转子无刷机电,在11伏的电压条件下,最年夜空载转速即为:11000rpm(rpm的含义是:转/分钟).同系列同外形尺寸的无刷机电,根据绕线匝数的几多,会暗示出分歧的KV特性.绕线匝数多的,KV值低,最高输出电流小,扭力年夜;绕线匝数少的,KV值高,最高输出电流年夜,扭力小.我先前测试过穿越机2204机电的极限电流,单机电能彪上25A,而2212系列机电15A都上不了.外转子无刷直流机电的结构:分析方法也和内转子机电类似,年夜家可以自己分析一下,根据右手螺旋定理判断线圈的N/S极,转子永磁体的N极与定子绕组的S极有对齐(吸引)的趋势,转子永磁体的S极与定子绕组的N极有对齐(吸引)的趋势,从而驱念头电转动.经典无刷机电2212 1000kv机电结构分析.图为DJI 2312S机电和XXD 2212机电的(解剖图)其结构如下:定子绕组固定在底座上,转轴和外壳固定在一起形成转子,拔出定子中间的轴承.图为xxd2212线圈拆解图图为12绕组14极(即7对极),机电绕组绕发图.后面画出了6种两相通电的情形,可以看出,尽管绕组和磁极的数量可以有许多种变动,但从电调控制的角度看,其通电次第其实是相同的,也就是说,不论外转子还是内转子机电,都遵循AB>AC>BC>BA>CA>CB的顺序进行通电换相.固然,如果你想让机电反转的话,电子方法是按倒过来的次第通电;物理方法直接对换任意两根线,假设A和B对换,那么顺序就是BA>BC>AC>AB>CB>CA,年夜家有没有发现这里顺序就完全倒过来了.AB相通电AC相通电BC相通电BA相通电CA相通电CB相通电要说明一下的是,由于每根引出线同时接入两个绕组,所以电流是分两路走的.这里为使问题尽量简单化,下面几个图中只画出了主要一路的电流方向,还有一路电流未画出,另一路电流的具体情况放在后面进行分析,涉及到电路检测换相位置.。