
武汉大学测量平差[第2部分-2]
(1)
式中V为观测值L的改正数,xˆ为参数近似值 X 0的改正数。其系数
矩阵的秩分别为 rk ( A) = c, rk (B) = u 。其随机模型为:
D LL
=
σ
2 0
Q
LL
=
σ
2 0
P
−1
(1)式中的未知数为n个观测值的改正数V 和u个参数近似值的
改正数样 xˆ ,即未知数的个数为m = n + u,而方程的个数为
Bxˆ
+
W
)
(9)
(8)式和(9)式就是附有参数的条件平差的最终解。
第五讲 平差方法——附有参数的条件平差(续)
2、附有参数的条件平差的计算步骤
由以上推导,可总结出附有参数的条件平差的计算步骤如下:
(1)、根据具体的平差问题,选取u个独立的参数,并列出附有参数的条件
方程(1)式。 A V + B xˆ + W = 0 c×n n×1 c×u u×1 c×1 c×1
L,X 0
=
F (L,
X
0)
则上式变为:A Δ+ B ~x +W = 0
c.n n.1 c.u u.1 c.1 c.1
第五讲 平差方法——附有参数的条件平差(续)
二、附有参数的条件平差原理
一般地,附有参数的条件平差的函数模型为:
A V + B xˆ + W = 0
c×n n×1 c×u u×1 c×1 c×1
N aa −1左乘(4)式的第一式,可得:
K
=
−
N
−1 aa
(
Bxˆ
+W)
(5)
再以
BT
N
−1 aa
左乘(4)式的第一式,并减去第二式,得:
B
T
N
−1 aa
Bxˆ
+
B
T
N
W −1
aa
=
0
第五讲 平差方法——附有参数的条件平差(续)
令 则有
N bb
=
BT
N
−1 aa
B
Nbb xˆ +
B
T
N
W −1
aa
第五讲 平差方法——附有参数的条件平差
一、问题的提出
由条件平差知,对于n个观测值,t个必要观测(n>t)的条件 平差问题,可以列出r=n-t个独立的条件方程,且列出r个独立的条 件方程后就可以进行后继的条件平差计算。然而,在实际工作 中,有些平差问题的r个独立的条件方程很难列出。例如,在下图 所示的测角网中,A、B为已知点,AC为已知边。观测了网中的9 个角度,即n=9。要确定C、D、E三点的坐标,其必要观测数为 t=5,故条件方程的个数为r=n-t=9-5=4,即必须列出4个独立的条 件方程。由图知,三个图形条件很容易列出,但第四个条件却不 容易列出。
(2)、组成法方程(4)式。
Naa K + Bxˆ + W = 0
BT K = 0
(3)、按(8)式和(9)式计算参数近似值的改正数 xˆ 和观测值L的改正数
V。
xˆ
=
−
N
−1 bb
BT
N
W −1
aa
V
=
−
P
−1
AT
N
−1 aa
(
Bxˆ
+
W
)
(4)、计算观测值和参数的平差值。Lˆ = L +V , Xˆ = X 0 + xˆ (5)、用平差值重新列平差值条件方程,检核整个计算的正确性。F(L~, X~) = 0
由此可得观测值和参数的平差值为:
( ) LˆT = 60D00′05.4′′ 59D59′56.3′′ 59D59′58.3′′ 60D00′05.0′′ 59D59′56.0′′ 59D59′59.0′′
Xˆ = 30D00′05.4′′
检核略。
第五讲 平差方法——附有参数的条件平差
三、精度评定 1、单位权方差的估值
F (L~, X~) = 0
第五讲 平差方法——附有参数的条件平差(续)
1)如果条件方程为线性形式,则有
A L~+
c.n n.1
B
c.u
X~
u.1
+ A0
c.1
=
0
c.1
A0 : 常数向量 将L~ = L + Δ, X~ = X 0 + ~x代入上式,并令
W = AL + BX 0 + A0 则上式变为:A Δ+ B ~x +W = 0
x A = 1000 .00m, y A = 0.00m, xB = 1000 .00m, y B = 1732 .00m , S BD = 1000 .00m
各角的同精度独立观测值见表1。现选 ∠BAD 的最或 是值为参数,试按附有参数的条件平差求观测值的平 差值和参数的平差值。
第五讲 平差方法——附有参数的条件平差(续)
第五讲 平差方法——附有参数的条件平差(续)
为了解决这个问题,可以选择某个(或某几个)非观测量作 为参数。例如图中选择 X 作为参数。设选择了u个参数,则原来 的r个条件方程就变为c = r+u个了。如图中,由于选择了X 作为参 数,则条件方程的个数就变为c = r+u = 4+1=5个,即除了三个图 形条件外,还可以列出1个极条件和1个固定边条件。如下图,若 以A点为极,则极条件(以A点为极)为:
Lˆ2
或
S AC sin(Lˆ6 + Lˆ8 ) sin Lˆ2 S AB sin Xˆ sin Lˆ3
=1
第五讲 平差方法——附有参数的条件平差(续)
设在平差问题中,观测值个数为n,必要观测数为t,则 可列出r=n-t个条件方程。现又增设了u个独立量作为参 数,而0<u<t,每增设一个参数应增加一个条件方程。 以含有参数的条件方程作为平差的函数模型的平差方 法,称为附有参数的条件平差法。
c = r + u。由于m – c = n – r = t > 0,所以(1)式是一组具有无
穷多组解的相容方程组。必须根据最小二乘原理,求出能使
V T PV = min 的一组解。为此,下面就来求解这组解。
第五讲 平差方法——附有参数的条件平差(续)
1、基础方程及其解 为了求得能使 V T PV = min 的一组解,按求函数之条件 极值的方法,组成新函数: Φ = V T PV − 2K T ( AV + Bxˆ + W ) 式中K是对应(6-1)式的联系数向量。
表1
角号
观测值
角号
观测值
1
60D00′03′′
4
59D59′57′′
2
60D00′02′′
5
59D59′56′′
3
60D00′04′′
6
59D59′59′′
第五讲 平差方法——附有参数的条件平差(续)
解:本例中n = 6,t = 3,r = 3,u = 1,故c = r + u = 4
由图知,可列2个图形条件,1个极条件和1个固定边条件。 这4个条件如下:
⎟ ⎟ ⎟⎟⎠
xˆ
+
⎜ ⎜ ⎜⎜⎝
−8 ⎟ −56.1.09561⎟⎟⎟⎠
=
0
由于为同精度独立观测,故 P = I 。于是由(4)式得法方程为:
⎜⎛ 3.000 0 1.732 0.577 ⎟⎞ ⎜⎛ 0 ⎟⎞ ⎜⎛ 9 ⎟⎞
⎜0 ⎜⎜⎜⎝10..753727
3.000 0
0.577
0 6.334 − 0.999
⎜ ⎜
QVL
QXˆW QKW QVW
QXˆXˆ QKXˆ QVXˆ
QXˆK QKK QVK
QXˆV QKV QVV
QXˆLˆ
⎟ ⎟
QKLˆ QVLˆ
⎟ ⎟ ⎟
⎜⎝QLˆL QLˆW QLˆXˆ QLˆK QLˆV QLˆLˆ ⎟⎠
⎜⎛
QLL
QLL AT
−QLLAT Na−a1BQXˆXˆ
− QLL AT QKK
−000..56.9769769 ⎟⎟⎟⎟⎠ K
+
⎜ ⎜ ⎜⎜⎝
−13.7.043624 ⎟⎟⎟⎟⎠ xˆ
+
⎜ ⎜ ⎜⎜⎝
−8 ⎟ −56.1.09561⎟⎟⎟⎠
=
0
(0 0 − 3.464 1.732)K = 0
第五讲 平差方法——附有参数的条件平差(续)
解得: xˆ = 5.4009′′, V T = (2.4′′ − 5.7′′ − 5.7′′ 8.0′′ 0.0 0.0)
v1 + v2 + v3 + wa = 0
v4 + v5 + v6 + wb = 0
sin Lˆ4 sin(Lˆ1 − Xˆ )sin(Lˆ3 + Lˆ5 sin Lˆ5 sin(Lˆ2 + Lˆ4 )sin Xˆ
)
=
1(以B点为极)
SAB sin SBD sin(Lˆ3
Xˆ +
Lˆ5 )
=
1
第五讲 平差方法——附有参数的条件平差(续)
第五讲 平差方法——附有参数的条件平差
N −1 aa
N −1 aa
AQLL AQLL
⎟ ⎟ ⎟
N −1 aa
(I
−
BQXˆXˆ
BT
N −1 aa
)
QKK AQLL
QLL AT QKK
QLL AT QKK AQLL
0
⎟
0
测量平差课后习题答案 张书毕
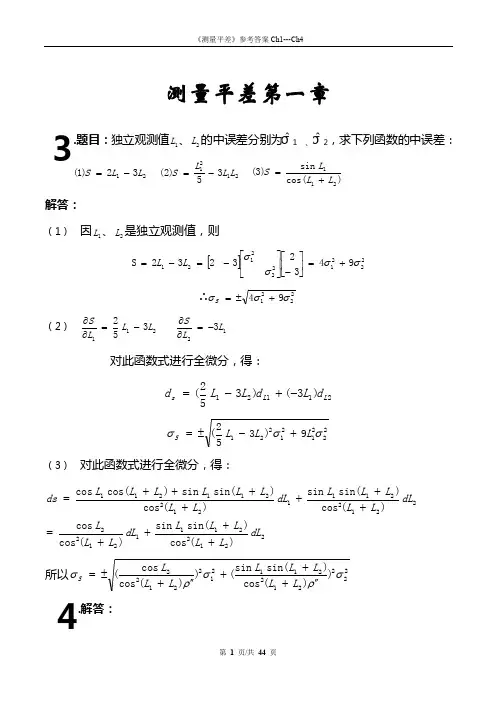
4
.解答:
第 1 页/共 44 页
《测量平差》参考答案 Ch1---Ch4
2 1 0 P LL 1 3 1 0 1 2 Q P LL Q Q
LL LL
I
P LL 5 1 0 0 8 2 1 0 1 0 0 1 E 1 3 1 0 1 0 0 1 0 4 0 1 2 0 0 1 0 0 1 1 8 1 4 1 2 1 4 1 4 1 2 1 4 1 8 1 4 5 8
cos L2 sin L1 sin(L1 L2 ) dL dL2 1 cos2(L1 L2 ) cos2(L1 L2 )
所以 S (
cos L2 sin L1 sin(L1 L2 ) 2 2 )2 12 ( ) 2 cos (L1 L2 ) cos2(L1 L2 )
《测量平差》参考答案 Ch1---Ch4
D XL =E X E X L E L T E AL AE L L E L T AE ( L E L )( L E ( L) )
104 m 2
T2 (
Y Y X Y 2 2 )2 )2 X Y = 5.4 X ( Y 2 2 2 2 X Y X Y (X 2 Y 2 )2
1010 m 2
S ST X 9.4 108 m2
1 2 2
ˆ 所以一测回的角度中误差
第 7 页/共 44 页
《测量平差》参考答案 Ch1---Ch4
12
.解答:
解 设路线总长 S 公里,按照测量学上的附合路线计算步骤,则路线闭合差
武汉大学《测绘学概论》第三版简答题知识点汇总

简答题1.3S技术全球定位系统(Global Positioning System ,GPS)美国发展的新⼀代卫星导航和定位的军事系统。
遥感(Remote Sensing ,RS)不接触物体本⾝,⽤传感器收集⽬标物的电磁波信息,经处理、分析后,识别⽬标物,揭⽰其⼏何、物理特性和相互联系及其变化规律的科学技术。
地理信息系统(Geographic Information System ,GIS)在计算机软件和硬件⽀持下,把各种地理信息按照空间分布及属性以⼀定的格式输⼊、存储、检索、显⽰和综合分析应⽤的技术系统。
其中GPS⽤于实时、快速地提供⽬标的空间位置,RS⽤于实时、快速地提供⼤⾯积地表物体及其环境的⼏何、物理信息和各种变化,GIS是多种来源的时空数据的综合处理分析和应⽤平台。
应⽤:在经济发展的相关领域中进⾏相应的测绘⼯作,制成各种地图和建⽴相应的地理信息系统,供规划、设计、施⼯、管理和决策使⽤。
在国防建设和现代战争中,可持续、实时地提供战场环境,为作战指挥和武器的定位与制导提供测绘保障。
在科学研究中是测定地球动态变化,研究地壳运动及其机制的重要⼿段,同时还可⽤于研究地球内部构造、环境变化、资源勘探、灾害预测和防治等。
2.⼤地测量学的基本任务(1)建⽴和维护⾼精度全球和区域性⼤地测量系统与⼤地测量参考框架;(2)获取空间点位置的静态和动态信息;(3)测定和研究地球形状⼤⼩、地球外部重⼒场及其随时间的变化;(4)测定和研究全球和区域性地球动⼒学现象,包括地球⾃转与极移、地球潮汐、板块运动与地壳形变以及其他全球变化;(5)研究地球表⾯观测量向椭球⾯和平⾯的投影变换及相关的⼤地测量计算问题;(6)研究新型的⼤地测量仪器和⼤地测量⽅法;(7)研究空间⼤地测量理论和⽅法;(8)研究⽉球和⾏星⼤地测量理论和⽅法,研究⽉球或⾏星探测器定位、定轨和导航技术,构建⽉球或⾏星坐标参考系统和框架,探测⽉球和⾏星重⼒场。
武汉大学平差第2章平差数学模型PPT课件

增加一个条件方程,因此,共需列 出c=r+u个条件方程,以含有参数
将 L ~L 代入上式,并令
的条件方程为平差函数模型的平差
W(AL A0)
方法,称为附有参数的条件平差法。
参见书中例子。
则得
ABX ~W0
cnn1 cuu1 c1
20.12.2020
上式为附有参数的条件平差的函数 模型。建模方法:找出观测值真值 之间或观测值与参数真值之间应该 满足的 C 个关系式。
一般而言,如果某一平差问题中,观测值
个数为n,必要观测个数为t,多余
观 测 个 数 为 r=n-t , 再 增 选 u 个 独 立
参 数 , u=t , 则 总 共 应 列 出
c=r+u=n 个 函 数 关 系 式 , 其 一 般 形
式为
L~ F(X~)
n1
或:
L~BX~d
n1 nt t1 n1
将 L ~L代入上式,并令
写成矩阵形式
VTPV VTVmin
将上式对取一阶导数,并令其为零,得
1
dVTV
dxˆ
2VT
B2VT
1 1
2
n 1
vi
0
1 L1
V
n1
1 xˆ
L2
B
n1
xˆ
L
n1
1 Ln
按最小二乘准则,要求:
将 vi xˆLi 代入上式得
n
n
n
vi (x ˆLi)nx ˆLi 0
1
1
1
xˆ 1
C~ xW0
suu1 s1
l LF(X0) B~ xl
n1 ntt1 n1
20.12.2020
武汉大学测量平差真题
武汉⼤学测量平差真题2004年攻读硕⼠学位研究⽣⼊学考试试题考试科⽬:测量平差科⽬代码: 884注意:所有的答题内容必须答在答题纸上,凡答在试题或草稿纸上的⼀律⽆效。
可使⽤计算器。
⼀、填空题(本题共40分,共10个空格,每个空格4分)1.已知观测值向量的协⽅差阵及单位权⽅差。
现有函数,则其⽅差①,协因数②,函数关于观测值向量的协⽅差阵③,协因数阵④。
2.已知观测值向量的权阵,则观测值的权⑤,⑥,观测值的协因数阵⑦。
3.条件平差的函数模型是⑧,附有参数的条件平差的函数模型是⑨,它们的随机模型是⑩。
⼆、问答题(本题共30分,共2⼩题,每⼩题15分)1.在图⼀所⽰测⾓⽹中,A、B为已知点,C、D、E和F为待定点,同精度观测了共16个⾓度。
若按条件平差法对该⽹进⾏平差:(1)共有多少个条件?每种条件各有⼏个?(2)试列出全部⾮线性条件⽅程(不必线性化)。
2.在间接平差中,误差⽅程为。
式中,观测值的权阵为。
已知参数的协因数阵。
现应⽤协因数传播测量平差共3页第1页律由误差⽅程得:。
以上做法是否正确?为什么?三.计算题(本题共60分,共4⼩题,每⼩题15分)1.有⽔准⽹如图⼆所⽰。
图中A、B、C为已知点,、为待定点。
已知点⾼程为,, 。
观测⾼差为,,,,。
设各⽔准路线长度相等。
试按间接平差法求:(1)、两点⾼程的平差值;(2)平差后与两点间⾼差的权。
2.在图三所⽰测⾓⽹中,A、B、C为已知点,P为待定点,为同精度观测值。
其中,。
若按坐标平差法对该⽹进⾏平差,计算得,,,以及坐标⽅位⾓改正数⽅程的系数(见表⼀)。
现设参数改正数、的单位为“cm” :(1)试列出和的线性化误差⽅程;(2)列出平差后PC边的坐标⽅位⾓的权函数式。
表中:图三3.设某平差问题有以下函数模型(为单位阵)试写出⽤以上函数模型进⾏平差的⽅法的名称并组成法⽅程。
4.为了确定通过已知点()处的⼀条直线⽅程(见图四),现以等精度量测了处的函数值,分别为,,,,⼜选直线⽅程中的作为参数。
平差基础-1-2

n
n
类似 E(Xi)E(Xi)
i1
i1
4、若 X ,Y 独立,则 E (X)Y E (X )E (Y)
E(X)Y xy(xf,y)dx d yxy 1(xf)f2(y)dxdy
x1(fx)dx y2f(y)d yE(X)E(Y)
D(XY)E{[X( Y)E(XY)]2}
E{[XYE(X)E(Y)]2}
E{[XE(X)]2[YE(Y)]2[XE(X)]Y[E(Y)]}
D(X)D(Y)E{[XE(X)]Y[E(Y)]}
D(X)D(Y)
n
n
类似有 D(Xi)D(Xi)
i1
i1
武汉大学测绘学院 孙海燕
第二章 误差分布与精度指标
3、 D (X)E(X2)E2(X)
D(X)E{X [E(X)2 ]}E{X22X(E X)E2(X)}
E(X2)2E(X)E(X)E2(X)
E(X2)E2(X)
4、若 X ,Y 独立,则 D (X Y ) D (X ) D (Y )
三方面因素的综合 误差的大小 观测质量的高低
观测条件的优劣
二、观测误差分类:
1、偶然误差:误差大小与符号呈偶然性
单个误差无规律,大量误差具有统计规律性
2、系统误差:误差大小与符号具有规律性
3、粗差:离群值。由于异常或错误造成
武汉大学测绘学院 孙海燕
第一章 绪论
第二节 测量平差学科的研究对象
测量平差研究对象:误差 L ~L nsg
武汉大学测绘学院 孙海燕
绪论
2) max|vi |min (L 最小) 1749年,L. Euler ,提出相关概念 1786年,P. S. Laplase 明确表示并使用 计算困难,受粗差影响大(函数逼近理论)
误差理论与测量平差基础武汉大学

度及其相关性的随机模型; 4. 研究估计待求量的最优化准则; 5. 结合测量实践研究测量平差的各种方法。
第一章——绪论
§1-3 测量平差的简史和发展
18世纪--高斯(C. F Gauss) 19世纪--解决各类测量问题的经典平差方法 20世纪50年代以后
相关观测值平差理论、最小二乘滤波、 附有系统参数的平差法、秩亏网平差、 数据探测法和可靠性理论
第一章——绪论
§1-3 本课程的任务和内容:
1. 建立观测误差的统计理论(简称误差理论),研究误差 的估计与传播;
研究对象: 如何处理带有误差的观测值,找出待求量(未知量) 的最佳估值。
测量平差的含义: 依据某种最优化准则,由一系列带有观测误差的测量 数据,求定未知量的最佳估值及精度的理论和方法。
基本任务: 如何处理由于多余观测引起的观测值之间的不符值或 闭合差,求出未知量的最佳估值并评定结果的精度。
举例:某国际比赛,由7个裁判打分,评分原则为去掉1个 最高分和1个最低分,剩余5个取平均
误差来源:测量仪器、观测者、外界条件 观测条件
误差分类:偶然误差、系统误差、粗差
习题:1.1.04 1.1.05
第一章——绪论
误差的表现形式: 重复观测值之间存在差异:多次观测 实际观测值不满足应有的理论关系:例如测距(往返 测)、角度(盘左、盘右)、水准(环闭合差)
第一章——绪论
§1-2 测量平差学科的研究对象
第一章——绪论பைடு நூலகம்
第一章 绪论
§1-1 观测误差 §1-2 测量平差学科的研究对象 §1-3 测量平差的简史和发展 §1-4 本课程的任务和内容
武汉大学测量平差[第2部分-2]
Bxˆ
+
W
)
(9)
(8)式和(9)式就是附有参数的条件平差的最终解。
第五讲 平差方法——附有参数的条件平差(续)
2、附有参数的条件平差的计算步骤
由以上推导,可总结出附有参数的条件平差的计算步骤如下:
(1)、根据具体的平差问题,选取u个独立的参数,并列出附有参数的条件
方程(1)式。 A V + B xˆ + W = 0 c×n n×1 c×u u×1 c×1 c×1
差的基础方程:
AV + Bxˆ + W = 0
V = P −1 AT K (3) 基础方程
BT K = 0
将(3)式中的第二式代入第一式,消去改正数V,得: AP−1 AT K + Bxˆ + W = 0
BT K = 0
第五讲 平差方法——附有参数的条件平差(续)
令 N aa = AP −1 AT
取 X 0 = 30D00′00,′′ 将非线性条件线性化后,得条件方程为:
⎜⎛ 1 1
1
0
0 0⎟⎞ ⎜⎛ 0 ⎟⎞ ⎜⎛ 9 ⎟⎞
⎜0 ⎜⎜⎜⎝1.7032
0 0.577
0
0 − 0.577 0.577
1 1.155
0
1 − 1.155 0.577
100 ⎟⎟⎟⎟⎠V
+
⎜ ⎜ ⎜⎜⎝
0 − 3.464 1.732
为了求函数 Φ 的极小值,将其分别对V和 xˆ 求一阶导
数,并令其为零,即
∂Φ = 2V T P − 2 K T A = 0 ∂V ∂Φ = −2K T B = 0 ∂xˆ
第五讲 平差方法——附有参数的条件平差(续)
测量平差题目及答案
《误差理论与测量平差基础》课程试卷A2010-06-27 11:30:49 来源:《误差理论与测量平差基础》课程网站浏览:4次武汉大学测绘学院2007-2008学年度第二学期期末考试《误差理论与测量平差基础》课程试卷A出题者课程小组审核人班级学号姓名成绩一、填空题(本题共20个空格,每个空格1.5分,共30分)1、引起观测误差的主要原因有(1)、(2)、(3)三个方面的因素,我们称这些因素为(4)。
2、根据对观测结果的影响性质,观测误差分为(5)、(6)、(7)三类,观测误差通过由于(8)引起的闭合差反映出来。
3、观测值的精度是指观测误差分布的(9)。
若已知正态分布的观测误差落在区间的概率为95.5%,则误差的方差为(10),中误差为(11)。
4、观测值的权的定义式为(12)。
若两条水准路线的长度为、,对应的权为2、1,则单位权观测高差为(13)。
5、某平差问题的必要观测数为,多余观测数为,独立的参数个数为。
若,则平差的函数模型为(14)。
若(15),则平差的函数模型为附有参数的条件平差。
6、观测值的权阵为,的方差为3,则的方差为(16)、的权为(17)。
7、某点的方差阵为,则的点位方差为(18)、误差曲线的最大值为(19)、误差椭圆的短半轴的方位角为(20)。
二、简答题(本题共2小题,每题5分,共10分)1、简述观测值的精度与精确度含义及指标。
在什么情况下二者相同?2、如图1所示,A、B、C、D为已知点,由A、C分别观测位于直线AC上的点。
观测边长、及角度、。
问此问题的多余观测数等于几?若采用条件平差法计算,试列出条件方程式(非线性方程不必线性化)。
图1三、(10分)其它条件如上题(简答题中第2小题)。
设方位角,观测边长,中误差均为,角度、的观测中误差为。
求平差后点横坐标的方差(取)。
四、(10分)采用间接平差法对某水准网进行平差,得到误差方程及权阵(取)(1)试画出该水准网的图形。
(2)若已知误差方程常数项,求每公里观测高差的中误差。
测量平差概述
系统误差具有累计性 测量规范中所制定的种种限制都是 减少系统误差对观测结果的影响。
主页
例子
某钢尺的注记长度为30m,经鉴定后,它的实 际长度为30.016m,即每量一整尺,就比实际 长度量小0.016m,也就是每量一整尺段就有 +0.016m的系统误差。这种误差的数值和符号 是固定的,误差的大小与距离成正比,若丈量 了五个整尺段,则长度误差为 5×(+0.016)=+0.080m。若用此钢尺丈量结果为 167.213m,则实际长度为: 167.213+×0.0016=167.213+0.089=167.302(m)
技术水平 工作态度
精密度 误 差
温度、湿度 风力 等
观测条件对观测成果产生影响,不可避免产生观测误差 观测条件较好则观测质量较高,观测条件较差则观测质 量较低,观测条件相同则观测质量相同。
返回 主页
观测值不可避免地存在误差
仪器工具误差 环境误差:随时间变化、大气折光、无线电传 播干扰、多路径效应 图像转换误差 基准误差 定轨误差 输入误差 人员误差
测绘科学与技术
大地测量与测量工程
数学
政治 摄影测量与遥感
英语
地图制图与地理信息系统工程 测量源自差 工程测量 海洋测量主页
测绘界的院士知多少?
» 测绘界的院士知多少?
夏坚白、王之卓、方 俊 陈永龄、陈俊勇、刘先琳 李德仁、宁津生、刘经南 许厚泽、魏子卿、王家耀 王任享、高 俊、张祖勋 许其凤、叶淑华
主页
二、测量平差学科的研究对象
经典测量平差范畴(只包含偶然误差)
近代测量平差范畴(系统误差与粗差) 测量平差理论和方法是测绘学科中测量数据 处理和质量控制方面重要的组成部分,并在 现代GPS(全球定位系统)、GIS(地理信息 系统)、RS(遥感)及其集成的高新测量 技术以及高精度自动化数字化数据采集和处 理中得到广泛应用。
《测量平差》教案第三章协方差传播律及权(武汉大学版)(中职教育).doc
《测量平差》教案第三章协方差传播律及权第一节数学期望的传播律£(C) = C;E(CX) = CE(X);口/+/+…+ X”)二E(XJ + E(X2)+…+ E(X“);当X,相互独立时(匸1,2,…,n),E(X“X2,…,XJ = E(XJE(X2)・・・E(XJ第二节协方差传播律协方差传播律是观测值(向量)与其函数(向量)之间精度传递的规律。
一误差的传递1、线性函数课差的传递y = f l x l+f2x2+... + f n x n+f0△F =—\ +/2亠2 + …+推导上述公式,讲解式中符号的含义2、非线性函数误差的传递Y = f(X l X2…兀J+ A A.t+•••+/”△陰2推导上述公式,讲解式中符号的含义3、函数向量误差的传递Y=FX+F0Y=F(X)A Y=F A x讲解式中符号的含义,强调矩阵表达式与纯量表达式之间的相互表式二、协方差的传递1、基木公式函数向量Y=F(X)Z=K(X)其误差向量为A Z=K A X则随机向量与其函数向量间的方差传递公式为Dy = F D X F TDy = K D X K TDy Z = F D X K TD Z y = K D x F1证明第一、第三式,并说明同理可证二、四式。
2独立观测量函数的方差传递/F D x F r= f»f»^f^讲解式中符号的含义,说明公式应用的条件,强调公式的重耍性。
3、分块向量函数向量的方差传递x「Z - 口t+rA ~ Yr,\Dx D X yD z = F t,rDyx Dxr,f r.r证明上式,对阵中元素加以说明,给出两向量不相关时该矩阵的形式。
通过五个典型例题的讲解说明方差■协方差传播公式的应用方法和计算中需注意的问题。
小结:协方差传播律是观测值(向量)与英函数(向量)之间精度传递的规律,用其解决观测值两数(向量)的精度评定问题。
木节重点是利用协方差传播律解题的方法和步骤,以及只有一个观测值函数,且观测值之间不相关时的协方差传播公式的应用。